
Källa: Pinterest
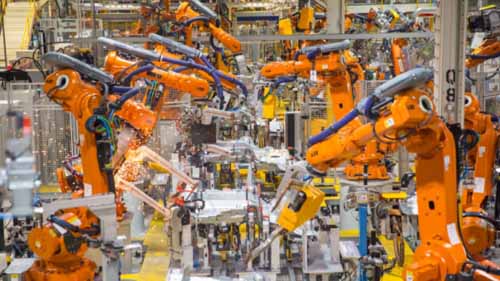
Utförandet av industriella uppgifter har gått genom övergångar av förbättringar över tiden. Rent manuellt arbete förbättrades av råa verktyg som vidareutvecklades till maskiner. Ändå fortsätter mer innovation att ge nya alternativ som robotar.
Unimate var första roboten någonsin ska användas framgångsrikt i tillverkningen. Den uppfanns av George Devol i slutet av 50-talet och installerades först på General Motors fabrik. Den användes för pressgjutning och kunde röra sig inom en radie på 12 fot. Efter att ha sett fördelarna med att använda den, försökte snart nog fler företag att förvärva den.
Sedan dess har experter fortsatt att skapa olika robotar och utforska nya sätt på vilka de kan användas i tillverkningen. Nuförtiden finns det många sofistikerade leverantörer som EVS har förmågan att erbjuda innovativa och avancerade industriella robotarmar till salu.
Nedan är en titt på de olika typerna av robotar och deras funktioner.
Innehållsförteckning
SCARA robotar
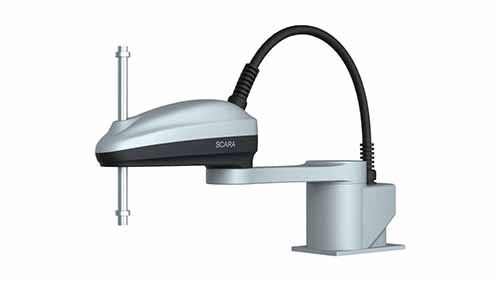
SCARA-robotar, baserade på robotarnas rörelseaxlar, är mer moderna jämfört med plocka och placera industrirobotar. Båda kan ha samma funktion, men SCARA-robotar kan lätt utmana den andra rungande.
En SCARA-robot består av en bas som är ansluten till robotarmen i en parallellaxellayout. De roterande lederna ger följsamhet i XY-planet. Med andra ord kan armen på en SCARA-robot röra sig från vänster till höger samt fram och tillbaka. Den är dock styv i Z-axeln så att den bara kan rotera på en theta-axel.
Designen ger 4 frihetsgrader. Vidare kan armen vikas bakåt eller sträckas ut. Det är en funktion som kommer väl till pass beroende på vilken längd som krävs för uppgiften den ska användas till.
När det gäller mjukvara, SCARA-robotar är utformade för att automatisera uppgifter men under kontrollantens instruktion. Styrenhetens gränssnitt är lätt att använda och de tenderar att vara lyhörda för kommandon.
Med tanke på att de kommer som en färdig lösning krävs lite om någon ytterligare programmering.
Fördelar
- SCARA-robotar är mycket snabba med tanke på den flexibilitet som de roterande lederna ger som håller armen på plats
- Även om de inte tar upp stort utrymme för att utföra sina uppgifter, täcker armen ett stort område när den fungerar. De kan plocka och placera över en avsevärd radie
- De är mycket exakta
- Klarar en hög nyttolast
Nackdelar
- De kan endast fungera när de placeras på eller fästs på en plan yta och erbjuder därmed begränsad placeringsflexibilitet
- Kräv en dedikerad styrenhet
Industrial Applications
Plocknings- och släppförmågan hos en SCARA-robot gör den lämplig för:
- Palletering
- Lastmaskiner
- Monteringsfunktioner
- Lasergravering med hjälp av lämplig sluteffektor
- lödning
Delta robotar
Källa: Pinterest
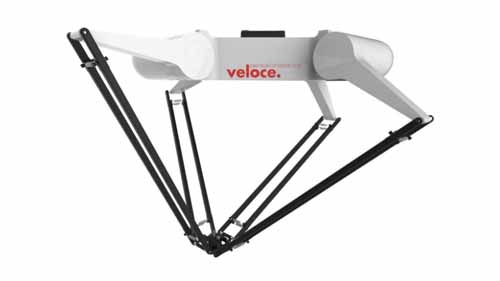
Deltarobotar uppfanns av Reymond Clavel och ett team av forskare vid ett college i Frankrike. De är också kända som parallella robotar.
Designen av en Delta-robot består av en basmonterad overhead som har 3 motorer som driver armarna kopplade till basen. De parallella armarna har både prismatiska och roterande leder som inte är vanliga bland andra robotar. Som ett resultat kan den röra sig på X, Y-axlarna även om de flesta användare anpassar sina robotar för att lägga till extra axlar. En rotations- eller pitchaxel kan båda uppnås genom modifiering för att uppfylla vissa uppgifter.
Eftersom Delta-robotar ofta används för plock- och platsautomatisering på transportörsystem, avgör programmering deras effektivitet. De är också utrustade med kameror som tillsammans med speciell programvara utgör deras visionsystem. Syftet med visionsystemet är att skilja bra och dåliga produkter vid plockning och sortering.
Lämpliga sluteffektorer är vanligtvis fästa på armarna men de kräver speciella designscheman. Eventuell extra vikt på armarna minskar den höghastighetsrobotarmsprestanda som de är gynnade för. Sugkoppar är särskilt populära hos dem.
Fördelar
- De är snabbast och överträffar till och med SCARA på målstolpstestet
- Kan arbeta över en stor arbetsyta
- Avancerad programvara gör dem mycket exakta och effektiva
Nackdelar
- Kan bara hantera mycket lätta laster
- Höghastighetsrepetitiva rörelser resulterar i slitage på delar
- De är dyra
Industrial Applications
- Flygsimulatorer – detta innebär en förbättrad version som använder 6 extra linjära ställdon och en rörlig bas
- Läkemedelsindustrin
- Matförpackning
- Monteringsuppgifter med låg kraft
Polarrobotar
Källa: Pinterest
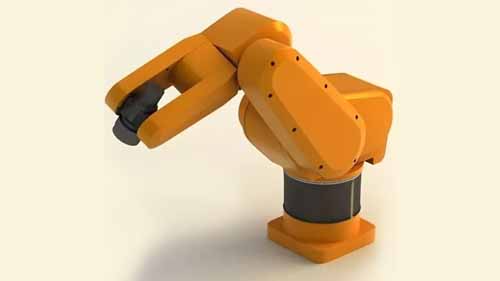
Strukturen hos en polarrobot innefattar en bas på vilken en arm är fäst. Armen fästs med hjälp av en vridled. De är också kända som sfäriska robotar på grund av formen på arbetsytan som är associerad med dem. De har mycket gemensamt med Unimate som också var sfärisk.
En polarrobots arm kan vara förlängd även om den bara är begränsad till radien runt maskinen. Den har tre axlar som bildar det som kallas det polära koordinatsystemet. Det betyder att punkterna inom räckhåll för robotarmen bestäms av avståndet den kan sträcka sig från robotbasen i en inställd vinkel.
Fördelar
- Armen kan nå under eller över hinder
- De har en täckning på 360 grader
- De arbetar över en stor arbetsyta
Nackdelar
- De kräver mycket tillsyn och kontroll
- Dålig noggrannhet
- Med tanke på deras rörelser skulle de inte vara idealiska för repetitiva uppgifter
Industrial Applications
- FORMGJUTNING
- Svetsning
- formsprutning
- Hantering av glasprodukter
Cylindriska robotar
Källa: Pinterest
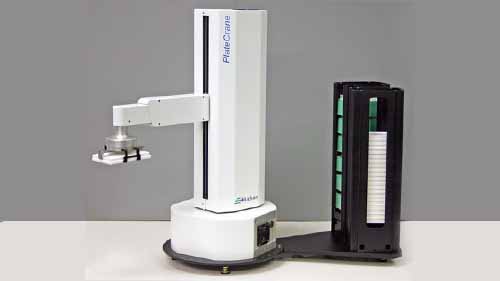
Det finns två huvuddelar på en cylindrisk robot, ett roterande och linjärt ställdon fäst vid den cylindriska basen. De är ansvariga för de vertikala och horisontella rörelser som robotarmen kan göra. En svängbar axel underlättar robotens arbete i ett cylindriskt arbetsområde.
Vidare är armen kapabel att töjas och vikas tillbaka till position. Dess strömlinjeformade design gör det möjligt för den att arbeta i ett begränsat utrymme som mer skrymmande armar kanske inte får plats i. Å andra sidan är rotation endast möjlig längs den vertikala axeln.
Cylindriska robotar kommer redan monterade så det finns inga installationshickor att förvänta sig om inte i fall där anpassning bedöms vara nödvändig.
Fördelar
- Kan hantera tunga laster
- Har 360 graders räckvidd runt sig
- De tar inte upp mycket plats i jämförelse med deras arbetsytas radie
Nackdelar
- Begränsad roterande rörelse
- Låg noggrannhet
- De är inte lika mångsidiga som andra tillgängliga alternativ.
Industrial Applications
- Gjuteri- och smidesarbeten
- Applicering av beläggning
- FORMGJUTNING
- Lastnings- och lossningsmaskiner
- Laboratorie- och Biomedapplikationer gynnar dem på grund av storleken och armens placering.
Kartesiska robotar
Källa: Pinterest
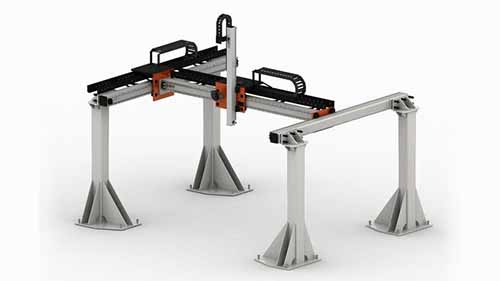
De tre axlarna i en kartesisk robot är alla vinkelräta mot varandra. Rörelser underlättas av:
- 3 prismatiska leder som arbetar i glidande rörelse längs XYZ-axlarna.
- Linjära ställdon
- Motorer för att leverera ström
- Ett handledsfäste där rotation behövs
De kommer vanligtvis i delar och kräver montering av en fabriks maskinexperter. Även om deras montering kan vara komplex, ger det en chans för anpassningar att göras. Faktum är att det är en av anledningarna till att det är populärt. Precision, hastighet och slaglängden kan justeras beroende på bransch eller applikation.
Kartesiska robotar kallas också Gantry eller rätlinjiga robotar. De tar upp en båsform vad gäller deras arbetsområde. En anmärkningsvärd egenskap är dock att de kan monteras på olika sätt vid behov. De anpassar sig till överliggande montering samt vertikala och horisontella positioner.
Fördelar
- De kan ta på sig en stor nyttolast
- Operationellt är de ganska mångsidiga
- PRISVÄRDA
- Kan programmeras med online-läge
- De har goda nivåer av noggrannhet
Nackdelar
- Endast en axelrörelse kan ske åt gången
- De tar mycket plats
- Installationsprocessen är i allmänhet komplex
Industrial Applications
- Hantering för plastgjutningsprocesser
- Tätningsuppgifter
- 3D tryckning
- Lasta och lasta av
Ledstyrda robotar/ 6-axliga
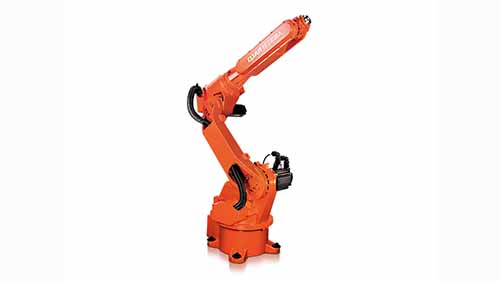
De roterande lederna hos artikulerade robotar tillåter dem en rad rörelser som liknar den mänskliga armens. De är flexibla genom X-, Y- och Z-axlarna men kan också rulla, luta och gira.
Den grundläggande designen består av en bas och en arm som sammanfogas med hjälp av en roterande led. Antalet roterande leder kan ökas till så mycket som 10 och kan vara antingen parallella eller ortogonala.
Med tanke på 6-axlig rörelseförmåga kan dessa robotar utföra uppgifter som de flesta inte kan. Armen är mycket känslig och förlängs till sin fulla längd ganska snabbt. När det gäller kontroll kräver de välkonfigurerad mjukvara om de ska fungera på optimala nivåer. På grund av deras stora rörelseomfång kan programmeringsprocessen vara komplex. Vissa tillverkare erbjuder dock anpassade förinställda kontrollpaket.
Fördelar
- De kan nå och manövrera i områden som andra robotar inte kan
- De täcker en stor arbetsradie
- Höghastighetsrobotarm
- Prestera bra i unika controlleruppgifter som målning
- Tung nyttolast kan tolereras
Nackdelar
- Ocuco-landskapet kinematiska operationer kan vara komplicerat
- De kräver en dedikerad kontroller
- Dyr
Industrial Applications
- Bilmontering
- Matförpackning
- Gjuteri- och smidesuppgifter
- Stålskärning
- Glashantering
- Metallgjutning
cobots
Källa: Pinterest
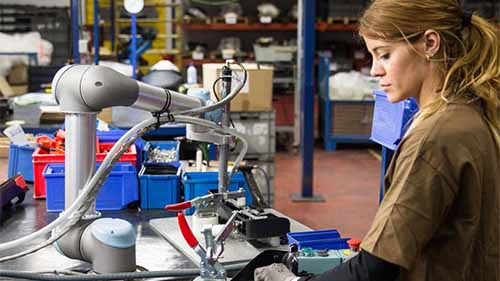
Cobots är också kända som kollaborativa robotar eftersom de är designade för att samarbeta med människor. Traditionella robotar presenterade utmaningar som kollisioner med arbetare i fabriksutrymmen. För att förhindra sådana olyckor skapades cobots som ett säkrare alternativ.
Det finns tre huvudtyper av cobots:
Handstyrande cobots
De programmeras av tekniker som använder en handmanövrerad enhet för att träna robotarmarna på önskade rörelser.
Hastighet och Automation Cobots
De är i grunden traditionella industrirobotar med visionsystem. De har en varning och en stoppzon. När en arbetare går in i varningszonen saktar de automatiskt ner sin verksamhet. Om de går närmare in i stoppzonen slutar coboten att fungera helt. De återupptar driften när båda zonerna är fria från hinder.
Cobots som begränsar makt och familjekraft
De kan samarbeta med människor men är inte utrustade med några synsystem, skannrar eller säkerhetsbarriärer. Istället är de designade utan exponerade motorer eller skarpa hörn. Dessutom har de kollisionsmotorer som stoppar dem när det finns hinder runt dem.
Säkerhetsövervakade stoppkobotar
Jämfört med andra robotar är de minst "mänskligvänliga". Men de har säkerhetssensorer som stoppar och återaktiverar driften när de upptäcker ett mänskligt hinder.
Faktorer som skiljer robotar
Industrirobotar tenderar att ha gemensamma egenskaper som robotarmar. Men de är fundamentalt olika när det gäller designaspekter som:
Axis
Källa: Pinterest
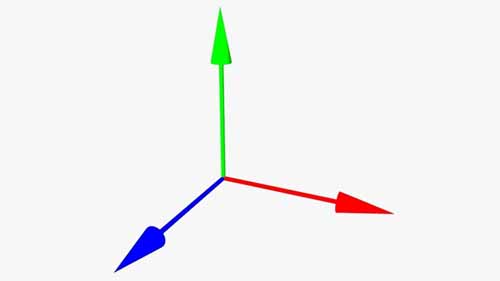
Som i en matematisk graf hänvisar axlarna till en robot till de riktningar som en robotarm kan röra sig i. Det finns X-, Y- och Z-axlar. De representerar fram/tillbaka, vänster/höger och upp/ner respektive.
Grad av frihet
Källa: Pinterest
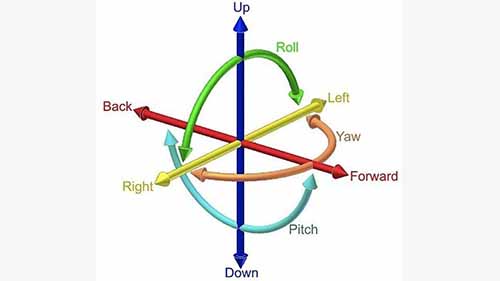
En robots frihetsgrad är en beskrivning av omfånget av rörelser den har i ett 3D-utrymme. Utöver de tre axlarna inkluderar frihet aspekter som rotation, girning och stigning.
Antalet axlar en robot har avgör dess frihetsgrad.
Mikropauser på arbetsplatsen
Källa: robots.com
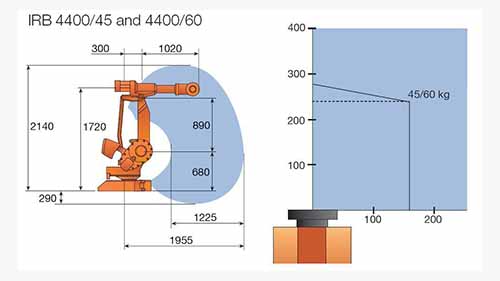
Tänk till exempel att en robot används för att plocka apelsiner från en vagn till en annan. Avståndet den täcker mellan de två vagnarna kallas dess arbetsyta. Vissa robotar kan, baserat på sin struktur, täcka större avstånd mer än andra. Dessutom ger faktorer som frihet och armlängd en robot större arbetsräckvidd.
Sluteffektor
Källa:roboticsandautomationnews.com
Designmässigt är robotarmen verkligen en imitation av den mänskliga armen. De kan variera i skicklighet och förmåga men det underliggande konceptet är detsamma.
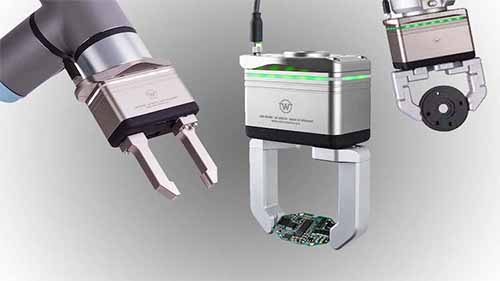
Som sagt, en sluteffektor är i princip "handen" som är fäst vid änden av en fabriksrobotarm. Det finns många typer av sluteffektorer, de varierar beroende på uppgifter. Några exempel inkluderar gripdon, svetsverktyg och sugkoppar.
Leder
Källa: Pinterest
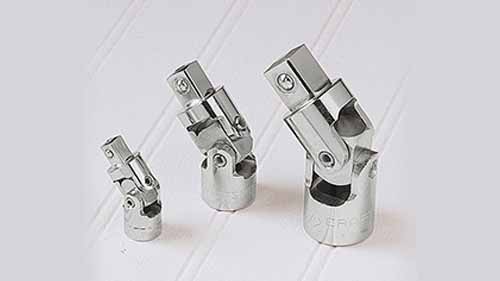
Användningen av leder säkerställer att robotarmen förblir fäst vid strukturen samtidigt som den underlättar dess rörelser. Den typ av led en robot har spelar en stor roll för dess flexibilitet och rörelseomfång. De inkluderar:
Parallella leder – som namnet antyder ligger de bredvid varandra och är vanligtvis att föredra för linjära rörelser.
Prismatiska leder - de är också kända som glidare eftersom de ger linjär glidrörelse mellan två delar av en robot.
Revolute leder - de är idealiska när flexibilitet som flerdimensionell rotation är avsedd.
Roterande leder - vilken grad av rotation som helst skulle kräva en eller flera av dessa leder. Även om de är mer begränsade i räckvidd jämfört med den revolutionerande leden.
Motorer
Källa: Pinterest
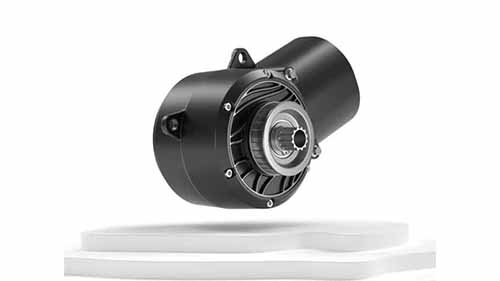
För att robotarmarna ska kunna röra sig och utföra kommandon kräver de en strömkälla. Motorer omvandlar elektrisk energi för att driva robotarmar.
Programmering
Källa: visualcomponents.com
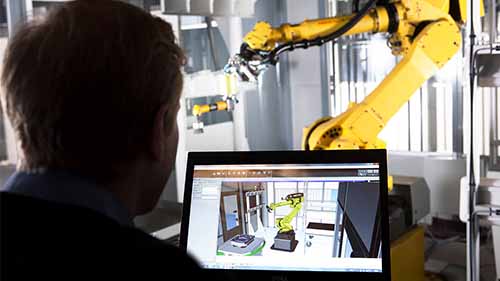
Det innebär användning av mjukvara för att styra hur en robot fungerar. Prestandaparametrar som hastighet, repeterbarhet och slaglängden för armrörelser kan hanteras genom programmering.
Varje robot har sin egen typ och nivå av programmering, där vissa är mer avancerade än andra. I vissa fall är robotar dessutom förprogrammerade medan andra är anpassningsbara. Det finns också fysiska kontrollergränssnitt som används för att ge instruktioner till robotarna.
Robotarnas inverkan på tillverkningen
Källa: Pinterest
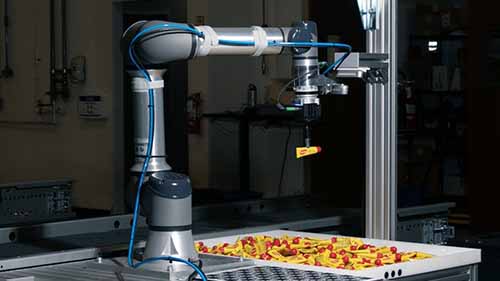
Utan tvekan skulle tillverkningsindustrin över hela världen inte vara vad den är i avsaknad av robotar. De har haft stor effekt på:
Produktionsskalor
Källa: Pixabay
Robotar har gjort det möjligt för fabriker att skala upp produktionen och ändå hantera kortare omloppstider. Driftshastigheter som Delta-roboten gör det möjligt att bearbeta fler enheter av produkter.
Produktionskostnad
Källa: Pixabay
Eftersom robotar tar på sig en stor arbetsbörda, minskar de antalet anställda som behöver anställas. Dessutom gör deras automatiserade mekaniska natur dem mer strömlinjeformade i drift än manuella metoder. Det räcker med att säga, de minskar svinnet.
Personalsäkerhet
Källa: Pixabay
Sedan Unimates tidiga dagar har robotar använts för att ta på sig svåra och farliga uppgifter. Pressgjutning, svetsning och lyft av tunga laster i riskfyllda utrymmen är bara några exempel på högrisktillverkningsprocesser. Användningen av robotar som t.ex robotsvetsning av aluminium skyddar arbetare från åtföljande faror.
Men på baksidan utgör robotar också faror för arbetare runt dem. Till exempel, när deras hastighet är inställd för högt, kan sluteffektorerna eller armarna inte fungera och på måfå tappa belastningen.
Human Resources
Källa: Pixabay
En av huvudstriderna mot robotar och automation i allmänhet är rädslan för att de skulle göra det ersätta mänskligt arbete. Vissa människor har faktiskt förlorat jobb efter att ha blivit uppsagda av sådan teknik. Men även med artificiell intelligens är det osannolikt att robotar någonsin kommer att bli lika intuitiva eller kreativa som mänskligheten.
När robotar tar på sig de förutsägbara repetitiva uppgifterna kan arbetare kanske anpassa sig till störningen genom att ta på sig andra komplexa uppgifter. Kreativitet och design, till exempel, kommer alltid att kräva nyanserna av mänskliga känslor och tankar.
Slutsats
Det finns verkligen ingen väg tillbaka till det manuella sättet att producera, automatiseringen är här för att stanna. Allt eftersom fler innovationer förändras och förbättras på de befintliga typerna av robotar, kommer tillverkarna att behöva hänga med. Bättre maskinpark leder trots allt till effektivare produktionslinjer och produkter av högre kvalitet.
Om du vill automatisera din verksamhet har du nu all fakta om alla typer av robotar och deras funktioner. Se till att arbeta med ansedda branschexperter för att utforska vilka produktalternativ som finns tillgängliga på marknaden. På uppsidan, vad du än väljer, kommer du att göra ett välinformerat val.