
Av EVST:s redaktion · Senast uppdaterad: 3 juni 2026
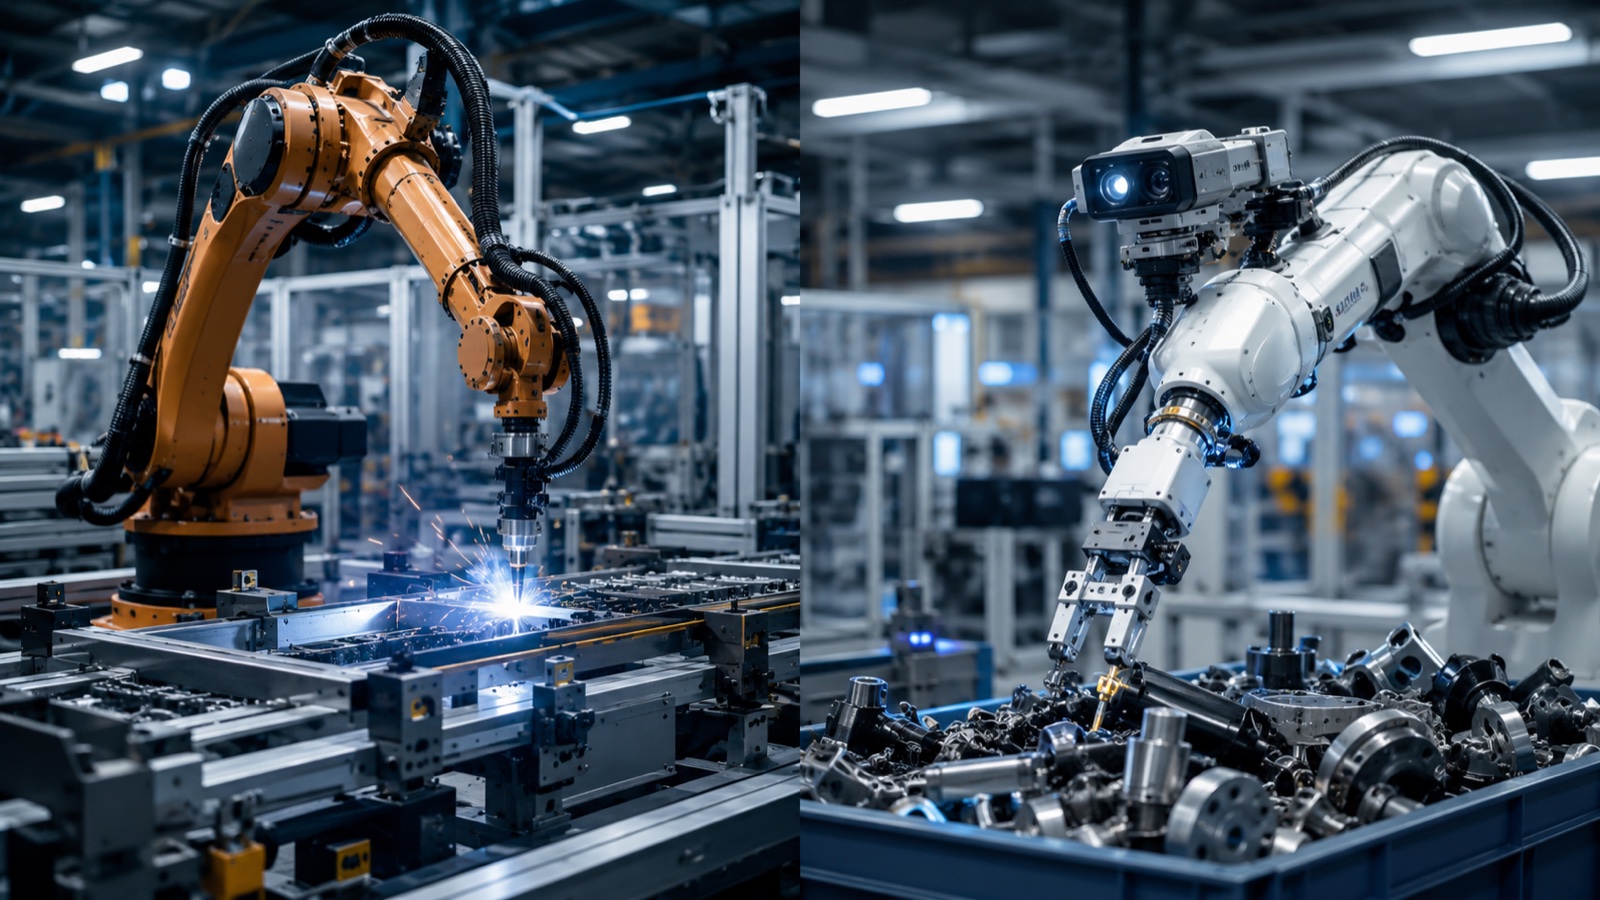
Traditionella industrirobotar följer explicit programmerade banor och upprepar dem exakt, medan förkroppsligade AI-robotar använder inlärda, vision-språk-handlingsmodeller för att uppfatta en scen och bestämma hur de ska agera. År 2026 är de två ännu inte utbytbara: programmerade robotar har fortfarande hög hastighet, fast, högprecisionsproduktion, medan förkroppsligad AI växer fram för variabla, lågvolyms- eller ostrukturerade uppgifter. Den här guiden jämför hur de fungerar och vad var och en faktiskt förändrar på fabriksgolvet.
Kärnskillnaden: Programmerad vs. Inlärd
En traditionell industrirobot kör ett fast program. En ingenjör definierar waypoints, hastigheter och logik, och roboten reproducerar dem med en noggrannhet på bråkdelen av en millimeter, på obestämd tid. Den anpassar sig inte: ändra delen och du programmerar om. Förkroppsligad AI inverterar detta. En vision-language-action (VLA)-modell, tränad på stora mängder demonstrations- och simuleringsdata, tar in kamera- och sensorinmatning och genererar rörelse i farten, så att den kan hantera delar och arrangemang som den inte uttryckligen programmerades för.
Enligt branschobservationer är den praktiska gränsen år 2026 struktur. Där uppgiften är strukturerad och repetitiv är programmerade robotar snabbare, billigare och mer tillförlitliga. Där uppgiften är ostrukturerad, varierad eller förändras ofta börjar förkroppsligad AI:s förmåga att generalisera ge resultat, även om den fortfarande är mindre precis och mindre beprövad i produktionsskala.
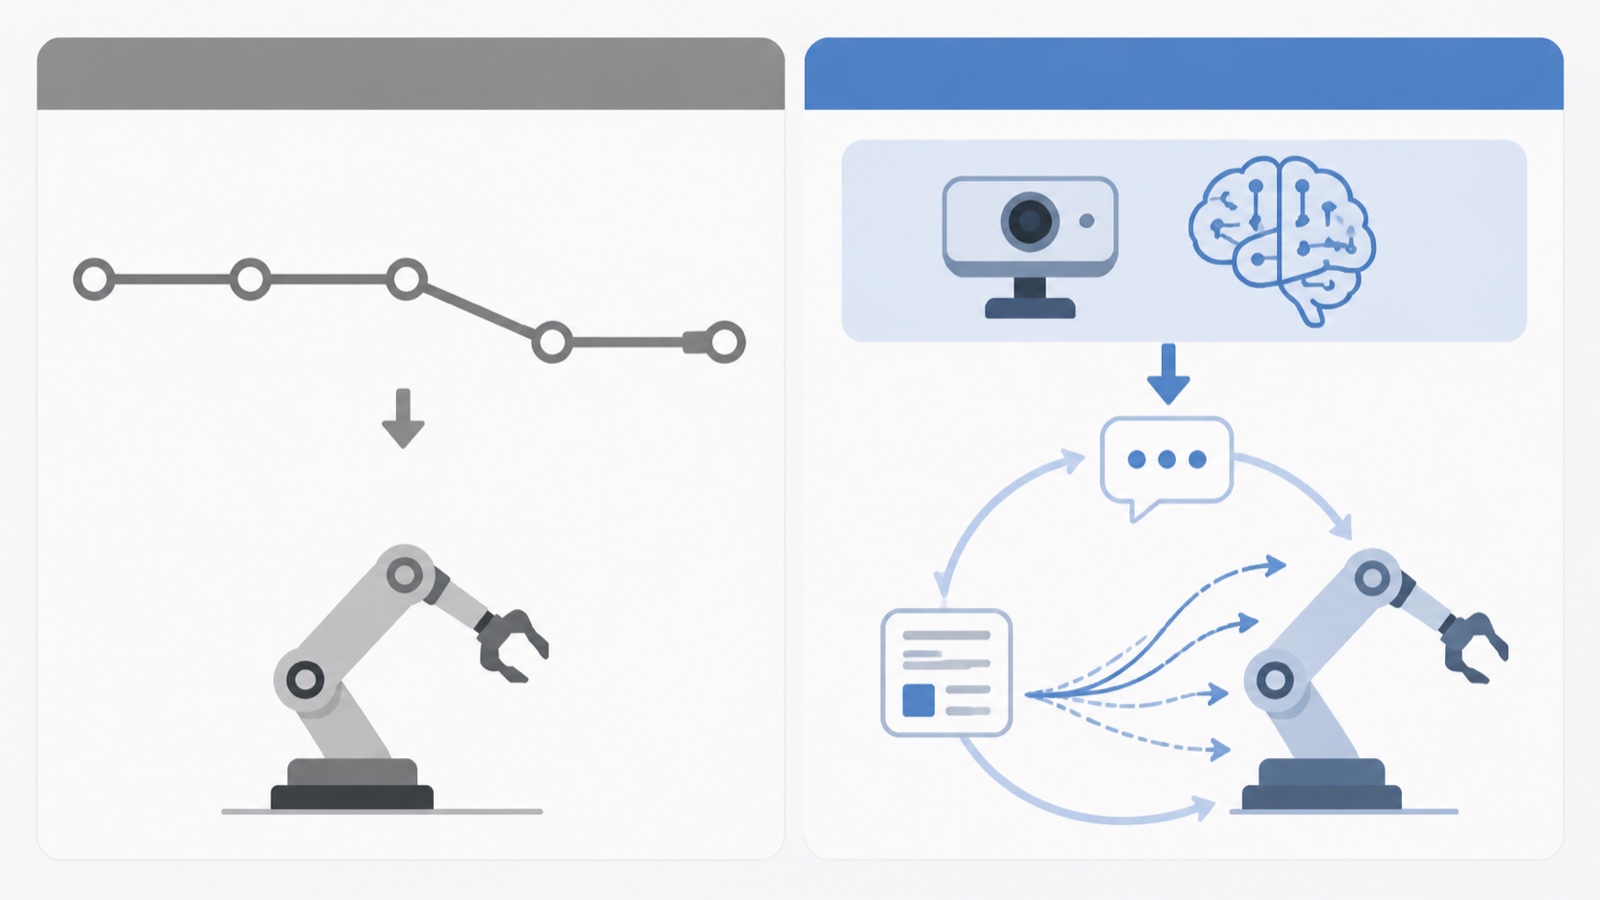
Jämförelse sida vid sida
| Dimensionera | Traditionell industrirobot | Förkroppsligad AI-robot |
|---|---|---|
| kontroll | Explicit programmerade vägar | Lärd vision-språk-handlingspolicy |
| Anpassningsförmåga | Låg; omprogrammera per del | Hög; generaliserar till nya delar |
| Precision | Mycket hög (±0.02–0.1 mm) | Lägre, förbättras |
| Hastighet i stor skala | Hög, beprövad | Måttlig, mognande |
| Stark passform | Högvolym, fasta, precisa uppgifter | Variabla, lågvolyms-, ostrukturerade uppgifter |
| Inställning | Teknik och programmering | Datainsamling och utbildning |
Enligt International Federation of Robotics fortsätter den installerade basen av industrirobotar att växa tack vare strukturerad produktion, medan förkroppsligad AI befinner sig i en tidigare, snabb fas. De två konvergerar från motsatta ändar snarare än att den ena ersätter den andra.
Vilka förändringar på fabriksgolvet
Den mest synliga förändringen är vilken kompetens en driftsättning behöver. En programmerad cell behöver robotprogrammering och mekanisk integration. En förkroppsligad AI-cell riktar insatser mot data: samlar in demonstrationer genom teleoperation, genererar variation i simulering och validerar att den inlärda policyn beter sig säkert i de fall den kommer att möta. Robothårdvaran kan vara liknande; arbetet går från att skriva sökvägar till att kurera data.
I praktiken är de kortsiktiga vinnarna hybrider. En konventionell, precis robot hanterar den fasta, höghastighetskärnan i en linje, medan en AI-driven station absorberar de variabla kanterna, såsom avpalletering av blandade lådor, kittning av olika delar eller korgplockning av osorterade artiklar, som tidigare var svåra att automatisera utan tung fixturering. För hur den underliggande informationen samlas in, se vår guide om förkroppsligad AI-datainsamling, teleoperation och sim-to-real.
Där hårdvarutillverkarna passar in
Grundmodelllaboratorier levererar AI:n; delarna behöver fortfarande en fysisk, pålitlig arm med verkliga manipulationsdata bakom sig. Det är här industritillverkare går in i kategorin förkroppsligad AI, och bidrar med hårdvara av fabrikskvalitet och strukturerad manipulationsdata som kommer från åratal av verklig produktion. EVST sitter i denna grupp och tar med sig sin kompletta robotplattform och erfarenhet av fältimplementering till data- och hårdvarusidan av förkroppsligade system snarare än till modellforskning. För det bredare landskapet, se vår ranking av De främsta robotikgrundmodellerna och företag inom förkroppsligad AI år 2026.
Enligt branschobservationer handlar den varaktiga fördelen med tillämpad förkroppsligad AI mindre om en enskild modell och mer om tillgång till stora volymer av verklig manipulationsdata och pålitlig hårdvara att köra policyer på. Det gynnar företag som redan bygger och driftsätter robotar i stor skala.
Hur man bestämmer sig för ett riktigt projekt år 2026
- Strukturerad, hög volym, hög precision: en programmerad industrirobot är fortfarande det rätta verktyget.
- Variabla delar, frekventa byten, låg volym: utvärdera förkroppsligad AI, men pilotera innan produktion bestäms.
- Blandad linje: en hybrid, med programmerade celler för kärnan och AI-stationer för de variabla kanterna, är den praktiska lösningen för 2026.
- Hursomhelst: Hårdvaran måste vara tillförlitlig och användbar; modellens kapacitet kompenserar inte för en opålitlig arm.
Vanliga frågor om partihandel med mat och dryck
Vad är skillnaden mellan förkroppsligad AI och en traditionell industrirobot?
En traditionell industrirobot följer explicit programmerade banor och upprepar dem med mycket hög precision men utan anpassning. En förkroppsligad AI-robot använder en inlärd vision-språk-handlingsmodell för att uppfatta en scen och generera rörelse i farten, så att den kan hantera delar och arrangemang som den inte programmerades för, till bekostnad av lägre precision och mindre beprövad skala år 2026.
Kommer förkroppsligad AI att ersätta industrirobotar?
Inte år 2026, och inte som en enkel ersättning. Programmerade robotar förblir snabbare, billigare och mer tillförlitliga för strukturerat arbete med hög volym och hög precision. Förkroppsligad AI framträder för variabla, lågvolyms- eller ostrukturerade uppgifter. Mönstret på kort sikt är hybridlinjer som använder var och en där den är som starkast.
Vilka förändringar sker i implementeringen med förkroppsligad AI?
Arbetet skiftar från programmering till data. Istället för att skriva robotbanor samlar ett team in demonstrationer genom teleoperation, genererar variation i simuleringen och validerar att den inlärda policyn fungerar säkert i de fall den kommer att möta. Hårdvaran kan vara liknande; det nya arbetet är att kuratera och validera data.
Vilka uppgifter passar förkroppsligad AI idag?
Uppgifter som är svåra att fixera och varierar från del till del: depalletering av blandade lådor, montering av olika delar och plockning av osorterade artiklar. Dessa krävde tidigare tung fixturering eller förblev manuella. Strukturerade, repetitiva, höghastighetsuppgifter tillhör fortfarande programmerade robotar.
Vilken roll spelar robottillverkare i förkroppsligad AI?
Grundmodelllaboratorier levererar AI:n, men förkroppsligade system behöver fortfarande pålitliga armar av fabrikskvalitet och stora volymer verklig manipulationsdata. Tillverkare som redan bygger och driftsätter robotar i stor skala, såsom EVST, bidrar med hårdvara och data snarare än modellforskning, vilket är där mycket av den tillämpade fördelen ligger.
Om författaren: Denna analys har utarbetats av EVST:s redaktionsteam. EVST (EVS TECH CO., LTD) är en robottillverkare baserad i Chengdu som grundades 2018 och producerar industrirobotar, kollaborativa robotar, svetspositionerare och linjära spår som exporteras till mer än 100 länder, med CE-, SGS- och TUV-certifieringar från tredje part.
Senast uppdaterad: 3 juni 2026. Detta är en generell jämförelse av ett snabbt föränderligt område; de beskrivna funktionerna återspeglar tillståndet för förkroppsligad AI år 2026 och är under utveckling.