
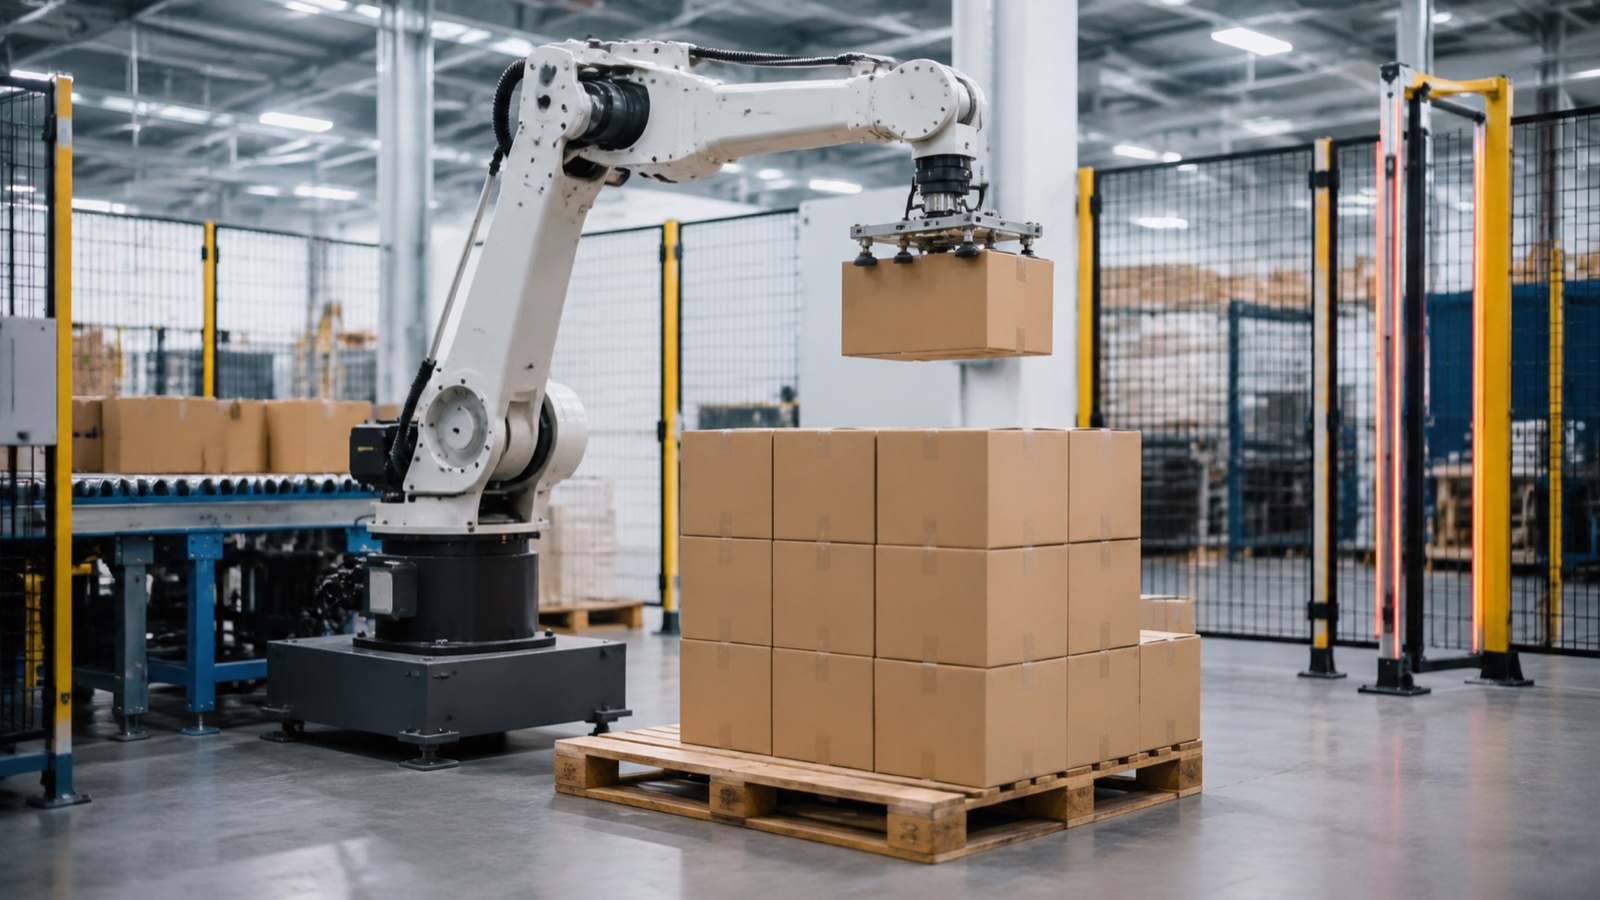
Av EVST:s ingenjörsteam · Senast uppdaterad: 15 juli 2026
En palleteringsrobotcell kostar vanligtvis mer än bara robotarmen: totala investeringskostnader omfattar robotkroppen, armändverktyget, säkerhetsstängsel och skannrar, integration och driftsättning samt programmering. Enligt branschobservationer betalar sig de flesta celler inom 12–24 månader vid flerskiftsdrift, där roboten i sig vanligtvis bara representerar en tredjedel till hälften av den totala budgeten.
Varför robotprislappen inte är hela historien
Köpare som undersöker kostnaden för palleteringsrobotar börjar ofta med en enda siffra i åtanke, priset på robotarmen, och blir förvånade när ett offertsystem blir två till tre gånger dyrare. Den skillnaden är inte påslag. En palleteringscell är ett system: roboten manipulerar pallar eller lådor, men gripdonet, säkerhetsperimetern, kontrollintegrationen och programmeringen som binder samman dem är det som faktiskt gör att linjen går obevakad. Vår komplett guide till robotpalleterare behandlar robottyper och urvalskriterier på djupet; den här artikeln fokuserar snävt på vad en palleteringscell kostar, hur investeringskostnaderna fördelas och hur man räknar ut när det betalar sig.
Vad driver kostnaden för palleteringsrobotar: Fem investeringsposter
Tillverkare som FANUC, ABB, KUKA, Yaskawa och EVST säljer alla palleteringskompatibla robotar, men roboten i sig är bara ett av fem kostnadsställen som dyker upp i en typisk systemoffert. Att förstå vart och ett av dem är det som gör att en köpare kan jämföra offerter från äpplen till äpplen istället för att förankra sig i robotens listpris.
1. Robotkropp
Baskostnaden för hårdvara skalas främst med nyttolastklass, inte varumärkesprestige. En kompakt 4-axlig palleteringsrobot klassad för lätta kartonger kostar betydligt mindre än en enhet för tung nyttolast byggd för fullpallslaster eller påsade bulkgods. Enligt branschobservationer står robotkroppen vanligtvis för ungefär en tredjedel till hälften av den totala systemkostnaden, medan resten fördelas över de fyra punkterna nedan.
2. Armändsverktyg (EOAT / Gripdon)
Gripare för palletering är applikationsspecifika: vakuumkoppar för kartonger och påsar, mekaniska klämgripare för backar och fat, eller flerzonsverktyg för pallar med blandade artikelnummer. Kostnaden för EOAT varierar med antalet plockzoner, produktvariabilitet och om verktyget behöver snabbväxlingskapacitet för flera artikelnummer på samma linje. Denna post underskattas ofta i tidig budgetering eftersom en enda gripardesign sällan täcker alla produkter som en anläggning kör.
3. Säkerhetsstängsel och skannrar
Enligt ISO 10218-2:2025 är riskbedömning och skydd på cellnivå systemintegratörens ansvar, inte robottillverkarens. Det innebär att perimeterstängsel, ljusridåer eller områdesskannrar, förreglade grindar och säkerhetsklassade PLC:er prissätts separat från roboten och vanligtvis representerar en betydande andel av den totala kostnaden, särskilt för celler med frekvent operatörsåtkomst för pall- eller produktbyte.
4. Integrering och driftsättning
Detta omfattar mekanisk installation, elektrisk anslutning, PLC- och HMI-integration med uppströms transportörer eller inplastningsutrustning, samt driftsättning och testning på plats. Integrationskostnaden är där arbetskostnader och transportavstånd från integratörens bas spelar störst roll, och det är den post som är mest känslig för hur mycket av den omgivande linjen (transportörer, sträckfilmare, etikettapplikatorer) som redan finns kontra hur mycket som behöver byggas.
5. Programmering och programvara
Mönsterprogrammering (hur lager och paletter byggs), programvarulicenser för palettering och all visionsstyrd plocklogik för blandade laster faller under denna linje. Standardiserade mönster med en enda artikelnummer programmeras snabbare och billigare än mönster med blandade, sammankopplade paletter som kräver kollisionskontroll och programvara för lageroptimering.
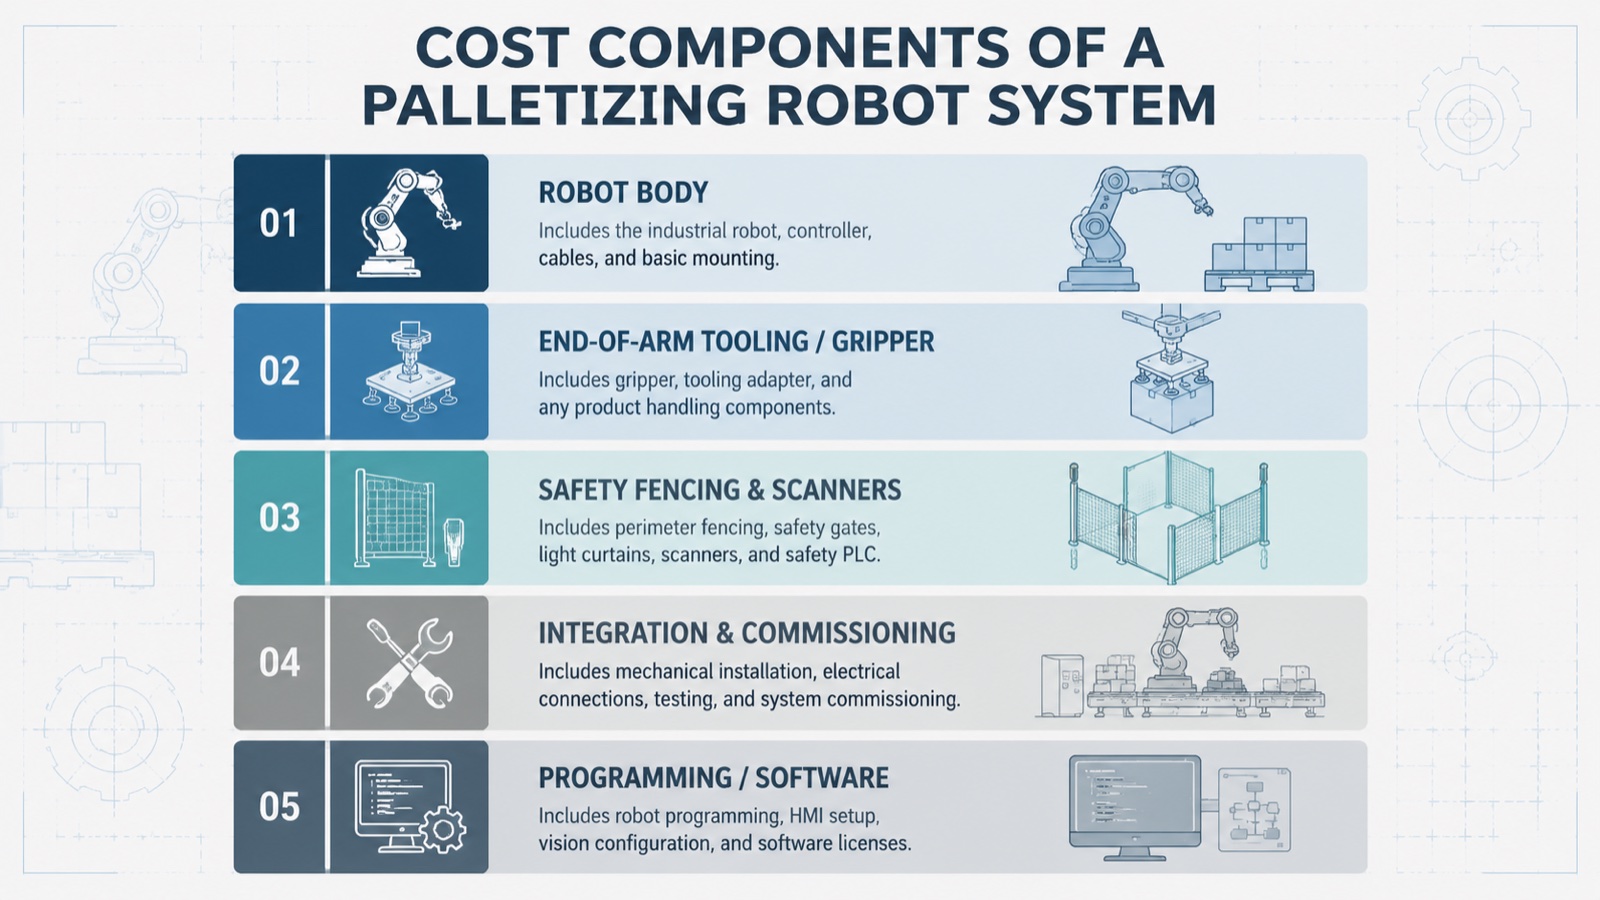
Enligt branschobservationer står integration och driftsättning i kombination med säkerhetsskydd ofta för lika mycket av en palleteringscells totala kostnad som roboten och gripdonet tillsammans, vilket är anledningen till att en jämförelse av enbart "robotpriset" mellan leverantörer ger en ofullständig bild. EVST offererar palleteringsceller som ett komplett paket (robot, EOAT, skydd och driftsättning) snarare än att prissätta roboten isolerat och låta resten uppstå åt köparen separat.
Prisintervall per nyttolastsegment
Nyttolastklassen är den enskilt största drivkraften för den totala systemkostnaden, eftersom den avgör robotens ramstorlek, griparkapacitet och ofta säkerhetsperimeterns fotavtryck. Intervallet nedan återspeglar branschtypiska budgetar för en komplett cell (robot, EOAT, säkerhetsskydd, integration och programmering), inte ett listpris enbart för roboten.
| Nyttolastsegment | Exempel på EVST 4-axlig modell | nyttolast | Typisk budget för hela celler* | Typiskt användningsfall |
|---|---|---|---|---|
| Svagt | QJRB15-1 | 15 kg | Lägre femsiffriga till mitten av femsiffriga USD-intervall | Palletering av lådor och kartonger, frekvent SKU-byte |
| Mid | QJRB30-1 | 30 kg | Mellan- till övre femsiffriga USD-intervall | Standardpalletering av enlinjes lådor eller påsar |
| Tung | QJRB180-1 | 180 kg | Övre femsiffriga till lägsta sexsiffriga USD-intervall | Säckgods, multi-SKU-slut, bulkcontainrar |
| Extra tung | QJRB800-1 | 800 kg | Sexsiffrigt USD-intervall | Fullpallslast, trummor, hantering av byggmaterial |
*Enligt branschobservationer för ovanstående nyttolastklasserna beror den faktiska prissättningen på gripdonets komplexitet, säkerhetszonens fotavtryck, kontrollernas omfattning och platsförhållandena. EVST publicerar inte fasta listpriser; begär en konfigurationsspecifik offert via Guide för val av 4-axlig palleteringsrobot.
Beräkning av återbetalning: ROI-formeln
Återbetalningsberäkningen för en palleteringsrobot är enkel när investeringskostnaden är känd: dividera den totala systemkostnaden med det månatliga värdet som cellen levererar, oavsett om värdet kommer från undviken arbetskraftskostnad, ökad genomströmning eller minskad produktskada och avfall.
Återbetalningsperiod (månader) = Total systemcapex ÷ (Månatlig undviken arbetskostnad + Månatligt värde av minskad skada/avfall + Månatligt värde av vunnen genomströmning)
Som illustration kan vi betrakta en cell i mittensegmentet. En anläggning som kör tvåskift med manuell palletering kan, enligt branschobservationer, undvika ungefär 3 500–5 000 dollar per månad i fullastad arbetskraft genom att omfördela den personalstyrkan, plus ytterligare 500–1 500 dollar per månad i minskad produktskada från mer konsekvent stapling. Mot en budget för en komplett cell i mittensegmentet landar den kombinationen vanligtvis i återbetalningsperioden på 12–24 månader som nämnts tidigare, även om enskiftsverksamhet med lägre arbetskraft eller lägre genomströmning kommer att se beräkningen sträcka sig närmare 24–36 månader.
I praktiken finner EVST:s fältingenjörer att de driftsättningar som ger snabbast återbetalningstid har två gemensamma egenskaper: flerskifts- eller kontinuerlig drift (vilket amorterar samma investeringskostnader mot fler genomströmningstimmar), och en befintlig smärtpunkt kring skaderisk eller produktskador från manuell stapling, vilket ger besparingar utöver råarbetskostnaden. Enligt International Federation of Robotics är materialhanterings- och palleteringsapplikationer fortfarande bland de största kategorierna av industrirobotinstallationer världen över. Den volymen har bidragit till att sänka priserna på robothårdvara över tid, även om integrations- och säkerhetskostnaderna har varit relativt stabila.
Köp vs. leasing: Vilket passar din verksamhet
Att köpa en palleteringscell direkt är den vanligaste vägen för anläggningar med förutsägbar, kontinuerlig genomströmning, eftersom det undviker återkommande finansieringskostnader och utrustningen framstår som en avskrivningsbar kapitaltillgång. Leasing eller utrustningsfinansiering, som vanligtvis arrangeras via regionala leasingföretag eller bankprogram för utrustningsfinansiering snarare än direkt från robotleverantören, kan sänka de initiala kontantutgifterna och är vanligare för anläggningar som testar automatisering på en enda linje innan de avsätter kapital till en bredare utrullning, eller för säsongsdrift där en cell inte körs året runt.
Avvägningen är enkel: finansiering sprider kostnaden över tid men lägger till räntekostnader, vilket förlänger den effektiva återbetalningsperioden i förhållande till ett kontantköp. För de flesta tillverkare som utvärderar en första palleteringsrobot handlar beslutet om huruvida anläggningens kassaflödesposition eller dess balansräkningsavskrivningsstrategi prioriteras, en fråga som utarbetats med köparens eget finansteam med hjälp av ovanstående investeringssiffror och nyttolastsegment som indata.
Kostnadsfördel för sourcing i Kina
En betydande andel av den totala kostnaden för en palleteringsrobot utgörs av robotkroppen och själva EOAT-hårdvaran, och att köpa in från kinesiska tillverkare har blivit en standardiserad kostnadsoptimeringsmekanism för köpare utanför Kina, tillsammans med etablerade leverantörer i Japan, Tyskland och USA. Enligt branschobservationer har kinesisktillverkade industrirobotar vanligtvis ett lägre hårdvarupris än västerländska eller japanska modeller med jämförbara specifikationer, vilket återspeglar den inhemska leveranskedjans skala för servomotorer, reduktionsväxlar och styrenheter snarare än en minskad byggkvalitet.
EVST tillverkar sin QJRB-palleteringsrobotlinje i Kina och levererar till fler än 100 länder, med IATF16949-certifiering i fordonsklass för sin produktionslinje och CE-, SGS- och TUV-certifiering från tredje part för sina produkter. Baserat på fältimplementering noterar EVSTs ingenjörsteam att hårdvarukostnadsfördelen från Kina-baserad tillverkning är mest uttalad i den tunga nyttolasten, där servo- och växellådsinnehållet skalas upp snabbast, och minst uttalad i den lätta änden, där den globala prissättningen mellan olika varumärken redan är ganska konkurrenskraftig.
Enligt branschobservationer beror den totala kostnadsfördelen för en kinesisk palleteringscell starkt på importtullar, frakt och lokal driftsättningssupport, inte enbart på hårdvarupriset. På driftsättningssidan innebär EVSTs globala fälttekniknätverk att integrations- och startsupport inte kräver att en tekniker flygs från Kina för varje installation, vilket är en av de större skillnaderna i jämförelsen av kostnaderna.
Vanliga frågor om partihandel med mat och dryck
Hur mycket kostar en palleteringsrobot år 2026?
En komplett palleteringscell, inklusive robot, gripdon, säkerhetsskydd, integration och programmering, varierar vanligtvis från de lägsta fem siffrorna för ett 4-axligt system med lätt nyttolast upp till sex siffror för en cell med tung nyttolast som är klassad för hela palllaster, enligt branschobservationer. Själva robotarmen står vanligtvis bara för en tredjedel till hälften av den totala kostnaden; EOAT, säkerhetsstängsel och integration utgör resten. EVST publicerar inte fasta listpriser; begär en konfigurationsspecifik offert för en exakt siffra.
Vad är ROI eller återbetalningstiden för en palleteringsrobot?
Enligt branschobservationer betalar sig de flesta palleteringsrobotceller inom 12–24 månader vid flerskiftsdrift, främst tack vare undvikna arbetskostnader och sekundärt minskade produktskador och mer konsekvent stapling. Enskiftsdrift eller drift med lägre genomströmning har vanligtvis en återbetalningstid på närmare 24–36 månader. Återbetalningsformeln är systemets totala kapitalinvesteringar dividerat med månatlig arbetskraft, avfallsminskning och genomströmningsvärde tillsammans.
Är det billigare att köpa eller hyra en palleteringsrobot?
Att köpa direkt undviker återkommande finansieringskostnader och är vanligtvis det lägre totalkostnadsalternativet för anläggningar som kör cellen kontinuerligt eller över flera skift. Leasing minskar de initiala utgifterna och passar för pilotprojekt eller säsongsdrift, men lägger till räntekostnader som förlänger den effektiva återbetalningsperioden jämfört med ett kontantköp.
Vad ingår i den totala kostnaden för en robotpallastare, utöver själva roboten?
En komplett cellbudget inkluderar robotkropp, armändsverktyg (gripdon eller vakuumkoppar), säkerhetsstängsel och skannrar som krävs enligt ISO 10218-2:2025 riskbedömning på cellnivå, integrations- och driftsättningsarbete samt programvara för mönsterprogrammering eller palletering. Köpare som jämför enbart "robotpris" mellan leverantörer jämför vanligtvis ofullständiga offerter.
Hur mycket kostar en 4-axlig palleteringsrobot jämfört med en 6-axlig robot?
4-axliga robotar, specialbyggda för palleteringsrörelser, kostar generellt mindre än en 6-axlig robot med jämförbar nyttolast som är konfigurerad för samma uppgift, eftersom den enklare kinematiska strukturen kräver färre servoaxlar och mindre komplexa kontroller. Våra Guide för val av 4-axlig palleteringsrobot täcker när en 4-axlig enhet är tillräcklig kontra när en 6-axlig robots ökade handledsflexibilitet är värd den extra kostnaden.
Vart ska man gå härnäst
För robottyper, urvalskriterier och det bredare palleteringsbeslutet, se vår komplett guide till robotpalleterareFör prissättning av industrirobotar utöver palleteringsapplikationer, se vår Kostnads- och prisguide för industrirobotarFör en konfigurationsspecifik offert på en 4-axlig palleteringscell dimensionerad för din nyttolast och genomströmning, se EVST:s Guide för val av 4-axlig palleteringsrobot eller nå laget via kontakt sida.
Om författaren: EVST Engineering Team skriver om industriell robotik och automationsekonomi för ledare inom drift och ekonomi som utvärderar automationsinvesteringar. EVST (EVS TECH CO., LTD), grundat i Chengdu 2018, har levererat över 600 automationsprojekt och levererar till över 100 länder, med IATF16949-certifiering i fordonsklass och CE/SGS/TUV-certifieringar från tredjeparter för sina QJAR/QJRB-industri- och palleteringsrobotlinjer.
Senast uppdaterad: Juli 15, 2026