
Robotpolering av smådelar som bildörrsgångjärn misslyckas vanligtvis av processkäl, inte för att roboten inte kan nå bandet. De vanliga orsakerna är att delen varierar från del till del, ett band som slutar skära på samma sätt som det slits, kraft som ingen kontrollerar, damm som ingen planerar för och en del som förskjuts i gripdonet. Var och en av dessa kan testas med provdelar innan en cell beställs. Om du har en del som denna, dela en ritning och ett parti provdelar med oss och vi kan planera dessa tester med dig.
Applikationen i videon
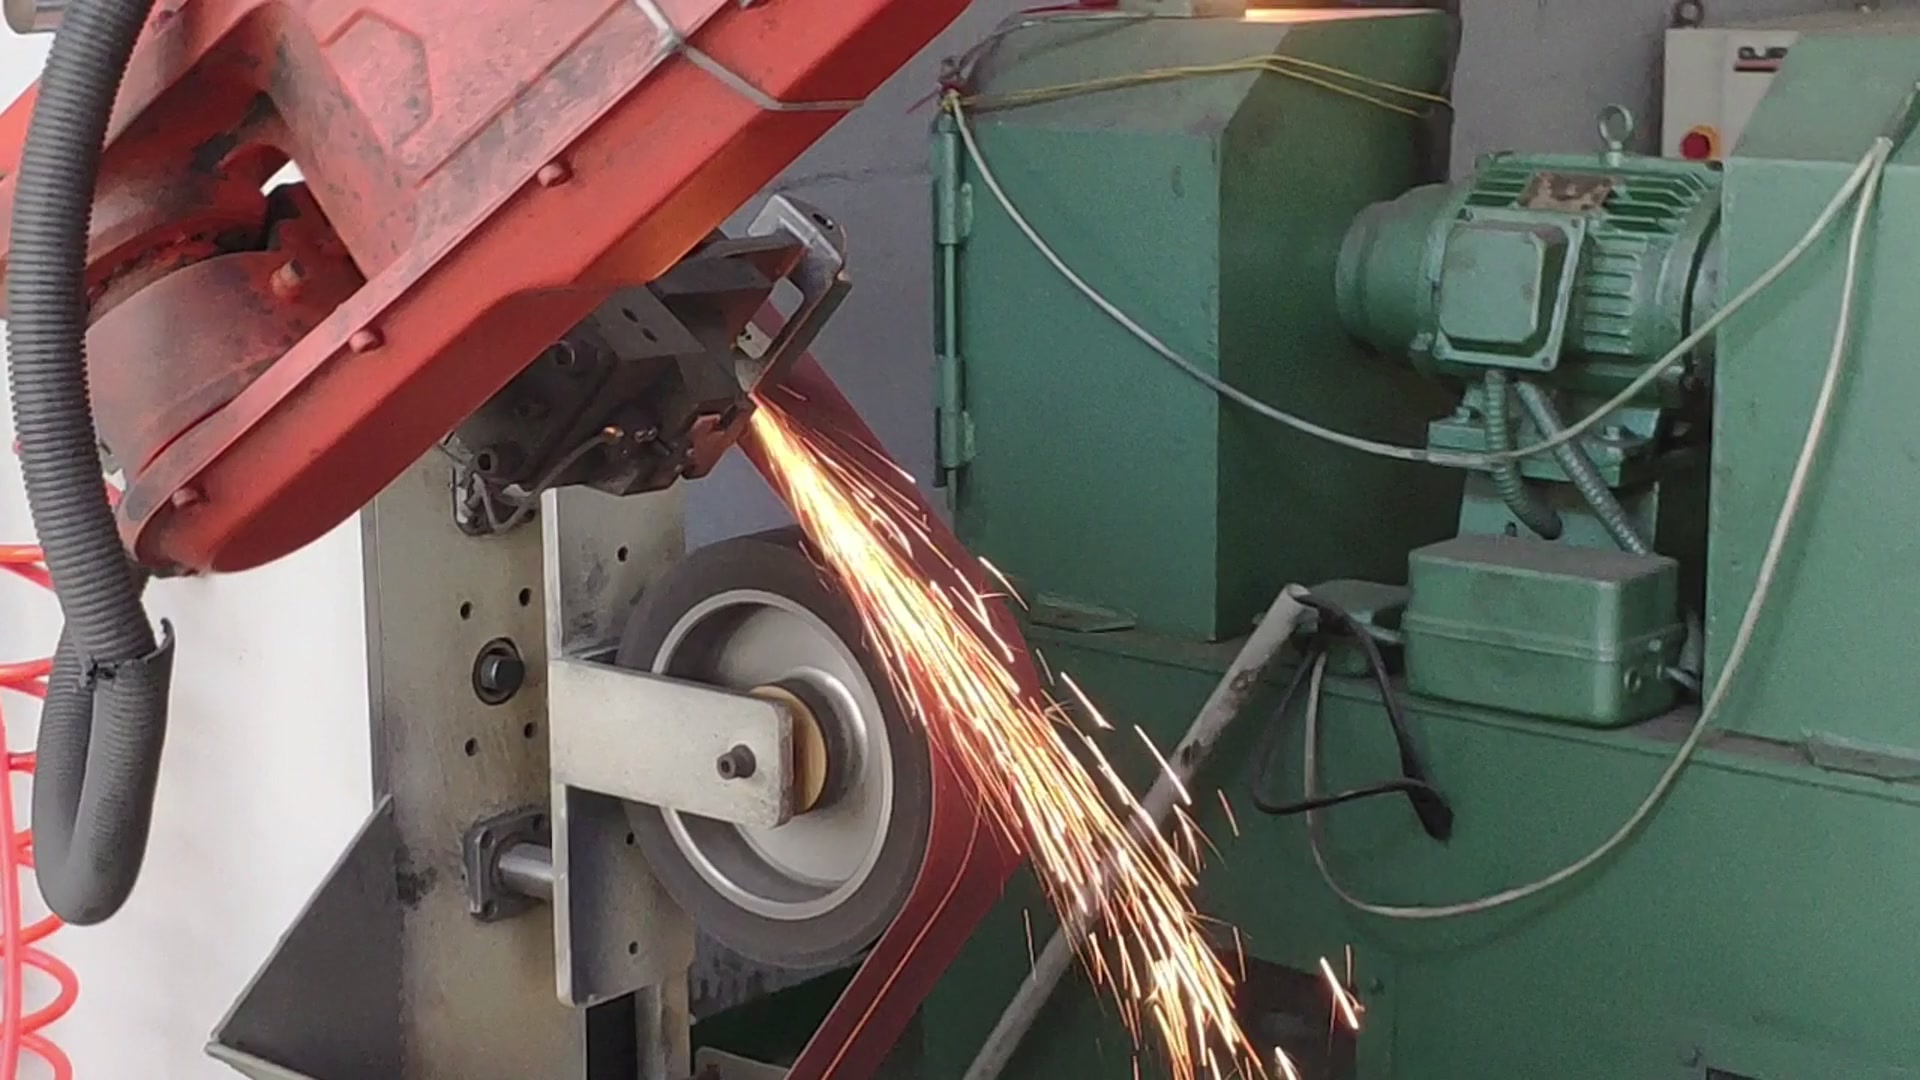
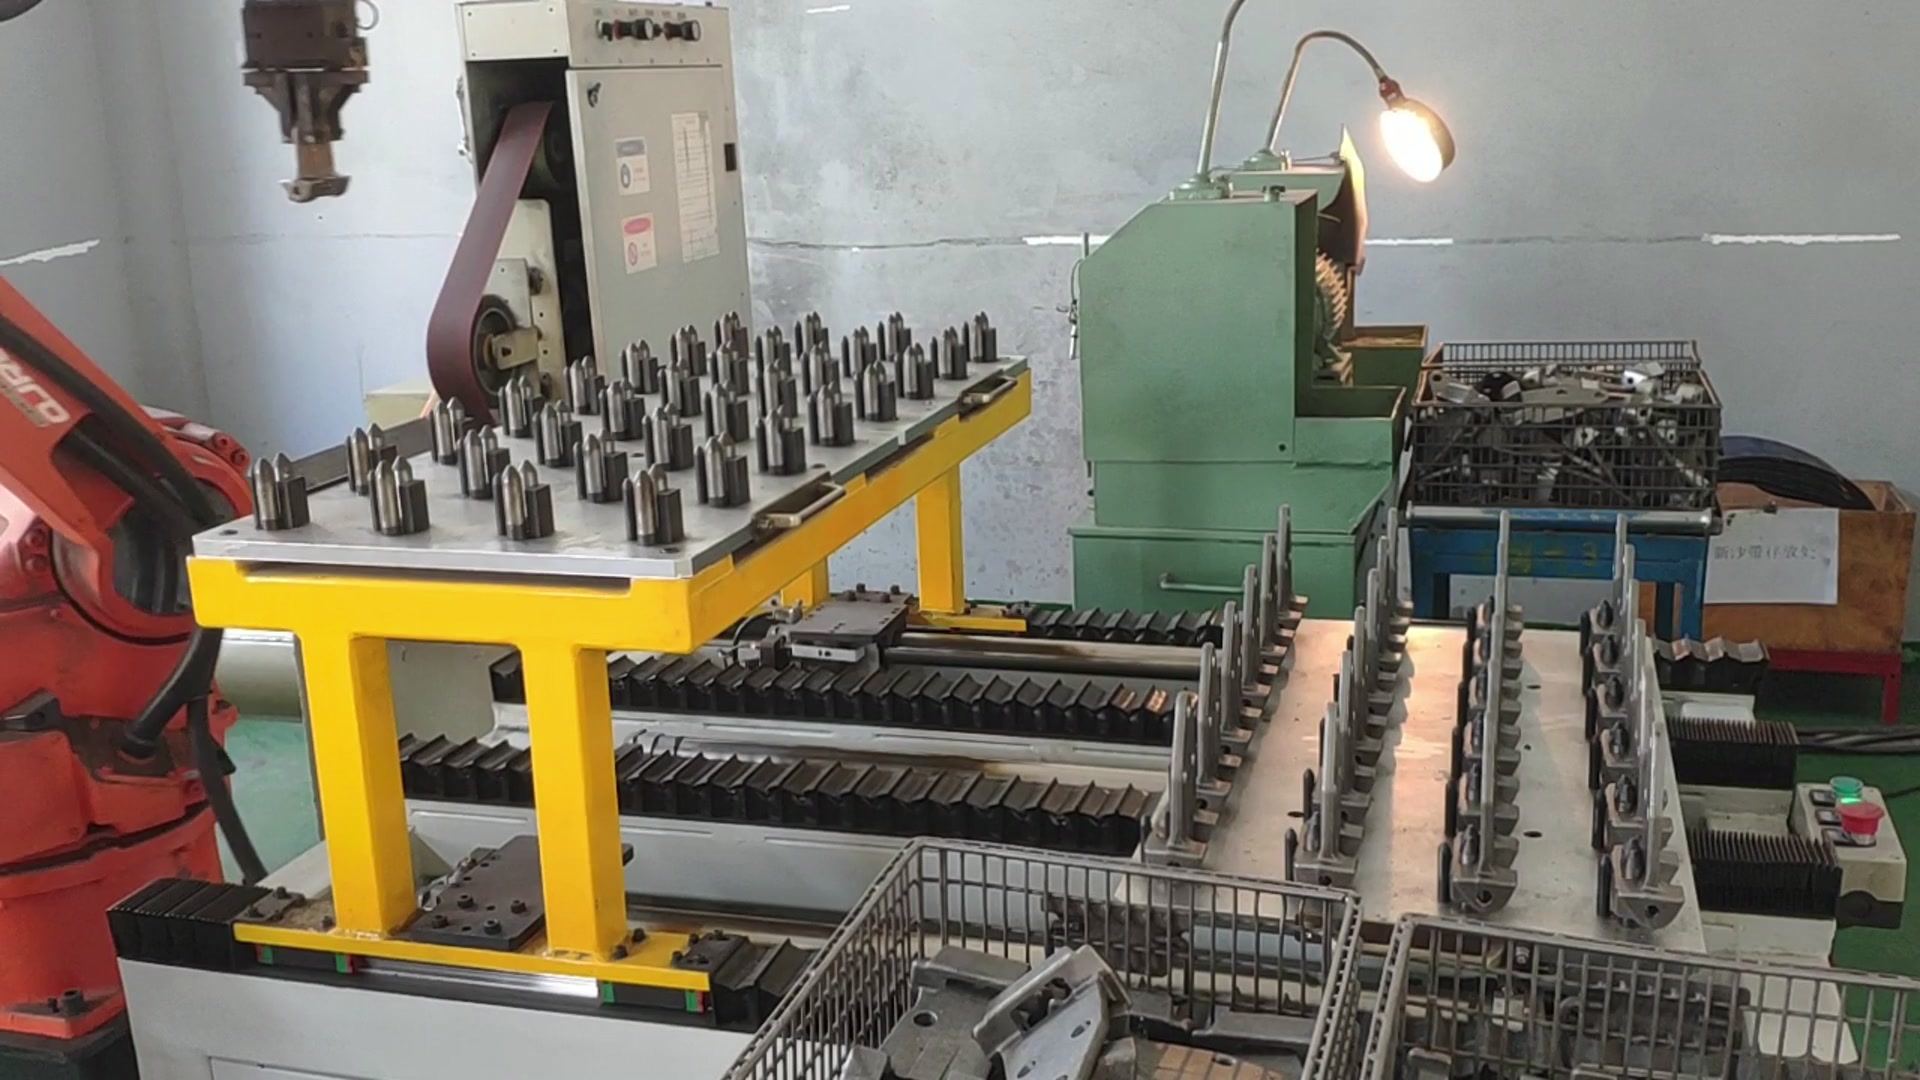
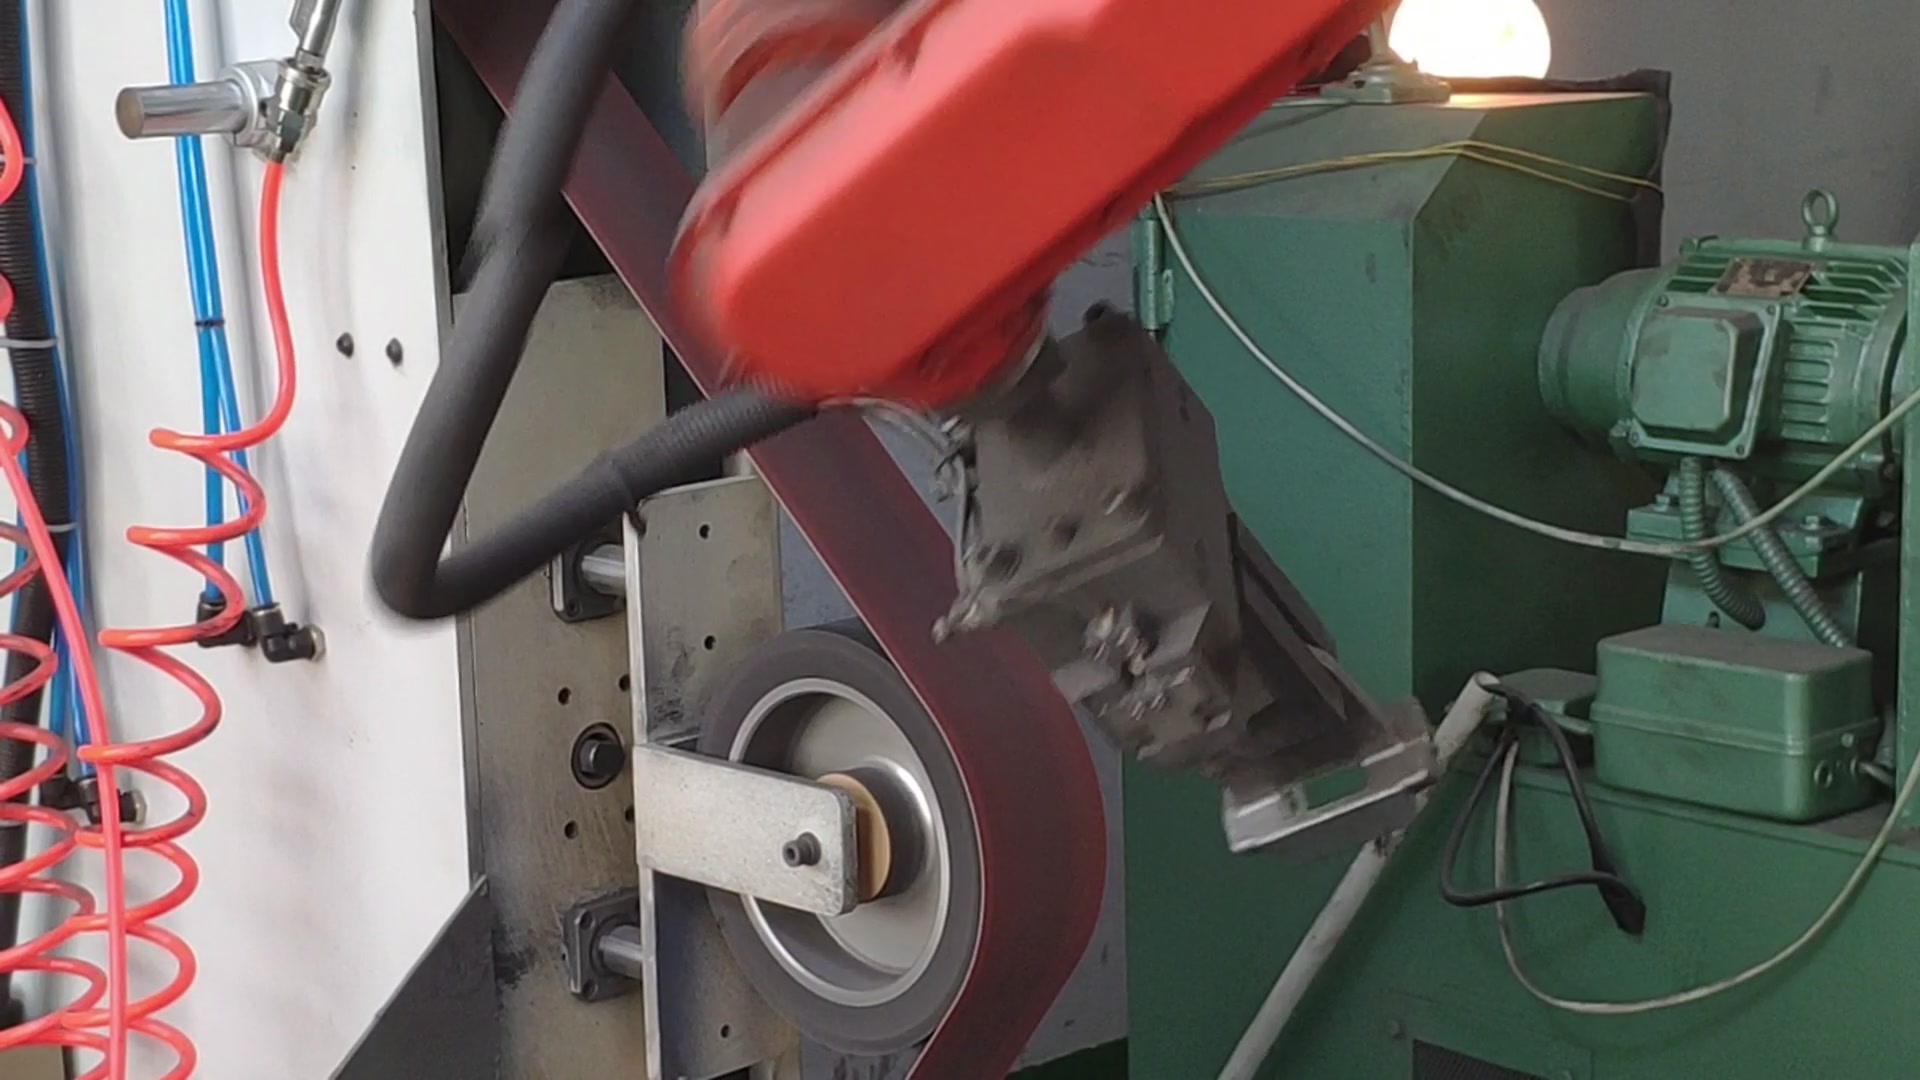
Filmmaterialet visar en sexaxlig robot med en gripare som tar bildörrsgångjärn, ett i taget, från ett gult ställ med positioneringsstolpar. Roboten bär varje gångjärn till en bandslip och pressar det mot kontakthjulet. Gnistor visar var bandet skär. Roboten vrider detaljen så att bandet når olika sidor. Flera bandmaskiner står runt en robot.
Denna layout är av typen "roboten håller detaljen" vid bandslipning. Verktyget förblir fixerat och roboten flyttar arbetsstycket. Den passar små, otympligt formade delar som skulle vara svåra att fixera för ett robotburet verktyg.
Felläge 1: antar att varje del matchar den första
En bana som lärs ut på ett bra prov antar att nästa del har samma form och sitter på samma sätt i gripdonet. Gjutgods är det värsta tänkbara fallet. Studier av robotiserad bandslipning av gjutna rördelar rapporterar stora geometriska variationer mellan ämnen, vilket är anledningen till att fasta banor behöver kompenseras eller skannas, och allt eftersom formar slits, tjocklek, lutning och skala avviker, så kan det datum som programmet lärdes ut på förändras under veckors produktion. För smidda eller stansade gångjärn, mät variationen snarare än anta att den är liten.
Testa det: Mät tio eller fler delar från olika batcher på de områden som bandet kommer att vidröra. Polera de tjockaste och tunnaste med samma program och jämför resultaten.
Felläge 2: köra en kraftprocess på en positionsstyrd robot
Avlägsning vid bandslipning beror huvudsakligen på kontaktkraften, men en standardrobot följer en position. Om banan är stel beror avlägsningsdjupet på hur tjock detaljen är och hur sliten detaljen är. Den vanliga lösningen är kraftkontroll eller ett följsamt ställdon mellan robot och detalj. Med det på plats håller roboten ett inställt tryck istället för en inställd position. I ett publicerat laboratorietest höll konstant kraftkontroll en slipkraft på 20 N inom cirka 2 N på ett band som kördes med 8 m/s. Det är en enda laboratoriekontroller, men den visar hur kontrollerad kraft ser ut.
Testa det: be leverantören att visa kraftavläsningar under ett prov från din sida, inte bara det färdiga provet.
Felläge 3: behandling av remmen som en konstant
Slipband slits inte linjärt. Materialavverkningen minskar snabbt tidigt i bandets livslängd och sedan långsammare. Ytjämnheten kan också förändras med slitage vid identiska inställningar, så ett fast antal passeringar avviker allt eftersom bandet åldras. Kontaktskivans hårdhet lägger till ytterligare en variabel. Hårdare skivor skär snabbare och lämnar en grövre yta, medan mjukare skivor anpassar sig till detaljen. En slipmedelstillverkares guide anger gummikontaktskivor på cirka 20 till 90 durometer, med 50–60 vanligt för allmänt arbete.
Testa det: Kör ett test över remmens hela livslängd, inte bara de första tio delarna. Bestäm i förväg om cellen ska kompensera för slitage, byta remmar enligt ett schema eller båda.
Felläge 4: damm lämnas borta från konstruktionen
Slipdamm samlas på gripdon och fixturer och försämrar fastspänningsnoggrannheten. Det måste också hållas borta från robotsensorer. Bandslipmaskiner behöver ett täckt lokalt utsug med något sätt att verifiera att det fungerar. Amerikanska föreskrifter, till exempel, anger minsta utsugsvolymer baserat på bandbredden, och andra länder har sina egna regler. Metalldamm kan också vara en brand- eller explosionsrisk. Aluminium, magnesium och titan är de klassiska brännbara metallerna, fint zinkdamm kan brinna även om bulkzink inte gör det, och risken för andra legeringar bör avgöras genom en dammriskbedömning.
Testa det: Inkludera dammutsug, rengöring av gripare och sensortätning i offerten, inte som en eftertanke.
Felläge 5: förlust av detaljen i gripdonet
Remmen trycker tillbaka på detaljen, vilket drar den mot gripdonet. Gångjärn har hål, flänsar och tunna sektioner, och ett gripdon som klämmer fast fel funktion gör att detaljen roterar under belastning. Damm på käftarna gör att glidningen förvärras.
Testa det: Markera delen och käftarna, polera en sats och kontrollera om märkena har flyttat sig.
Vad man ska ta med sig till en rättegång
- Ritningar med ytor som ska poleras och önskad finish
- Tjugo provdelar hämtade från olika batcher
- Aktuell manuell cykeltid per del och de orsaker till kassering du ser idag
- Bandtyp och kornordning du använder för hand, om någon
- Lokala krav för dammsugning och säkerhetskrav
Kontakta vårt applikationsteam med dessa och vi kommer att planera ett försök som testar de fem fellägena ovan på era egna delar.