
Definiera panelens omfattning, tillåtna stödområden, placerad stack-tillstånd och frigöringsutrymme innan du väljer en robotbana. Diskutera en ansökan eller mejla sales@evsrobot.com med panelritningar, presentation och krav på stapeln.
Filmmaterialet visar en orange industrirobot med ett rektangulärt ändverktyg som flyttar och staplar svetsade stålnätspaneler vid en överförings- och staplingsstation. De utskjutande stängerna och skiktade panelerna gör kuvertkontroll viktigare än en enda nominell upptagningskoordinat.
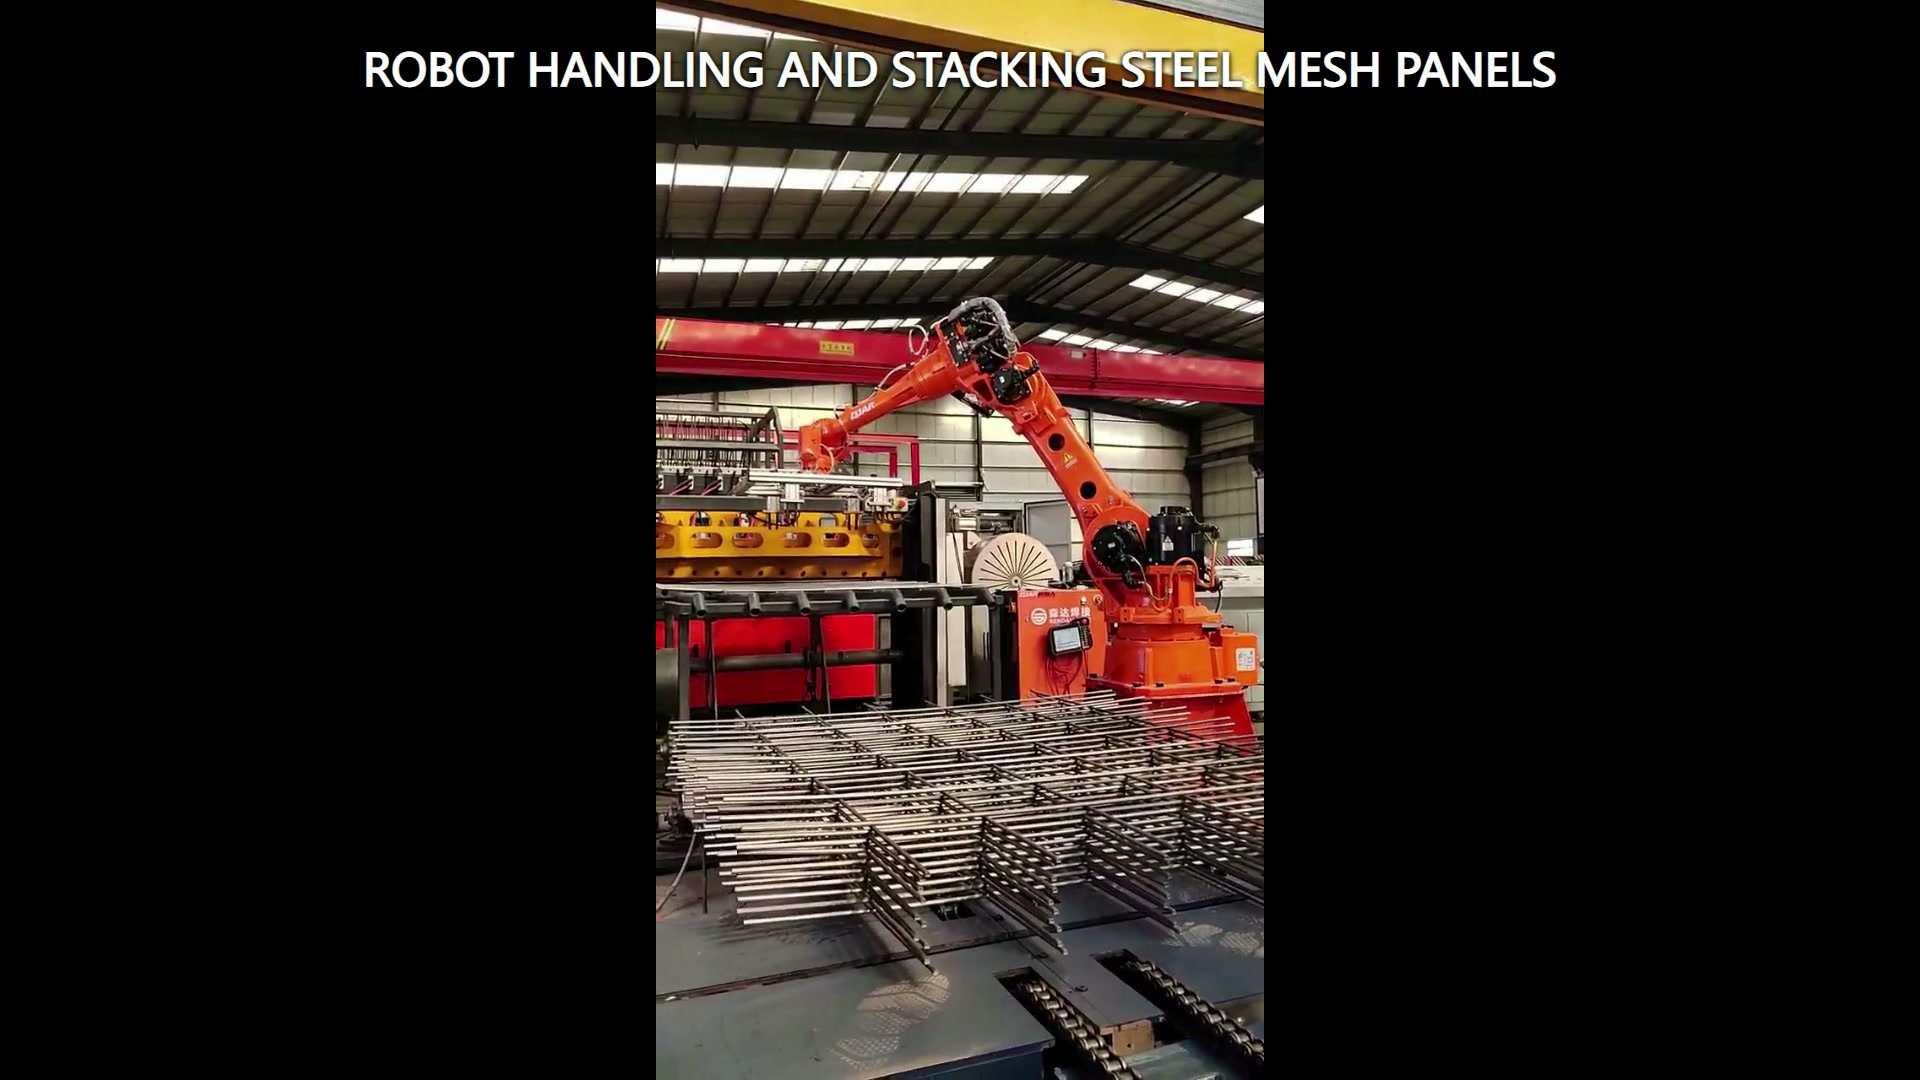
Modellera panelen som ett variabelt kuvert
En nätpanel kombinerar en yttre rektangel, korsande stänger och många utskjutande kanter. Registrera total längd och bredd, stängernas avstånd, kantutsprång, planhetsområde och de förhållanden under vilka paneler kan överlappa eller sammankopplas. Hanteringsmodellen bör inkludera verktyget och panelen tillsammans genom hela rörelsen.
Använd gränsprover snarare än en idealisk ritning. En böjd panel kan öka den svepta volymen; förskjutna stänger kan minska verktygsfrigången; två paneler som delvis fastnar kan skapa en oväntad kombinerad belastning. Dessa tillstånd hör hemma i genomförbarhetsstudier och återhämtningsplanering.
Definiera support- och kontaktbegränsningar
Markera var panelen kan stödjas eller vidröras och var verktyget måste förbli fritt. Den valda metoden måste bibehålla ett användbart paneltillstånd genom lyft, överföring, placering och frigöring. Verktygsvalet bör följa faktiska ritningar, prover, ytbegränsningar och tester.
Filmmaterialet etablerar ett rektangulärt verktygsände, men projektet bör specificera dess arbetsprincip separat. Tillämpningsmodellen behöver verktygskroppen, slangar eller kablar, panelavböjning och närliggande struktur som ett enda hölje.
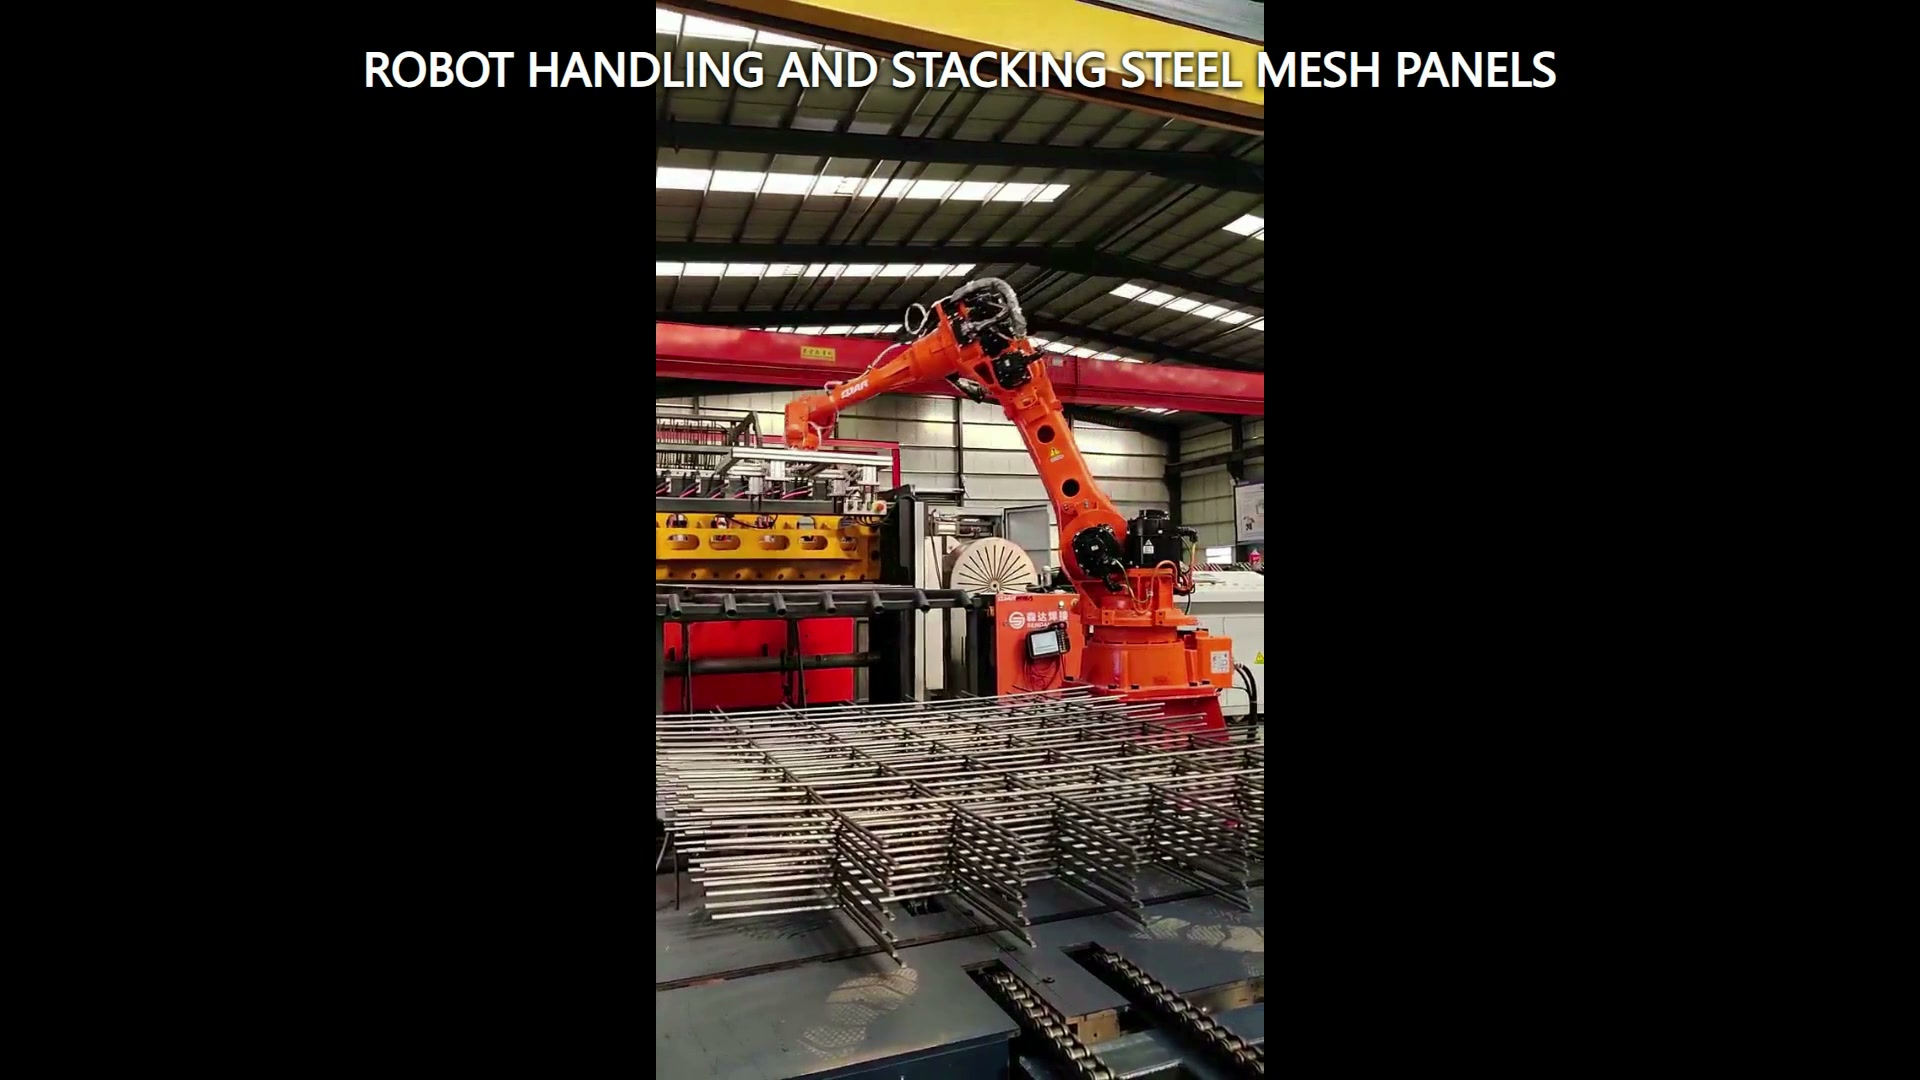
Ange den placerade stacken som ett tillstånd
En stapel är inte komplett bara för att en panel når en koordinat. Definiera kantjustering, tillåten rotation, stödd area, lagerseparation om tillämpligt, maximalt planerat stapeltillstånd och det fritt utrymme som krävs för verktygsfrigöring. Ange hur nästa panel är placerad i förhållande till stapelns utgångspunkt.
Utlösningsbanan ska gå utan att dra utskjutande stänger eller störa det intilliggande lagret. Kontrollera det första lagret, mellanliggande lager och det högsta planerade tillståndet. Var och en kan uppvisa en annan verktygsvinkel och omgivande frigång.
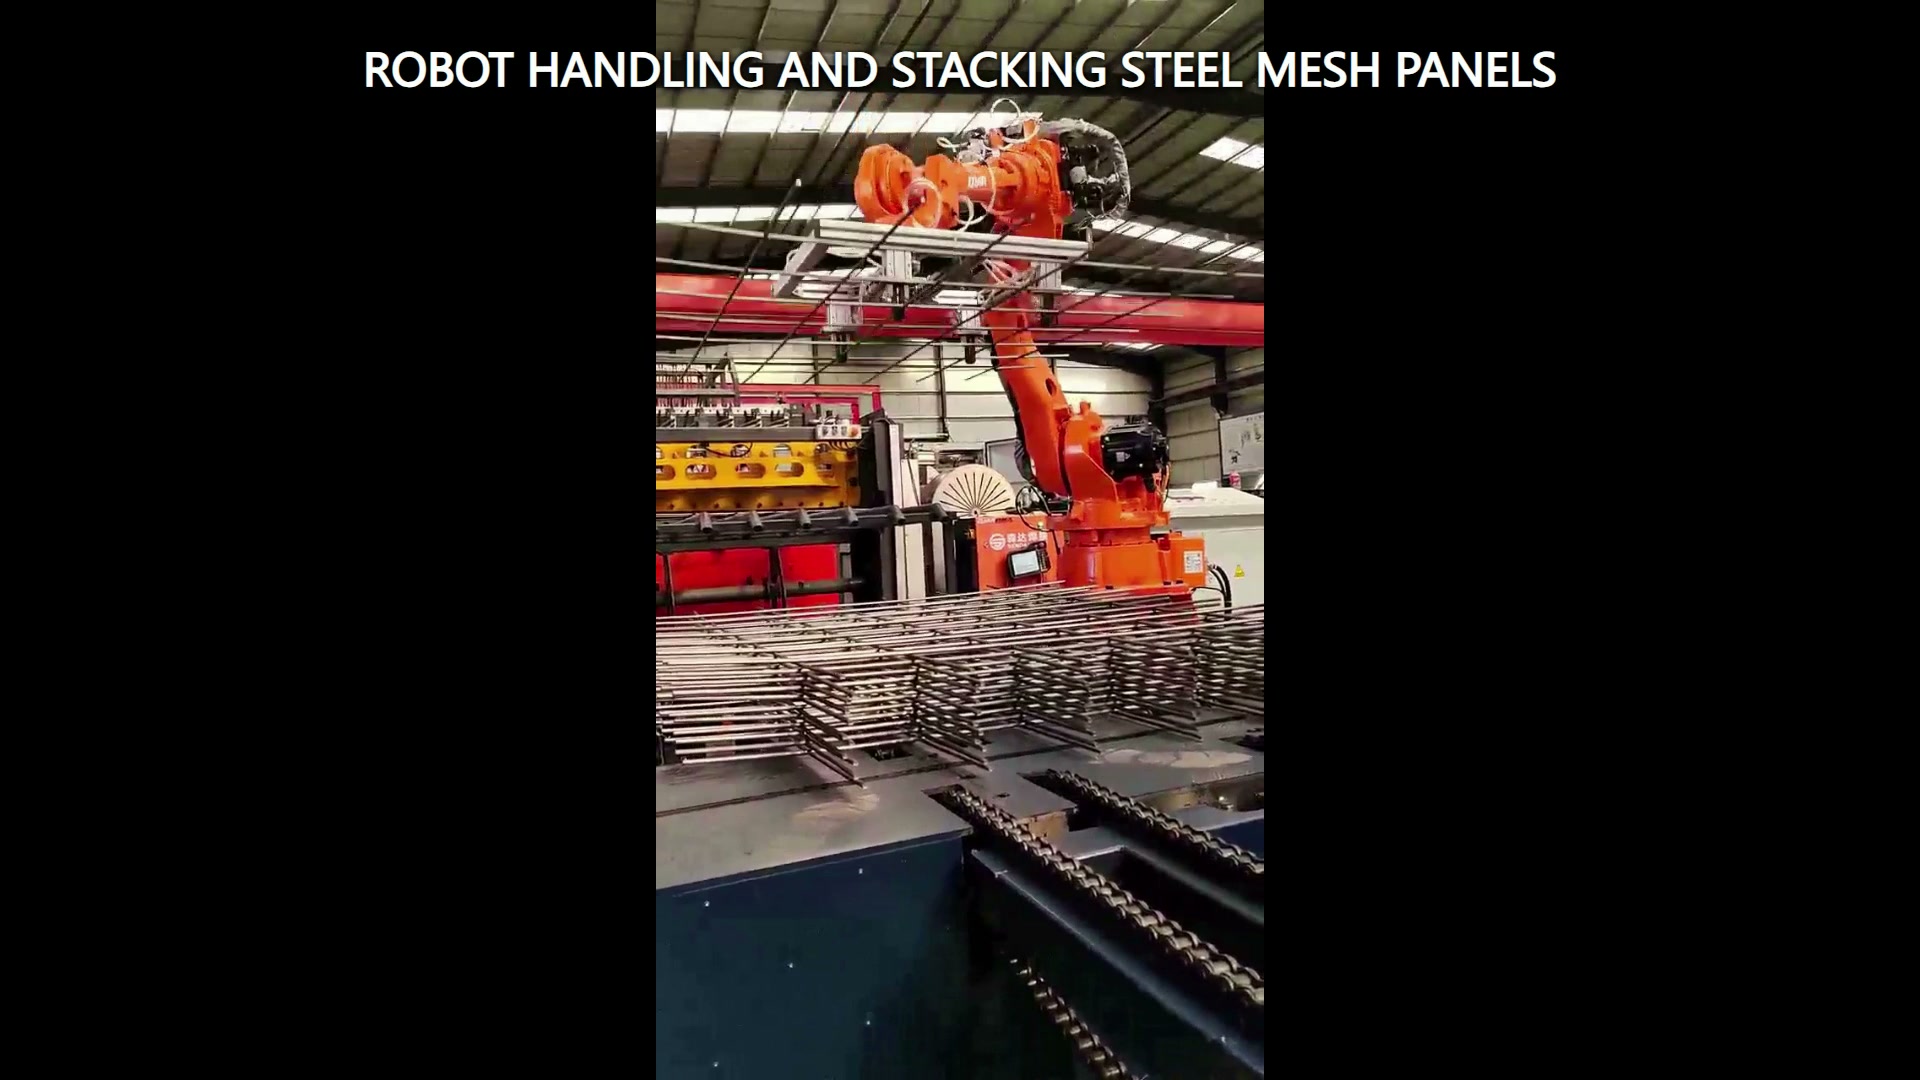
Planera återhämtning i svåra tillstånd
Tillståndstabellen bör omfatta källa upptagen, panel bekräftad, destination tillgänglig, placerad status bekräftad och verktyg rensat. Lägg till svar för en saknad panel, förskjuten panel, misstänkt dubbel panel, upptagen destination eller ofullständig utgåva. Projektgruppen bör bestämma vilka villkor som stoppas för inspektion och vilka som går in i en kontrollerad återställning.
Försök bör registrera den inkommande panelens tillstånd, faktiska stödförhållanden, verktygsbekräftelse, placerad orientering, kantjustering och återhämtningsresultat. Detta ger bättre bevis än att bara registrera om roboten slutförde en rörelse.
Bygg genomförbarhetspaketet
Tillhandahåll ritningar och gränsprover, massa och tyngdpunktsområde, planhet och kantprojektionsgränser, tillåtna stödområden, källpresentation, målstapelritning, stapelns utgångspunkt, omgivande layout, nödvändiga bekräftelser och acceptansmetod. Inkludera de lägsta och högsta stapeltillstånden och eventuella panelvarianter som delar stationen.
Robot, verktyg, panel, stapel, överföringsutrustning och åtkomstförhållanden bör ses över som en integrerad applikation. Kontakta EVS för att undersöka kuvertet, supportkartan, placerat tillstånd och testmatrisen. Maila sales@evsrobot.com.
Filmmaterialet stöder endast den synliga orangea roboten, det rektangulära ändverktyget, de svetsade stålnätspanelerna och staplingsrörelsen; gripprincip, nyttolast, cykeltid, precision, stapelkvalitet och kundidentitet kräver projektbevis.