
By EVST-redaktionen · Recenserad av EVST-redaktionen · Senast uppdaterad 9 oktober 2026 · Redaktionell politik · Korrigeringspolicy · Villkor
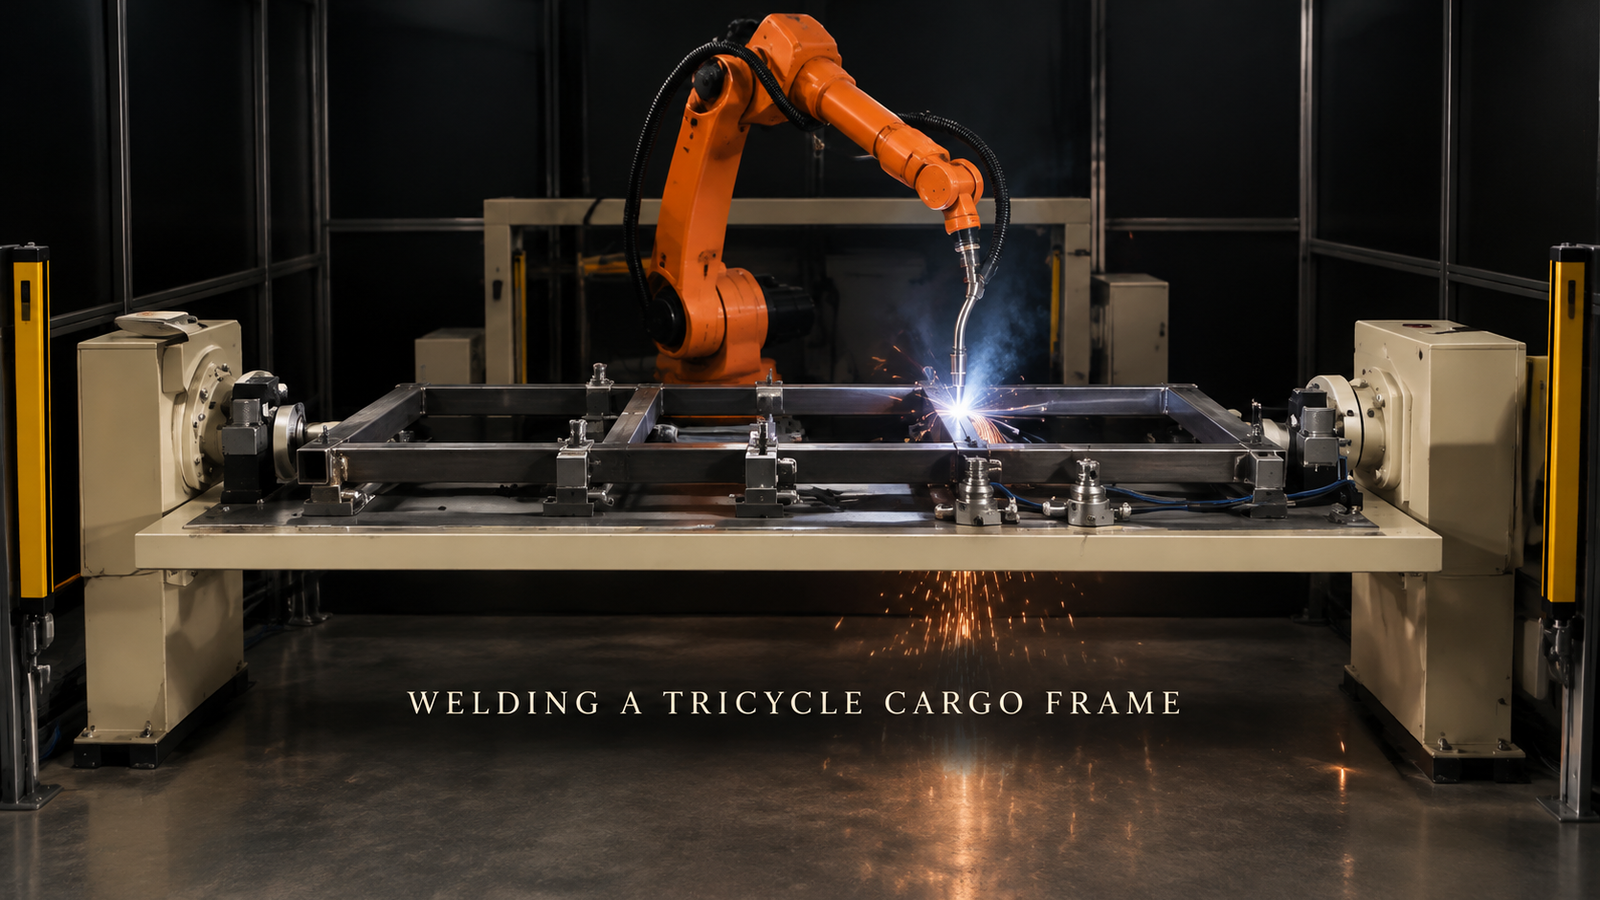
En rektangulär stålrörsram, såsom en trehjulings lastlådsram, kan svetsas av en robot i en cell när tre frågor besvaras innan någon programmerar en bana: hur varje rör är placerat och fastspänt, i vilken ordning skarvarna svetsas och vad som händer med en svets som sitter på bortre sidan av ramen. Robotens räckvidd och val av brännare spelar roll, men de följer av dessa svar. Cellen som beskrivs här har en enda svetsrobot som arbetar längs en platt ram som ligger på en lång fixtur, skarv efter skarv.
Planerar du en svetscell med rörram? Skicka oss ramritningen med dess skarvlista, rörstorlekar och din dagliga produktion, och vi kommer att svara med ett cellkoncept och en uppskattning av cykeltiden.
Läs ritningen som ett svetsbarhetstest
En ram byggd av stålrör har många fogar. För hand måste var och en hittas, strykas och finjusteras i tur och ordning, vilket är långsamt, och värmen från en svets tenderar att dra hela ramen ur rät vinkel innan nästa är klar. En robotcell måste åtgärda båda problemen, och ritningen visar redan hur svårt det kommer att bli:
| Ramfunktion | Vad det betyder för cellen |
|---|---|
| Alla leder kan nås från ena sidan | En platt armatur och en enkel layout kan räcka |
| Fogar på bortre sidan | Välj mellan omdesign, andra fastspänning eller en positionerare |
| Rörlängden varierar | Stramare stopp, eller sömavkänning |
| Flera ramvarianter | Justerbara eller utbytbara klämblock |
| Mycket få leder | En manuell jigg kan förbli billigare |
Avsnitten nedan följer de rader som avgör de flesta projekt: lokalisering, åtkomst och sekvens.
Varje rör behöver en fast plats
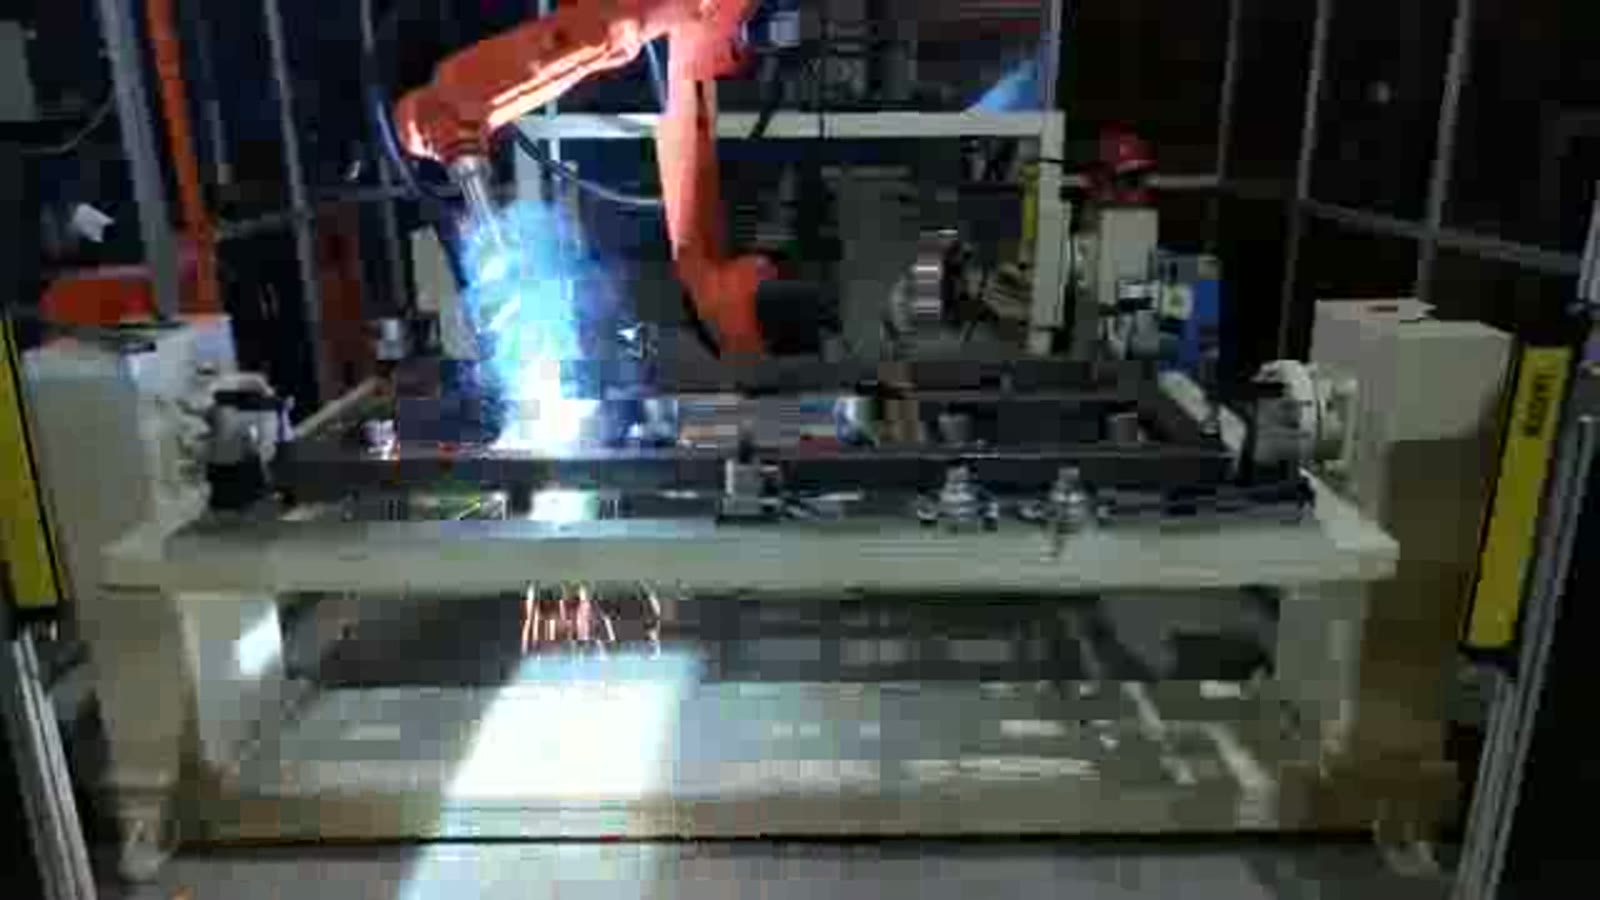
I den cell som beskrivs här ligger en rektangulär ram med flera tvärrör platt på en lång fixtur. Fixturen bärs mellan två ändstativ, ett i varje ände, en rad klämblock trycker ner rören, och en orange sexaxlig svetsrobot med en trådmatningsbrännare står bakom ramen.
En robotbrännare upprepar en inlärd bana. Om ett rör sitter något annorlunda från en ram till nästa, kommer brännaren fram till en skarv som inte är riktigt där programmet förväntar sig det. Rör kapas och böjs med viss tolerans, så en fixtur har två uppgifter: placera varje rör på samma plats och hålla det där medan värmen verkar på det. I allmänhet avgör tre detaljer om det gör det:
- Varje rör refereras. Ett sidorör som bara trycks ner, utan något som hindrar det från att glida längs sin längd, kommer fortfarande att vandra. Varje rör behöver ett stopp samt en klämma.
- Facklan håller en väg. En klämma som håller en skarv perfekt men sitter där brännaren ska vara är ett konstruktionsfel. Klämmor hör hemma bredvid skarven, inte på dess infartslinje.
- Passformen kontrolleras, den antas inte. Om springan vid en skarv varierar från ram till ram, kommer en fast bana inte att fylla den jämnt. Sömavkänning eller beröringsdetektering är ett generellt alternativ i det fallet.
Åtkomst: endast ena sidan, eller en plan för den andra
Ramen i den här cellen förblir plan från första till sista skarven, så varje skarv nås från ena sidan. Det gör layouten enkel. Många riktiga ramar är inte den typen. Om några svetsar hamnar på undersidan finns det tre generella alternativ:
- omforma skarven eller ramen så att alla svetsar kan nås uppifrån;
- kläm fast ramen en andra gång, vilket ger ökad hantering och en andra plats;
- Bär fixturen på en positionerare mellan två ändstativ, så att en kontrollerad vridning för den andra sidan upp till brännaren.
Varje har ett pris. En lägesställare innebär att klämmorna måste hålla ramen när den är inverterad, brännaren och kablarna måste gå fria från ramen när den roterar, och vridningen tar upp golvyta. Om det är värt det beror på hur många leder som sitter på bortre sidan. Den siffran är det första man ska se i en ritning.
Sekvens: den ordning som ses och den allmänna regeln bakom varje ordning
Här är den ordning som roboten arbetar i. Efter varje skarv lyfts brännaren och går vidare till nästa, med gnistor som faller nedanför.
- Först växlar den mellan fogarna på vänster och höger sida av ramen, en på den här sidan, sedan en på den andra.
- Sedan arbetar den sig skarv för skarv mot mitten och svetsar samman skarven längst till höger en gång på vägen.
- Sist kommer fogarna i mitten av ramen.
Separat, som en allmän princip: varje svets krymper när den svalnar och drar sina grannar mot sig. Svetsa först flera fogar på ena sidan av en ram så kan ramen böjas mot den sidan, hur hårt den än var fastspänd, och den kan fjädra när den släpps. Svetsordningen påverkar därför deformationen, och rätt ordning för en given ram beror på dess geometri och måste bevisas på provramar, inte antas från en ritning. En robot har en fördel här: när en ordning väl är vald upprepas den identiskt på varje ram, så deformationen blir konsekvent och lättare att korrigera i fixturen.
Ljusridåer och väg in och ut
Gula ljusridåer sitter på stolpar på båda sidor av svetsrummet. Generellt sett är en ljusridå kopplad så att cellen stannar när någon korsar den, och det sätter en begränsning för layouten, eftersom ramarna fortfarande måste komma in och ut. Bestäm var operatören laddar fixturen och var färdiga ramar lämnar, och kontrollera att denna rutt inte går genom bågen och gnistområdet. Vilket stoppar ridåns utlösare, och hur cellen startar om, hör hemma i konstruktionen från början.
Korta svar för ramköpare
Kan en cell svetsa mer än en ram? Ja, om fixturen kan ändras eller justeras och varje variants gemensamma lista är känd. Skicka alla varianter, inte bara huvudvarianten.
Behöver vi en positionerare? Endast om svetsfogarna hamnar där brännaren inte kan nå med ramen platt. Räkna skarvarna på bortre sidan först.
Kommer roboten att hitta leden själv? En fast bana är beroende av fixturen; om anpassningen varierar kan avkänning läggas till. Detta beror på dina rör, inte på roboten.
Din ritning är inputen
Skicka in ramritningen med markerad foglista, rörstorlekar och väggtjocklek, hur många ramar du behöver per dag och eventuella fogar du redan vet är svåra att nå. Med dessa kan vi föreslå en cell och uppskatta cykeltiden.
Redo att prata genom din ram? Kontakta oss här eller skriv till sales@evsrobot.com.
Den här artikeln beskriver hur en robot arbetar längs en platt rörram och allmänna designprinciper för sådana celler; den anger inte svetsparametrar, rörstorlekar eller cykeltid.