
Генеративна вештачка интелигенција дели индустријску роботику на четири различита слоја: (1) генерисање кода и скрипти покрета засновано на LLM-у за постојеће језике контролера; (2) основни модели визије-језика-акције (VLA) за манипулацију од почетка до краја без експлицитног програмирања; (3) платформе за генеративну симулацију које производе синтетичке податке за обуку у великим размерама; и (4) офлајн програмирање проширено вештачком интелигенцијом са привесцима за учење природног језика. Од 2026. године, слојеви 1 и 4 су у производњи у мерљивим размерама; слојеви 2 и 3 остају у пилот фази.
Слој 1: LLM код и генерисање скрипти за покретање
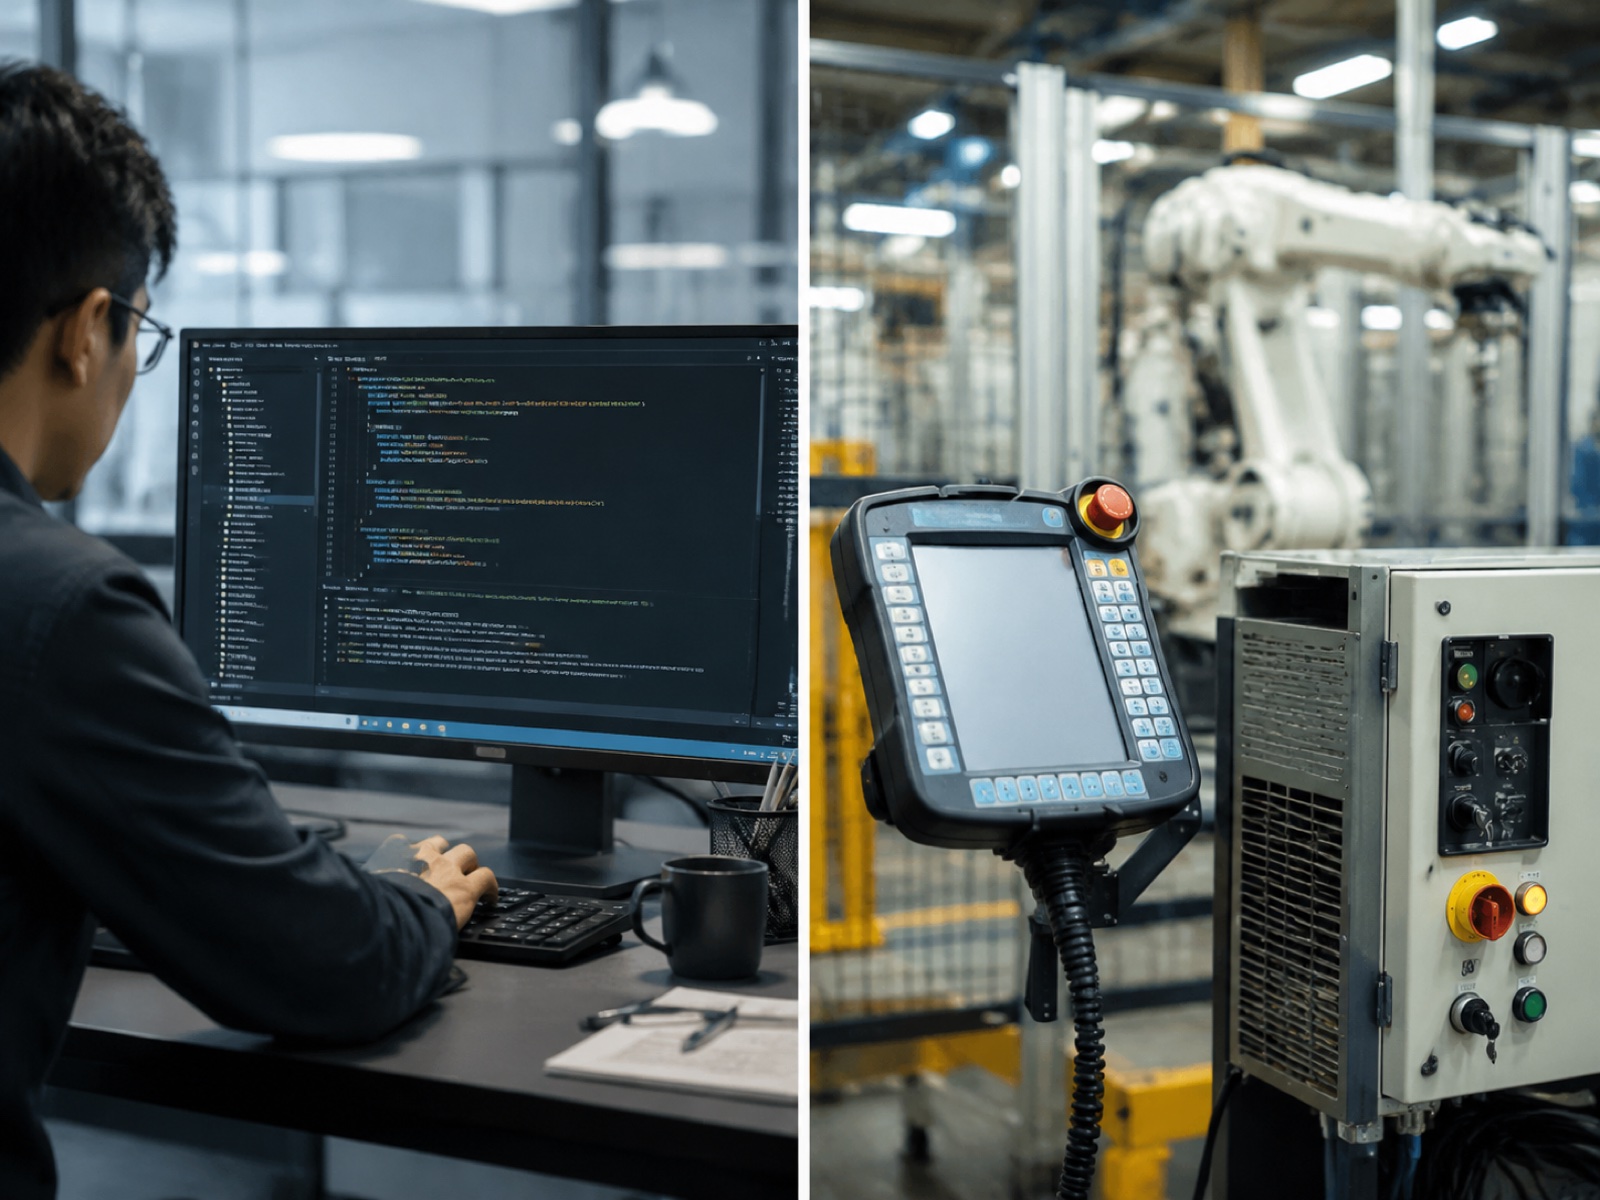
Најнепосреднија примена генеративне вештачке интелигенције у индустријској роботици не захтева нови хардвер или другачију архитектуру робота. Она замењује, или барем убрзава, процес писања програма за роботе на језицима специфичним за контролер коришћењем великих језичких модела обучених на корпусима кода који укључују синтаксу програмирања робота.
Индустријски контролери робота користе сваки сопствени језик: FANUC Teach Pendant (TP) код, ABB RAPID, KUKA Robot Language (KRL) и Universal Robots' URScript су четири најшире примењена у аутомобилској и општој производњи. LLM са искуством у овим језичким граматикама може да генерише, доврши и дебагује програме из инструкција на природном језику на сличан начин на који GitHub Copilot довршава Python или JavaScript. Аналогија је намерна: рани LLM алати за роботику су експлицитно позиционирани као „GitHub Copilot за програмирање робота“.
АББ је најдаље отишао међу произвођачима оригиналне опреме (OEM) са функцијом вештачке интелигенције оријентисане на производњу, уграђеном у RobotStudio, своју OLP платформу. АББ-ова интерна LLM интеграција омогућава инжењерима да опишу циљ путање једноставним језиком, као што је „генериши путању горионика дуж горње прирубнице овог носача под углом горионика од 60 степени и брзином кретања од 0.4 м/с“, и да добију RAPID код као излаз. Инжењер прегледа, подешава и валидира; LLM скраћује фазу израде уместо да елиминише инжењера.
Пројекат „Robotics Copilot“ компаније Microsoft Research, објављен 2024. године, демонстрирао је архитектуру у којој се описи вештина на природном језику конвертују у структурирани код политике рада робота путем посредничког слоја LLM-а. Систем је обрађивао задатке бирања и постављања и склапања описане у потпуности на енглеском језику, при чему је LLM закључивао референце објеката из контекста сцене уместо да захтева експлицитне уносе координата. Оквир истраживања (вештине путем природног језика) утицао је на накнадне комерцијалне интеграције.
FANUC-ова платформа Zero Downtime (ZDT) је додала LLM помоћни слој за објашњење аномалија и предлоге корективног кода, позиционирајући је не као алат за креирање програма, већ као акцелератор за отклањање грешака и одржавање постојећих TP библиотека кода.
Према запажањима индустрије из раних пилот пројеката генерисања LLM кода у аутомобилској индустрији и општим производним окружењима, време програмирања за нове роботске рутине смањује се за 25–40% када се алати за довршавање LLM кода интегришу у стандардне OLP токове рада, са највећим добицима код понављајућих, параметризованих програма као што су секвенце „пиши и постави“ и стандардизовани пролази заваривања. Добици се значајно смањују код сложених вишеосних координисаних кретања где време инжењерског прегледа доминира над временом ауторства кода.
Ограничења су стварна. LLM-ови могу генерисати синтаксички исправан RAPID или TP код који је кинематички неважећи: путање које постављају алат изван доступног радног простора робота или које генеришу сингуларитете зглоба на средини путање. Генерисани код захтева исти пролаз за валидацију доступности и детекције колизија као и ручно писани OLP програми. LLM компримује време ауторизације; не замењује верификацију. Ово је структурно ограничење док се формални алати за верификацију не интегришу директно у процес генерисања, што је област активног истраживања од 2026. године.
За дубљи контекст о томе како се генерисање вештачке интелигенције кода интегрише са ширим OLP софтверским стеком, погледајте наш пратећи чланак о Роботско заваривање - офлајн програмирање, симулација и дигитални близанац (2026).
Слој 2: VLA основни модели за манипулацију од краја до краја
Модели визуелно-језичке акције представљају фундаментално другачији приступ програмирању робота. Уместо генерисања кода за детерминистички контролер, VLA модел узима слике камере и инструкције на природном језику као улаз и директно избацује акције робота, као јединствену неуронску мрежу од почетка до краја. Не постоји посебан планер путање, нема експлицитне спецификације координата, нема постпроцесора. Модел генерализује своју дистрибуцију обуке на нове објекте и конфигурације на начине на које приступи засновани на коду не могу.
Кључне истраживачке прекретнице
Путања истраживања VLA значајно се убрзала од 2023. године. RT-2 (Google DeepMind, 2023) је показао да модел иницијализован из претходно обучене окоснице визуелног језика може да показује емергентно резоновање, обављајући задатке за које никада није експлицитно обучен комбиновањем концепата научених из података на веб нивоу. Ово је успоставило преседан за коришћење великих темељних модела као окоснице политике робота.
OpenVLA (Универзитет Станфорд, 2024) је пружио потпуно отворену алтернативу за тежине на 7 милијарди параметара засновану на Prismatic VLM архитектури. Apache 2.0 лиценца OpenVLA-а и фино подешавање приступачности учинили су га примарном истраживачком и раном индустријском пилот основом за лабораторије и интеграторе без приступа Google-овом власничком рачунарству.
Физичка интелигенција (π0) (2024–25) је увела главу акције за подударање тока уместо класификације дискретних токена, производећи глађе путање које су боље прилагођене вишестепеним спретним задацима. Хеликс (2024–25) компаније Figure AI, примењен на хуманоиду Figure 02 у фабрици BMW у Спартанбургу, користи приступ са два модела: VLM високог нивоа обрађује разумевање сцене, док сензомоторни модел ниског нивоа извршава на контролној фреквенцији, одвајајући петљу језичког расуђивања од контролне петље у реалном времену.
Google DeepMind-ов Gemini Robotics (2025) примењује породицу мултимодалних модела Gemini на задатке спретне манипулације и 3D просторног резоновања. NVIDIA GR00T N1 и GR00T-Mimic (2025) чине VLA стек специфичан за хуманоиде — GR00T N1 тежине су јавно објављене, што га чини једним од првих хуманоидних основних модела доступних за екстерно фино подешавање. Пратећи GR00T-Mimic цевовод генерише синтетичке демонстрационе податке из људског видеа, делимично попуњавајући празнину у подацима о телеоперацији.
Скуп података Open X-Embodiment, који је саставило преко 60 лабораторија за 22 типа робота, остаје најзначајнији међуинституционални напор за размену података у овој области. Обука на овим хетерогеним подацима побољшава генерализацију међу роботима: политика обучена на Open X-Embodiment-у се поузданије преноси на нови хардвер робота него она обучена на подацима са једне платформе.
Према Станфордском индексу вештачке интелигенције за 2025. годину, број рецензираних радова о учењу робота и управљању роботима заснованом на основним моделима порастао је за преко 60% између 2022. и 2024. године, надмашујући раст у било којој другој подобласти примењене вештачке интелигенције. Индекс напомиње да индустријска примена касни са објављивањем истраживања у просеку од 18 до 36 месеци за задатке манипулације који захтевају прецизност испод милиметара, што одражава јаз између изводљивости демонстрације и поузданости производног нивоа.
Статус индустријског распоређивања
Од 2026. године, примена VLA у производним индустријским условима концентрисана је у две категорије примене где је аргумент флексибилности најјачи, а трошкови повремених кварова управљиви: сакупљање из контејнера са високим садржајем и флексибилно склапање за задатке са лабавим толеранцијама. Covariant-ов RFM-1 у испуњењу поруџбина у е-трговини је најчешће цитирана комерцијална примена. Пилот програми за аутомобилску индустрију са Figure AI Helix представљају највидљивији тест случај у тешкој индустрији.
Заваривање, манипулација великим теретом и прецизна монтажа остају ван тренутних производних оквира VLA. Стохастичко инференцијско понашање акционих глава неуронских мрежа ствара варијансу која може премашити толеранције процеса у апликацијама које захтевају поновљивост испод 0.1 мм. За заваривање посебно, захтеви за следљивост квалификованих поступака заваривања (WPS) према ISO 3834 и AWS D1.1 стварају додатне препреке за замену детерминистичког извршавања путање вероватносним закључивањем политике.
EVST, чији план производа сада укључује хуманоидни роботи, спретне руке за прикупљање података и четвороножни роботи поред својих линија индустријских робота и система за заваривање, позициониран је преко ове транзиције. Његова спретна ручна платформа за прикупљање података решава проблем уског грла демонстрационих података од којег зависи VLA обука. Ово је област где улагање у хардвер сада има директан утицај на квалитет модела темеља. За позадину о отеловљеној AI архитектури и механици VLA модела, погледајте Уграђена вештачка интелигенција у индустријској роботици: Како VLA модели мењају програмирање роботаЗа контекст о инфраструктури за прикупљање података која подржава ове моделе, погледајте Прикупљање података помоћу уграђене вештачке интелигенције: Телеоперација и претварање у реалност (2026).
Слој 3: Генеративна симулација и синтетички подаци за обуку
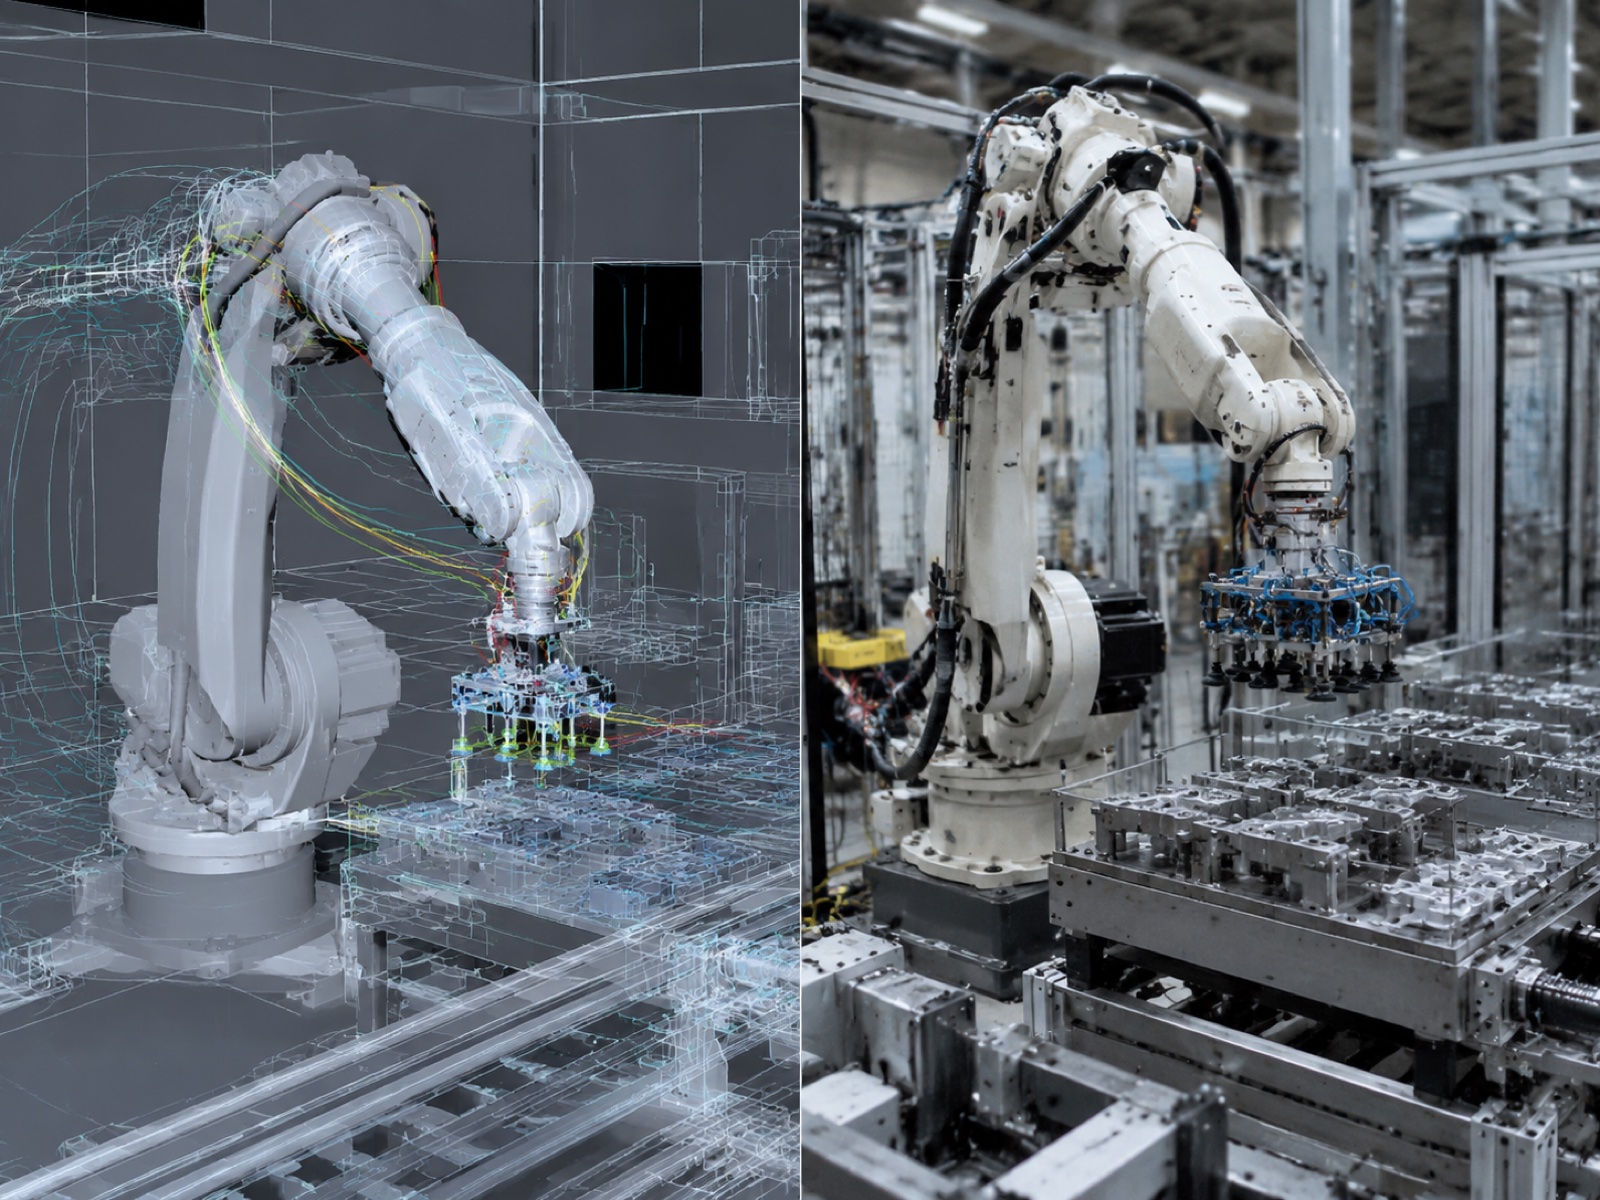
VLA моделима су потребни демонстрациони подаци у великим размерама. Физичка телеоперација — човек који управља роботом преко хаптичког интерфејса док систем снима стања зглобова и стримове камера — је извор података највишег квалитета, али је скуп и спор. Према запажањима из индустрије, прикупљање употребљивог демонстрационог скупа података за нови задатак манипулације кошта отприлике 10–100 сати времена оператера по варијанти задатка. Генеративна симулација решава ово уско грло генерисањем синтетичких података за обуку у софтверу по цени која је знатно нижа од физичких трошкова.
NVIDIA Cosmos и Isaac Sim 4.5
NVIDIA Cosmos World Foundation Models, најављени заједно са GR00T на GTC 2025, генеришу физички вероватне видео записе за обуку из текстуалних или сликовних упутстава. Уместо традиционалног рендеровања симулатора, Cosmos производи фотореалистичан синтетички видео који се више подудара са статистиком стварне слике камере, смањујући компоненту померања визуелног домена јаза између симулације и стварности. NVIDIA Isaac Sim 4.5 пружа основно физички тачно окружење за симулацију, покрећући паралелна окружења на NVIDIA GPU инфраструктури за прикупљање података о путањи робота у размери коју захтева обука основног модела.
Комбинација, Cosmos за генерисање фотореалистичног синтетичког видеа и Isaac Sim за паралелно прикупљање трајекторија засновано на физици, представља NVIDIA-ин интегрисани одговор на проблем података за обуку хуманоидних и индустријских роботских модела.
Отворени код и академски генеративни симулатори
Genesis (Универзитет Цингхуа) је платформа за генеративну симулацију отвореног кода која користи диференцијабилну физику и генеративну композицију сцена за креирање различитих сценарија обуке са високим протоком. DreamGen примењује моделе видео дифузије за генерисање демонстрација манипулације роботима условљених језичким описима, омогућавајући проширење података без додатног физичког времена робота. RoboCasa пружа бенчмарк за симулацију великих размера за задатке манипулације у домаћинству и кухињи, са посебном корисношћу за обуку хуманоидних робота на бимануелним спретним сценаријима.
Разлика између симулације и стварности: Напредак у периоду 2024–25
Разлика између симулације и стварног рада (пад у перформансама политике када се модел обучен у симулацији примени на физичком роботу) мерљиво се смањио између 2023. и 2025. године кроз три механизма. Рандомизација домена (насумично варирање текстура, осветљења, маса објеката и коефицијената трења током симулационе обуке) остаје најшире примењена техника. Фотореалистично рендеровање путем Cosmos-а и сличних алата смањује визуелно померање домена. А хибридни цевоводи података који комбинују синтетичке путање са мањом количином стварних телеоперативних података показали су конзистентна побољшања перформанси у односу на чисту симулацију или чисту стварну обуку у објављеним бенчмарковима.
Према објављеним подацима о екосистему програмера компаније NVIDIA, више од 700 индустријских компанија је користило NVIDIA Omniverse и Isaac Sim за апликације дигиталних близанаца, симулације и генерисања синтетичких података од почетка 2026. године, а манипулација роботиком и навигација мобилних робота су међу водећим категоријама апликација. Објављене бројке о усвајању од стране програмера компаније NVIDIA представљају заокружујући индикатор темпа којим инфраструктура генеративне симулације улази у индустријске токове рада, иако детаљи о распоређивању по ћелији нису посебно објављени.
Слој 4: OLP на природном језику и вештачки проширени привезак за наставу
Слој 4 примењује генеративну вештачку интелигенцију на месту где се тренутно одвија већина програмирања фабричких робота: привезак за учење или његов софтверски еквивалент у OLP алату. Разлика у односу на Слој 1 је контекст. Слој 1 генерише код опште намене из описа језика. Слој 4 се директно интегрише са одређеним процесом – заваривањем, фарбањем, монтажом – и генерише потпуно параметризоване, процесно свесне програме кретања из уноса природног језика на нивоу оператера, укључујући параметре процеса, а не само геометријске путање.
Функционални пример који приказује вредност овог слоја: оператер даје инструкције систему за заваривање: „завари шав од 200 мм у доњем углу овог дела“, а систем враћа комплетну путању горионика са углом прилаза, брзином кретања, параметрима ткања и подешавањима напона из библиотеке процеса, без ручног дефинисања тачака пута. Оператор потврђује и покреће програм. Ово се квалитативно разликује од алата за довршавање кода који генерише RAPID синтаксу из описа геометрије; то је систем за генерисање процеса од почетка до краја.
Имплементације добављача
ABB RobotStudio је интегрисао асистента на природном језику у стилу Copilot-а који прихвата описе процеса и враћа структуриране роботске програме на преглед. Интеграција се налази изнад слоја RAPID кода — LLM образлаже процес, а затим генерише RAPID — уместо да захтева од инжењера да директно наведе програм на нивоу језика. За примене заваривања, асистент може да се позове на библиотеку извора напајања за заваривање RobotStudio-а како би аутоматски попунио параметре лука.
FANUC-ова ZDT платформа је додала могућност дијагностике и корективних сугестија на природном језику, допуњујући, а не замењујући, ток рада за креирање TP кода. Асистент тумачи кодове аларма и аномалије у времену циклуса једноставним језиком и предлаже подешавања параметара, смањујући ослањање на специјализоване програмере за рутинске задатке одржавања и подешавања.
Међу произвођачима оригиналне опреме (OEM) који примењују могућности 4. слоја у апликацијама специфичним за заваривање, EVST-ов EVS-AI систем за заваривање интегрише 3D аутоматско скенирање помоћу вида са аутоматизованим генерисањем путање. 3D камера скенира радни предмет, издваја геометрију завареног шава и податке о приањању, а систем генерише комплетан програм роботског заваривања — путању, оријентацију горионика, брзину кретања и параметре процеса — црпећи из RX библиотеке процеса заваривања која претходно учитава типичне геометрије спојева и вишеслојне секвенце. Систем елиминише ручно учење за стандардне угаоне, чеоне и преклопне спојеве на угљеничном челику и алуминијуму и подржава двожичне и вишеслојне секвенце за делове веће сложености. CE, SGS и TUV сертификација треће стране покрива интеграцију у производна окружења са управљаним квалитетом. Ово позиционира EVS-AI систем на крај 4. слоја спреман за производњу, за разлику од LLM-првих приступа који су још увек у валидацији код других добављача. За детаљно поређење софтверског стека које укључује овај систем, погледајте... Роботско заваривање - офлајн програмирање, симулација и дигитални близанац (2026).
Према подацима IFR World Robotics, удео новоинсталираних робота за заваривање испоручених са могућношћу офлајн програмирања или напредног софтвера за симулацију порастао је са приближно 25 процената у 2019. години на процењених 48 процената у 2024. години. Додавање интерфејса за генерисање путања на природном језику представља следећи слој могућности изнад OLP-а, а подаци раних корисника од интегратора система за заваривање указују на то да 3D системи скенирања у путању уз помоћ вештачке интелигенције смањују време програмирања првог комада за 80–95% на стандардним геометријама угаоних и чеоних завара у поређењу са ручним OLP методама.
Индустријска вертикална спремност по примени
Спремност за генеративну вештачку интелигенцију значајно варира у зависности од индустријских вертикала. Одреднице су захтеви за толеранцију, регулаторне обавезе и обавезе праћења квалитета, доступност података и трошкови квара.
Заваривање
Контрола квалитета вида помоћу вештачке интелигенције и праћење шавова помоћу вештачке интелигенције примењени су у производним размерама у ћелијама за заваривање од 2026. године — то су имплементације 4. слоја које користе камере са структурираним светлом и моделе упаривања образаца, а не VLA инференцију. Процењује се да ће потпуно генерисање путање заваривања засновано на VLA, где политика неуронске мреже покреће кретање горионика без детерминистичке библиотеке процеса, достићи контролисану производну примену до 2026–2028. године за стандардне геометрије угљеничног челика, условно под условом да се стандарди праћења WPS-а ажурирају како би се прилагодили записима путање генерисаним помоћу вештачке интелигенције.
Монтажа и производња са високим садржајем материјала
Склапање вођено вештачком интелигенцијом помоћу визуелног вођења коришћењем уметања контролисаног силом и LLM резоновања ограничења је у пилотској примени код произвођача аутомобилске индустрије првог нивоа и произвођача потрошачке електронике. Задаци са захтевима за толеранцију изнад 0.5 мм (усмеравање каблова, копче за брзо причвршћивање, постављање етикета) су најјаче решење у блиској будућности. Задаци уметања са уском толеранцијом (испод 0.1 мм) задржавају класичне контролере кретања за прецизно активирање, са VLA селекцијом задатака руковања и грубим позиционирањем изнад детерминистичког слоја.
Логистика и сакупљање отпада
Брза прикупљања и палетизирања из контејнера са високим садржајем представљају најзрелији вертикални систем примене VLA у 2026. години. Covariant-ов RFM-1 и Dexterity-јев роботски системи за палетизирање су прешли из пилотског периода у производњу у центрима за испоруку. Комерцијални аргумент, руковање новим SKU-овима без програмирања по артиклу, директно је омогућен генерализацијом основног модела.
Тешка и аутомобилска индустрија првог ранга
Производња великих носивости (конструкциони челик, одржавање прес линија, „каросерија у белом“ стању) и аутолимарске радионице првог нивоа остају на детерминистичким контролерима. Захтеви за контролу процеса IATF16949, обавезе ревизорског трага и капитални трошкови непланираног застоја чине стохастичку вештачку инференцију комерцијално неисплативом у великим размерама 2026. године. Ова окружења ће усвојити генеративну вештачку инференцију првенствено кроз Слој 1 (генерисање кода за убрзање OLP-а) и Слој 3 (генерисање података симулације) пре било какве имплементације Слоја 2 VLA.
Према извештају McKinsey Global Institute за 2025. годину о вештачкој интелигенцији у индустријским операцијама, производни сектори са строгим захтевима за сертификацију квалитета (аутомобилска индустрија, ваздухопловство, медицински уређаји) усвајају алате за аутоматизацију вештачке интелигенције приближно упола мањом брзином од опште производње и логистике, првенствено због додатног оптерећења валидације које намећу захтеви система управљања квалитетом. Извештај процењује да ће алати за програмирање проширени вештачком интелигенцијом (Слој 1 и Слој 4 у оквиру описаном овде) достићи већинско усвајање у индустријским роботским апликацијама које нису аутомобилске до 2028. године, док ће за потпуно распоређивање VLA у сертификованим окружењима квалитета бити потребно додатне две до четири године након тог прага.
Ризици и препреке
Халуцинација и безбедност: Небезбедне путање генерисане вештачком интелигенцијом
ЛЛМ-ови могу генерисати синтактички валидне роботске програме који су кинематички или динамички небезбедни. Генерисана путања може поставити крајњи ефектор ван доступног радног простора робота, проћи кроз сингуларитет или прописати брзине зглобова које прелазе динамичка ограничења. Ово није теоријски ризик — примећен је у раним пилот пројектима генерисања ЛЛМ кода када су кораци валидације прескочени или скраћени. Неопходно ублажавање је обавезни формални слој верификације: анализа достижности, детекција судара и провера динамичких ограничења морају се применити на сваку путању генерисану вештачком интелигенцијом пре отпремања на физички контролер. Ниједан систем за генерисање кода вештачком интелигенцијом не би требало да заобиђе овај слој, без обзира на то колико поуздан изгледа излаз модела.
За VLA моделе, изазов безбедности је фундаменталнији. Одговор политике неуронске мреже на улазе ван дистрибуције – нову геометрију објекта, неочекиване услове осветљења, делимично заклоњену сцену – може се грациозно деградирати или нагло отказати, а предвиђање шта ће се десити није једноставно уз тренутне алате за интерпретацију. ISO 10218-3, који ће обухватити роботски код генерисан вештачком интелигенцијом и планирање кретања вођено вештачком интелигенцијом, је у предразвоју од 2026. године. Привремени приступ, у складу са резоновањем SOTIF (ISO 21448), јесте да се дефинише строги домен оперативног дизајна и ограничи рад вештачке интелигенције ван њега док се не акумулирају додатни докази за валидацију.
Израчунајте импликације трошкова и капиталних улагања
Покретање VLA инференције у производној ћелији захтева наменски GPU рачунарски чвор. Модел са 7B параметара (OpenVLA скала) може да ради на једном GPU-у средњег опсега на фреквенцији инференције од 6–10 Hz; већи модели захтевају више врхунских GPU-ова. Према запажањима из индустрије од стране интегратора роботских ћелија који процењују VLA имплементације, трошкови GPU хардвера за један инференцијски чвор додају приближно 4,000–8,000 УСД капиталним улагањима ћелије, што представља премију од 5–10% у односу на конвенционалну роботску ћелију по тренутним ценама хардвера. Ово је додатак капиталним улагањима који се може управљати у великим размерама, али није тривијално за мале и средње произвођаче који процењују повраћај улагања по ћелији.
ИП и власништво над подацима
Када системи вештачке интелигенције уче из производних путања генерисаних у објектима купаца — било путем алата за LLM интегрисаних од стране добављача или VLA цевовода за обуку — правно питање ко је власник резултујућих побољшања модела и обучених тежина није решено. Скуп података Open X-Embodiment успоставио је преседан за академско међуинституционално дељење података под условима Creative Commons лиценце, али комерцијални подаци о производњи функционишу под другачијим ограничењима. Купци би требало да захтевају експлицитне уговорне услове од добављача роботике за вештачку интелигенцију који покривају задржавање података, права на побољшање модела и ограничења конкурентске употребе пре него што се обавежу на платформе које уче из података о путањама специфичним за постројење.
Јаз у стандардима: Не постоји ISO стандард за роботски код генерисан вештачком интелигенцијом
ISO 10218-1 и ISO 10218-2 регулишу дизајн робота и безбедност интеграције. ISO/TS 15066 покрива биомеханику људског контакта са колаборативним роботима. Ниједан од ових стандарда се посебно не бави програмима кретања генерисаним вештачком интелигенцијом. ISO 10218-3, предложено проширење које би обухватило управљање роботима и генерисање кода вођено вештачком интелигенцијом, је у предразвоју од 2026. године. Док се овај стандард не објави, произвођачи који примењују код генерисан вештачком интелигенцијом у сертификованим окружењима квалитета морају да конструишу сопствене аргументе за валидацију и документују их одвојено од записа о усаглашености са стандардом.
Оквир усвајања: Пет корака од тренутне флоте до проширења вештачком интелигенцијом
У пракси, прелазак са конвенционално програмиране флоте робота на производњу проширену вештачком интелигенцијом прати фазни пут. Покушај директног преласка на имплементацију VLA без постојећих међуслојева ствара дуг за валидацију и веће стопе неуспеха него постепено усвајање.
Ревидирајте постојећи парк робота: које марке робота и језици контролера се користе, који је удео програма ручно подучаваних у односу на OLP генерисане програме и које је просечно време програмирања по новом делу. Ова основна линија одређује где генерисање LLM кода слоја 1 доноси најбржи повраћај инвестиције и које ћелије су кандидати за OLP слој 4 проширен вештачком интелигенцијом. Без овог инвентара, одлуке о усвајању се доносе на основу претпоставки, а не доказа.
Изаберите језик контролера који се користи у више ћелија (FANUC TP или ABB RAPID су најчешћи избори) и покрените пилот пројекат од 60–90 дана са алатом за довршавање LLM кода. Мерите време програмирања пре и после, пратите број грешака генерисаних вештачком интелигенцијом, откривених у фази валидације, и документујте ниво вештине потребан за постизање прихватљивог квалитета резултата. Циљ је валидирана бројка уштеде времена и јасна слика о томе где је људски преглед неопходан.
За ћелије за заваривање или монтажу са великом променом мешавине делова, процените 3Д систем за скенирање у путању или систем за генерисање процеса на природном језику. Измерите време програмирања првог комада, захтеве за вештинама оператера и стопе грешака у првој производној серији у односу на основну вредност OLP-а. За заваривање, проверите да ли библиотека процеса система покрива релевантне типове спојева и материјала пре примене.
Идентификујте једног или два кандидата за ћелије где је разноликост делова велика (20+ различитих SKU-ова), захтеви за толеранцијом су лабави (прихватљива тачност позиционирања изнад 0.5 мм) и трошкови повремених кварова су управљиви. Направите план прикупљања демонстрационих података, обично 100–300 сати телеоперације преко циљне дистрибуције задатака, пре почетка обуке модела. Покрените VLA слој изнад постојећег детерминистичког контролера; немојте замењивати контролер кретања са безбедносном оценом.
На основу резултата пилот пројеката из корака 2–4, направите инвестициони случај за 24 месеца који квантификује: смањење трошкова програмског рада (Слој 1 и 4), смањење времена преласка (Слој 4), капитална улагања графичке картице (Слој 2) и очекивани временски оквир за спремност VLA производње за специфичне вертикале примене у постројењу. Укључите трошкове рада на усклађености са стандардима (валидација кода генерисаног вештачком интелигенцијом у складу са захтевима ISO 10218) као ставку, а не као накнадну мисао.
Поређење слојева: Спремност за производњу, добављачи, трошкови и кључни ризик
| слој | Спремно за продукцију? | Репрезентативни добављачи / платформе | Индикативна цена по ћелији | Кључни ризик |
|---|---|---|---|---|
| Слој 1: LLM код и генерисање скрипти за покретање | Да — у производњи код раних корисника; корак валидације је обавезан | GitHub Copilot (опште), ABB RobotStudio Copilot, FANUC ZDT LLM асистент, Microsoft Robotics Copilot (истраживање) | 0–5,000 УСД годишње (претплата на софтвер); без додатног хардвера | Небезбедно генерисање путање без формалног слоја верификације; још увек нема ISO стандарда за код генерисан вештачком интелигенцијом |
| Слој 2: VLA модели темеља | Само пилотски пројекат — сакупљање контејнера и монтажа са лабавим толеранцијама; није валидирано за процесе заваривања или уске толеранције | Коваријантни РФМ-1, Физичка интелигенција π0, Фигура AI Helix, Google DeepMind Gemini Robotics, NVIDIA GR00T N1 | 4,000–8,000 УСД за графички процесор + значајни трошкови прикупљања података (100–300 сати телеоперације по задатку) | Стохастичко закључивање превазилази толеранције процеса; нема стандарда ISO 10218-3; високи трошкови прикупљања података |
| Слој 3: Генеративна симулација | Пилотска фаза / фаза припреме алата — користи се као додатак подацима за обуку VLA; није самостални производни систем | НВИДИА Цосмос, НВИДИА Исаац Сим 4.5, Генесис (Тсингхуа), ДреамГен, РобоЦаса | 0 УСД (отворени код) до 50,000+ УСД годишње (NVIDIA предузећа); трошкови GPU рачунарства се додатно наплаћују | Разлика између симулације и стварности и даље постоји; квалитет синтетичких података зависи од тачности физике; повраћај инвестиције је повезан са имплементацијом VLA која је и даље у пилот фази |
| Слој 4: AI-проширени OLP / Привезак за наставу природног језика | Да — примењено у производњи за стандардне геометрије заваривања, монтажу и окружења са високим нивоом мешања | ABB RobotStudio + Copilot, FANUC ZDT + LLM асистент, EVST EVS-AI систем за заваривање (3D скенирање + аутоматска путања), Inrotech AdaptiveARC | 40,000–120,000 УСД по ћелији (хардвер + софтвер за потпуно 3Д скенирање-путање; само LLM интеграција ниже) | Ограничења покривености библиотеке процеса: сложени вишепролазни завари егзотичних легура и даље захтевају ручно OLP; захтеви за WPS ревизију следљивости додају трошкове валидације |
Најчешћа питања (FAQ)
Са којим генеративним слојем вештачке интелигенције произвођач треба да почне у индустријској роботици?
Слој 1 (генерисање кода уз помоћ LLM-а) је почетна тачка са најнижим ризиком. Повезује се са постојећим OLP алатима и језицима контролера без промене хардвера или безбедносне архитектуре. Документоване уштеде времена од 25–40% на ауторизацији програма за роботе су оствариве у пилот имплементацијама у року од 30–90 дана. Слој 4 (вештачком интелигенцијом проширени привезак за учење) је други логичан корак, посебно за радионице за заваривање и монтажу са великим бројем делова. VLA пилот пројекти (Слој 2) треба да се одложе док једноставнији слојеви не буду стабилни и док се не прикупе адекватни подаци за демонстрацију — обично 100–300 сати телеоперације.
Како произвођачи проверавају безбедност путања робота генерисаних вештачком интелигенцијом?
Тренутна најбоља пракса обухвата сваку мету кретања генерисану помоћу LLM-а или VLA-а у детерминистички безбедносни монитор који спроводи ограничења радног простора, ограничења брзине, ограничења обртног момента зглобова и провере избегавања судара без обзира на то шта захтева слој вештачке интелигенције. ISO 10218-1 и ISO 10218-2 регулишу безбедност дизајна и интеграције робота; ISO/TS 15066 покрива контактне силе робота у сарадњи. ISO 10218-3 (који посебно покрива код робота генерисан вештачком интелигенцијом) је у предразвоју од 2026. године. Док се тај стандард не објави, оквир за резоновање SOTIF (ISO 21448) из аутомобилске индустрије - дефинисање домена оперативног дизајна и ограничавање рада вештачке интелигенције ван њега - пружа употребљив приступ валидацији.
Да ли усвајање генерисања кода уз помоћ вештачке интелигенције ствара везу са произвођачима оригиналне опреме (OEM)?
Зависи од слоја имплементације. LLM асистенти интегрисани у OLP алате произвођача (ABB RobotStudio Copilot, FANUC ZDT) су специфични за OEM: генерисани RAPID или TP код је преносив, али је сам AI асистент везан за платформу произвођача. LLM алати отвореног кода и алати трећих страна који циљају више језика контролера избегавају ово ограничење. За VLA основне моделе, NVIDIA GR00T N1 пружа отворене тежине, док су Physical Intelligence π0 и Figure AI Helix власнички. Купци би требало да процене преносивост тежина обучених модела и података за обуку пре него што се определе за затворену платформу.
Када ће модели VLA темеља бити спремни за производне примене заваривања?
Консензусна прогноза је да ће се за период 2026–2028. ограничено примењивати стандардне геометрије заварених спојева (угаони, чеони, преклопни на угљеничном челику или алуминијуму), под условом да се примене три фактора: поузданост инференцијалне анализе помоћу виших метода (VLA) која достиже време рада изнад 99% у односу на производњу у више смена; ISO стандард за роботски код генерисан помоћу вештачке интелигенције на који се могу позивати оквири за квалитет заваривања; и адекватна инфраструктура за прикупљање демонстрационих података на нивоу погона. Заваривање тешких геометрија и егзотичних легура вероватно ће остати на детерминистичким системима заснованим на OLP-у до 2028. године и надаље.
Ко је власник путања робота генерисаних од стране вештачке интелигенције система обучених на подацима о производњи купаца?
Ово питање је комерцијално и правно нерешено од 2026. године. Скуп података Open X-Embodiment успоставио је академски преседан за дељење података под условима лиценце Creative Commons, али комерцијални подаци о производњи функционишу под другачијим ограничењима. Када системи вештачке интелигенције уче из података о путањи купаца, уговорни услови између произвођача и добављача вештачке интелигенције регулишу задржавање података, права на побољшање модела и ограничења конкурентске употребе. Купци би требало да захтевају експлицитну уговорну јасноћу о власништву над подацима, правима на модел и брисању података приликом раскида уговора пре него што примене било коју платформу вештачке интелигенције која учи из производних података специфичних за постројење.
Релатед Реадинг
- Уграђена вештачка интелигенција у индустријској роботици: Како VLA модели мењају програмирање робота — детаљно истраживање архитектуре, бенчмаркова и безбедносне валидације за VLA моделе
- Прикупљање података помоћу уграђене вештачке интелигенције: Телеоперација и претварање у реалност (2026) — инфраструктура демонстрационих података од које зависе модели темеља
- Роботско заваривање - офлајн програмирање, симулација и дигитални близанац (2026) — четворослојни софтверски стек за заваривање, укључујући системе без потребе за учењем помоћу вештачке интелигенције
- Систем аутоматизације процеса — интеграција система, безбедносни стандарди и оквири за пуштање у рад
- Најбољи произвођачи кобота 2026: Поређење — пејзаж добављача колаборативних робота, укључујући диференцијацију вештачке интелигенције
Одлазне референце:
Извештај IFR-а о светској роботици за 2025. годину |
Станфордски индекс вештачке интелигенције за 2025. годину |
ISO 10218-2: Безбедност роботских система и интеграција |
НВИДИА Исаац Да