
Софтверски стек за роботско заваривање: Офлајн програмирање, симулација и дигитални близанац (2026)
Софтверски стек за роботско заваривање из 2026. године има четири слоја: (1) офлајн програмирање (OLP) за планирање путања, које покрива алате од RobotStudio и RoboGuide до Octopuz и DELMIA; (2) симулација и валидација циклуса пре него што програм стигне до фабричког погона; (3) платформе дигиталних близанаца (Siemens Tecnomatix, Rockwell Emulate3D, NVIDIA Omniverse) које одржавају паритет у реалном времену са физичком ћелијом; и (4) системи без вештачке интелигенције који аутоматски генеришу путање заваривања из CAD или 3D података скенирања, компресујући подешавање са дана на минуте.
1. Офлајн програмирање (OLP): Алати оригинални и неутрални према произвођачу
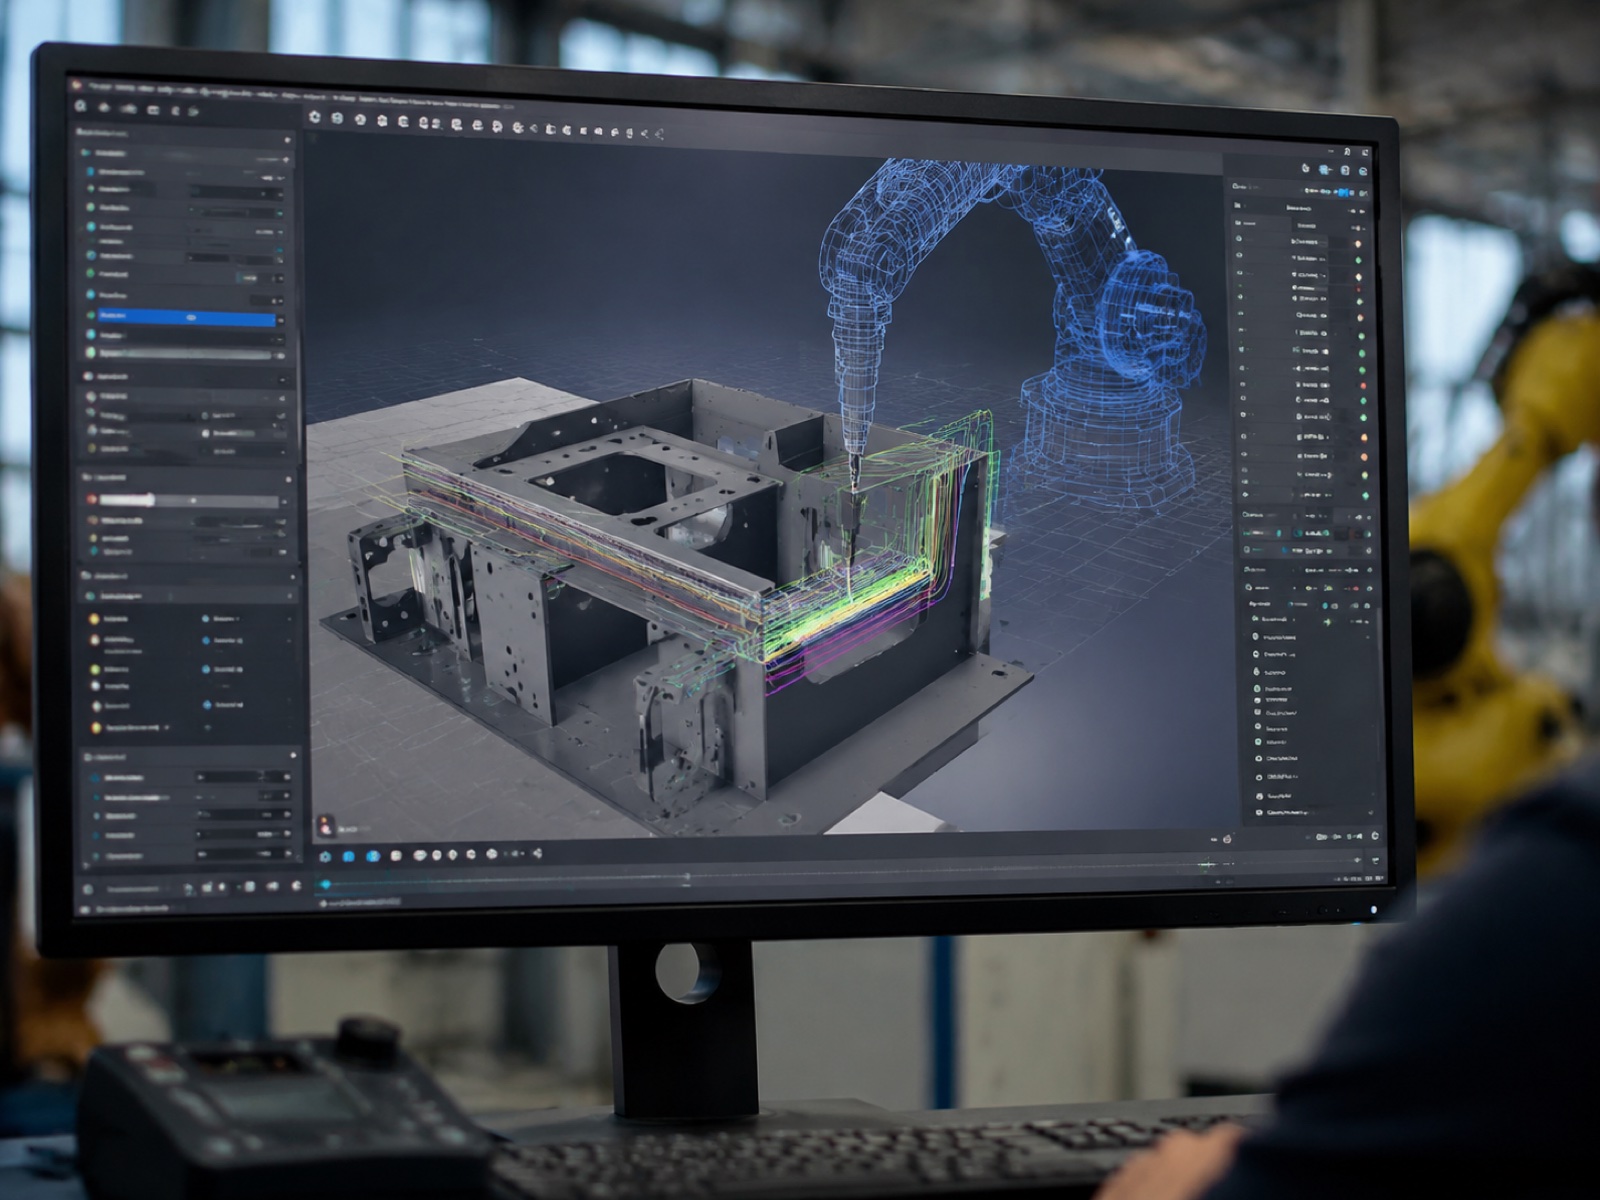
Роботско заваривање ван мреже програмира дефиницију путање из фабричког погона на инжењерску радну станицу. Инжењер увози CAD модел радног предмета, позиционира виртуелни робот, дефинише оријентацију горионика, брзину кретања и параметре ткања, покреће провере колизије и достижности, а затим извози накнадно обрађени код контролера за отпремање. Физичка роботска ћелија наставља производњу док је програмирање у току, што је главни економски аргумент за OLP у односу на ручно учење.
Према подацима IFR World Robotics, усвајање OLP-а међу корисницима робота за лучно заваривање код добављача аутомобилске индустрије првог нивоа порасло је са отприлике 40 процената у 2020. години на процењених 65 процената или више у 2025. години, вођено краћим животним циклусом производа и све већом разноликошћу геометрија заварених спојева на кућиштима батерија електричних возила и структурним оквирима.
OLP платформе прилагођене произвођачима
Сваки већи произвођач оригиналне опреме за роботе испоручује сопствено окружење за симулацију и OLP, чврсто интегрисано са сопственим контролером и језгром кретања бренда:
- ABB RobotStudio, најшире коришћена OLP платформа нативна за произвођаче на свету, са уграђеним RAPID генерисањем кода, подршком за координисано кретање и библиотеком извора напајања за заваривање која покрива Fronius, Lincoln и Miller интерфејсе. Виртуелни контролер RobotStudio-а користи исти фирмвер као и физички IRC5/OmniCore контролер, што смањује разлику између симулације и стварности у предвиђању времена циклуса.
- ФАНУЦ РобоГајд, FANUC-ов пакет за симулације подржава комплетан TP (teach pendant) језик и укључује WeldPRO, модул специфичан за заваривање за оптимизацију оријентације горионика и планирање путање више слојева. RoboGuide се често цитира у радним процесима валидације OEM произвођача у ауто-лимарским радионицама.
- Јаскава МотоСим ЕГ-ВРЦ, MotoSim-ов виртуелни роботски контролер реплицира Yaskawa DX200/YRC1000 језгро кретања, омогућавајући предвиђања времена циклуса која се подударају са резултатима на терену унутар ±5%.
- КУКА Сим, интегрисан са алатом за конфигурацију И/О KUKA.WorkVisual, омогућавајући комплетну симулацију распореда ћелија од кретања робота до безбедносне PLC логике.
- Универзални роботи УРСим, софтверски симулатор за породицу кобота UR, релевантан за примене заваривања танких мерних машина и колаборативне системе заваривања где UR рука покреће МИГ горионик при нижим радним циклусима.
Главно ограничење OLP-а који је настао у зависности од произвођача је везаност за одређеног произвођача: свака платформа генерише код само за свој бренд. Ћелије са мешовитим парком (ABB робот, FANUC позиционерска оса) захтевају додатне постпроцесоре или слој неутралан у односу на произвођача изнад.
OLP платформе неутралне у односу на добављаче
Алати неутрални у односу на произвођаче генеришу накнадно обрађени код за више брендова робота из једног CAD окружења. За заваривање, најчешће наведене платформе су:
- Оцтопус, направљен посебно за електролучно и тачкасто заваривање, са библиотеком параметара заваривања и логиком оптимизације путање која узима у обзир ограничења угла приступа горионика. Подржава преко 40 брендова робота и широко се примењује у тешкој индустрији и радионицама са посудама под притиском.
- Висуал Цомпонентс, јак у симулацији распореда и планирању ћелија са више робота; функционалност специфична за заваривање путем додатних модула. Често се бира када је приоритет укупни проток линије, а не детаљно управљање параметрима горионика.
- FastSuite издање 2 (Cenit), позициониран за сложене ћелије са више робота и процесно интензивне примене; интегрише се са Siemens Tecnomatix Process Simulate за повезивање дигиталних близанаца.
- РобоДК, јефтинија, приступачна OLP опција која покрива преко 500 модела робота. Мање свеобухватна по питању карактеристика специфичних за заваривање (вишепролазно секвенцирање, извоз WPS параметара), али се широко користи у радионицама и образовним установама због ниске почетне цене.
- ДЕЛМИА Роботицс (Дассаулт Системес), део 3DEXPERIENCE платформе, омогућава програмирање робота у истом окружењу као и дизајн производа и планирање производње. Најбољи избор тамо где су PLM интеграција и праћење производње у производњи потребни, као што је случај у ауто-лимарским радионицама произвођача оригиналне опреме (OEM).
- Симулација процеса (Siemens Tecnomatix), водећи произвођач у програмима за израду каросерије у белој боји (BIW) за аутомобилску индустрију, где исти алат покреће и офлајн програмирање и симулацију производње. Подржава координисане секвенце са више робота и има изворни дигитални близаначки мост са слојем за симулацију постројења Tecnomatix.
Поређење: Изворни добављач наспрам неутралног добављача
| Димензија | Изворно од стране произвођача (RobotStudio, RoboGuide, MotoSim, KUKA Sim) | Неутрално у односу на добављача (Octopuz, DELMIA, Visual Components, RoboDK) |
|---|---|---|
| Покривеност бренда робота | Један бренд (сопствени произвођач оригиналне опреме) | Више брендова (40–500+ модела у зависности од алата) |
| Верност контролера | Тачан виртуелни контролер — највећа тачност од симулације до стварности | Модел постпроцесора — тачност зависи од квалитета постпроцесора |
| Карактеристике специфичне за заваривање | Дубоко (изворни WPS, библиотеке процеса, интерфејс извора напајања) | Променљива; Octopuz и Process Simulate су најјачи; RoboDK је ограничен |
| PLM/MES интеграција | Ограничено на OEM екосистем | Јак у DELMIA / Process Simulate; REST/OPC-UA у осталим |
| Цена седишта (орикативна) | 5,000–15,000 УСД годишње (често у пакету са куповином робота) | 8,000–30,000 УСД годишње у зависности од дубине модула |
| Најбоље одговара | Флота робота једног бренда, велики обим OLP-а, OEM радионице за лимарство | Возни паркови мешаних брендова, радионице за израду, објекти који захтевају праћење PLM-а |
Према истраживању тржишта аутоматизације заваривања компаније Interact Analysis, глобално тржиште софтвера за роботско заваривање (OLP, симулација и дигитални близанац заједно) процењено је на приближно 1.4 милијарде америчких долара у 2024. години и предвиђа се да ће до 2029. године достићи 2.6 милијарди америчких долара, при чему је генерисање путања проширено вештачком интелигенцијом идентификовано као најбрже растући подсегмент. OLP алати неутрални у односу на произвођаче добијају све већи удео у општој производњи која није у аутомобилској индустрији, јер флоте робота мешовитих брендова постају све чешће.
2. Симулација и валидација времена циклуса
Симулација покрива аналитички слој који се извршава пре него што код стигне до контролера производње. Модерни алати за симулацију OLP-а баве се четири специфична начина отказа које директно учење не може да открије док робот већ није у ћелији:
Детекција судара
Провера колизија тестира горионик, обраду каблова и роботске везе у односу на радни предмет, причвршћивач, позиционер и ћелијску структуру у свакој тачки програмираног пута. У пракси, ово је место где већина нових OLP програма генерише корекције: горионик се приближава задњем делу дубоког жлеба завара, а роботски лакат се судара са оквиром причвршћивача на тачки која је изгледала јасно на 2Д цртежу. Симулација ово хвата за неколико минута; откривање током пробне производње може оштетити горионик вредан 2,000–5,000 америчких долара и одложити пуштање у рад за дане.
Достижност и избегавање сингуларности
Распоред роботске ћелије може изгледати геометријски исправно, али и даље садржати сегменте путање где робот пролази кроз или близу сингуларитета зглоба (конфигурација где се две зглобне осе поравнавају, што узрокује математички недефинисано кретање). Већина OLP алата истиче зоне ризика од сингуларитета у прегледу путање и омогућава инжењеру да измени угао горионика или положај базе робота како би их заобишао пре било каквог физичког испитивања.
Предвиђање времена циклуса
Према запажањима из индустрије, предвиђање времена циклуса у оквиру модерних OLP симулационих платформи креће се у оквиру ±5–8% од времена циклуса измереног у стварном свету када су кинематички модел робота и параметри кретања контролера правилно конфигурисани. Преостала грешка долази првенствено од подешавања рампе убрзања/успорења и сегмената ваздушног сечења близу сингуларитета где робот успорава испод максималне брзине. Калибрација параметара кретања симулације у односу на један производни узорак доводи грешку предвиђања на ±3% или боље за стандардне геометрије угаоних завара. Ова тачност је важна јер прецењивање времена циклуса од 10% на делу велике количине може коштати недеља протока годишње.
Координација више робота
Тамо где два или више робота истовремено раде на једном радном предмету (уобичајено у аутомобилској BIW и ћелијама за израду конструкција), симулација постаје обавезна, а не опционална. Координација два робота на једном уређају захтева управљање зоном интерференције: планер мора дефинисати запремине искључења које спречавају истовремени улазак руке и редослед приласка горионика тако да оба робота одржавају максимално време укљученог лука без непотребног чекања. Без симулације, ово заказивање је немогуће валидирати без опсежних физичких испитивања.
3. Дигитални близанац: Паритет производног простора у реалном времену
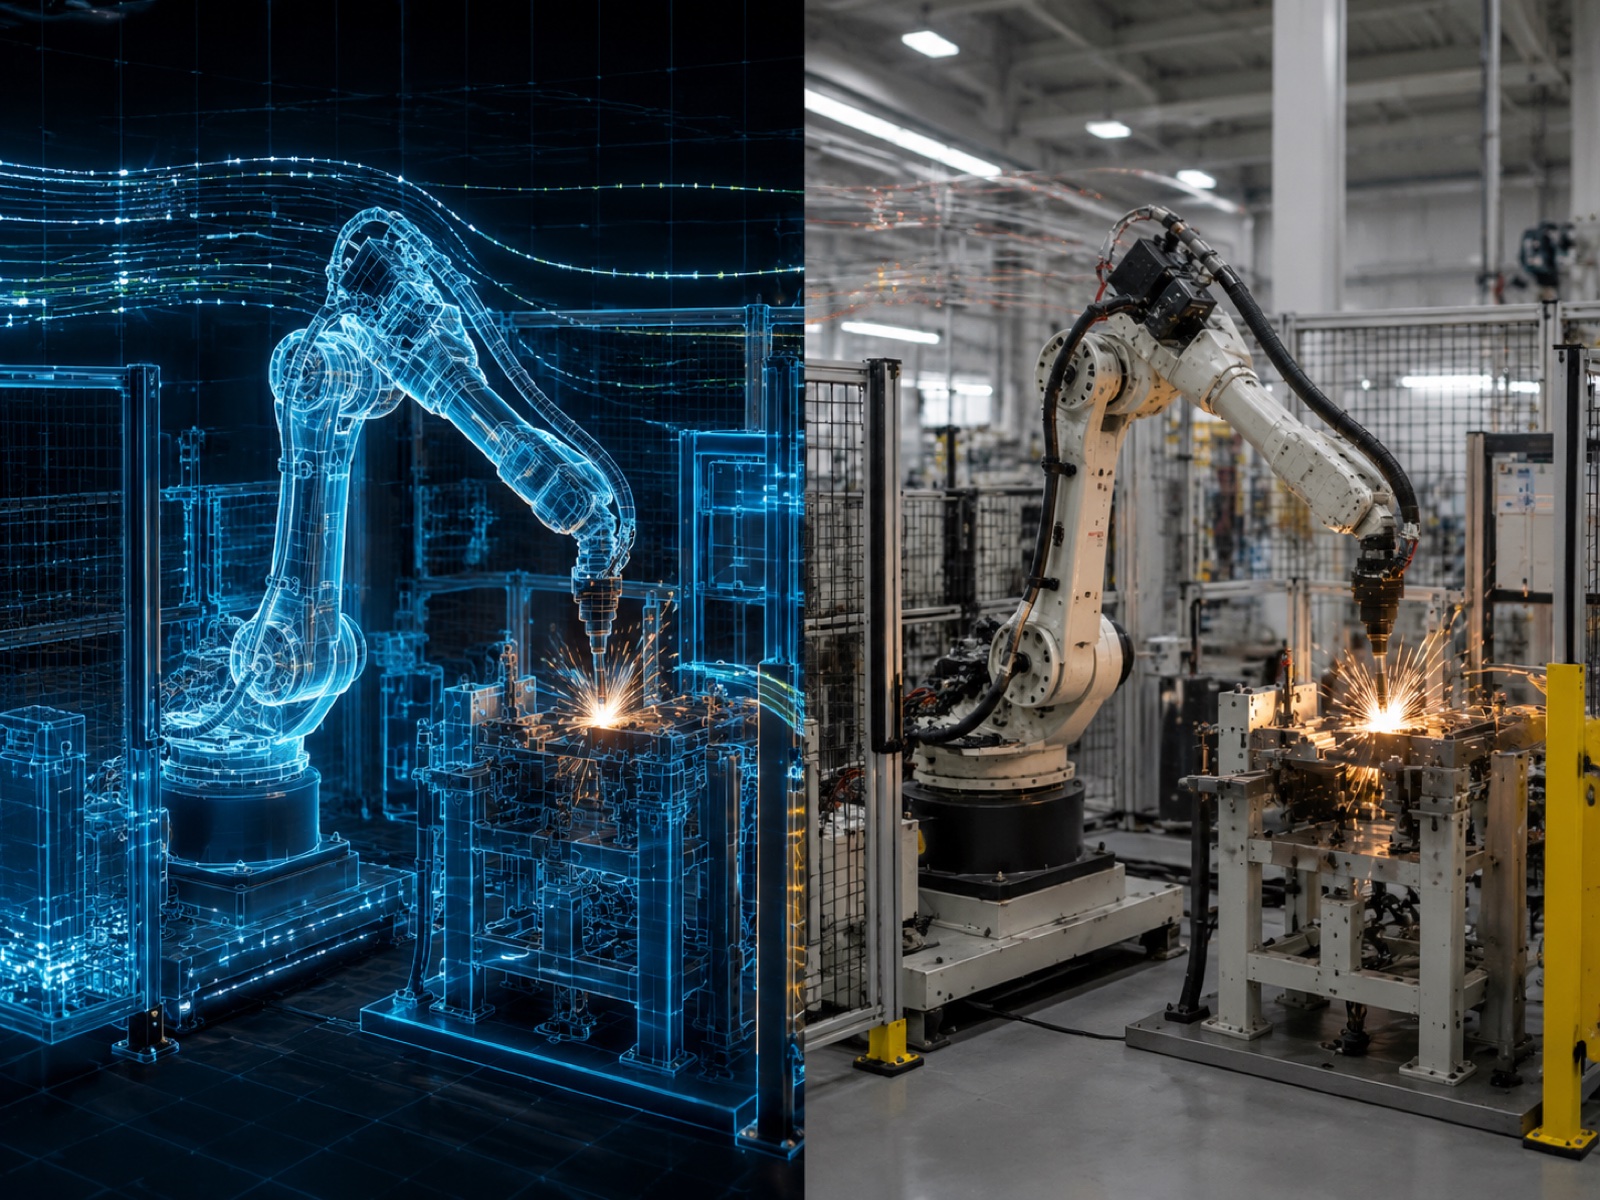
Дигитални близанац проширује симулацију од једнократне провере пре распоређивања до текућег живог модела оперативне ћелије. Кључна разлика: симулација се покреће једном, а затим физичка ћелија преузима контролу; дигитални близанац одржава двосмерну везу података тако да виртуелни модел одражава стварни положај робота, угао позиционера, параметре лука и очитавања сензора у реалном времену.
Опције платформе
Три платформе се најчешће наводе за дигиталне близанце ћелија за заваривање у 2026. години:
- Сименс Текноматикс симулација постројења / симулација процеса, водећи произвођач оригиналне опреме за аутомобилску индустрију. Tecnomatix се повезује са Siemens-овим порталом за потпуно интегрисану аутоматизацију (TIA) и SINUMERIK/SIMATIC контролерима преко OPC-UA, подржавајући праћење протока у реалном времену, анализу тока материјала и откривање уских грла у целим производним линијама, а не само у појединачним роботским ћелијама.
- Роквел Аутомејшн Емулате3Д, алат за симулацију дискретних догађаја и дигиталне близанце који се интегрише са логиком ПЛЦ-а Studio 5000, омогућавајући виртуелној ћелији да покреће стварни ПЛЦ лествичасти код у емулацији пре физичке инсталације. Уобичајено се специфицира у северноамеричкој општој производњи где су Rockwell Allen-Bradley контроле стандард у погону.
- NVIDIA Omniverse Исак Сим, физички прецизна симулација робота изграђена на Universal Scene Description (USD), са рендеровањем праћењем зрака у реалном времену и нативном ROS 2 интеграцијом. Исак Сим добија на популарности као платформа за ћелије за заваривање проширене вештачком интелигенцијом где дигитални близанац мора да служи и као генератор синтетичких података за тренирање 3Д модела вида и неуронских мрежа за планирање путање.
Примене у заваривању
Тестирање сценарија „шта ако“: Нова варијанта радног предмета стиже усред производње. Дигитални близанац омогућава процесном инжењеру да валидира модификовани OLP програм у односу на конфигурацију живе ћелије, укључујући тренутно стање причвршћивача и одступања калибрације позиционера, пре прекида производње. Тестирање промене путање које би захтевало 4 сата физичких испитивања може се обавити за мање од 30 минута у дигиталном близанцу.
Предвиђено одржавање: Дигитални близанац прати померање времена циклуса током времена. Постепено повећање времена циклуса на секвенци позиционера са координисаним кретањем, без икакве промене у подешавањима брзине робота, поуздан је рани индикатор хабања серво мотора позиционера или померања помака енкодера. Уочавање овога пре него што изазове промашену позицију заваривања смањује непланирано време застоја.
Повратна спрега MES-а: Подаци дигиталних близанаца (завршени завари по смени, време укљученог лука, догађаји заустављања због дефекта) доводе податке о производњи у MES систему, омогућавајући праћење на нивоу заварених зрна. Ово је све више потребно у ваздухопловству и производњи посуда под притиском, где захтеви система квалитета ISO 3834 налажу евиденцију процеса заваривања повезану са одређеним радним налозима.
Према објављеним подацима о употреби Omniverse Industrial компаније NVIDIA, више од 700 индустријских компанија је користило Omniverse за апликације дигиталних близанаца и генерисања синтетичких података од почетка 2026. године, са роботском манипулацијом и симулацијом ћелија за заваривање међу три најпопуларније категорије примене. Исаак Симов физички прецизан рендеринг омогућава 3D моделима вида обученим на сценама синтетичког заваривања да се пренесу у стварне ћелије уз минимално додатно прикупљање података из стварног света.
4. Вештачка интелигенција и системи без учења: Аутоматско генерисање путање из 3Д скенирања
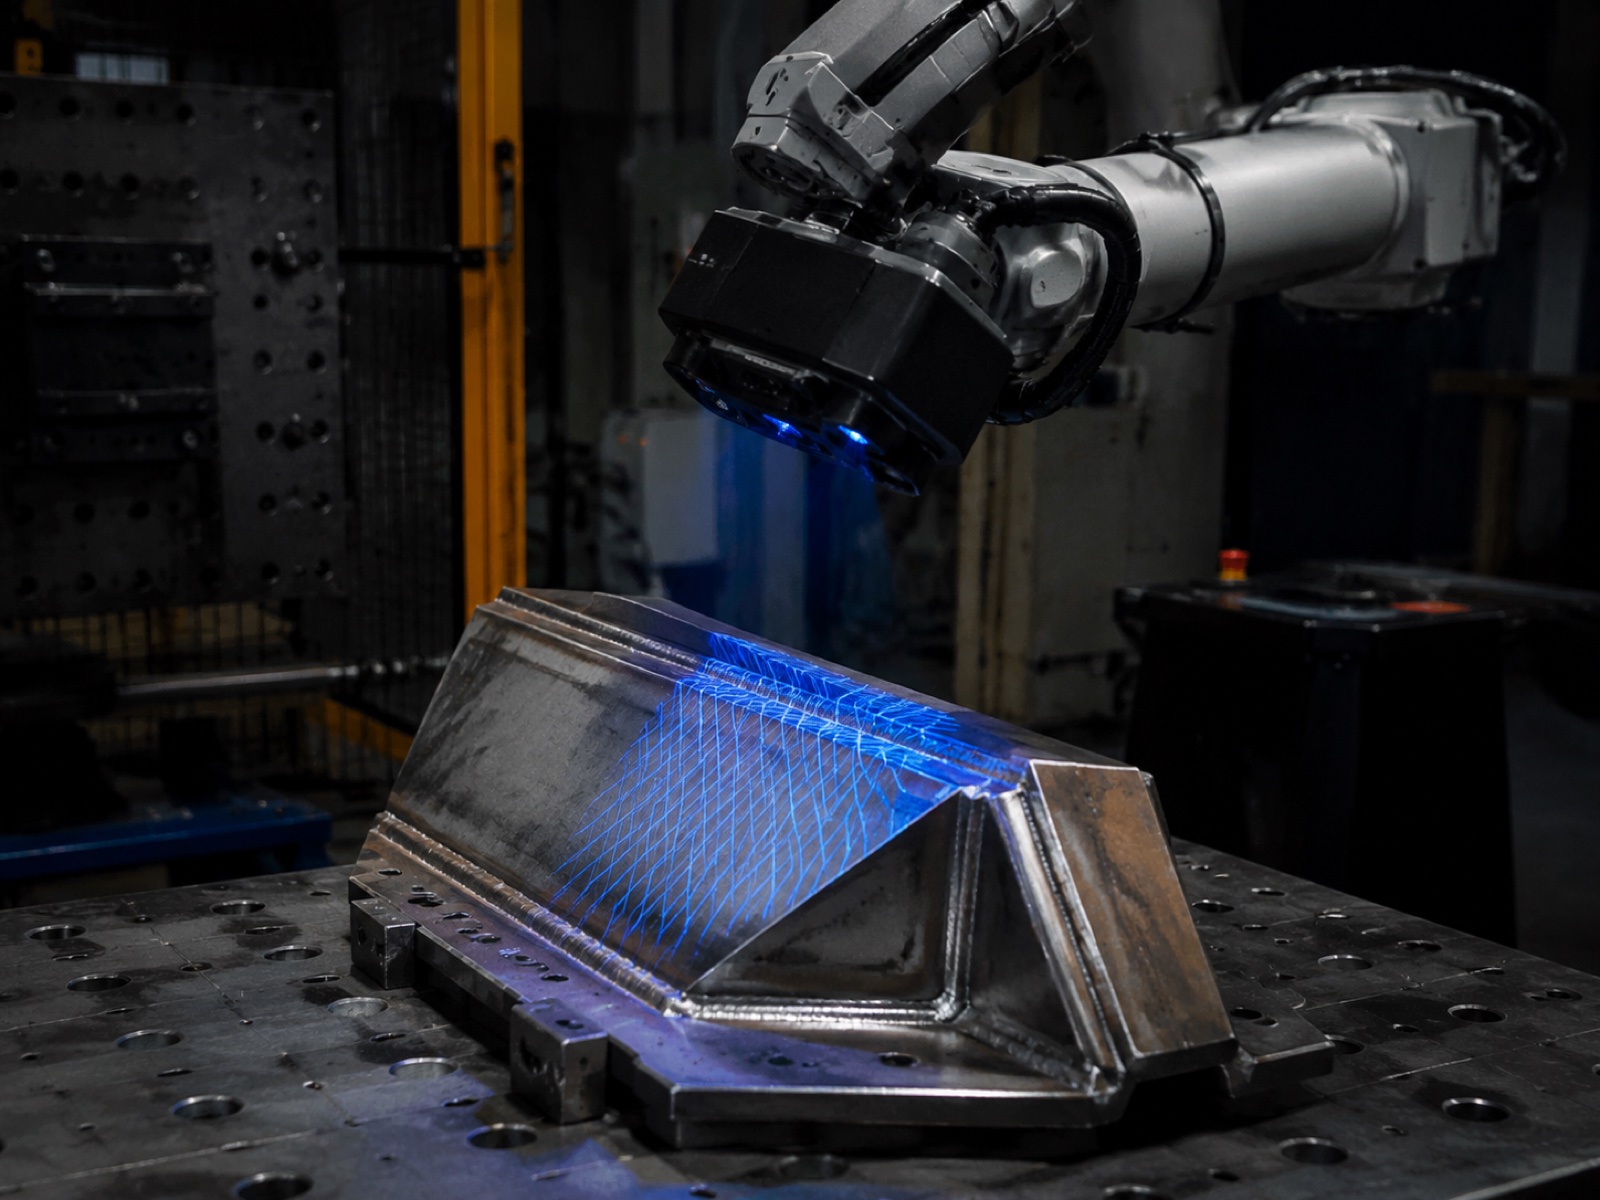
Четврти слој софтверског стека за заваривање из 2026. године у потпуности премешта генерисање путање са инжењерске радне станице: 3Д скенер или камера са структурираним светлом снима радни предмет, издваја геометрију завареног шава и аутоматски генерише програм робота, без ручног дефинисања тачака путање. Време програмирања се компресује са сати (OLP) на минуте.
Како функционише 3Д скенирање у путању
Основни цевовод има три фазе. Прво, скенер структуриране светлости или времена лета генерише густи облак тачака радног предмета. Друго, алгоритми за детекцију шавова (обучени на анотираним скуповима података о геометрији завара) идентификују тип споја, оријентацију и размаке при уклапању. Треће, планер путање генерише тачке путање горионика, углове прилаза, брзине кретања и параметре ткања као роботски програм, примењујући правила процеса из унапред учитане библиотеке поступака заваривања.
Системи који раде у овој области укључују Inrotech AdaptiveARC (данску компанију специјализовану за заваривање дебелих плоча у бродоградњи), ABB-ов SmartShot сет функција (интегрисан у модул за заваривање RobotStudio-а за адаптивни лук на познатим геометријама спојева) и EVS-AI систем за заваривање од EVST-а, који комбинује 3D модул за аутоматско скенирање са самоучећим интелигентним мотором, EtherCAT 1 kHz контролом кретања и RX библиотеком процеса заваривања која покрива унапред учитане типичне геометрије завара и вишепролазне секвенце. EVST-ов EVS-AI систем поседује CE, SGS и TUV сертификате треће стране, што је релевантно за купце који се интегришу у сертификоване системе квалитета.
Приступи моделу темеља
На истраживачком и раном пилотском крају спектра, основни модели VLA (визија-језик-акција) као што су pi-zero компаније Physical Intelligence и NVIDIA GR00T се процењују за генерисање путања заваривања. Ови модели уче понашања манипулације из великих скупова података за демонстрацију различитих задатака и, у принципу, могу се генерализовати на нове геометрије заварених спојева без поновног обучавања. Од 2026. године, VLA приступи у заваривању остају у раним фазама индустријског пилотирања: стохастичко понашање закључивања и ограничена објашњивост путања генерисаних неуронским мрежама стварају препреке за примену у апликацијама које захтевају праћење квалификације поступка заваривања према ISO 3834 или AWS D1.1. Детерминистички системи скенирања у путању, где се алгоритам за генерисање путања може ревидирати, а параметри заваривања се црпе из квалификоване WPS библиотеке, представљају избор спреман за производњу у блиској будућности.
Када Teach-Free функционише наспрам када OLP и даље побеђује
| Услов | Без учења / 3Д скенирање у путању | Ручно ОЛП |
|---|---|---|
| Геометрија дела | Редовни спојеви (угаони, чеони, преклопни) на угљеничном челику или алуминијуму | Сложени вишепролазни жлебови, егзотичне легуре (дуплекс, Ti, Inconel) |
| Варијација од дела до дела | Умерена варијација подешавања — адаптивна корекција путање је потребна у сваком циклусу | Поновљивост чврстог причвршћивања — довољна је унапред програмирана путања |
| Запремина | Висок микс, мања запремина; често увођење нових делова | Велики обим, стабилан производ; ОЛП се амортизује током више циклуса |
| Праћење WPS-а | Погодно тамо где библиотека процеса покрива WPS | Обавезно за ваздухопловство, посуде под притиском (строга ревизорска трага) |
| Програмерске вештине | Ниво оператера: скенирање, потврда, покретање | Потребне су вештине OLP-а на инжењерском нивоу |
| Време припреме | Минути по новом делу | 2–8 сати по програму |
Према запажањима интегратора система заваривања у индустрији, системи 3Д скенирања у путању уз помоћ вештачке интелигенције смањују време програмирања првог комада за 80–95% код стандардних геометрија угаоних и чеоних завара у поређењу са ручним OLP-ом, са највећим добицима код радионица са високим садржајем мешавине материјала где се замена делова дешава више пута по смени. Добици се значајно смањују код вишеслојних жлебних завара који захтевају контролу температуре између пролаза и логику редоследа завара коју тренутни системи за самоучење још увек не обухватају.
5. Интеграција: Стандарди, CAD увоз и MES повезивање
Софтверски стек за заваривање је користан само онолико колико је користан за размену података са суседним системима: CAD-ом, физичким контролером и MES-ом постројења. Три слоја стандарда регулишу ову размену.
Размена модела робота: URDF и SDF
Кинематички модели робота путују између OLP платформи, симулационих окружења и алата дигиталних близанаца у URDF (Unified Robot Description Format) или SDF (Simulation Description Format), обе шеме засноване на XML-у описују геометрију везе, тип зглоба, ограничења и инерцијална својства. URDF је изворни формат за ROS 2 и подржавају га Isaac Sim, Gazebo и већина главних OLP добављача. Тамо где произвођач робота није објавио URDF модел, датотека се може генерисати из STEP увоза геометрије коришћењем алата за конверзију, иако се подаци о ограничењима зглоба и инерцијалним својствима морају проверити у односу на OEM спецификацију.
CAD увоз: STEP и IGES
Геометрија радног предмета улази у OLP алате путем STEP-а (ISO 10303 AP214/AP242) или IGES-а. STEP AP242 је тренутни стандард за токове рада дефинисања заснованих на моделу (MBD) где GD&T (геометријско димензионисање и толеранција) анотације путују са геометријом, што је релевантно када OLP алат треба да прочита тип завареног споја и класу квалитета директно из модела пројектовања. Све главне OLP платформе (RobotStudio, RoboGuide, DELMIA, Process Simulate, Octopuz) подржавају изворни STEP увоз; IGES се и даље користи за извоз из старијих CAD система.
Комуникација током извршавања: OPC-UA
Размена података уживо између дигиталног близанца и физичке ћелије одвија се преко OPC-UA (IEC 62541), безбедног pub/sub и клијент/сервер протокола преко индустријског Ethernet-а, неутралног у односу на произвођача. OPC-UA информациони модели за процесе заваривања омогућавају дигиталном близанцу да очитава струју лука, напон, брзину кретања и угао позиционера са контролера уживо у скоро реалном времену (брзине ажурирања мање од секунде у већини имплементација). MES интеграција, прослеђивање завршених записа о заваривању, статуса радног налога и OEE метрика, обично се одвија преко истог OPC-UA слоја или преко REST API моста до MES базе података.
IFC за контекст зграде/објеката
Када се планира нова ћелија за заваривање унутар постојећег објекта, геометрија Industry Foundation Classes (IFC) из информационог модела зграде може се увести у OLP окружење како би се проверио домет робота, растојања и путање приступа дизалицама у односу на стварну структуру зграде. Ово је релевантно за радионице за израду конструкција великог формата где је геометрија објекта једнако ограничавајућа као и кинематика робота.
6. Повраћај инвестиције усвајања: Време програмирања и компресија од првог комада до производње
Економски разлог за напредовање у софтверском стеку заснива се на смањењу времена програмирања и компресији циклуса од првог комада до производње. Напредак је мерљив:
| Приступ | Време програмирања (нови део) | Потребна вештина | Најбољи случај употребе | Индикативна цена (по седишту / по ћелији) |
|---|---|---|---|---|
| Ручно учење (привезак за учење) | 2-5 дана | Искусни оператер робота | Једноставна, великог обима, фиксна геометрија; CAD није доступан | Без трошкова софтвера; роботска ћелија је у стању мировања током програмирања. |
| OLP базиран на производима (RobotStudio, RoboGuide) | КСНУМКС-КСНУМКС сати | Инжењер обучен за OLP | Возни паркови једног бренда, ауто-лимарске радионице, окружења са великим обимом програма | 5,000–15,000 УСД годишње по седишту (често у пакету) |
| ОЛП неутралан добављача (Оцтопуз, ДЕЛМИА, РобоДК) | КСНУМКС-КСНУМКС сати | Инжењер обучен за OLP | Возни паркови различитих брендова, радионице за израду возила, PLM-интегрисана окружења | 8,000–30,000 УСД годишње по седишту |
| Дигитални близанац (Tecnomatix, Emulate3D, Omniverse) | Текуће — није алат за програмирање; валидира и прати | Инжењер симулације + ИТ интеграција | Ћелије високе вредности, произвођачи оригиналне опреме за аутомобилску индустрију, предиктивно одржавање | 30,000–150,000+ УСД по ћелији (платформа + интеграција) |
| AI без учења / 3D скенирање у путању | Минути по новом делу | Ниво оператера (скенирање, потврда, покретање) | Висок ниво мешања, правилна геометрија, честа промена | 40,000–120,000 УСД по ћелији (хардвер + софтвер) |
У пракси, циклус од првог комада до производње за нови програм заваривања смањује се са 4-6 дана са ручним учењем на 1-2 дана са OLP-ом (укључујући CAD увоз, генерисање путања и физичку верификацију) и на мање од пола дана са AI системима без учења на редовној геометрији. За производни погон који уводи преко 50 нових делова годишње, ова компресија се директно преводи на ранији почетак производње и ниже трошкове инжењерског рада по делу.
Према подацима индустрије IFR World Robotics, удео новоинсталираних робота за заваривање испоручених са OLP-ом или напредним софтвером за симулацију порастао је са приближно 25 процената у 2019. години на процењених 48 процената у 2024. години. Овај раст је вођен програмима електрификације аутомобилске индустрије који захтевају чешће замене делова, као и недостатком искусних оператера за ручно подучавање робота у Европи, Северној Америци и Јапану, што чини офлајн програмирање економски атрактивним чак и за мале радионице.
План усвајања у четири корака
Већина постројења за заваривање усваја слојеве софтвера у низу, а не све одједном. Практични пут надоградње прати четири корака:
Почните са OLP алатом који је изворни за бренд робота који је већ имплементиран (RobotStudio за ABB, RoboGuide за FANUC, MotoSim за Yaskawa). Ово пружа најмањи јаз између симулације и стварног рада и најбржу криву учења за инжењерски тим који је већ упознат са роботском платформом. Подесите CAD токове рада за увоз STEP датотека и обучите најмање два инжењера.
Када се флота робота повећа и укључи други бренд, или када је објекту потребна PLM интеграција, пређите на платформу неутралну у односу на добављача (Octopuz за операције са великим бројем заваривања; DELMIA или Process Simulate за окружења повезана са PLM-ом). Ово је такође прави корак када се ради са широким спектром производа који захтевају често креирање нових програма.
Када се успостави OLP, додајте дигитални близаначки слој (Siemens Tecnomatix, Emulate3D или Isaac Sim у зависности од контролне платформе) како бисте омогућили тестирање „шта ако“, предиктивно праћење одржавања и интеграцију MES података. Повраћај инвестиције је највећи у ћелијама са високим искоришћењем средстава где непланирани застоји имају велики утицај на трошкове.
Процените системе без учења са вештачком интелигенцијом / 3Д скенирање у путању за породице производа где је геометрија делова правилна, промене честе, а рад на нивоу оператера је пожељнији у односу на OLP на нивоу инжењера. За операције заваривања са производњом од висококвалитетног угљеничног челика или алуминијума, овај слој доноси највећи добитак продуктивности по долару улагања у софтвер.
Где се EVST-ов EVS-AI систем за заваривање уклапа у димњак
Међу системима без учења помоћу вештачке интелигенције који ће бити комерцијално доступни 2026. године, систем за заваривање EVS-AI компаније EVST налази се на пресеку слоја 3 (3Д визија) и слоја 4 (самостално генерисање путање помоћу вештачке интелигенције). Његов модул за аутоматско скенирање помоћу 3Д визије снима геометрију радног предмета без ручног учења и издваја податке о завареним шавовима за аутоматско планирање путање. Интелигентни механизам који се само учи црпи податке из библиотеке процеса заваривања RX, која унапред учитава типичне геометрије завара и параметре процеса, укључујући двожичне и вишеслојне секвенце са више пролаза. Контрола кретања ради на фреквенцији од 1 kHz преко EtherCAT-а, што је релевантно тамо где је потребна чврста синхронизација између кретања робота и контроле параметара лука. Могућност умрежавања више робота омогућава систему да координира више роботских оса на једном радном предмету, док заказивање задатака засновано на апликацији омогућава супервизорима да управљају редовима чекања без наменских радних станица за програмирање. Сертификација треће стране (CE, SGS, TUV) је документована за купце који интегришу систем у сертификоване оквире за управљање квалитетом.
За шири контекст о избору хардвера за робота за заваривање заједно са софтверским алатима, погледајте наш Водич за компоненте и интеграцију роботске ћелије за заваривање и Комплетан водич за аутоматизацију роботског заваривања (2026)За контекст вештачке интелигенције и модела темеља, погледајте Уграђена вештачка интелигенција у индустријској роботици: VLA модели (2026)Стандарди интеграције робота су обухваћени у Комплетан водич за интеграцију индустријских робота (2026)За контекст избора процеса, погледајте МИГ наспрам ТИГ наспрам ласерског роботског заваривања (2026).
Најчешћа питања (FAQ)
Шта је офлајн програмирање (OLP) за роботе за заваривање?
Офлајн програмирање (OLP) је пракса дефинисања путања заваривања робота унутар 3D CAD окружења, уместо ручног учења тачака у фабрици. Инжењер увози модел радног предмета, позиционира виртуелни робот, дефинише оријентацију горионика и брзину кретања, покреће провере детекције судара, а затим извози код специфичан за контролер за отпремање на стварног робота. OLP компресује време програмирања са 2-5 дана ручног учења на 2-8 сати на радној станици, а роботска ћелија остаје продуктивна док је програмирање у току.
Шта је дигитални близанац заваривања и како се разликује од симулације?
Симулација заваривања моделира кретање робота, детекцију судара и време циклуса пре него што се програм покрене. Дигитални близанац иде даље: одржава двосмерну везу података у реалном времену са физичком ћелијом, тако да виртуелни модел континуирано одражава стварно стање робота, позиционера, извора напајања и сензора. Дигитални близанац подржава тестирање „шта ако“ уживо, предиктивно одржавање и MES повратне петље. Платформе које се користе за дигиталне близанце заваривања укључују Siemens Tecnomatix, Rockwell Emulate3D и NVIDIA Omniverse Isaac Sim.
Када је заваривање без учења са вештачком интелигенцијом погодно, а када и даље треба користити OLP?
Системи без учења засновани на вештачкој интелигенцији (3Д скенирање до аутоматске путање) добро функционишу за правилну геометрију, делове који се понављају у великом броју обрада и окружења где варијације обратка захтевају адаптивну корекцију путање у сваком циклусу. Мање су погодни за сложене вишепролазне заваре на егзотичним легурама (дуплекс нерђајући челик, титанијум, инконел) где спецификација поступка заваривања захтева строго контролисан унос топлоте и редослед завара. Практично правило: ако је спој угаони, чеони или преклопни завар на угљеничном челику или алуминијуму и део се може јасно описати CAD моделом, вреди проценити систем без учења заснован на вештачкој интелигенцији.
Колико је тачно предвиђање времена циклуса симулације заваривања у поређењу са стварном производњом?
Модерни алати за симулацију OLP-а предвиђају време циклуса у оквиру ±5–8% од мерења из стварног света када су кинематички модел робота и параметри кретања контролера правилно конфигурисани. Калибрација параметара кретања симулације у односу на један производни узорак доводи грешку предвиђања до ±3% или боље за стандардне геометрије угаоних завара. Примарни извори резидуалне грешке су подешавања рампе убрзања и путање ваздушног сечења близу сингуларитета.
Који стандарди регулишу размену модела робота и комуникацију током извршавања у стековима софтвера за заваривање?
Размена модела робота користи URDF и SDF (XML шеме које описују кинематику и геометрију). CAD геометрија се преноси путем STEP-а (ISO 10303) или IGES-а. Комуникација током извршавања између софтвера дигиталних близанаца и физичких контролера користи OPC-UA (IEC 62541). MES интеграција се обично одвија преко OPC-UA или REST API моста. За контекст изградње, IFC геометрија омогућава верификацију простора за објекат у OLP окружењу.
Одлазне референце:
Извештај IFR Светске роботике за 2025. годину |
ISO 10218-2: Безбедност роботских система и интеграција |
AWS стандарди заваривања |
NVIDIA Omniverse за индустријске дигиталне близанце