
Премештање једне кутије са наслаганог товара на излазни транспортер изгледа понављајуће, али се предаја мења како се слој исцрпљује. У овом случају, робот подиже појединачне кутије са гомиле са десне стране, носи их преко ћелије и ослобађа их на зелени транспортер са леве стране. Инжењерски задатак је да геометрија преузимања, задржавање кутија и ослобађање транспортера буду предвидљиви од прве до последње кутије.
Пошаљите EVST-у спецификацију картона, шаблон палете, распоред транспортера и циљ дневне производње за почетно решење и процену циклуса: https://www.evsint.com/contact/#quote
Конвертујте образац стека у доступна стања избора
Опишите сваки слој са бројем картона, оријентацијом, номиналним централним тачкама, сепараторима и очекиваном толеранцијом слагања. Контролеру је потребно експлицитно правило за напредовање кроз те позиције и за потврду када је слој завршен. Постављање палете и акумулирано нагињање треба да буду укључени у студију толеранције. Забележите извор координата за сваку позицију избора како би се ревизија шаблона могла проверити без преписивања неповезаних стања.
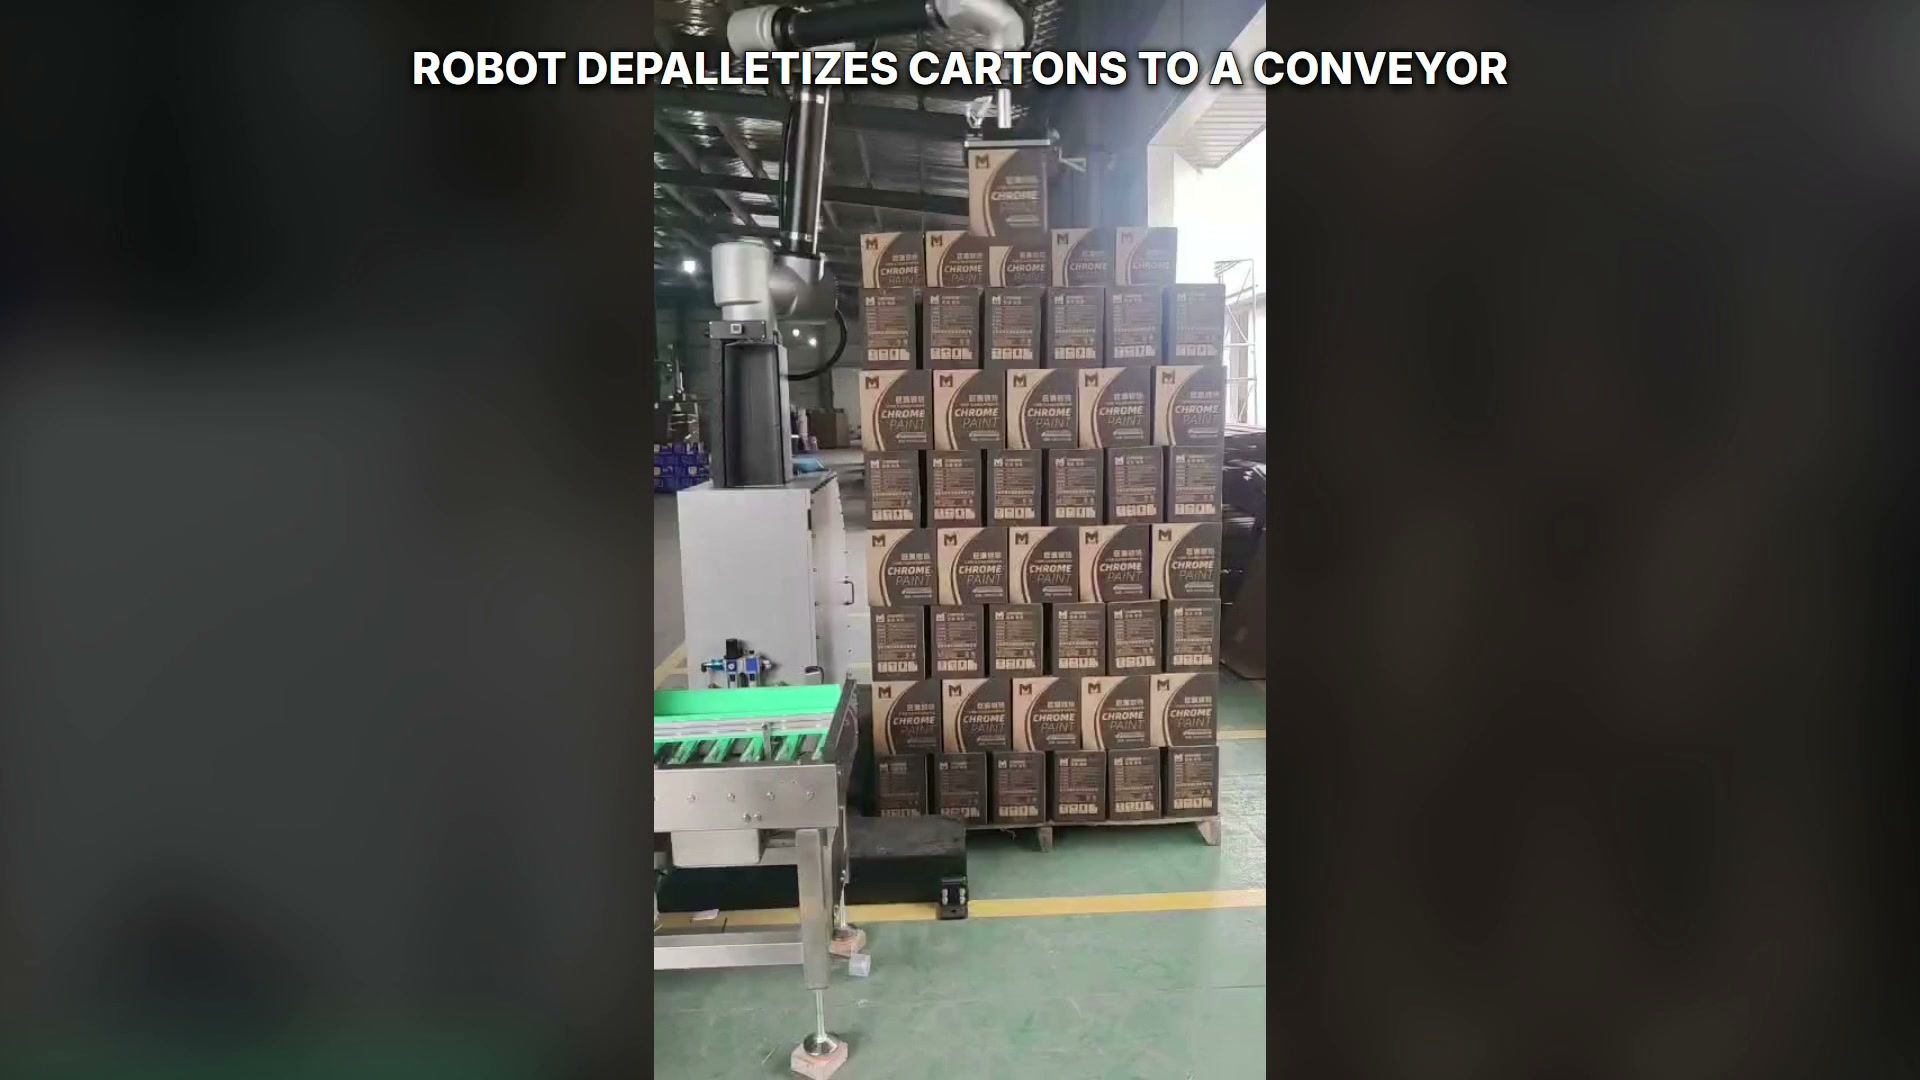
Робот држи једну кутију изнад десне гомиле.
Први преглед распореда треба да тестира највиша, најнижа, најближа и најдаља стања избора. Проверите положај робота, размак алата, ивице палете и околну опрему у сваком углу шаблона уместо да валидирате само централни картон.
Ускладите крајњи ефектор са варијацијом картона
Крутост картона, стање површине, шавови, трака, поклопци и локална деформација утичу на расположиву површину хватања. Дефинишите дозвољене зоне контакта и метод потврде пре него што изаберете коначни алат. Праћење вакуумске зоне, понашање притиска или други сигнал специфичан за пројекат могу се проценити помоћу репрезентативних картона.
Алат треба да задржи кутију током убрзања и успоравања, избегавајући контакт са суседним кутијама. Покушаји треба да обухвате дозвољени распон кутија и реалне услове паковања, а затим да се на основу забележених резултата утврде границе аларма.
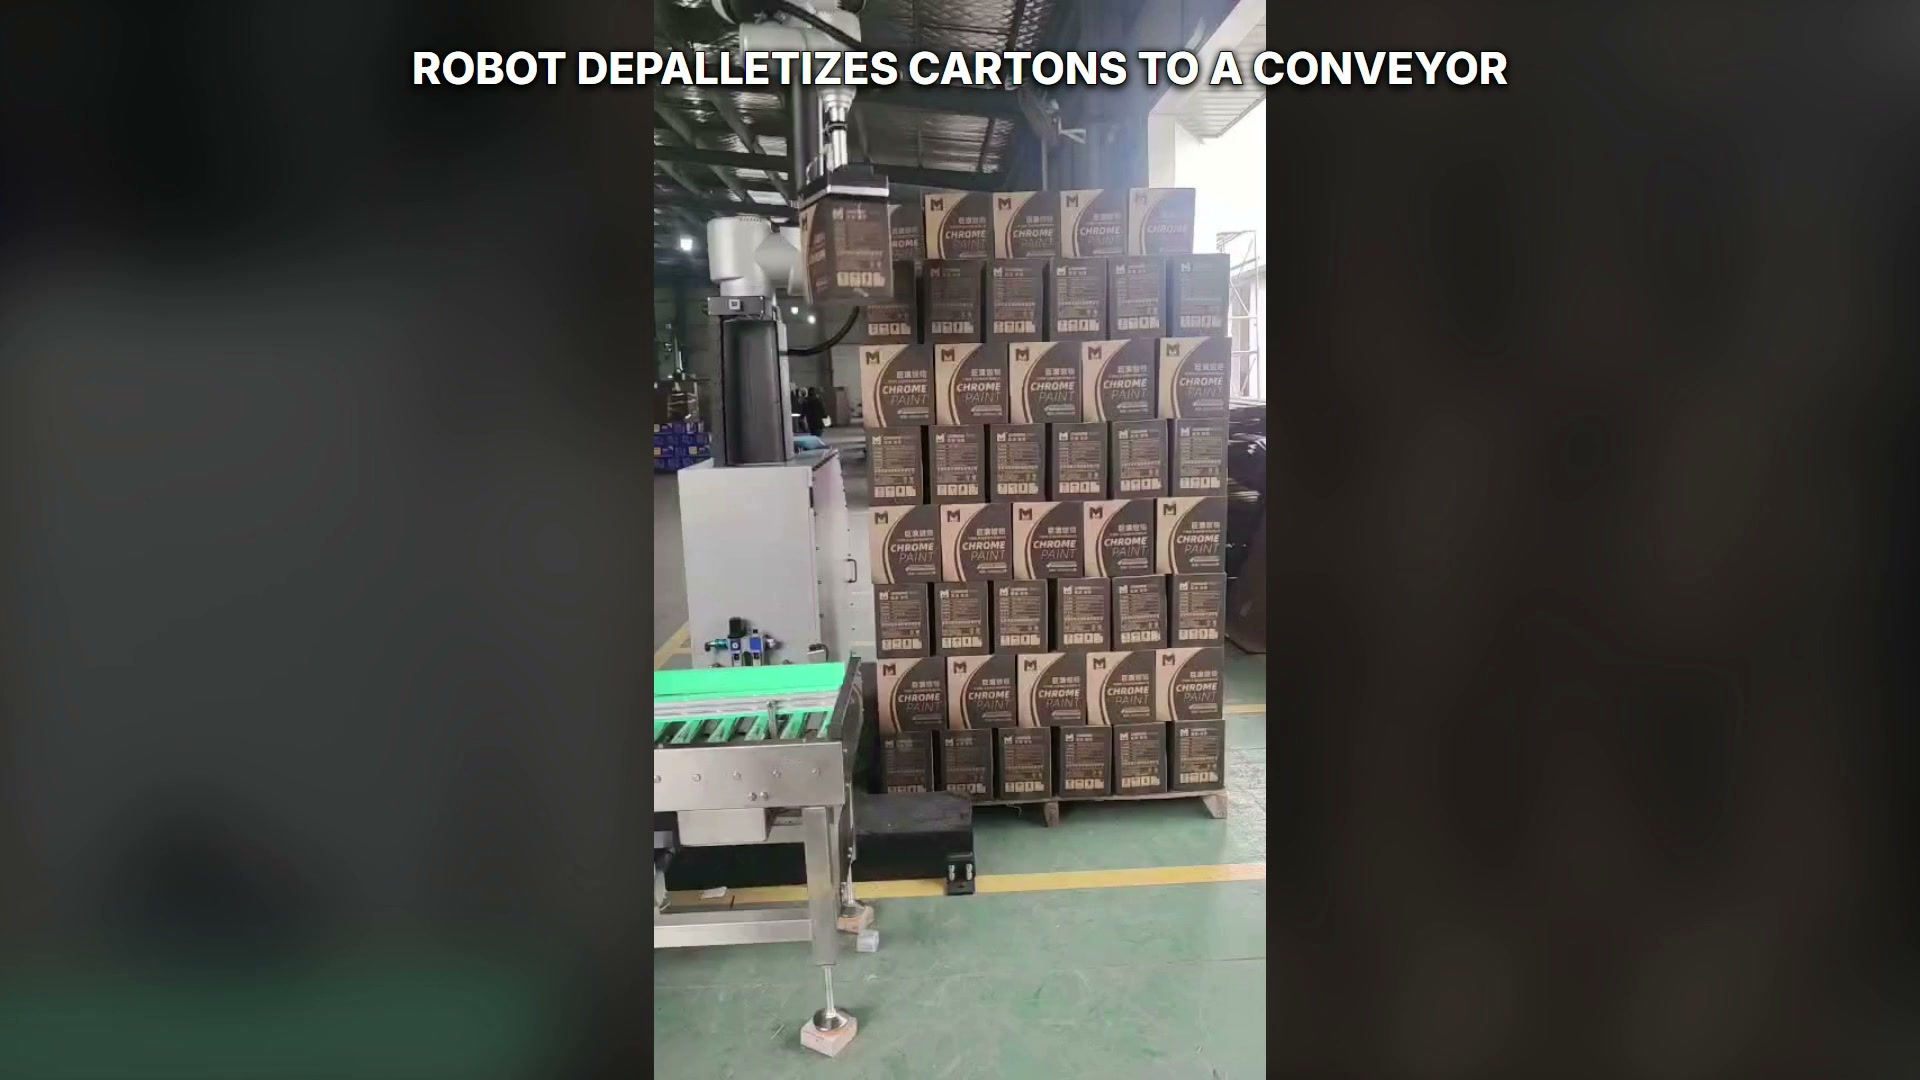
Робот држи једну кутију између гомиле и транспортера; транспортер је празан у овом приказу.
Третирајте пуштање транспортера као контролисану примопредају
Транспортер мора да обезбеди познату зону отпуштања и довољан низводни капацитет. Дефинишите сигнал спремности транспортера, циљну позицију, услов за отпуштање робота и доказ да је кутија испражњена. Транспортер не би требало да пређе у конфликтно стање док је роботски алат унутар своје кутије.
| хандофф | Унос пројекта | Провера прихватања |
|---|---|---|
| Слагање у алат | Распоред палете, толеранција слагања, зоне контакта са картоном | Одабрана кутија се чува без узнемиравања комшија |
| Пренос алата | Опсег оптерећења, испитивање убрзања, амбијент судара | Картон остаје контролисан током целе руте |
| Алат до транспортера | Зона отпуштања, стање транспортера, сигнал за слободно стање | Картон је подржан пре пуштања и пролази кроз робота |
| Прекинути циклус | Познато стање кутије и алата, безбедно повлачење | Поновно покретање не прескаче нити понавља позицију стека |
ОСХА поглавље о индустријским роботским системима пружа општи контекст процене ризика. EVST-ови преглед робота за палетизирање пружа контекст повезаног производа и распореда; смер преноса у овом случају остаје од стека до транспортера.
Одржавајте стање стека пративим током опоравка
Заустављање може да се деси пре преузимања, након задржавања, током преноса или након отпуштања транспортера. Екран за опоравак треба да идентификује командовани положај слагања, да ли се верује да алат држи кутију, заузетост транспортера и следећу дозвољену радњу. Потврда оператера треба да ажурира исти модел стања који користи аутоматски рад.
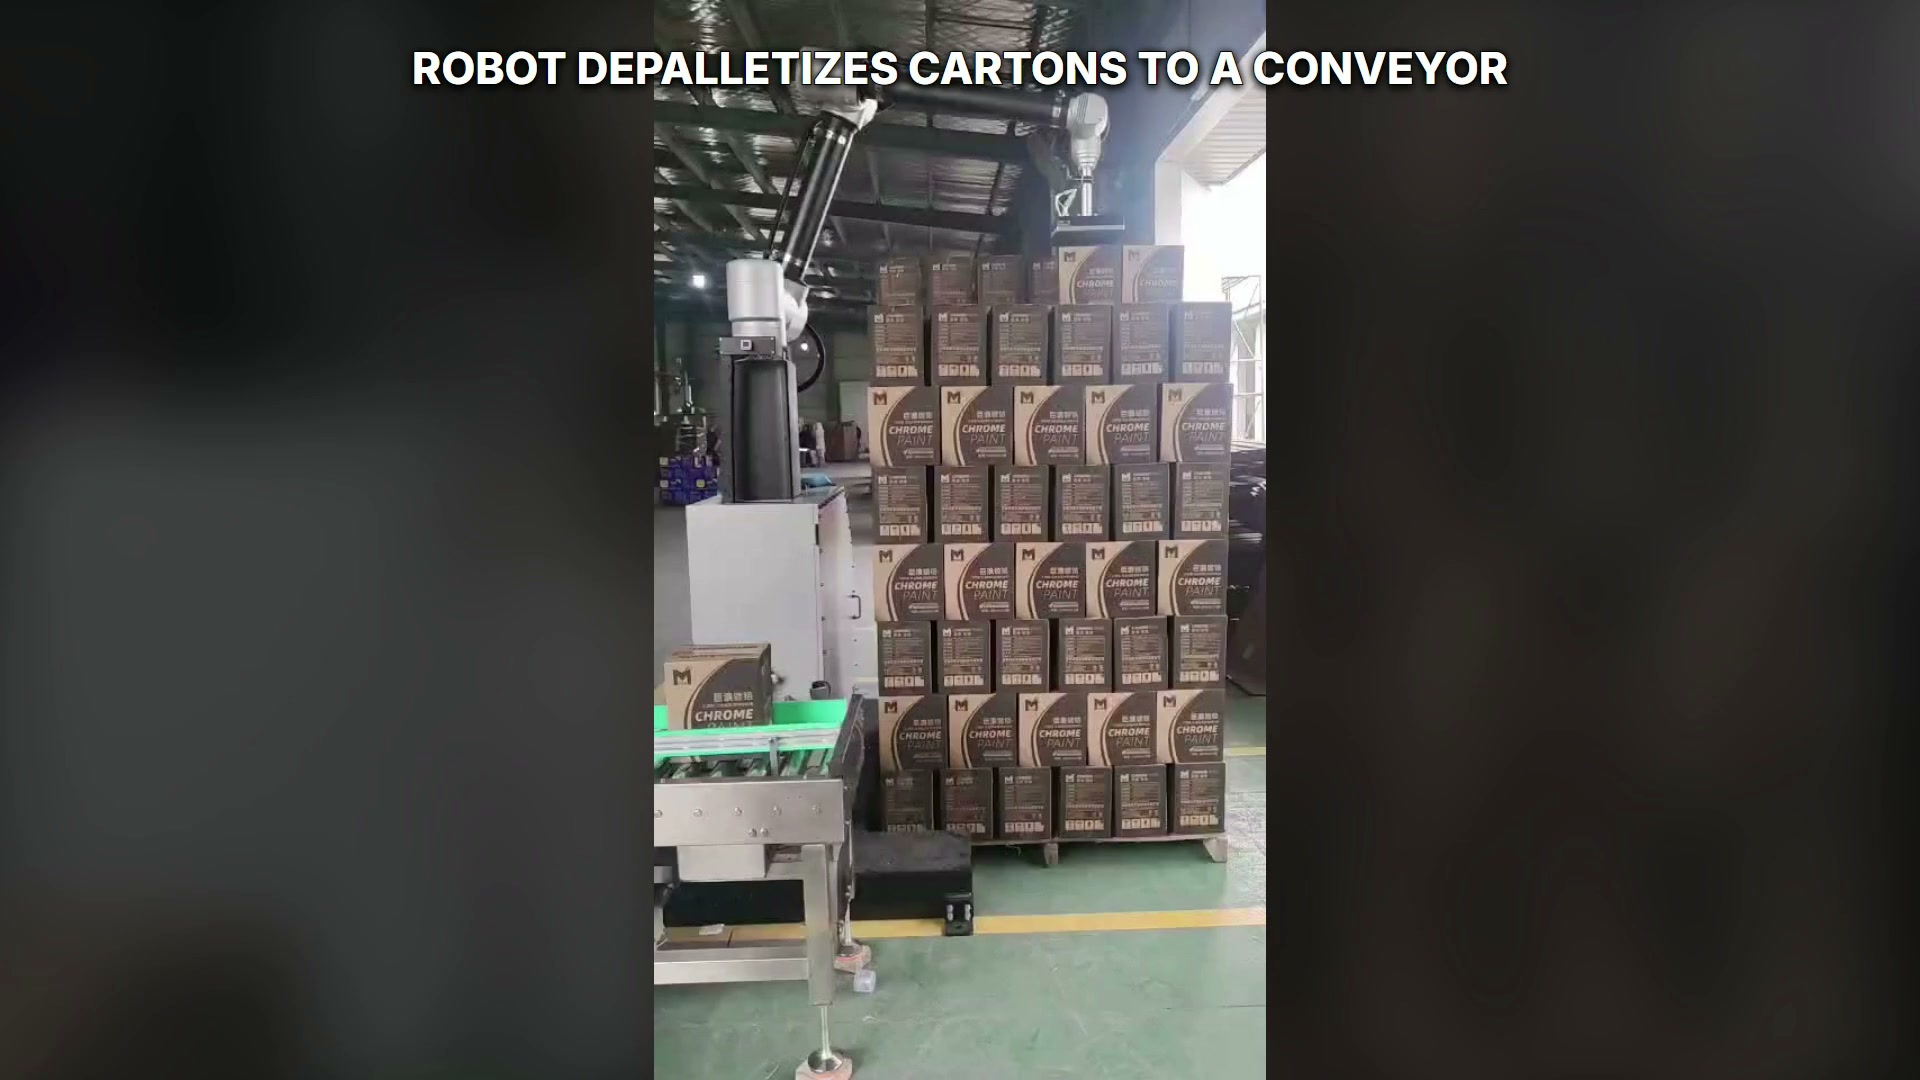
Једна кутија лежи на зеленом транспортеру док је роботски алат празан изнад гомиле.
Измерите комплетан проток материјала
Процена циклуса треба да обухвати презентацију палете, потврду избора, кретање робота, ослобађање транспортера, низводно чишћење, замену палете и планиране задатке оператера. Забележите ове елементе одвојено под договореним условима кутије и палете како би се могао идентификовати ограничавајући интерфејс.
Питања која купци треба да реше
Које информације треба прво дати?
Наведите димензије кутије и дозвољене варијације, репрезентативне узорке, обрасце палета и слојева, детаље сепаратора, распоред транспортера, доступне сигнале и циљ дневне производње.
Како треба тестирати концепт алата?
Користите кутије које покривају одобрени опсег услова, тестирајте дозвољене зоне преузимања и забележите сигнал задржавања кроз репрезентативно кретање.
Шта спречава сукоб објављивања?
Користите дефинисано стање спремности транспортера, фиксну или референтну зону отпуштања, потврду да је кутија подржана и сигнал за чишћење робота пре кретања транспортера.
Шта би требало да се деси након прекида?
Ускладите физичко стање стека, алата и транспортера са контролором, а затим изаберите документовани корак повлачења, завршетка или ручног руковања.
За преглед пројекта, пошаљите податке о картонима, шаблонима палета, интерфејсима транспортера и циљаној дневној количини производње компанији EVST: https://www.evsint.com/contact/#quote или sales@evsrobot.com.
Контекст случаја: појединачне кутије се крећу са десно наслаганог товара на леви зелени транспортер.