
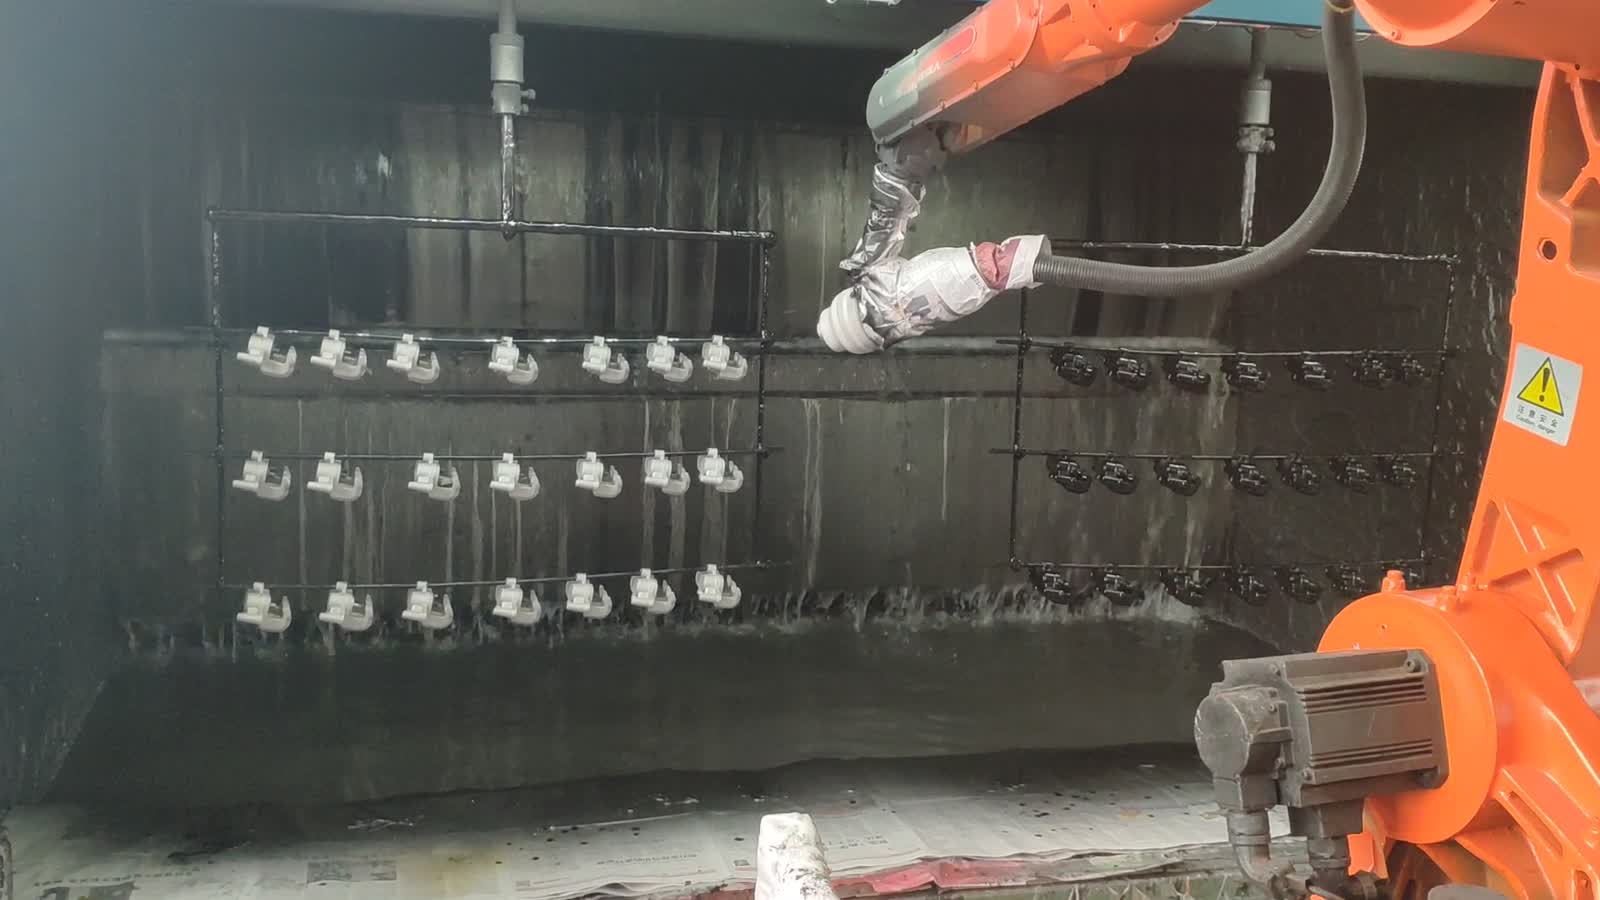
V kratkem: Ta lakirnica lakira majhne dele zavor motornih koles, ki visijo v vrstah na obešalni liniji. Šestosni robot nosi brizgalno pištolo in jo premika naprej in nazaj po vsaki vrsti, pri čemer sledi delom, ko se premikajo skozi lakirnico. Pištola je prekrita s krpo in trakom, vodna zavesa na zadnji steni pa prenaša odvečno brizgalno tekočino v talni korito. Takšno postavitev je treba upoštevati tri dejavnike: kako deli visijo, kako pištola potuje po premikajoči se vrsti in kam konča odvečna brizgalna tekočina, da lakirnica ostane čista. Načrtujete podobno linijo? Pošljite nam svojo risbo dela.
Na pogled
| Del | Majhni kovinski deli zavornega tipa za motorna kolesa |
| Proces | Razprševanje barve |
| Avtomatizacija | En šestosni robot, ki nosi brizgalno pištolo |
| Dobava delov | Deli, obešeni v vrstah na vodoravnih palicah, ki se premikajo skozi kabino |
| Iskanje | Obešalnik in vrvica določata razmik; robot sledi vrsti |
| Zadrževanje dela | Deli visijo z droga, vpenjanje ni potrebno |
| Vloga operaterja | Nalaga in razklada obešalnike ter skrbi za stojnico |
| Postavitev celic | En robot v kabini za pranje z vodo |
Problem, ki ga ta celica obravnava
Barvanje je postopek, pri katerem je najtežje doseči doslednost. Debelina filma, pokritost robov in ritem prehoda se spreminjajo z roko operaterja, na liniji majhnih delov pa je razlika med prvim in zadnjim delom točno tisto, kar opazi stranka.
Robot iz enačbe odstrani roko. Vsakič naredi isti prehod, na isti razdalji in z enako hitrostjo. Izziv ni samo škropljenje; gre za obešanje delov, da lahko pištola doseže vsako površino, načrtovanje poti pištole čez vrsto, ki se nenehno premika, in upravljanje odvečnega škropljenja, tako da konča v vodi namesto na naslednjem delu.
Kako celica deluje
- Deli prispejo na obešalnikih. Majhni kovinski deli visijo v vrstah z vodoravnih palic, ena vrsta za drugo se premikajo v kabino.
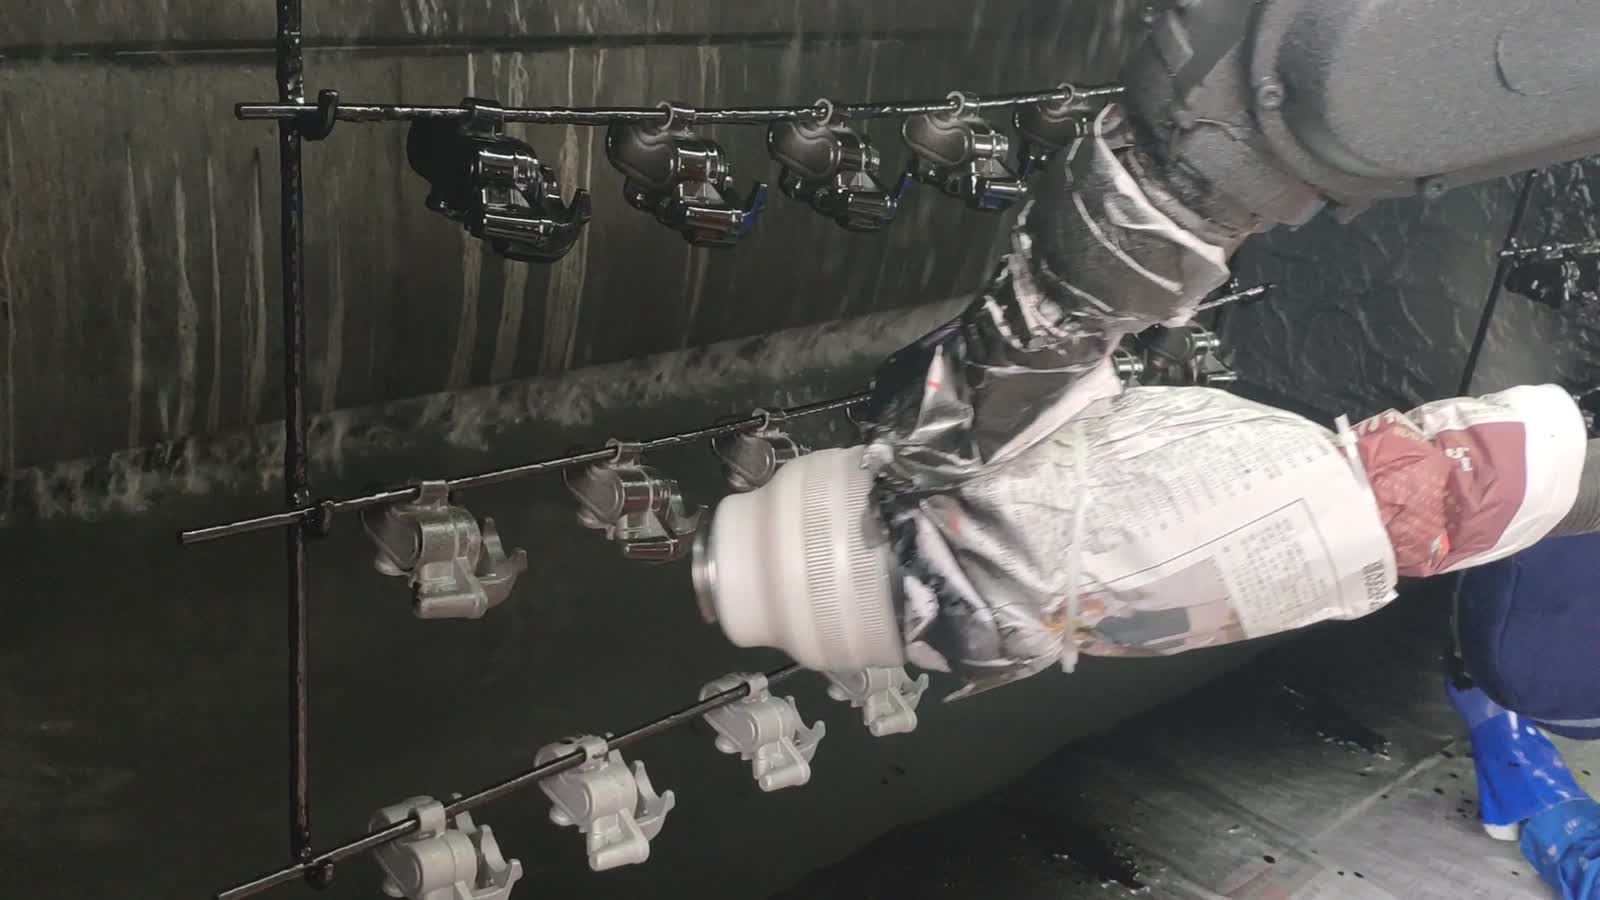
- Robot zavzame položaj. Šestosni robot stoji v kabini z brizgalno pištolo na koncu roke, ki je ovita v krpo in trak, da se barva ne bi umazala z njegovega telesa.
- Pometite vrsto. Robot pripelje pištolo do prvega dela v vrsti in se pomakne čez, pri čemer premaza vsak del posebej.
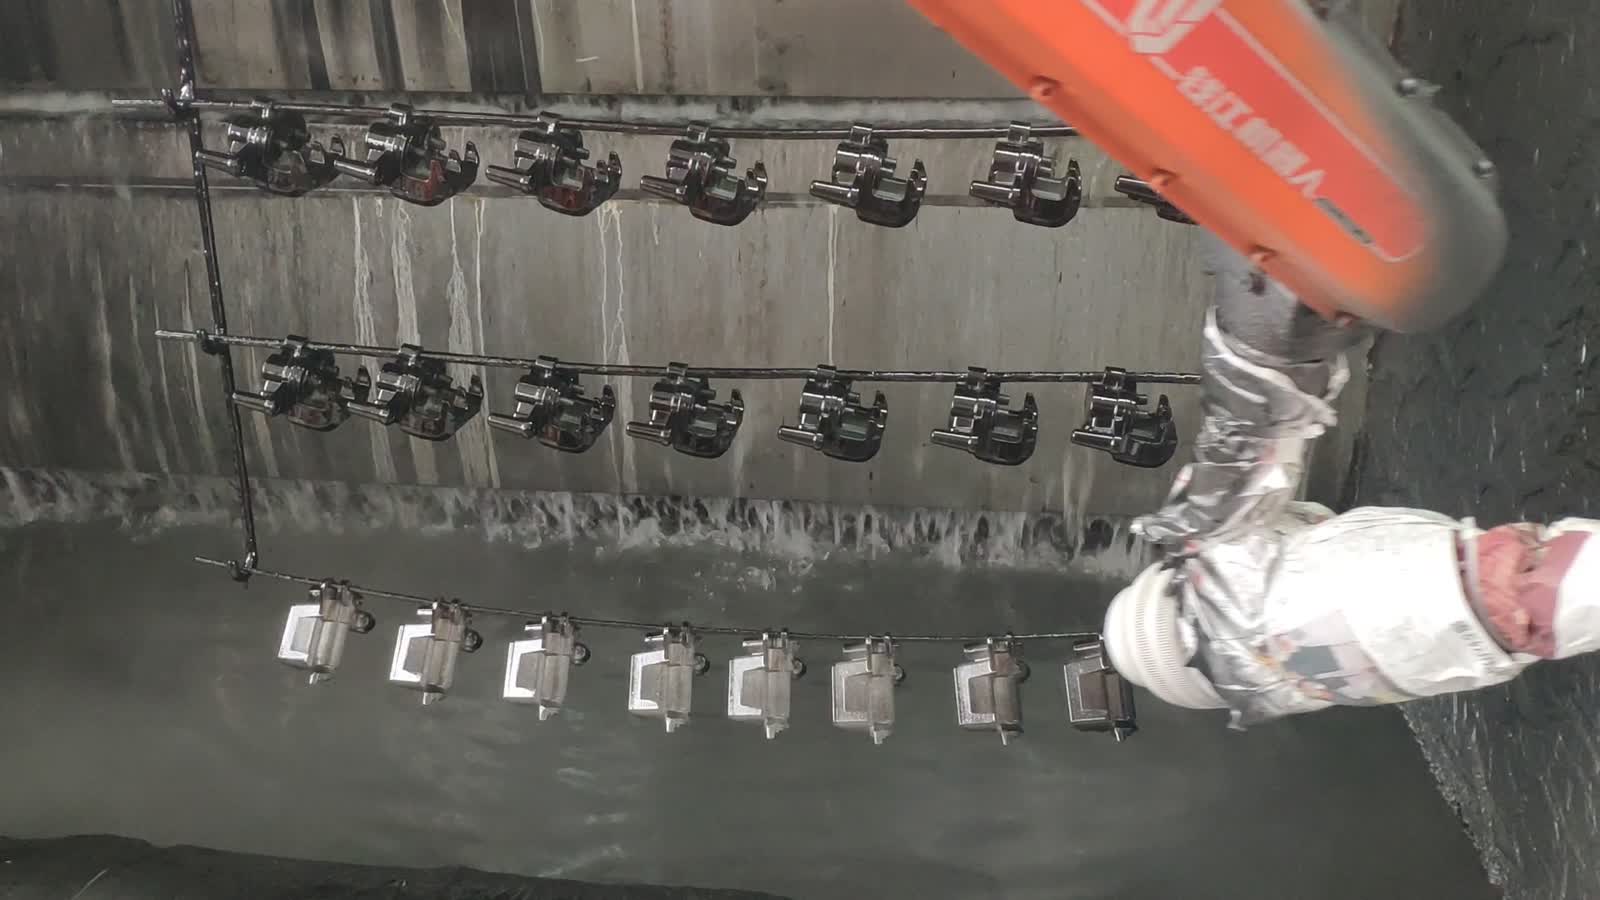
- Sledi črti. Medtem ko obešalnik premika vrsto naprej, robot ohranja svoj potek v koraku s premikajočimi se deli.
- Ujemite odvečno pršenje. Vodna zavesa teče po zadnji steni v talni žleb, tako da tisto, kar zgreši dele, konča v vodi in ne na stenah, pripravljeno za naslednji prehod.
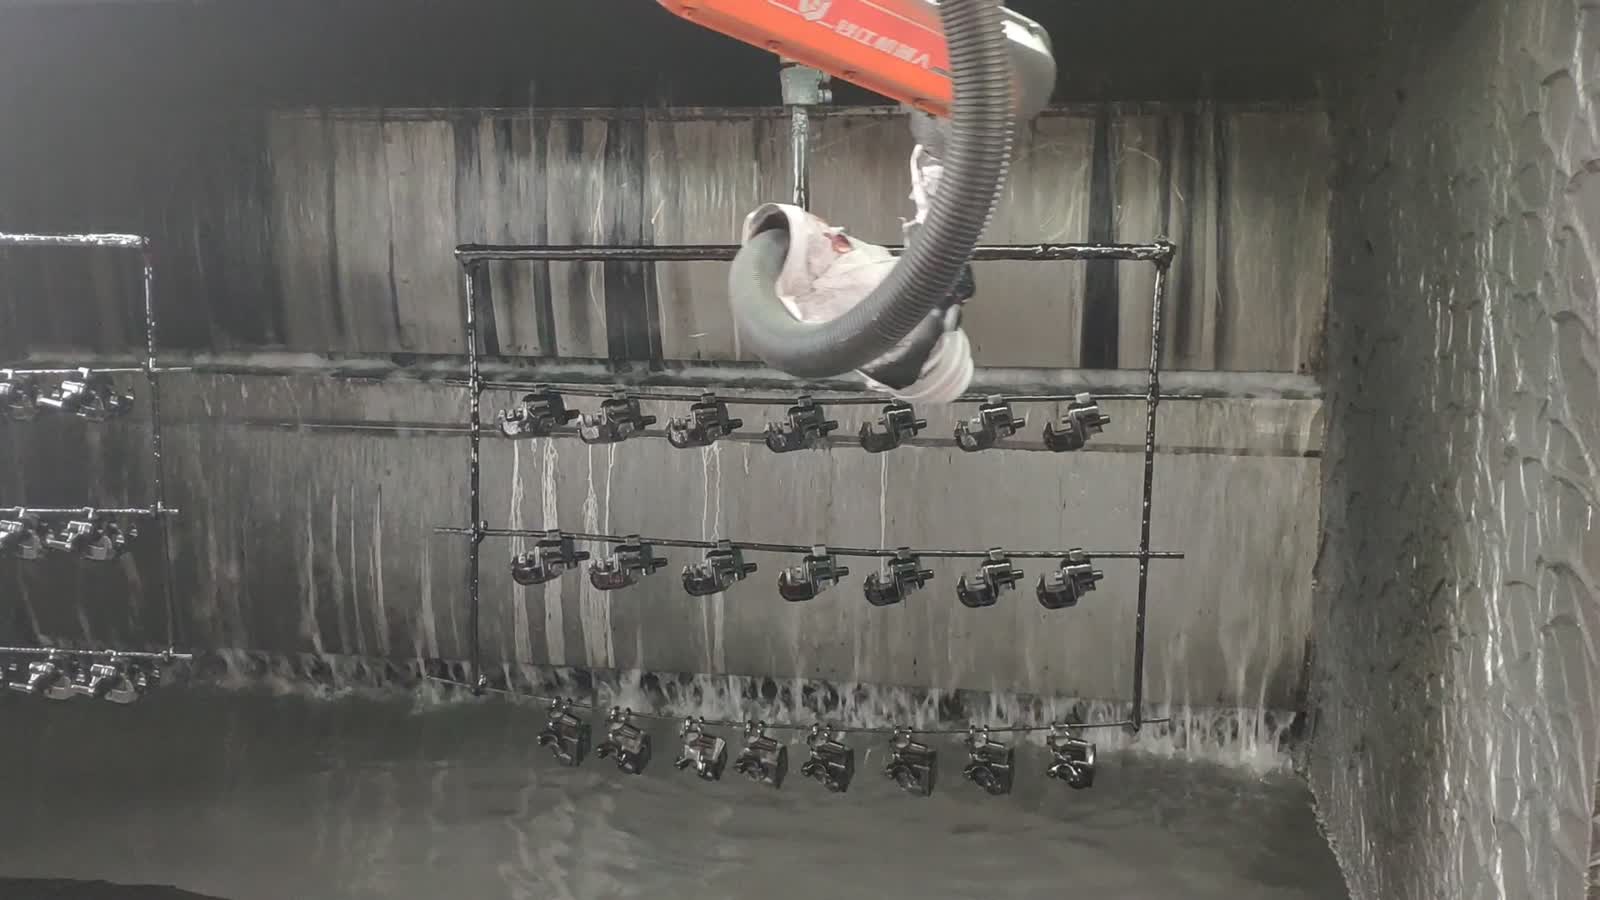
- Naslednja vrsta. Končana vrsta se premakne naprej in naslednja pride v doseg, robot pa znova začne s podajanjem.
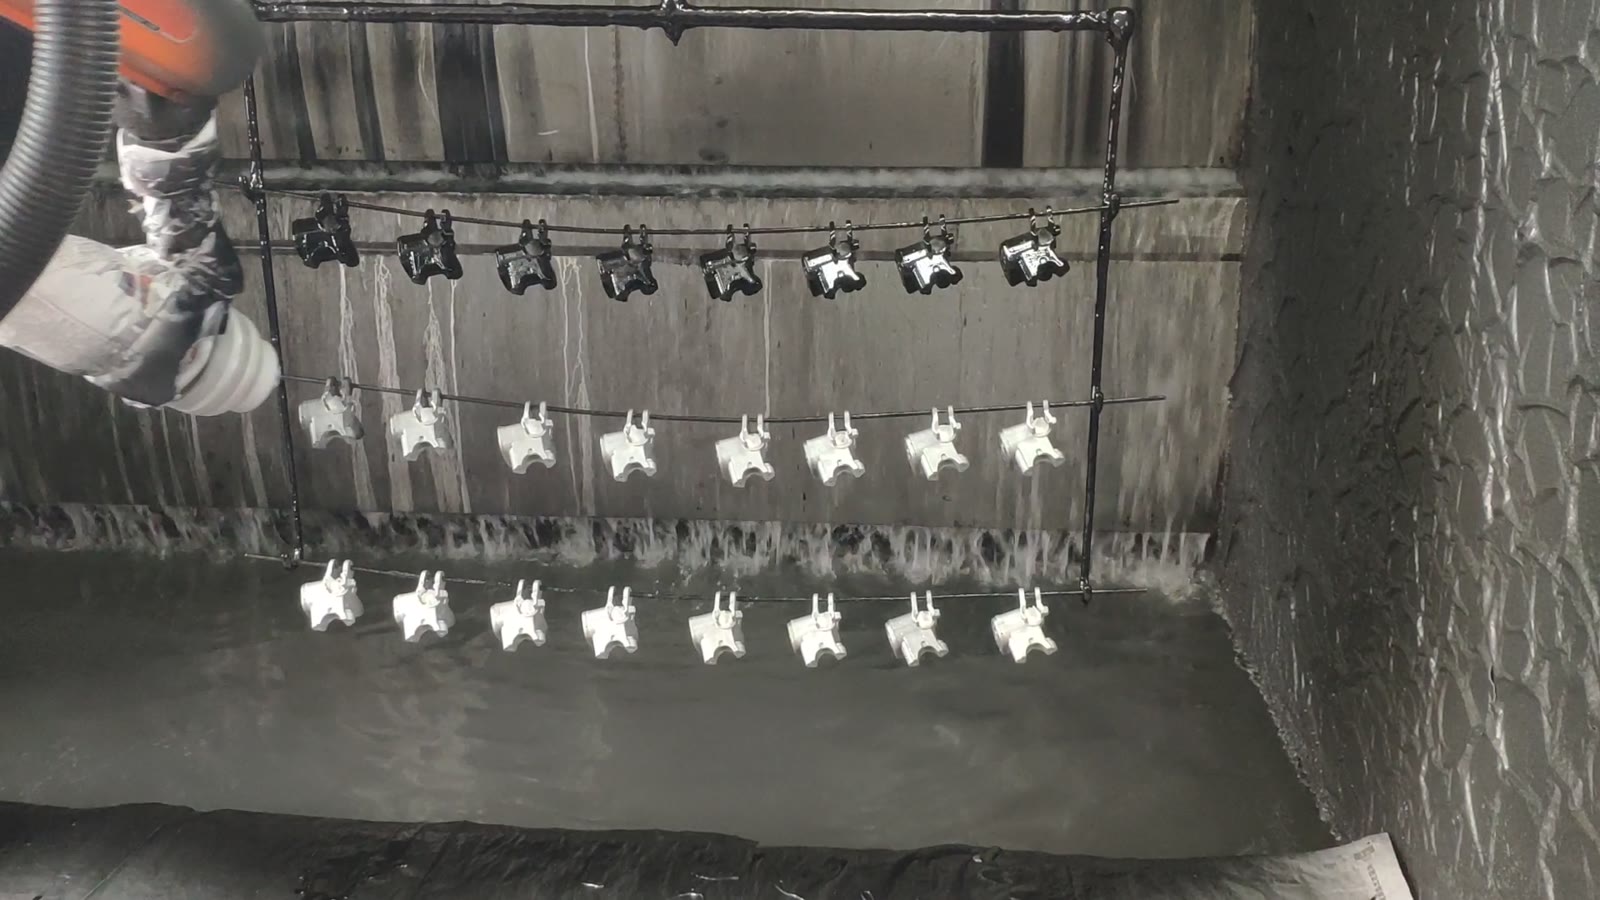
Tri oblikovalske odločitve
1. Obesite dele tako, da je vsaka stran dosegljiva
Obešalna linija deluje le, če lahko robot prekrije tisto, kar stranka vidi. Če deli visijo preblizu skupaj, ostanejo ploskve med njimi zasenčene; če so slabo nagnjene, rob ali vdolbina nikoli ne bosta pobarvana.
Vprašanje, ki ga je treba rešiti, je razmik in orientacija: kako daleč so deli obešeni, ali so nagnjeni proti pištoli ali so obrnjeni pravokotno nanjo in ali je vsaka površina, ki jo specifikacija zahteva, izpostavljena pršenju. Obešanje je najcenejši način za popravilo pokritosti – ko je linija v teku, zasenčena površina pomeni ročno popravilo.
2. Načrtujte pot pištole glede na premikajočo se vrsto
Barvanje premikajoče se vrste je problem koordinacije. Pištola se mora med pomikanjem ujemati s pomikom črte, sicer se prehod na enem delu raztegne in na naslednjem stanjša. Pot robota ni en sam zamah; gre za zamah, ki se premika skupaj z obešalnikom.
Kaj pomaga: ohranjanje enakomerne hitrosti prehodov glede na linijo, enakomerno prekrivanje vsakega dela in dosledna razdalja med seboj, da pahljača ostane enakomerna po vsej vrsti.
3. Odločite se, kje konča prekomerno pršenje
Vse, kar pištola vrže in ne pristane na delu, mora nekam iti. V odprti kabini se usede na stene, obešalnike in samega robota ter konča kot prah na naslednjih delih. Vodna zavesa na zadnji steni ohranja čist proces.
Praktične točke: karkoli ujame odvečno pršenje – tukaj vodna zavesa, drugje odsesovalni sistem – ga mora odstraniti, ne da bi motilo ventilator razpršilnika, maska pištole pa mora preživeti okolje – barva, ki se vdira v ohišje pištole ali spoje roke, je težava vzdrževanja, ne pa težava kakovosti.
Kdaj ta postavitev ustreza – in kdaj si jo je treba ogledati podrobneje
- Dobro prileganje: serije majhnih delov, ki jih je mogoče obesiti, omejeno število oblik, ki vse opravijo isti prehod, in kabina, ki dele že premika na obešalnikih.
- Nadaljnje ocenjevanje: veliko oblik delov (nova oblika običajno zahteva nov vzorec obešanja in novo pot pištole), površine, ki jih ni mogoče doseči z ene strani, deli, ki so preveč občutljivi za obešanje, in barve ali premazi, ki potrebujejo menjavo pištole ali pranje med posameznimi nanosi.
FAQ
Zakaj teh delov ne bi barvali z recipročnim strojem namesto z robotom?
Recipročni stroj dobro opravi en raven prehod. Robot si prisluži svoje mesto, kadar mora prehod slediti obliki dela – obračanje pištole na robu, ustavitev na vdolbini ali usklajevanje premikajoče se vrste – in kadar linija poteka po več kot eni obliki dela, od katerih vsaka potrebuje drugačno pot.
Kako deli ostanejo na mestu, ko pištola prehaja mimo?
Visijo z droga in njihova lastna teža jih drži stabilne. Trik je v vzorcu obešanja: deli so razporejeni in pod kotom, tako da ventilator pištole doseže vsako izpostavljeno površino, ne da bi se deli med premikanjem črte nihali ali dotikali drug drugega.
Kaj tukaj določa cikel?
Kako hitro linija premika vrste skozi kabino in koliko časa robot potrebuje za premazovanje celotne vrste z zahtevano debelino. Pošljite nam risbo dela s površinami, ki jih morate premazati, in lahko to ocenimo.
Pridobite oceno postavitve in časa cikla
Pošljite nam:
- Risba dela z označenimi površinami, ki jih potrebujete prevlečiti
- Material in zahtevana debelina končne obdelave ali filma
- Število oblik delov in kako pogosto jih menjate
- Dnevna ali letna količina in hitrost proge
- Fotografije ali dimenzije stojnice in postavitve obešalnika
Odgovorili vam bomo s predlogom postavitve stojnice in oceno časa cikla.
Pošljite svojo risbo dela → ali e-pošta prodaja@evsrobot.com
Posnetek je bil posnet na produkcijski lokaciji partnerja. Čas cikla, tok in podatki o porabi s te lokacije niso javni in tukaj niso navedeni.