
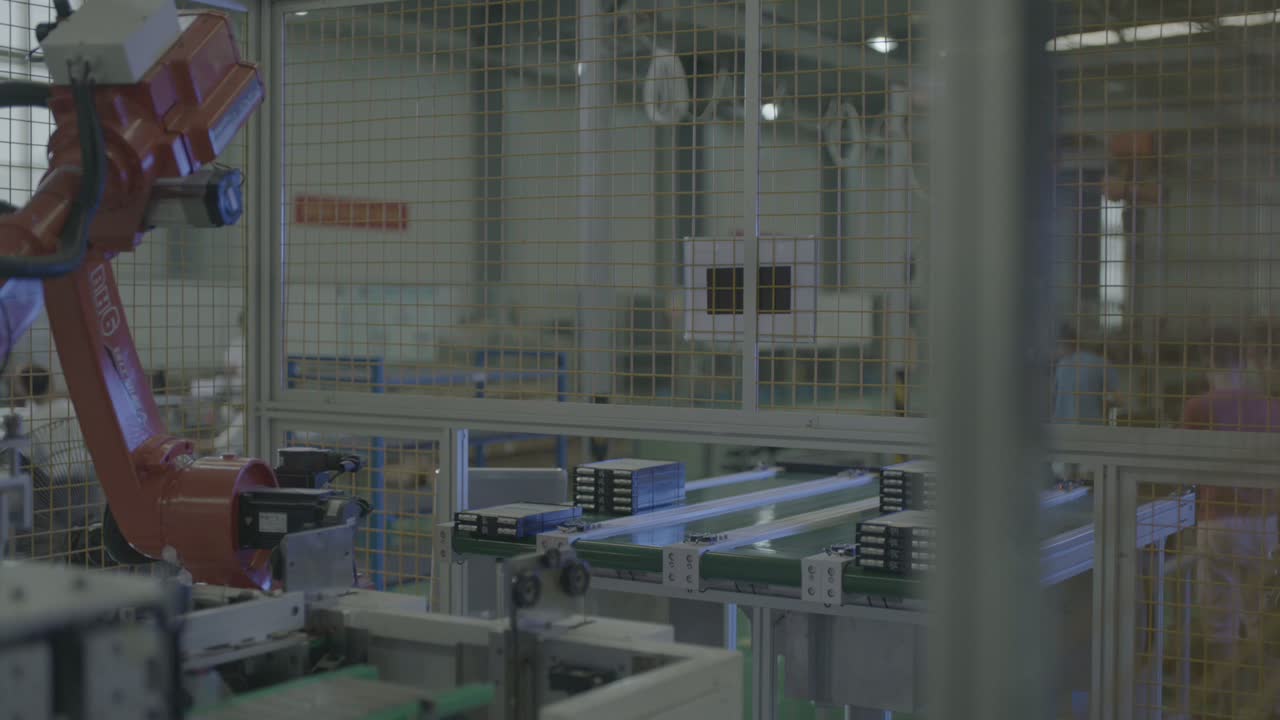
V kratkem: Ta celica preda premikanje baterijskih modulov enemu šestosnemu robotu. Robot stoji na talnem stebru znotraj varnostne ograje in se premika med tekočim trakom in postajo poleg njega: ustavi se nad vrsto temnih pravokotnih modulov, spusti orodje, ga dvigne in obrne ter ga spusti na postajo poleg tekočega traku; lahka drseča naprava premika dele vzdolž postaje na valjih. Isti položaj – roka gor, spusti, nazaj na postajo – se ponavlja skozi posnetek. Celico, kot je ta, vodijo tri odločitve: kako se pladnji in nosilci namestijo, kako se orodje na koncu roke prilega združenim modulom in kako si tekoči trak in postaja delita čas enega robota. Načrtujete podobno linijo? Pošljite nam svojo risbo dela.
Na pogled
| Del | Temni, skoraj črni pravokotni moduli, več na svetlem pladnju |
| Proces | Ravnanje z materiali – prenos modulov s tekočega traku na postajo |
| Avtomatizacija | En šestosni robot na talnem stebru, znotraj varnostne ograje |
| Dobava delov | Vrste združenih modulov na ploščatem transporterju |
| Orodje za konec roke | Montažna plošča za lahke dele s črnimi kvadratnimi kosi spodaj, zračne cevi in kabli |
| Postaja | Lahka drsna naprava prenaša module vzdolž linije, deli pa ležijo na valjih |
| Vloga operaterja | Ostane zunaj ograje; robot se premika |
| Postavitev celic | En robot med tekočo linijo in postajo, ograjen |
Problem, ki ga ta celica obravnava
Baterijski moduli se premikajo med tekočim trakom in postajo v napetem tempu in nekdo mora ta pretok vzdrževati. Delo, ki se opravlja ročno, je naporno, module je enostavno udariti drug ob drugega in težko ga je usposobiti za delo – to je vrsta ponavljajočega se prenosa, pri katerem človek ne ostane dolgo.
V tej celici robot opravlja premikanje. Ustavi se nad vrsto temnih modulov, spusti orodje ter dvigne in se obrne med transporterjem in postajo, medtem ko delavci ves čas ostanejo zunaj ograje. Kar ohranja takšno zanko stabilno, je postavitev okoli robota – kje se vsak pladenj ustavi, kako se orodje sreča s skupino in kako si transporter in postaja delita cikel.
Kako celica deluje
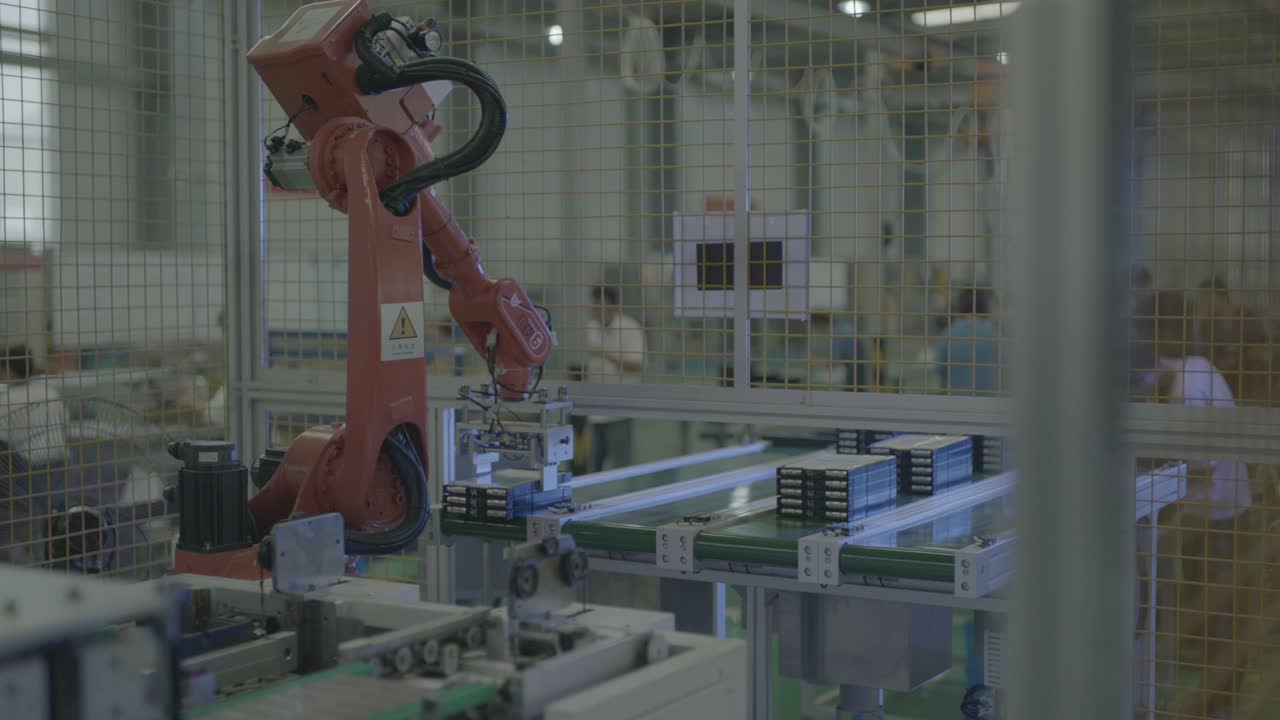
- Počakajte na dele. Zapestje drži orodje na koncu roke nad tekočim trakom, s ploščo obrnjeno navzdol, nad vrsto temnih pravokotnih modulov.
-
Potopite se v dele. Zapestje se spusti in orodje se spusti čez skupino modulov na tekočem traku.
-
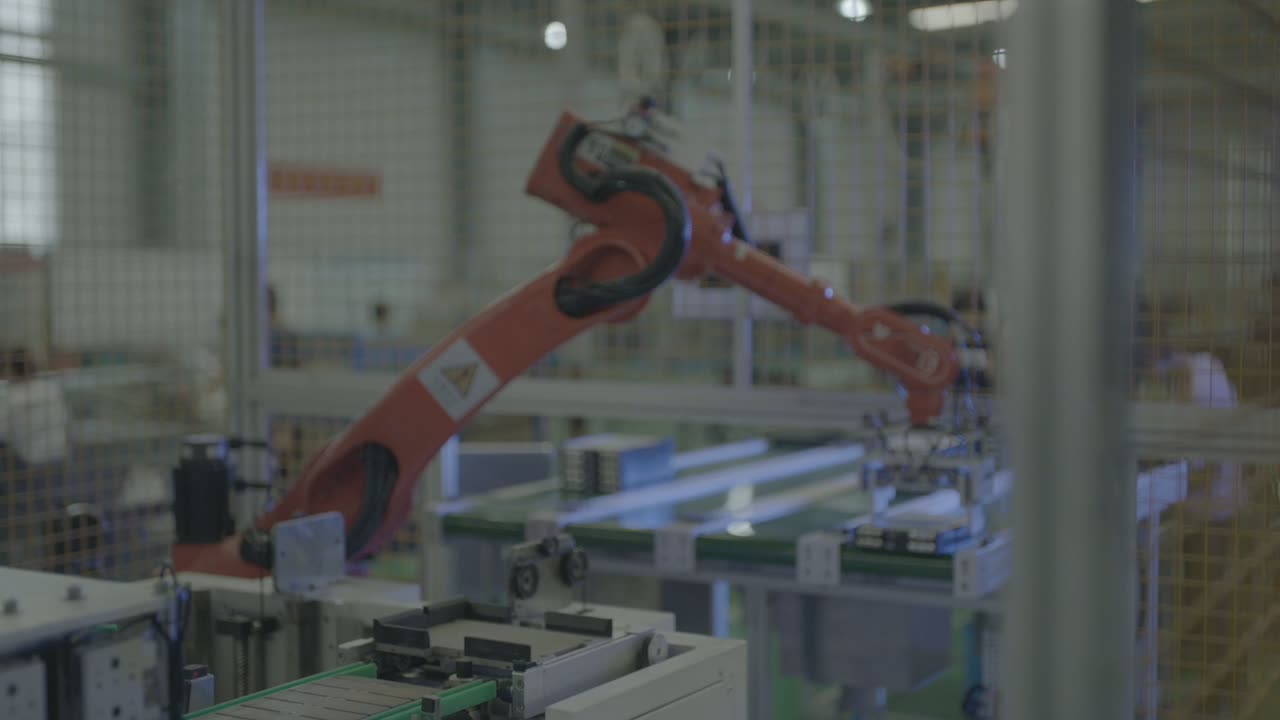
Dvigni in obrni. Roka se dvigne, široko zamahne in premakne orodje s tekočega traku na postajo poleg njega.
-
Na postaji. Lahka drseča naprava premika module vzdolž linije, deli pa ležijo na valjih.
-
Dvignite nad ograjo. Ko se roka dvigne, se orodje pred naslednjim premikom dvigne blizu zgornje prečke ograje.
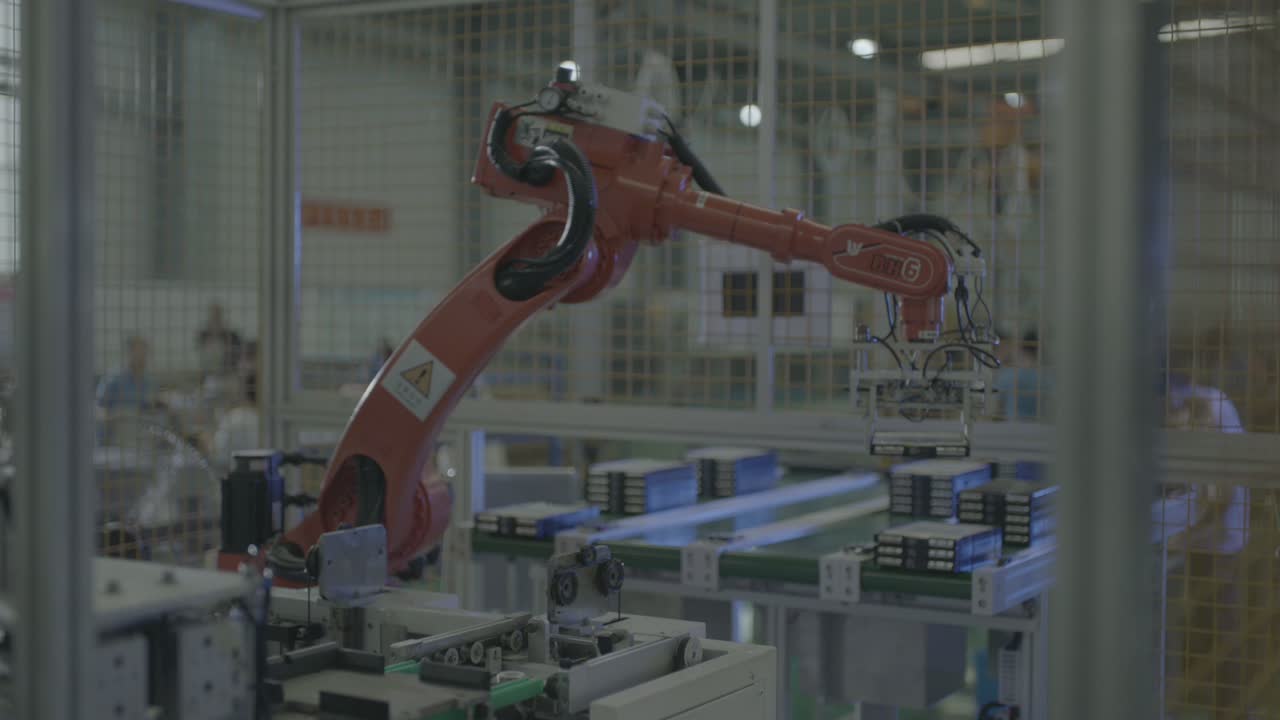
- Ponovite. Ista poza – roka gor, spuščanje, nazaj na postajo – se ponavlja skozi posnetek, ena neprekinjena zanka.
Robot ves čas ostane znotraj ograje; delavci v ozadju ostanejo zunaj nje.
Tri oblikovalske odločitve
1. Pladenj naj bo nastavljen tam, kjer se orodje sreča s skupino
V tej celici moduli ležijo po več na pladnju in se vrstijo v vrsto, orodje pa se spusti čez skupino od zgoraj. Pladenj, ki se ustavi na znanem mestu, omogoča orodju, da se v vsakem ciklu sreča s skupino na enak način.
Takšna postavitev stoji ali pade na pladnju: mora držati skupino, dati orodju površino, ki jo lahko doseže, in omogočiti, da se orodje spusti, ne da bi pri tem module premaknilo s svojega mesta.
2. Orodje povežite z združenimi moduli
Orodje je tukaj lahka montažna plošča s črnimi kvadratnimi kosi pod njo, z zračnimi cevmi in kabli, ki potekajo po roki. Ne glede na načelo držanja je oblika bistvo: orodje se mora ujemati z zgornjo ploskvijo modula in razmikom pladnja.
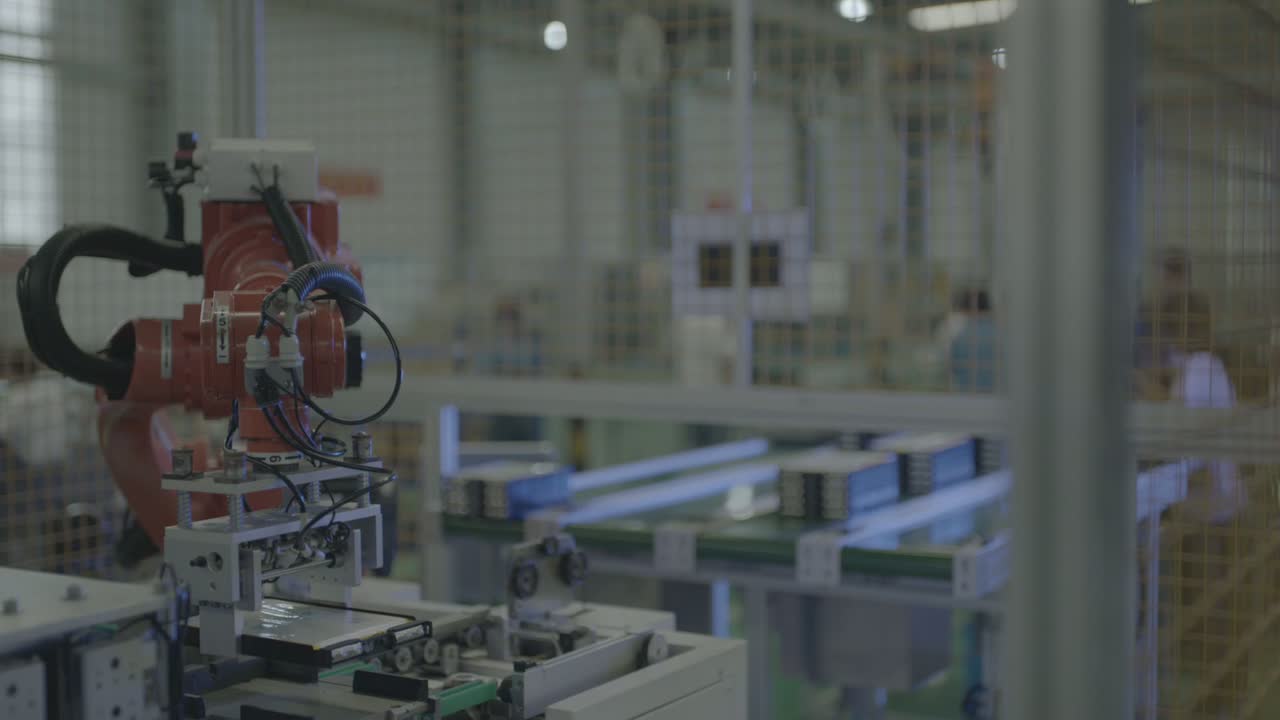
Vprašanje je, ali se orodje lahko spusti čez vsako skupino na enak način in se odmakne, ne da bi se moduli premaknili.
3. Delite cikel med tekočim trakom in postajo
Položaj roke se ponavlja – roka gor, spusti, nazaj na postajo – in lahno drsenje premika dele vzdolž postaje na valjih. V uravnoteženi zanki transporter predstavi naslednjo skupino, medtem ko je robot na postaji.
Ravnovesje je tisto, na kar je treba paziti: če sta tekoči trak in postaja pripravljena približno hkrati, se robotovi premiki prilegajo mednju, ne da bi katera koli stran čakala; če ena stran teče veliko dlje, ta stran določa tempo, druga pa večinoma čaka.
Kdaj ta postavitev ustreza – in kdaj si jo je treba ogledati podrobneje
- Dobro prileganje: združeni moduli, ki se v enakomernem ritmu premikajo med tekočim trakom in postajo, moduli, ki ležijo na pladnju ali nosilcu, tako da jih orodje vsakič sreča na enak način, in celica, kjer ograja preprečuje, da bi ljudje prišli na pot robota.
- Nadaljnje ocenjevanje: moduli, ki pogosto spreminjajo obliko ali razmik, zato se mora orodje spreminjati z njimi; pladnji ali nosilci, ki se ne ustavijo na ponovljivi točki; in primeri, ko tekoči trak in postaja ne delujeta usklajeno, zato robot na koncu čaka.
FAQ
Ali robot premika module enega za drugim ali več hkrati?
Moduli so nameščeni po več na pladnju, orodje pa se s skupino sreča od zgoraj. Ali bo premaknil en modul ali celotno skupino, je odvisno od zasnove pladnja in orodja – oboje je razvidno iz risbe dela.
Kaj določa, kako hitro bo ta celica delovala?
Ritem tekočega traku in postaje ter kako se robotski premiki ujemajo med njima. Ocena časa cikla izhaja iz risbe dela, postavitve pladnja in dnevne količine, zato nam jih pošljite in lahko to izračunamo.
Ali lahko en robot služi več kot eni postaji?
Načeloma da, če je dodatna poteza kratka in se čas še vedno ujema. Vsaka dodana pozicija podaljša robotovo krožno pot, zato je vprašanje, ali lahko robot opravi vsako potezo, preden je naslednja skupina pripravljena.
Pridobite oceno postavitve in časa cikla
Pošljite nam:
- Risba dela s površinami, ki jih je treba dotakniti, in postavitvijo pladnja ali nosilca
- Material, velikost in teža dela
- Število vrst delov in kako pogosto jih menjate
- Dnevni obseg in vzorec izmen
- Fotografije ali dimenzije talne površine in obstoječih transporterjev
Odgovorili vam bomo s predlogom postavitve in oceno časa cikla.
Pošljite svojo risbo dela → ali e-pošta prodaja@evsrobot.com
Posnetek je bil posnet na produkcijski lokaciji partnerja. Čas cikla in drugi podatki s te lokacije niso javni in tukaj niso navedeni.