
Štiristopna obdelava: referenčna točka in rotacijska razdalja
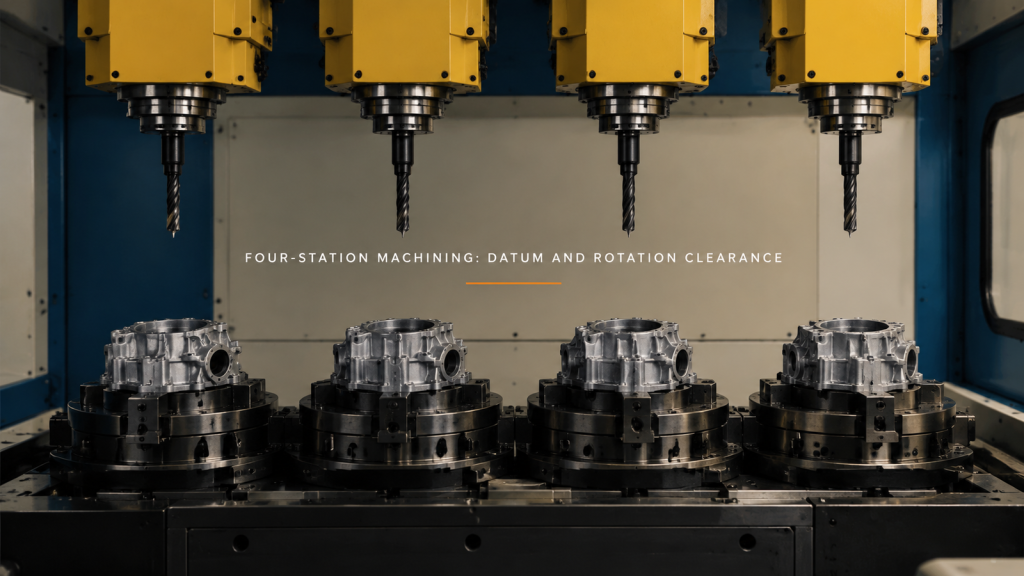
Pregled štiristopenjske obdelave z lociranjem obdelovanca, odmikom orodja in vrtenjem vpenjalne naprave. Ločite vidno gibanje od izmerjene natančnosti.
Predaja strojne oskrbe: Podpora delov in izhod prijemala
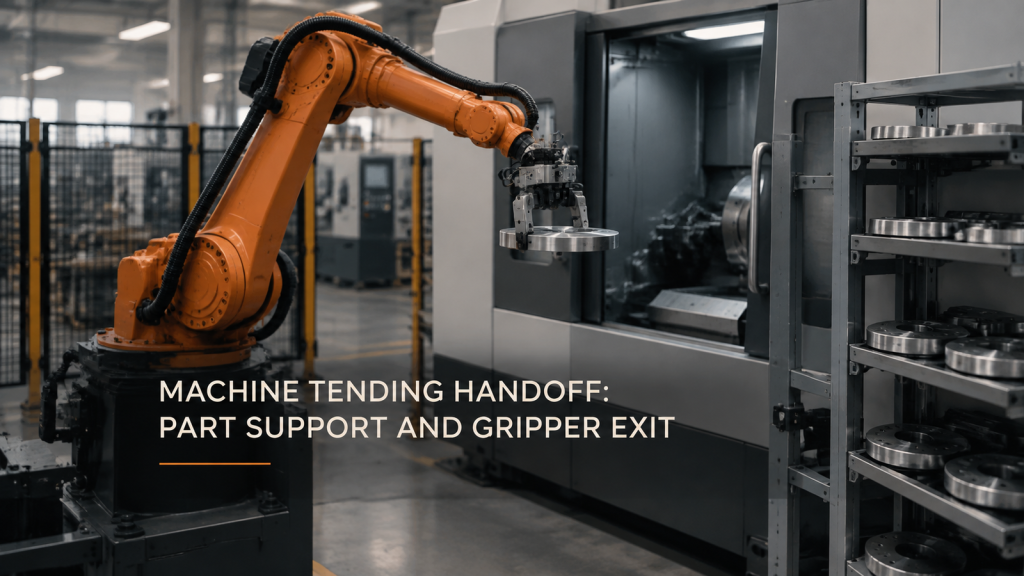
Predaja stroja je odvisna od neprekinjene podpore obdelovanca, prostora za sprejemnik in uporabnega izhoda prijemala. Disk in orodje preglejte skupaj.
Robotsko doziranje perlic v kotih
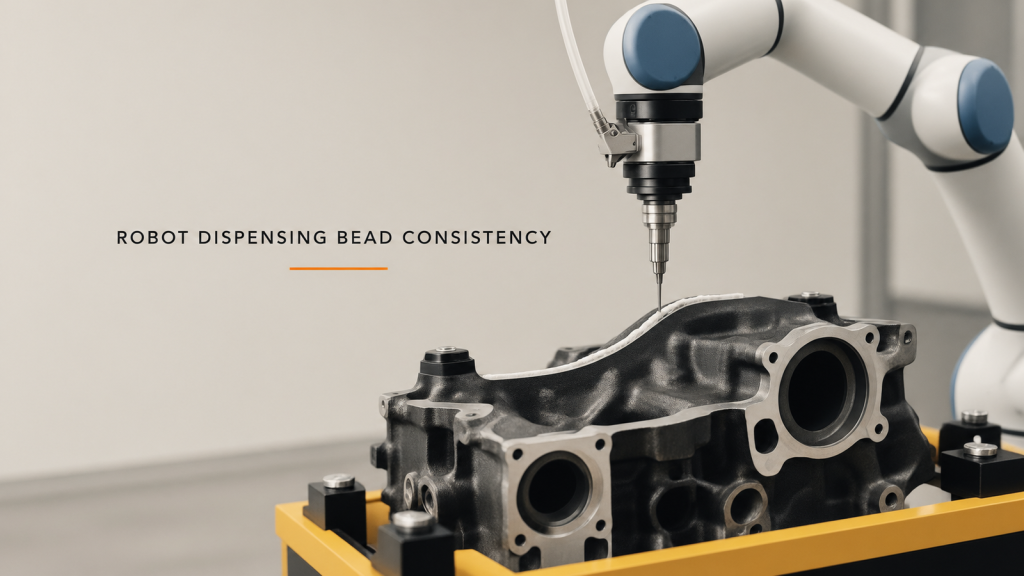
Preverite konsistenco robotskega doziranja perlic s povezovanjem hitrosti v kotu, odziva pretoka, položaja šobe in pregleda dejanske perle.
Obvladovanje stroja za valjanje navojev: Poravnava prenosa
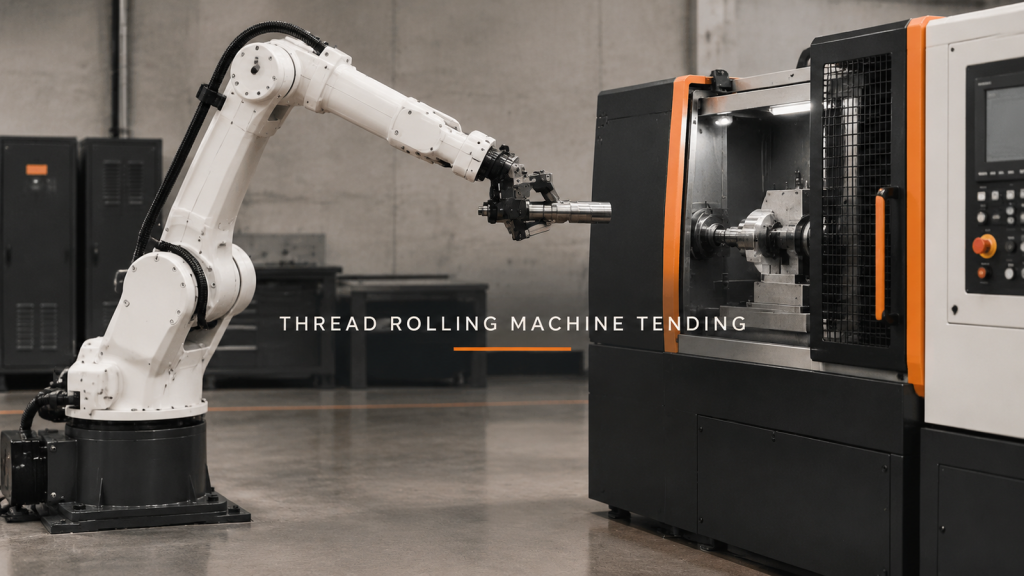
Pred preverjanjem rezultata valjanja načrtujte, kako se stroj za valjanje navojev giblje okoli poravnave surovca, prenosa podpore, sprostitve in varnega umika.
Varjenje z dvema robotoma: skupna cona pred ciklom
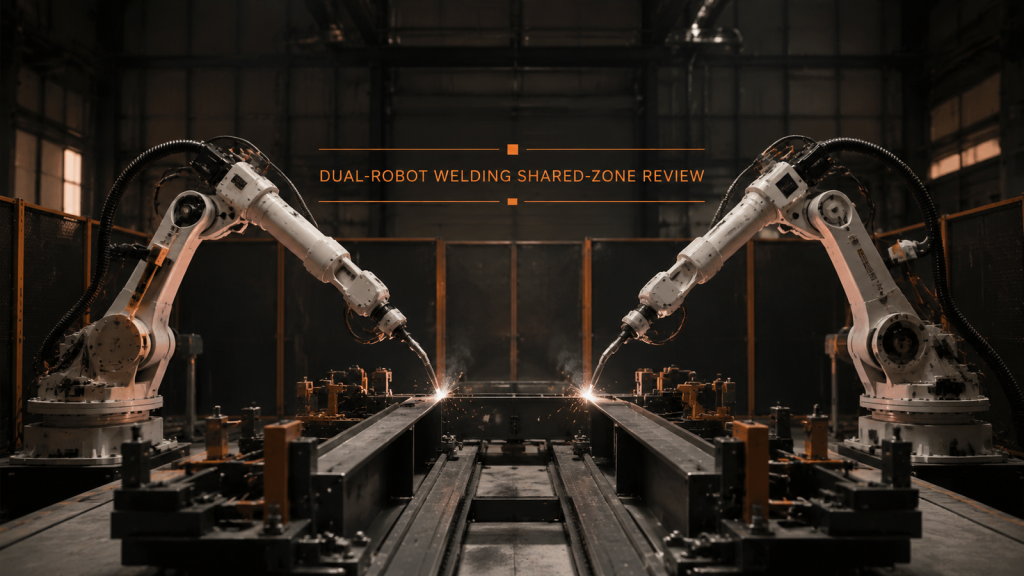
Varjenje z dvema robotoma zahteva ločena delovna območja, nadzorovan vstop v skupno območje, predvidljive čakalne položaje in preverjeno okrevanje pred pospešitvijo.
Robotski plamenski posnetek: Najprej poiščite rob
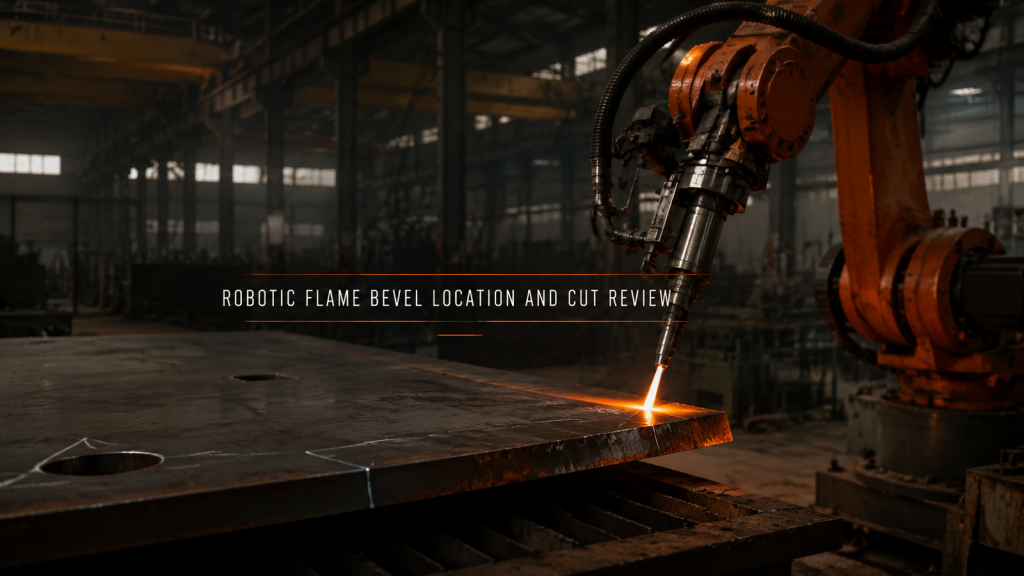
Robotske plamenske posnetke potrebujejo stabilno referenčno točko plošče, izmerjeno lokacijo roba, stalno držo orodja in dokazila o sprejemljivosti rezalnega roba.
Robotski varilni sistem za pladenj baterij: referenčna točka pred potjo
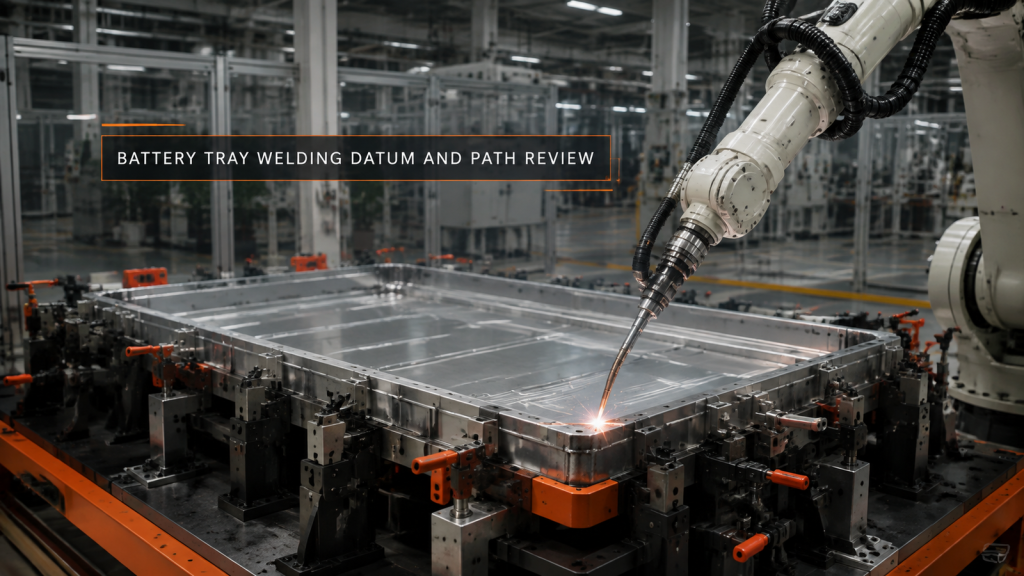
Robotično varjenje baterijskega pladnja se začne s stabilno referenčno točko vpenjalne naprave, conskimi šivi, polno potjo gorilnika in izmerjenim načrtom deformacije.
Poliranje posode: Stabilizacija položaja dela
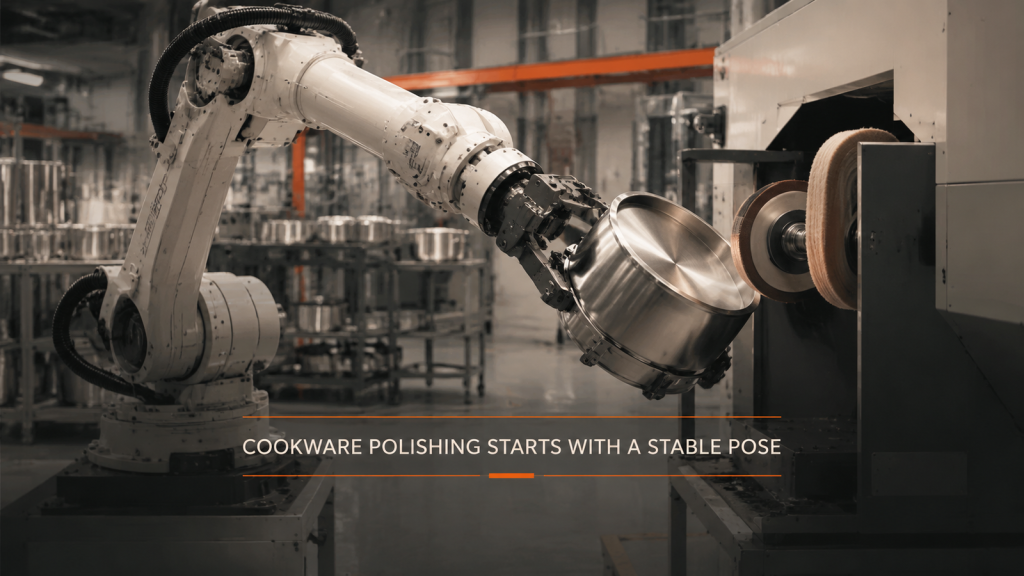
Avtomatizacija poliranja posode se začne s stabilnim oprijemom, popolnim približevanjem, nadzorovanim kotom površine in prostim umikom, preden se oceni hitrost.
Avtomatizacija obdelave armaturnih palic: iskanje pred prenosom
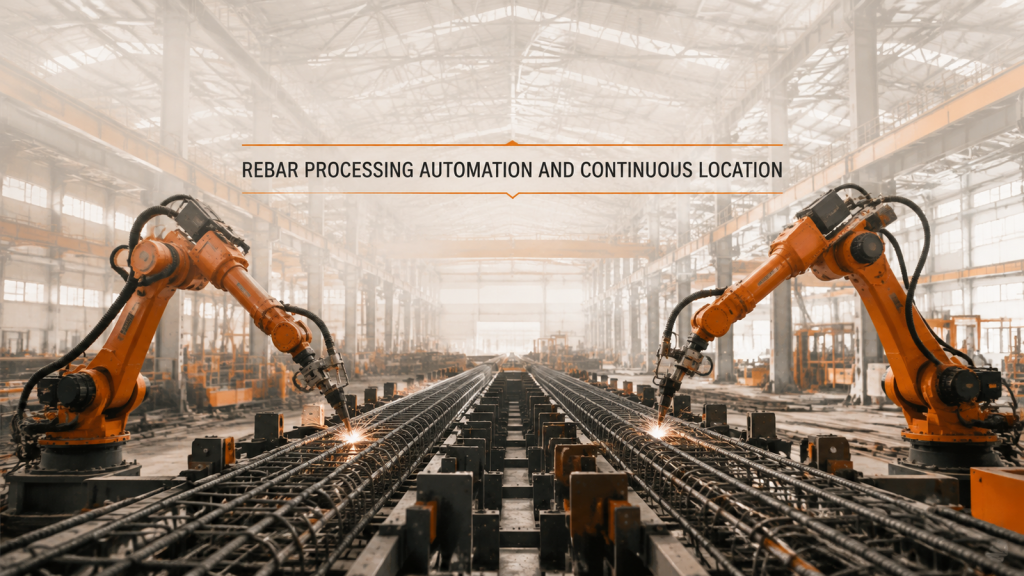
Avtomatizacija obdelave armaturnih palic potrebuje neprekinjeno referenčno točko vzdolž dolgega sklopa, preden se lahko transport in pokritost z dvema robotoma zanesljivo ponovita.
Robotske storitve litja: Najprej dokažite pot
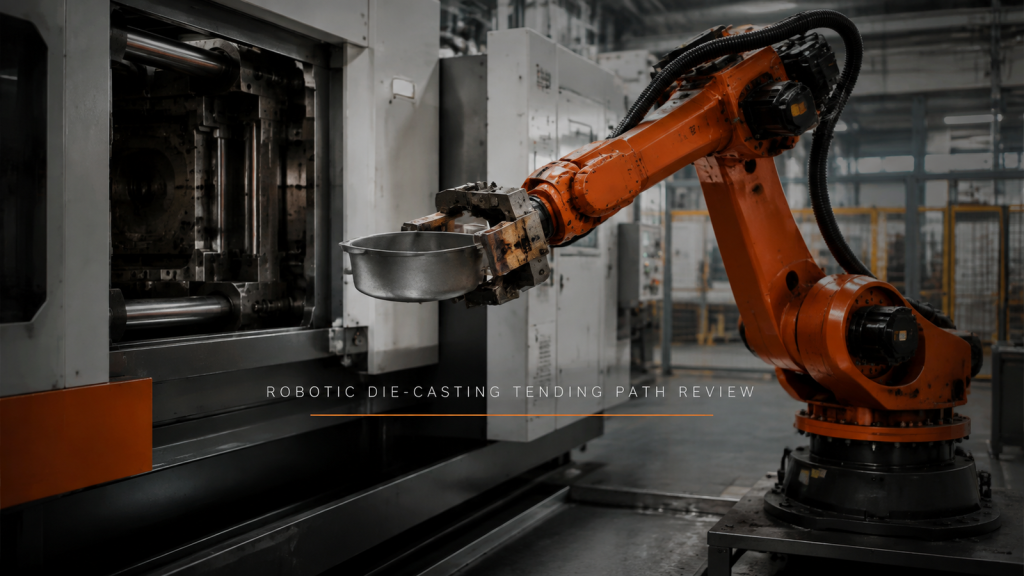
Robotsko upravljanje livarn se začne s preverjenim pristopom, prijemom, prostim izhodom in potjo spuščanja, preden se predpostavi čas cikla.
Doseg je niz položajev, ne razdalja
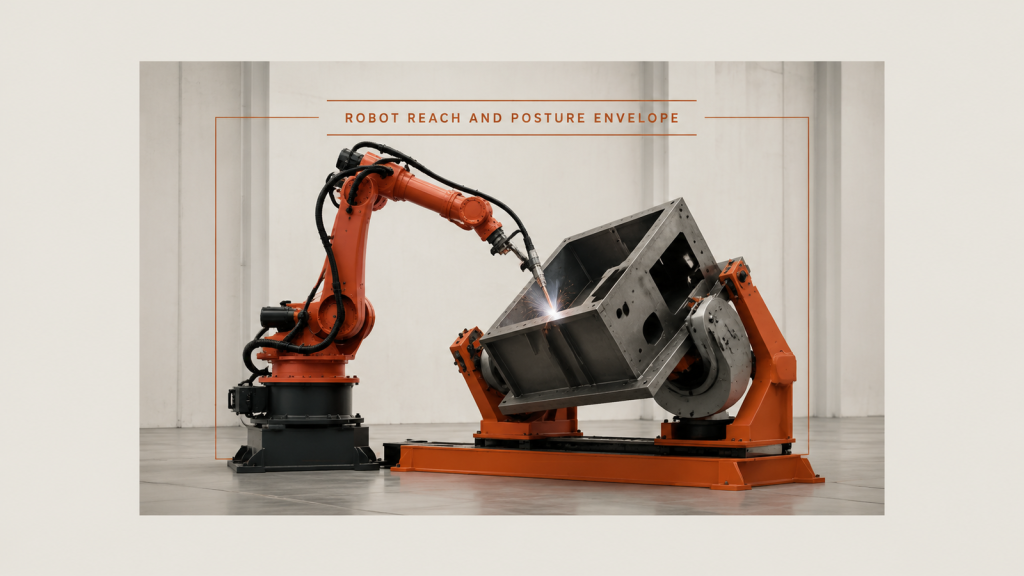
Doseg in položaj robota: dostop je odvisen od položaja, ki se spreminja vzdolž enega šiva in se začne znova pri naslednjem, ne pa od ene same razdalje.
Po hladnem upogibanju je treba del ponovno namestiti
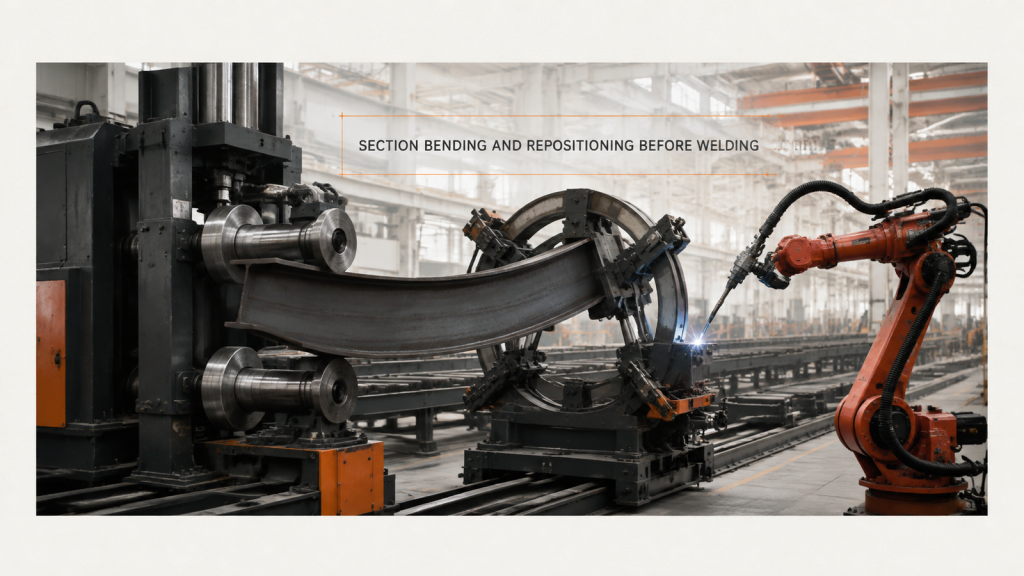
Hladno upogibanje ukrivi površino, s katere je bil izdelan odsek, zato upogibanje in premeščanje odseka pomeni ponovno vpenjanje loka, preden se zvari kateri koli šiv.