
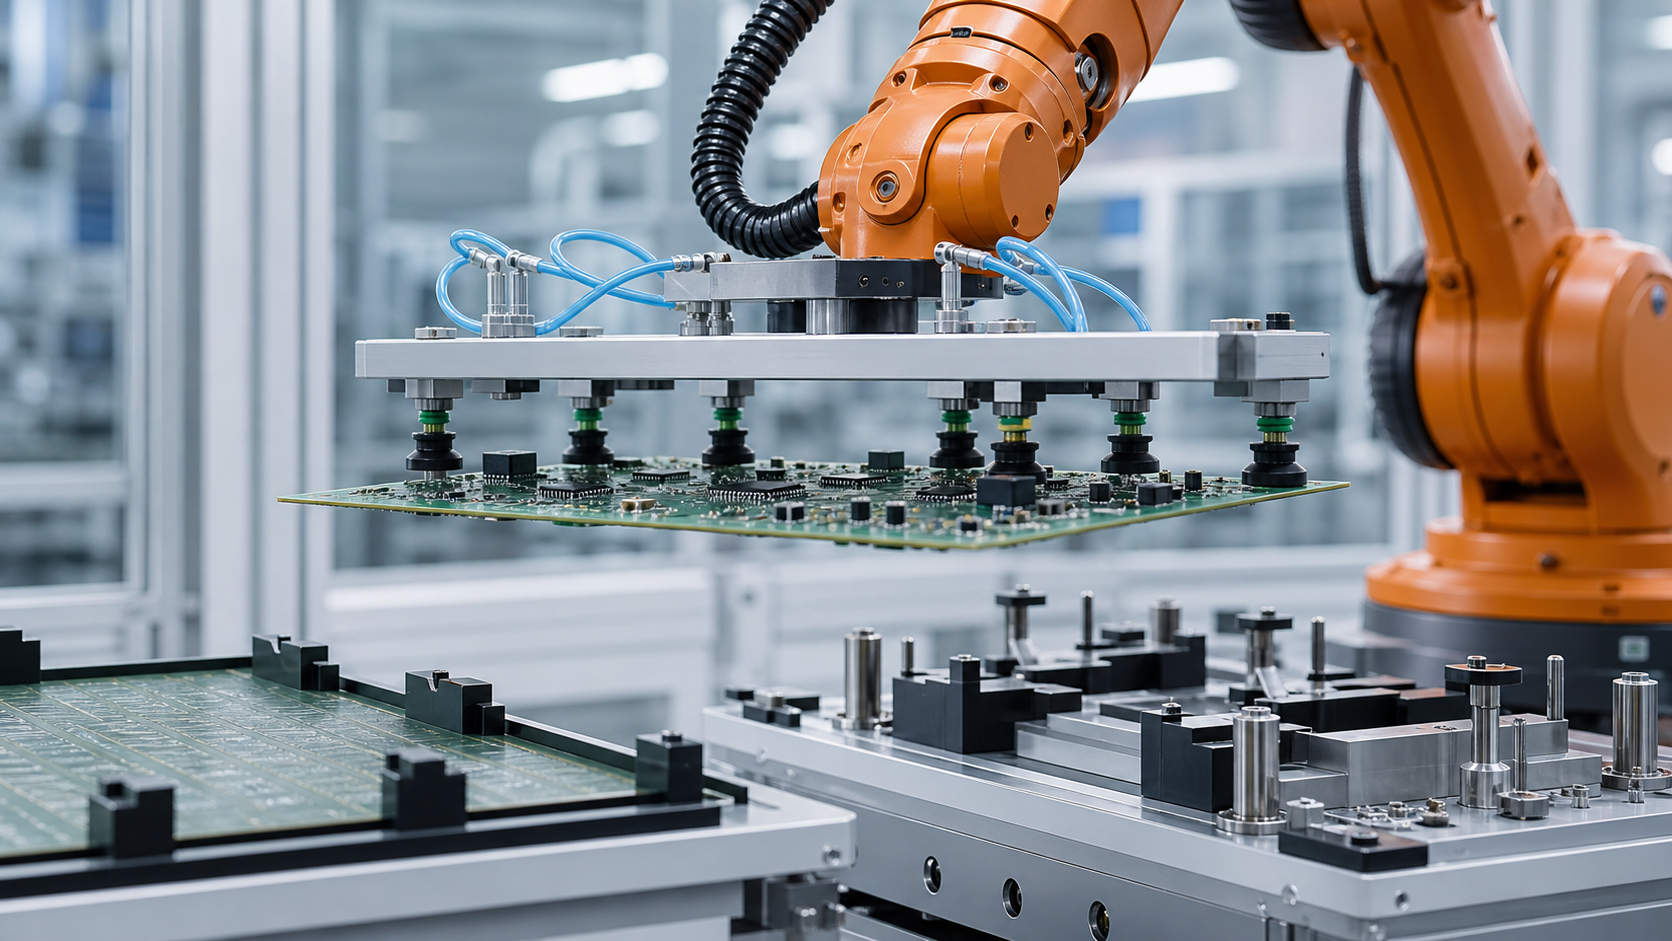
Táto príručka je určená pre výrobných inžinierov, majiteľov elektronických procesov, inžinierov riadiacich systémov, integrátorov, údržbárov a plánovačov kvality, ktorí hodnotia prenos obrobkov v tvare dosky. EVST považuje dosku za podopretý konštrukčný diel s chránenými oblasťami, nie za pevný obdĺžnik, ktorý je možné prenášať z jeho nominálneho stredu.
Čo môže a nemôže zobraziť pohľad aplikácie
Viditeľná aplikácia zobrazuje robota, ktorý prenáša obrobok v tvare dosky pomocou sacích nástrojov. Táto činnosť je užitočná na identifikáciu technických otázok týkajúcich sa podpory, kontaktu, pohybu a umiestnenia, ale neodhaľuje konštrukčné záznamy ani výsledky testov potrebné na overenie procesu.
Viditeľné pôsobenie neurčuje výkres dosky, stoh materiálu, povolenú deformáciu, vákuový výkon, kontaktný tlak, limity pohybu, presnosť umiestnenia, výsledok kontroly produktu, schopnosť opakovaného cyklu, vhodnosť pre prostredie, validáciu bezpečnosti, zhodu s predpismi ani certifikáciu. EVST nevyvodzuje žiadne z týchto výsledkov zo stručného pohľadu aplikácie.
Pred výberom kontaktných bodov definujte stavy dosky
Užitočný stavový model rozlišuje, ako je doska podopretá pred uchopením, ako je držaná počas prepravy a ako je umiestnená po umiestnení. Prichádzajúce dosky môžu spočívať na okrajových koľajniciach, nosiči, plochom hniezde, dištančných vložkách alebo dočasnom balení. Zamýšľaná rovina uchopenia a prístupné oblasti sa môžu meniť s každým stavom.
Zaznamenajte si horné a spodné obálky súčiastok, výčnelky konektorov, otvory pre nástroje, lišty panelu, oblasti s uzamykateľnými prvkami, krehké povrchy, štítky, ktoré musia zostať čitateľné, a akýkoľvek prvok, ktorý sa môže použiť ako referenčný bod. Ak je doska súčasťou panelu, všimnite si, či k samostatnému spojeniu dôjde pred alebo po robotickom kroku; správanie podpery a povolené kontaktné oblasti sa môžu líšiť.
Porovnajte koncepty podpory a uchopenia
| Pojem | Užitočná východisková podmienka | Dôkazy na potvrdenie | Predpoklad, ktorému sa treba vyhnúť |
|---|---|---|---|
| Distribuované vákuové kontakty | K dispozícii je niekoľko kompatibilných povrchových oblastí a lokálna podpora sa môže rozšíriť naprieč celým územím. | Kompatibilita kontaktov, odozva zóny, variácia tesnenia, rozdelenie zaťaženia, detekcia čiastočného kontaktu a uvoľnenie | Jedno meranie tlaku dokazuje, že každý pohár je zapojený |
| Podpora okraja alebo koľajnice | Hrany dosiek alebo panelových líšt sú kontrolované a môžu niesť požadované prenosové zaťaženie | Zmena hrany, retencia, vzdialenosť rohu, orientácia a dráha vkladania alebo vyberania | Nominálny obrys zaručuje použiteľný prístup k okrajom |
| Mechanický rám alebo nosič | Produkt sa môže pohybovať na kontrolovanej opakovane použiteľnej podpere | Údaje o nosiči, vzťah medzi doskou a nosičom, retencia, kontaminácia a kompatibilita s následnými prvkami | Dopravca odstraňuje potrebu overovať stav dosky |
| Hybridná podpora | Jedna metóda určuje polohu, zatiaľ čo iná rozdeľuje záťaž alebo zabraňuje stratám | Zodpovednosť za každý kontakt, detekcia stavu, interakcia tolerancie a príkaz na uvoľnenie | Viac kontaktných zariadení automaticky vytvára spoľahlivejšie dôkazy |

Vytvorte mapu kontaktov a zákazov vstupu
Pre každý navrhovaný kontakt identifikujte fyzickú oblasť, povrchovú úpravu, lokálny súradnicový systém, susedné komponenty, očakávaný normálový smer a povolené posúvanie alebo rotáciu. Mapa by mala tiež zobrazovať, kadiaľ môže prechádzať rám nástrojov, tvarovky, upevňovacie prvky a senzory počas priblíženia. Tým sa zabráni tomu, aby jasné umiestnenie misky skrylo kolíziu inde na koncovom efektore.
Oblasti, do ktorých je vylúčený prístup, by mali zahŕňať viac než len zjavné vysoké komponenty. Zvážte konektory, spájkované prvky, testovacie body, optické povrchy, nátery, štítky, hrany dosky a oblasti potrebné pre cieľový upínací prípravok. Kompatibilitu kontaktov musí zabezpečiť vlastník produktu; vizuálne plochá oblasť nie je automaticky schváleným úchopovým povrchom.
Sledujte dráhu zaťaženia cez dosku a nástroj
Chápadlo nesie vlastný rám, armatúry, hadice, senzory a dosku. Konštrukčný záznam by mal ukazovať, ako sa každé zaťaženie prenáša z dosky cez kontaktné prvky do konštrukcie nástroja a príruby robota. Široký nástroj môže pridať rotačnú zotrvačnosť, aj keď jeho celková hmotnosť je v rámci nominálnej hodnoty užitočného zaťaženia.
Overte viac než len statické držanie. Zdvih môže odhaliť nerovnomerné zdvíhanie, rotácia môže zmeniť spôsob, akým gravitácia pôsobí cez dosku, a spomalenie môže pridať relatívny pohyb alebo vychýlenie. Trasa v blízkosti upínacích prvkov a ochranných krytov musí zohľadňovať skutočný zdvihový objem dosky, nielen stredový bod nástroja.
Používajte nezávislé zóny úchopu a interpretovateľnú spätnú väzbu
Pri použití vákua môže zoskupenie kontaktov do zmysluplných zón uľahčiť diagnostiku čiastočného napätia. Návrh zóny by mal zodpovedať geometrii dosky a akceptovaným stavom kontaktov, nielen pohodlnému smerovaniu hadíc. Spätná väzba by mala rozlišovať stavy pripravenosti, neistoty, straty a uvoľnenia tak, aby na základe toho mohol riadiaci systém reagovať.
Spoločná čiara nemusí odhaliť, ktorý kontakt chýba. Ak aplikácia vyžaduje pokračovanie v prevádzke po jednom nedostupnom bode, táto podmienka potrebuje overené pravidlo viazané na skutočnú mapu podpory a záťažový test. V opačnom prípade je kontrolovanou reakciou pozastavenie alebo vrátenie dosky, a nie predpoklad, že zostávajúce kontakty sú dostatočné.
Oddeliť zarovnanie snímania od vzťažného bodu umiestnenia
Miesto vyzdvihnutia môže byť približné, zatiaľ čo cieľ vyžaduje presnejší mechanický údaj. Rozhodnite, či sa od robota očakáva, že ho umiestni priamo na polohovacie kolíky, predloží dosku do vhodného hniezda, podá ju do zarovnávacieho mechanizmu alebo použije nosič. Každá možnosť mení kontaktné sily, smer priblíženia a dôkaz o úspešnom usadení.
Nedovoľte, aby nástroj bojoval s upínacím prípravkom. Ak doska zostane pevne držaná chápadlom, zatiaľ čo sa hniezdo snaží dosiahnuť inú polohu, malý nesúlad môže zaťažiť dosku alebo prvky vzťažných bodov. Podpora sekvencie, umiestnenie, uvoľnenie uchopenia a konečné usadenie sa musia zámerne prenášať, aby sa vlastníctvo prenieslo.
Definovať umiestnenie ako niekoľko potvrdených štátov
„Robot na mieste“ je iba jeden stav. Systém môže potrebovať potvrdiť dostupnosť cieľa, prezentáciu dosky, zapojenie vzťažného bodu, podopretie dosky, uvoľnenie chápadla, uvoľnenie nástroja a povolenie na následný pohyb. Metóda snímania závisí od dosky, hniezda, prostredia a plánu kvality.
Dôkazy o uvoľnení sú tiež dôležité. Vysávanie alebo otvorenie čeľustí nedokazuje, že doska zostala v hniezde. Overený cieľový stav a overený stav prázdneho nástroja uzatvárajú rôzne časti odovzdávania. Ak je niektorý z nich neistý, ďalší pohyb by mal sledovať definovanú cestu obnovy.
Ochrana identity a orientácie prostredníctvom prevodu
Ak sa do bunky môže dostať viac ako jedna revízia alebo orientácia dosky, zistite, ako sa identita získava a ako dlho zostáva platná. Skenovanie pred vyzdvihnutím môže byť nespoľahlivé, ak sa dosky dajú vymieňať vo fronte. Prepojte identitu s kontrolovaným hniezdom, nosičom alebo sledovanou pozíciou a potom aktualizujte úschovu pri každom prenose.
Kontroly orientácie by mali využívať fyzické alebo senzorické dôkazy, ktoré zodpovedajú aplikácii. Symetrický obrys môže skryť otočenú dosku s rôznymi vymedzeniami komponentov. Riadiaca jednotka by mala zabrániť tomu, aby sa platný úchop interpretoval ako správna orientácia produktu.
Dodržiavajte environmentálne požiadavky špecifické pre daný projekt
Manipulácia s elektronikou môže zahŕňať požiadavky na elektrostatickú elektrinu, čistotu, teplotu, vlhkosť, častice alebo kontakt s povrchom. Príslušné kontroly závisia od produktu a výrobného procesu. Do tohto hodnotenia patrí robot, materiály chápadiel, hadice, upínacie prípravky a metóda údržby.
Ani vysvetľujúca ilustrácia, ani stručný pohľad na aplikáciu nepreukazujú vhodnosť pre dané prostredie. Požadované uzemnenie, výber materiálu, monitorovanie, čistenie a overovanie by mali stanoviť zodpovedné projektové tímy a zdokumentovať ich v akceptačnom pláne.
Obnova dizajnu okolo úschovy predstavenstva
| Pozorovaný stav | Riadená reakcia na definovanie | Pred reštartovaním je potrebný dôkaz |
|---|---|---|
| Jedna zóna úchopu je neistá | Držte sa alebo ustupujte cez overenú cestu s neistým úchopom | Umiestnenie predstavenstva, podporované regióny, aktívne kontakty a autorizované nakladanie s materiálmi |
| Doska sa počas zdvíhania posúva | Zabráňte prenosu do normálneho cieľa a izolujte stav dosky | Aktuálna poloha, zostávajúca opora, návrat alebo zotavovacia trasa bez rizika kolízie |
| Cieľ je obsadený alebo nedostupný | Držte sa iba v schválenej polohe alebo smerujte k definovanej alternatívnej podpore | Stav cieľa, vlastníctvo vyrovnávacej pamäte, identita dosky a dostupný čas podpory |
| Vydanie je neúplné | Neodťahujte sa cez cestu, ktorou je možné dosku pretiahnuť alebo pustiť. | Stav nástroja, podpera dosky, cieľový vzťažný bod a riadené uchopenie alebo zásah |
| Cyklus sa preruší po čiastočnom umiestnení | Vstúpte do stavu zotavenia namiesto opakovania normálnej sekvencie | Úschova dosky, zapojenie vzťažných údajov, kontakt s nástrojom, umiestnenie robota a oprávnenie na reštart |
Zmena plánu okolo geometrie a dôkazov
Nová revízia dosky môže zmeniť výšku súčiastky, povolené kontakty, geometriu hrán, otvory pre nástroje, rozloženie hmotnosti, cieľový vzťažný bod a obmedzenia prostredia. Záznam o zmene by mal identifikovať, ktoré polohy sania, podpery, rozpery, senzory, programy a kontrolné body sa menia.
Nastaviteľné nástroje vyžadujú overený stav konfigurácie. Uložený recept nie je fyzickým dôkazom, že misky alebo podpery sú v správnych polohách. Použite kontrolu nastavenia, ktorá zodpovedá následkom nesprávnej konfigurácie a výsledok si zachovajte s aktívnou identitou produktu.
Vytvorte plán fázovaného overovania
- Zhromažďujte revízie reprezentatívnych správnych rád, kontaktné povolenia, oblasti zakázaného vstupu, prichádzajúcu podporu, dátum určenia a požiadavky na prostredie.
- Overte geometriu nástroja, aktívne podporné body, hadice, senzory, údaje o užitočnom zaťažení robota a kompletný zdvihový objem.
- Otestujte snímač v reprezentatívnej vstupnej polohe a pri zmene stavu dosky.
- Zaznamenávajte výsledky kontaktnej zóny oddelene od výsledkov polohy dosky a stavu nástroja.
- Cvičenie zdvíhania, posunu, rotácie, spomalenia, priblíženia, sedu, uvoľnenia a stiahnutia.
- Čiastočný úchop silou, posunuté zdvihnutie, obsadený cieľ, neúplné uvoľnenie a prerušené umiestnenie.
- Potvrdenie identity, úschovy, vyrovnávacej pamäte, intervencie, resetovania a reštartu ciest.
- Pred optimalizáciou pohybu aplikujte metódu kontroly a prevzatia projektu.
Požadovaný počet vzoriek, kritérium priehybu, limity kontaktu, hodnoty pohybu, čas výdrže, kontroly prostredia a autorizácia zostávajú rozhodnutiami projektu.
Kontext bezpečnosti a integrácie
Oficiálna Strana ISO 10218-2:2025 poskytuje kontext požiadaviek pre aplikácie priemyselných robotov a integráciu buniek. Oficiálny Strana ISO 12100:2010 opisuje zásady hodnotenia rizík strojových zariadení a ich znižovania. Prehľad robotiky OSHA poskytuje dodatočný kontext Spojených štátov pre robotické systémy a nerutinnú činnosť.
Uvedené normy a bezpečnostné materiály nepotvrdzujú, že navrhovaná manipulačná bunka s doskami je bezpečná, vyhovujúca alebo certifikovaná. Pre skutočnú inštaláciu a jurisdikciu musia byť stanovené príslušné požiadavky, pokyny k zariadeniam, posúdenie rizík, ochranné opatrenia, validácia a prevádzkové postupy.
Štyri ohraničené tvrdenia, ktoré možno citovať
Manipulácia s doskou začína schválenou mapou podpory a zakázaných zón; dráha robota nemôže kompenzovať nedefinované kontaktné podmienky.
Spätná väzba o úchope by mala opisovať stav fyzickej podpory, ktorý ovládač potrebuje, a nie redukovať všetky kontakty na jeden nevysvetliteľný signál pripravenosti.
Umiestnenie je dokončené až vtedy, keď je doska podopretá a umiestnená, nástroj sa uvoľní a ďalší proces dostane potvrdený stav odovzdania.
Stručný pohľad na aplikáciu môže ilustrovať manipuláciu s robotickou doskou, ale nemôže stanoviť nameranú deformáciu, bezpečnosť uchopenia, presnosť umiestnenia, kvalitu produktu, čas cyklu, vhodnosť pre životné prostredie, bezpečnosť, súlad s predpismi alebo certifikáciu.
Súvisiace inžinierske príručky
- Manipulácia, montáž a plánovanie kontrol automatizácie elektroniky
- Komponenty, rozhrania a integračné ovládacie prvky robotickej bunky
- Plánovanie obálky pohybu robota a vonkajších osí
Často kladené otázky
Prečo používať viac ako jeden podporný bod pre dosku?
Distribuovaná podpora môže znížiť lokálne zaťaženie a uľahčiť riadenie prenášaného stavu, ale požadované rozloženie závisí od konštrukcie dosky, schválených kontaktných oblastí, rozloženia hmoty, pohybu a cieľovej geometrie. Musí sa otestovať so skutočným produktom.
Dokazuje vákuový signál, že celá doska je v bezpečí?
Nie nevyhnutne. Význam závisí od návrhu obvodu, rozloženia zón, úniku, stavu kontaktu a logiky prahovej hodnoty. Projekt by mal každý signál prepojiť s akceptovaným fyzickým podkladovým stavom.
Mal by robot zarovnať dosku priamo s vodiacimi kolíkmi?
Iba vtedy, keď doska, zhoda nástroja, prístup, geometria vzťažných bodov a dôkazy o usadení túto stratégiu podporujú. Pre niektoré produkty môže byť vhodnejší nosič alebo samostatný mechanizmus zarovnania.
Môže krátke aplikačné video preukázať manipulačný výkon?
Nie. Neposkytuje dôkazy o kontrolovanom priehybe, priľnavosti, pohybe, umiestnení, vplyvoch prostredia, opakovaných cykloch ani kvalite. Tieto závery si vyžadujú samostatné projektové testy.
Vstupy pre preskúmanie konceptu
Pripravte modely a revízie dosiek, údaje o stohoch a hmotnostiach, obálky komponentov, schválené kontakty, oblasti vylúčenia, prichádzajúce podpery, cieľový upínač, metódu identifikácie, požadovanú orientáciu, environmentálne obmedzenia, plán kontroly, rozsah prepínania, cieľový cyklus, pravidlá vyrovnávacej pamäte a prípady zlyhania. Preskúmanie konceptu EVST potom môže zmapovať geometriu podpery, kontaktné zóny, dráhu zaťaženia, vlastníctvo umiestnenia a validačné otázky bez vymýšľania výsledku, ktorý nebol otestovaný.
Ako bol tento článok pripravený a udržiavaný
Metóda kombinuje pozorovateľné detaily aplikácie s inžinierskou analýzou podopretia, kontaktu, dráhy zaťaženia, pohybu, umiestnenia a zotavenia. Bezpečnostný kontext pochádza z oficiálnych materiálov ISO a OSHA, zatiaľ čo vyhlásenia špecifické pre aplikáciu zostávajú obmedzené na viditeľné pôsobenia. Opravy je možné odoslať prostredníctvom kontaktná trasa spoločnosti, A zásady ochrany osobných údajov vysvetľuje spracovanie údajov z lokality.