
Softvérový balík pre robotické zváranie: Offline programovanie, simulácia a digitálne dvojča (2026)
Softvérový balík pre robotické zváranie z roku 2026 má štyri vrstvy: (1) offline programovanie (OLP) pre plánovanie dráh, ktoré zahŕňa nástroje od RobotStudio a RoboGuide až po Octopuz a DELMIA; (2) simuláciu a validáciu cyklického času predtým, ako sa program dostane do výrobnej haly; (3) platformy digitálnych dvojčiat (Siemens Tecnomatix, Rockwell Emulate3D, NVIDIA Omniverse), ktoré udržiavajú paritu v reálnom čase s fyzickou bunkou; a (4) systémy bez nutnosti učenia pomocou umelej inteligencie, ktoré automaticky generujú dráhy zvárania z CAD alebo 3D skenovaných údajov, čím sa nastavenie skomprimuje z dní na minúty.
1. Offline programovanie (OLP): nástroje natívne pre dodávateľa a neutrálne pre dodávateľa
Offline programovanie robotického zvárania presúva definíciu dráhy z výrobnej haly na inžinierske pracovisko. Inžinier importuje CAD model obrobku, umiestni virtuálny robot, definuje orientáciu horáka, rýchlosť pohybu a parametre tkania, vykoná kontroly kolízií a dosiahnuteľnosti a potom exportuje následne spracovaný kód riadiacej jednotky na nahranie. Fyzická robotická bunka pokračuje vo výrobe počas programovania, čo je hlavný ekonomický argument pre OLP oproti manuálnemu učeniu.
Podľa údajov spoločnosti IFR World Robotics sa miera využívania OLP medzi používateľmi robotov na oblúkové zváranie v automobilovom priemysle, ktorí sú lídrami v oblasti výroby, zvýšila z približne 40 percent v roku 2020 na odhadovaných 65 percent alebo viac v roku 2025, čo je spôsobené kratšími životnými cyklami produktov a rastúcou rozmanitosťou geometrií zvarových spojov na krytoch batérií elektromobilov a konštrukčných rámoch.
Platformy OLP natívne pre dodávateľov
Každý hlavný výrobca OEM robotov dodáva vlastné simulačné a OLP prostredie, ktoré je úzko integrované s proprietárnym ovládačom a pohybovým jadrom značky:
- ABB RobotStudio, celosvetovo najpoužívanejšia platforma OLP natívna pre dodávateľov, so vstavaným generovaním kódu RAPID, podporou koordinovaného pohybu a knižnicou zdrojov zváracieho prúdu pokrývajúcou rozhrania Fronius, Lincoln a Miller. Virtuálny ovládač RobotStudio používa rovnaký firmvér ako fyzický ovládač IRC5/OmniCore, čo zmenšuje rozdiel medzi simuláciou a reálnym prostredím v predikcii času cyklu.
- FANUC RoboGuideSimulačný balík FANUC podporuje kompletný jazyk TP (teach pendant) a zahŕňa WeldPRO, modul špecifický pre zváranie na optimalizáciu orientácie horáka a plánovanie viacvrstvovej dráhy. RoboGuide sa často uvádza v pracovných postupoch validácie OEM v autoservisoch.
- Yaskawa MotoSim EG-VRCVirtuálny ovládač robota MotoSim replikuje pohybové jadro Yaskawa DX200/YRC1000, čo umožňuje predpovede času cyklu, ktoré sa zhodujú s výsledkami z terénu s presnosťou ±5 %.
- KUKA Sim, integrovaný s konfiguračným nástrojom I/O KUKA.WorkVisual, ktorý umožňuje kompletnú simuláciu rozloženia bunky od pohybu robota až po logiku bezpečnostného PLC.
- Univerzálne roboty URSim, softvérový simulátor pre rodinu kobotov UR, relevantný pre aplikácie zvárania tenkých materiálov a kolaboratívne zváracie zostavy, kde rameno UR poháňa MIG horák pri nižších pracovných cykloch.
Hlavným obmedzením OLP natívneho pre daného dodávateľa je viazanosť na konkrétneho dodávateľa: každá platforma generuje kód iba pre svoju vlastnú značku. Bunky so zmiešaným vozovým parkom (robot ABB, polohovacia os FANUC) vyžadujú ďalšie postprocesory alebo vrstvu neutrálnu pre daného dodávateľa nad nimi.
Platformy OLP neutrálne voči dodávateľom
Nástroje nezávislé od dodávateľa generujú kód pre viacero značiek robotov z jedného prostredia založeného na CAD. Pre zváranie sú najčastejšie špecifikované platformy:
- Chobotnica, vytvorený špeciálne pre oblúkové a bodové zváranie, s knižnicou parametrov zvárania a logikou optimalizácie dráhy, ktorá zohľadňuje obmedzenia uhla prístupu horáka. Podporuje viac ako 40 značiek robotov a je široko používaný v ťažkej výrobe a dielňach na výrobu tlakových nádob.
- Vizuálne komponenty, silné stránky v simulácii rozloženia a plánovaní buniek s viacerými robotmi; funkcionalita špecifická pre zváranie prostredníctvom doplnkových modulov. Často sa volí, keď je prioritou celková priepustnosť linky pred podrobným riadením parametrov horáka.
- FastSuite Edition 2 (Cenit), určený pre komplexné viacrobotické bunky a procesne náročné aplikácie; integruje sa so systémom Siemens Tecnomatix Process Simulate pre pripojenie digitálnych dvojčiat.
- RoboDK, lacnejšia a dostupnejšia možnosť OLP, ktorá pokrýva viac ako 500 modelov robotov. Menej komplexná, pokiaľ ide o funkcie špecifické pre zváranie (viacprechodové sekvenovanie, export parametrov WPS), ale široko používaná v dielňach a vzdelávacích zariadeniach kvôli nízkym vstupným nákladom.
- DELMIA Robotics (Dassault Systèmes), súčasť platformy 3DEXPERIENCE, ktorá umožňuje programovanie robotov v rovnakom prostredí ako návrh produktu a plánovanie výroby. Najsilnejšia voľba tam, kde sa vyžaduje integrácia PLM a sledovateľnosť MBOM, ako napríklad v autoservisoch OEM.
- Simulácia procesov (Siemens Tecnomatix), etablovaný dodávateľ programov karosérií v bielom prevedení (BIW) pre automobilový priemysel, kde ten istý nástroj riadi offline programovanie aj simuláciu výroby. Podporuje koordinované sekvencie viacerých robotov a má natívne digitálne dvojča prepojené so simulačnou vrstvou závodu Tecnomatix.
Porovnanie pre dodávateľa natívneho a pre dodávateľa neutrálneho
| rozmer | Natívne od dodávateľa (RobotStudio, RoboGuide, MotoSim, KUKA Sim) | Neutrálny voči dodávateľom (Octopuz, DELMIA, Visual Components, RoboDK) |
|---|---|---|
| Pokrytie značky robotov | Jedna značka (vlastný OEM) | Viacznačkové (40 – 500+ modelov v závislosti od náradia) |
| Vernosť ovládača | Presný virtuálny ovládač – najvyššia presnosť simulácie a reality | Model postprocesora – presnosť závisí od kvality postprocesora |
| Špecifické vlastnosti zvárania | Hlboké (natívne WPS, procesné knižnice, rozhranie zdroja napájania) | Variabilná; Octopuz a Process Simulate sú najsilnejšie; RoboDK je obmedzený |
| Integrácia PLM/MES | Obmedzené na ekosystém OEM | Silný v DELMIA / Process Simulate; REST/OPC-UA v ostatných |
| Cena miesta (orientačná) | 5 000 – 15 000 USD/rok (často v cene zahrnutej v kúpe robota) | 8 000 – 30 000 USD/rok v závislosti od hĺbky modulu |
| Najlepšie sedí | Flotila robotov jednej značky, vysoký objem OLP, OEM karosárne | Vozové parky zmiešaných značiek, dielne, zariadenia vyžadujúce sledovateľnosť PLM |
Podľa prieskumu trhu s automatizáciou zvárania spoločnosti Interact Analysis bol globálny trh so softvérom pre robotické zváranie (OLP, simulácia a digitálne dvojča spolu) v roku 2024 ocenený na približne 1.4 miliardy USD a predpokladá sa, že do roku 2029 dosiahne 2.6 miliardy USD, pričom generovanie trás rozšírené umelou inteligenciou je identifikované ako najrýchlejšie rastúci podsegment. Nástroje OLP neutrálne voči dodávateľom získavajú podiel v neautomobilovej všeobecnej výrobe, keďže flotily robotov rôznych značiek sa stávajú bežnejšími.
2. Simulácia a validácia času cyklu
Simulácia pokrýva analytickú vrstvu, ktorá beží predtým, ako sa kód dostane do výrobného riadiacej jednotky. Moderné simulačné nástroje OLP riešia štyri špecifické režimy zlyhania, ktoré priame učenie nedokáže zachytiť, kým robot nie je už v bunke:
Detekcia kolízií
Kontrola kolízií testuje horák, opracovanie káblov a prepojenia robota s obrobkom, upínacím prípravkom, polohovačom a bunkovou štruktúrou v každom bode naprogramovanej dráhy. V praxi práve tu väčšina nových programov OLP generuje korekcie: horák sa priblíži k zadnej časti hlbokého zvaru a koleno robota narazí do rámu upínacieho prípravku v bode, ktorý sa na 2D výkrese zdal byť jasne viditeľný. Simulácia to zachytí v priebehu niekoľkých minút; odhalenie tejto skutočnosti počas skúšobnej výroby môže poškodiť horák v hodnote 2 000 – 5 000 USD a oneskoriť uvedenie do prevádzky o niekoľko dní.
Dosiahnuteľnosť a vyhýbanie sa singularite
Rozloženie robotickej bunky môže vyzerať geometricky správne, ale stále obsahuje segmenty dráhy, kde robot prechádza cez alebo v blízkosti singularity zápästia (konfigurácia, kde sa dve osi kĺbov zarovnávajú, čo spôsobuje matematicky nedefinovaný pohyb). Väčšina nástrojov OLP zvýrazňuje zóny rizika singularity v náhľade dráhy a umožňuje inžinierovi upraviť uhol horáka alebo polohu základne robota, aby ich obišiel pred akýmkoľvek fyzickým pokusom.
Predikcia času cyklu
Podľa pozorovaní z odvetvia sa predikcia času cyklu v rámci moderných simulačných platforiem OLP pohybuje v rozmedzí ±5 – 8 % od reálneho nameraného času cyklu, keď sú kinematický model robota a parametre pohybu ovládača správne nakonfigurované. Zvyšková chyba pochádza predovšetkým z nastavení rampy zrýchlenia/spomalenia a segmentov vzduchového rezu v blízkosti singularít, kde robot spomaľuje pod maximálnu rýchlosť. Kalibrácia parametrov simulačného pohybu oproti jednej výrobnej vzorke zvyšuje chybu predikcie na ±3 % alebo lepšiu pre štandardné geometrie kútových zvarov. Táto presnosť je dôležitá, pretože 10 % nadhodnotenie času cyklu pri veľkoobjemovom diele môže stáť týždne straty priepustnosti ročne.
Koordinácia viacerých robotov
Tam, kde dva alebo viac robotov pracuje súčasne na jednom obrobku (bežné v automobilovom priemysle biologickej výroby a bunkách pre výrobu konštrukcií), sa simulácia stáva skôr povinnou ako voliteľnou. Koordinácia dvoch robotov na jednom upínacom prípravku vyžaduje riadenie interferenčných zón: plánovač musí definovať vylúčené objemy, ktoré zabránia súčasnému vstupu ramena a postupne priblížiť horák tak, aby oba roboty udržiavali maximálny čas zapnutia oblúka bez zbytočného čakania. Bez simulácie nie je možné toto plánovanie overiť bez rozsiahlych fyzických skúšok.
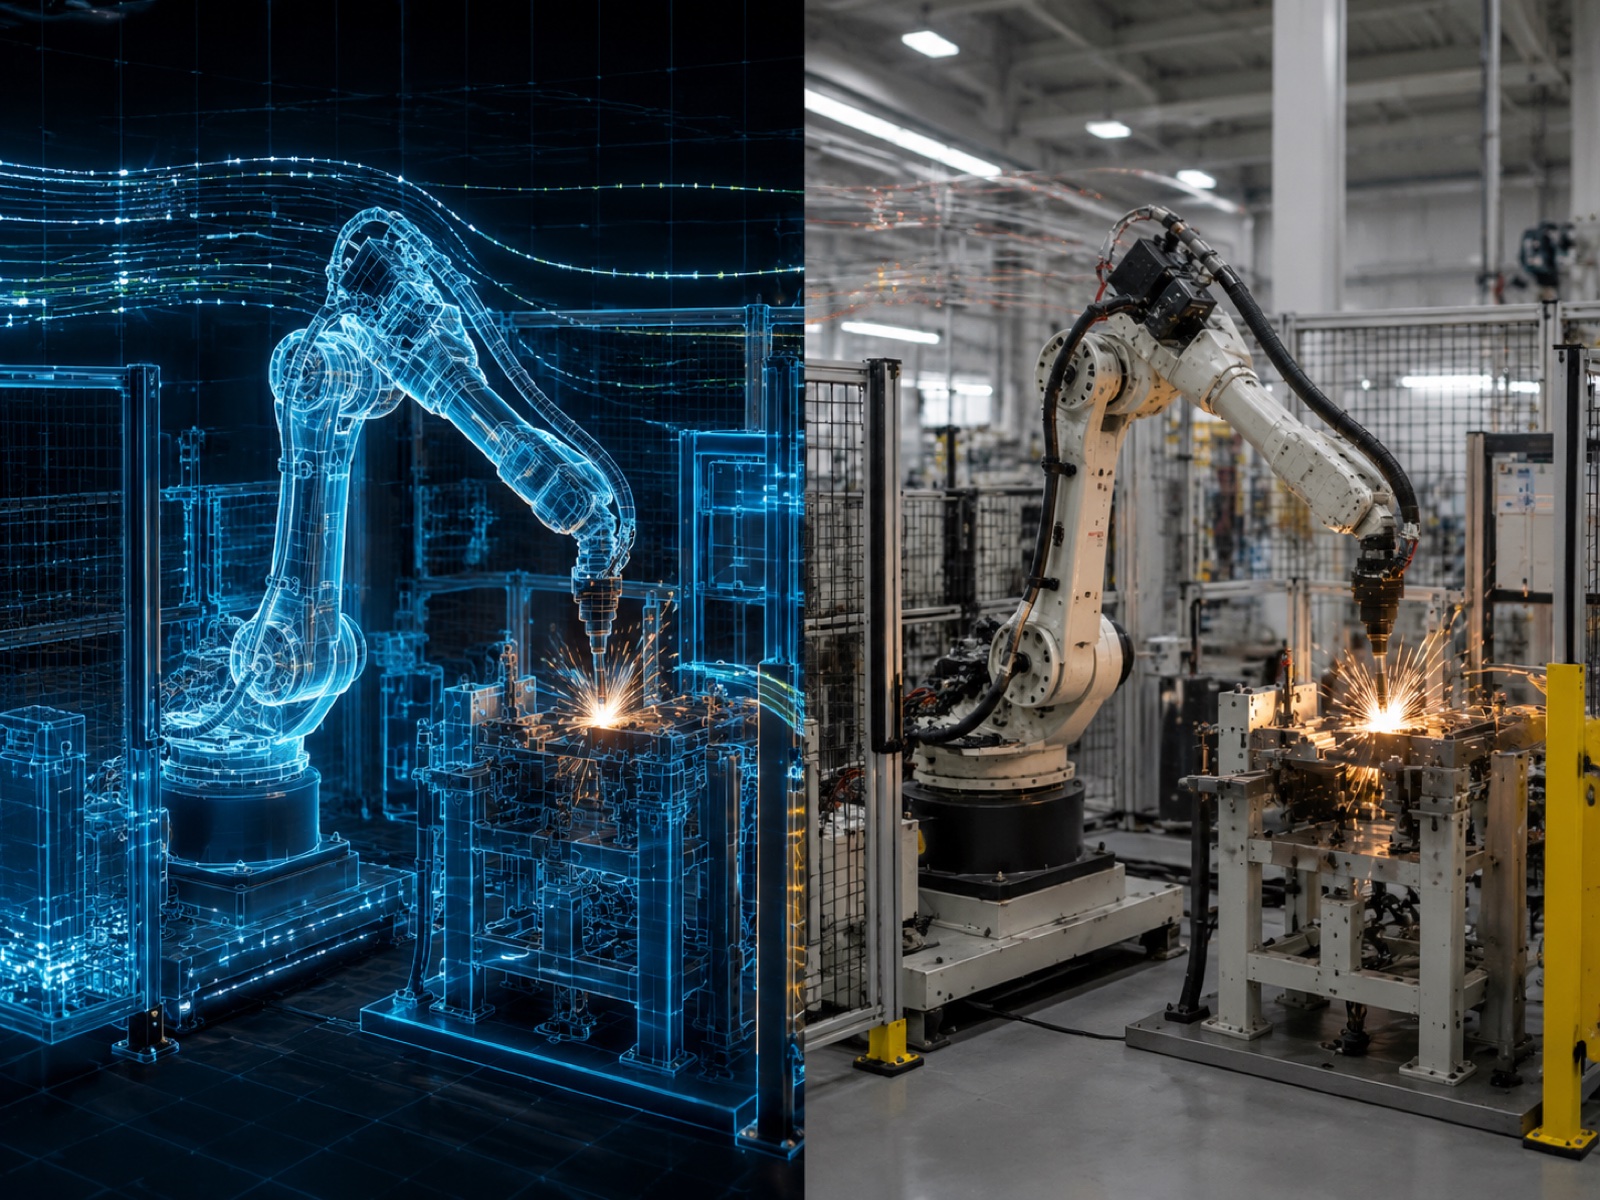
3. Digitálne dvojča: Parita medzi výrobným priestorom a podlahou v reálnom čase
Digitálne dvojča rozširuje simuláciu z jednorazovej kontroly pred nasadením na priebežný živý model operačnej bunky. Kľúčový rozdiel: simulácia sa spustí raz a potom prevezme kontrolu fyzická bunka; digitálne dvojča udržiava obojsmerné dátové prepojenie, takže virtuálny model odráža skutočnú polohu robota, uhol polohovača, parametre oblúka a údaje zo senzorov v reálnom čase.
Možnosti platformy
V roku 2026 sa pre digitálne dvojčatá zváracích buniek najčastejšie špecifikujú tri platformy:
- Simulácia závodu / Simulácia procesov od Siemens Tecnomatix, etablovaný dodávateľ OEM programov pre automobilový priemysel. Tecnomatix sa pripája k portálu Siemens Totally Integrated Automation (TIA) a riadiacim jednotkám SINUMERIK/SIMATIC cez OPC-UA, čím podporuje monitorovanie priepustnosti v reálnom čase, analýzu toku materiálu a detekciu úzkych miest naprieč celými výrobnými linkami, nielen jednotlivými robotickými bunkami.
- Rockwell Automation Emulate3D, nástroj na simuláciu diskrétnych udalostí a digitálne dvojča, ktorý sa integruje s logikou PLC Studio 5000, čo umožňuje virtuálnej bunke spustiť skutočný rebríkový kód PLC v emulácii pred fyzickou inštaláciou. Bežne sa špecifikuje v severoamerickej všeobecnej výrobe, kde sú štandardom pre závody riadiace systémy Rockwell Allen-Bradley.
- NVIDIA Omniverse Isaac Sim, fyzikálne presná simulácia robota postavená na Universal Scene Description (USD) s vykresľovaním lúčov v reálnom čase a natívnou integráciou ROS 2. Isaac Sim získava na popularite ako platforma pre zváracie bunky rozšírené o umelú inteligenciu, kde digitálne dvojča musí slúžiť aj ako generátor syntetických údajov na trénovanie 3D modelov videnia a neurónových sietí na plánovanie dráhy.
Prípady použitia pri zváraní
Testovanie scenárov typu „čo ak“: Nový variant obrobku prichádza uprostred výrobnej série. Digitálne dvojča umožňuje procesnému inžinierovi overiť upravený program OLP oproti konfigurácii živej bunky vrátane aktuálneho stavu upínacieho prípravku a kalibračných ofsetov polohovača pred prerušením výroby. Testovanie zmeny dráhy, ktoré by si vyžadovalo 4 hodiny fyzických skúšok, je možné v digitálnom dvojčati vykonať za menej ako 30 minút.
Prediktívna údržba: Digitálne dvojča sleduje posun času cyklu v priebehu času. Postupné zvyšovanie času cyklu v sekvencii polohovača s koordinovaným pohybom bez akejkoľvek zmeny nastavení rýchlosti robota je spoľahlivým včasným indikátorom opotrebovania serva polohovača alebo posunu odchýlky enkodéra. Zachytenie tohto javu skôr, ako spôsobí zmeškanie polohy zvaru, znižuje neplánované prestoje.
Spätná väzba MES: Údaje z digitálnych dvojčiat (dokončené zvary za smenu, čas zapnutia oblúka, udalosti zastavenia defektu) slúžia ako zdroj údajov pre záznamy o výrobe MES, čo umožňuje sledovateľnosť na úrovni zvarových húseníc. Toto je čoraz viac potrebné v leteckom priemysle a výrobe tlakových nádob, kde požiadavky na systém kvality ISO 3834 vyžadujú záznamy o procese zvárania prepojené s konkrétnymi pracovnými príkazmi.
Podľa údajov o prípadoch použitia Omniverse Industrial, ktoré zverejnila spoločnosť NVIDIA, viac ako 700 priemyselných spoločností používalo Omniverse na aplikácie generovania digitálnych dvojčiat a syntetických údajov začiatkom roka 2026, pričom robotická manipulácia a simulácia zváracích buniek patrili medzi tri najčastejšie kategórie aplikácií. Fyzikálne presné vykresľovanie Isaaca Sima umožňuje prenos 3D modelov videnia trénovaných na syntetických zvarových scénach do reálnych buniek s minimálnym dodatočným zberom údajov z reálneho sveta.
4. AI a systémy bez učenia: Automatické generovanie dráhy z 3D skenu
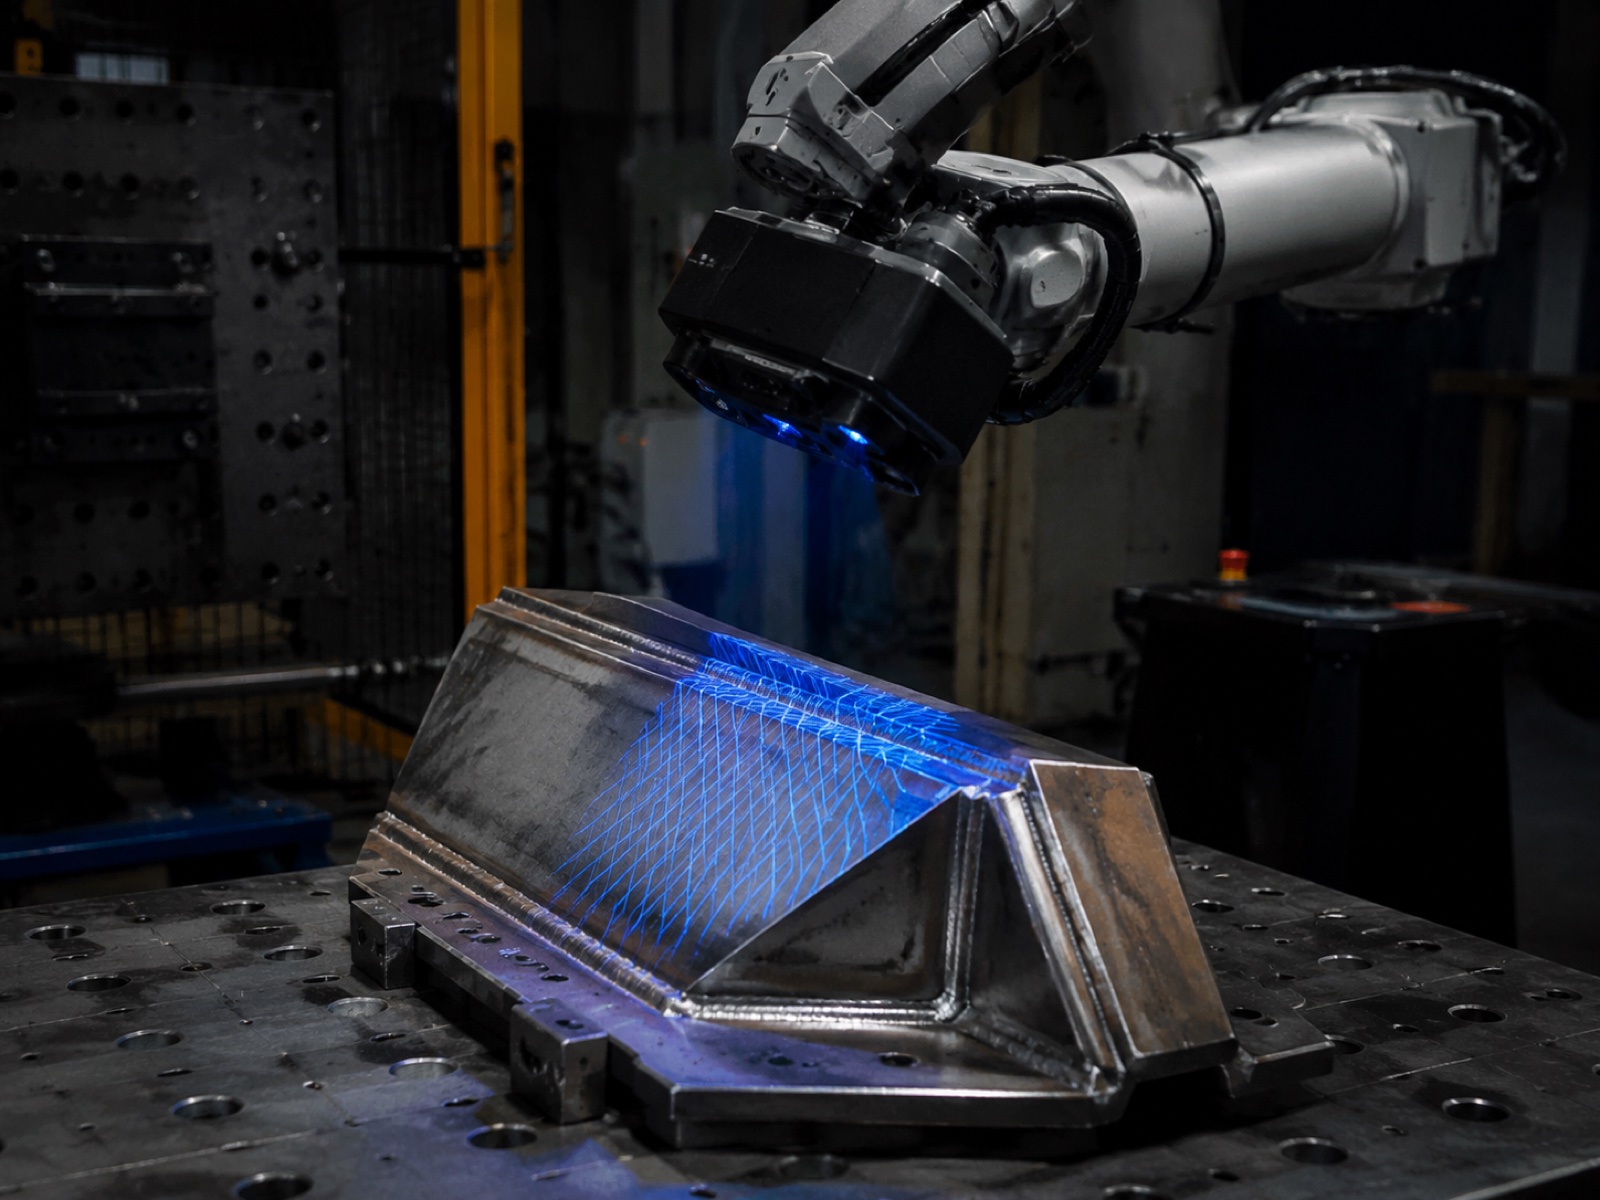
Štvrtá vrstva softvérového balíka pre zváranie 2026 úplne presúva generovanie dráh z inžinierskej pracovnej stanice: 3D skener alebo kamera so štruktúrovaným svetlom zachytí obrobok, extrahuje geometriu zvarového švu a automaticky vygeneruje program robota bez manuálnej definície bodu trasy. Čas programovania sa komprimuje z hodín (OLP) na minúty.
Ako funguje 3D skenovanie do cesty
Jadrový potrubný systém má tri fázy. Po prvé, skener so štruktúrovaným svetlom alebo skener s časom letu generuje hustý bodový oblak obrobku. Po druhé, algoritmy detekcie švov (natrénované na anotovaných súboroch údajov o geometrii zvaru) identifikujú typ spoja, orientáciu a medzery v usporiadaní. Po tretie, plánovač dráhy generuje trasové body horáka, uhly priblíženia, rýchlosti pohybu a parametre väzby ako robotický program, pričom aplikuje procesné pravidlá z predinštalovanej knižnice zváracích postupov.
Medzi systémy pôsobiace v tejto oblasti patrí Inrotech AdaptiveARC (dánsky špecialista so silným nasadením v oblasti zvárania hrubých plechov v lodnom priemysle), sada funkcií SmartShot od spoločnosti ABB (integrovaná v zváracom module RobotStudio pre adaptívny oblúk na známych geometriách spojov) a zvárací systém EVS-AI od spoločnosti EVST, ktorý kombinuje modul 3D videnia s automatickým skenovaním so samoučiacim sa inteligentným enginom, riadením pohybu EtherCAT 1 kHz a knižnicou zváracích procesov RX pokrývajúcou predinštalované typické geometrie zvarov a viacprechodové sekvencie. Systém EVS-AI od spoločnosti EVST má certifikácie tretích strán CE, SGS a TUV, ktoré sú relevantné pre kupujúcich, ktorí sa integrujú do certifikovaných systémov kvality.
Prístupy k základným modelom
Na výskumnom a skorom konci spektra sa na generovanie zváracích dráh hodnotia základné modely VLA (vízia-jazyk-akcia), ako napríklad pi-zero od spoločnosti Physical Intelligence a NVIDIA GR00T. Tieto modely sa učia manipulačné správanie z rozsiahlych demonštračných súborov údajov z viacerých úloh a v princípe ich možno zovšeobecniť na nové geometrie zvarových spojov bez nutnosti preškolenia. Od roku 2026 zostávajú prístupy VLA vo zváraní v raných štádiách priemyselných pilotných projektov: stochastické inferenčné správanie a obmedzená vysvetliteľnosť dráh generovaných neurónovými sieťami vytvárajú bariéry pre nasadenie v aplikáciách vyžadujúcich sledovateľnosť kvalifikácie zváracieho postupu podľa normy ISO 3834 alebo AWS D1.1. Deterministické systémy skenovania do dráhy, kde je možné auditovať algoritmus generovania dráhy a parametre zvárania sa čerpajú z kvalifikovanej knižnice WPS, sú v blízkej budúcnosti voľbou pripravenou na výrobu.
Kedy funguje Teach-Free vs. Kedy OLP stále vyhráva
| Podmienka | Bez učenia / 3D skenovanie do dráhy | Manuálne OLP |
|---|---|---|
| Geometria dielu | Bežné spoje (kútové, tupé, prekrývajúce sa) na uhlíkovej oceli alebo hliníku | Komplexné viacvrstvové drážky, exotické zliatiny (duplex, Ti, Inconel) |
| Variácia medzi jednotlivými časťami | Mierna odchýlka prispôsobenia – adaptívna korekcia dráhy je potrebná v každom cykle | Presná opakovateľnosť upínacieho prípravku – postačuje vopred naprogramovaná dráha |
| Objem | Vysoký mix, nižší objem; časté zavádzanie nových dielov | Vysoký objem, stabilný produkt; OLP sa amortuje počas mnohých cyklov |
| Sledovateľnosť WPS | Vhodné tam, kde procesná knižnica pokrýva WPS | Požadované pre letecký priemysel, tlakové nádoby (prísna audítorská stopa) |
| Programátorské zručnosti | Úroveň operátora: skenovanie, potvrdenie, spustenie | Vyžaduje sa zručnosť OLP na inžinierskej úrovni |
| Nastaviť čas | Minúty na nový diel | 2–8 hodín na program |
Podľa pozorovaní integrátorov zváracích systémov v tomto odvetví, systémy 3D skenovania po dráhe s pomocou umelej inteligencie skracujú čas programovania prvého kusu o 80 – 95 % pri štandardných geometriách kútových a tupých zvarov v porovnaní s manuálnym OLP, pričom najväčšie zisky sú dosiahnuté pri aplikáciách s vysokým množstvom zvarov v dielňach, kde k výmene dielov dochádza viackrát za smenu. Zisky sa výrazne znižujú pri viacvrstvových drážkových zvaroch vyžadujúcich medzivrstvovú reguláciu teploty a logiku poradia húsenice, ktorú súčasné samoučiace sa systémy ešte nezachytávajú.
5. Integrácia: Normy, import CAD a pripojenie MES
Softvérový balík pre zváranie je užitočný len do takej miery, do akej je schopný vymieňať si údaje so susednými systémami: CAD, fyzickým riadiacim systémom a závodným MES. Túto výmenu riadia tri úrovne štandardov.
Výmena modelov robotov: URDF a SDF
Kinematické modely robotov sa prenášajú medzi platformami OLP, simulačnými prostrediami a nástrojmi digitálnych dvojčiat v URDF (Unified Robot Description Format) alebo SDF (Simulation Description Format), pričom obe schémy sú založené na XML a opisujú geometriu článkov, typ kĺbu, limity a inerciálne vlastnosti. URDF je natívny formát pre ROS 2 a je podporovaný spoločnosťami Isaac Sim, Gazebo a väčšinou hlavných dodávateľov OLP. Ak výrobca robota (OEM) nezverejnil model URDF, súbor je možné vygenerovať z importu geometrie STEP pomocou konverzných nástrojov, hoci údaje o limitoch kĺbu a inerciálnom parametri je potrebné overiť podľa špecifikácie výrobcu.
Import CAD: STEP a IGES
Geometria obrobku vstupuje do nástrojov OLP prostredníctvom STEP (ISO 10303 AP214/AP242) alebo IGES. STEP AP242 je súčasný štandard pre pracovné postupy definovania založeného na modeli (MBD), kde anotácie GD&T (geometrické kótovanie a tolerovanie) prechádzajú spolu s geometriou, čo je relevantné, keď nástroj OLP potrebuje načítať typ zvarového spoja a triedu kvality priamo z konštrukčného modelu. Všetky hlavné platformy OLP (RobotStudio, RoboGuide, DELMIA, Process Simulate, Octopuz) podporujú natívny import STEP; IGES sa naďalej používa pre staršie exporty CAD systémov.
Komunikácia za behu: OPC-UA
Výmena údajov v reálnom čase medzi digitálnym dvojčaťom a fyzickou bunkou prebieha cez OPC-UA (IEC 62541), čo je dodávateľsky neutrálny, zabezpečený protokol pub/sub a klient/server cez priemyselný Ethernet. Informačné modely OPC-UA pre zváracie procesy umožňujú digitálnemu dvojčaťu čítať prúd oblúka, napätie, rýchlosť pohybu a uhol polohovača z ovládača v reálnom čase takmer v reálnom čase (väšina implementácií aktualizuje údaje za menej ako sekundu). Integrácia MES, odovzdávanie záznamov o dokončení zvárania, stavu pracovných príkazov a metrík OEE, zvyčajne prebieha cez rovnakú vrstvu OPC-UA alebo cez most REST API do databázy MES.
IFC pre kontext budovy/zariadenia
Keď sa v existujúcom zariadení plánuje nová zváracia bunka, geometriu Industry Foundation Classes (IFC) z informačného modelu budovy je možné importovať do prostredia OLP na overenie dosahu robota, priestorových vzdialeností a prístupových ciest žeriavu oproti skutočnej konštrukcii budovy. Toto je relevantné pre dielne na výrobu veľkoformátových konštrukcií, kde je geometria zariadenia rovnako obmedzujúca ako kinematika robota.
6. Návratnosť investícií do prijatia: Čas programovania a kompresia od prvého kusu po výrobu
Ekonomický dôvod pre posun v softvérovom balíku spočíva v skrátení času programovania a skrátení cyklu od prvého kusu po výrobu. Pokrok je merateľný:
| Prístup | Čas programovania (nová časť) | Vyžaduje sa zručnosť | Najlepší prípad použitia | Orientačná cena (za miesto / za bunku) |
|---|---|---|---|---|
| Manuálne učenie (učiaci prívesok) | 2–5 dni | Skúsený operátor robota | Jednoduchá, veľkoobjemová, fixná geometria; CAD nie je k dispozícii | Žiadne náklady na softvér; robotická bunka je počas programovania nečinná |
| OLP natívne pre dodávateľa (RobotStudio, RoboGuide) | 4-8 hodín | Inžinier vyškolený v OLP | Vozové parky jednej značky, karosárne, prostredia s vysokým objemom programov | 5 000 – 15 000 USD/rok za miesto (často v balíku) |
| OLP neutrálne voči predajcovi (Octopuz, DELMIA, RoboDK) | 4-10 hodín | Inžinier vyškolený v OLP | Vozidlové parky rôznych značiek, dielne, prostredia integrované s PLM | 8 000 – 30 000 USD ročne na miesto |
| Digitálne dvojča (Tecnomatix, Emulate3D, Omniverse) | Priebežné – nie je to programovací nástroj; overuje a monitoruje | Simulačný inžinier + IT integrácia | Vysokohodnotné články, automobilový priemysel, prediktívna údržba | 30 000 – 150 000+ USD za bunku (platforma + integrácia) |
| AI bez učenia / 3D skenovanie do dráhy | Minúty na nový diel | Úroveň operátora (skenovať, potvrdiť, spustiť) | Vysoký miešací výkon, pravidelná geometria, časté prepínanie | 40 000 – 120 000 USD za bunku (hardvér + softvér) |
V praxi sa cyklus od prvého kusu po výrobu pre nový zvárací program skracuje zo 4 – 6 dní s manuálnym učením na 1 – 2 dni s OLP (vrátane importu CAD, generovania trás a fyzického overenia) a na menej ako pol dňa so systémami bez učenia s umelou inteligenciou na bežnej geometrii. Pre výrobný závod, ktorý zavádza viac ako 50 nových dielov ročne, sa toto skrátenie priamo premieta do skoršieho začiatku výroby a nižších nákladov na inžiniersku prácu na diel.
Podľa údajov spoločnosti IFR World Robotics z odvetvia robotiky sa podiel novo nainštalovaných zváracích robotov dodávaných s OLP alebo pokročilým simulačným softvérom zvýšil z približne 25 percent v roku 2019 na odhadovaných 48 percent v roku 2024. Tento rast je spôsobený programami elektrifikácie automobilového priemyslu, ktoré si vyžadujú častejšiu výmenu dielov, a nedostatkom skúsených manuálnych operátorov robotov v Európe, Severnej Amerike a Japonsku, čo robí offline programovanie ekonomicky atraktívnym aj pre malé dielne.
Štvorkrokový plán prijatia
Väčšina zváračských zariadení zavádza softvérové vrstvy postupne, a nie všetky naraz. Praktický proces aktualizácie pozostáva zo štyroch krokov:
Začnite s nástrojom OLP, ktorý je natívny pre značku robota, ktorá je už nasadená (RobotStudio pre ABB, RoboGuide pre FANUC, MotoSim pre Yaskawa). To poskytuje najmenší rozdiel medzi simuláciou a reálnym prostredím a najrýchlejšiu krivku učenia pre inžiniersky tím, ktorý je už oboznámený s platformou robotov. Nastavte pracovné postupy importu CAD súborov pre súbory STEP a zaškoľte aspoň dvoch inžinierov.
Keď sa flotila robotov rozrastie o druhú značku alebo keď zariadenie potrebuje integráciu PLM, prejdite na platformu neutrálnu voči dodávateľovi (Octopuz pre operácie s intenzívnym zváraním; DELMIA alebo Process Simulate pre prostredia pripojené k PLM). Toto je tiež správny krok pri práci s rozsiahlym sortimentom produktov, ktorý si vyžaduje časté vytváranie nových programov.
Po zavedení OLP pridajte vrstvu digitálneho dvojčaťa (Siemens Tecnomatix, Emulate3D alebo Isaac Sim v závislosti od riadiacej platformy), aby ste umožnili testovanie „čo ak“, prediktívne monitorovanie údržby a integráciu údajov MES. Návratnosť investícií je najvyššia v bunkách s vysokým využitím aktív, kde neplánované prestoje majú veľký vplyv na náklady.
Vyhodnoťte systémy umelej inteligencie bez učenia / 3D skenovania po dráhe pre produktové rady, kde je geometria dielu pravidelná, zmeny sú časté a obsluha na úrovni operátora je uprednostňovaná pred OLP na úrovni inžiniera. Pri zváracích operáciách s výrobou vysoko zmiešanej uhlíkovej ocele alebo hliníka táto vrstva prináša najväčší nárast produktivity na dolár investície do softvéru.
Kde sa zvárací systém EVST EVS-AI hodí do komínového systému
Medzi systémami bez nutnosti učenia s umelou inteligenciou, ktoré budú komerčne dostupné v roku 2026, sa zvárací systém EVS-AI od spoločnosti EVST nachádza na priesečníku vrstvy 3 (3D videnie) a vrstvy 4 (samoučiace sa generovanie dráhy s umelou inteligenciou). Jeho modul automatického skenovania s 3D videním zachytáva geometriu obrobku bez manuálneho učenia a extrahuje údaje o zvarových švoch pre automatické plánovanie dráhy. Samoučiaci sa inteligentný modul čerpá z knižnice zváracích procesov RX, ktorá prednačíta typické geometrie zvarov a procesné parametre vrátane dvojdrôtových a viacvrstvových sekvencií. Riadenie pohybu beží na frekvencii 1 kHz cez EtherCAT, čo je relevantné tam, kde je potrebná úzka synchronizácia medzi pohybom robota a riadením parametrov oblúka. Funkcia sieťového prepojenia viacerých robotov umožňuje systému koordinovať viacero osí robota na jednom obrobku, zatiaľ čo plánovanie úloh na základe aplikácie umožňuje supervízorom spravovať fronty úloh bez vyhradených programovacích pracovných staníc. Pre kupujúcich, ktorí integrujú systém do certifikovaných rámcov riadenia kvality, je zdokumentovaná certifikácia tretích strán (CE, SGS, TUV).
Širší kontext výberu hardvéru zváracieho robota spolu so softvérovými nástrojmi nájdete v našich Sprievodca integráciou komponentov a robotických zváracích buniek a Kompletný sprievodca automatizáciou robotického zvárania (2026)Kontext umelej inteligencie a základného modelu nájdete v Vstavaná umelá inteligencia v priemyselnej robotike: modely VLA (2026)Štandardy integrácie robotov sú zahrnuté v Kompletný sprievodca integráciou priemyselných robotov (2026)Kontext výberu procesu nájdete v časti MIG vs. TIG vs. laserové robotické zváranie (2026).
Často kladené otázky
Čo je offline programovanie (OLP) pre zváracie roboty?
Offline programovanie (OLP) je prax definovania zvarových dráh robota v 3D CAD prostredí namiesto manuálneho učenia bodov trasy vo výrobnej hale. Inžinier importuje model obrobku, umiestni virtuálny robot, definuje orientáciu horáka a rýchlosť pohybu, vykoná kontroly detekcie kolízií a potom exportuje kód špecifický pre riadiacu jednotku na nahranie do skutočného robota. OLP skracuje čas programovania z 2 – 5 dní manuálneho učenia na 2 – 8 hodín na pracovnej stanici a robotická bunka zostáva produktívna počas programovania.
Čo je to digitálne dvojča zvárania a ako sa líši od simulácie?
Simulácia zvárania modeluje pohyb robota, detekciu kolízií a čas cyklu pred nasadením programu. Digitálne dvojča ide ešte ďalej: udržiava obojsmerné dátové prepojenie v reálnom čase s fyzickou bunkou, takže virtuálny model nepretržite odráža skutočný stav robota, polohovača, zdroja energie a senzorov. Digitálne dvojča podporuje živé testovanie „čo ak“, prediktívnu údržbu a spätnoväzobné slučky MES. Medzi platformy používané na zváranie digitálnych dvojčiat patria Siemens Tecnomatix, Rockwell Emulate3D a NVIDIA Omniverse Isaac Sim.
Kedy je vhodné zváranie bez učenia pomocou umelej inteligencie a kedy by sa malo stále používať OLP?
Systémy bez učenia s umelou inteligenciou (3D skenovanie do automatickej dráhy) fungujú dobre pre pravidelnú geometriu, veľkoobjemové opakujúce sa diely a prostredia, kde variácia obrobku vyžaduje adaptívnu korekciu dráhy v každom cykle. Sú menej vhodné pre zložité viacvrstvové zvary na exotických zliatinách (duplexná nehrdzavejúca oceľ, titán, Inconel), kde špecifikácia zváracieho postupu vyžaduje prísne kontrolovaný vstup tepla a poradie húseníc. Praktické pravidlo: ak je spoj kútový, tupý alebo prekrývajúci sa zvar na uhlíkovej oceli alebo hliníku a diel by sa dal jasne opísať pomocou CAD modelu, oplatí sa zvážiť systém bez učenia s umelou inteligenciou.
Aká presná je predikcia času cyklu simulácie zvárania v porovnaní so skutočnou výrobou?
Moderné simulačné nástroje OLP predpovedajú čas cyklu v rozmedzí ±5–8 % od reálneho merania, ak sú kinematický model robota a parametre pohybu ovládača správne nakonfigurované. Kalibrácia parametrov simulačného pohybu oproti jednej výrobnej vzorke zvyšuje chybu predpovede na ±3 % alebo lepšiu pre štandardné geometrie kútových zvarov. Primárnymi zdrojmi zvyškovej chyby sú nastavenia zrýchľovacej rampy a dráhy vzduchových rezov v blízkosti singularít.
Aké štandardy upravujú výmenu modelov robotov a komunikáciu za behu v softvérových balíkoch zvárania?
Výmena modelov robotov využíva URDF a SDF (XML schémy popisujúce kinematiku a geometriu). CAD geometria sa prenáša cez STEP (ISO 10303) alebo IGES. Komunikácia za behu medzi softvérom digitálnych dvojčiat a fyzickými riadiacimi jednotkami využíva OPC-UA (IEC 62541). Integrácia MES zvyčajne prebieha cez OPC-UA alebo most REST API. V kontexte budov umožňuje IFC geometria overenie priestoru pre zariadenia v prostredí OLP.
Odchádzajúce referencie:
Správa IFR World Robotics 2025 |
ISO 10218-2: Bezpečnosť robotických systémov a integrácia |
Zváracie normy AWS |
NVIDIA Omniverse pre priemyselné digitálne dvojčatá