
Držanie valcového dielu neznamená, že odovzdanie zariadenia je ukončené. Zberné zariadenie musí dosiahnuť radiálnu a axiálnu polohu; rozhranie zariadenia musí potom túto známu polohu akceptovať cez priehľadný otvor a definovaný stav riadenia. Zábery ukazujú oranžového robota, smerom nadol smerujúci paralelný chápadlo, krátke valcové diely a modré uzavreté zariadenie bez identifikácie procesu zariadenia. Požiadajte EVST o kontrolu vašej žiadosti →
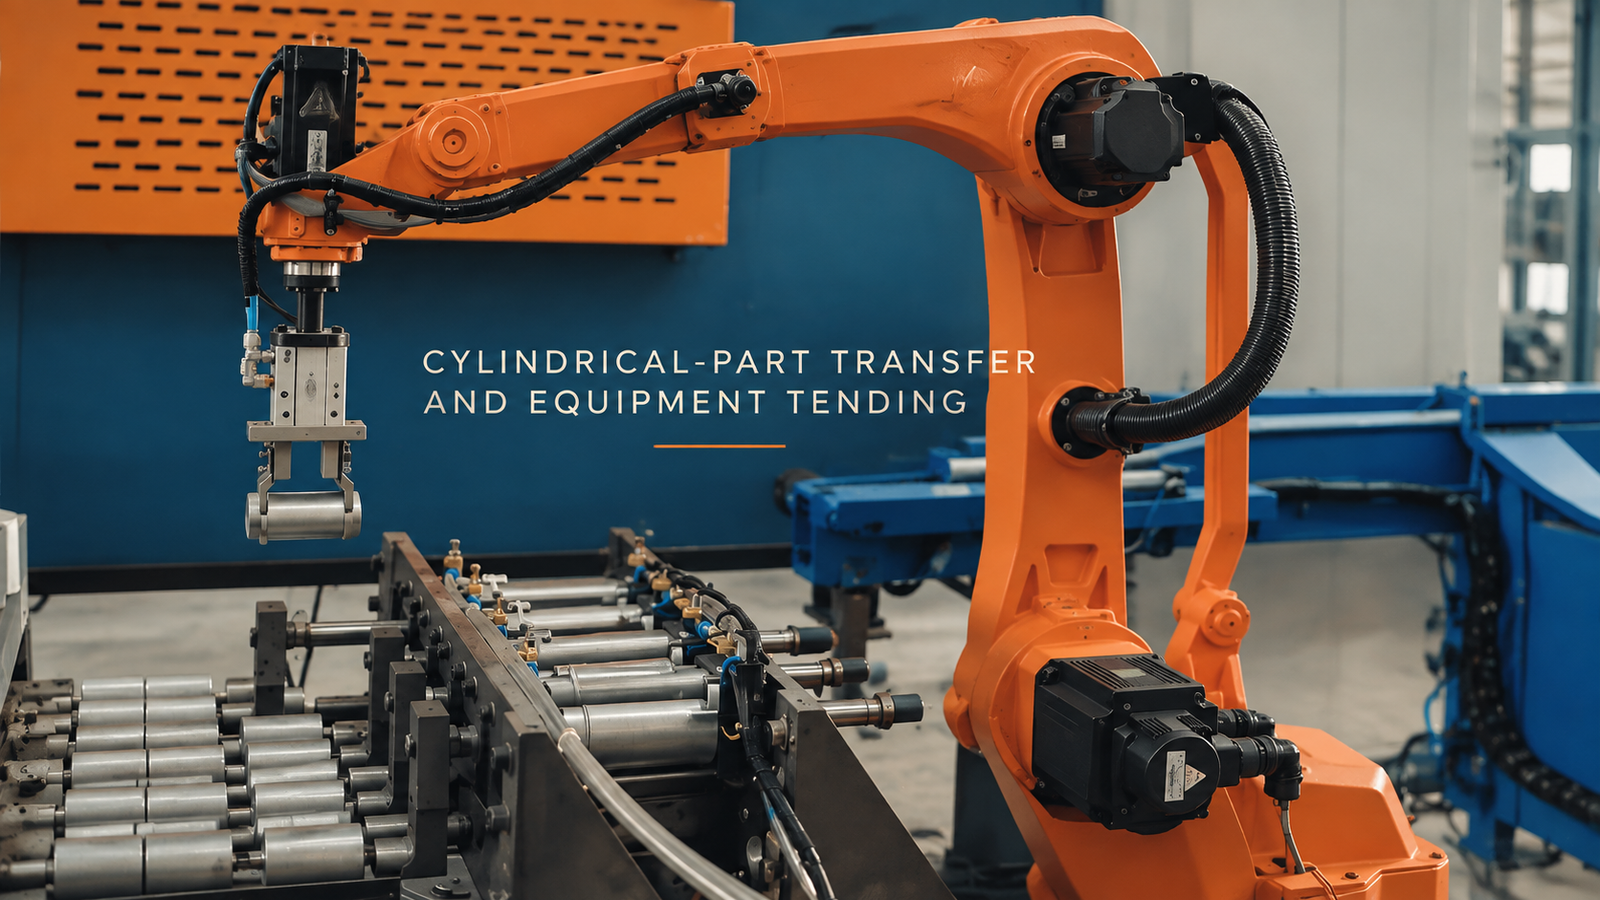
Úchop je užitočný iba vtedy, keď vytvára pozíciu
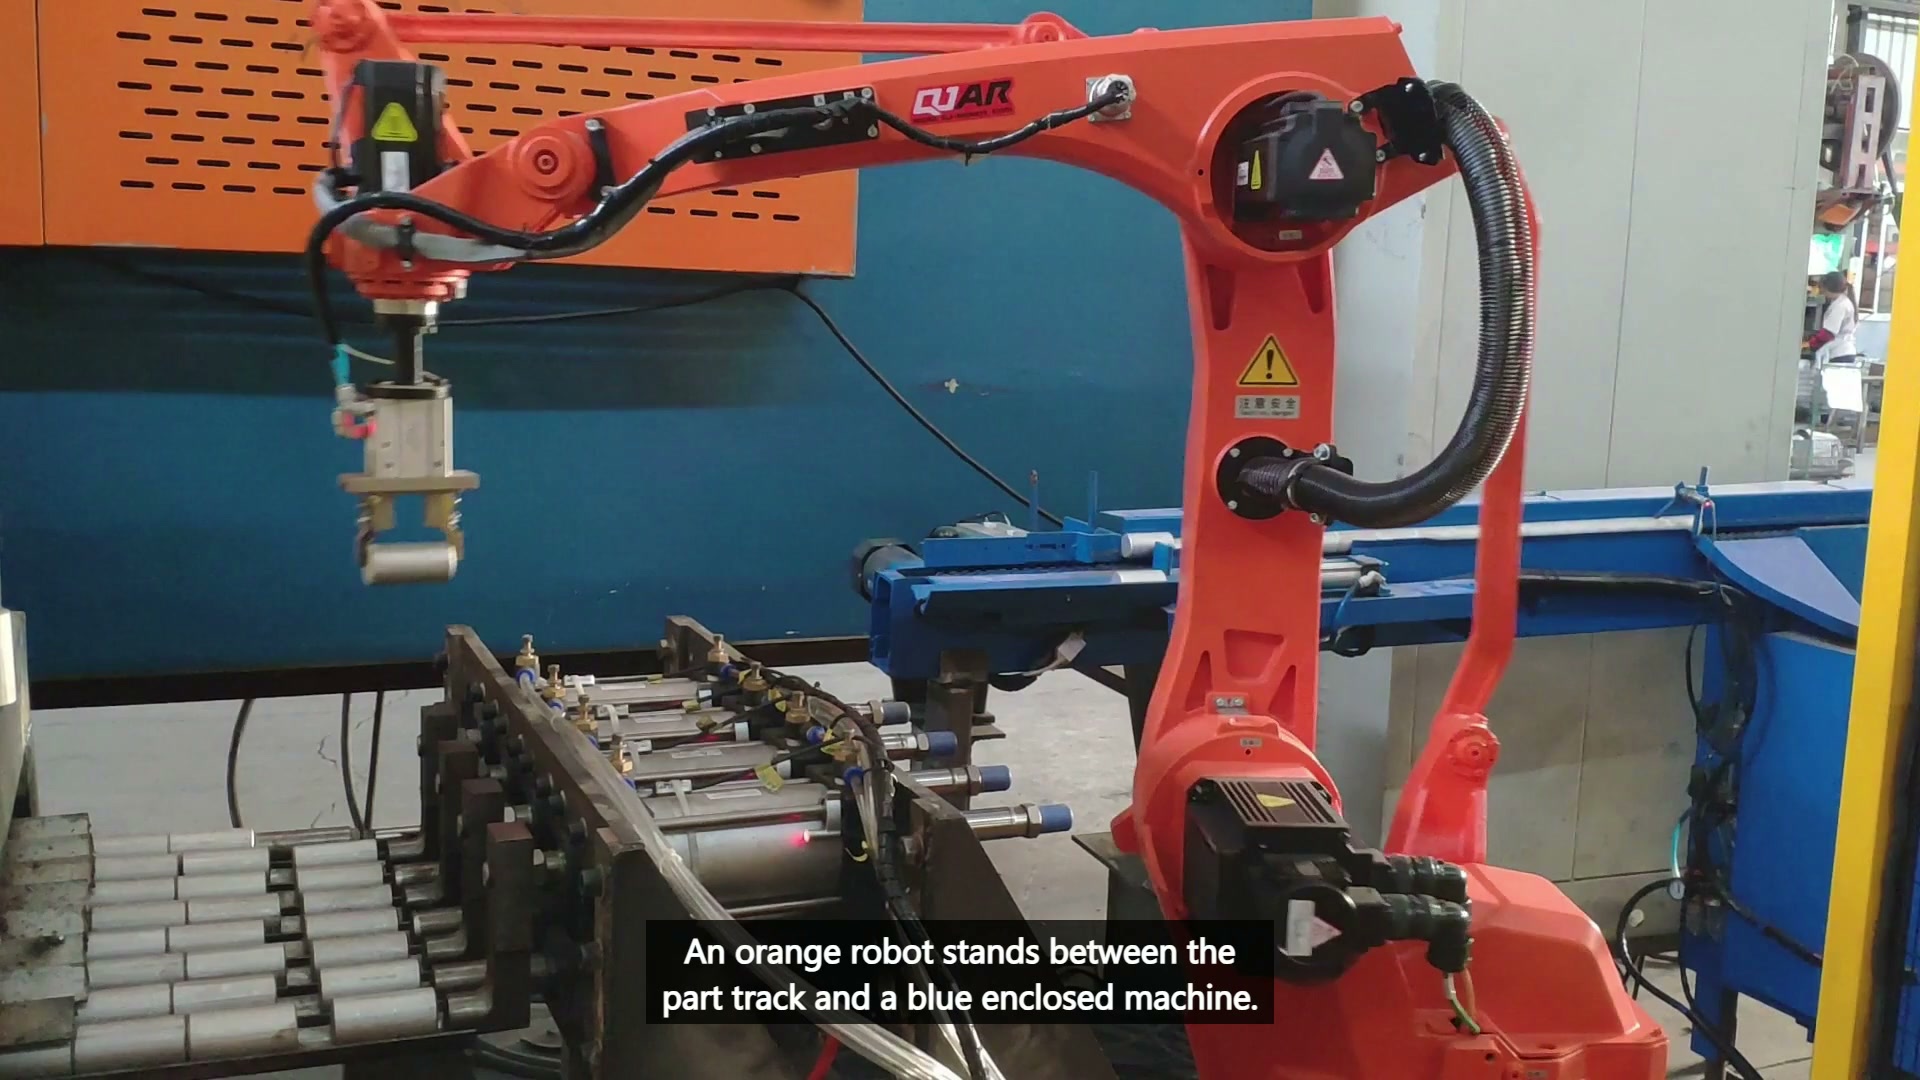
V čase 00:12:00 chápadlo viditeľne drží jeden krátky valcový diel nad oblasťou valčekovej dráhy.
Okrúhly diel sa môže pred zatvorením čeľustí otáčať, otáčať alebo sa vychýliť zo stredu. Podpera alebo hniezdo musí dosiahnuť radiálnu polohu, zatiaľ čo axiálny doraz riadi pozdĺžnu polohu. Kontakt čeľuste si potom musí túto polohu udržať bez poškodenia chránených povrchov alebo tlačenia dielu do novej polohy. Otestujte najmenšie a najväčšie povolené diely a najmenej priaznivý stav povrchu; zaznamenajte prázdne, čiastočné a šikmé uchopenia, ako aj úspešné zdvihy.
Hranica zariadenia pridáva ďalšie obmedzenie
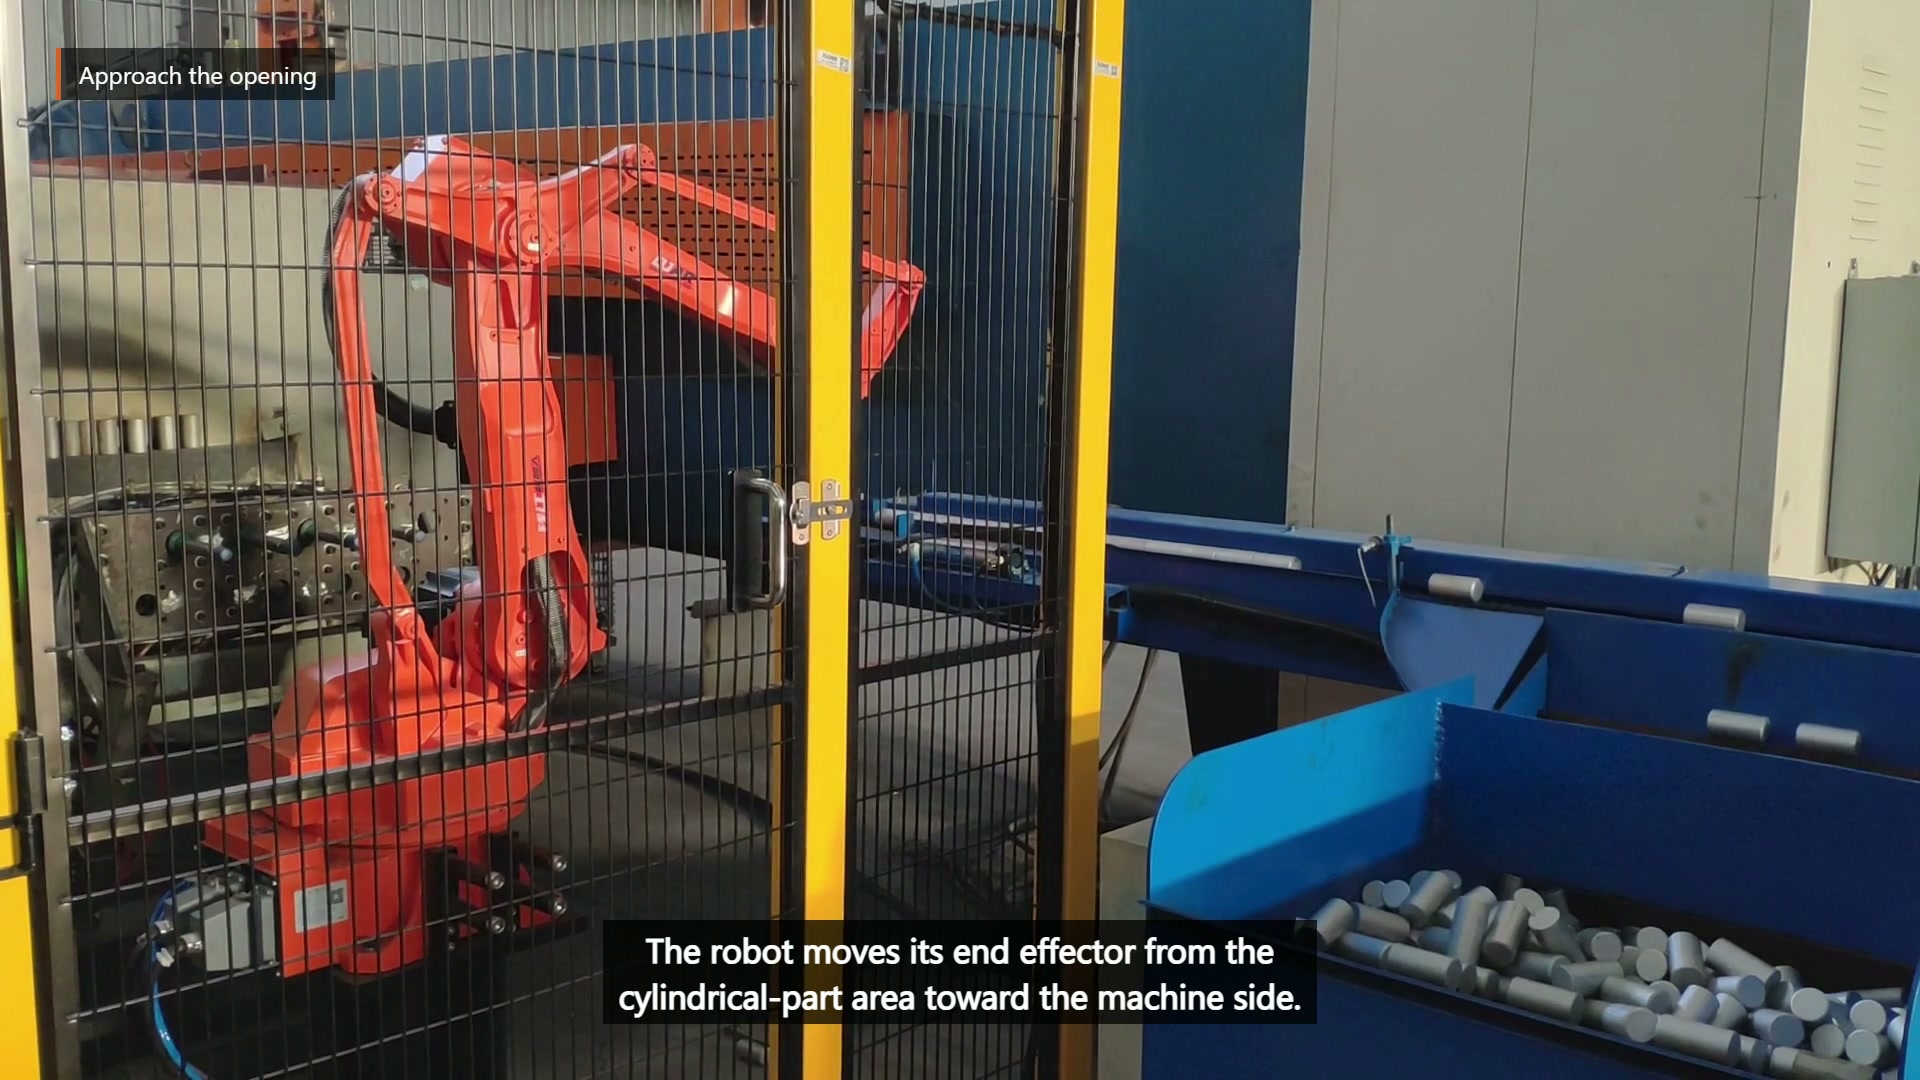
O 00:25:50 sa robot presunie smerom k modrému uzavretému zariadeniu vedľa oblasti s valcovými dielmi.
Vstup závisí od dohodnutého stavu pripravenosti a dostatočného priestoru pre chápadlo, zadržaný valec a ústupovú cestu. Pevné oneskorenie nemôže dokázať, že vnútorný pohyb sa zastavil, prístup je k dispozícii alebo je odovzdávacia poloha pripravená. Robotické uvoľnenie musí pokrývať zadržaný diel a nástroj, nielen prírubu ramena.
| Otázka | Rozhranie pre vyzdvihnutie | Rozhranie zariadenia |
|---|---|---|
| Čo opravuje pózu? | Radiálna podpora a axiálny doraz | Definované miesto odovzdania |
| Čo potvrdzuje pripravenosť? | Časť prítomná a správne umiestnená | Prístup je k dispozícii a stav prijímania je potvrdený |
| Aký objem je potrebné vyčistiť? | Čeľusťový prístup okolo susedných častí | Nástroj, valec a kompletná ústupová cesta |
| Aké zlyhanie si vyžaduje nápravu? | Chýbajúci, valivý alebo neúplný úchop | Zablokovaný vstup, odmietnuté odovzdanie alebo neúspešné vyčistenie |
Rozhrania by sa mali overiť samostatne predtým, ako sa načasujú ako jeden cyklus. Tým sa zabráni tomu, aby sa zastavenie zariadenia nesprávne diagnostikovalo ako problém s chápadlom alebo aby sa nestabilný snímač skryli dodatočnou medzerou za ním.
Testy obnovy odhalili, ktoré rozhranie stratilo kontrolu
Odstráňte diel z prezentácie, umiestnite ho do najhoršieho povoleného axiálneho odsadenia, overte uchopenie, zadržte stav pripravenosti zariadenia a zabráňte odovzdaniu v kontrolovaných pokusoch. Každý stav vyžaduje bezpečný bod zadržania a trasu resetovania, ktorá zachováva informáciu o tom, či robot nesie diel.
Pre preskúmanie konceptu poskytnite výkres súčiastky, rozsah priemerov a dĺžok, hmotnosť a chránené povrchy, podporu prezentácie a vstupné variácie, stavy otvárania a riadenia zariadenia, miesto odovzdania, očakávania obnovy a reprezentatívne súčiastky. Pošlite tieto vstupy na posúdenie konceptu EVST → alebo e-mail sales@evsrobot.com.
Záznam umožňuje manipuláciu s valcovými dielmi popri uzavretom zariadení; finálne nástroje, kontroly, zabezpečenie a schválenie závisia od validácie projektu.