
Užitočný popis robotického lakovania identifikuje požadovanú povrchovú úpravu každého povrchu vrátane rohov, priehlbín a závesných kontaktov. Jediný popis povrchovej úpravy pre celý diel môže spôsobiť, že tieto oblasti budú nejasné. Pred porovnaním striekacích dráh si označte ich požiadavky, aby procesný tím mohol rozlíšiť náročný povrch od povrchu, ktorý nebol nikdy špecifikovaný.
Premeňte výkres súčiastky na mapu povrchu
Vo videu v čase 00:05 sa zelený robot približuje k zavesenému obrobku zboku. Spodný pohľad v čase 00:18 prináša do diskusie ďalšiu časť dielu a jeho podperu. Tieto pozorovania nastoľujú užitočnú východiskovú otázku: na ktoré povrchy musí povlak v tomto zavesenom usporiadaní dosiahnuť? Neurčujú hrúbku povlaku ani stav skrytých plôch.
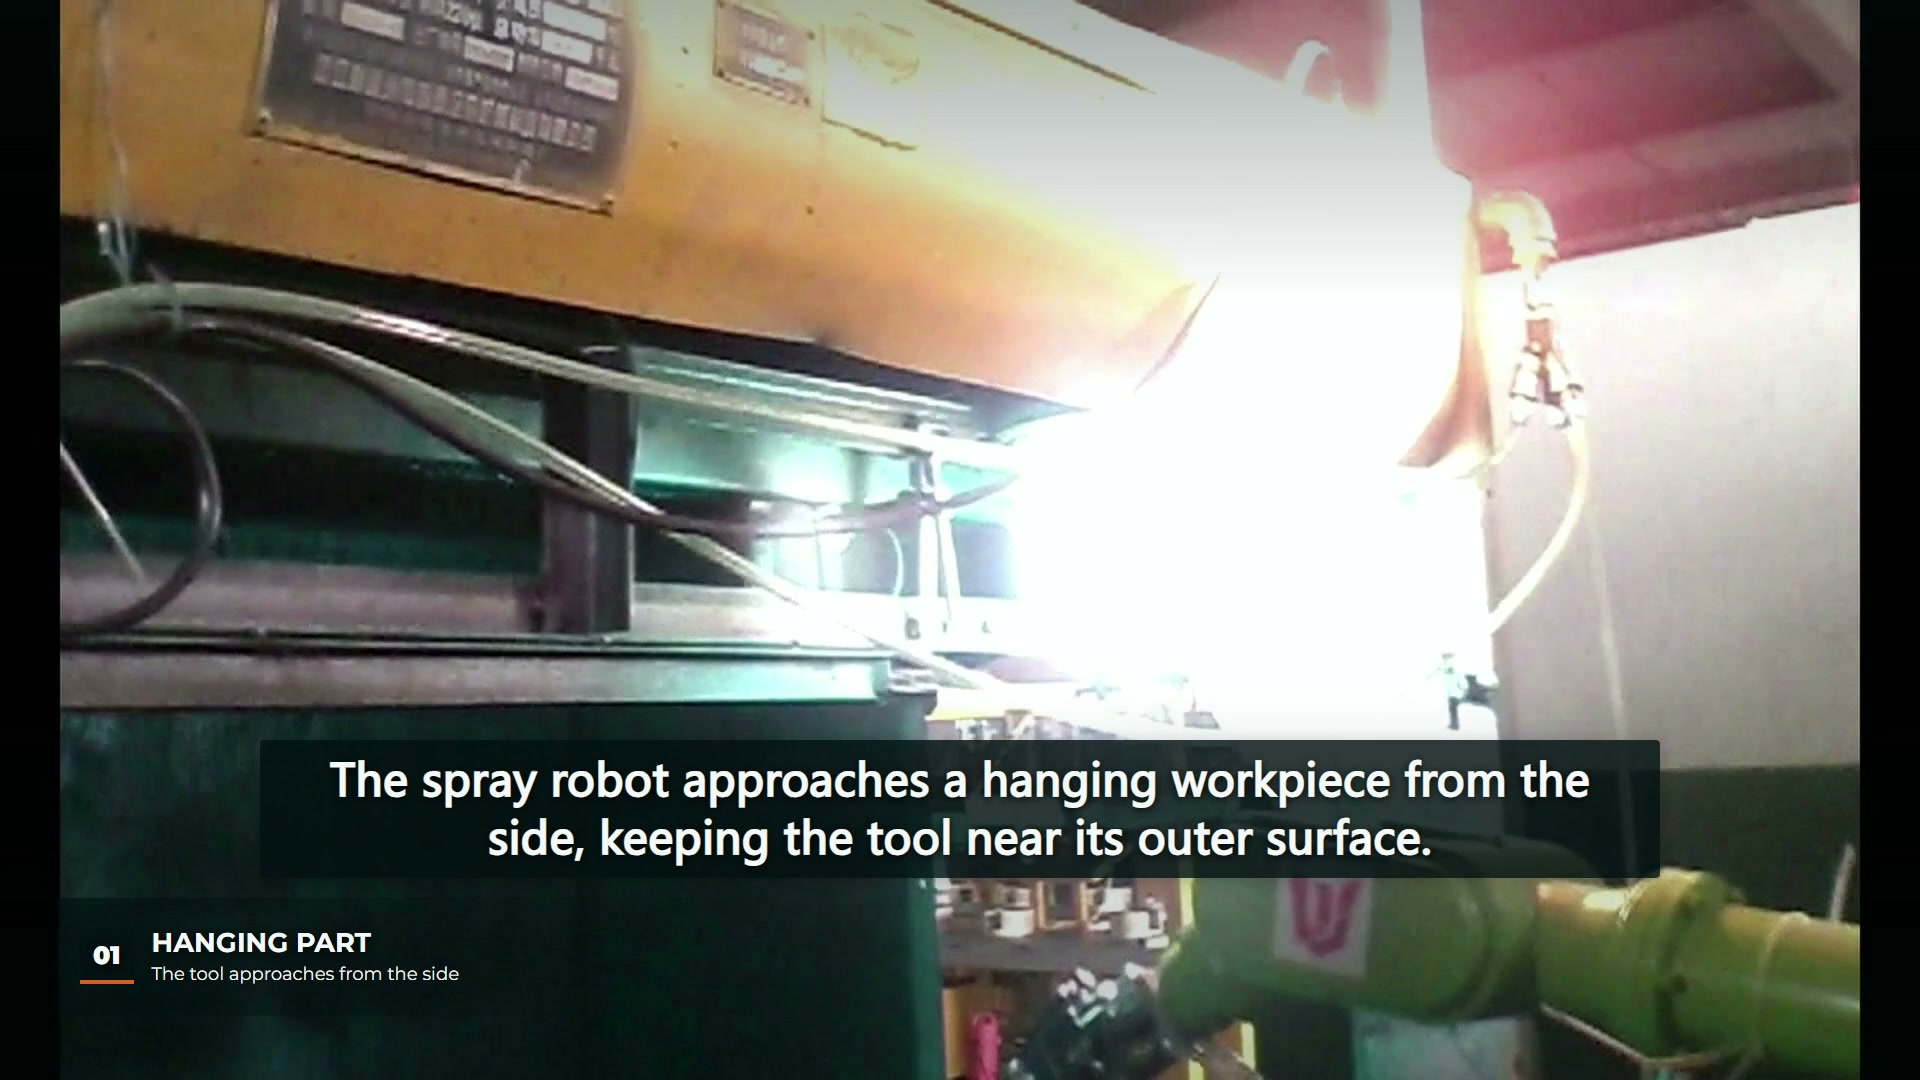
Na oddelenie širokých plôch, vyčnievajúcich hrán, zapustených oblastí a závesných kontaktov použite existujúce referencie prvkov vo výkrese. Každej oblasti prideľte vlastníka požiadavky a spôsob riešenia neistoty. Kontaktná plocha môže zostať nepotiahnutá v jednej aplikácii a neprijateľná v inej; to je požiadavka na produkt, nie rozhodnutie, ktoré treba ponechať na programátora robota.
| Región v navrhovanej časti | Vysvetlenie k záznamu | Čo ešte treba skontrolovať |
|---|---|---|
| Široká odhalená tvár | Požadované miesto dokončenia a kontroly | Či zvolený proces spĺňa túto požiadavku |
| Roh alebo výčnelok | Ktoré susedné plochy vyžadujú pokrytie | Lokálne pokrytie pri navrhovanej orientácii zavesenia |
| Výklenok alebo zadná strana | Či je to zahrnuté v rozsahu náteru | Prístup a príslušný inšpekčný pohľad |
| Závesný kontakt | Povolená kontaktná plocha a akákoľvek výnimka z cieľa | Dohoda o manipulácii alebo neskoršom spracovaní tejto oblasti |
Toto sú navrhované stručné polia, nie pozorovania dokončených kontrol v natočenej inštalácii.
Zachovať geometrické poradenstvo v rámci jeho rozsahu
Pokyny spoločnosti Graco k technike striekania vysvetľuje, ako zmena uhla a vzdialenosti pištole môže ovplyvniť pokrytie. Jeho vzdialenosti bezvzduchového striekania pre majiteľov domov a hodnoty prekrytia by sa nemali stať nastaveniami pre tohto robota. Príslušný princíp plánovania je užší: roh mení vzťah medzi nástrojom a lokálnym povrchom, takže jeho požiadavka si zaslúži osobitnú pozornosť.
Publikované Riešenie robotického lakovania Sames opisuje nastavenie tvarovacieho vzduchu na prispôsobenie striekacieho vzoru dielu. Toto je jeden príklad zariadenia. Ukazuje, prečo môže diskusia o povrchovej úprave zahŕňať konfiguráciu aplikátora, ako aj pohyb robota; v tomto videu neidentifikuje aplikátor ani dostupné funkcie.
Vyberte vzorky podľa nezodpovedanej požiadavky
Pre navrhovanú aplikáciu môže vzorový plán sledovať mapu povrchu. Ak sa neistota týka priehlbiny, výsledok na širokej prednej ploche jej neodpovedá. Ak sú problémom závesné kontakty, zaznamenajte testované zavesné usporiadanie spolu s výsledkom kontroly. Vyhnite sa vyhláseniu celej súčiastky za prijateľnú, ak bola preskúmaná iba ľahko viditeľná oblasť.
Táto mapa požiadaviek predchádza kontrolám pohybu, o ktorých sa hovorí v našej robotický sprievodca suchým chodom postrekovacej dráhyMapa definuje, čo musí náter dosiahnuť; kontrola v praxi sa zaoberá tým, ako zariadenie pristupuje k dielu. Ani jedno z nich nenahrádza následné posúdenie náteru.
Redakčný názor EVST je, že nevyriešená požiadavka na povrchovú úpravu by mala zostať v zadaní viditeľná. Vyznačený výkres dielu, skutočné usporiadanie zavesenia a očakávania kontroly špecifické pre daný región uľahčujú vyriešenie tejto neistoty bez toho, aby sa plynulý pohyb striekania zmenil na tvrdenie o kvalite náteru.