
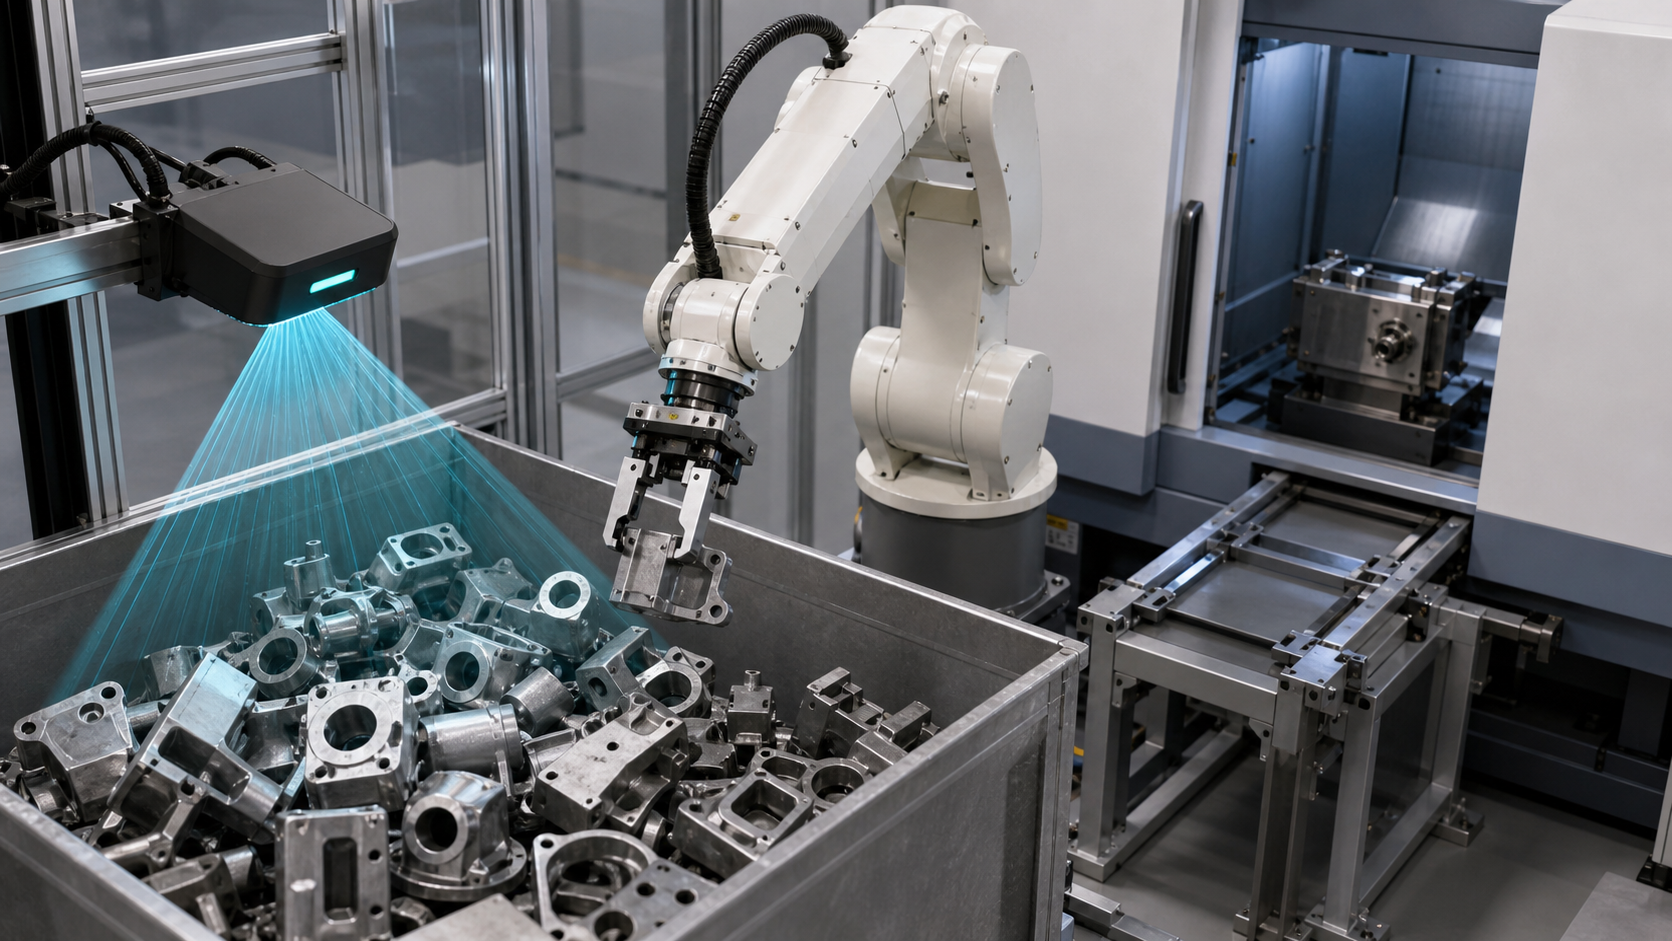
Táto príručka je určená pre výrobných inžinierov, riadiacich inžinierov, integrátorov, plánovačov údržby a výrobné tímy, ktoré hodnotia zaťaženie strojov variabilnými dielmi. EVST považuje výsledok videnia za jeden vstup pre riadené odovzdávanie, nie za dôkaz, že celá bunka je pripravená.
Čo zdrojový materiál podporuje – a čo nie
Zaregistrovaný materiál je identifikovaný ako aplikácia obsluhy stroja s 3D videním. Vymazaná sekvencia viditeľne podporuje iba pohyb robota a interakciu s oblasťou zariadenia vrátane kontextu priblíženia, prístupu, odtiahnutia a manipulácie s dielmi. Viditeľne nezobrazuje mapu hĺbky, rozpoznanú polohu, výsledok kalibrácie, skóre uchopenia, logiku riadenia stroja, záznam o kontrole ani bezpečnostný obvod.
EVST preskúmal kontaktné listy s plným zdrojovým kódom, vybranú bezpečnú plodinu a schválený derivát ako dôkazy ohraničeného pozorovania. Z tohto materiálu nebola odvodená žiadna presnosť rozpoznávania, miera úspešnosti uchopenia, čas cyklu, trvanie nepretržitého behu, robustnosť, pokrytie univerzálnych dielov, validácia bezpečnosti, zhoda ani výsledok certifikácie.
Kľúčové poznatky pred výberom metódy lokalizácie
- Pred výberom kamery alebo algoritmu definujte skutočné vstupné stavy.
- Udržujte explicitný rámec vizuálnej sústavy, rám robota, rám nástroja, rám súčiastky a vzťažný bod stroja.
- Vyhodnoťte uskutočniteľnosť uchopenia oddelene od detekcie polohy.
- Pred prístupom k zariadeniu je potrebné vyžadovať povolenie k stroju a overený stav zariadenia.
- Pred optimalizáciou pohybu navrhnite trasy s neistými výsledkami a prerušenými cyklami.
Rozhodovacia tabuľka pre obsluhu 3D stroja na videnie
| Lokalizačný prístup | Užitočná východisková podmienka | Dôkazy na potvrdenie | Predpoklad, ktorému sa treba vyhnúť |
|---|---|---|---|
| Pevná mechanická prezentácia | Súčiastky prichádzajú na opakovateľné fyzické vzťažné body s kontrolovanou orientáciou | Stav referenčného bodu, variácia súčiastky, opotrebenie upínacieho prípravku, vôľa pri zaťažení a stav uvoľnenia | Výkres nominálneho upínacieho zariadenia dokazuje, že každá prichádzajúca časť je umiestnená |
| 2D videnie | Požadovanú polohu je možné odvodiť z kontrolovaného pohľadu a v tomto pohľade je možné pozorovať relevantnú variáciu. | Svetelné podmienky, viditeľné prvky, rovina obrazu, mierka, oklúzia a transformácia robotického rámca | Jasný obraz dokazuje, že priblíženie a priľnavosť sú bez kolízie |
| 3D videnie | Hĺbka alebo poloha mimo roviny je relevantná pre rozhodnutie o zdvihnutí | Pokrytie scény, referenčný rámec, reprezentatívne povrchy, susedná geometria, kandidáti na uchopenie a podmienky odmietnutia | Vrátená póza je automaticky dosiahnuteľná a uchopiteľná |
| Hybridná prezentácia plus vízia | Mechanické vedenie môže obmedziť variácie, zatiaľ čo zrak rieši zostávajúcu neistotu | Rozdelenie zodpovednosti medzi hardvér údajov a snímanie plus detekcia porúch pre obe strany | Dve metódy lokalizácie eliminujú potrebu dôkazov o prijatí |
Začnite so stavmi prichádzajúcich dielov, nie so špecifikáciami kamery
Uveďte, ako môžu súčiastky skutočne doraziť: oddelené, vnorené, naklonené, prekryté, otočené, čiastočne skryté, ležiace na rôznych povrchoch alebo zmiešané s oddeľovačmi a prázdnymi priestormi. Zaznamenajte, ktoré stavy sú prijateľné pre automatické vyzdvihnutie a ktoré musia byť odmietnuté, preusporiadané alebo odoslané na intervenciu. Tento zoznam sa stáva základom pre reprezentatívne vzorky a výnimočné testy.
Stav povrchu tiež patrí do vstupného záznamu. Reflexné oblasti, tmavé povrchové úpravy, priesvitné oblasti, kontaminácia, poškodenie a odchýlky v obrábaní môžu zmeniť to, čo senzor dokáže pozorovať. Tieto podmienky neoprávňujú na všeobecné tvrdenie, že jeden senzor bude úspešný alebo zlyhá; definujú, čo musí projekt testovať so skutočným materiálom.
Udržujte každý súradnicový rámec viditeľný v zázname návrhu
Výsledok lokalizácie má význam iba v definovanom rámci. Záznam o návrhu by mal identifikovať rám senzora, rám scény alebo kontajnera, základný rám robota, rám aktívneho nástroja, rám dielu a vzťažný bod stroja použitý na načítanie. Mal by tiež uvádzať, ktorá transformácia je pevná, ktorá je kalibrovaná, ktorá sa môže zmeniť po údržbe a ako sa zisťuje zmenený vzťah.
Overovanie by malo oddeliť rôzne zdroje chýb, namiesto toho, aby ich kombinovalo do jedného nevysvetleného výsledku. Projekt môže vyžadovať preskúmanie montáže senzorov, umiestnenia kalibračných artefaktov, nastavenia robota a nástroja, polohy kontajnera, geometrie súčiastky a vzťažného bodu na strane stroja. Numerické limity musia vychádzať z požiadaviek na súčiastku a proces a potom sa musia otestovať s nainštalovaným zariadením.
Overenie uskutočniteľnosti pochopenia po lokalizácii
Geometricky platná poloha súčiastky sama o sebe neposkytuje použiteľné uchopenie. Navrhovaná poloha nástroja musí udržiavať svoje kontaktné plochy na povolenej oblasti, vyhýbať sa susedným súčiastkam, vyčistiť kontajner, zachovať požadovanú orientáciu nástroja a zachovať dráhu pre vybratie. Prenášaná súčiastka musí tiež zostať voľná počas presunu a vstupu do stroja.
Rozhodnutie o uchopení by malo viesť k pozorovateľnému výsledku. Medzi príklady patria akceptovaný kandidát, žiadny akceptovateľný kandidát, zablokované priblíženie, nepotvrdený úchop alebo neistý čiastočný stav. Riadiaca jednotka potom potrebuje definovanú reakciu pre každý výsledok. Opakované pokusy by mali mať limit a podmienku ukončenia; inak sa lokálny problém snímania môže stať nekontrolovaným zastavením výroby.
Definovať odovzdávanie stroja ako potvrdené stavy
Pred prístupom k zariadeniu definujte oprávnenia, ktoré musia byť splnené. Praktický model stavov môže zahŕňať stavy: stroj pripravený, prístup povolený, upínací prípravok pripravený, robot prenášajúci očakávaný diel, vybraté cieľové umiestnenie a vylúčený konfliktný pohyb. Po umiestnení by mal proces rozlišovať medzi prítomnosťou dielu, zriadením vlastníctva upínacieho prípravku, uvoľnením nástroja robota, vyčistením robota a povolením cyklu stroja.
Názvy signálov a implementácia závisia od architektúry stroja a riadenia. Samotné načasovanie je slabým dôkazom, pretože uplynutý čas nepreukazuje stav prípravku, uvoľnenie robota, úspešné uvoľnenie ani prítomnosť súčiastky. Záznam o odovzdaní by mal uvádzať, čo je potvrdené, ako je to potvrdené a ktorý stav vlastní súčiastku pri každom prenose.
Naplánujte si cesty výnimiek pred automatickou prevádzkou
| Pozorovaný stav | Riadená reakcia na definovanie | Pred reštartovaním je potrebný dôkaz |
|---|---|---|
| Výsledok lokalizácie chýba alebo je mimo akceptovaného stavu | Pozastaviť snímanie, povoliť ohraničené opätovné skenovanie alebo akciu správy scény a potom odmietnuť alebo vyžiadať zásah | Známy stav scény, počet opakovaní a autorizovaná ďalšia akcia |
| Priľnavosť nie je potvrdená | Zastaviť presun a pohybovať sa iba cez overenú dráhu prázdneho nástroja alebo neistého dielu | Stav nástroja, stav dielu, bezpečný ústup a stav kontajnera |
| Prístup alebo výber nie je k dispozícii | Zabráňte vstupu a nasmerujte na určené miesto na záchranu | Poloha robota, stav prenášaných dielov, stav stroja a voľný priestor na zotavenie |
| Stroj nie je pripravený alebo sa stratilo prístupové oprávnenie | Zostaňte mimo priestoru s vybavením alebo vykonajte schválený ústup | Aktuálne vlastníctvo, stav zariadenia, stav vymazania robotom a obnovené povolenie |
| Prítomnosť vydania alebo časti je neistá | Nespúšťajte strojový cyklus; prejdite do stavu overenia alebo zásahu | Potvrdené umiestnenie dielu, stav nástroja, stav upínacieho prípravku a autorizovaný reštart |
Prijateľná reakcia je špecifická pre danú aplikáciu. Prístup, riadenie energie, zabezpečenie, oprávnenie na resetovanie a manuálny zásah musia byť v súlade s posúdením rizík projektu, pokynmi pre zariadenie a príslušnými požiadavkami.
Vytvorte plán postupného dokazovania
- Zmrazte revíziu súčiastky, reprezentatívne vstupné stavy, pravidlá kontajnera, konfiguráciu nástroja, vzťažný bod stroja a zamýšľaný stav zaťaženia.
- Overte vzťahy medzi senzorom, scénou, robotom, nástrojom, dielom a strojom pomocou nainštalovaného usporiadania.
- Zaznamenávajte výsledky lokalizácie oddelene od výsledkov kandidátov na uchopenie.
- Otestujte priblíženie, zdvihnutie, odstránenie, presun, vstup zariadenia, umiestnenie, uvoľnenie a vybratie s reprezentatívnymi extrémami.
- Neistá lokalizácia sily, prázdny úchop, prekážka v pohybe, stroj nie je pripravený, stratené povolenie a neisté podmienky uvoľnenia.
- Potvrdenie každej cesty pozastavenia, opakovania, odmietnutia, ústupu, intervencie, resetovania a reštartu.
- Pred zmenou parametrov pohybu aplikujte na dokončené odovzdanie metódu kontroly špecifikovanú v projekte.
Táto postupnosť predstavuje rámec dôkazov, nie univerzálny akceptačný plán. Veľkosť vzorky, numerická tolerancia, trvanie testu, povolený opakovaný pokus, metóda kontroly a akceptačná autorita zostávajú projektovými rozhodnutiami.
Kontext bezpečnosti a integrácie
Oficiálna Strana ISO 10218-2:2025 opisuje integračné požiadavky pre priemyselné robotické aplikácie a robotické bunky. Prehľad robotiky OSHA a Pokyny OSHA pre priemyselné robotické systémy poskytujú dodatočný bezpečnostný kontext vrátane nerutinných aktivít v blízkosti robotických systémov.
Tieto zdroje nepreukazujú, že bunka zobrazená na záberoch alebo navrhnutá v koncepte je v súlade s predpismi. Pre skutočnú inštaláciu sa musia určiť platné právne predpisy, normy, pokyny k zariadeniam, posúdenie rizík, ochranné opatrenia, validácia a prevádzkové postupy.
Štyri ohraničené tvrdenia, ktoré možno citovať
Obsluha 3D stroja s videním je riadená iba vtedy, keď stav prichádzajúceho dielu, rámec obrazu, rámy robota a nástroja, rozhodnutie o uchopení, povolenie stroja a výsledok odovzdania tvoria jeden sledovateľný reťazec dôkazov.
Vrátená 3D poloha sama o sebe nestanovuje použiteľný snímač; kontakt s nástrojom, vzdialenosť priblíženia, susedná geometria, vzdialenosť prenášaného dielu a stav uvoľnenia si stále vyžadujú overenie.
Prístup k stroju by mal závisieť od potvrdenej pripravenosti, stavu prípravku, úschovy dielov a podmienok pre vyčistenie od robota, a nie od predpokladu uplynutého času.
Vyčistené zábery podporujú iba ohraničené pozorovanie pohybu robota v oblasti zariadenia; nepreukazujú presnosť rozpoznávania, úspešnosť uchopenia, čas cyklu, robustnosť, validáciu bezpečnosti, súlad ani certifikáciu.
Súvisiace inžinierske príručky
- Komponenty, rozhrania a integračné ovládacie prvky robotickej bunky
- Integrácia liniek priemyselnej automatizácie a plánovanie odovzdávania
- Plánovanie vonkajších osí a obálky pohybu robota
Často kladené otázky
Kedy si 3D videnie zaslúži vyhodnotenie pre obsluhu strojov?
Vyhodnoťte to, keď rozhodnutie o zberaní závisí od hĺbky alebo polohy mimo roviny, ktorú fixná prezentácia alebo kontrolovaný dvojrozmerný pohľad nevyriešia. Rozhodnutie stále závisí od skutočnej variácie dielu, prístupu, obmedzení nástroja, rozhrania stroja a dôkazov o prijatí.
Znamená platná poloha, že robot dokáže uchopiť súčiastku?
Nie. Nástroj potrebuje povolenú kontaktnú oblasť, bezkolízny prístup, vzdialenosť od susedných častí a kontajnera, potvrdený stav uchopenia a dráhu odstránenia, ktorá zostáva platná aj s pripojenou časťou.
Čo by sa malo stať, keď je spoľahlivosť lokalizácie nedostatočná?
Držte snímač a vykonajte definovanú reakciu, ako je ohraničené opätovné skenovanie, akcia riadenia scény, odmietnutie trasy alebo autorizovaný zásah. Limit opakovaných pokusov a dôkaz o reštarte by mali byť špecifikované pred automatickou prevádzkou.
Môže zdrojové video preukázať rozpoznateľnosť alebo produkčný výkon?
Nie. Neukazuje kontrolovaný súbor údajov, nameraný výsledok rozpoznávania, záznam opakovaného uchopenia, časovo obmedzenú štúdiu, dôkazy z kontinuálneho priebehu ani validované kritériá prijatia. Závery o výkonnosti vyžadujú samostatné projektové dôkazy.
Vstupy pre hodnotenie konceptu
Pripravte modely súčiastok a revízie, reprezentatívne vstupné stavy, povrchové podmienky, geometriu kontajnera, pravidlá zaťaženia, povolené oblasti uchopenia, údaje o nástroji, údaje o stroji, rozhranie zariadenia, požadované podmienky odovzdania, metódu kontroly, cieľový cyklus, dostupný priestor a prípady výnimiek. Vyhodnotenie konceptu EVST potom môže namapovať reťazec súradníc, obmedzenia uchopenia, povolenia, stavy obnovy a validačné otázky bez vymýšľania výsledku, ktorý nebol otestovaný.
Ako bol tento článok pripravený a udržiavaný
Metóda kombinuje ohraničené pozorovanie registrovaných médií s inžinierskou dekompozíciou prezentácie, súradníc, uchopenia, strojového rozhrania a kontrol výnimiek. Oficiálne bezpečnostné zdroje sú prepojené v mieste použitia, zatiaľ čo vyhlásenia založené na záznamoch zostávajú obmedzené na viditeľné akcie a explicitné absencie. Opravy je možné odoslať prostredníctvom kontaktná trasa spoločnosti, A zásady ochrany osobných údajov vysvetľuje spracovanie údajov z lokality.