
Последовательность работ в рабочей зоне при многократной сварке рельсовых компонентов.

Изучите, как последовательность действий в рабочей зоне, согласованность приспособлений и граничные условия определяют порядок выполнения многократных роботизированных сварных швов на рельсовых компонентах.
Обзор методов роботизированной шлифовки корпусов клавиатур ноутбуков.
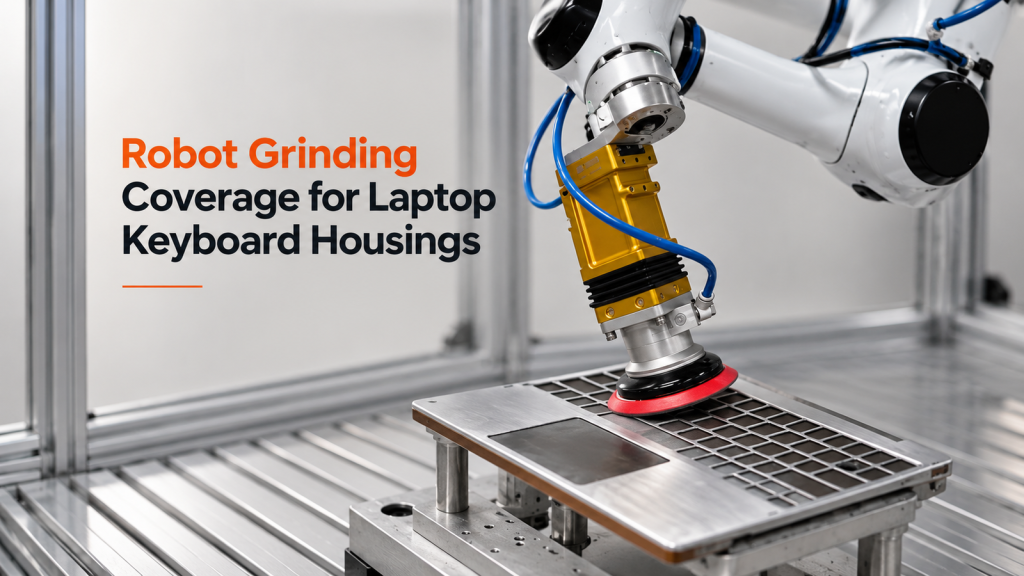
Узнайте, как зонирование поверхности, положение инструмента и проверки переходов определяют траектории шлифовки роботом корпусов клавиатур ноутбуков.
Как роботизированная система распыления краски на задней двери автомобиля справляется с обтеканием краев, использованием защитных масок и ограничениями кабины?
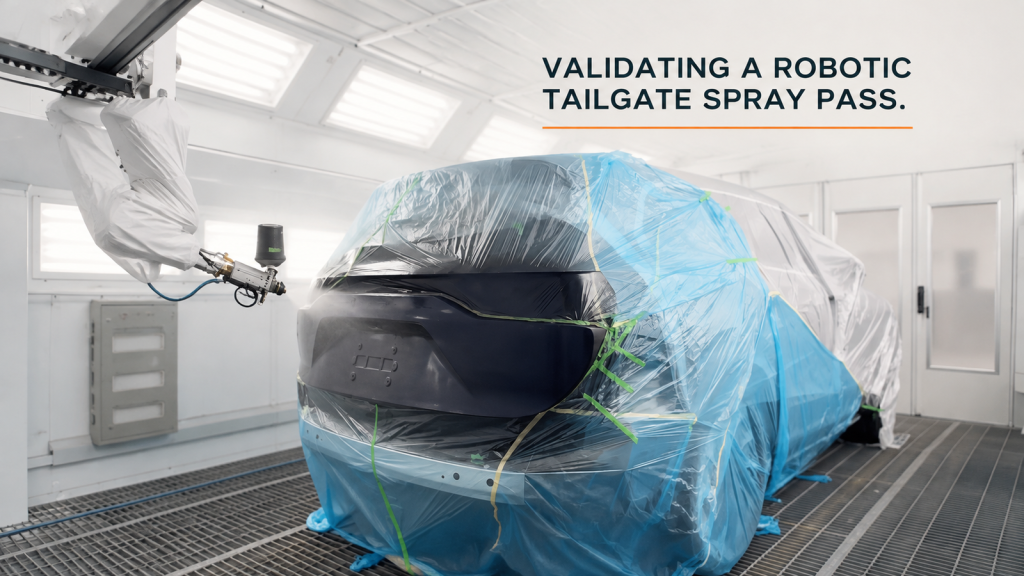
Посмотрите, как зоны поверхности, положение аппликатора, установленный сверху контейнер для краски, границы маскировки и зазоры в камере влияют на траекторию распыления краски роботизированным способом на заднем борту автомобиля.
Обслуживание печатного станка роботом: что делает процесс передачи информации между лотком и прессом повторяемым?
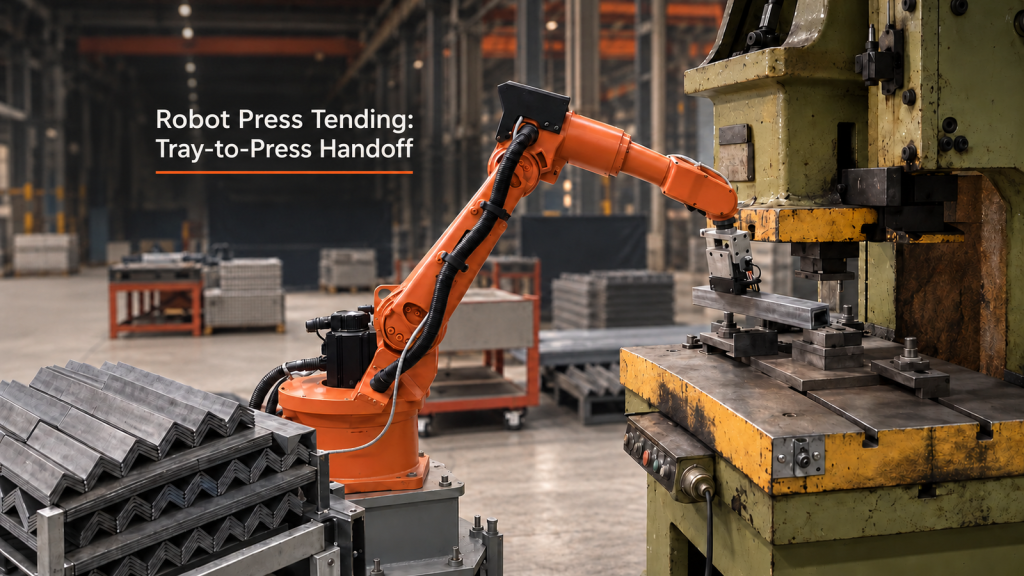
Практический анализ процессов захвата лотков, разрешений на использование пресса, расположения рабочего стола и его восстановления при обслуживании роботизированного пресса.
Планирование роботизированной рабочей станции для нанесения защитного покрытия: три рабочие зоны, один свободный проход.
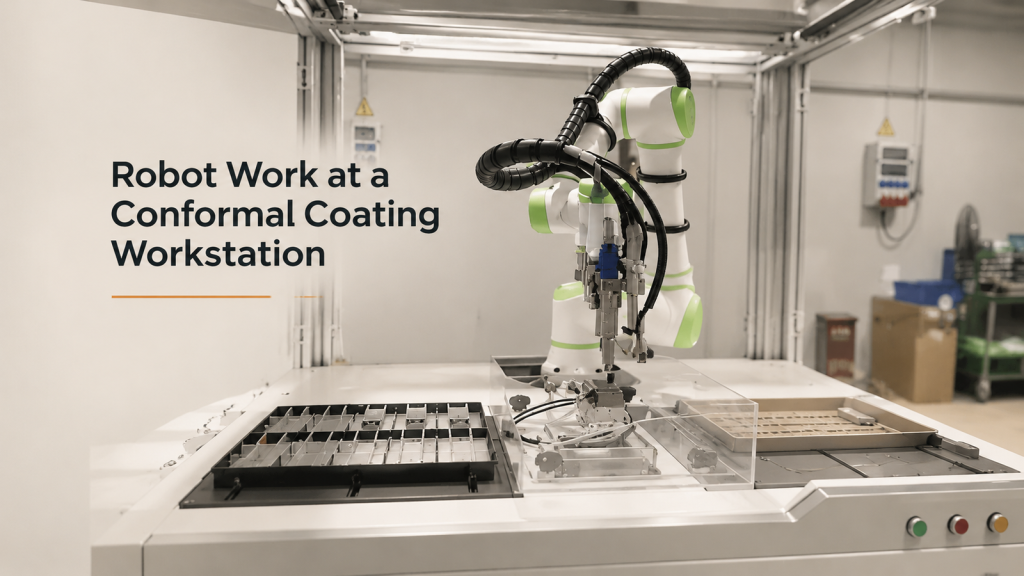
Как планировать маршруты роботов, интерфейсы оснастки, состояния занятости и восстановление работы в трех рабочих зонах на рабочем месте по нанесению конформных покрытий.
Обслуживание мобильных роботов на станках с ЧПУ
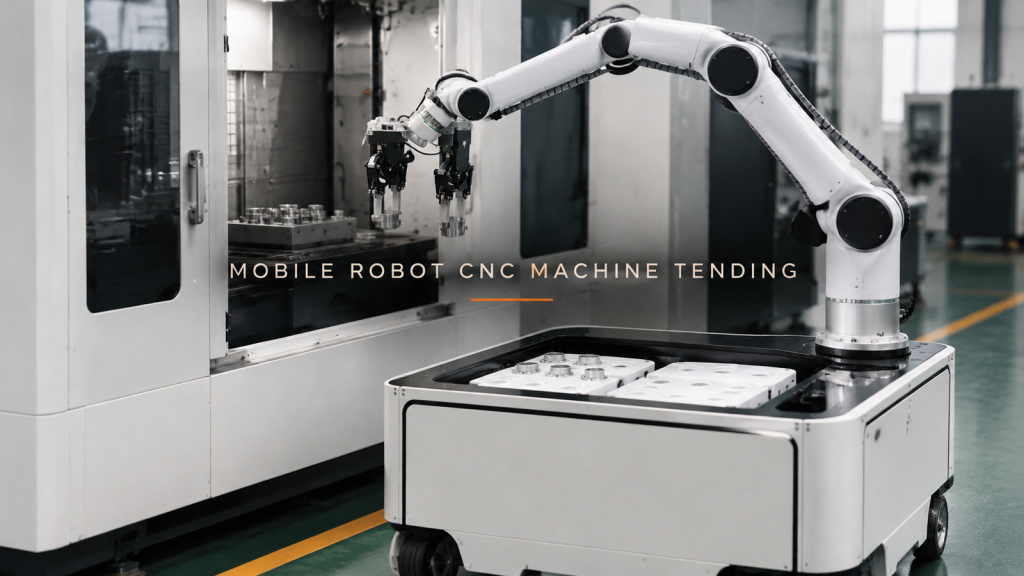
Концепция мобильного робота для обслуживания станков с ЧПУ должна координировать три интерфейса: лоток, отверстие станка и положение стыковки, обеспечивающее взаимодействие обоих устройств.
Роботизированное распыление клея для приборных панелей
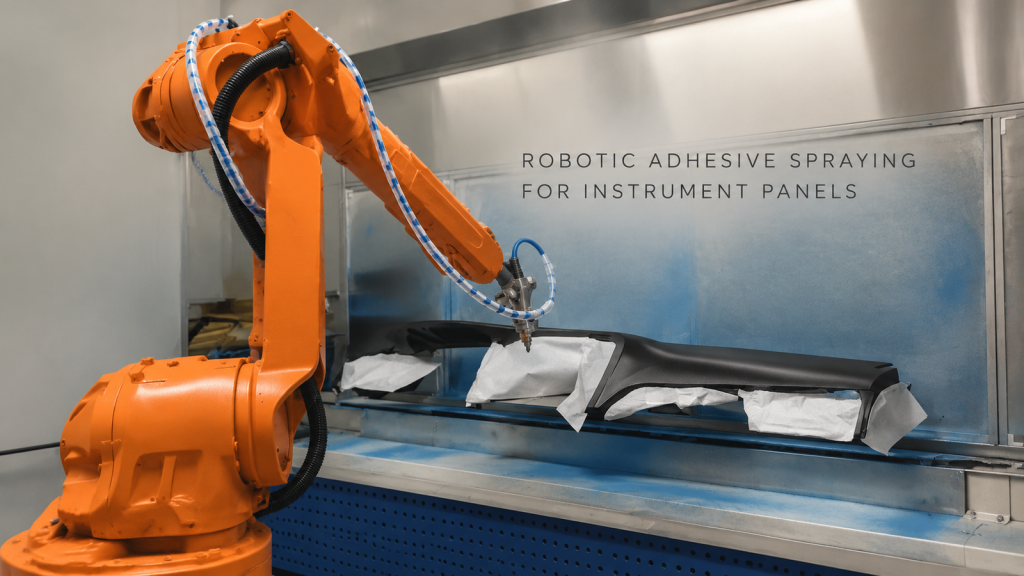
Посмотрите, как робот приближается, следует за роботом и меняет его положение на приборной панели, а затем проанализируйте траекторию, зазоры и входные данные для проверки в рамках практического проекта.
Роботизированная сварка швов на ребристой заготовке коробчатой формы: требования к траектории соединения.
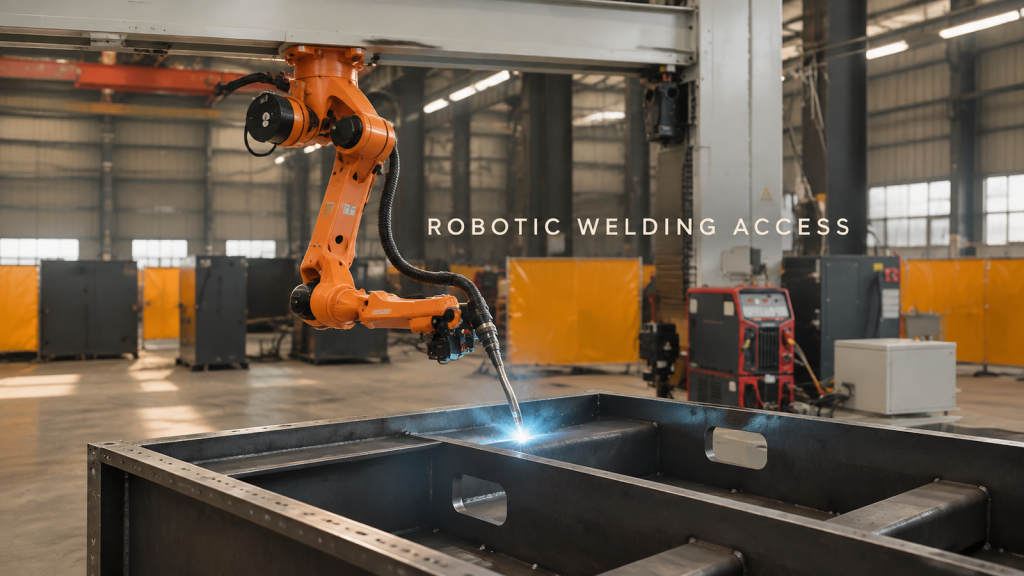
На видеозаписи, снятой в полевых условиях, показана сварка роботом шва на ребристой заготовке коробчатой формы. Обратите внимание на важные параметры геометрии, доступа и проверки.
Укладка рассады в лотки с помощью робота: формирование чередующихся слоев и разгрузка лотка.
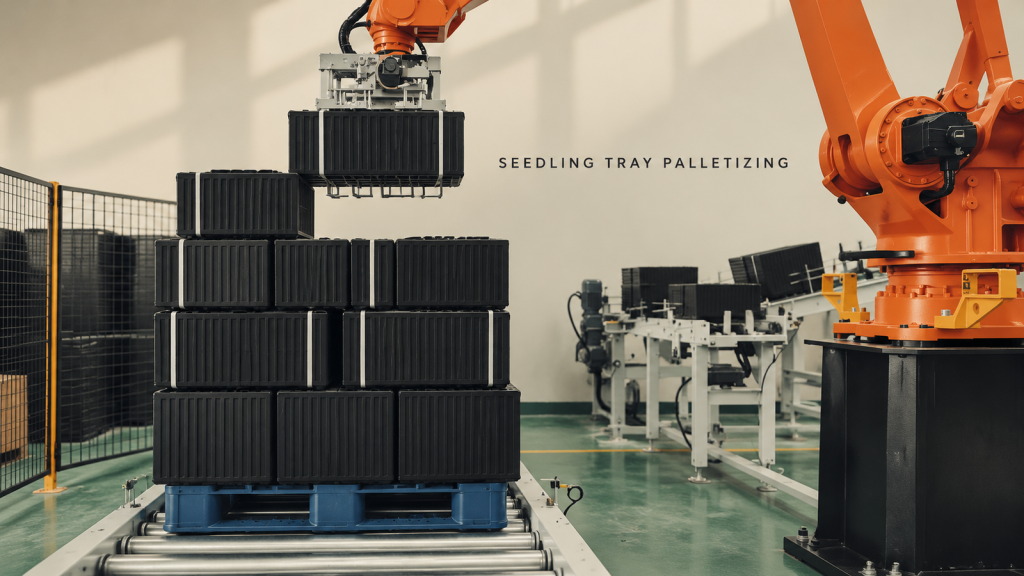
Посмотрите, как собранные группы рассадных лотков укладываются в чередующиеся ярусы и выгружаются в виде полной паллетной партии.
Шлифовка компонентов домкрата роботом: координация поворотного зажима и доступа инструмента.
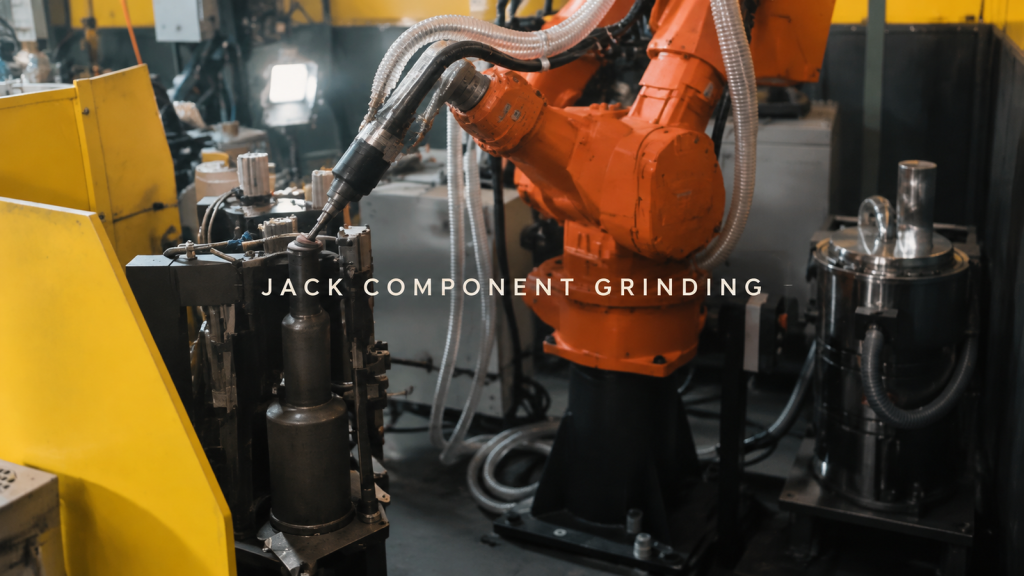
Посмотрите, как поворотное приспособление обеспечивает подачу компонентов домкрата для роботизированной шлифовки, с учетом путей контакта сзади и спереди (нижняя часть), блокировок индексации и проверок зазоров.
Что обеспечивает стабильность длинного шва из листового металла, выполненного методом аргонодуговой сварки, от начала до конца?
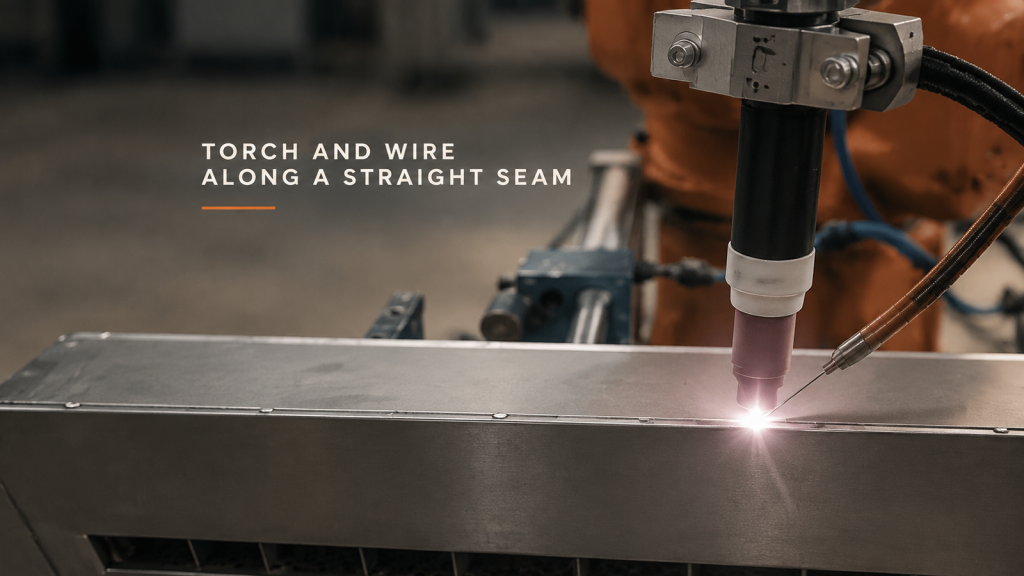
Спланируйте длинный шов аргонодуговой сварки листового металла, учитывая стабильность соединения, геометрию керамического сопла и боковой проволоки, а также определенную зону окончания дуги.
Удаление заусенцев с детали, удерживаемой роботом: как следует разделить захватывающие поверхности и рабочие кромки?
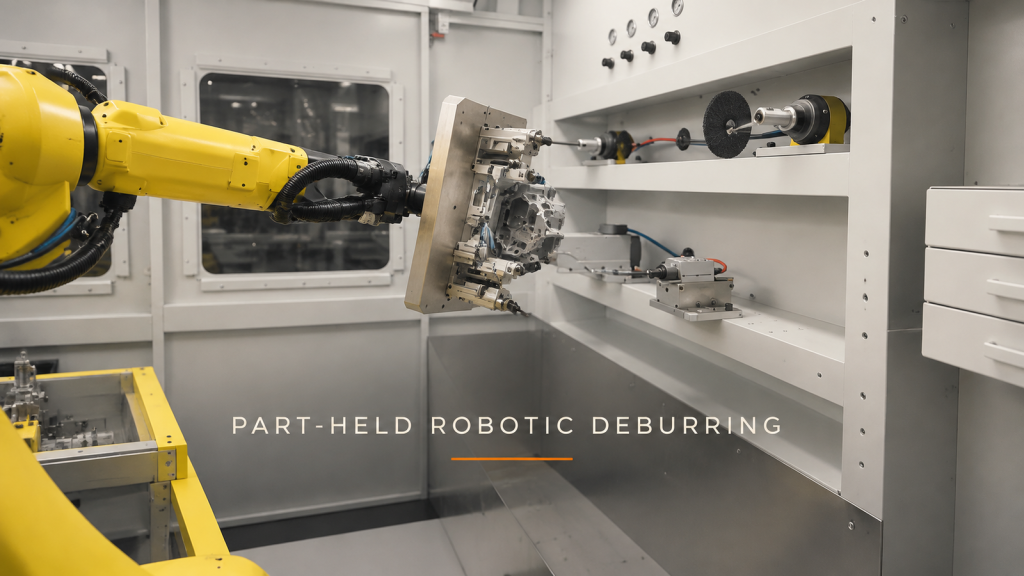
Для планирования процесса удаления заусенцев с детали, удерживаемой роботом, необходимо отделить захватывающие поверхности от рабочих кромок, проверить зазор между зажимным устройством и определить подход к каждому неподвижному инструменту.