
Sursa: www.idtechex.com
Automatizarea în industria de producție câștigă rapid avânt, din ce în ce mai multe companii adoptând utilizarea roboticii. Acest lucru este atribuit beneficiilor automatizării în afaceri și utilizării unor procese mai inteligente și mai inteligente. Veți ajunge să aveți mai multă producție și, de asemenea, să reduceți riscul de accidentare în fabrica de producție. Majoritatea întreprinderilor înclină spre utilizarea brațelor robotizate pentru a răspunde alegeți și plasați, ambalare, vopsire și asamblare, printre alte sarcini.
Pe măsură ce încorporați brațe robotizate în afacerea dvs., asigurați-vă că lucrați cu o calitate producator de brate robotizate care vă va oferi tot ce este mai bun. În plus, este, de asemenea, esențial să aveți o înțelegere de bază a ceea ce implică acestea. Brațul robotizat prezintă corpul, încheietura mâinii și efectorul final care au funcții specifice. Pentru ca aceste părți diferite să funcționeze cu acuratețe, trebuie să existe prezența articulațiilor robotului. În acest articol, vom explora diferitele articulații robotizate pentru a vă oferi o mai bună înțelegere.
Ce sunt articulațiile robotului?
Sursa: www.researchgate.net
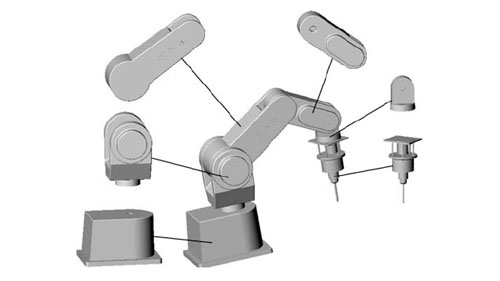
Articulațiile robotului se referă la componentele mobile ale robotului care au ca rezultat mișcări relative între legăturile adiacente. În acest context, legăturile sunt folosite pentru a face referire la elementele rigide care leagă îmbinările pentru o funcționare clară și adecvată. Acest lucru arată că braț robotizat industrial oferă utilizarea unei combinații de legături și îmbinări pentru o funcționalitate optimă. Este esențial să vă asigurați că articulațiile de pe manipulatorul dumneavoastră funcționează corespunzător pentru a vă asigura că există precizie și acuratețe în timpul unei aplicații.
Articulațiile robotizate sunt uneori denumite axe. Sunt esențiale și sunt utile pentru a se asigura că mișcarea brațului nu este limitată sau interferată. Aflarea mai multe despre articulațiile robotizate vă va ajuta să determinați tipul de braț robotizat cu care doriți să lucrați, în funcție de sarcinile pe care doriți să le îndepliniți.
Tipuri de articulații mecanice pentru roboți
Sursa: www.britannica.com
Având în vedere că există diferite tipuri de roboți utilizați în industria de producție, veți găsi, de asemenea, o varietate de roboți îmbinări mecanice. Aceste articulații diferă în ceea ce privește mișcarea și, de asemenea, aplicație, mai ales când vine vorba de tipul de robot care trebuie utilizat.
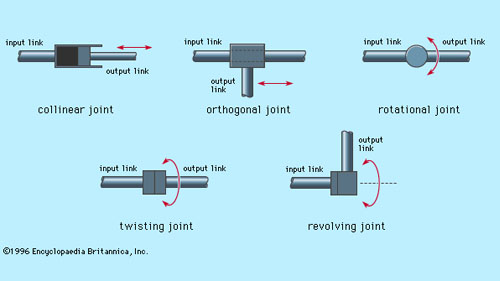
Când vine vorba de articulațiile mecanice prezentate în brațele robotice, există cinci tipuri principale pe care trebuie să le luați în considerare. Două dintre articulații sunt liniare, ceea ce înseamnă că mișcarea relativă dintre legăturile adiacente este translațională. Pe de altă parte, celelalte trei sunt rotative, ceea ce înseamnă că mișcarea relativă a legăturilor implică rotații între ele. Cele cinci tipuri de îmbinări mecanice pentru roboți includ:
Imbinari liniare
În îmbinările liniare, mișcarea relativă prezentată de legăturile adiacente este menită să fie paralelă. Aceasta înseamnă că legăturile de intrare și de ieșire alunecă într-o mișcare liniară. Acest tip de mișcare are ca rezultat a mișcare de translație. Acest tip de mișcare liniară poate fi realizată în mai multe moduri, inclusiv prin utilizarea mecanismului telescopic și a pistonului. Acest tip de articulație este denumit și articulație L.
Articulații ortogonale
Îmbinările ortogonale sunt, de asemenea, denumite în mod popular îmbinările de tip O. Acestea prezintă o mișcare relativă luată de legătura de intrare și legătura de ieșire. Acest tip de mișcare implicată în articulațiile ortogonale este o mișcare de alunecare de translație. Cu toate acestea, spre deosebire de aranjarea îmbinărilor liniare, cu Articulație ortogonală, legătura de ieșire este perpendiculară pe legătura de intrare.
Articulații de rotație
Când vine vorba de articulații de rotație, veți găsi utilizarea mișcărilor relative de rotație care sunt utile pentru manipulatorii roboți care lucrează în mai multe spații de lucru. Aceste mișcări sunt efectuate cu axa de rotație perpendiculară pe axele legăturilor de intrare și de ieșire. Aceste îmbinări de rotație sunt denumite și îmbinări de tip R.
Articulații de răsucire
Acest tip de caracteristici comune mișcare de rotație care duce, de asemenea, la un anumit grad de rotație atunci când este utilizat. Mișcarea în aceste articulații este relativă la axa de rotație care este perpendiculară pe axele legăturilor de intrare și de ieșire. Îmbinările de răsucire sunt denumite și îmbinări de tip T.
Articulații rotative
La articulațiile rotative lucrurile stau puțin diferit față de celelalte. Aceste articulații prezintă, de asemenea, o mișcare de rotație care este utilă în diferite aplicații. Mișcarea acestor articulații prezintă mișcare între cele două verigi. Axa legăturii de intrare este proiectată să fie paralelă cu axa de rotație a îmbinării. Pe de altă parte, axa legăturii de ieșire este proiectată să fie perpendiculară pe axa de rotație a îmbinării. Acest tip de îmbinare este denumit și îmbinare de tip V.
Diferite tipuri de roboți și articulațiile mecanice utilizate
Sursa: www.technologyreview.com
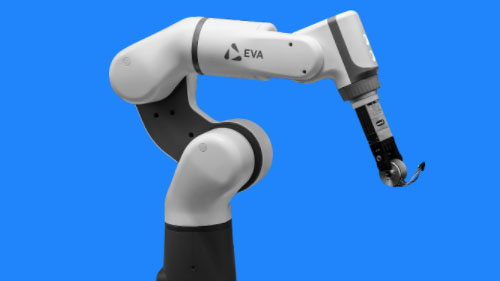
Diferiți roboți vor utiliza diferite tipuri de îmbinări mecanice. Aflarea mai multe despre diferiții roboți vă va pune într-o poziție mai bună de a investi într-un robot care funcționează pentru dvs. Unii dintre cei mai comuni roboți de luat în considerare includ:
articulat
robot articulat designul va veni cel mai probabil cu diferite game și combinații de îmbinări rotative. Această gamă poate prezenta structuri simple cu 2 articulații și poate trece la structuri mai complexe cu 10 sau mai multe articulații. Cu acest design, brațul este conectat la bază cu ajutorul unei articulații de răsucire, în timp ce legăturile din braț sunt conectate prin articulații rotative.
cartezian
Cu roboți cartezieni, designul prezintă utilizarea a trei îmbinări liniare. Aceste articulații sunt prezentate pe planul cartezian care implică X, Y și Z. Acești roboți pot avea, de asemenea, o încheietură atașată cu articulații de rotație mai ușoare pentru mișcare. Acest tip special de robot este denumit și drept rectiliniu sau portal.
Cilindric
robot cilindric are o articulație rotativă care este atașată la bază și o articulație liniară utilizată pentru a conecta diferitele legături. Având în vedere că roboții cilindrici lucrează într-un domeniu de lucru de formă cilindrică, mișcarea de rotație și liniară sunt utile pentru a se asigura că este atinsă precizia.
Polar
În designul polar al roboților, brațul este conectat la bază folosind o articulație de răsucire. Uneori veți găsi și utilizarea unei combinații de două articulații rotative și una liniară. Deoarece acest robot este denumit și robot sferic, domeniul de lucru care va fi prezentat va fi, de asemenea, sferic. Axele utilizate în acest robot formează un sistem de coordonate polare care permite manipulatorului să lucreze cu ușurință.
SCARA
Robot SCARA este o opțiune populară printre mulți producători, în special cei care caută să-și automatizeze procesele de asamblare. Acest robot este de obicei cilindric și funcționează într-un domeniu de lucru relativ cilindric. Dispune de utilizarea a două îmbinări paralele care sunt utile în procesul de asamblare. Aceste îmbinări asigură conformitatea într-un plan selectat, pe măsură ce robotul este în uz.
Deltă
roboți delta sunt proiectate cu o construcție asemănătoare unui păianjen care le permite să ofere servicii excelente utilizatorilor lor. Sunt construite din paralelograme care sunt unite și conectate la o bază comună. Articulațiile prezentate pe acest tip de robot sunt atât rotative, cât și liniare. Acest lucru permite robotului să miște un singur capăt al sculei brațului într-o zonă de lucru în formă de cupolă. Își îmbunătățește performanța pentru a se asigura că dezvoltarea diferitelor sarcini este realizată cu acuratețe.
Concluzie
Când lucrați cu robotica ca mijloc de automatizare a diferitelor procese din afacerea dvs., trebuie să aveți în vedere diferitele aspecte. Aceste aspecte joacă un rol enorm în performanța roboticii specifice pe care alegeți să o utilizați. Când vine vorba de utilizarea brațelor robotizate industriale, articulațiile robotului ar trebui să fie ceva despre care să fiți la curent.
Cunoașteți diferitele articulații și modul în care acestea afectează performanța robotului. Acest lucru vă va ajuta să evaluați tipul de îmbinări care ar fi cel mai potrivit pentru activitățile pe care doriți să le automatizați.
Odată ce aveți asta, puteți investi în brațe robot care vin cu articulațiile pentru care sunteți pe piață. Fă-ți timp și lucrează cu producatori de echipamente de automatizare care te va ajuta.