
Acum este posibil să găsești un robot industrial pentru aproape orice proces de producție în care te angajezi. Trucul constă, însă, în înțelegerea tipului de robot cel mai potrivit pentru îndeplinirea diferitelor sarcini. Din păcate, acesta este ceva cu care se luptă majoritatea producătorilor, deoarece conceptul de robotică poate fi oarecum complex.
Pe scurt, roboți industriali sunt diferențiate de factori precum flexibilitatea, raza de acțiune și capacitățile de sarcină utilă. Atunci când faceți alegerea dvs., aceștia sunt probabil factorii de proiectare pe care ar trebui să îi puneți în considerare față de operațiunile din fabrică. Pentru a vă ajuta să faceți alegerea potrivită pentru fabrica dvs., iată o listă de nelipsit de tipuri de roboți și cum pot fi aplicați.
Roboți articulați
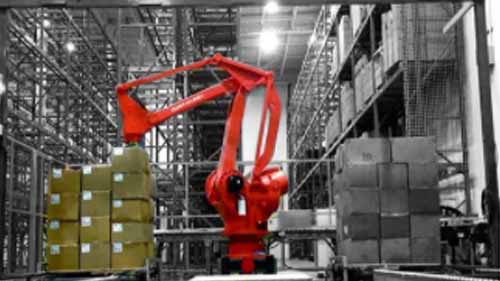
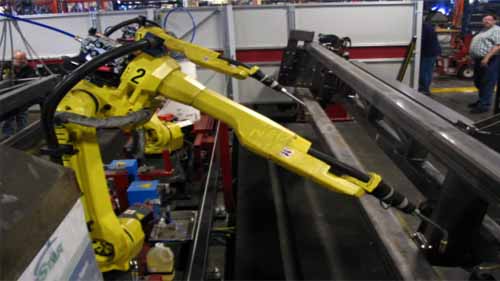
Roboții articulați sunt roboți foarte flexibili alcătuiți din numeroase articulații rotative. Aceste îmbinări le permit să se deplaseze de-a lungul mai multor planuri și astfel, în funcție de numărul de îmbinări, pot avea până la zece axe. roboți cu 6 axe sunt în prezent cei mai răspândiți roboți articulați, dar modelele mai noi au avansat la 7 axe. Brațele robotului lor sunt alimentate de mai multe motoare montate în interiorul lor.
Cantitatea mare de dexteritate pe care o au roboții articulați îi face candidații ideali pentru aplicații industriale complexe. Ei pot ajunge sub, deasupra sau înclina și rotesc pentru a accesa obiectele din mașinile de procesare și pot îndeplini diferite sarcini la fel ca o mână umană. Acest lucru este îmbunătățit și mai mult prin utilizarea diferitelor instrumente de capăt de braț care corespund sarcinii.
În plus, roboții articulați de calitate de pe piață au cabluri bine gestionate, protecție la intrare și îmbinări etanșe. Sunt astfel calificați pentru aplicare în procese industriale cu umiditate ridicată, căldură ridicată și camere curate. Datorită flexibilității lor, pot fi montate și într-o varietate de moduri, în funcție de ceea ce ar fi ideal pentru spațiul din fabrică.
Pro-uri:
- Flexibilitate ridicată
- Poate îndeplini sarcini complexe
- Mai multe stiluri de instalare pentru a se potrivi diferitelor procese industriale
Contra:
- Ele pot fi mai lente datorită greutății și multiplelor articulații de articulație
- Acestea sunt scumpe
Aplicații recomandate
Puteți valorifica flexibilitatea unui robot articulat pentru a automatiza operațiuni precum:
- Ingrijirea masinii
- Produse de ambalare
- Inspecția produsului
- Asamblarea produsului
Roboți SCARA

Un robot SCARA este un braț robot articulat de conformitate selectivă. Acest acronim se referă la flexibilitatea sa limitată prin care se poate deplasa de-a lungul axelor X și Y, dar este rigid în axa Z. Aceasta înseamnă că un braț robot SCARA se poate mișca la stânga, la dreapta, înainte și înapoi. Rigiditatea sa pe axa Z înseamnă că se poate mișca și pe verticală, dar pe o axă fixă. Datorită pachetului lor mic de lucru și dimensiunilor compacte, roboții SCARA pot fi destul de rapizi.
Aceste prevederi de proiectare sunt cele care fac Roboții SCARA potrivit pentru asamblarea industrială a pieselor mici. În fabricarea plăcilor de circuite, de exemplu, un robot SCARA poate fi programat să culeagă micropiese dintr-o tavă și să le introducă pe placă. Pe lângă asamblare, acestea pot fi aplicate și în sarcini repetitive care necesită transferul de obiecte între două plane paralele.
Pro-uri:
- Plic de lucru compact
- Lucrează rapid
- Au precizie ridicată și repetabilitate
Contra:
- De obicei, au capacități reduse de sarcină utilă
- Flexibilitatea limitată are ca rezultat posibilități limitate de aplicare
Aplicații recomandate
- Asamblare piese de produs
- Inspecția produsului
- Alegeți și plasați
Delta Robots
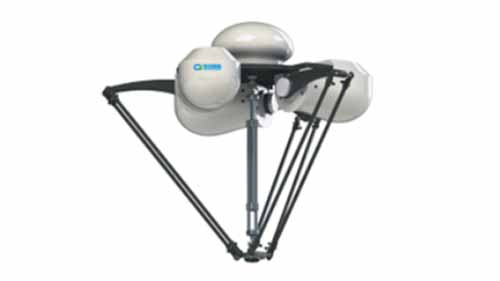
Un robot delta este format din 3 brațe robotice paralele montate pe o bază staționară. Brațele robotizate au atât articulații prismatice, cât și rotative și sunt alimentate de 3 motoare montate în interiorul bazei. Acest design oferă brațelor unui robot delta o stabilitate suplimentară, dar le permite doar să fie flexibile pe axa X și Y. Cu toate acestea, cu motoarele fiind instalate în bază, spre deosebire de brațe, brațele sunt ușoare și, prin urmare, roboții delta sunt foarte rapizi.
Proiectarea roboți delta necesită ca acestea să fie montate deasupra capului astfel încât brațele robotului să atârne în jos. Acest lucru îi face un bun candidat pentru funcții industriale în linie, cum ar fi sortarea produselor pe o bandă transportoare. Ele pot fi, de asemenea, personalizate în mod inovator, cu suplimente precum senzori sau sisteme vizuale pentru a le îmbunătăți acuratețea și performanța generală.
Pro-uri:
- Funcționare de mare viteză
- Plic de lucru compact
- O mai mare precizie
Contra:
- Au o rază limitată
- Flexibilitate limitată
- Ei pot gestiona doar sarcini utile mici
Roboți cartezieni
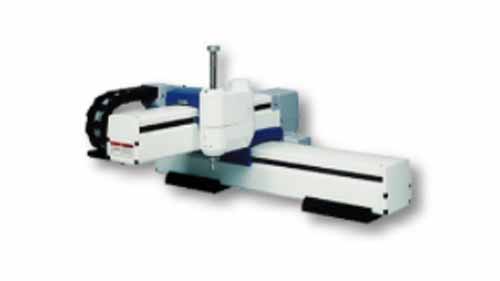
Sursa: processsolutions.com
Roboții cartezieni preiau un plic de lucru cubic. Sunt asamblate la fața locului și pot fi personalizate pentru a se potrivi cu anumite aplicații. Acestea constau din 3 sau mai multe actuatoare liniare care sunt plasate perpendicular unul pe celălalt. Din acest motiv, un robot cartezian se poate deplasa doar de-a lungul unei axe la un moment dat.
Este posibil să montați un robot cartezian vertical, orizontal sau deasupra capului. Cu toate acestea, atunci când este montat deasupra capului, este denumit robot portal, deși funcțiile sale rămân în mare parte aceleași. De asemenea, în această etapă de instalare sunt setate detaliile de personalizare, cum ar fi lungimea curselor și vitezele de funcționare.
Spre deosebire de roboții articulați, roboții cartezieni nu pot realiza decât manevre limitate. Ei nu pot, de exemplu, să atingă piese și să le întoarcă. Programarea lor poate fi la fel de complexă, dar puteți explora modele care vin preprogramate sau instrumente de programare separate.
Pro-uri:
- Posibilitati multiple de instalare
- O mai mare precizie
- Ele pot fi personalizate pentru a se potrivi cu sarcini specifice
Contra:
- Instalarea și programarea pot fi complexe
- Doar o axă se poate mișca la un moment dat
- Complexitățile îl pot face inaccesibil firmelor mici
Aplicații recomandate
- 3D imprimare
- Alegeți și plasați sarcini
- Inspecția produsului
roboți polari
Sursa: prezi.com
Un robot polar este format din 4 părți principale; o bază rotativă, un pivot de elevație, un braț care se poate extinde și retrage ca un telescop și un braț de retragere. Este folosit pentru sarcini simple, deoarece se poate extinde nu numai în zona din jurul bazei robotului. Se poate deplasa de-a lungul axelor XYZ, dar punctele pe care brațul robotului le poate atinge sunt determinate de cât de departe se poate întinde de la baza robotului.
Unghiul de lucru al unui robot polar este sferic. Poate fi instalat fie pe podeaua fabricii, fie pe o masă, în funcție de dimensiunea sa și de sarcina pe care o îndeplinește. Datorită structurii brațului său și mișcărilor sale de retragere, un robot polar se descurcă mai bine în operațiuni care nu necesită multă mișcare sau repetabilitate ridicată.
Pro-uri:
- Brațul unui robot polar poate manevra deasupra și sub obiecte
- Ele pot acoperi un pachet de lucru semnificativ
Contra:
- Precizie și repetabilitate scăzute
- Sunt relativ lente
- Domeniul lor de aplicare este limitat
Aplicații recomandate
- Sudură în puncte
- Foraj
- Turnarea prin turnare
Turnare prin injecție
Roboți cilindrici
Sursa: pishrobot.com
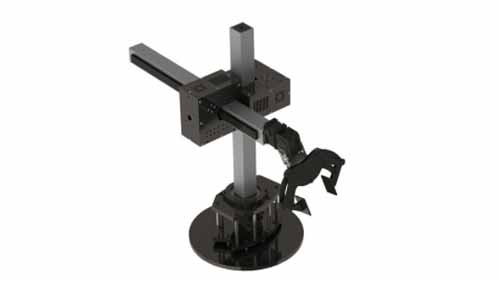
Structura unui robot cilindric este alcătuită dintr-un arbore rotativ montat pe o bază folosind o articulație rotativă. Arborele rotativ este conectat în continuare perpendicular la un braț robot care se poate extinde, retrage și se poate mișca vertical de-a lungul arborelui rotativ.
Acest design compact face ca roboții cilindrici să fie o alegere bună pentru fabricile la scară mică care nu au mult spațiu în fabrică. Ele acoperă, de asemenea, un plic de lucru cilindric considerabil datorită arborelui rotativ care, la rândul său, deplasează brațul robotului de-a lungul unui plan de 360°. Acestea fiind spuse, mișcările unui robot cilindric sunt limitate, deoarece brațul său are puțină flexibilitate. Ulterior, există doar câteva procese industriale în care poate fi aplicat.
Pro-uri:
- Acestea pot acoperi un plic de lucru la 360°
- Modelele mai mari pot gestiona sarcini utile mari
- Structura lor compactă ocupă puțin spațiu
Contra:
- Flexibilitate limitată
- Aplicații limitate
- Precizie și repetabilitate scăzute
Aplicații recomandate
- Masini de incarcare si descarcare
- Aplicații de turnătorie
- Die-turnare
Roboți colaborativi
Sursa: Pinterest
Roboți, în timp ce infinit de beneficii pentru industria prelucrătoare poate prezenta, de asemenea, o varietate de riscuri. Cu atât mai mult în operațiunile din fabrică, unde trebuie să lucreze în aceleași spații ca muncitorii umani. Mișcările lor „oarbe” duc adesea la rănirea personalului și chiar la coliziuni între roboți separați.
În plus, proiectarea inițială a roboților industriali părea să prevadă doar roboții care lucrează fără aportul oamenilor. Drept urmare, au fost construite cu margini ascuțite pronunțate și, în general, designul lor nu a fost deosebit de prietenos cu oamenii. Cu toate acestea, cercetările au dovedit că procesele de producție pot beneficia foarte mult de încorporarea diferitelor puncte forte atât ale forței umane, cât și ale capacităților roboților.
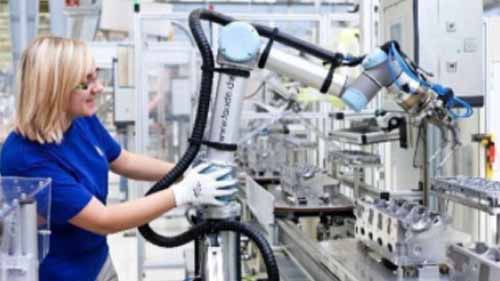
Conceptul de roboți colaborativi încearcă să abordeze aceste dileme. Prin definiție, roboții colaborativi sunt roboți proiectați să fie mai prietenoși cu oamenii, atât în ceea ce privește siguranța, cât și funcționarea. Ca atare, roboții colaborativi nu sunt definiți neapărat de câte axe au, ci mai degrabă de cât de bine pot colabora cu ființele umane.
Principalele caracteristici ale unui robot colaborativ includ:
Margini rotunjite – marginile lor sunt netezite, unele chiar învelite în plastic. Acest lucru reduce rănile pe care le-ar suferi un muncitor dacă se lovește accidental de robot în timp ce lucrează alături de acesta.
Senzori de mișcare – brațele robotizate ale roboților colaborativi sunt echipate cu senzori de mișcare care detectează prezența unui om sau a unui obstacol în anvelopa lor de lucru. Senzorii pot declanșa brațul să încetinească sau să se oprească, în funcție de cât de departe este obstacolul.
Mai puțin zgomot – decibelii mari de zgomot pot dăuna auzului uman. Pentru a face posibil ca personalul și roboții să lucreze împreună în siguranță, roboții de design colaborativ sunt construiți pentru a minimiza zgomotul cât mai mult posibil.
Pro-uri:
- Sunt mai siguri decât alți roboți
- Ele oferă fabricilor mai multă valoare valorificând atât priceperea umană, cât și cea robotică
- Caracteristicile de proiectare cu zgomot redus îmbunătățesc, în general, mediul podelei fabricii
- Au o structură compactă
Contra:
- Ele pot fi scumpe având în vedere caracteristicile suplimentare
Concluzie
Fiecare tip de robot industrial prezinta un set de solutii pentru diverse aplicatii. Când aveți o înțelegere mai clară a modului în care funcționează, este mult mai ușor să identificați care dintre ele ar fi potrivit pentru nevoile fabricii dvs. Acestea fiind spuse, calitatea muncii pe care o obțineți va fi la fel de bună ca și calitatea roboților în care investiți. Prin urmare, pentru a încununa totul, țintați-vă producator de roboti industriali care utilizează inputuri de calitate și oferă soluții inovatoare.