
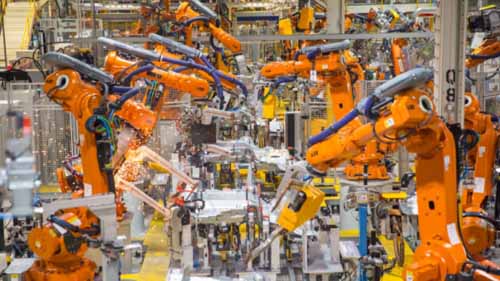
Sursa: Pinterest
Performanța sarcinilor industriale a trecut prin tranziții de îmbunătățire de-a lungul timpului. Munca pur manuală a fost îmbunătățită de unelte brute care au fost avansate în continuare în mașini. Totuși, mai multe inovații continuă să producă noi alternative, cum ar fi roboții.
Unimate a fost primul robot pentru a fi utilizate cu succes în producție. A fost inventat de George Devol la sfârșitul anilor ’50 și a fost instalat pentru prima dată la uzina General Motors. A fost folosit pentru turnare sub presiune și se putea mișca pe o rază de 12 picioare. După ce au fost martore la beneficiile utilizării acestuia, destul de curând, mai multe companii au căutat să-l achiziționeze.
De atunci, experții au continuat să creeze diferiți roboți și să exploreze noi moduri în care aceștia pot fi aplicați în producție. În zilele noastre, există mulți furnizori sofisticați, cum ar fi EVS, care au capacitatea de a oferi servicii inovatoare și avansate. brate robotizate industriale de vanzare.
Mai jos este o privire asupra diferitelor tipuri de roboți și a caracteristicilor acestora.
Cuprins
Roboți SCARA
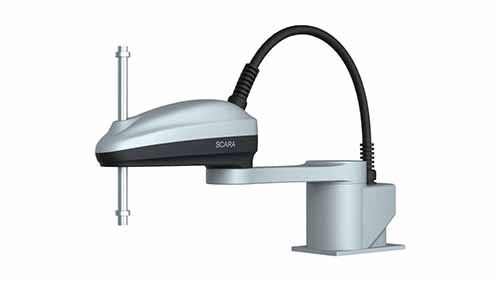
Roboții SCARA, bazați pe axele de mișcare ale roboților, sunt mai moderni în comparație cu alege și plasează roboți industriali. Ambii pot îndeplini aceeași funcție, dar roboții SCARA îl depășesc cu ușurință pe celălalt.
Un robot SCARA este alcătuit dintr-o bază care este conectată la brațul robotului într-un aspect cu axe paralele. Îmbinările rotative asigură conformitatea în planul XY. Cu alte cuvinte, brațul unui robot SCARA se poate mișca de la stânga la dreapta, precum și înainte și înapoi. Cu toate acestea, este rigid în axa Z, astfel încât se poate roti numai pe o axa theta.
Designul oferă 4 grade de libertate. În plus, brațul poate fi pliat înapoi sau întins. Este o caracteristică care este utilă în funcție de lungimea necesară pentru sarcina pentru care este utilizat.
În ceea ce privește software-ul, Roboții SCARA sunt concepute pentru a automatiza sarcinile, dar sub instrucțiunile controlorului. Interfața controlerului este ușor de utilizat și tind să răspundă la comenzi.
Având în vedere că vin ca o soluție gata făcută, este necesară puțină programare suplimentară.
Pro
- Roboții SCARA sunt foarte rapizi având în vedere flexibilitatea oferită de articulațiile rotative care țin brațul pe loc
- Deși nu ocupă spațiu extins pentru a-și îndeplini sarcinile, brațul acoperă o suprafață mare în timp ce funcționează. Ele pot alege și plasa, pe o rază considerabilă
- Sunt foarte precise
- Poate gestiona o sarcină utilă mare
Contra
- Ele pot funcționa numai atunci când sunt plasate pe sau atașate la o suprafață plană, oferind astfel o flexibilitate limitată de plasare
- Necesită un controler dedicat
Aplicatii industriale
Abilitățile de alegere și aruncare ale unui robot SCARA îl fac potrivit pentru:
- Paletizarea
- Mașini de încărcare
- Funcții de asamblare
- Gravura cu laser cu ajutorul unui efector final adecvat
- sudură
Delta Robots
Sursa: Pinterest
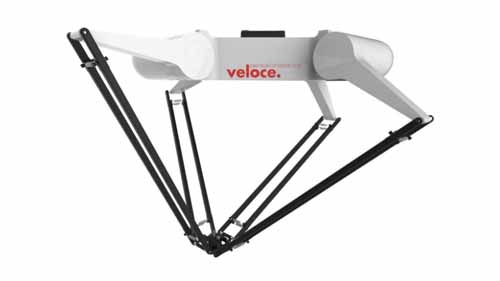
Roboții Delta au fost inventați de Reymond Clavel și de o echipă de savanți de la o facultate din Franța. Sunt cunoscuți și sub numele de roboți paraleli.
Designul unui robot Delta constă dintr-o bază montată deasupra capului care are 3 motoare care antrenează brațele legate de bază. Brațele paralele au atât articulații prismatice, cât și rotative, care nu sunt comune printre alți roboți. Ca rezultat, se poate deplasa pe axele X, Y, deși majoritatea utilizatorilor își personalizează roboții pentru a adăuga axe suplimentare. O axă de rotație sau de pas poate fi realizată atât prin modificare, astfel încât să îndeplinească anumite sarcini.
Având în vedere că roboții Delta sunt adesea folosiți pentru automatizarea pick and place pe sistemele transportoare, programarea determină eficacitatea acestora. De asemenea, sunt echipate cu camere care, împreună cu un software special, formează sistemul lor de viziune. Scopul sistemului de viziune este de a diferenția produsele bune și cele rele în timpul culesului și sortării.
Elementele terminale adecvate sunt de obicei atașate la brațe, dar necesită scheme speciale de proiectare. Orice greutate suplimentară pe brațe reduce performanța brațului robot de mare viteză pentru care sunt favorizați. Ventuzele sunt deosebit de populare la ei.
Pro
- Sunt cei mai rapizi și chiar îl depășesc pe SCARA la testul de la poarta
- Poate lucra pe un spațiu mare de lucru
- Software-ul avansat le face foarte precise și eficiente
Contra
- Poate gestiona doar sarcini utile foarte ușoare
- Mișcările repetitive de mare viteză duc la uzura pieselor
- Acestea sunt scumpe
Aplicatii industriale
- Simulatoare de zbor – aceasta implică o versiune îmbunătățită care utilizează 6 dispozitive de acționare liniare suplimentare și o bază mobilă
- Industria farmaceutica
- Ambalarea produselor alimentare
- Sarcini de asamblare cu forță redusă
roboți polari
Sursa: Pinterest
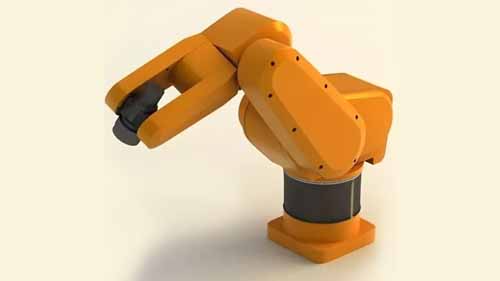
Structura unui robot polar cuprinde o bază pe care este atașat un braț. Brațul este fixat folosind o articulație de răsucire. Sunt cunoscuți și ca roboți sferici datorită formei spațiului de lucru asociat cu ei. Au multe în comun cu Unimate, care era și sferic.
Brațul unui robot polar poate fi alungit, deși este limitat doar la raza din jurul mașinii. Are trei axe care formează ceea ce se numește sistemul de coordonate polare. Înseamnă că punctele aflate la îndemâna brațului robotului sunt determinate de distanța pe care se poate întinde de la baza robotului la un unghi stabilit.
Pro
- Brațul poate ajunge sub sau deasupra obstacolelor
- Au o acoperire de 360 de grade
- Ei lucrează pe un spațiu mare de lucru
Contra
- Ei cer multă supraveghere și control
- Precizie precară
- Având în vedere mișcarea lor, nu ar fi ideali pentru sarcini repetitive
Aplicatii industriale
- Die-turnare
- Sudare
- Turnare prin injecție
- Manipularea produselor din sticlă
Roboți cilindrici
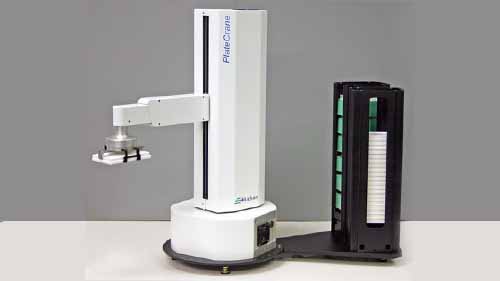
Sursa: Pinterest
Există două părți principale pe un robot cilindric, un actuator rotativ și liniar atașat la baza cilindrică. Ei sunt responsabili pentru mișcările verticale și orizontale pe care le poate face brațul robotului. Un arbore pivotant facilitează lucrul robotului într-o zonă de lucru cilindrică.
În plus, brațul este capabil să se alungească și să se plieze înapoi în poziție. Designul său raționalizat face posibil ca acesta să funcționeze într-un spațiu limitat în care brațele mai voluminoase ar putea să nu încapă. Pe de altă parte, rotația este fezabilă doar de-a lungul axei verticale.
Roboții cilindrici vin deja asamblați, așa că nu sunt de așteptat probleme de instalare, decât în cazurile în care personalizarea este considerată necesară.
Pro
- Poate gestiona sarcini utile grele
- Să aibă 360 de grade în jurul lor
- Nu ocupă mult spațiu în comparație cu raza spațiului de lucru
Contra
- Mișcare de rotație limitată
- Precizie scăzută
- Nu sunt la fel de versatile ca alte opțiuni disponibile.
Aplicatii industriale
- Lucrări de turnătorie și forjare
- Aplicarea acoperirii
- Die-turnare
- Masini de incarcare si descarcare
- Aplicațiile de laborator și Biomed le favorizează datorită dimensiunii și poziționării brațului.
Roboți cartezieni
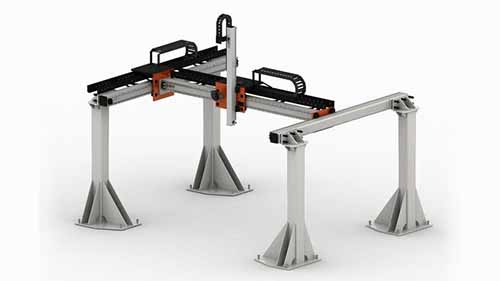
Sursa: Pinterest
Cele 3 axe ale unui robot cartezian sunt toate perpendiculare între ele. Mișcările sunt facilitate de:
- 3 articulații prismatice care lucrează în mișcare de alunecare de-a lungul axelor XYZ.
- Actionatoare liniare
- Motoare pentru a furniza energie
- Un atașament pentru încheietura mâinii unde este necesară rotația
De obicei, vin în piese și necesită asamblarea de către experții în mașini ai fabricii. Deși asamblarea lor poate fi complexă, oferă o șansă pentru personalizări. De fapt, este unul dintre motivele care îl fac popular. Precizia, viteza și lungimea curselor pot fi ajustate în funcție de industrie sau aplicație.
Roboții cartezieni sunt denumiți și roboți Gantry sau rectilinie. Ele iau o formă de cubicul în ceea ce privește zona de lucru. Cu toate acestea, o caracteristică notabilă este că pot fi montate în moduri diferite atunci când este necesar. Se adaptează la montarea deasupra capului, precum și la pozițiile verticale și orizontale.
Pro
- Ele pot prelua o sarcină utilă mare
- Operațional, sunt destul de versatile
- Accesibil
- Poate fi programat folosind modul online
- Au niveluri bune de precizie
Contra
- O singură mișcare a axei poate avea loc la un moment dat
- Ocupă mult spațiu
- Procesul de instalare este în general complex
Aplicatii industriale
- Manipulare pentru procese de turnare plastic
- Sarcini de sigilare
- 3D imprimare
- Încărcarea și descărcarea
Roboți articulați/ 6 axe
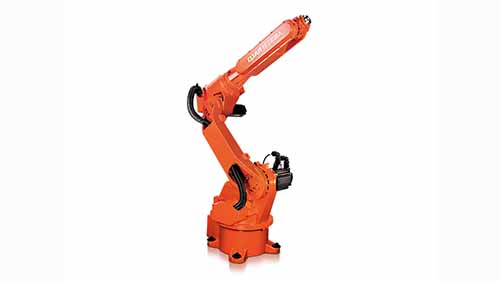
Articulațiile revolute ale roboților articulați le permit o gamă de mișcare similară cu cea a brațului uman. Sunt flexibili prin axele X, Y, Z, dar pot, de asemenea, să ruleze, să încline și să rotească.
Designul de bază este alcătuit dintr-o bază și un braț care sunt unite folosind o articulație rotativă. Numărul de articulații rotative poate fi crescut până la 10 și poate fi fie paralele, fie ortogonale.
Având în vedere capacitățile de mișcare pe 6 axe, acești roboți pot îndeplini sarcini pe care majoritatea nu le pot. Brațul este foarte receptiv și se alungește la lungimea sa completă destul de repede. În ceea ce privește controlul, acestea necesită un software bine configurat pentru a funcționa la niveluri optime. Datorită gamei lor mari de mișcare, procesul de programare poate fi complex. Cu toate acestea, unii producători oferă pachete personalizate de control prestabilit.
Pro
- Ei pot ajunge și manevra în zone pe care alți roboți nu le pot
- Acestea acoperă o rază mare de lucru
- Braț robot de mare viteză
- Performați bine în sarcini unice ale controlerului, cum ar fi pictura
- Sarcinile grele pot fi tolerate
Contra
- operatii cinematice poate fi complicat
- Au nevoie de un controler dedicat
- Scump
Aplicatii industriale
- Asamblare auto
- Ambalarea produselor alimentare
- Sarcini de turnătorie și forjare
- Tăierea oțelului
- Manipularea sticlei
- Turnarea metalelor
Cobotii
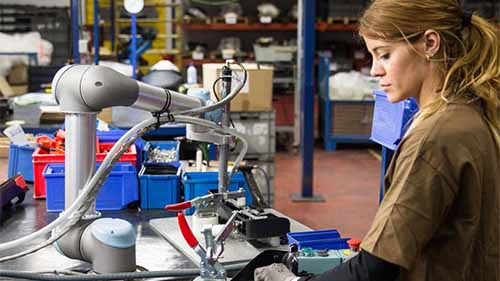
Sursa: Pinterest
Coboții sunt cunoscuți și ca roboți colaborativi, deoarece sunt proiectați să colaboreze cu ființele umane. Roboții tradiționali prezentau provocări, cum ar fi coliziunile cu muncitorii din spațiile fabricii. Pentru a preveni astfel de accidente, coboții au fost creați ca o alternativă mai sigură.
Există trei tipuri principale de coboți:
Coboți care ghidează mâinile
Ele sunt programate de tehnicieni folosind un dispozitiv actionat manual pentru a antrena bratele robotului asupra miscarilor dorite.
Coboți de viteză și automatizare
Sunt practic roboți industriali tradiționali cu sisteme de viziune. Au o zonă de avertizare și o zonă de oprire. Când un muncitor intră în zona de avertizare, acesta își încetinește automat funcționarea. Dacă se apropie mai mult de zona de oprire, cobot-ul nu mai funcționează complet. Acestea își reiau funcționarea atunci când ambele zone sunt libere de obstacole.
Coboți care limitează puterea și forța familiei
Sunt capabili să colaboreze cu ființele umane, dar nu sunt echipați cu sisteme de viziune, scanere sau bariere de siguranță. În schimb, sunt proiectate fără motoare expuse sau colțuri ascuțite. În plus, au motoare de coliziune care îi opresc atunci când există obstacole în jurul lor.
Siguranța monitorizată Stop Cobots
În comparație cu alți roboți, aceștia sunt cei mai puțin „prietenosi cu oamenii”. Cu toate acestea, au senzori de siguranță care opresc și reactivează funcționarea atunci când detectează o obstrucție umană.
Factorii care diferențiază roboții
Roboții industriali tind să aibă caracteristici comune, cum ar fi brațele robotului. Cu toate acestea, ele sunt fundamental diferite în ceea ce privește aspectele de design, cum ar fi:
Axă
Sursa: Pinterest
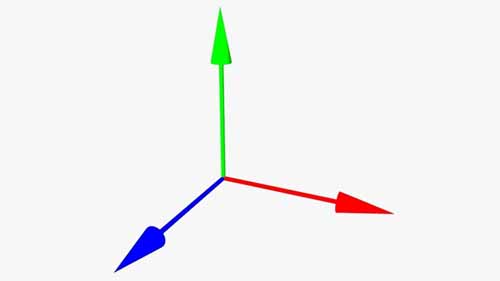
Ca și într-un grafic matematic, axele unui robot se referă la direcțiile în care se poate mișca brațul robotului. Există axe X, Y și Z. Ele reprezintă înapoi/înapoi, stânga/dreapta și respectiv sus/jos.
Grad de libertate
Sursa: Pinterest
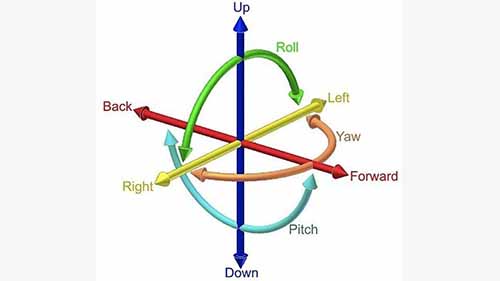
Gradul de libertate al unui robot este o descriere a gamei de mișcări pe care le are într-un spațiu 3D. Pe lângă cele trei axe, libertatea include aspecte precum rotația, rotirea și înclinarea.
Numărul de axe pe care le are un robot determină gradul său de libertate.
Spațiu de lucru
Sursa: robots.com
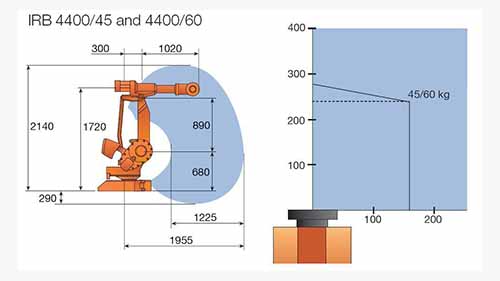
Luați în considerare, de exemplu, că un robot este folosit pentru a culege portocale dintr-un cărucior în altul. Distanța pe care o parcurge între cele două cărucioare este denumită spațiu de lucru. Unii roboți, pe baza structurii lor, pot acoperi distanțe mai mari mai mult decât alții. În plus, factori precum libertatea și lungimea brațului oferă unui robot o gamă de lucru mai mare.
Efector final
Sursa:roboticsandautomationnews.com
În ceea ce privește designul, brațul robotului este într-adevăr o imitație a brațului uman. Ele pot varia în dexteritate și capacitate, dar conceptul de bază este același.
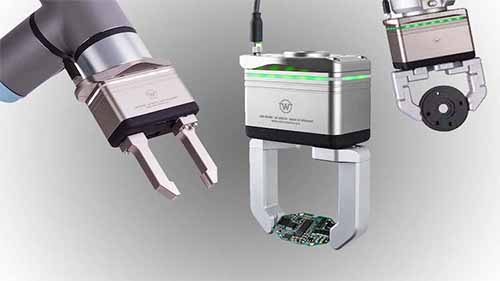
Acestea fiind spuse, un efector final este practic „mâna” atașată la capătul unui braț robot din fabrică. Există multe tipuri de efecte finali, acestea variază în funcție de sarcini. Câteva exemple includ cleme, instrumente de sudură și ventuze.
Manșoane
Sursa: Pinterest
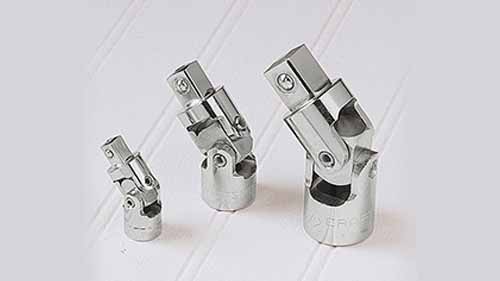
Utilizarea articulațiilor asigură că brațul robotului rămâne atașat de structură, facilitând în același timp mișcările acesteia. Tipul de articulație pe care îl are un robot joacă un rol important în flexibilitatea și gama sa de mișcare. Ei includ:
Articulații paralele – după cum sugerează și numele, acestea sunt situate una lângă cealaltă și sunt de obicei preferate pentru mișcările liniare.
Articulații prismatice - sunt cunoscute și sub numele de glisoare, deoarece asigură o mișcare liniară de alunecare între două părți ale unui robot.
Articulații revolute - sunt ideale atunci când se intenționează flexibilitate, cum ar fi rotația multidimensională.
Articulații rotative - orice grad de rotație ar necesita una sau mai multe dintre aceste îmbinări. Deși, acestea sunt mai limitate ca gamă în comparație cu articulația revoluționară.
Motoare
Sursa: Pinterest
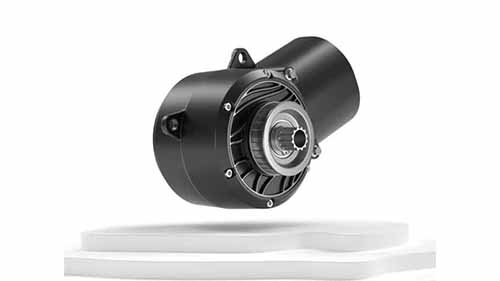
Pentru ca brațele robotului să se miște și să execute comenzi, au nevoie de o sursă de energie. Motoarele convertesc energia electrică pentru a alimenta brate robotizate.
Programare
Sursa:visualcomponents.com
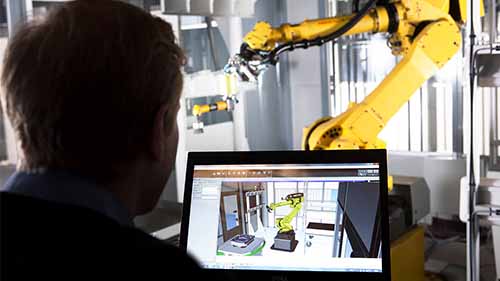
Aceasta implică utilizarea unui software pentru a controla modul în care funcționează un robot. Parametrii de performanță, cum ar fi viteza, repetabilitatea și lungimea cursei mișcărilor brațului pot fi gestionați prin programare.
Fiecare robot are propriul său tip și nivel de programare, unii fiind mai avansati decât alții. În plus, în unele cazuri, roboții sunt preprogramați, în timp ce alții sunt personalizabili. Există, de asemenea, interfețe de control fizic care sunt folosite pentru a da instrucțiuni roboților.
Impactul roboților asupra producției
Sursa: Pinterest
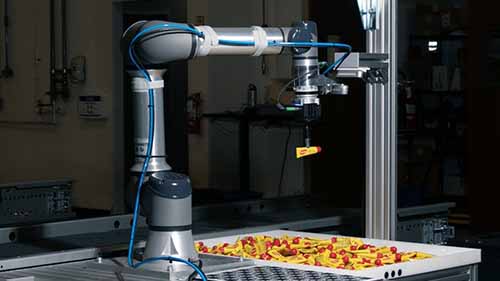
Fără îndoială, industria de producție din întreaga lume nu ar fi ceea ce este în absența roboților. Au avut un efect mare asupra:
Scale de producție
Sursa: Pixabay
Roboții au permis fabricilor să mărească producția și să gestioneze în continuare timpi mai scurti. Vitezele operaționale precum cele ale robotului Delta fac posibilă procesarea mai multor unități de produse.
Costul producției
Sursa: Pixabay
Având în vedere că roboții preiau un volum mare de muncă, aceștia reduc numărul de angajați care trebuie angajați. În plus, natura lor mecanică automatizată le face mai simplificate în funcționare decât metodele manuale. Este suficient să spunem că reduc risipa.
Siguranța personalului
Sursa: Pixabay
Încă din primele zile ale Unimate, roboții au fost folosiți pentru a prelua sarcini dificile și periculoase. Turnarea sub presiune, sudarea și ridicarea sarcinilor grele în spații riscante sunt doar câteva exemple de procese de fabricație cu risc ridicat. Utilizarea roboților precum sudare robotică a aluminiului protejează lucrătorii de pericolele asociate.
Cu toate acestea, pe de altă parte, roboții prezintă și pericole pentru lucrătorii din jurul lor. De exemplu, atunci când viteza lor este setată prea mare, efectele finale sau brațele pot funcționa defectuos și pot scăpa la întâmplare sarcina.
Resurse Umane
Sursa: Pixabay
Una dintre principalele argumente împotriva roboților și a automatizării, în general, este teama că aceștia ar face-o înlocuiește munca umană. Într-adevăr, unii oameni și-au pierdut locurile de muncă după ce au fost disponibilizați de o astfel de tehnologie. Cu toate acestea, chiar și cu inteligența artificială, este puțin probabil ca roboții să devină pe deplin la fel de intuitivi sau creativi ca omenirea.
Pe măsură ce roboții preiau sarcini repetitive previzibile, lucrătorii s-ar putea adapta la întrerupere prin preluarea altor sarcini complexe. Creativitatea și designul, de exemplu, vor necesita întotdeauna nuanțele emoțiilor și gândirii umane.
Concluzie
Cu siguranță nu există o întoarcere la modul manual de producție, automatizarea este aici pentru a rămâne. Pe măsură ce mai multe inovații se schimbă și îmbunătățesc tipurile existente de roboți, producătorii vor trebui să țină pasul. La urma urmei, utilaje mai bune conduc la linii de producție mai eficiente și produse de calitate superioară.
Dacă doriți să vă automatizați afacerea, acum aveți toate informațiile despre toate tipurile de roboți și funcțiile acestora. Asigurați-vă că lucrați cu reputați experți în industrie pentru a explora ce opțiuni de produse sunt disponibile pe piață. În plus, orice ai alege, vei face o alegere bine informată.