
De echipa editorială EVST · Ultima actualizare: 9 iunie 2026
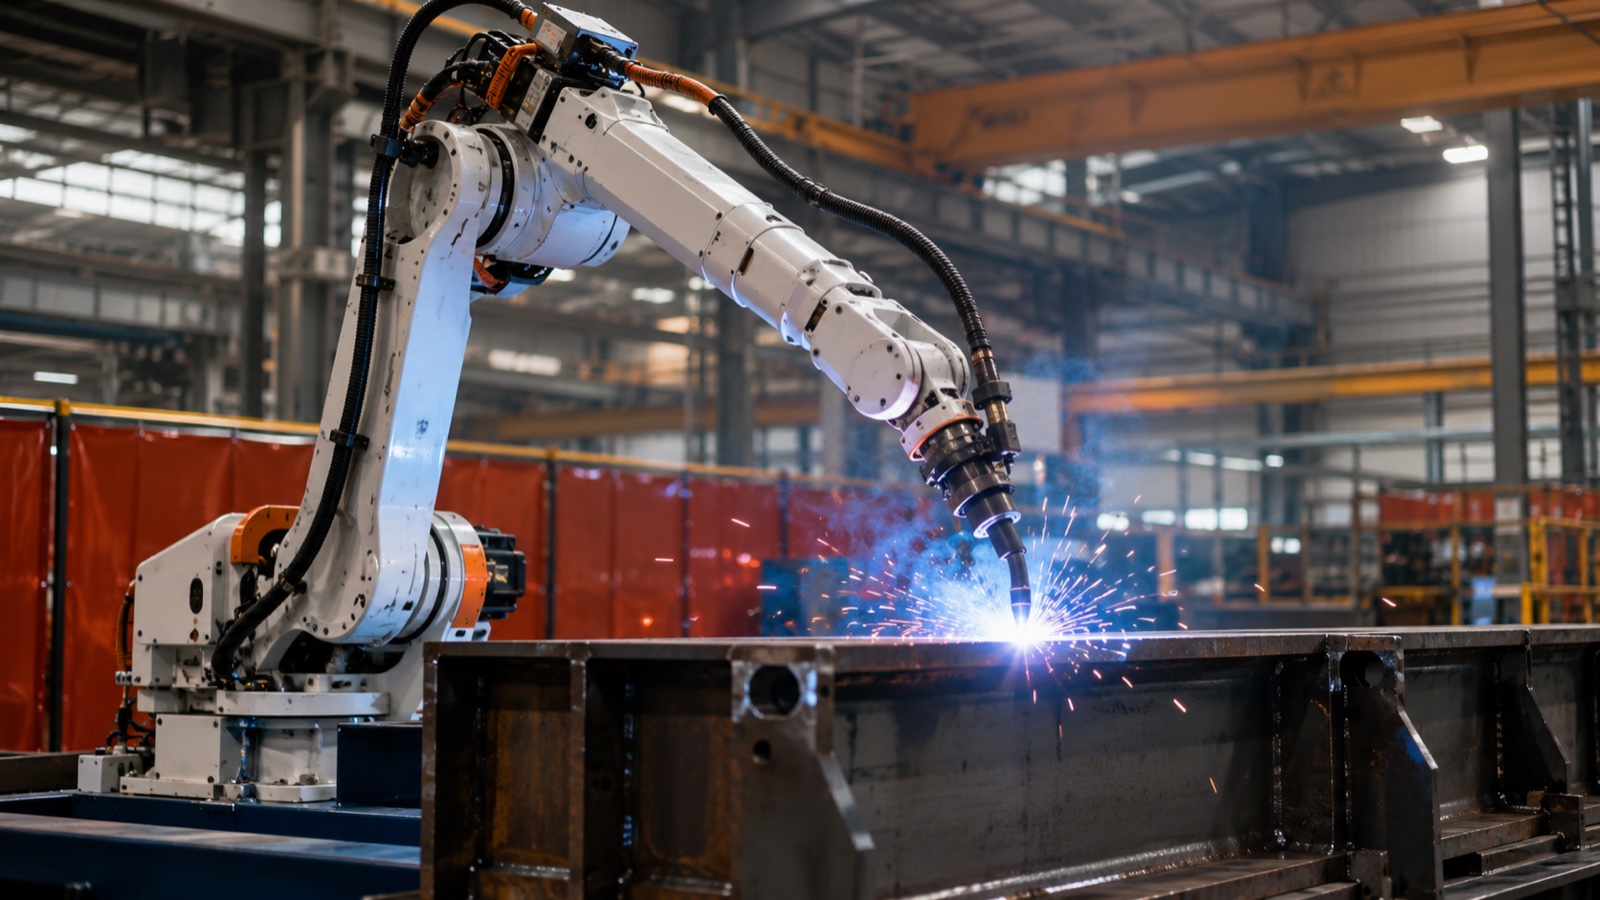
Un robot de sudură este un braț industrial cu 6 axe echipat cu o torță sau un pistolet de sudură. Cele trei procese dominante în 2026 sunt MIG (GMAW) pentru lucrări structurale cu depunere înaltă, TIG (GTAW) pentru precizie subțire și sudarea prin puncte prin rezistență pentru tablă. Sarcina utilă variază de la 6 kg pentru o torță MIG ușoară la 800 kg pentru pistoalele de sudură cu puncte pentru automobile. Ratele de defecte scad de la 5 la 8% în sudarea manuală la sub 1% în celulele robotizate bine calibrate.
Ce este un robot de sudură și ce nu este
Un robot de sudură este combinația a trei elemente care sunt adesea confundate: brațul robotului în sine (manipulatorul), sursa de alimentare pentru sudură și echipamentul de proces (torță, alimentator de sârmă, răcitor de apă sau pistolet de sudură) și integrarea la nivel de celulă (poziționer, elemente de fixare, carcasă de siguranță, urmărirea cusăturii, extracția fumului). Brațul fără echipamentul de proces este doar un robot industrial; echipamentul de proces fără braț este o stație de sudare manuală. Valoarea sistemului constă în integrare, nu într-o singură componentă.
Acest ghid acoperă roboții de sudură articulați pe 6 axe utilizați în industria grea: caroserii auto în alb, echipamente de construcții, construcții navale, recipiente sub presiune, material rulant feroviar, infrastructură energetică și fabricație de mari dimensiuni. Nu acoperă brațele SCARA (răspândire insuficientă pentru majoritatea anvelopelor de sudură), portalurile carteziene (utilizate pentru cusături foarte lungi în construcțiile navale, dar o disciplină de proiectare diferită) sau sudorii coboți portabili destinati atelierelor de lucru ușoare. Pentru o imagine mai largă care include aceste formate, consultați... ghid complet pentru sudarea robotizată 2026.
Conform raportului Mondial de Robotică 2025 al Federației Internaționale de Robotică, sudarea este al doilea segment de aplicații ca mărime pentru roboții industriali după manipularea materialelor, reprezentând aproximativ un sfert din instalări în economiile producătoare grele. Mixul de produse s-a schimbat: sudarea cu arc (MIG și TIG combinate) a crescut mai rapid decât sudarea prin puncte în ultimii cinci ani, deoarece industria grea non-auto, unde sudarea cu arc domină, s-a industrializat mai repede decât s-a extins capacitatea de producție a caroseriilor auto în alb.
Arhitectura cu 6 axe: De ce șase axe pentru sudare
O torță de sudură trebuie să atingă un punct arbitrar în spațiu și să se prezinte la o orientare arbitrară. Trei axe vă oferă punctul. Alte trei vă oferă orientarea. Șase este minimul pentru sudarea 3D generală fără compromisuri. Mai puține axe vă obligă să reproiectați dispozitivele de fixare sau să acceptați unghiuri slabe ale torței; mai multe axe (brațe pe 7 axe cu cot redundant) ajută în mediile aglomerate, dar adaugă costuri și complexitate.
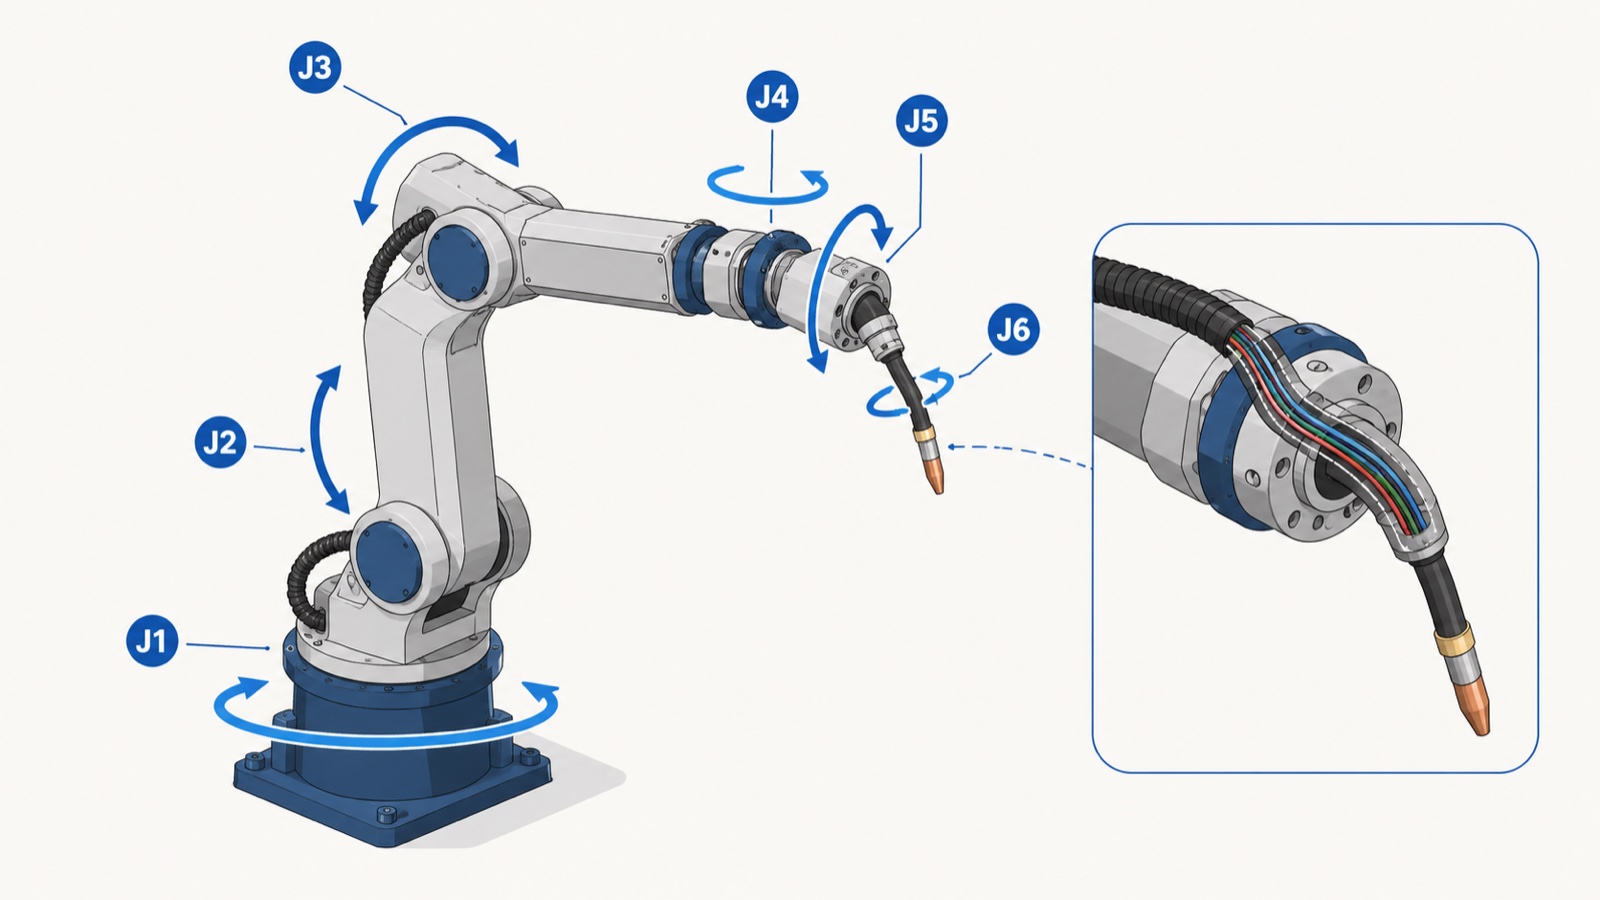
Un robot de sudură tipic cu 6 axe are:
- J1 — Rotația bazei: rotește întregul braț în jurul unei axe verticale. Determină raza de acțiune laterală.
- J2 — Umăr: ridică brațul inferior. Suportă cel mai mare cuplu static.
- J3 — Cot: extinde brațul superior. Cu J1 și J2, setează poziția încheieturii mâinii.
- J4 — Rotire încheietură: rotește încheietura mâinii în jurul axei brațului superior.
- J5 — Înclinare încheietură: înclină torța în sus și în jos.
- J6 — Rotația torței: rotește torța în jurul propriei axe, fiind utilizată în mare măsură pentru orientarea unghiului sârmei față de cusătură.
Încheietura mâinii (J4-J5-J6) este ceea ce diferențiază un robot de sudură de un braț generic cu 6 axe. Un design cu „încheietură goală” direcționează cablurile de sudură, furtunul de gaz și conductele de apă prin interiorul brațului, în loc să fie așezate în exterior. În practică, brațele cu încheietură goală rezistă mai mult între înlocuirile de cabluri și reduc agățarea cablurilor în spațiile de lucru înguste. Compromisul este un cuplu de strângere puțin mai mic la încheietură și o viteză mai mică la încheietură decât un braț cablat extern cu aceeași sarcină utilă nominală.
Clasele de sarcină utilă în serviciile de sudură în 2026 se grupează în jurul:
- 6 până la 8 kg — torțe MIG aprinse cu alimentare simplă cu sârmă
- 12 până la 20 kg — torțe MIG mai grele cu impuls sinergic, TIG cu alimentare cu sârmă rece, torțe răcite cu apă
- 50 până la 100 kg — capete de sudare grele multiproces, sudare cu spațiu îngust
- 165 până la 350 kg — pistoale de sudură în puncte în caroserii auto - în alb
- 500 până la 800 kg — cele mai grele pistoale de sudură punctuale, capete de sudură multifuncționale pe șasiuri grele
Pentru un context mai larg privind furnizorii cu sediul în China pentru aceste game de sarcini utile, consultați analiza noastră privind Top 10 producători de roboți industriali din China pentru 2026.
MIG, TIG și Spot: Comparație de procese
Cele trei procese dominante de sudare robotizată se potrivesc fiecare unei combinații diferite de material, grosime, tip de îmbinare și volum de producție. Nu sunt interschimbabile, iar alegerea procesului greșit pentru aplicație este cel mai frecvent motiv pentru care celulele de sudare robotizată au performanțe slabe.
| Atribut | MIG (GMAW) | TIG (GTAW) | Punct de rezistență |
|---|---|---|---|
| Metal de umplutură | Sârmă consumabilă (continuă) | Electrod de tungsten neconsumibil + tijă de umplere separată | Niciuna (rezistența siguranțelor metalelor de bază) |
| Grosimea tipică a materialului | 1 până la 25 mm (trecere multiplă dincolo de aceasta) | 0.5 până la 6 mm | Perechi de foi de 0.5 până la 3 mm |
| Rata de depunere | Ridicat (1 până la 10 kg/oră) | Scăzut (0.2 până la 1 kg/oră) | N/A (punct cu punct) |
| Putere de căldură | Mediu spre mare | Scăzut spre mediu (controlabil) | Puls foarte scurt |
| Timp de ciclu per articulație | Secunde pe cm liniar | Mai lent, cu treceri multiple pentru rosturi groase | 0.5 până la 2 secunde pe punct |
| Sarcină utilă tipică a robotului | 6 până la 20 kg | 6 până la 12 kg | 165 până la 350 kg |
| Potrivit pentru | Oțel structural, echipamente de construcții, fabricație grea | Oțel inoxidabil, aluminiu, aliaje exotice, recipiente sub presiune, oțel subțire | Asamblare tablă caroserie auto în alb, electrocasnice |
| Mod de defect comun | Stropi, porozitate din cauza pierderii acoperirii cu gaz | Contaminare cu tungsten, deviație de contur | Punct rece, uzură electrod, subdimensionare a pepitei de sudură |
Conform observațiilor din industrie efectuate în fabricile de prelucrare a metalelor grele, MIG reprezintă aproximativ 70% din instalațiile de roboți de sudură cu arc, deoarece acoperă cea mai mare parte a structurilor metalice, unde viteza contează, iar geometria îmbinărilor este relativ permisivă. Instalațiile TIG sunt mai mici ca număr, dar disproporționat de importante în recipientele sub presiune, industria aerospațială și echipamentele alimentare și farmaceutice din oțel inoxidabil, unde calitatea sudurii trebuie să treacă de inspecția nedistructivă.
Sudarea prin puncte este concentrată în industria auto: o singură linie de caroserie albă poate avea între 200 și 400 de suduri în puncte, iar o fabrică de volum mare rulează simultan zeci de roboți. În afara industriei auto, sudarea prin puncte apare în electrocasnice (dulapuri pentru frigidere și mașini de spălat), dulapuri electrice și fabricarea de conducte HVAC.
Cazuri de utilizare în industria grea pe sectoare
Industria grea utilizează roboți de sudură în modele care diferă în funcție de sector. Modelele sunt suficient de stabile încât cumpărătorii le pot folosi ca referință de pornire atunci când stabilesc domeniul de aplicare al unui proiect.
Caroserie auto în alb
Sudarea prin puncte domină asamblarea caroseriilor. O linie modernă utilizează pistoale cu puncte de 150 până la 300 KG pe brațe cu 6 axe adaptate sarcinii utile, adesea aranjate în tandem pe un singur cadru alb pentru a menține timpii de ciclu sub 60 de secunde per caroserie. Sudarea MIG și cu laser sunt în creștere pentru închideri (uși, capote) și îmbinări de acoperiș. Constrângerile definitorii sunt debitul (mașini pe oră), precizia pozițională (potrivirea panou-pe-panou) și trasabilitatea (fiecare sudură înregistrată pentru garanție).
Utilaje de constructii si agricole
MIG este procesul dominant pentru brațele excavatoarelor, platformele basculantelor, șasiurile tractoarelor și alte suduri mari similare. Sarcinile utile sunt din tablă groasă (între 8 și 25 mm, în mod obișnuit), lungimile îmbinărilor sunt mari, iar pregătirea îmbinărilor variază deoarece piesele sunt adesea tăiate și îndoite intern, cu toleranțe non-triviale. Urmărirea îmbinărilor (cu laser sau cu arc) este mai importantă aici decât în industria auto, deoarece piesa pe care o sudează robotul nu ajunge într-un dispozitiv de fixare repetabil cu precizie.
Construcții navale și offshore
Sudarea MIG la scară largă, montată pe portal, și sudarea cu arc scufundat, preiau cele mai lungi cordoane, însă brațele cu 6 axe pe șine liniare preiau ansambluri complexe, îmbinări în T și suduri de rigidizare în interiorul blocurilor navei. Controlul aportului de căldură este important deoarece oțelul gros se deformează sub încălzire neuniformă. Sudarea în mai multe treceri cu urmărirea cordoanelor și reglarea adaptivă a parametrilor este standard.
Recipiente sub presiune și infrastructură energetică
TIG și MIG cu spațiu îngust domină aici, deoarece fiecare sudură trebuie să treacă de inspecția radiografică sau cu ultrasunete. Procedurile calificate ASME Secțiunea IX și ISO 15614 guvernează anvelopele parametrilor. Celulele robotizate utilizează adesea sisteme orbitale pentru suduri circumferențiale pe țevi, cu brațe pe 6 axe rezervate pentru atașamente de duze, conexiuni de ramificare și suduri pe plăci tubulare.
Material rulant feroviar și șasiuri grele
O combinație de sudare MIG (pentru cadre de boghiu, carcase din aluminiu sau oțel) și sudare prin puncte (pentru caroserii de vagoane din oțel inoxidabil pe unele piețe). Oțelurile slab aliate de înaltă rezistență și extrudările din aluminiu sunt comune; calificarea procedurii de sudare este riguroasă. Șinele liniare care extind raza de acțiune a robotului pe secțiuni lungi de caroserie sunt comune în acest sector. Pentru modelele de integrare sol-șină, consultați prezentarea noastră generală a... șine liniare robotizate pentru o rază extinsă de acțiune.
Celula de sudură: Componente dincolo de robot
Brațul reprezintă aproximativ 30 până la 40% din bugetul complet al unei celule de sudare. Celelalte 60 până la 70% sunt alocate componentelor de integrare care transformă un braț într-un sistem de sudare productiv. Subcheltuielile pentru aceste componente sunt cea mai frecventă cauză a randamentelor dezamăgitoare.
- Sursă de alimentare și alimentator de sârmă. Sinergia dintre braț și sursa de alimentare este importantă: comunicarea digitală (DeviceNet, EtherCAT sau protocoale proprietare) permite robotului să ajusteze curentul, tensiunea și viteza de alimentare a sârmei în timp real. Sursele MIG pulsate moderne reduc stropii cu 30 până la 50% în comparație cu sistemele cu tensiune constantă de pe aceeași îmbinare.
- Poziționer pentru sudură. Un poziționer pe 2 sau 3 axe rotește și înclină piesa de prelucrat, astfel încât robotul sudează întotdeauna în poziție plană sau orizontală, unde rata de depunere și calitatea sudurii sunt cele mai ridicate. Pentru sudurile în care îmbinarea poate fi prezentată plată, un poziționer dublează aproximativ producția aceluiași robot în comparație cu sudarea cu dispozitiv fix. Consultați secțiunea noastră Prezentare generală a gamei de poziționere de sudură pentru configurații tipice de sarcină utilă și înclinare.
- Șină liniară (a 7-a axă). Extinde raza de acțiune a robotului pentru suduri lungi. Lungimile șinelor variază de la 2 la 30 de metri în industria grea, cu cărucioare de transport cu o capacitate nominală de până la câteva tone.
- Fixare. Proiectat special pentru familia de piese. Dispozitivele de fixare slabe înving orice robot, indiferent cât de capabil. Dispozitivele de fixare cu schimbare rapidă sunt standard pe liniile cu mixuri mari de piese.
- Urmărirea cusăturii și control adaptiv. Laser, prin arc sau bazat pe vedere. Compensează variațiile de la o piesă la alta, distorsiunile termice și inconsistențele sudurii prin puncte.
- Extracția fumului. Cerut de reglementările de sănătate ocupațională din majoritatea jurisdicțiilor; sistemele de joasă presiune cu volum mare sunt tipice.
- Carcasă de siguranță și interblocări. ISO 10218-2 și ANSI/RIA R15.06 (pentru America de Nord) definesc cerințele de integrare a siguranței. Celulele de sudare prin puncte utilizează adesea perdele de lumină și covorașe; celulele de sudare cu arc utilizează perdele de sudură opace pentru a bloca fulgerul arcului electric.
- HMI-ul operatorului și înregistrarea datelor. Trasabilitatea parametrilor de sudură, îmbinare cu îmbinare, este acum standard în industria auto și în lucrările cu recipiente sub presiune și este din ce în ce mai solicitată în echipamentele de construcții.
Pentru o prezentare pas cu pas a modului în care aceste componente se combină într-o celulă ce poate fi citată, consultați articolul însoțitor despre selecția și cotarea celulei robotizate de sudură pe site-ul produsului EVST.
Măsuri de performanță care contează
Celulele robotizate de sudură sunt evaluate pe baza unui set restrâns de indicatori măsurabili. Cumpărătorii ar trebui să solicite furnizorilor să demonstreze sau să se angajeze în scris să respecte aceștia în timpul achizițiilor, în loc să se bazeze pe afirmații din broșuri.
- Rata defectelor. Sudarea manuală produce de obicei între 5 și 8% din prelucrarea prin refacere la inspecția vizuală; celulele robotizate bine integrate oferă sub 1% pentru aceleași piese. Decalajul se elimină atunci când roboții funcționează cu fixări slabe sau parametri de proces nereglați, ceea ce înseamnă că cunoștințele integratorului despre proces sunt la fel de importante ca echipamentul.
- Timpul de activare a arcului electric (ciclul de funcționare). Procentul din timpul de schimbare disponibil în care arcul arde efectiv. Sudarea manuală se situează între 15 și 25%. Celulele robotizate cu poziționere ating 50 până la 70% în regim staționar. Restul constă în încărcarea parțială, schimbarea dispozitivului de fixare, înlocuirea electrodului și inspecția.
- Consistența timpului de ciclu. Abaterea standard a timpului de ciclu pe parcursul unei perioade de producție, împărțită la medie. O celulă bine reglată menține această valoare sub 5%.
- Randament (piese pe schimb). Concluzia. Verificați întotdeauna dacă declarația furnizorului privind producția utilizează o ipoteză realistă de fixare și schimbare.
- Randament la prima trecere. Procentul de suduri care trec inspecția fără refacere. Se urmărește alături de rata defectelor, dar este principalul indicator pe care cumpărătorii îl raportează intern.
- Timpul mediu între defecțiuni (MTBF). Pentru brațul în sine, roboții de sudură tipici cu 6 axe funcționează între 40,000 și 60,000 de ore între intervalele majore de service. Consumabilele torței, duzele de contact, difuzoarele de gaz sunt articole de uzură cu frecvență mai mare, măsurate în ture, nu în ani.
Matricea Deciziilor de Selecție
Întrebarea de selecție „Ce robot de sudură ar trebui să cumpăr?” este întrebarea greșită. Întrebarea corectă este „Ce arhitectură a celulei de sudură se potrivește cerințelor mele privind piesele, volumul și calitatea și ce robot se încadrează în această arhitectură?”. Matricea de mai jos oferă un cadru decizional de pornire.
| Dacă situația dumneavoastră este… | Arhitectură pentru început | Banda de sarcină utilă a robotului | Accentul asupra componentelor celulare |
|---|---|---|---|
| MIG de volum mediu pe suduri de oțel de 3-12 mm, piese fixabile | Braț pe 6 axe + poziționer pe 2 axe | 12 până la 20 kg | Sursă MIG pulsată, urmărire de bază a cusăturii |
| Îmbrăcăminte lungi pe suduri structurale mari | Braț cu 6 axe pe șină liniară + poziționare cap de prelucrare-păpușă mobilă | 20 până la 50 kg | Urmărirea cusăturii cu laser, control adaptiv, programare multi-trecere |
| Inoxidabil sau aluminiu cu grosime subțire, critic pentru inspecție | Braț pe 6 axe + poziționer înclino-rotativ pe 3 axe | 6 până la 12 kg | TIG cu sârmă rece sau caldă, torță de precizie, monitorizare a sudurii cu înregistrare a datelor |
| Caroserie auto în alb, volum mare | Celulă multi-robot cu pistoale spot în tandem | 165 până la 350 kg | Pistoale servo-punctuale, controlere de sudură cu forță adaptivă, trasabilitate completă |
| Lucrări de tip job-shop cu volum redus și mix mare de produse | Braț cu 6 axe cu fixare rapidă | 12 până la 20 kg | Programare offline, localizarea pieselor bazată pe viziune, poziționer simplu |
Pentru o analiză mai detaliată a criteriilor de evaluare a furnizorilor specifice furnizorilor din China, consultați Ghid de evaluare a furnizorilor de roboți industriali.
Standarde și conformitate
Achiziționarea și operarea roboților de sudură se încadrează într-un set de standarde de siguranță și calitate. Cele mai relevante în 2026:
- ISO 10218-1:2011 și -2:2011 — siguranța robotului; -1 se referă la robotul în sine, -2 se referă la celula integrată.
- ISO / TS 15066: 2016 — siguranța roboților colaborativi; relevantă atunci când o celulă de sudare include un aparat de sudură cobot pentru lucrări de punte.
- Seria ISO 15614 — calificarea procedurii de sudare pentru sudarea cu arc. Necesară pentru echipamentele sub presiune și majoritatea codurilor structurale.
- ASME Secțiunea IX — procedura de sudare și calificarea sudorului conform Codului ASME pentru cazane și recipiente sub presiune (America de Nord și multe piețe de export).
- AWS D1.1 — codul de sudură pentru oțel structural (America de Nord).
- EN ISO 3834 — cerințe de calitate pentru sudarea prin topire a materialelor metalice.
- IATF 16949: 2016 — managementul calității auto; obligatoriu pentru furnizorii de caroserii în alb ai producătorilor de echipamente originale (OEM).
- ISO 9606 — testarea calificării sudorilor (relevantă pentru atelierele hibride manuale-robotice).
Conform raportului Federației Internaționale de Robotică din 2025, cea mai frecvent menționată barieră în calea adoptării pe scară largă a sudării robotizate în rândul producătorilor de dimensiuni medii nu este costul de capital, ci absența inginerilor de sudură certificați care pot scrie și menține proceduri calificate pentru procesele robotizate. Decalajul dintre proceduri și calificare este rezolvabil, dar necesită investiții în instruire, care adesea se desfășoară în paralel cu achiziționarea echipamentului.
Poziția EVST în sudarea robotizată
EVST, cu sediul central în Chengdu și un centru de producție în Wenling, a livrat sisteme robotizate de sudură în peste 100 de țări pe parcursul a șapte ani de funcționare. Seria QJAR acoperă sarcini utile de la brațe de sudură cu arc din clasa de 6 kg până la platforme pentru sarcini utile mari, concepute pentru lucrări de sudură prin puncte, cu modele publicate care includ QJAR6-1 (rază de acțiune de 6 kg / 1441 mm) și QJR10-1 (10 kg / 1671 mm), iar gama mai largă se extinde până la 800 kg pentru pistoale de punctare grele. EVST furnizează, de asemenea, poziționere de sudură în configurații cu o singură axă, două axe și trei axe, plus șine liniare pentru o rază de acțiune extinsă a robotului. Compania deține certificarea IATF 16949 pentru linia sa de producție de coboți de calitate auto, precum și certificări CE, SGS și TUV de la terți pentru gama sa mai largă de produse.
În practică, atunci când inginerii de aplicații EVST pun în funcțiune o celulă de sudură din industria grea la sediul clientului, blocajul este rareori robotul în sine. Cel mai adesea, pregătirea îmbinării în amonte (calitatea tăierii, consecvența ajustării) și parametrii procedurii de sudare trebuie calificați conform certificatelor de materiale ale clientului. Celulele care oferă randamentul promis sunt cele în care integratorul deține munca de dezvoltare a procedurilor, alături de instalarea mecanică.
EVST deține un brevet de invenție acordat (CN ZL 2020 1 1601091.6, metodologie automată a tranzacțiilor de proiect), patru brevete de invenție în curs de examinare de fond și două drepturi de autor pentru software care acoperă platforma sa de potrivire a inteligenței artificiale și setul de instrumente de asistență pentru ingineri, alături de rețeaua de inginerie de teren din peste 100 de țări care sprijină punerea în funcțiune la fața locului a celulelor de sudură pe lanțuri lungi de aprovizionare.
Întrebări frecvente
De ce sarcină utilă am nevoie pentru un robot de sudură MIG?
Pentru majoritatea lucrărilor MIG structurale cu o torță standard răcită cu aer sau cu apă, o sarcină utilă de 12 până la 20 kg este suficientă. Torțele grele multiproces, capetele de sudare cu spațiu îngust sau senzorii de urmărire a cusăturii montați pe torță împing cerința la 25 până la 50 kg. Lucrările MIG ușoare din atelier pe eșantion subțire pot utiliza un braț de 6 până la 8 kg.
Cât durează instalarea unei celule de sudură robotizate?
Termenele standard ale proiectelor sunt cuprinse între 12 și 24 de săptămâni de la comanda de achiziție până la producție: 4 până la 8 săptămâni pentru achiziție și proiectare, 4 până la 8 săptămâni pentru instalarea mecanică și electrică și 4 până la 8 săptămâni pentru calificarea procedurii de sudare, programare și instruirea operatorilor. Celulele cu mix de producție cu programare offline extinsă pot funcționa mai mult timp.
Poate un cobot să înlocuiască un robot de sudură cu 6 axe?
Pentru sudarea în volum redus, lucrări cu cusături scurte sau fabricație ușoară, da. Pentru sudarea în producție susținută pe piese din industria grea (cusături lungi, tablă groasă, ciclu de lucru ridicat), limitele de viteză și sarcină utilă ale coboților devin constrângeri obligatorii. Sudorii coboți se dezvoltă rapid în aplicațiile de tip atelier, dar nu au înlocuit brațele cu 6 axe în producția din industria grea.
Care este perioada tipică de rentabilitate a investiției (ROI) pentru o celulă de sudură robotizată?
Perioadele de recuperare a investiției raportate de către cei care adoptă această metodă în industria grea variază de obicei între 18 și 36 de luni, determinate în principal de reducerea costurilor cu forța de muncă, reducerea defectelor și creșterea randamentului de la un poziționer. Varianța este mare deoarece depinde de numărul de ture, costul local al forței de muncă și cât din procesul în amonte și în aval poate absorbi celula. O celulă cu un singur schimb pe suduri relativ scurte poate să nu justifice investiția doar pe economiile de forță de muncă, în timp ce o celulă cu trei schimburi pe suduri structurale lungi își amortizează adesea investiția în primul an.
Care este diferența dintre un robot de sudură pe 6 axe și un robot de sudură pe 7 axe?
Un robot cu 7 axe adaugă o axă redundantă a cotului, care permite brațului să ocolească obstacolele sau să mențină orientarea torței în timp ce repoziționează cotul. În sudare, acest lucru este important atunci când piesa are rigidizări interne, structuri tubulare sau dispozitive de fixare aglomerate pe care un braț cu 6 axe nu le poate atinge într-o singură configurație. Costul suplimentar este de aproximativ 30 până la 50% față de platforma echivalentă cu 6 axe; beneficiul este realizat doar în aplicațiile cu constrângeri geometrice.
Unde să mergi în continuare
Pentru cumpărătorii care sunt pregătiți să analizeze o anumită celulă, următorul pas firesc este să lucreze prin selecția componentelor la nivel de celulă: sursa de alimentare, poziționerul, elementele de fixare și urmărirea cusăturilor. Articolul însoțitor de pe site-ul produsului despre... selecția și cotația celulei robotizate de sudură acoperă potrivirea componentelor și structura cererilor de ofertă. Pentru o comparație mai detaliată, proces cu proces, consultați articolul viitor despre roboți de sudură punctuală vs. MIG vs. TIGPentru o vizualizare a aspectului stației de lucru la nivel de atelier, Ghid de configurare a stației de lucru pentru sudură robotizată pe site-ul produsului se prezintă planul etajului. Pentru întrebări legate de achiziții, echipa de vânzări EVST poate fi contactată la numărul de telefon de contact-ne.
Despre autor: Echipa editorială EVST scrie despre robotică industrială și fabricație inteligentă pentru ingineri și lideri de operațiuni care evaluează proiecte de automatizare. EVST (EVS TECH CO., LTD), fondată în Chengdu în 2018, a livrat peste 600 de proiecte de automatizare și livrează în peste 100 de țări, cu certificare IATF 16949 pentru industria auto și certificări CE / SGS / TUV de la terți pentru familiile de produse QJAR, XR, EVS și EVSD.