
Estimați un ciclu de manipulare a vaselor de gătit din evenimente repetate de predare, apoi separați munca care trebuie să se desfășoare în secvență de munca care se poate suprapune cu adevărat. Adăugarea fiecărei mișcări a robotului la timpul de funcționare al mașinii supraestimează ciclul atunci când munca se desfășoară în paralel. Luarea doar a celei mai lungi sarcini îl subestimează atunci când descărcarea, încărcarea sau confirmarea blochează mașina.
Desenați linia evenimentului înainte de a alege o formulă
Alegeți o limită repetabilă, cum ar fi de la o confirmare a pornirii mașinii la următoarea confirmare a pornirii mașinii. Folosiți aceeași limită pentru fiecare observație. Un șablon publicat pentru supravegherea mașinilor, de exemplu, măsuri între funcțiile explicite de început și sfârșit de ciclu; convenția sa ilustrează de ce un timp scurs are nevoie de un domeniu de aplicare definit.
Imaginile de aici prezintă un robot transferând vase de gătit între un rând de piese, o interfață de echipament din spate și o stație din apropiere. Aceste transferuri identifică activitățile care trebuie investigate. O estimare a producției necesită evenimentele corespunzătoare de pregătire și finalizare din secvența de echipamente propusă.
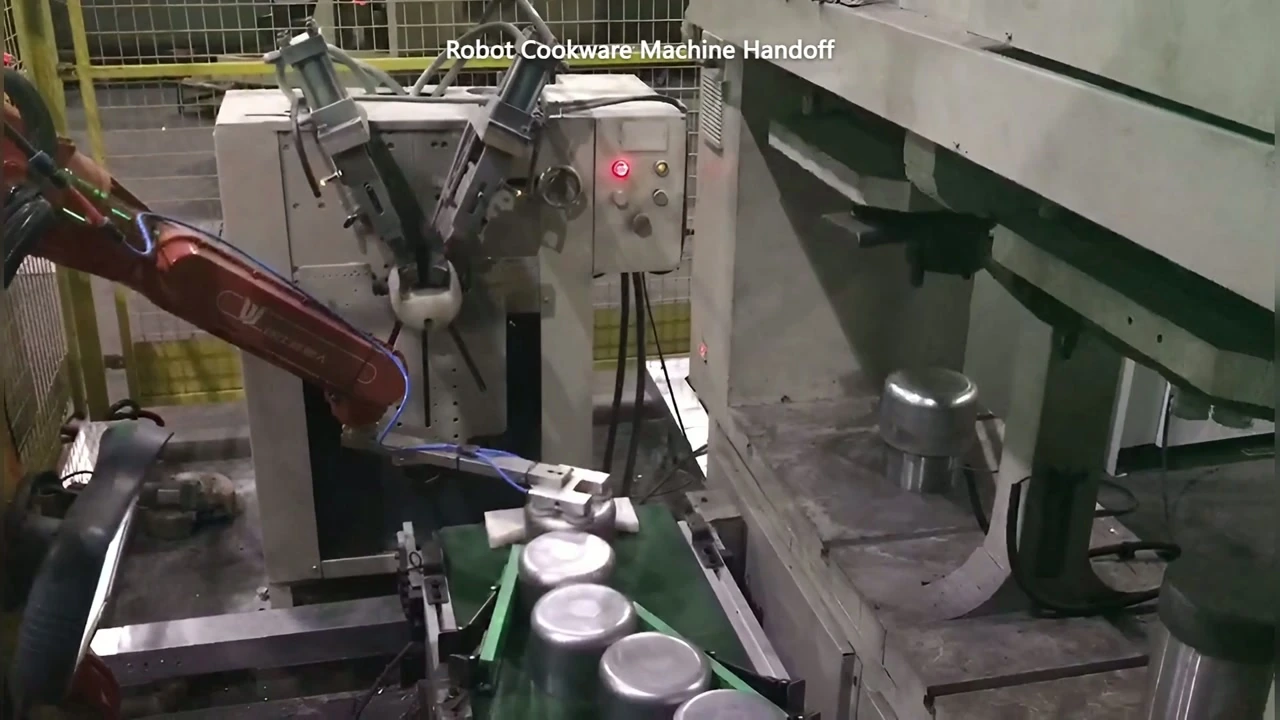
00:08 — Instrument robot între prezentarea vaselor de gătit și interfața de pe partea echipamentului.
Înregistrați când mașina devine disponibilă, când robotului i se permite să intre, când piesa a fost îndepărtată, când următoarea piesă este plasată și când mașina are voie să repornească. Includeți confirmările de prindere și eliberare în sarcina pe care o constrâng, în loc să le tratați ca timp liber.
Un model de suprapunere limitată
Pentru un aranjament propus cu o singură operațiune repetată a mașinii, definiți:
| Variabil | Sens | Condiție de sincronizare |
|---|---|---|
| H | Lucrări de transfer serial între operațiunile mașinii | Acești pași nu se pot suprapune cu funcționarea mașinii |
| M | Interval de funcționare cu mașina ocupată | Începe după ce predarea permite reluarea |
| R | Lucrul robotului în afara mașinii respective în intervalul de funcționare | Poate rula concomitent doar dacă resursele și accesul sunt independente |
După ce H este complet, M și R încep împreună, iar următorul H începe numai după ce ambele s-au terminat. H nu se suprapune cu niciuna dintre sarcini. Dacă există o întârziere la pornire, o activitate care depășește limitele ciclului sau o altă dependență a stației partajate, utilizați cronologia evenimentului real în loc de această expresie simplificată. Conform acestor presupuneri, intervalul repetitiv este T = H + max(M, R)Dacă lucrul robotului extern nu se poate suprapune peste funcționarea mașinii, utilizați T = H + M + R Acestea sunt modele de planificare pentru secvența declarată, nu valori măsurate de la stația filmată.
Distincția este practică. Pregătirea unei piese în altă parte se poate încadra în timpul mașinii, în timp ce scoaterea unei piese finite din interfața ocupată nu poate fi pur și simplu plasată în același bloc paralel. Dacă o altă operație împarte dispozitivul de prindere, spațiul de intrare sau poziția de recepție, desenați acel conflict de resurse înainte de a utiliza formula.
Păstrați alocația de producție într-un cont separat
Intervalul repetitiv nu este o prognoză completă a turelor. Reaprovizionarea, inspecțiile, schimbările și întreruperile pot consuma timp în afara tiparului repetitiv. Înregistrați aceste activități separat și decideți cum afectează fereastra de producție. Nu le ascundeți în interiorul unui procent de eficiență inexplicabil.
Dacă mașina așteaptă în mod repetat după ce este gata, investigați evenimentul care întârzie repornirea. Dacă robotul așteaptă mai mult în timpul funcționării mașinii, accelerarea deplasării sale în spațiul liber s-ar putea să nu modifice intervalul de repetare. Înregistrarea evenimentului îi spune echipei ce întârziere merită abordată.
Trimiteți EVST o înregistrare continuă a transferului, semnalele disponibile pentru mașină și fereastra de producție prevăzută. Acestea sunt date de intrare utile pentru discutarea unei estimări de secvență și identificarea măsurătorilor lipsă.