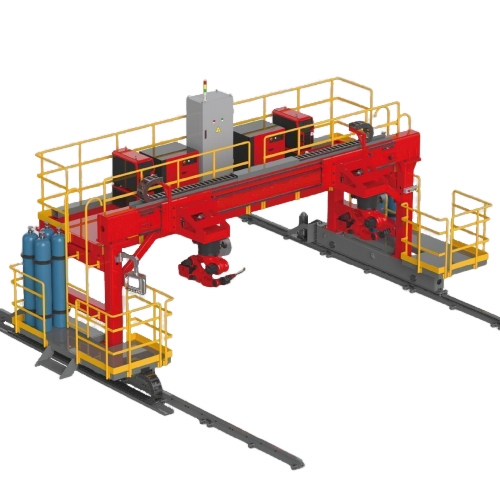
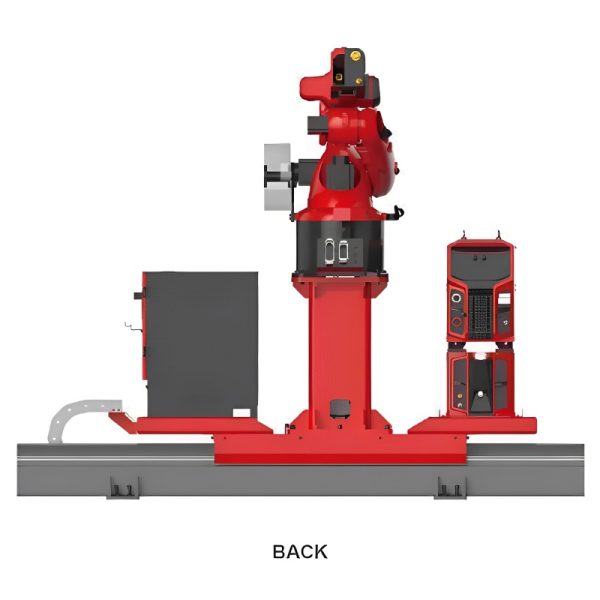
TIPO CANTILEVER DE PISTA
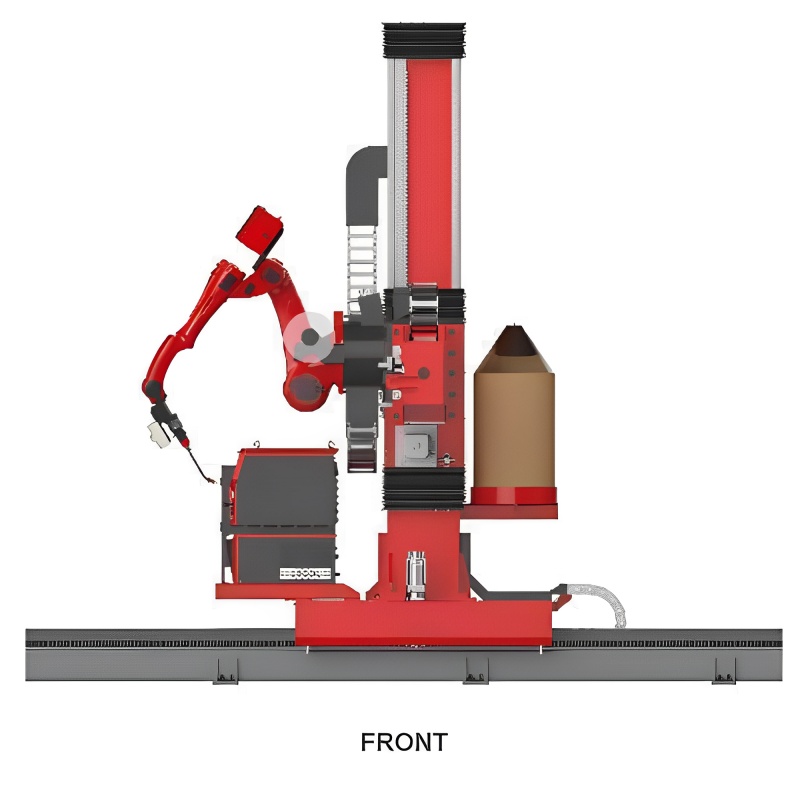
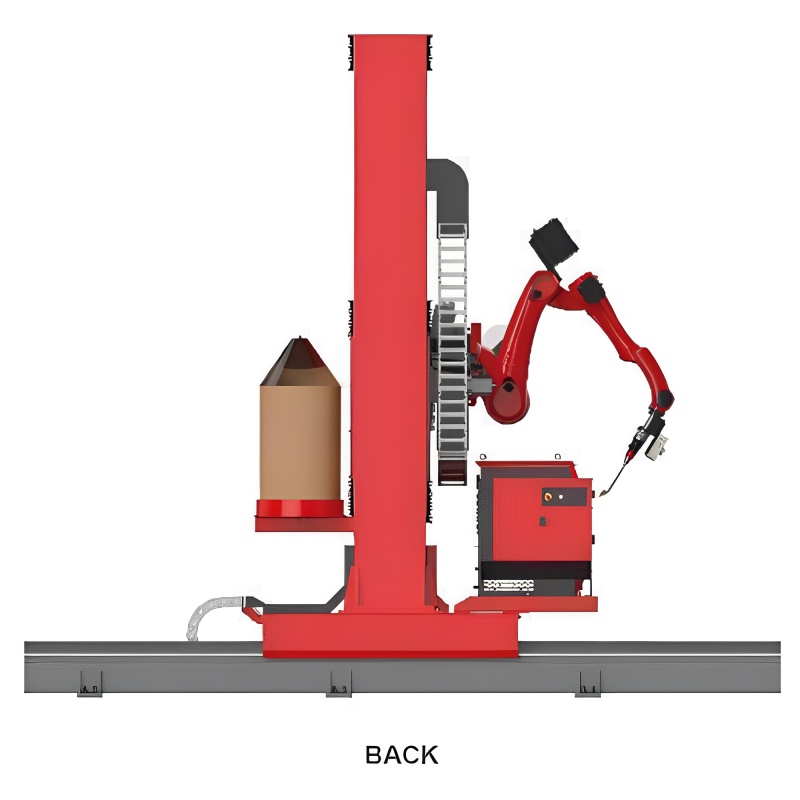
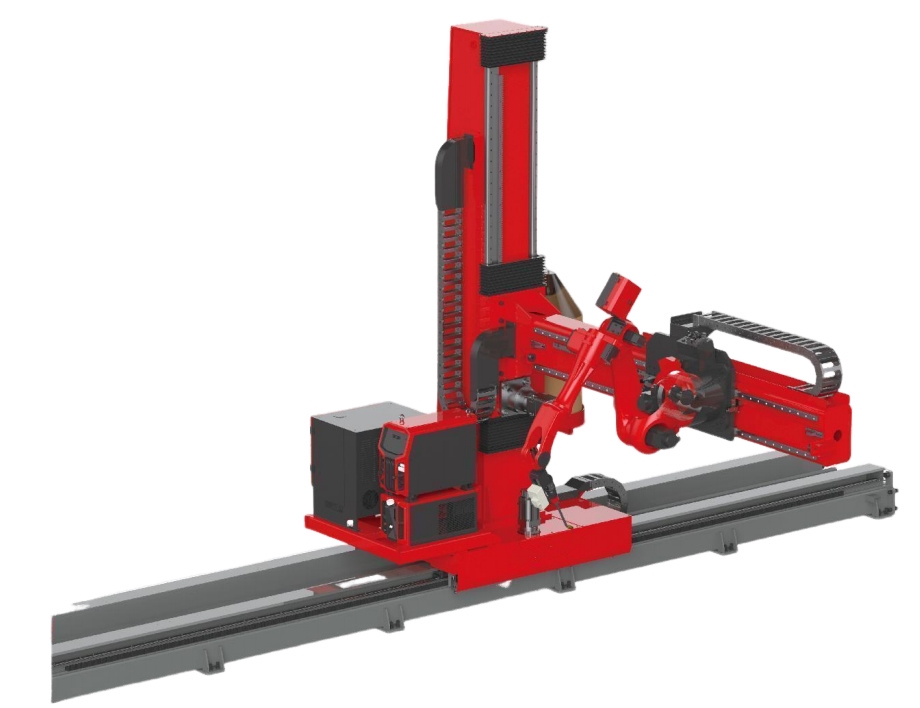
Estação CantileverWeld NineAxis
Adequado para soldar peças longas com seções transversais maiores, mas a largura da peça não deve ser muito grande, como vigas H e chapas de torre.
1. Dependendo das diferentes condições da peça de trabalho, há vários graus de liberdade disponíveis para seleção;
2. Vários eixos externos proporcionam um espaço de movimento maior para o robô e, quando equipado com uma máquina de posicionamento, ele pode realizar soldagem em várias posições, como plana, vertical e em formato de navio, garantindo a consistência da qualidade da soldagem.

| Conteúdo | Principais parâmetros técnicos e alcance | Observação |
|---|---|---|
| Parâmetros básicos | Graus de liberdade: 7 eixos, 8 eixos, 9 eixos, 7 eixos e 8 eixos opcionais | |
| Potência total da máquina: 31kw, 33kw, 36kw | ||
| Carga máxima do efetor final: 12 kg | ||
| Fonte de alimentação operacional: Sistema trifásico de cinco fios 3x380V + 10950Hz | ||
| desempenho visual | Visão (configuração padrão): /, ≤0.5 mm, ≤0.5 mm | |
| Taxa de quadros de digitalização: /, 2000 quadros/segundo, 2000 quadros/segundo | ||
| Faixa de extensão do braço do robô: R = 1465 mm, depende do modelo de robô escolhido | ||
| Desempenho de mobilidade | Track Length: 6m/8m/12m/14m/16m | Selecionado com base na condição da peça de trabalho |
| Trilha X – Velocidade de movimento do eixo: ≥20m/min | Determinado pelo design | |
| Cantilever Y – Velocidade de movimento do eixo: /, ≥12m/min, ≥12m/min | Y – Curso do eixo projetado com base na condição da peça de trabalho | |
| Coluna Z – Velocidade de movimento do eixo: /, /, ≥8m/min | Z – Curso do eixo projetado com base na condição da peça de trabalho | |
| Ambiente Aplicação | Temperatura ambiente: 0°C a +45°C (operação), -20°C a +60°C (transporte e armazenamento) | |
| Humidade relativa: ≤90% UR (sem condensação) |