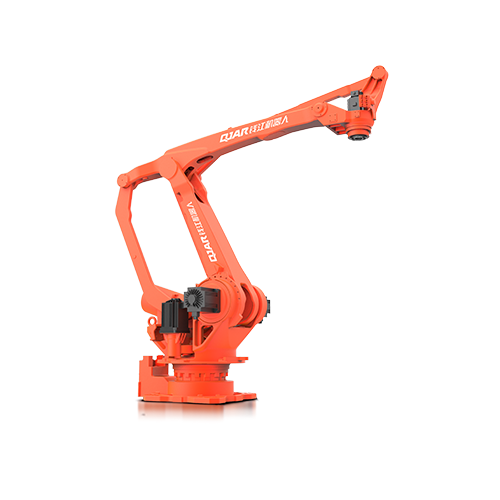
| Modelo | QJR260-3100M | |
| Número do Eixo | 4 | |
| carga paga | 260kg | |
| Repetir Posicionamento | ± 0.5mm | |
| Envergadura máxima | 3153mm | |
| Amplitude de movimento | J1 | ± 170 ° |
| J2 | + 95 °, -42 ° | |
| J3 | + 112 °, -20 ° | |
| J4 | ± 360º | |
| velocidade máxima | J1 | 97.4 ° / s |
| J2 | 97.4 ° / s | |
| J3 | 97.4 ° / s | |
| J4 | 298 ° / s | |
| Momento de inércia | J4 | 41.6kg.m² |
| Peso corporal do robô | 1400kg | |
| Capacidade de Alimentação | 19.3kVA | |
| gabinete Tamanho | 650x750x1150mm | |
| gabinete Peso | 140kg | |
| fonte | Fio trifásico 3 AC380V(+10%,-10%) |
|
| Instalando Formulário | Solo | |
| Aplicação | Paletização, manuseio, carregamento, coleta, embalagem, etc. | |