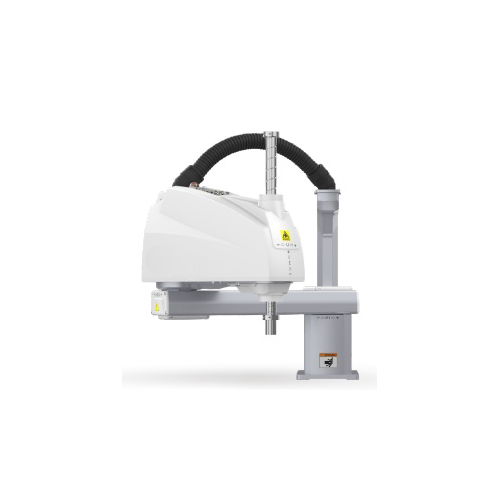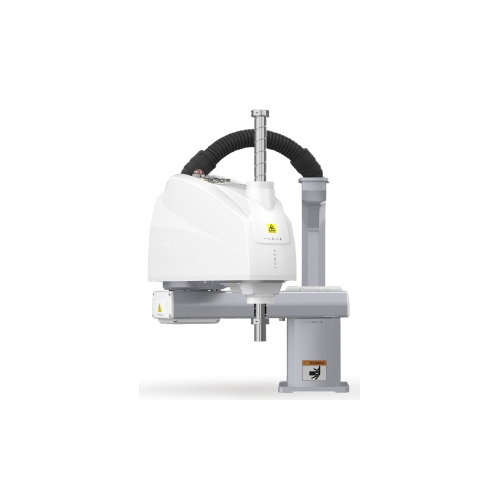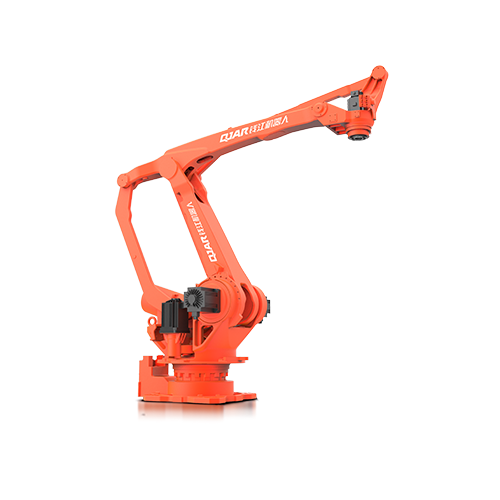
| Modelo | QJRB180-1 | |
| Número do Eixo | 4 | |
| carga paga | 180kg | |
| Repetir Posicionamento | ± 0.5mm | |
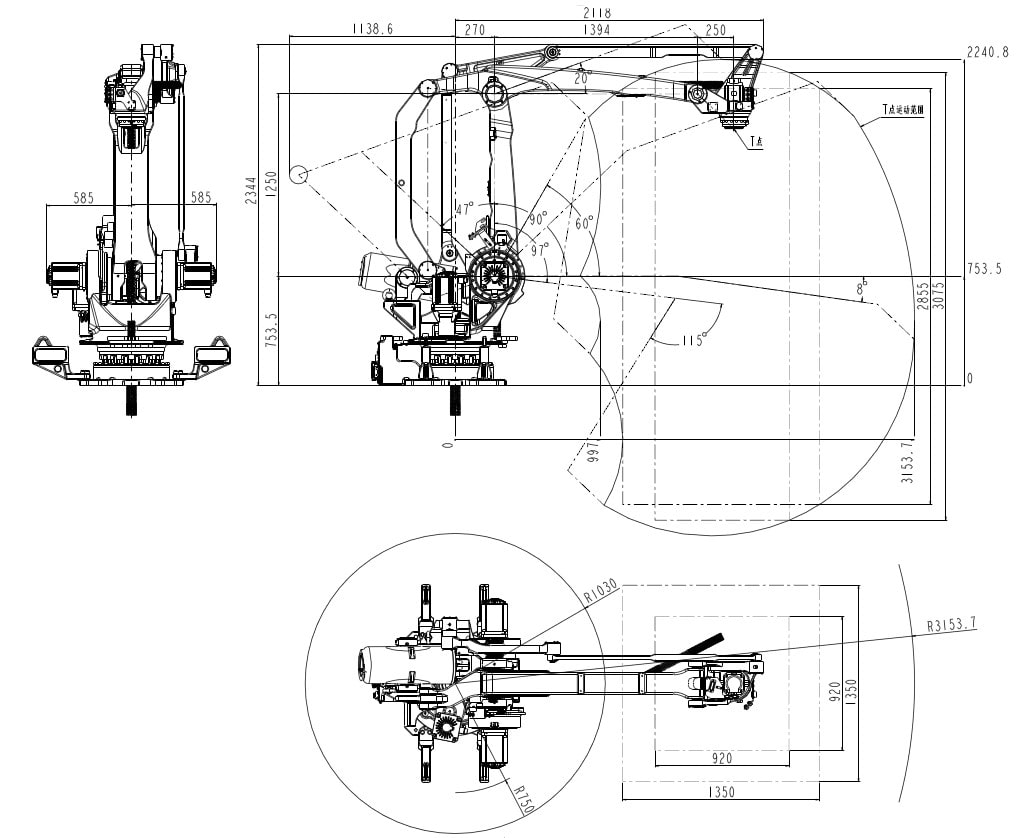
| Envergadura máxima | 3153.7mm | |
| Amplitude de movimento | J1 | ± 170º |
| J2 | ﹢95º,﹣47º | |
| J3 | ﹢112º,﹣20º | |
| J4 | ± 360º | |
| J5 | - | |
| J6 | - | |
| velocidade máxima | J1 | 129º / s |
| J2 | 132º / s | |
| J3 | 132º / s | |
| J4 | 298º / s | |
| J5 | - | |
| J6 | - | |
| Torque admissível | J4 | - |
| J5 | - | |
| J6 | - | |
| Momento de inércia | J4 | 3.25kg.m² |
| J5 | - | |
| J6 | - | |
| Peso corporal do robô | 1400kg | |
| Capacidade de Alimentação | 17.5kVA | |
| gabinete Tamanho | 650 750 * * 1150mm | |
| gabinete Peso | 140kg | |
| fonte | Trifásico cinco fios | |
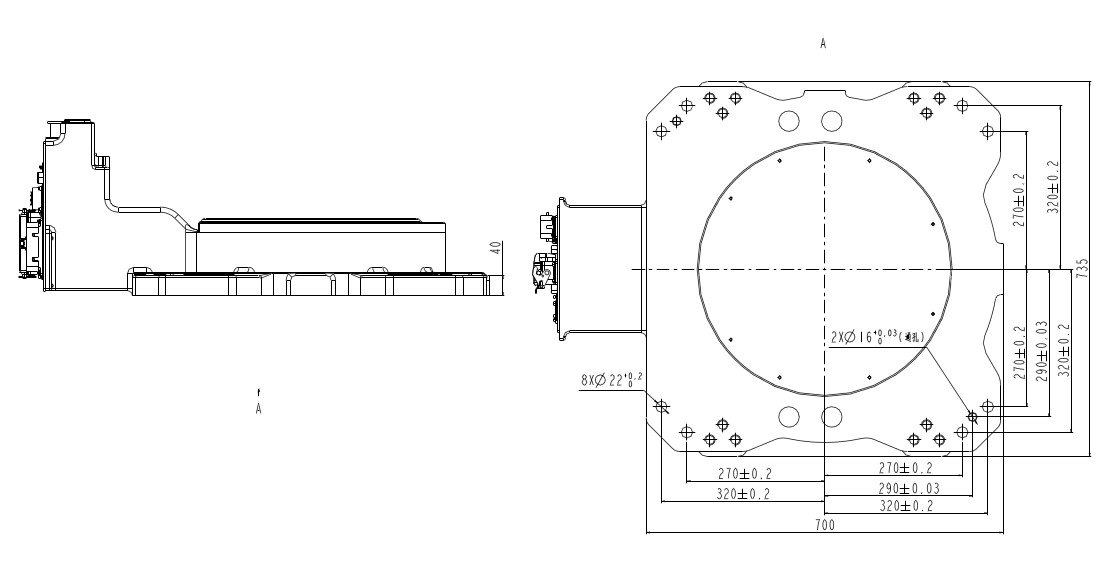
| Instalando Formulário | Solo | |
| Aplicação | É adequado para máquinas de perfuração, móveis, alimentos e bebidas, 3C e outras indústrias. Na paletização, coleta, embalagem, manuseio, carga e descarga. | |