
Uma estante com muitas posições não indica, por si só, quanto tempo uma célula de operação de torno pode funcionar antes que alguém retorne. A estimativa precisa de três limites distintos: ciclos efetivos de matéria-prima ao produto acabado, tempo decorrido por peça e qualquer tarefa que ainda exija a intervenção de um operador antes disso.
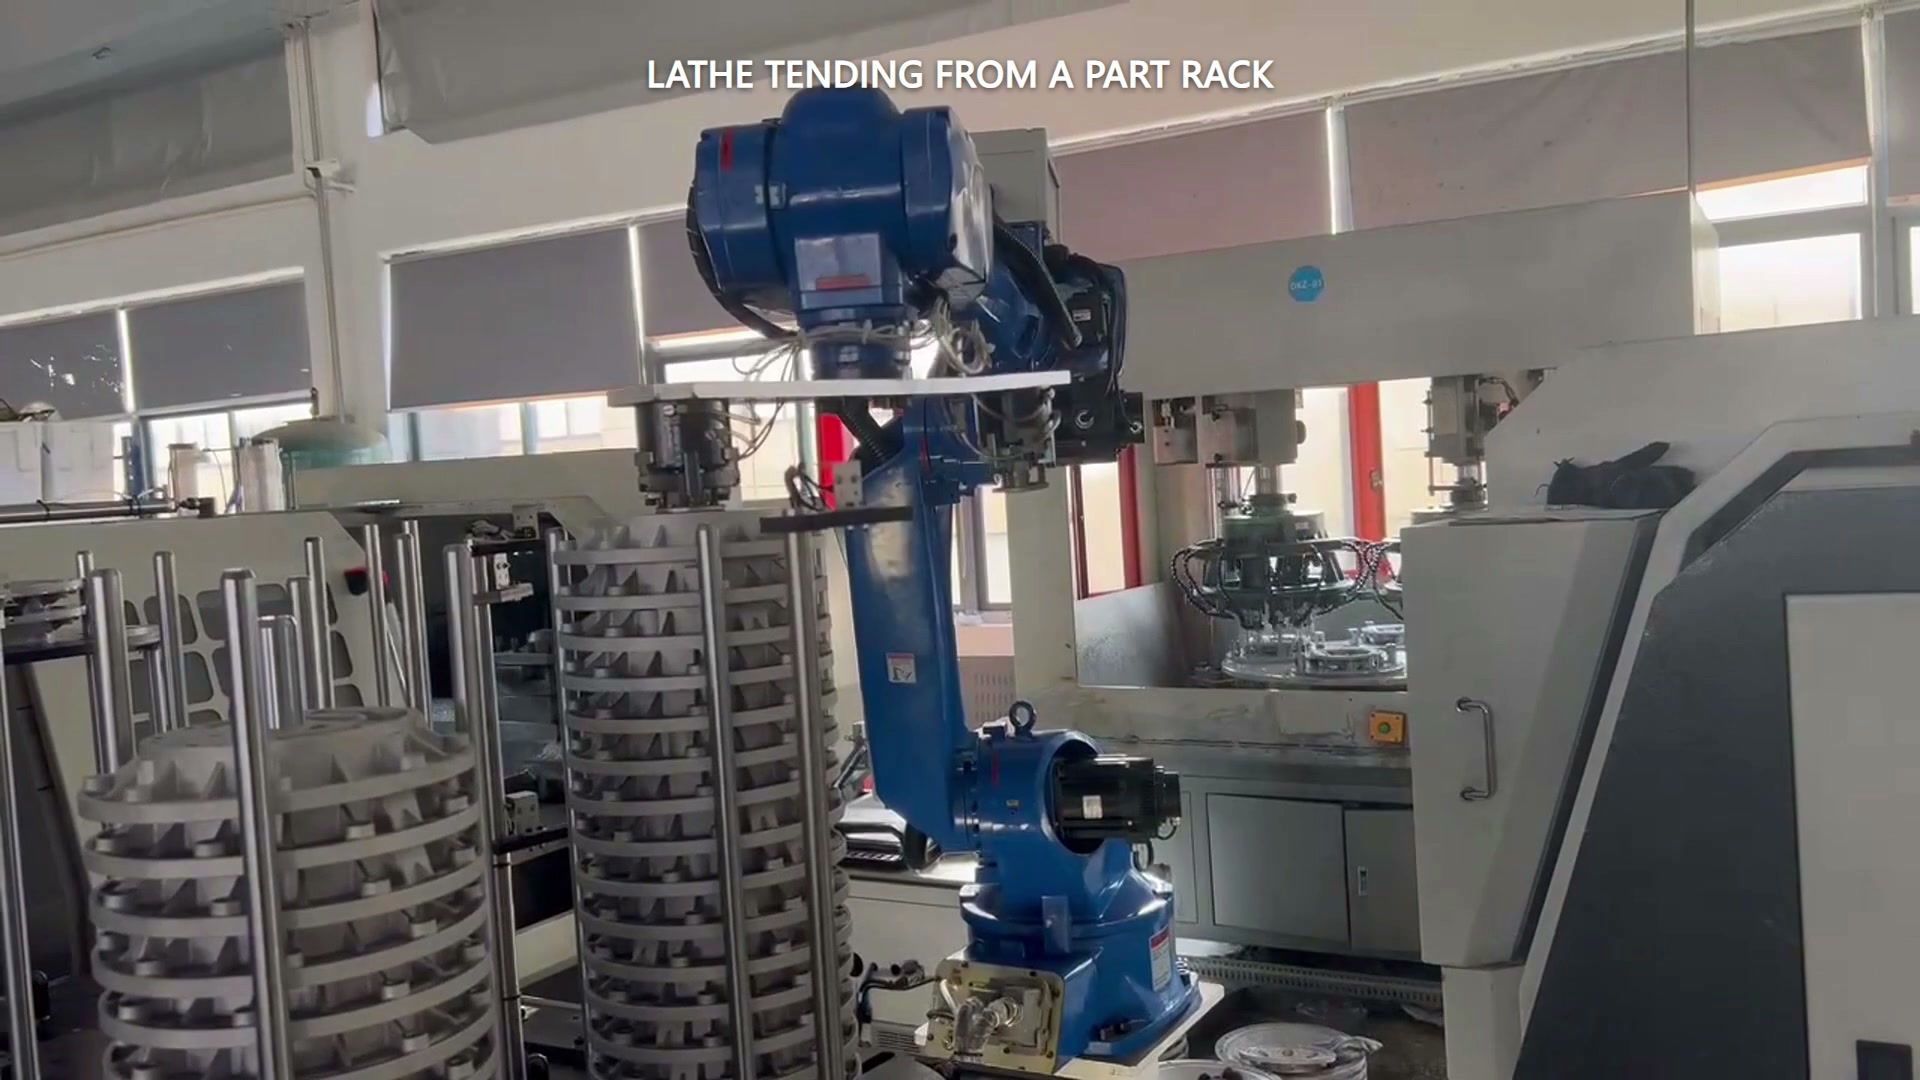
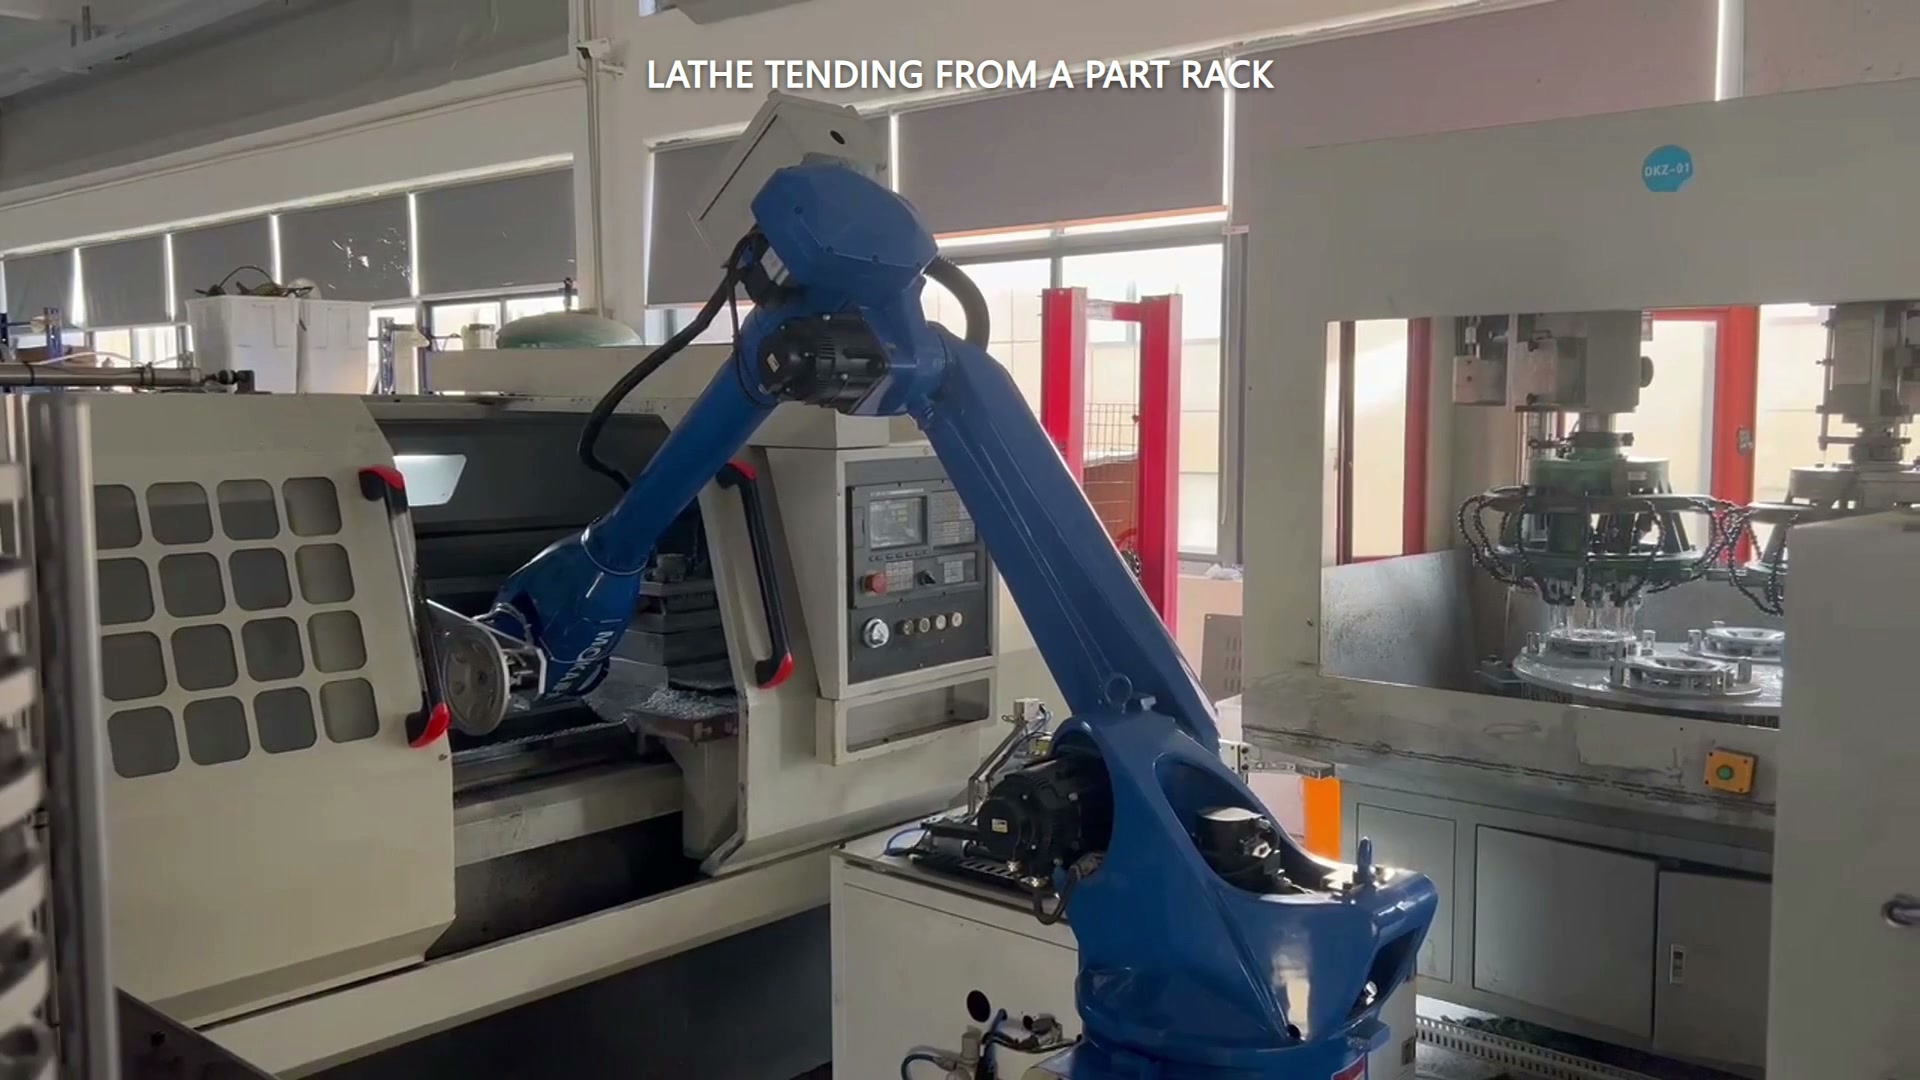
O vídeo do caso mostra um robô azul se movendo entre uma estante de peças cilíndricas de vários níveis e a abertura de um torno. A primeira parte inclui trabalho junto à estante, acesso à máquina, retirada e outra operação junto à estante. Elabore o orçamento com as posições utilizáveis do projeto, a atribuição de peças brutas/acabadas e os tempos medidos.
Conte os ciclos efetivos, não os bolsos visíveis.
Comece desenhando a regra de armazenamento propriamente dita. Se cada ciclo concluído consumir uma peça bruta e precisar de uma posição vazia para peça acabada, a menor quantidade disponível controlará o buffer:
Ciclos efetivos = o menor valor entre as posições utilizáveis da peça bruta e as posições utilizáveis da peça acabada.
Exclua as posições reservadas para peças de medição, peças rejeitadas, separadores, restrições de alcance ou troca de formato. Se um compartimento for reutilizado após a remoção de uma peça bruta, documente essa sequência em vez de presumir que cada local visível possui capacidade independente.
Adicione a sobreposição à linha do tempo uma vez.
O processamento por máquinas e os serviços de robótica podem se sobrepor. Exemplos oficiais de operação de máquinas Descrever robôs realizando outros trabalhos enquanto uma máquina processa informações é uma tarefa complexa, mas se isso se aplica — e por quanto tempo — precisa ser medido na célula proposta.
Para um ciclo estável simples, calcule o tempo decorrido da seguinte forma:
Tempo decorrido por peça = tempo de usinagem + tempo de serviço do robô − sobreposição verificada
A sobreposição é subtraída uma vez. Não adicione o tempo total do robô após já ter incluído a parte sobreposta, e não considere cada movimento do robô como tempo de bloqueio. Defina o limite de forma consistente, como por exemplo, “peça bruta disponível em sua posição na estante” até “peça acabada armazenada e o próximo ciclo de usinagem iniciado”.
Um exemplo hipotético transparente
Os números a seguir são suposições para explicar o método, e não medições do caso filmado:
- A disposição em rack suporta 12 ciclos eficazes de matéria-prima ao produto final após a aplicação dos limites de armazenamento tanto para matéria-prima quanto para produto acabado.
- A usinagem leva 4.0 minutos por parte.
- O serviço de robôs leva 1.2 minutos, das quais Sobreposições de 0.7 minutos processamento mecânico.
- Portanto, o tempo do robô sem sobreposição é minutos 0.5e o tempo decorrido é 4.0 + 1.2 − 0.7 = 4.5 minutos por parte.
- O esgotamento do tampão é 12 × 4.5 = 54 minutos, medido desde o início definido do primeiro ciclo até a conclusão do décimo segundo, sob essas premissas.
Agora, adicione um requisito operacional separado: suponha que uma pessoa deva inspecionar uma peça a cada seis peças concluídas. O intervalo sem necessidade de supervisão é então limitado a 6 × 4.5 = 27 minutos, embora o buffer de material durasse 54 minutos. A duração do armazenamento e a duração permitida sem supervisão respondem a perguntas diferentes.
Meça as interrupções em vez de escondê-las em uma média.
A primeira estimativa pode usar tempos de ciclo estáveis, mas uma decisão de compra também precisa considerar os eventos fora desse período: atrasos na confirmação da porta ou do mandril, correções de orientação da peça, verificações de calibre, gerenciamento de cavacos, peças rejeitadas e recuperação após uma parada. Registre a frequência e o tempo de recuperação durante os testes. Não invente uma porcentagem de tempo de inatividade apenas para que a planilha pareça completa.
O resultado deve mostrar um intervalo ou conjunto de cenários com diferentes tempos decorridos, além dos limites exatos de início e fim. Isso permite que a equipe de produção substitua as suposições por valores observados sem precisar reconstruir o modelo.
Envie à EVST o tempo real de usinagem, os tempos de coleta e posicionamento, a disposição das prateleiras de matéria-prima/produto acabado e as verificações manuais obrigatórias para discutir o período de reabastecimento e o escopo de automação apropriado: Entre em contato com a EVST.