
Wprowadzenie
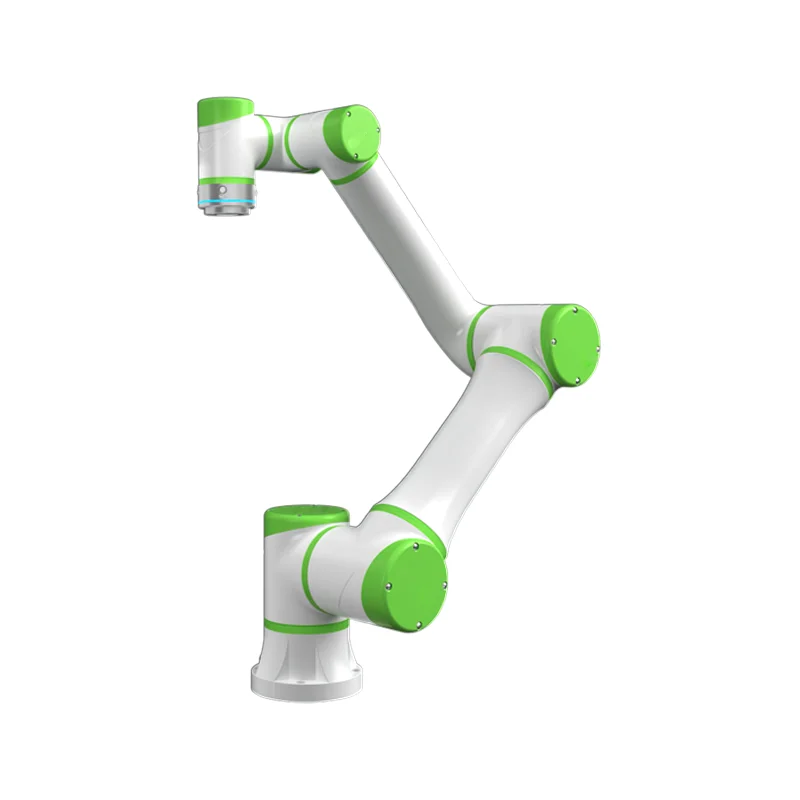
Współczesny krajobraz przemysłowy w coraz większym stopniu napędzany jest innowacjami w robotyce, gdzie precyzja, wydajność i zdolność adaptacji są najważniejsze. Wśród tych innowacji m.in. roboty sześcioosiowe stały się kluczowymi komponentami ze względu na ich wszechstronność i zaawansowane możliwości operacyjne. Roboty te są znacząco uzupełniane przez ślady robota, które zapewniają niezbędną mobilność i stabilność dla różnorodnych i złożonych zadań przemysłowych. W tym artykule omówiono wspólne wykorzystanie roboty sześcioosiowe oraz ślady robota, podkreślając ich rolę, integrację i wpływ na działalność przemysłową. Dobrym przykładem jest sześcioosiowy robot współpracujący o udźwigu 6 kg i zasięgu 917 mm, który uosabia połączenie wysokiej niezawodności i doskonałej wydajności. Zaprojektowany głównie do zadań takich jak przenoszenie, paletowanie i spawanie łukowe, robot ten doskonale radzi sobie w ograniczonych przestrzeniach i może uwolnić pracowników od powtarzalnych i niebezpiecznych środowisk.
Przegląd robotów sześcioosiowych
Opis techniczny i możliwości
Roboty sześcioosiowe wyróżniają się elastycznością i zakresem ruchu, które są kluczowe w skomplikowanych procesach automatyzacji. Na przykład model R6-093S może poszczycić się imponującą gamą funkcji: ma rozpiętość ramion 917 mm i ładowność 6 kg, dzięki czemu nadaje się do różnych zadań o średnim obciążeniu. Dzięki sześciu stopniom swobody może poruszać się i artykułować precyzyjniej i konsekwentniej niż ludzkie ramię. Możliwość obrotu robota o wszystkie 360 stopni pozwala mu manipulować materiałami z niezwykłą dokładnością i zwinnością.
Zastosowania w przemyśle
Zastosowanie roboty sześcioosiowe rozciąga się na różne sektory, w tym motoryzację, elektronikę, żywność i napoje i nie tylko. Roboty te są szczególnie skuteczne w zadaniach wymagających dużej precyzji i powtarzalności, takich jak pobieranie i umieszczanie, paletowanie i spawanie. Na przykład uniwersalny robot QJRB180-1 może wykonywać szybkie i precyzyjne zadania, takie jak paletowanie i pakowanie w branżach takich jak meblarska oraz żywność i napoje. Jego zdolność do ciągłego poruszania się po z góry określonej trajektorii zwiększa produktywność i zmniejsza ryzyko błędów, ukazując znaczne zalety roboty sześcioosiowe w nowoczesnej produkcji.
Zrozumienie śladów robota
Funkcjonalność i Design
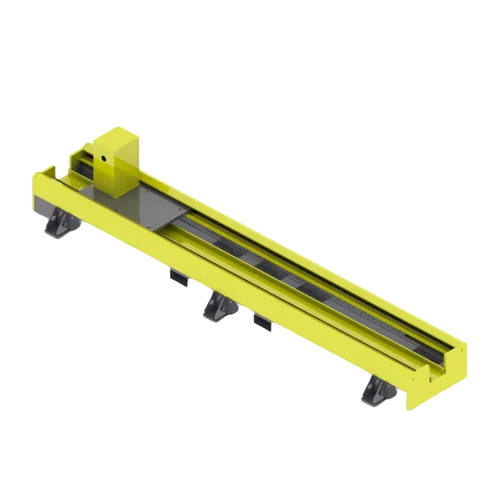
Ślady robota znacznie rozszerzają funkcjonalność robotów, zwiększając ich mobilność i umożliwiając operowanie na większych obszarach. EVS Tor robota jest doskonałym przykładem tej technologii. Wykorzystuje wysokiej jakości reduktory i przekładnie, aby zapewnić płynny ruch i stabilność, niezbędną przy operacjach wymagających precyzji. Gąsienice te można dostosować pod względem obciążenia znamionowego i długości, spełniając określone potrzeby przemysłowe i zwiększając wszechstronność operacyjną robotów.
Aplikacje i wydajność
Ślady robota są wykorzystywane w szerokim zakresie zastosowań, w tym w spawaniu, cięciu, transporcie, obróbce skrawaniem i malowaniu. Ich stabilność i dokładność są niezbędne w sytuacjach, w których wymagane są precyzyjne wzorce ruchu, np. na liniach montażowych lub przy skomplikowanych zadaniach obróbki. Ślady robota zwiększyć efektywność działań robotycznych i poszerzyć zakres zadań, które można zautomatyzować, umożliwiając robotom poruszanie się z dużą dokładnością po zadanych ścieżkach.
Integracja robotów sześcioosiowych z torami robotów
Zwiększanie efektywności operacyjnej
Integracja roboty sześcioosiowe w ślady robota tworzy synergię, która zwiększa efektywność operacyjną systemów robotycznych. Ta kombinacja pozwala na większy zasięg i mobilność, zwiększając zdolność robota do wykonywania zadań na większym obszarze bez utraty szybkości i precyzji. Na przykład: robota sześcioosiowego zamontowane na torze mogą wykonywać sekwencyjne zadania wzdłuż linii montażowej wydajniej niż roboty stacjonarne, skracając czas cykli i zwiększając przepustowość.
Studia przypadków systemów zintegrowanych
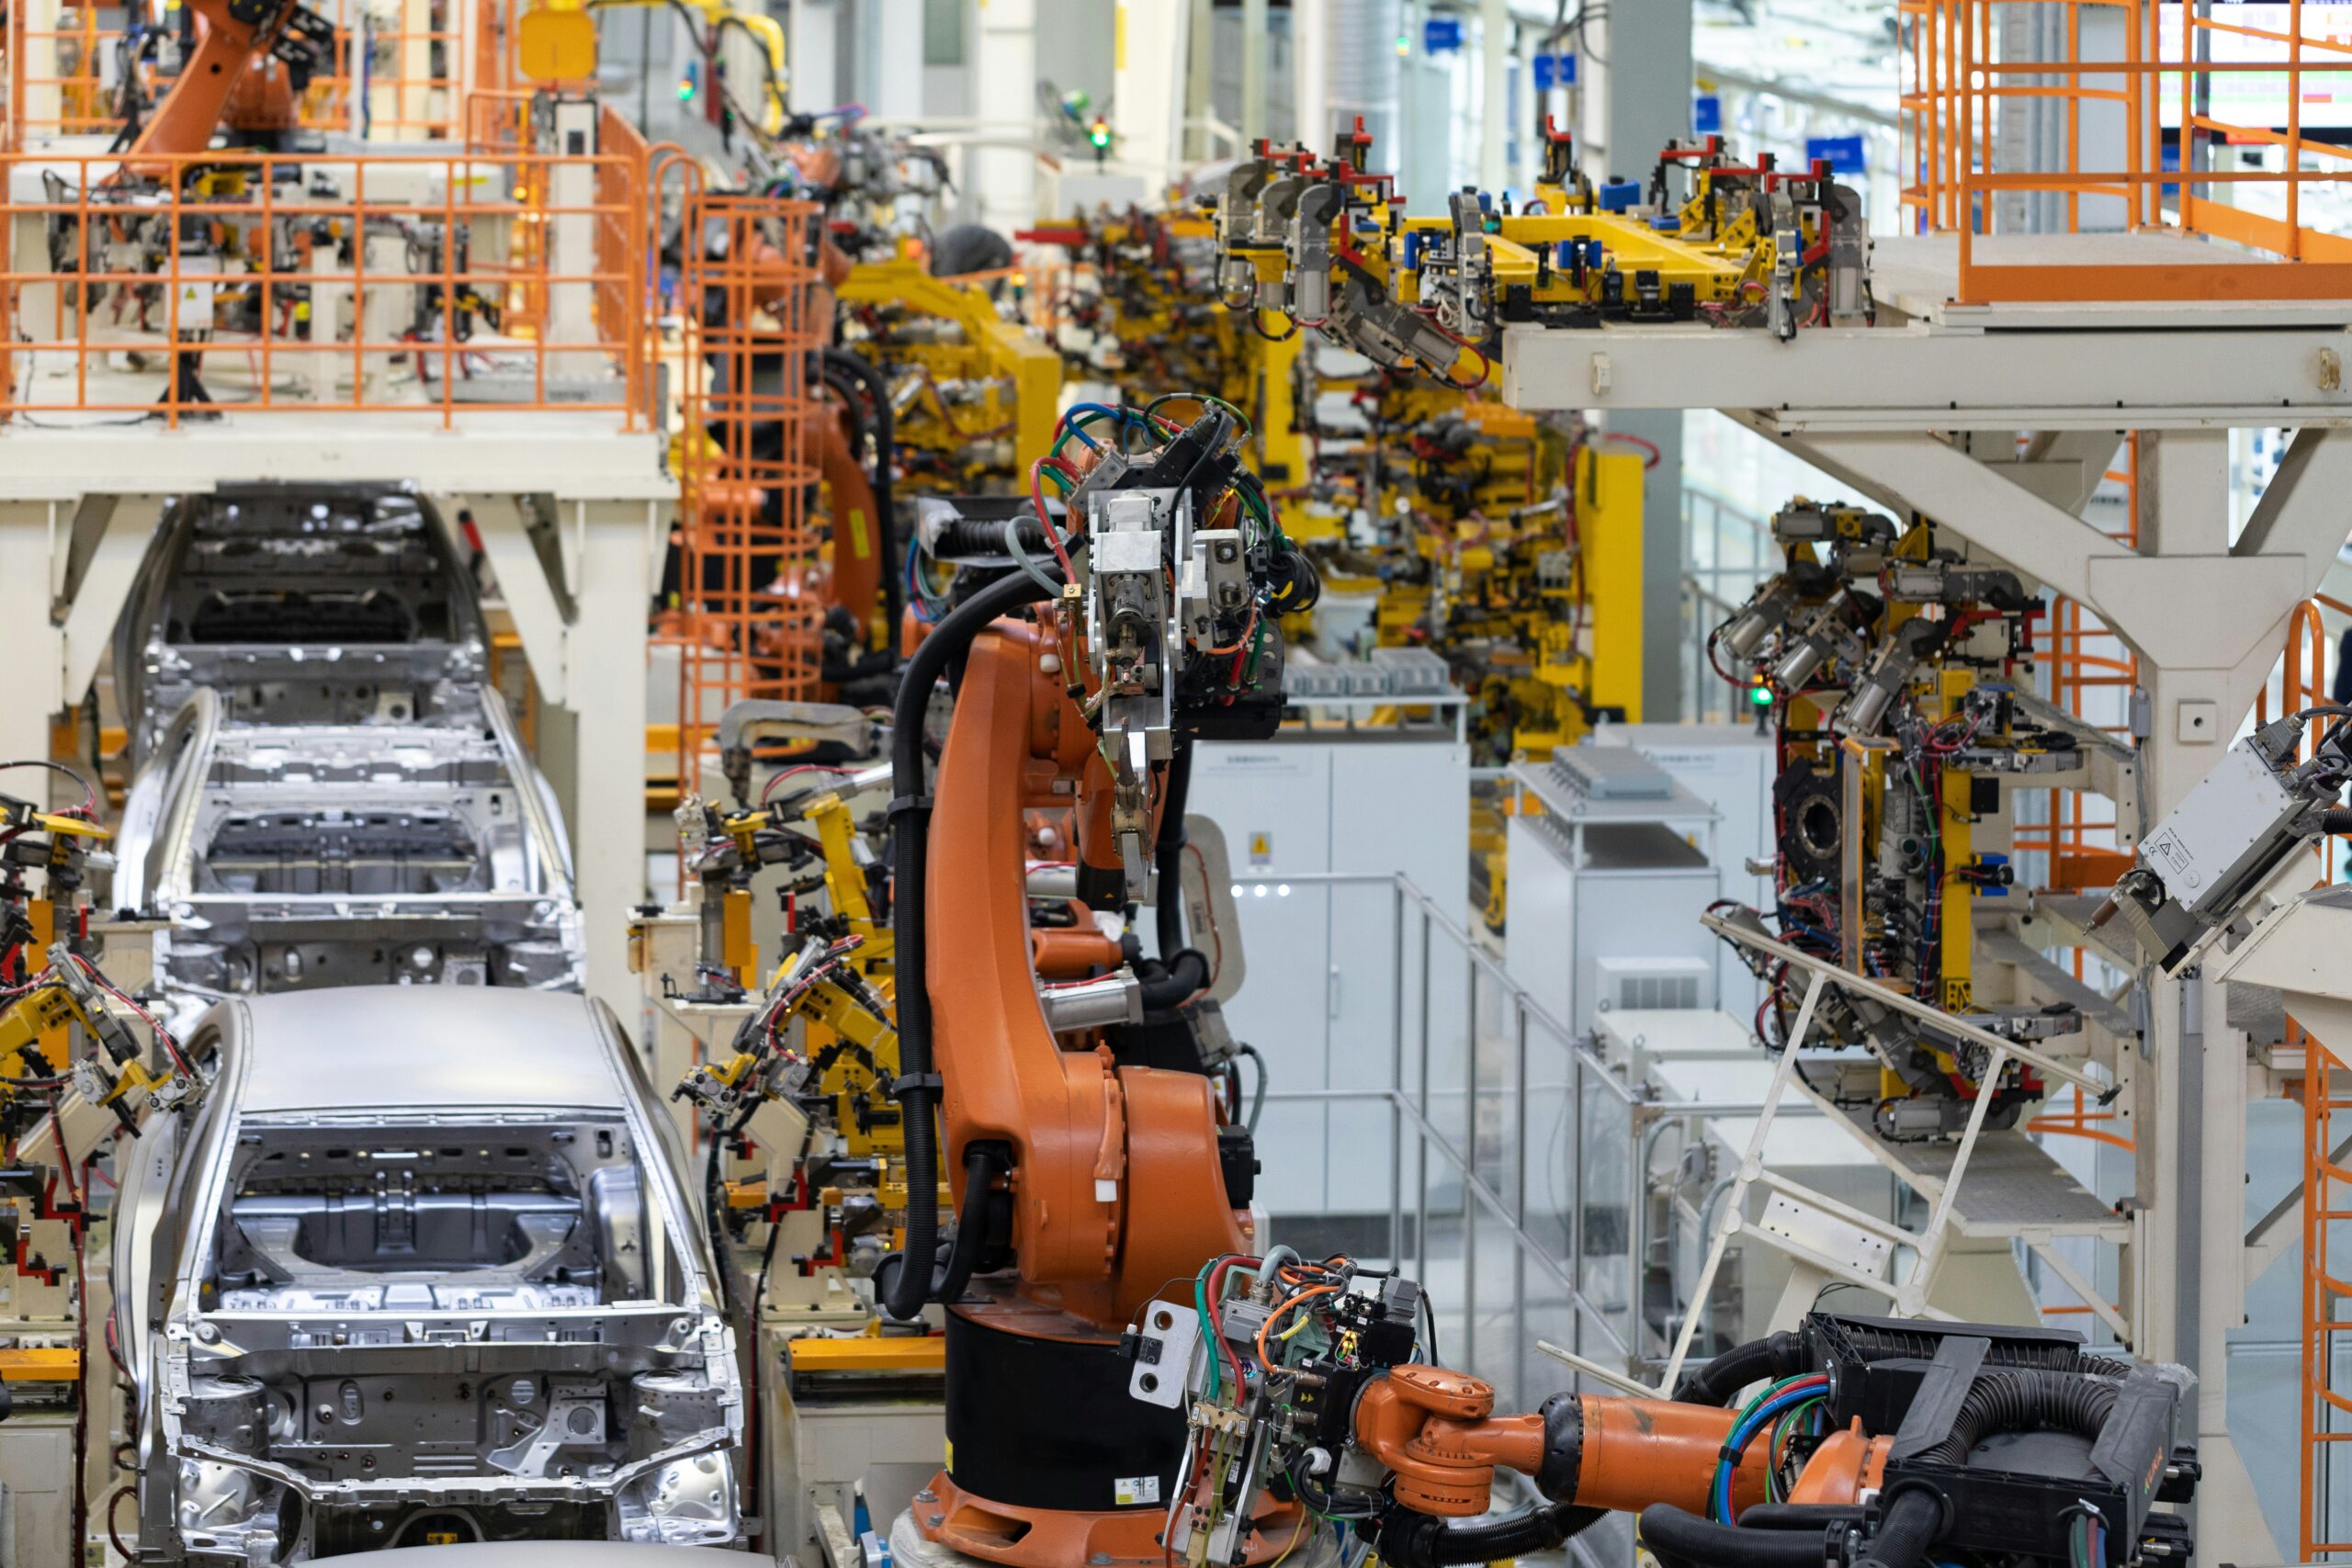
Wdrożenia zintegrowanych systemów w świecie rzeczywistym wykazują ich skuteczność. Jednym z takich przykładów jest a robota sześcioosiowego połączone z a ślad robota system przeznaczony dla linii montażowej samochodów. Taka konfiguracja umożliwia robotowi wykonywanie wielu zadań, takich jak spawanie i montaż części, bez konieczności stosowania wielu robotów stacjonarnych, co znacznie zmniejsza wymaganą przestrzeń i zwiększa elastyczność linii produkcyjnej.
Wniosek
Dzięki niespotykanemu wcześniej poziomowi wydajności, precyzji i elastyczności w operacjach przemysłowych, połączenie roboty sześcioosiowe oraz ślady robota stanowi znaczący postęp w technologii robotyki. Funkcja roboty sześcioosiowe oraz ślad robota staną się jeszcze ważniejsze w miarę dalszego rozwoju gałęzi przemysłu i wymagania od systemów robotycznych bardziej złożonych i zróżnicowanych zadań. Oprócz poprawy dostępnych obecnie możliwości produkcyjnych, technologie te otwierają drzwi dla nadchodzących przełomów, które jeszcze bardziej zmienią krajobraz przemysłowy.
Dla branż chcących zwiększyć swoje możliwości operacyjne, przyjęcie roboty sześcioosiowe oraz ślady robota oferuje sprawdzone rozwiązanie. Dalsze badania i konsultacje z ekspertami branżowymi mogą dostarczyć dostosowanych spostrzeżeń i strategii skutecznego wykorzystania tych zaawansowanych technologii.