
Wprowadzenie
W dynamicznej dziedzinie automatyki przemysłowej dążenie do zaawansowanych technologicznie rozwiązań, które są bardziej sprawne, elastyczne i wydajne, zaowocowało godnym uwagi postępem. Roboty sześcioosiowe oraz ślad robota systemy, które są niezbędne do osiągnięcia elastyczności w automatyzacji, znajdują się na czele tej rewolucji. Robotyka sześcioosiowa, uznawana za swoje możliwości adaptacyjne i dokładność, stała się niezbędna w sektorach od produkcji po opiekę zdrowotną. Integracja ślady robota do tych systemów znacznie rozszerza ich zakres operacyjny i możliwości adaptacyjne, poszerzając tym samym granice tego, co można osiągnąć w zautomatyzowanych operacjach. W artykule zbadano obecną funkcjonalność wyżej wymienionych technologii, zademonstrowaną przez EVS Tor robota oraz sześcioosiowego robota współpracującego o udźwigu 6 kg i zasięgu 917 mm oraz przewiduje ich przyszły rozwój w dziedzinie sprawnej automatyzacji.
Zrozumienie robotów sześcioosiowych
Roboty sześcioosiowe: definicja i charakterystyka
Roboty sześcioosiowe wyróżniają się sześcioma stopniami swobody, co pozwala im poruszać się i obracać na sześć różnych sposobów. Ta elastyczność umożliwia im wykonywanie skomplikowanych zadań z dużą precyzją, od operacji montażowych po skomplikowane spawanie. Przykładem tej technologii jest sześcioosiowy robot współpracujący o udźwigu 6 kg i zasięgu 917 mm (R6-093S). Zaprojektowany do zadań takich jak przenoszenie, paletowanie i spawanie łukowe, ten cobot (robot współpracujący) charakteryzuje się wysoką niezawodnością i doskonałą wydajnością, umożliwiając wykonywanie wielu procedur w wąskich przestrzeniach dzięki lekkiej i kompaktowej konstrukcji.
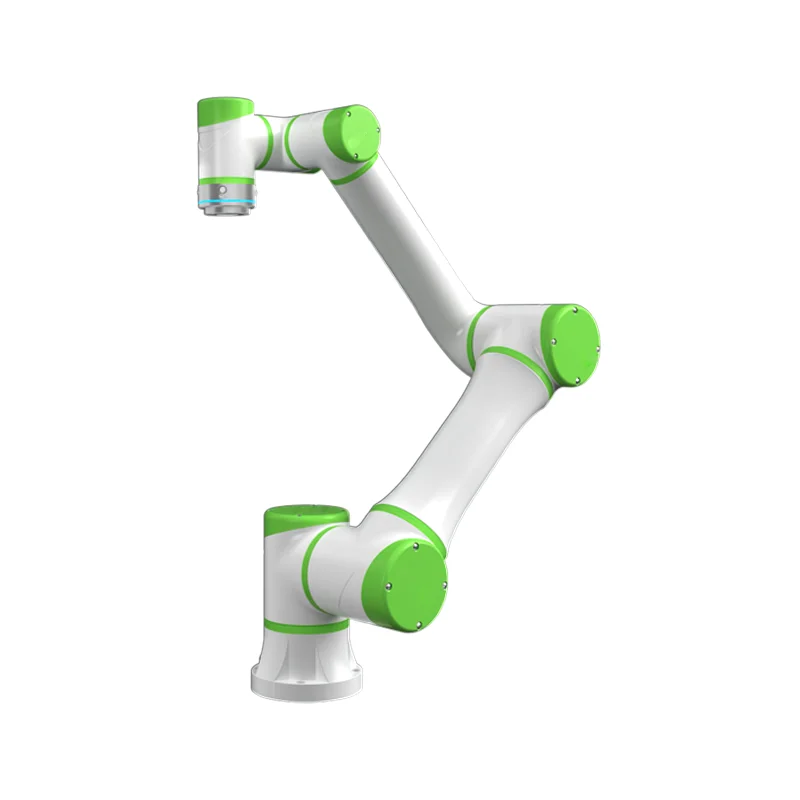
Przegląd R6-093S
Cobot R6-093S jest świadectwem postępu w dziedzinie robota sześcioosiowego technologia. Dzięki funkcji współpracy rozszerza możliwości operacyjne, uwalniając ludzi od powtarzalnej pracy i niebezpiecznych środowisk. Specyfikacje techniczne, w tym dokładność powtarzalnego pozycjonowania wynosząca ±0.02 mm i rozpiętość ramion 917 mm, podkreślają jego użyteczność w precyzyjnych zadaniach. Możliwość pracy pod dowolnym kątem i w zmiennych warunkach środowiskowych dodatkowo podkreśla wszechstronność i solidność roboty sześcioosiowe w zastosowaniach przemysłowych.
Rola śladów robotów w zwinnej automatyzacji
Rozszerzanie możliwości dzięki gąsieniom robotów
Ślady robota mają kluczowe znaczenie dla zwiększenia zasięgu operacyjnego i elastyczności systemów robotycznych. Tory te umożliwiają robotom poruszanie się po z góry określonej ścieżce, rozszerzając ich obszar roboczy poza stały punkt instalacji. EVS Tor robota, przeznaczony do zastosowań takich jak spawanie, cięcie, obsługa, obróbka skrawaniem, malowanie i klejenie, jest wyposażony w słynny reduktor i przekładnię zapewniającą dokładność i stabilność. Możliwość dostosowania obciążenia znamionowego i długości toru do konkretnych wymagań sprawia, że ślady robota nieoceniony element w osiąganiu sprawnej automatyzacji.
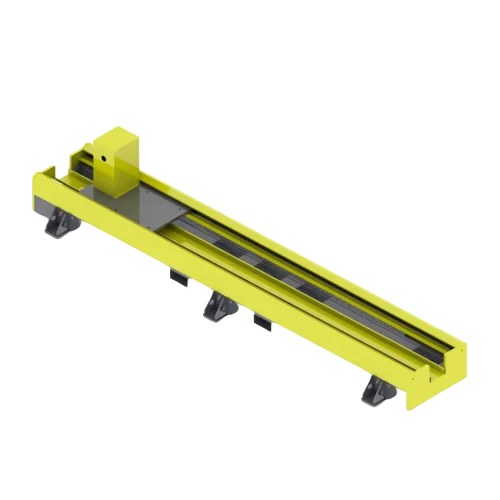
Utwór EVST: bliższe spojrzenie
Specyfikacje techniczne EVS Tor robota podkreślić jego rolę w zwinnej automatyzacji. Dzięki powtarzalnej dokładności pozycjonowania do ±0.10 mm dla ładunków poniżej 1000 kg, gąsienica zapewnia precyzyjny ruch dołączonego robota. Standardowa długość 4000 mm, z możliwością stopniowego zwiększania, wraz z opcjami montażu naziemnego, zapewniają elastyczność w konfigurowaniu zautomatyzowanych systemów w celu dostosowania do różnych potrzeb operacyjnych. Ta zdolność adaptacji, w połączeniu z półzamkniętą osłoną z blachy i systemem samosmarowania gąsienicy, zapewnia niezawodne i wydajne działanie w różnych warunkach przemysłowych.
Integracja robotów sześcioosiowych z torami robotów
W dziedzinie zwinnej automatyzacji, włączenie roboty sześcioosiowe w ślady robota oznacza znaczący postęp. Dzięki temu połączeniu systemy zmechanizowane nie tylko osiągają zwiększoną zdolność adaptacji i skuteczność, ale także znacznie poszerzają swój zakres operacyjny i funkcjonalność.
Synergistyczny związek między robotami sześcioosiowymi a gąsienicami robotów
Współpraca między roboty sześcioosiowe oraz ślady robota tworzy dynamiczny duet zdolny do podejmowania skomplikowanych zadań automatyzacyjnych z niespotykaną dotąd zwinnością i precyzją. Roboty sześcioosiowe, dzięki swojej zręczności i wszechstronności, mogą wykonywać szeroki zakres zadań, od skomplikowanych operacji montażowych po precyzyjne spawanie. Po zamontowaniu ślady robotaroboty te zyskują zdolność pokonywania dużych odległości, zwiększając w ten sposób ich użyteczność w zadaniach takich jak przenoszenie materiałów na dużą skalę i praca na linii montażowej. Integracja ta pozwala na płynny przepływ operacji pomiędzy różnymi sekcjami zakładu produkcyjnego lub przetwórczego, zapewniając maksymalizację wydajności i produktywności.
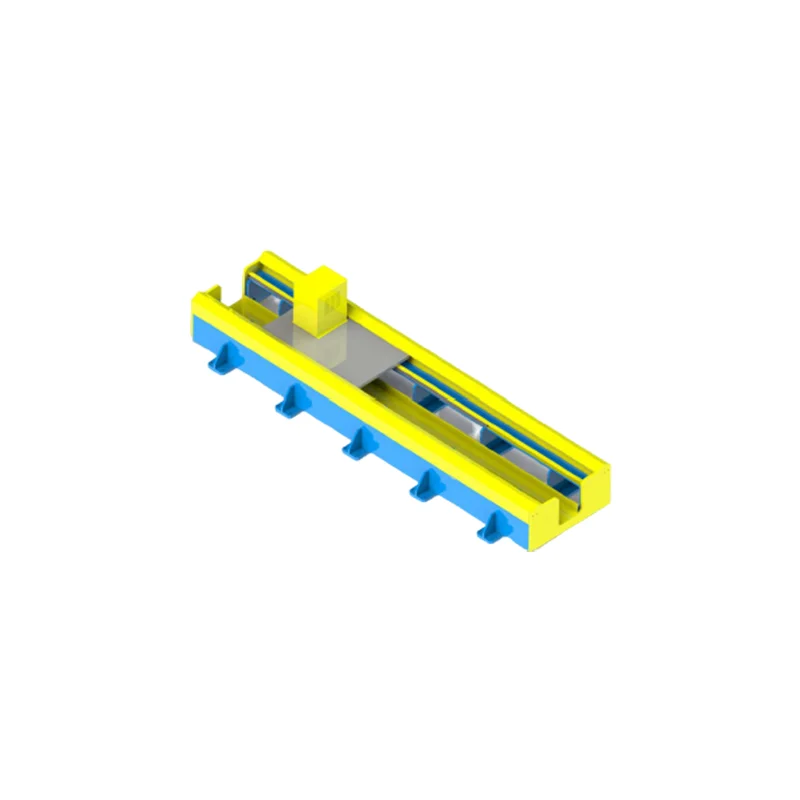
Studia przypadków: zwiększona produktywność i precyzja
Praktyczne zastosowania roboty sześcioosiowe w połączeniu ślady robota są liczne i różnorodne. Na przykład w produkcji samochodów integracja ta zrewolucjonizowała wydajność linii montażowej, umożliwiając szybką i precyzyjną instalację komponentów na różnych etapach montażu. Inne studium przypadku z branży elektronicznej pokazuje, w jaki sposób systemy te można wykorzystać do dokładnego umieszczania komponentów na płytkach drukowanych, przy ślady robota włączanie roboty sześcioosiowe dostęp do wielu stacji roboczych bez konieczności interwencji człowieka. Przykłady te podkreślają techniczne i operacyjne korzyści płynące z integracji roboty sześcioosiowe w ślady robota, w tym zwiększoną wydajność, rozszerzony zasięg operacyjny i zwiększoną precyzję.
Przyszłe trendy i innowacje
Przyszłość roboty sześcioosiowe oraz ślady robota kryje w sobie ekscytujący potencjał, a trwające badania i rozwój mogą doprowadzić do znaczących innowacji w tych technologiach.
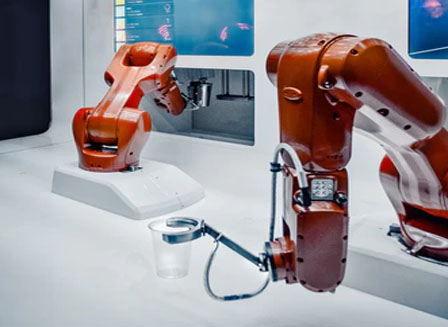
Rozwój robotów sześcioosiowych i torów robotów
Pojawiające się trendy w technologii robotyki wskazują na skupienie się na wytwarzaniu roboty sześcioosiowe jeszcze bardziej współpracujący i inteligentny, z ulepszonymi możliwościami sensorycznymi i zintegrowaną sztuczną inteligencją dla lepszego podejmowania decyzji i autonomii. W podobnym duchu postęp w dziedzinie inżynierii materiałowej i inżynierii zaowocował rozwojem systemów gąsienicowych, które charakteryzują się zwiększoną zdolnością adaptacji, niezawodnością i przenośnością – a wszystko to przyczynia się do poprawy dokładności i wszechstronności ślady robota. Ponadto włączenie technologii Internetu rzeczy (IoT) do tych systemów może poprawić ich łączność i ułatwić natychmiastowe monitorowanie, co skutkuje rozwiązaniami automatyzacji, które są bardziej przemyślane i elastyczne.
Pokonywanie przeszkód za pomocą innowacji
Jednak podróż w kierunku tych postępów nie jest pozbawiona przeszkód. Jednym z najważniejszych jest wymóg zwiększonej interoperacyjności i kompatybilności pomiędzy różnymi systemami i komponentami robotyki. Aby rozwiązać te problemy, wymagane będą standardowe protokoły i interfejsy, a także rozwój oprogramowania robotyki i systemów sterowania. Co więcej, poszukiwanie energooszczędnych i zrównoważonych pod względem środowiskowym rozwiązań w zakresie robotyki będzie bodźcem do postępu w technologiach i materiałach zarządzania energią.
Prototypowanie kolejnej iteracji zwinnej automatyzacji
Krajobraz automatyki przemysłowej wkrótce się zmieni roboty sześcioosiowe oraz ślady robota rozwijać. Następna iteracja zwinnych rozwiązań automatyzacyjnych pojawi się w miarę postępu i dalszej integracji tych technologii. Rozwiązania te będą wyróżniać się niezrównanym poziomem inteligencji, elastyczności i wydajności.
Konsolidacja z wykorzystaniem nowych technologii
Przewiduje się, że nowe technologie, takie jak sztuczna inteligencja, uczenie maszynowe i IoT, w połączeniu z roboty sześcioosiowe oraz ślady robota, stworzą wysoce autonomiczne systemy zdolne do dostosowywania się do zmieniających się środowisk operacyjnych i podejmowania złożonych decyzji. Oprócz zwiększania produktywności i efektywności bieżących operacji produkcyjnych i przetwórczych, systemy te ułatwią wdrażanie nowatorskich technik automatyzacji, które były dotychczas nieosiągalne.
Wyznaczanie przebiegu gałęzi przemysłu
Patrząc na nadchodzące lata, potencjalne zastosowania tych wyrafinowanych systemów autonomicznych są rozległe i różnorodne i obejmują sektory poza produkcją, takie jak opieka zdrowotna, logistyka i eksploracja kosmosu. Integracja roboty sześcioosiowe oraz ślady robota, wraz z ich rosnącą inteligencją i łącznością, może zrewolucjonizować automatyzację poprzez wspieranie innowacji i ekspansji w szerokiej gamie sektorów.
Wniosek
Znaczącym postępem w dziedzinie zwinnej automatyzacji jest włączenie roboty sześcioosiowe w ślad robota systemy. Kiedy zastanawiamy się nad przyszłą trajektorią tych technologii, staje się oczywiste, że ich ciągły rozwój będzie stale napędzał znaczny postęp w automatyce przemysłowej, zapewniając nie tylko bardziej usprawnione i dające się dostosować rozwiązania, ale także bardziej inteligentne i wzajemnie powiązane. Dzięki całkowitemu przyjęciu tych osiągnięć sektory na całym świecie mogą przewidywać przyszłość, w której automatyzacja będzie służyć nie tylko jako środek zwiększający produktywność, ale także jako katalizator głębokich zmian, odsłaniając niezbadane terytoria w produkcji i poza nią.