
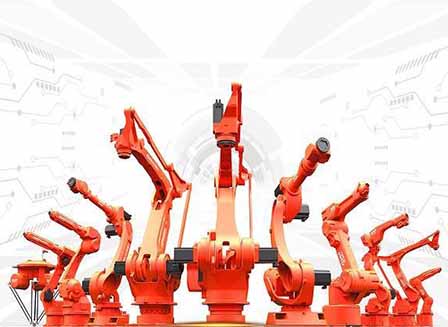
Ramię robota jest najważniejszą częścią robota, ponieważ to ona wykonuje właściwą pracę. To malowanie, paletowanie, wybieranie i układanie – to część, która faktycznie wykonuje pracę, podobnie jak ludzkie ramię. Większość ramion robotów ma osie łączące stawy, aby zapewnić elastyczność ruchu. Muszą one zginać się i rozciągać do woli, w zależności od pracy, w którą są zaangażowane.
Części ramienia robota
Ramię robota składa się z różnych części, które współpracują ze sobą, aby ułatwić pracę. Części te są produkowane oddzielnie, a następnie składane razem w celu skompletowania przemysłowego ramienia robota. Poniżej przedstawiono główne części ramienia robota.
Kontroler
Źródło: Pinterest
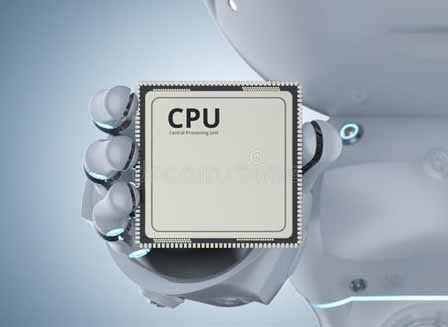
To jest mózg całej konstrukcji. Zwykle ma postać płyty głównej, ale mniejszej, na której zapisany jest program odpowiedzialny za działanie ramienia robota. Jest to najbardziej zaawansowana część robota i zwykle jest obudowana w celu ochrony przed czynnikami zewnętrznymi. uszkodzenia, ponieważ jest delikatny i kosztowny.
Chwytaki
Źródło: Pinterest
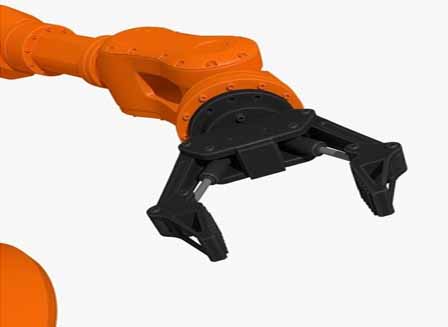
Chwytaki to palce. Są to wysuwane występy na końcu ramienia robota, które zwykle chwytają przedmioty podczas produkcji, zbieranie i umieszczanie ładunków i obsługi opakowań. Większość z nich jest skonfigurowana elektrycznie i zwykle zawiera zestaw „3 palców” zapewniających lepszy chwyt. Chwytaki muszą być mocne, ponieważ to na nich spoczywa większość ciężaru związanego z obsługą ciężkie ładunki.
Rozbiórki
Źródło: Pinterest
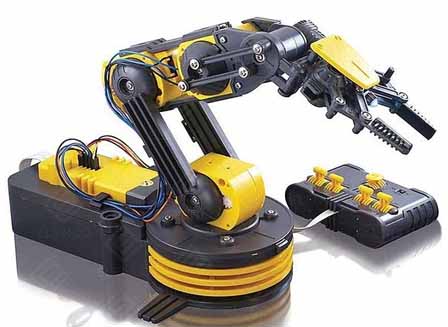
Bez stawów ramiona robotyczne nie mogłyby poruszać się inaczej niż obracając się wokół ich powłok. Stawy umożliwiają ramieniu zginanie się, rozciąganie i obracanie wokół osi. Bez tych ruchów ramię robota nie byłoby w stanie wykonać nawet najprostszych zadań, jakie można sobie wyobrazić.
Silniki
Źródło: Pinterest
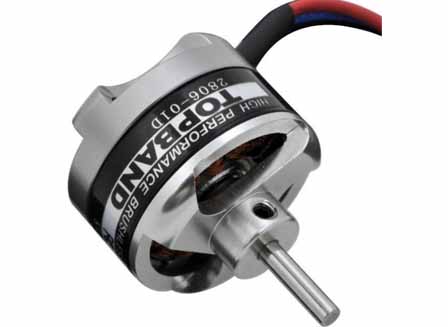
Podczas gdy kontrolery działają jak mózg, silniki to silniki, które powodują wszystkie ruchy wykonywane przez ramię robota. Silniki to urządzenia elektryczne kontrolujące ruch, prędkość i kierunek, w jakim wykonuje ramię robota, w oparciu o zestaw instrukcji ze sterownika. Istnieją cztery typy silników ramion robotycznych: Silniki AC/DC, Silniki serwo, Silniki krokowe i Silniki liniowe.
Czujniki
Źródło: Pinterest
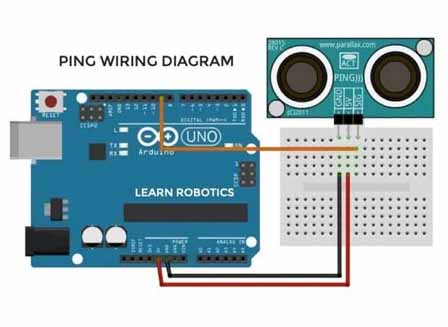
Robotyczne czujniki to oczy i uszy robotycznych ramion. To one służą do oceny odległości i nienawidzenia przedmiotów, które należy chwycić. Czujniki są bardzo zaawansowane i potrafią rozpoznać, kiedy przed nimi znajduje się przeszkoda, i potrafią precyzyjnie wykryć to, co powinny.
Jak powstaje ramię robota
Jak powstaje ramię robota - prezentacja wideo
Ze względu na wyrafinowanie ramion robotycznych, ich wykonanie wymaga wysokiego poziomu projektowania. Poniżej przedstawiono niektóre kroki, jakie należy wykonać, aby od podstaw zrobotyzowane ramię stało się w pełni funkcjonalną maszyną.
Krok 1: Tworzenie programu
Będąc mózgiem, pierwszą rzeczą, którą należy stworzyć, jest program uruchamiający ramię robota. Ostateczny rozmiar ramienia robota będzie zależał od stopnia zaawansowania programu i zakresu jego możliwości.
Krok 2: Instalacja silnika
Gdy program jest już gotowy, następnym elementem do wykonania jest silnik. Silniki są połączone z programem i przeprowadzane są testy, aby sprawdzić, czy reaguje on na polecenia wysyłane do niego przez sterownik. Gdy już to zrobisz, będziesz mieć już serce i mózg ramienia robota.
Krok 3: Montaż podstawy
W trzecim etapie przetwarzana jest podstawa stanowiąca podstawę ramienia robota. Jest to część, która będzie spoczywać na podłodze lub stole montażowym. Musi być ciężki, aby zrównoważyć ciężar wyciągniętego ramienia, aby się nie przewróciło.
Krok 4: Łączenie stawów i barków
W czwartym etapie montowane są ruchome części ramienia. To ważny krok, bo to właśnie w nim określa się pełny wysięg i maksymalny obrót ramienia. W zależności od wielkości podstawy, złącza mogą wynosić od 2 do 10, przy czym Ramię robota 6-osiowe jest najczęstszy. Im więcej stawów, tym większe ramię robota.
Krok 5: Dodawanie chwytaków
Części, które będą obsługiwać delikatne części pracy, takie jak spawanie, cięcie, podnoszenie itp., nazywane są chwytakami. Są one przymocowane na końcu ramienia robota, tworząc coś, co przypomina ludzkie palce.
Krok 6: Okablowanie
Będąc urządzeniem elektrycznym, wszystkie te części są połączone ze sobą siecią przewodów elektrycznych, które przekazują energię do każdego elementu. Okablowanie należy wykonać w taki sposób, aby nie utrudniać swobodnego ruchu złączy.
Wniosek
Wykonanie ramienia robota to nie spacer po parku, to skomplikowana praca, która wymaga producenci robotów zatrudnić kilka osób, aby produkt końcowy mógł działać zgodnie z oczekiwaniami. Koszt wyprodukowania takiego urządzenia jest dość wysokie i dlatego ramiona robotyczne mogą kosztować wygórowane ceny. Ale biorąc pod uwagę długoterminowe korzyści, jest to całkowicie tego warte.