
Narzędzie do wkręcania i układ osłon

Przejrzyj narzędzia do wkręcania, osprzęt i osłony pod kątem wymaganych zadań, a jakość dokręcania potwierdzona jest własnymi zapisami.
Przegląd luzu obrotowego elementu spawanego
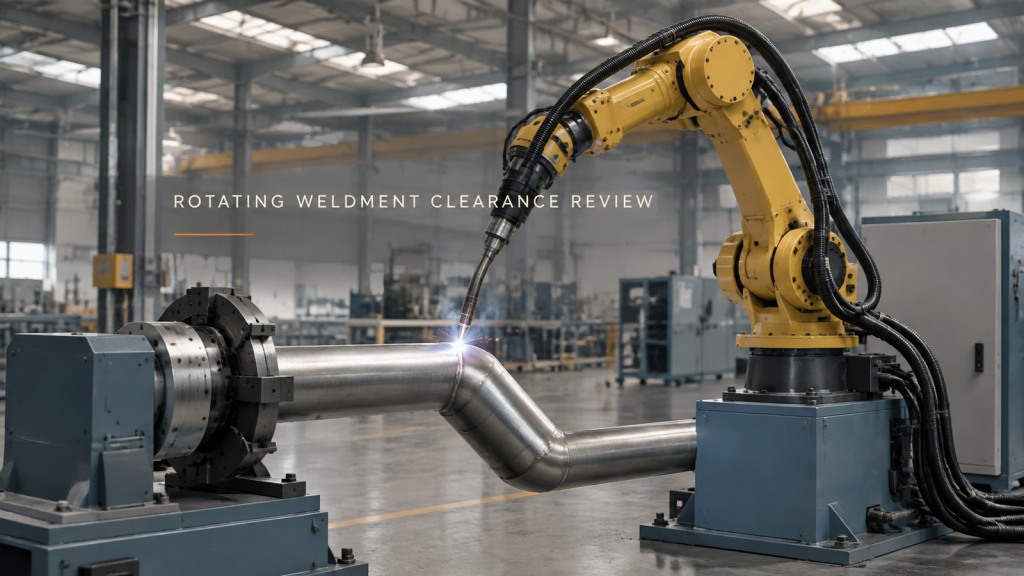
Przeanalizuj obracającą się konstrukcję spawaną z obciążonym uchwytem i osłonami palnika, nie myląc ruchu z akceptacją połączenia.
Planowanie punktu widzenia inspekcji robotów
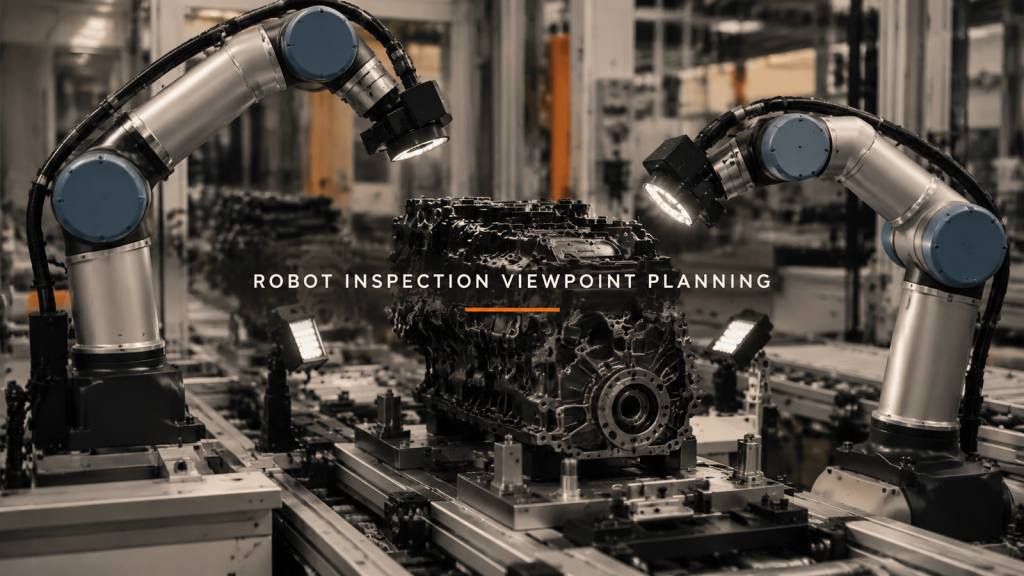
Zdecyduj, które punkty widzenia kontroli dostarczają przydatnych informacji o celu, a następnie zweryfikuj warunki obrazu i dowody decyzyjne.
Obróbka czterostanowiskowa: luz bazowy i obrotowy
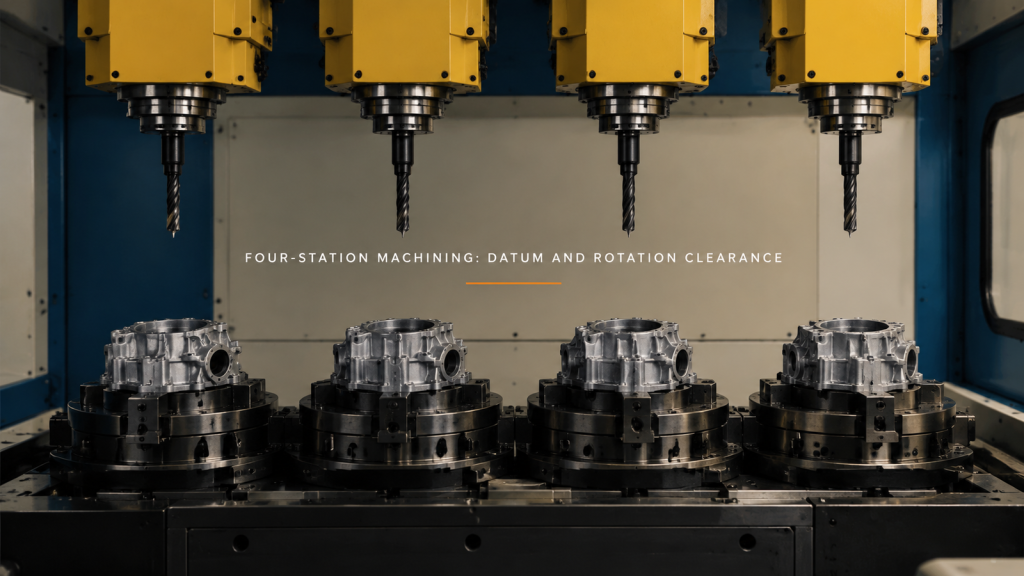
Przeanalizuj obróbkę czterostanowiskową pod kątem lokalizacji przedmiotu obrabianego, wycofania narzędzia i obrotu uchwytu. Oddziel widoczny ruch od zmierzonej dokładności.
Przekazywanie obsługi maszyny: wsparcie części i wyjście chwytaka
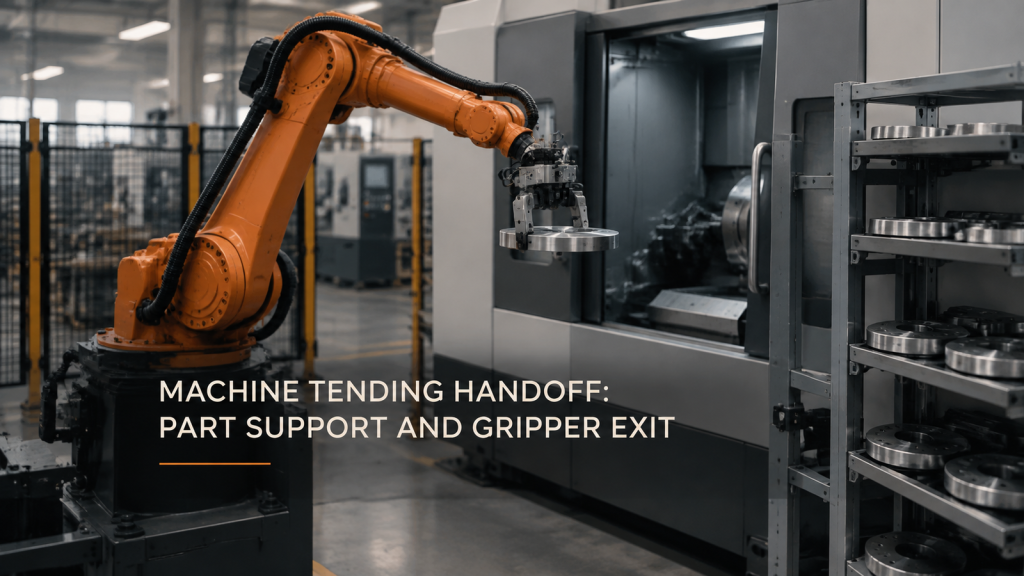
Przekazywanie obsługi maszyny zależy od ciągłego podparcia części, odstępu od odbiornika i użytecznego wyjścia chwytaka. Należy wspólnie sprawdzić tarczę i narzędzie.
Robot dozujący kulki o odpowiedniej spójności w narożnikach
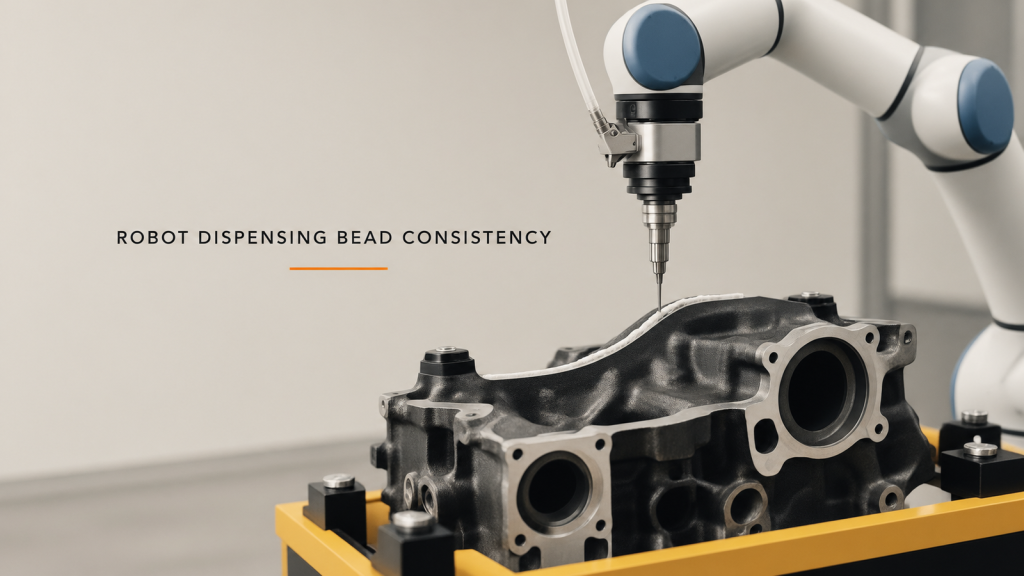
Sprawdź spójność dozowania kulek przez robota, łącząc prędkość narożników, reakcję przepływu, pozycję dyszy i inspekcję rzeczywistych kulek.
Obsługa maszyny do walcowania gwintów: Wyrównanie przekazywania
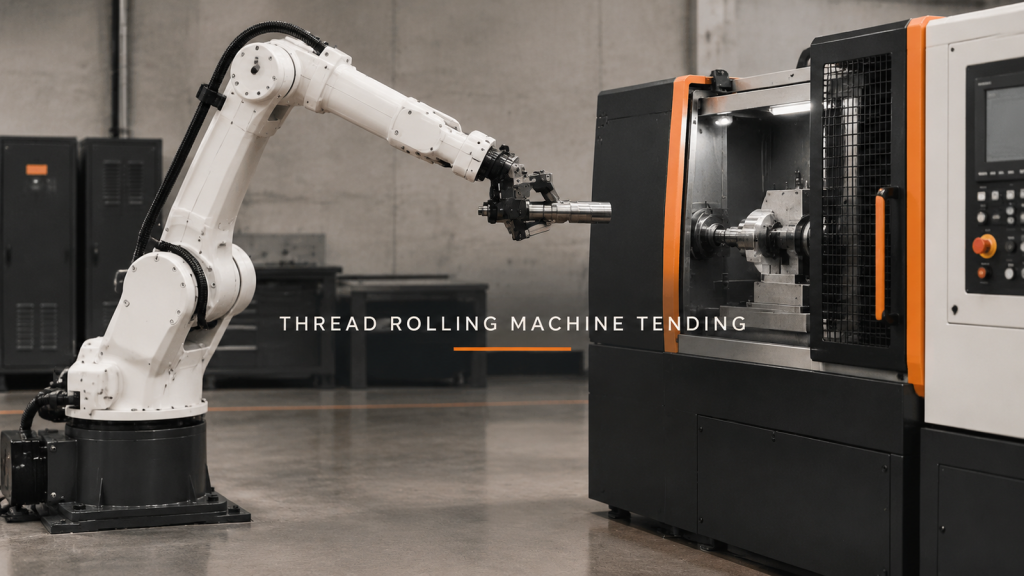
Zaplanuj maszynę do walcowania gwintów, dbając o wyrównanie półfabrykatu, przeniesienie podpór, zwolnienie i bezpieczne wycofanie przed sprawdzeniem rezultatów walcowania.
Spawanie dwoma robotami: wspólna strefa przed czasem cyklu
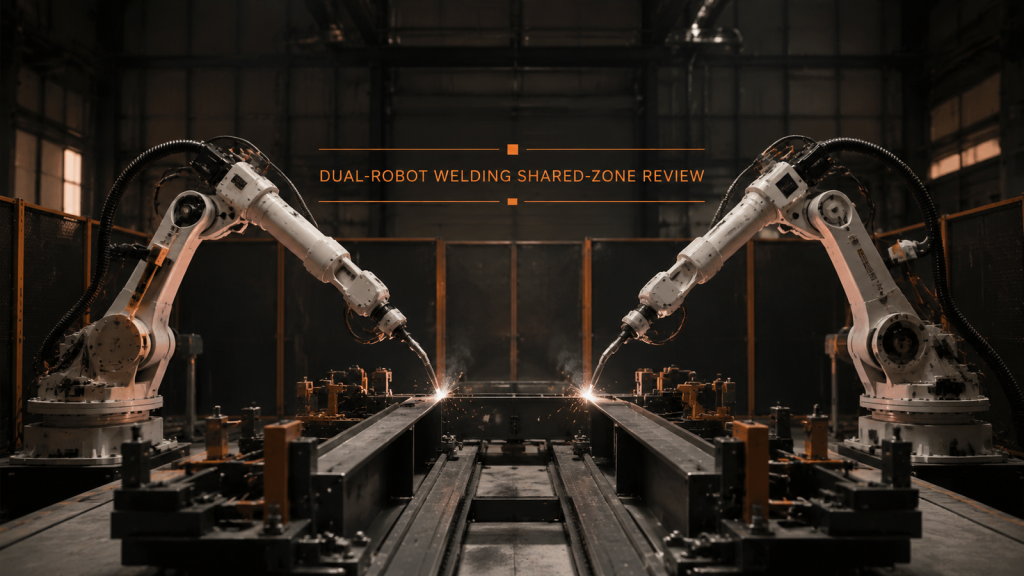
Spawanie przy użyciu dwóch robotów wymaga oddzielnych stref roboczych, kontrolowanego wejścia do strefy współdzielonej, przewidywalnych pozycji oczekiwania i zweryfikowanego powrotu przed osiągnięciem prędkości.
Robotyczne fazowanie płomieniowe: Najpierw zlokalizuj krawędź
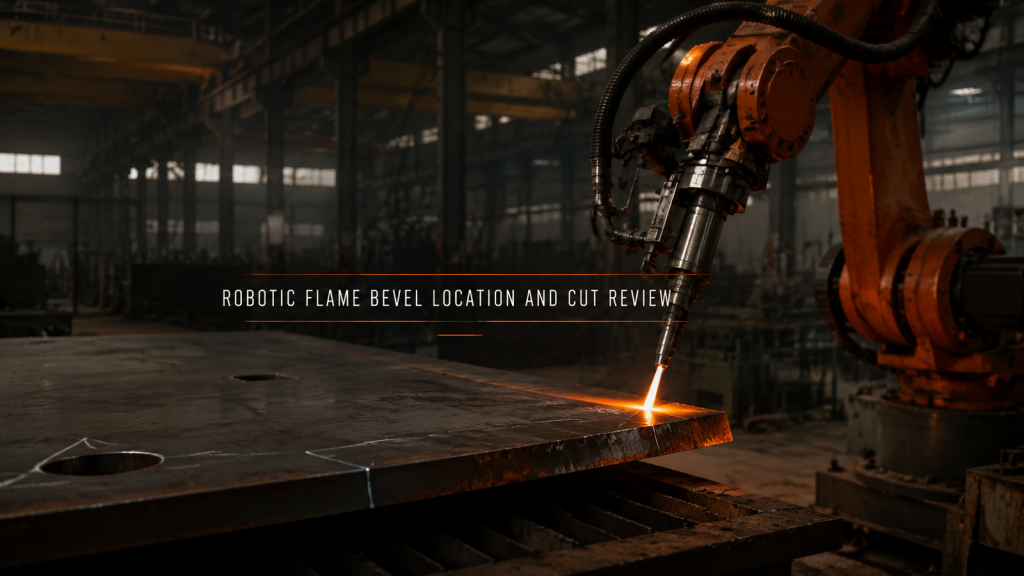
Do zrobotyzowanego ukosowania płomieniowego potrzebny jest stabilny punkt odniesienia dla płyty, zmierzone położenie krawędzi, ciągła pozycja narzędzia i dowód akceptacji krawędzi cięcia.
Spawanie robotem z zasobnikiem baterii: punkt odniesienia przed ścieżką
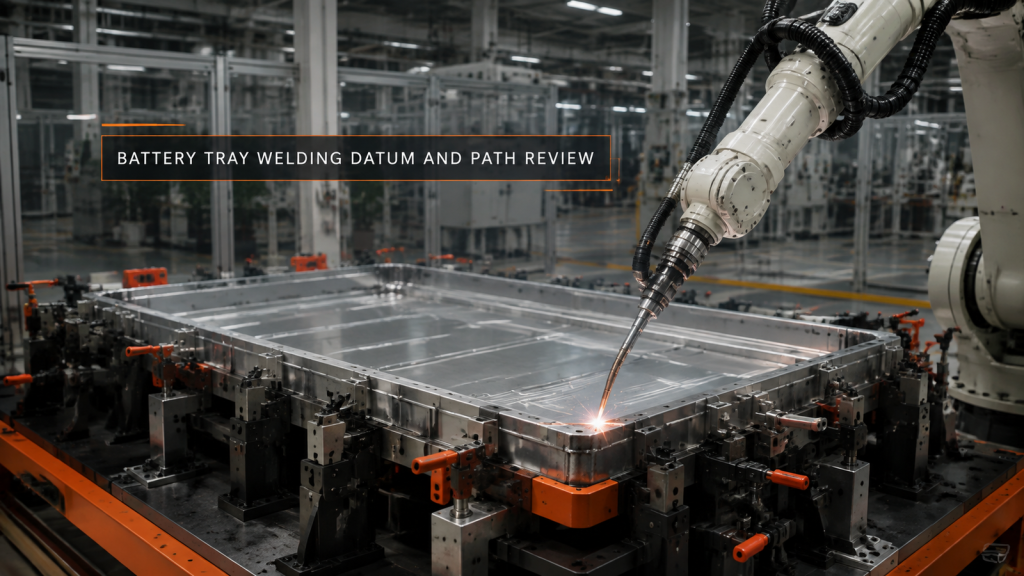
Spawanie zrobotyzowane zasobnika akumulatorowego rozpoczyna się od stabilnego punktu odniesienia, strefowych szwów, pełnego odstępu palnika i zmierzonego planu odkształceń.
Polerowanie naczyń kuchennych: Stabilizacja pozycji częściowej
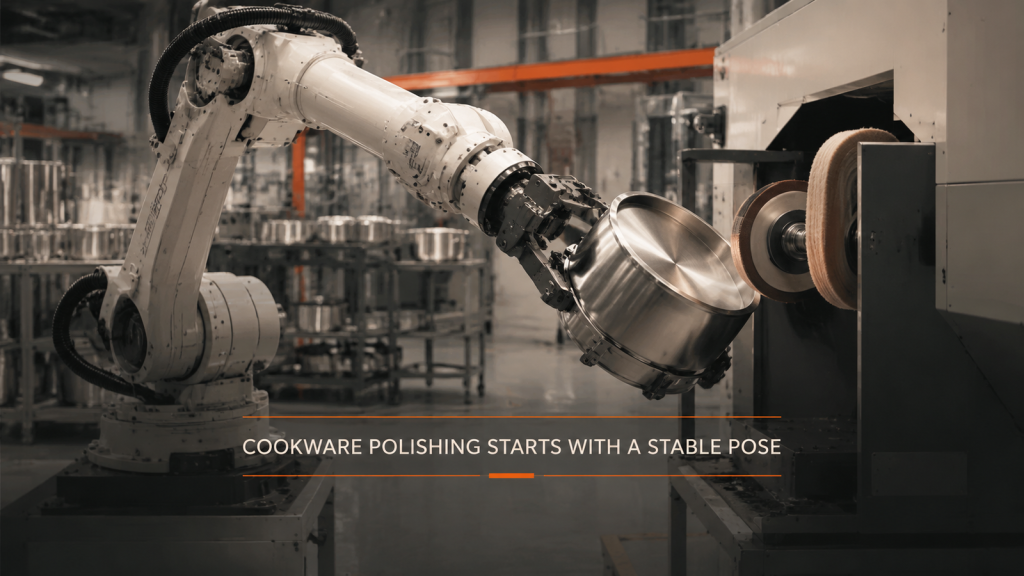
Automatyzacja polerowania naczyń kuchennych zaczyna się od ustalenia stabilnego punktu mocowania, całkowitego podejścia, kontrolowanego kąta powierzchni i wyraźnego wycofania przed oszacowaniem tempa.
Automatyzacja obróbki prętów zbrojeniowych: lokalizacja przed transferem
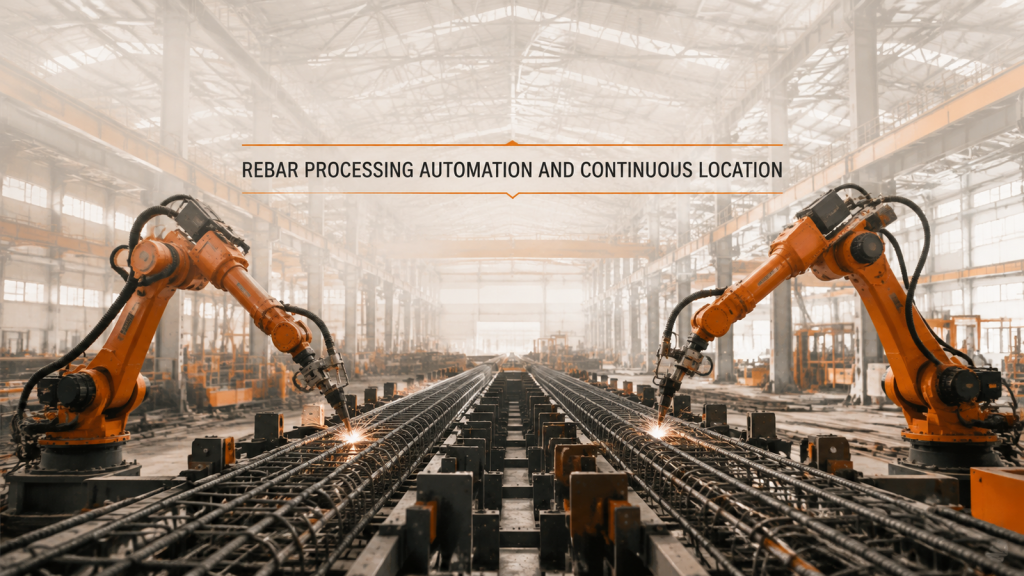
Automatyzacja obróbki prętów zbrojeniowych wymaga ciągłego gromadzenia danych na całej długości zespołu, aby można było niezawodnie powtarzać transport i obsługę przez dwa roboty.