
By Zespół redakcyjny EVST · Zrecenzowane przez Zespół redakcyjny EVST · Ostatnia aktualizacja: 9 października 2026 r. · Polityka redakcyjna · Polityka korekcyjna · Regulamin
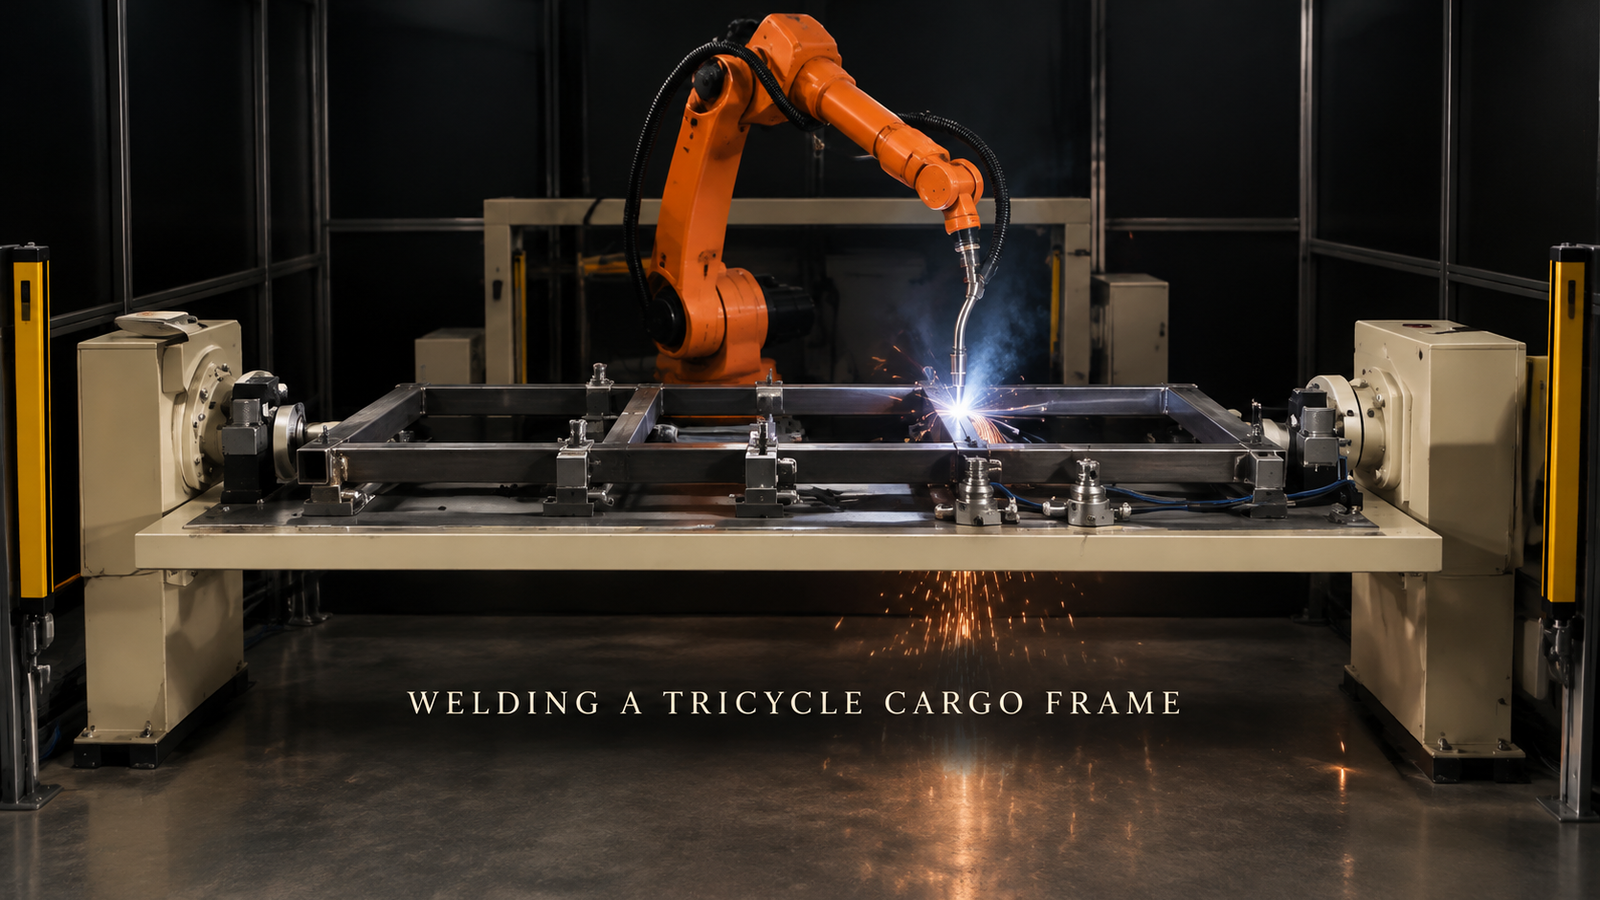
Rama z prostokątnych rur stalowych, taka jak rama skrzyni ładunkowej trójkołowego pojazdu, może być spawana przez jednego robota w jednej celi, jeśli przed zaprogramowaniem ścieżki zostaną udzielone odpowiedzi na trzy pytania: jak każda rura jest umiejscowiona i zamocowana, w jakiej kolejności spawane są połączenia oraz co dzieje się ze spoiną znajdującą się po przeciwnej stronie ramy. Zasięg robota i wybór palnika mają znaczenie, ale wynikają one z tych odpowiedzi. Opisana tutaj cela ma jednego robota spawalniczego pracującego wzdłuż płaskiej ramy, która leży na długim uchwycie, połączenie za połączeniem.
Planujesz spawalnię ram rurowych? Prześlij nam rysunek ramy wraz z listą połączeń, rozmiarami rur i dzienną wydajnością, a my odpowiemy, przedstawiając koncepcję komórki i szacunkowy czas cyklu.
Odczytaj rysunek jako test spawalności
Rama zbudowana ze stalowej rury ma wiele połączeń. Ręcznie każdy z nich musi zostać odnaleziony, wybity i wykończony po kolei, co jest czasochłonne, a ciepło jednego spawu powoduje, że cała rama traci prostopadłość, zanim zostanie wykonana następna. Komórka robota musi wyeliminować oba problemy, a rysunek już pokazuje, jak trudne to będzie:
| Funkcja ramki | Co to oznacza dla komórki |
|---|---|
| Wszystkie połączenia dostępne z jednej strony | Wystarczające mogą być płaskie oprawy i prosty układ |
| Stawy po drugiej stronie | Wybierz pomiędzy przeprojektowaniem, drugim zaciskiem lub pozycjonerem |
| Długość cięcia rury jest zmienna | Ciaśniejsze przystanki lub wykrywanie szwów |
| Kilka wariantów ramek | Regulowane lub wymienne bloki zaciskowe |
| Bardzo mało stawów | Ręczny przyrząd pomiarowy może pozostać tańszy |
Poniższe sekcje odpowiadają wierszom, które decydują o większości projektów: lokalizacji, dostępie i kolejności.
Każda rura potrzebuje jednego stałego miejsca
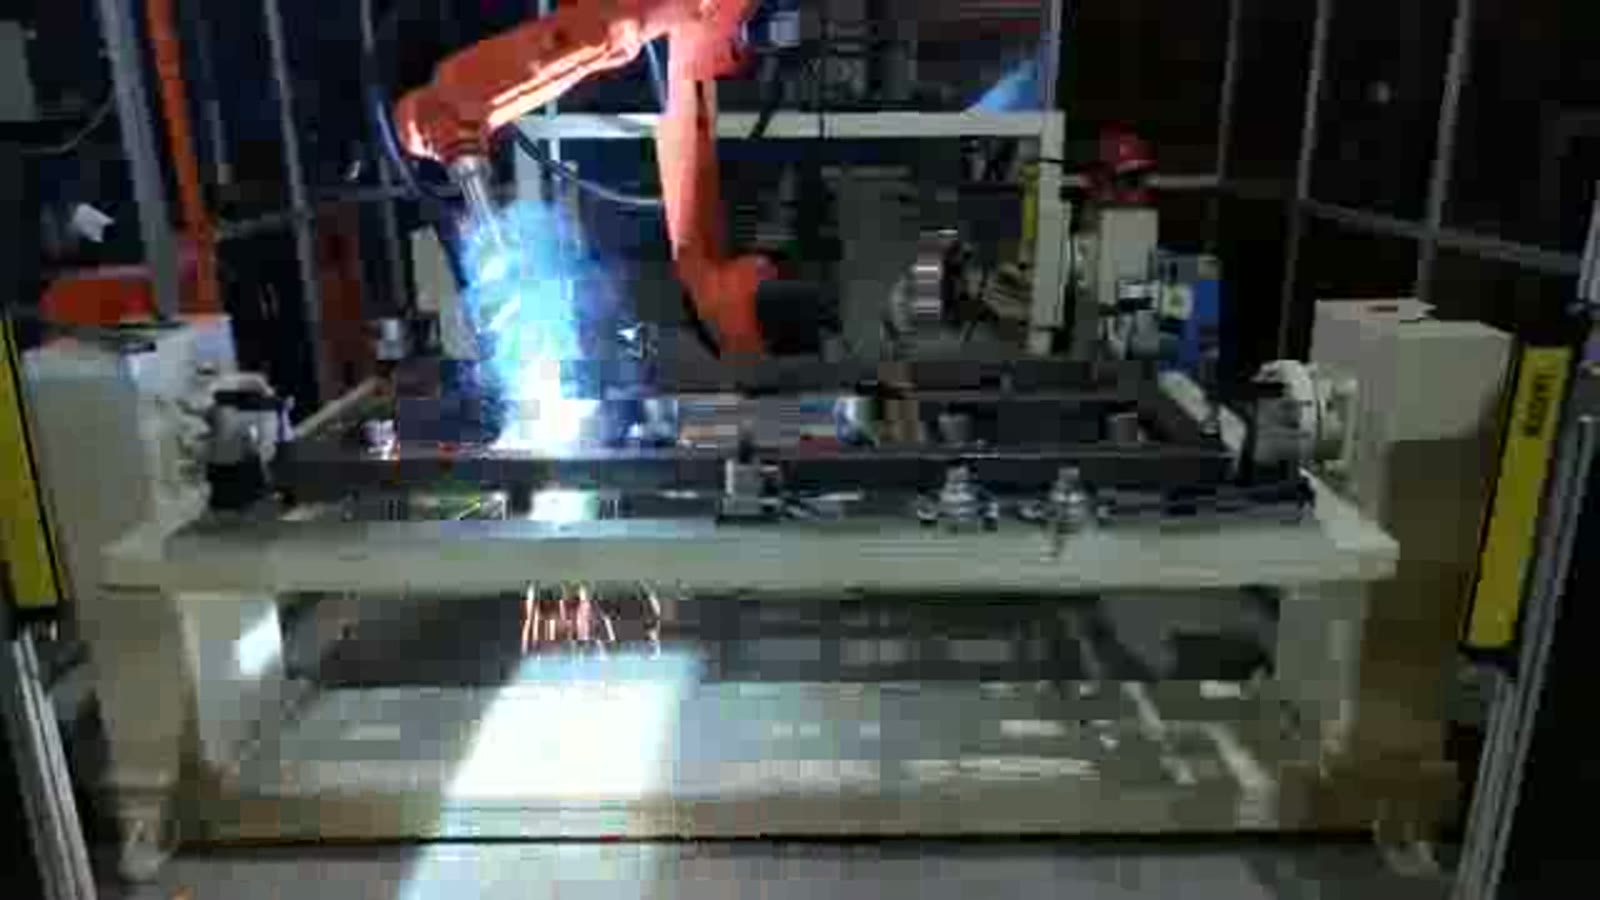
W opisanej tu celi prostokątna rama z kilkoma rurami poprzecznymi leży płasko na długim uchwycie. Uchwyt jest przenoszony między dwoma stojakami, po jednym na każdym końcu, rząd bloków zaciskowych naciska na rury, a za ramą stoi pomarańczowy, sześcioosiowy robot spawalniczy z palnikiem podającym drut.
Robotyczny palnik powtarza wyuczoną ścieżkę. Jeśli rura jest ułożona nieco inaczej w różnych klatkach, palnik dociera do połączenia, które nie jest dokładnie tam, gdzie program tego oczekuje. Rury są cięte i gięte z pewną tolerancją, więc urządzenie ma dwa zadania: umieścić każdą rurę w tym samym miejscu i utrzymać ją w tym miejscu, podczas gdy nagrzewa się. Ogólnie rzecz biorąc, trzy szczegóły decydują o tym, czy tak się stanie:
- Każda rurka ma odnośnik. Rurka boczna, która jest tylko dociskana, bez żadnych przeszkód w jej przesuwaniu się wzdłuż, i tak będzie się przesuwać. Każda rurka potrzebuje ogranicznika oraz zacisku.
- Pochodnia wyznacza ścieżkę. Zacisk, który idealnie trzyma połączenie, ale znajduje się w miejscu, w którym ma być umieszczony palnik, jest błędem konstrukcyjnym. Zaciski powinny być umieszczane obok połączenia, a nie na linii jego zbliżania.
- Sprawdza się zgodność, a nie ją zakłada. Jeśli szczelina w łączu jest różna w różnych ramach, ustalona ścieżka nie wypełni jej równomiernie. W takim przypadku zazwyczaj stosuje się wykrywanie szwów lub wykrywanie dotykiem.
Dostęp: tylko z jednej strony lub plan na drugą stronę
Rama w tej komórce pozostaje płaska od pierwszego do ostatniego połączenia, dzięki czemu każdy element jest dostępny z jednej strony. To zapewnia prostotę układu. Wiele prawdziwych ram nie jest tego typu. Jeśli niektóre spoiny wypadają od spodu, istnieją trzy ogólne opcje:
- przeprojektować połączenie lub ramę tak, aby do wszystkich spoin można było dotrzeć od góry;
- zacisnąć ramę po raz drugi, co zapewnia dodatkową obsługę i drugą lokalizację;
- przenieś urządzenie na pozycjonerze pomiędzy dwoma stojakami końcowymi tak, aby kontrolowany obrót spowodował dotarcie jego dalszej strony do palnika.
Każda opcja ma swoją cenę. Pozycjoner oznacza, że zaciski muszą utrzymać ramę podczas jej odwrócenia, palnik i kable muszą omijać ramę podczas obrotu, a mechanizm obrotowy zajmuje miejsce na podłodze. To, czy warto, zależy od liczby połączeń po przeciwnej stronie. Ta liczba jest pierwszą rzeczą, którą należy sprawdzić na rysunku.
Sekwencja: kolejność, w jakiej się ją widzi, i ogólna zasada, na której się opiera.
Oto kolejność działania robota. Po każdym połączeniu palnik unosi się i przesuwa do następnego, a iskry spadają poniżej.
- Najpierw naprzemiennie umieszcza się je po lewej i prawej stronie ramy, raz po jednej, raz po drugiej stronie.
- Następnie pracuje złącze po złączu w kierunku środka, po drodze spawając złącze na samym prawym końcu.
- Na końcu znajdują się stawy w środku ramy.
Oddzielnie, zgodnie z ogólną zasadą: każda spoina kurczy się podczas stygnięcia i przyciąga do siebie sąsiednie spoiny. Najpierw zespawaj kilka spoin po jednej stronie ramy, a rama może wygiąć się w tę stronę, niezależnie od tego, jak mocno została zaciśnięta, i może się sprężyć po zwolnieniu. Kolejność spawania wpływa zatem na odkształcenia, a właściwa kolejność dla danej ramy zależy od jej geometrii i musi być sprawdzona na próbnych ramach, a nie oparta na rysunku. Robot ma tu jedną zaletę: raz wybrana kolejność jest powtarzana identycznie na każdej ramie, dzięki czemu odkształcenie staje się spójne i łatwiejsze do skorygowania w przyrządzie.
Kurtyny świetlne i sposób wejścia i wyjścia
Żółte kurtyny świetlne umieszczone są na słupkach po obu stronach spawalni. Zasadniczo kurtyna świetlna jest podłączona tak, aby komórka zatrzymała się, gdy ktoś przez nią przejdzie, co stanowi ograniczenie dla układu, ponieważ ramy muszą nadal wchodzić i wychodzić. Należy określić, gdzie operator ładuje osprzęt i gdzie opuszczają gotowe ramy, i upewnić się, że ta droga nie przebiega przez obszar łuku elektrycznego i iskier. To, które elementy zatrzymują wyzwalacze kurtyny i jak komórka uruchamia się ponownie, powinno być uwzględnione w projekcie od samego początku.
Krótkie odpowiedzi dla kupujących ramy
Czy jedno ogniwo może spawać więcej niż jedną ramę? Tak, jeśli osprzęt można zmienić lub dostosować, a lista połączeń dla każdego wariantu jest znana. Proszę o przesłanie wszystkich wariantów, a nie tylko głównego.
Czy potrzebujemy pozycjonera? Tylko jeśli spoiny leżą tam, gdzie palnik nie może dosięgnąć, gdy rama jest płaska. Najpierw policz spoiny po przeciwnej stronie.
Czy robot sam znajdzie staw? Stała ścieżka opiera się na osprzęcie; jeśli dopasowanie się zmienia, można dodać czujnik. Zależy to od rur, a nie od robota.
Twój rysunek jest wejściem
Prześlij rysunek ramy z zaznaczoną listą połączeń, rozmiarami rur i grubością ścianek, liczbą ram potrzebnych dziennie oraz wszelkimi połączeniami, o których wiesz, że są trudno dostępne. Na tej podstawie możemy zaproponować komórkę i oszacować czas cyklu.
Chcesz omówić swoją ramę? Skontaktuj się z nami tutaj lub napisz na sales@evsrobot.com.
W artykule opisano sposób pracy robota na ramie wykonanej z płaskiej rury oraz ogólne zasady projektowania takich stanowisk. Nie podano parametrów spawania, rozmiarów rur ani czasu cyklu.