
Bron: www.idtechex.com
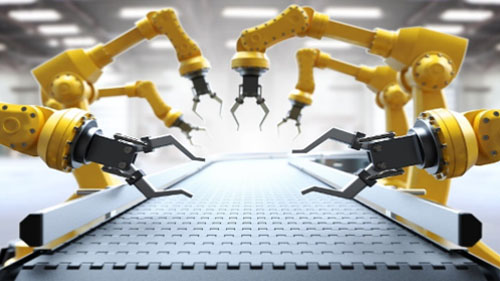
Automatisering in de maakindustrie wint snel aan kracht, nu steeds meer bedrijven het gebruik van robotica omarmen. Dit wordt toegeschreven aan de voordelen van automatisering in het bedrijfsleven en het gebruik van slimmere en intelligentere processen. U krijgt meer productie en verkleint ook het risico op blessures in de fabriek. De meeste bedrijven neigen naar het gebruik van robotarmen om hieraan tegemoet te komen kiezen & plaatsen, verpakken, schilderen en monteren onder andere taken.
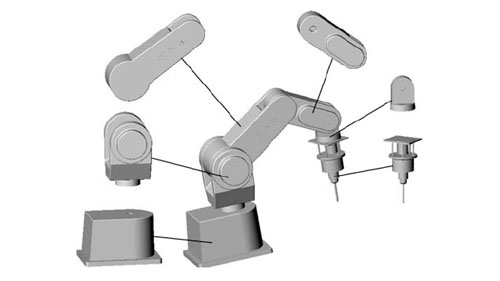
Wanneer u robotarmen in uw bedrijf integreert, zorg er dan voor dat u met kwaliteit werkt fabrikant van robotarmen wie biedt u het beste. Daarnaast is het ook essentieel om een basiskennis te hebben van wat ze inhouden. De robotarm bestaat uit het lichaam, de pols en de eindeffector die specifieke functies hebben. Om deze verschillende onderdelen nauwkeurig te laten werken, moet er de aanwezigheid zijn van robotgewrichten. In dit artikel gaan we dieper in op de verschillende robotgewrichten om je een beter inzicht te geven.
Wat zijn robotgewrichten?
Bron: www.researchgate.net
Robotgewrichten verwijzen naar de beweegbare componenten van de robot die resulteren in relatieve bewegingen tussen aangrenzende schakels. In deze context worden koppelingen gebruikt om te verwijzen naar de stijve leden die de gewrichten verbinden voor een duidelijke en adequate werking. Dit bewijst dat de industriële robotarm kenmerkt zich door het gebruik van een combinatie van schakels en verbindingen voor optimale functionaliteit. Het is essentieel om ervoor te zorgen dat de gewrichten van uw manipulator dienovereenkomstig werken om ervoor te zorgen dat er sprake is van precisie en nauwkeurigheid tijdens een toepassing.
De robotgewrichten worden ook wel assen genoemd. Ze zijn essentieel en handig om ervoor te zorgen dat de beweging van de arm niet wordt beperkt of belemmerd. Als u meer leert over de robotgewrichten, kunt u bepalen met welk type robotarm u wilt werken, afhankelijk van de taken die u wilt uitvoeren.
Soorten mechanische verbindingen voor robots
Bron: www.britannica.com
Aangezien er in de maakindustrie verschillende soorten robots worden gebruikt, zul je er ook een verscheidenheid aan vinden mechanische verbindingenDeze gewrichten verschillen in termen van beweging en ook toepassing, vooral als het gaat om het type robot dat moet worden gebruikt.
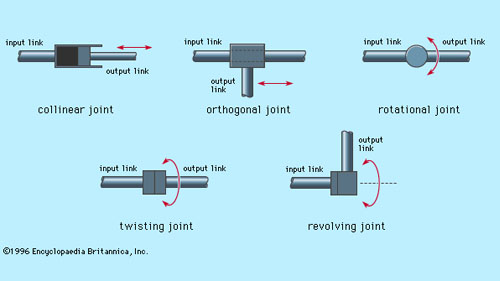
Als het gaat om de mechanische gewrichten in robotarmen, zijn er vijf hoofdtypen waarmee u rekening moet houden. Twee van de gewrichten zijn lineair, wat betekent dat de relatieve beweging tussen de aangrenzende schakels translationeel is. Aan de andere kant zijn de andere drie roterend, wat betekent dat de relatieve beweging van de schakels rotaties daartussen met zich meebrengt. De vijf soorten mechanische verbindingen voor robots zijn onder meer:
Lineaire verbindingen
In de lineaire verbindingen is het de bedoeling dat de relatieve beweging van de aangrenzende schakels parallel is. Dit betekent dat de invoer- en uitvoerverbindingen in een lineaire beweging glijden. Dit soort beweging resulteert in een translatiebeweging. Dit soort lineaire beweging kan op verschillende manieren worden bereikt, waaronder het gebruik van het telescopische mechanisme en de zuiger. Dit type verbinding wordt ook wel de L-verbinding genoemd.
Orthogonale gewrichten
De orthogonale gewrichten worden in de volksmond ook wel het type O-gewrichten genoemd. Ze vertonen een relatieve beweging van de invoerlink en de uitvoerlink. Dit soort beweging in de orthogonale gewrichten is een translatie-glijdende beweging. Maar in tegenstelling tot de opstelling van lineaire verbindingen, met de Orthogonaal gewricht, de uitvoerlink staat loodrecht op de invoerlink.
Roterende gewrichten
Als het gaat om de roterende gewrichtenvindt u het gebruik van roterende relatieve bewegingen die handig zijn voor robotmanipulatoren die in meerdere werkruimtes werken. Deze bewegingen worden uitgevoerd met de rotatie-as loodrecht op de assen van de invoer- en uitvoerverbindingen. Deze rotatiegewrichten worden ook wel Type R-gewrichten genoemd.
Draaiende gewrichten
Dit soort gezamenlijke kenmerken roterende beweging dat resulteert ook in een zekere mate van rotatie tijdens gebruik. De beweging in deze gewrichten is relatief ten opzichte van de rotatie-as die loodrecht staat op de assen van de invoer- en uitvoerverbindingen. De torsieverbindingen worden ook wel type T-verbindingen genoemd.
Draaiende gewrichten
In de draaiende gewrichten zijn de zaken een beetje anders dan in de andere. Deze gewrichten beschikken bovendien over een roterende beweging die bij verschillende toepassingen van pas komt. De beweging van deze gewrichten kenmerkt beweging tussen de twee schakels. De as van de invoerverbinding is ontworpen om evenwijdig te zijn aan de rotatieas van het gewricht. Aan de andere kant is de as van de uitgangsverbinding ontworpen om loodrecht op de rotatieas van het gewricht te staan. Dit type verbinding wordt ook wel de Type V-verbinding genoemd.
Verschillende soorten robots en de gebruikte mechanische gewrichten
Bron: www.technologyreview.com
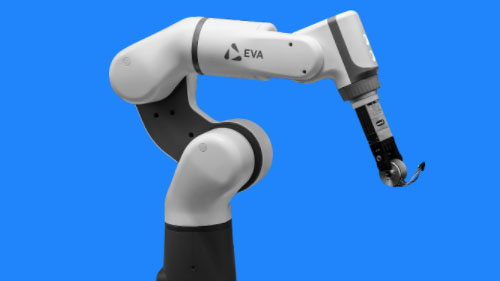
Verschillende robots zullen gebruik maken van verschillende soorten mechanische verbindingen. Als u meer leert over de verschillende robots, bent u beter in staat om te investeren in een robot die voor u werkt. Enkele van de meest voorkomende robots om te overwegen zijn:
gelede
De gelede robot ontwerp zal hoogstwaarschijnlijk worden geleverd met verschillende reeksen en combinaties van roterende verbindingen. Dit assortiment kan bestaan uit eenvoudige 2-gewrichtsstructuren, maar kan ook uitgroeien tot complexere structuren met 10 of meer gewrichten. Bij dit ontwerp is de arm met de basis verbonden door middel van een draaiverbinding, terwijl de schakels in de arm zijn verbonden door roterende verbindingen.
cartesiaanse
Met de cartesiaanse robots, het ontwerp kenmerkt zich door het gebruik van drie lineaire gewrichten. Deze gewrichten zijn te zien op het cartesische vlak dat X, Y en Z omvat. Deze robots kunnen ook een bevestigde pols hebben met gemakkelijkere rotatiegewrichten voor beweging. Dit specifieke type robot wordt ook wel rectilineair of gantry genoemd.
Cilindrisch
De cilindrische robot beschikt over een draaigewricht dat aan de basis is bevestigd en een lineair gewricht dat wordt gebruikt om de verschillende schakels met elkaar te verbinden. Aangezien cilindrische robots binnen een cilindrisch werkgebied werken, zijn de roterende en lineaire beweging handig om ervoor te zorgen dat precisie wordt bereikt.
polair
Bij het polaire ontwerp van robots is de arm via een draaiverbinding met de basis verbonden. Soms zul je ook het gebruik van een combinatie van twee roterende gewrichten en één lineair gewricht tegenkomen. Omdat deze robot ook wel bolvormige robot wordt genoemd, zal de uit te lichten werkomvang ook bolvormig zijn. De assen die in deze robot worden gebruikt, vormen een polair coördinatensysteem waardoor de manipulator gemakkelijk kan werken.
SCARA
De SCARA-robot is een populaire optie onder veel fabrikanten, vooral degenen die hun assemblageprocessen willen automatiseren. Deze robot is meestal cilindrisch en werkt in een relatief cilindrische werkomvang. Het beschikt over het gebruik van twee parallelle verbindingen die van pas komen bij het montageproces. Deze verbindingen zorgen voor flexibiliteit in één geselecteerd vlak terwijl de robot in gebruik is.
Delta
De delta-robots zijn ontworpen met een spinachtige constructie waarmee ze geweldige services aan hun gebruikers kunnen bieden. Ze zijn opgebouwd uit parallellogrammen die zijn samengevoegd en verbonden met een gemeenschappelijke basis. De gewrichten van dit type robot zijn zowel roterend als lineair. Hierdoor kan de robot een enkel uiteinde van het armgereedschap in een koepelvormig werkgebied verplaatsen. Het verbetert de prestaties om ervoor te zorgen dat de ontwikkeling van verschillende taken nauwkeurig wordt uitgevoerd.
Conclusie
Wanneer u met robotica werkt als middel om verschillende processen in uw bedrijf te automatiseren, moet u rekening houden met de verschillende aspecten. Deze aspecten spelen een grote rol in de prestaties van de specifieke robotica die u wilt gebruiken. Als het gaat om het gebruik van industriële robotarmen, moeten de robotgewrichten iets zijn om op de hoogte te blijven.
Leer de verschillende gewrichten kennen en hoe ze de prestaties van de robot beïnvloeden. Dit helpt u bij het bepalen van het soort gewrichten dat het beste geschikt is voor de activiteiten die u wilt automatiseren.
Als je dat eenmaal hebt, kun je investeren in robotarmen die worden geleverd met de gewrichten waar je naar op zoek bent. Neem je tijd en werk met fabrikanten van automatiseringsapparatuur wie zal je helpen.