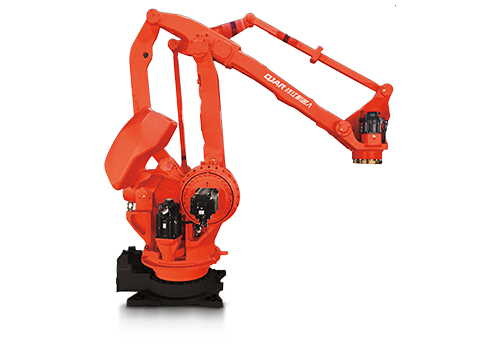
Terwijl verschillende industrieën automatisering blijven omarmen in hun dagelijkse activiteiten, neemt de vraag naar pick-and-place robotarmen gestaag toe. Dit komt omdat deze armen handig zijn om de efficiëntie te verhogen en de noodzaak van menselijke inspanningen voor repetitieve taken te verminderen.
Ze helpen ook bij het uitvoeren van taken in een gebied dat anders als een gevaarlijke werkomgeving zou worden beschouwd. Pick-and-place automatiseringsapparatuur wordt toegepast in verschillende bedrijfstakken, wat resulteert in een beter resultaat op het uitgevoerde werk en een verhoogde algehele productiviteit.
Met zulke voordelen in gedachten is een pick and place arm een geweldige investering om te overwegen. Als u zich afvraagt hoe ze zo efficiënt werken en waar ze van gemaakt zijn, lees dan verder.
Inhoudsopgave
Hoe de robotarm werkt
Bron: indiamart.com
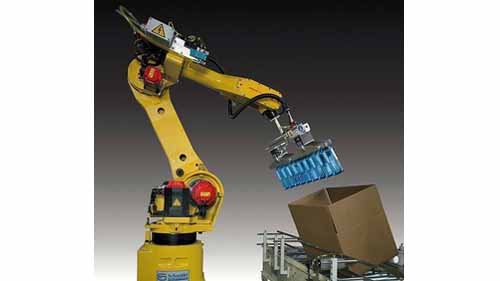
Pick & place robots werken door gebruik te maken van hun gewrichten. Dit geldt voor elke industrie of elk doel waarvoor ze bedoeld zijn. Deze gewrichten worden gebruikt om de twee stijve lichamen te verbinden om ervoor te zorgen dat de robot nauwkeurig kan functioneren.
Ze maken voor hun functie gebruik van roterende gewrichten of lineaire gewrichten. De pick-n-place-robot wordt geleverd met een stabiele basis met wielen, zodat hij gemakkelijker kan worden verplaatst. Het heeft ook twee stijve lichamen, de manipulator en de arm, waarvan er één vastzit om het andere lichaam te ondersteunen.
Het ondersteunde lichaam wordt ook wel de arm en de arm genoemd beschikt over een effector/grijper die een grote mate van bewegingsvrijheid heeft. De arm buigt of strekt zich uit om de effector naar het gewenste product te brengen.
Vervolgens pakt de effector het product met een stevige grip op en plaatst het op de gewenste plek. Deze beweging gaat door totdat het werk naar tevredenheid is voltooid.
Basiscomponenten gevonden in een robotarm
Bron: automaticroboticarm.sell.everychina.com
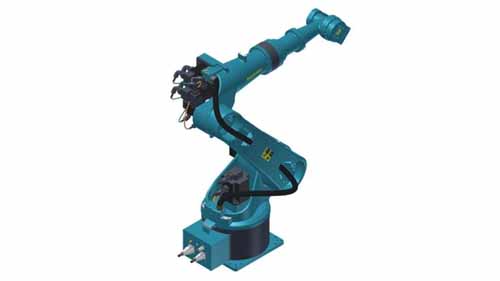
Als u de basiscomponenten van uw geautomatiseerde pick-and-placemachine kent, begrijpt u beter waarom deze zo efficiënt is. Dit zijn de componenten die in uw industriële robot zitten:
Manipulator
De manipulator is het robotsysteem dat beweging van elke vrijheidsgraad mogelijk maakt. Ze maken gebruik van verbindingen om ze beweegbare componenten te maken, zodat ze de klus goed kunnen klaren. De gewrichten die in deze manipulatoren worden gebruikt, maken veel beweging mogelijk terwijl de robots werken.
Controller
De controller is de ster van de show, aangezien het het brein is van de Pick and Place robotarm. Het wordt gebruikt om de positie en bewegingen van de arm te bedienen, de tijd bij te houden en de bewegingen van de manipulator te monitoren. Deze controller is verkrijgbaar in 3 categorieën:
Mechanisch
Dit is de meest basale en eenvoudige manier om een pick-and-place-arm te bedienen die al werd gebruikt voordat ze programmeerbaar waren. De mechanische controller zou de reactie van de manipulator handhaven zoals vooraf gespecificeerd met behulp van mechanische koppeling.
Hydraulisch
Deze bedieningselementen zijn voorzien van een vloeibare vloeistofkracht om optimaal te presteren. Ze omvatten ook zuigers en kleppen en passen de wet van Pascal over hydraulische aandrijfsystemen toe om de beweging te controleren. Pick-and-place industriële robots die dit besturingssysteem gebruiken, zijn bedoeld om grote of zware lasten te verplaatsen waarvoor geen extreme nauwkeurigheid vereist is.
Elektra
Dit besturingssysteem is van toepassing op taken die aandacht voor detail en grote nauwkeurigheid vereisen. Ze zijn programmeerbaar om de ingestelde bewerkingen uit te voeren die als instructies zijn ingetoetst. Dit is tegenwoordig het meest gebruikte besturingssysteem.
Pneumatisch
Pneumatische pick-and-place-units hebben een besturingssysteem dat afhankelijk is van perslucht of gas. Dit systeem werkt het beste voor gebieden waar met verontreinigingen en ander gevaarlijk materiaal wordt gewerkt.
Grijpers
De grijpers vervangen de menselijke hand en vormen daarmee een essentieel onderdeel van de hand pick-and-place-operaties. Ze zijn er in verschillende soorten, afhankelijk van het object in kwestie. Dit komt omdat verschillende objecten een ander niveau van grip vereisen in termen van kracht en intensiteit. Deze grijpers worden gebruikt om het betreffende product van de ene plaats naar de andere te verplaatsen.
Sensoren
Deze sensoren zijn er in verschillende typen, waaronder aanraaksensoren, IR-sensoren en andere. Ze worden gebruikt om de interne en externe staat van de pick-and-place-robot te bewaken. Dit helpt ervoor te zorgen dat deze in een perfecte staat is voor operaties.
Bron van kracht
De stroombron varieert afhankelijk van het mechanisme, de verpakking, het gewicht en de grootte van het systeem. Dit maakt het erg belangrijk om goed te letten op de keuze van uw voeding. Uw krachtbron kan variëren van pneumatisch, elektrohydraulisch tot elektrisch. De aspecten in uw systeem bepalen welke stroombron moet worden gebruikt.
Conclusie
Heb er een ruw idee van hoe Het werk van pick and place-armen is niet altijd bevredigend. Voor iemand die dit op zijn/haar werkplek wil opzetten, moet hij/zij de betrokken componenten begrijpen. Deze industriële automatiseringsrobots zijn een goede investering in elk bedrijf. Als u overweegt om ze te gebruiken, overweeg dan om contact op te nemen met de beste leveranciers van pick and place-robotarmen op de markt.
Lees ook:
Schildercabine | Robotachtig spuiten | Auto-onderdelen schilderen
Verfrobot Prijs|Verfrobotarm|Spuiten Verfrobot