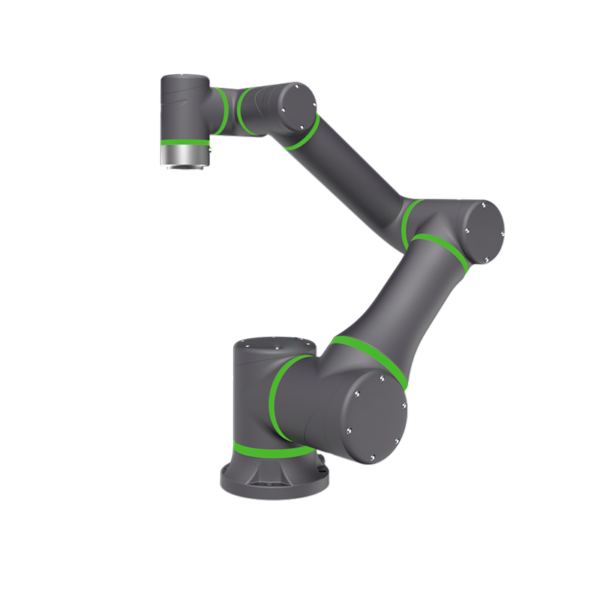
Robotarm QJRP10-1 schilderen

  • Geen singulariteitspolsconstructie aan de voorkant, optionele ingebouwde pijpleiding, waardoor het lesgeven in synchroon volgen van spuiten eenvoudiger wordt.
  • Gebruik van busstructuur, handig voor uitbreiding en hoge snelheid
  • Nauwkeurigheid herhaalde positionering: ±0.5 mm
  • Armspanwijdte: 2035 mm
  • Laadvermogen: 10kg

Database downloaden

3D tekeningen

Instructies

Technische parameters

Model QJRP10-1 (Explosiebestendig)
Asnummer 6
payload 10 kg
Herhaal positionering ± 0.5mm
Maximale armspanwijdte 2035mm
Bewegingsbereik J1 ± 95º
J2 ﹢102º, ﹣53º
J3 ﹢87º, ﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Maximale snelheid J1 109º / s
J2 126º / s
J3 109º / s
J4 361º / s
J5 361º / s
J6 361º / s
Toegestane koppel J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Traagheidsmoment J4 0.97kg.m²
J5 0.4kg.m²
J6 0.1kg.m²
Robot lichaamsgewicht 370 kg
Vermogen 3.9kVA
Kast Grootte 650 * 750 * 1150mm
Kast Gewicht 120 kg
Bron Driefasige vierdraads
Formulier installeren Ground
Toepassing Bij het schilderen is er geen sprake van een singulariteitspunt, waardoor het lesprogrammeren veel eenvoudiger wordt.

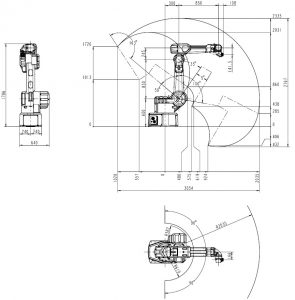
Robot algemene afmetingen en bewegingsbereik tekenen

Schilderen van robotarm QJRP10-1 Bewegingsbereiktekening

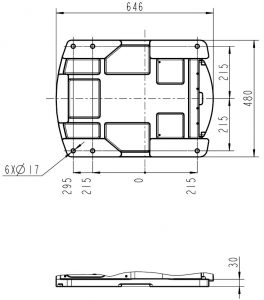
Maatschets voor montage van robotbasis

Schilderen Robotarm QJRP10-1 Montagemaatschets

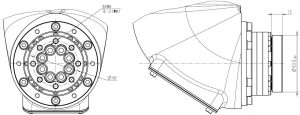
Afmetingstekening roboteindinstallatie

Schilderen Robotarm QJRP10-1 Eindinstallatie Maatschets

EVST-logo
Privacyoverzicht

Deze website maakt gebruik van cookies, zodat wij u de best mogelijke gebruikerservaring kunnen bieden. Cookies worden opgeslagen in uw browser en voeren functies uit zoals u herkennen wanneer u terugkeert naar onze website en helpen ons team om te begrijpen welke delen van de website u het meest interessant en nuttig vindt.