
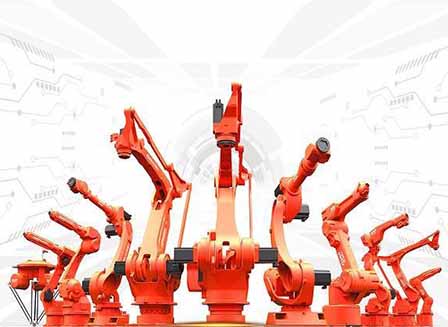
Een robotarm is het belangrijkste onderdeel van een robot, omdat het het eigenlijke werk doet. Het is schilderen, palletiseren, plukken en plaatsen, het is het deel dat feitelijk het werk doet, net als de menselijke arm. De meeste robotarmen hebben assen die de gewrichten met elkaar verbinden voor bewegingsvrijheid. Ze moeten naar believen kunnen buigen en strekken, afhankelijk van het werk waarbij ze betrokken zijn.
Delen van een robotarm
Een robotarm bestaat uit verschillende onderdelen die samenwerken om het werk gemakkelijk te maken. Deze onderdelen worden afzonderlijk vervaardigd en vervolgens samengevoegd om een industriële robotarm te voltooien. Hieronder volgen de belangrijkste onderdelen van een robotarm.
Een controleur
Bron: Pinterest
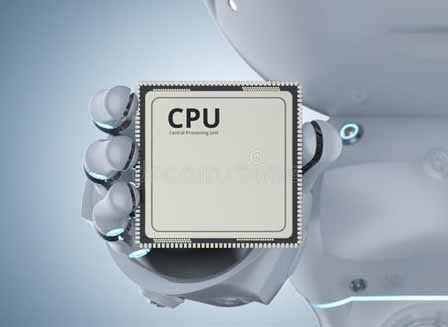
Dit is het brein van de hele structuur. Het heeft meestal de vorm van een moederbord, maar dan een kleiner moederbord, waarop het programma is geschreven dat verantwoordelijk is voor het functioneren van de robotarm. Het is het meest geavanceerde onderdeel van de robot en wordt meestal ingepakt om het te beschermen tegen externe invloeden. schade omdat het kwetsbaar en duur is.
Grijpers
Bron: Pinterest
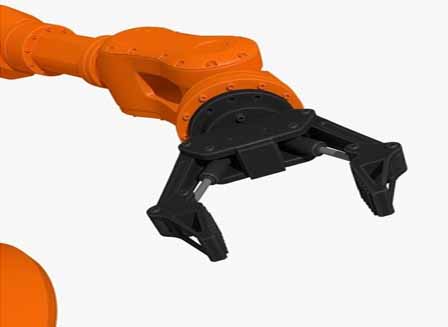
Grijpers zijn vingers. Het zijn uitschuifbare uitsteeksels aan het uiteinde van de robotarm die gewoonlijk tijdens de productie voorwerpen vastgrijpen. plukken en plaatsen van ladingen en het hanteren van verpakkingen. De meeste zijn elektrisch ingesteld en zitten meestal in een setje van ‘3 vingers’ voor een betere grip. Grijpers moeten sterk zijn, omdat ze het grootste deel van de last die bij het hanteren komt kijken zware ladingen.
Gewrichten
Bron: Pinterest
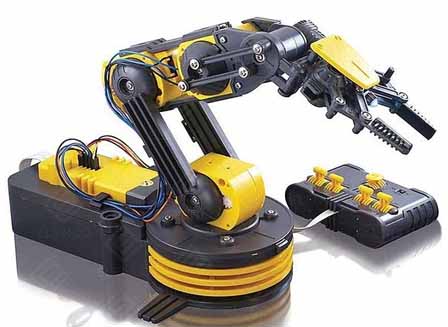
Zonder gewrichten zou er geen andere beweging van robotarmen zijn dan het roteren rond hun omhulsels. Gewrichten geven de arm de mogelijkheid om te buigen en uit te strekken en om de as te draaien. Zonder deze bewegingen zou een robotarm zelfs de eenvoudigste taken die je maar kunt bedenken niet aankunnen.
Motoren
Bron: Pinterest
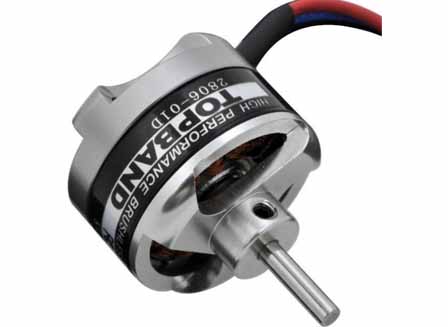
Terwijl controllers fungeren als het brein, zijn de motoren de motoren die alle bewegingen van een robotarm tot stand brengen. Motoren zijn elektrische apparaten die de beweging, de snelheid en de richting regelen die de robotarm maakt op basis van een reeks instructies van de controller. Er zijn vier soorten robotarmmotoren: AC/DC-motoren, Servomotoren, Stappenmotoren en Lineaire motoren.
Sensoren
Bron: Pinterest
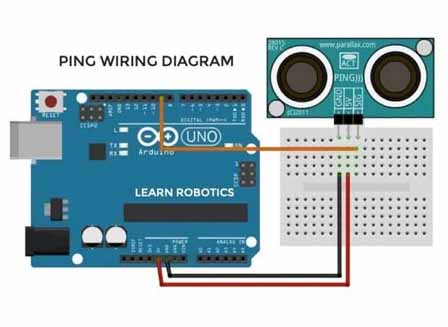
Robotsensoren zijn de ogen en oren van de robotarmen, ze zijn wat de arm gebruikt om de afstand te beoordelen en een hekel te hebben aan items die geacht worden te worden gegrepen. Sensoren zijn zeer geavanceerd en kunnen weten wanneer er een obstakel voor hen is en kunnen met precisie bepalen wat ze moeten doen.
Hoe een robotarm wordt gemaakt
Videopresentatie over hoe een robotarm wordt gemaakt
Vanwege hoe geavanceerd robotarmen zijn, is er een hoog ontwerpniveau nodig om ze te maken. Hieronder volgen enkele stappen die nodig zijn om van een robotarm een volledig functionerende machine te maken.
Stap 1: Het programma maken
Omdat het het brein is, is het programma dat de robotarm zal besturen het eerste dat gemaakt moet worden. De uiteindelijke grootte van de robotarm zal worden bepaald door hoe geavanceerd het programma is en hoeveel het aankan.
Stap 2: De motor installeren
Nadat het programma gereed is, is de motor het volgende item dat gemaakt moet worden. De motoren zijn aan het programma gekoppeld en er worden tests uitgevoerd om te zien of het reageert op opdrachten die de controller eraan geeft. Zodra dat is gebeurd, heb je al het hart en de hersenen van de robotarm.
Stap 3: De basis monteren
In de derde fase wordt de basis behandeld die de basis vormt van de robotarm. Dit is het onderdeel dat op de vloer of de montagetafel rust. Hij moet zwaar zijn om het gewicht van de uitgestrekte arm te kunnen opvangen, zodat deze niet omvalt.
Stap 4: De gewrichten en de schouder samenbrengen
In de vierde fase worden de beweegbare delen van de arm gemonteerd. Dit is een belangrijke stap omdat hier het volledige bereik en de maximale draaiing van de arm worden bepaald. Afhankelijk van de grootte van de basis kunnen de verbindingen variëren van 2 tot 10, met a 6-assige robotarm de meest voorkomende zijn. Hoe meer gewrichten, hoe groter de robotarm.
Stap 5: De grijpers toevoegen
De onderdelen die de delicate delen van het werk behandelen, zoals lassen, snijden, tillen enz., worden de grijpers genoemd. Deze zijn aan het uiteinde van de robotarm bevestigd en vormen een soort menselijke vingers.
Stap 6: De bedrading
Omdat het een elektrisch apparaat is, zijn al deze onderdelen met elkaar verbonden door een netwerk van elektrische draden die stroom naar elk onderdeel overbrengen. De bedrading moet zo worden uitgevoerd dat de vrije bewegingsverbindingen niet worden gehinderd.
Conclusie
Het maken van een robotarm is geen wandelingetje in het park, het is een ingewikkelde klus die vereist is robotfabrikanten de diensten van meerdere mensen in te schakelen zodat het eindproduct naar behoren kan werken. De kosten om er één te maken is vrij hoog en daarom kunnen robotarmen exorbitante prijzen kosten. Maar als je de voordelen op de lange termijn in ogenschouw neemt, is het absoluut de moeite waard.