
Pieprasīt pieteikuma pārskatīšanu vai rakstiet uz e-pastu sales@evsrobot.com ar informāciju par detaļu, nesēju, iekārtas saskarni un izkārtojumu.
Videoierakstā redzams baltzaļš sadarbības robots, kas pārvietojas blakus statora tinumu darbstacijai. Redzami gredzenveida statora tinumi vai to instrumentu pozīcijas, kā arī blakus esošais konveijers vai atrašanās vietas noteikšanas zona un slēgtais aprīkojums. Noderīgs inženiertehnisks jautājums ir, kā definēt stāvokli katrā nodošanas reizē, nepieņemot pārsūtīšanas secību, ko kamera pilnībā nenosaka.
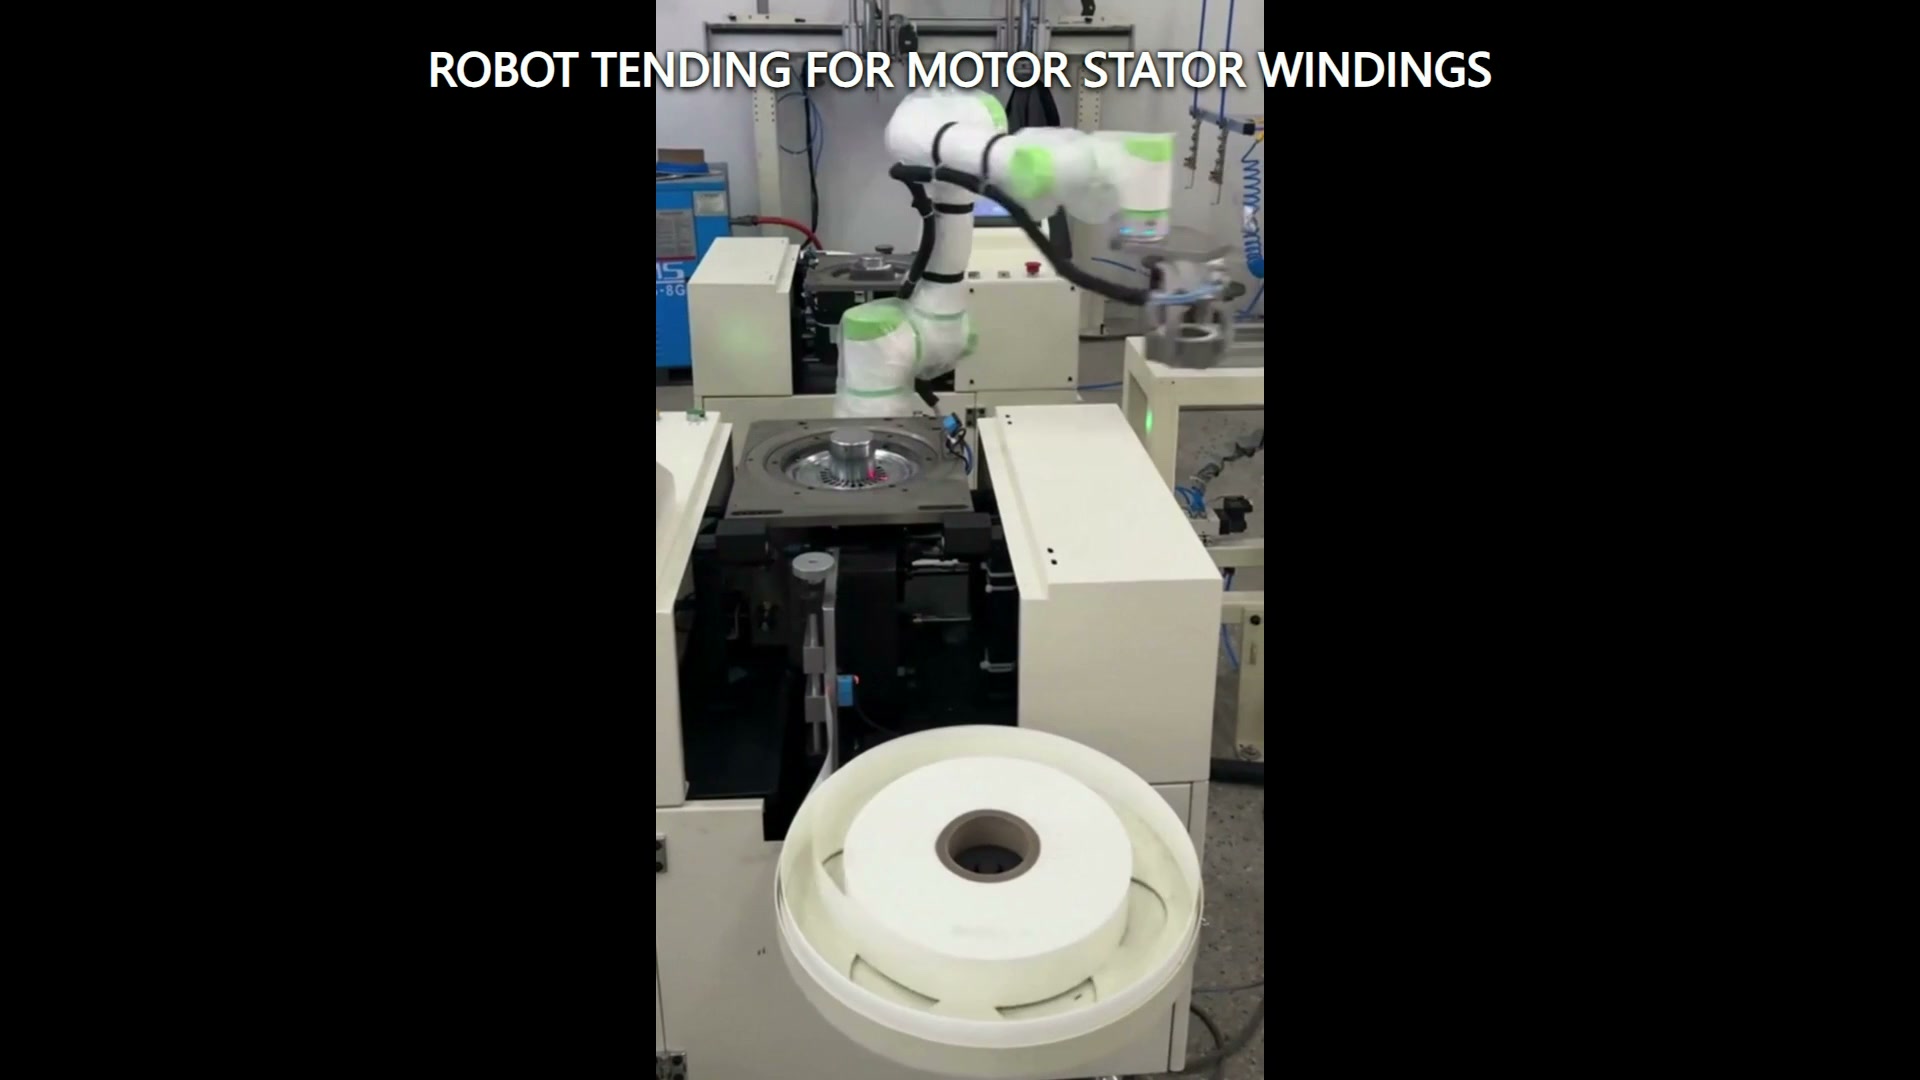
Definējiet robežu abās pārsūtīšanas pusēs
Robotizēta apkalpošana savieno divas sistēmas. Viena puse pasniedz detaļu vai nesēju; otrai pusei jābūt gatavai to saņemt. Priekšizpētē jāapraksta abi stāvokļi. Pasniedzējai pusei jāreģistrē atrašanās vietas noteikšanas pazīmes, pieļaujamās pozas variācijas, aizņemtības signāls un atstarpe virs un ap detaļu. Saņēmējai pusei jādefinē nepieciešamā orientācija, novietojuma apstākļi, pieejamā atvere un apstiprinājums, ka galamērķis var pieņemt kravu.
Šis robežu apraksts ir noderīgāks nekā vispārīgs pieprasījums pārvietot gredzenveida detaļu no viena punkta uz citu. Tas norāda projekta komandai, uz ko robots var paļauties pirms kustības sākuma un kam jābūt patiesam pirms palaišanas.
Atdaliet detaļas ģeometriju no nesēja ģeometrijas
Gredzenveida tinumu var atbalstīt palete, ligzda, stienis, separators vai procesa armatūra. Robota instruments un ceļš ir jāpārbauda, ņemot vērā detaļas kopējo apvalku, tās atbalstu, blakus esošās pozīcijas un iekārtas atveri.
Atzīmējiet atļautos saskares apgabalus un visas zonas, kurām jāpaliek neskartām. Pēc tam modelējiet mazākās un lielākās paredzamās aploksnes, tostarp nobīdītās vai sasvērtās prezentācijas stāvokļus, ko augšupējā iekārta joprojām var klasificēt kā esošus. Ja nesēji cirkulē pa līniju, atsevišķi no detaļu izmaiņām norādiet datu nesēju nodilumu, gružus un ligzdu izmaiņas.
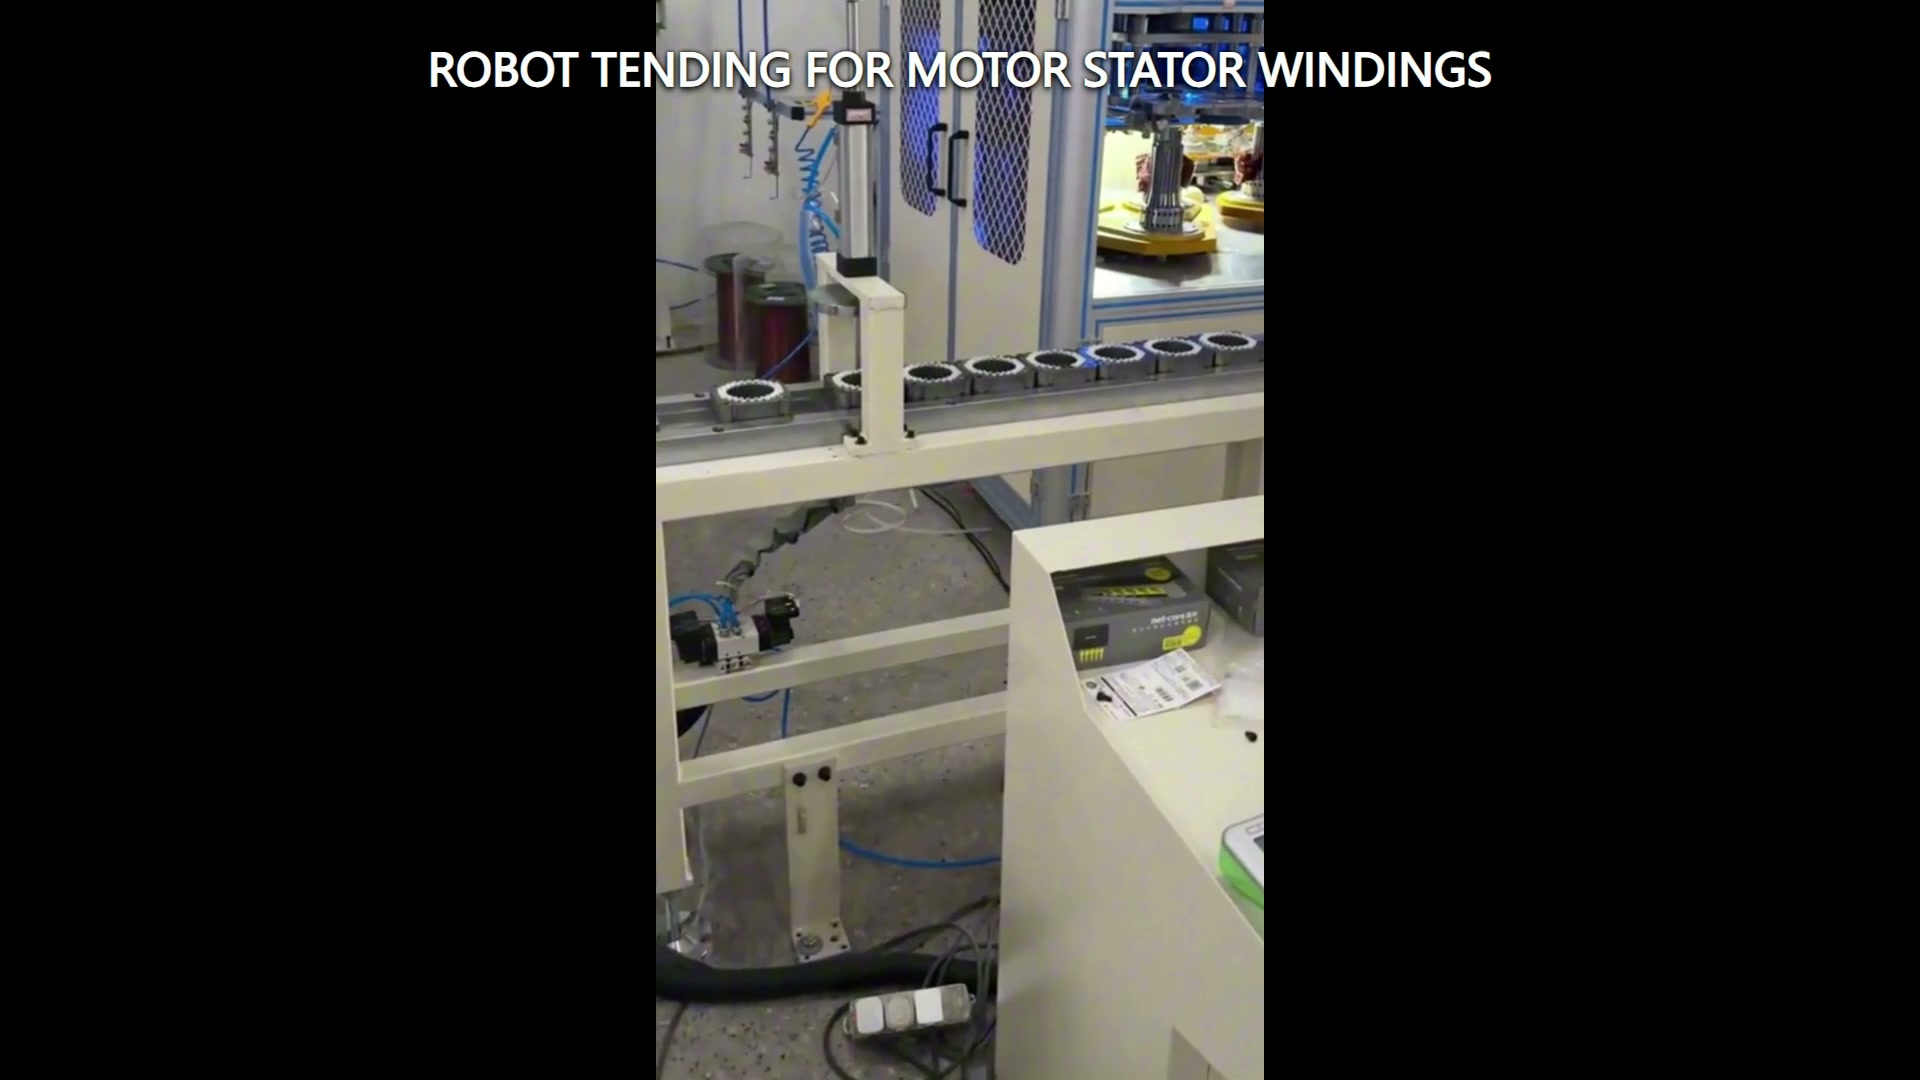
Padariet apmaiņas stāvokli skaidru
Pārsūtīšanai jābūt ar definētu apmaiņas stāvokli, nevis jāpaļaujas tikai uz laiku. Praktiskā stāvokļu tabulā var iekļaut avotu aizņemtu, galamērķi pieejamu, robotu brīvu, iekārtas kustību apturētu, ja to pieprasa riska novērtējums, instrumenta stāvokli apstiprinātu un detaļas novietojumu pēc novietošanas. Precīzi signāli un drošības funkcijas ir atkarīgas no integrētās lietojumprogrammas, un tās ir jāizstrādā un jāapstiprina projektam.
Arī atgūšana ir jāiekļauj tabulā. Ja detaļa nav, ir sasvērusies, nav atbrīvota vai nav ievietota, komandai ir nepieciešama saskaņota reakcija: apstāties pārbaudei, atgriezties zināmā pozīcijā, atkārtot mēģinājumu kontrolētos apstākļos vai novirzīt priekšmetu uz citu vietu. Ierakstiet izvēlēto reakciju saskarnes tabulā un pārbaudiet to reprezentatīvu izmēģinājumu laikā.
Pārbaudiet visu pārsūtīšanas koridoru
Ceļa izpētei jāietver vairāk nekā divi apmācītie punkti. Pārbaudiet robota roku, plaukstas locītavu, gala instrumentu, detaļu, kabeļus, nesējus, konveijera malas, iekārtas durvis vai korpusu un tuvumā esošās konstrukcijas kā vienu kustīgu aploksni. Pārskatiet pieeju, saslēgšanos, pacelšanu vai atvilkšanu, pārvietošanu, novietošanu, atbrīvošanu un atkāpšanos.
Vietējie vertikālie kadri var skaidri parādīt darbstacijas attiecības, vienlaikus atstājot ierobežotu horizontālo kontekstu. Tāpēc izkārtojuma pētījumam ir nepieciešama izmērīta ģeometrija vai pārbaudīts modelis, nevis aprēķini, kas iegūti no kameras skata. Īpaša uzmanība jāpievērš aprīkojuma atverei un vietai, kas nepieciešama, lai instrumentu varētu atvienot pēc novietošanas.
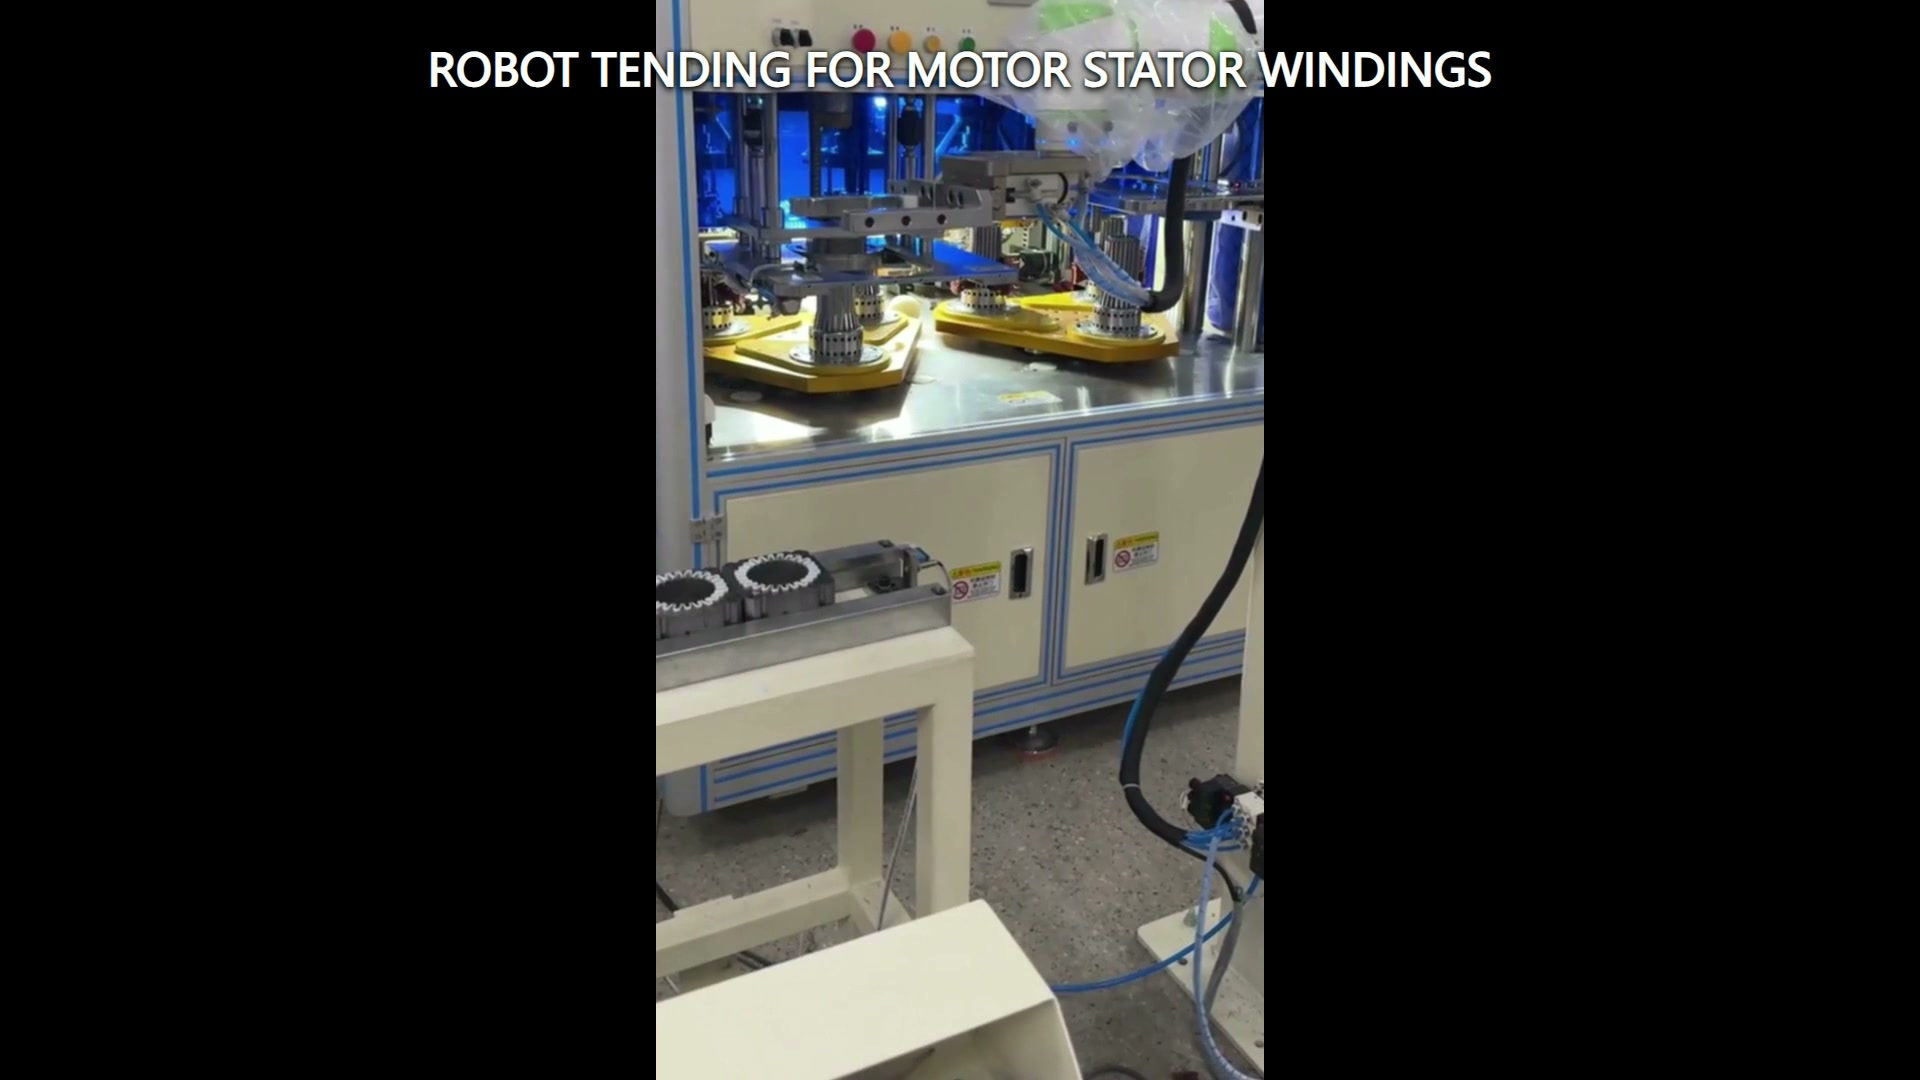
Veidojiet izmēģinājumus, balstoties uz robežnosacījumiem
Reprezentatīvajiem izmēģinājumiem jāaptver detaļas un noformējuma stāvokļi, kas, visticamāk, ierobežos instrumentu vai trajektoriju. Iekļaujiet lielākās un mazākās apstiprinātās aploksnes, visnelabvēlīgāko atļauto pozīciju, tuvāko blakus esošo pozīciju un nesēja stāvokli ar vislielāko paredzamo nobīdi. Katram izmēģinājumam reģistrējiet ienākošo stāvokli, instrumenta apstiprinājumu, novietoto stāvokli un atkopšanas rezultātu.
Ja pielietojums ietver smalku tinumu vai aizsargātu virsmu, pieņemšanas kritērijos jānorāda saskares ierobežojumi un pārbaudes metode pirms instrumentu izgatavošanas pabeigšanas. Kritēriji izriet no faktiskā produkta un procesa prasībām; tos nevajadzētu secināt no video vai detaļas vispārējā izskata.
Ievaddati mērķtiecīgai priekšizpētei
Nosūtiet detaļu un nesēju rasējumus, masas un smaguma centra diapazonu, atļauto kontakta karti, avota un galamērķa atskaites punktus, iekārtu atvēršanas un piekļuves stāvokļus, izkārtojuma izmērus, nepieciešamos apstiprinājumus, atgūšanas noteikumus un reprezentatīvus paraugus. Identificējiet, kurus mašīnu vai konveijera stāvokļus kontrolē robotizētā šūna un kurus nodrošina cits kontrolieris.
Novērtējiet robotu, aprīkojuma saskarni, pārvadātāju, piekļuves apstākļus, nodošanu ekspluatācijā, darbību un apkopi kā vienu integrētu lietojumprogrammu.
Sazinieties ar EVS lai pārskatītu nodošanas stāvokļus, pārsūtīšanas koridoru, instrumentu ierobežojumus un izmēģinājuma plānu. Sūtiet e-pastu uz sales@evsrobot.com.
Videomateriālā ir redzami sadarbības roboti, gredzenveida statora tinumu vai instrumentu pozīcijas, blakus esošais konveijers vai pozicionēšanas zona un slēgtais aprīkojums; precīzai pārvietošanas secībai, satveršanas principam, vadības ierīcēm, drošības funkcijām, veiktspējai, pārbaudes rezultātiem un lejupējam procesam ir nepieciešami projekta pierādījumi.