
Ievads
Lai uzlabotu produktivitāti un efektivitāti, pastāvīgi mainīgajā rūpnieciskās automatizācijas jomā ir obligāti jāizvēlas atbilstošs robots. Šajā rakstā tiks salīdzināta divu izplatītu rūpniecisko robotu veidu efektivitāte: sešu asu roboti un palešu roboti. Tiks sniegts izsmeļošs ceļvedis, lai palīdzētu ražotājiem pieņemt pārdomātus lēmumus, novērtējot to tehniskās specifikācijas, piemērotību lietojumam un vispārējo efektivitāti.
Robotikas tehnoloģiju joma
Ievads Industrial Robots Industrial
Roboti ir kļuvuši par būtisku mūsdienu ražošanas sastāvdaļu, nodrošinot izcilu precizitāti, konsekvenci un efektivitāti, kam cilvēka darbs nespēj līdzināties. Dažādas šo robotu konfigurācijas ir paredzētas dažādu pienākumu veikšanai. Ražošanas ainavu pārveido rūpnieciskā robotika, kas tagad ir saistīta ar montāžu, metināšanu, iepakošanu un materiālu apstrādi.
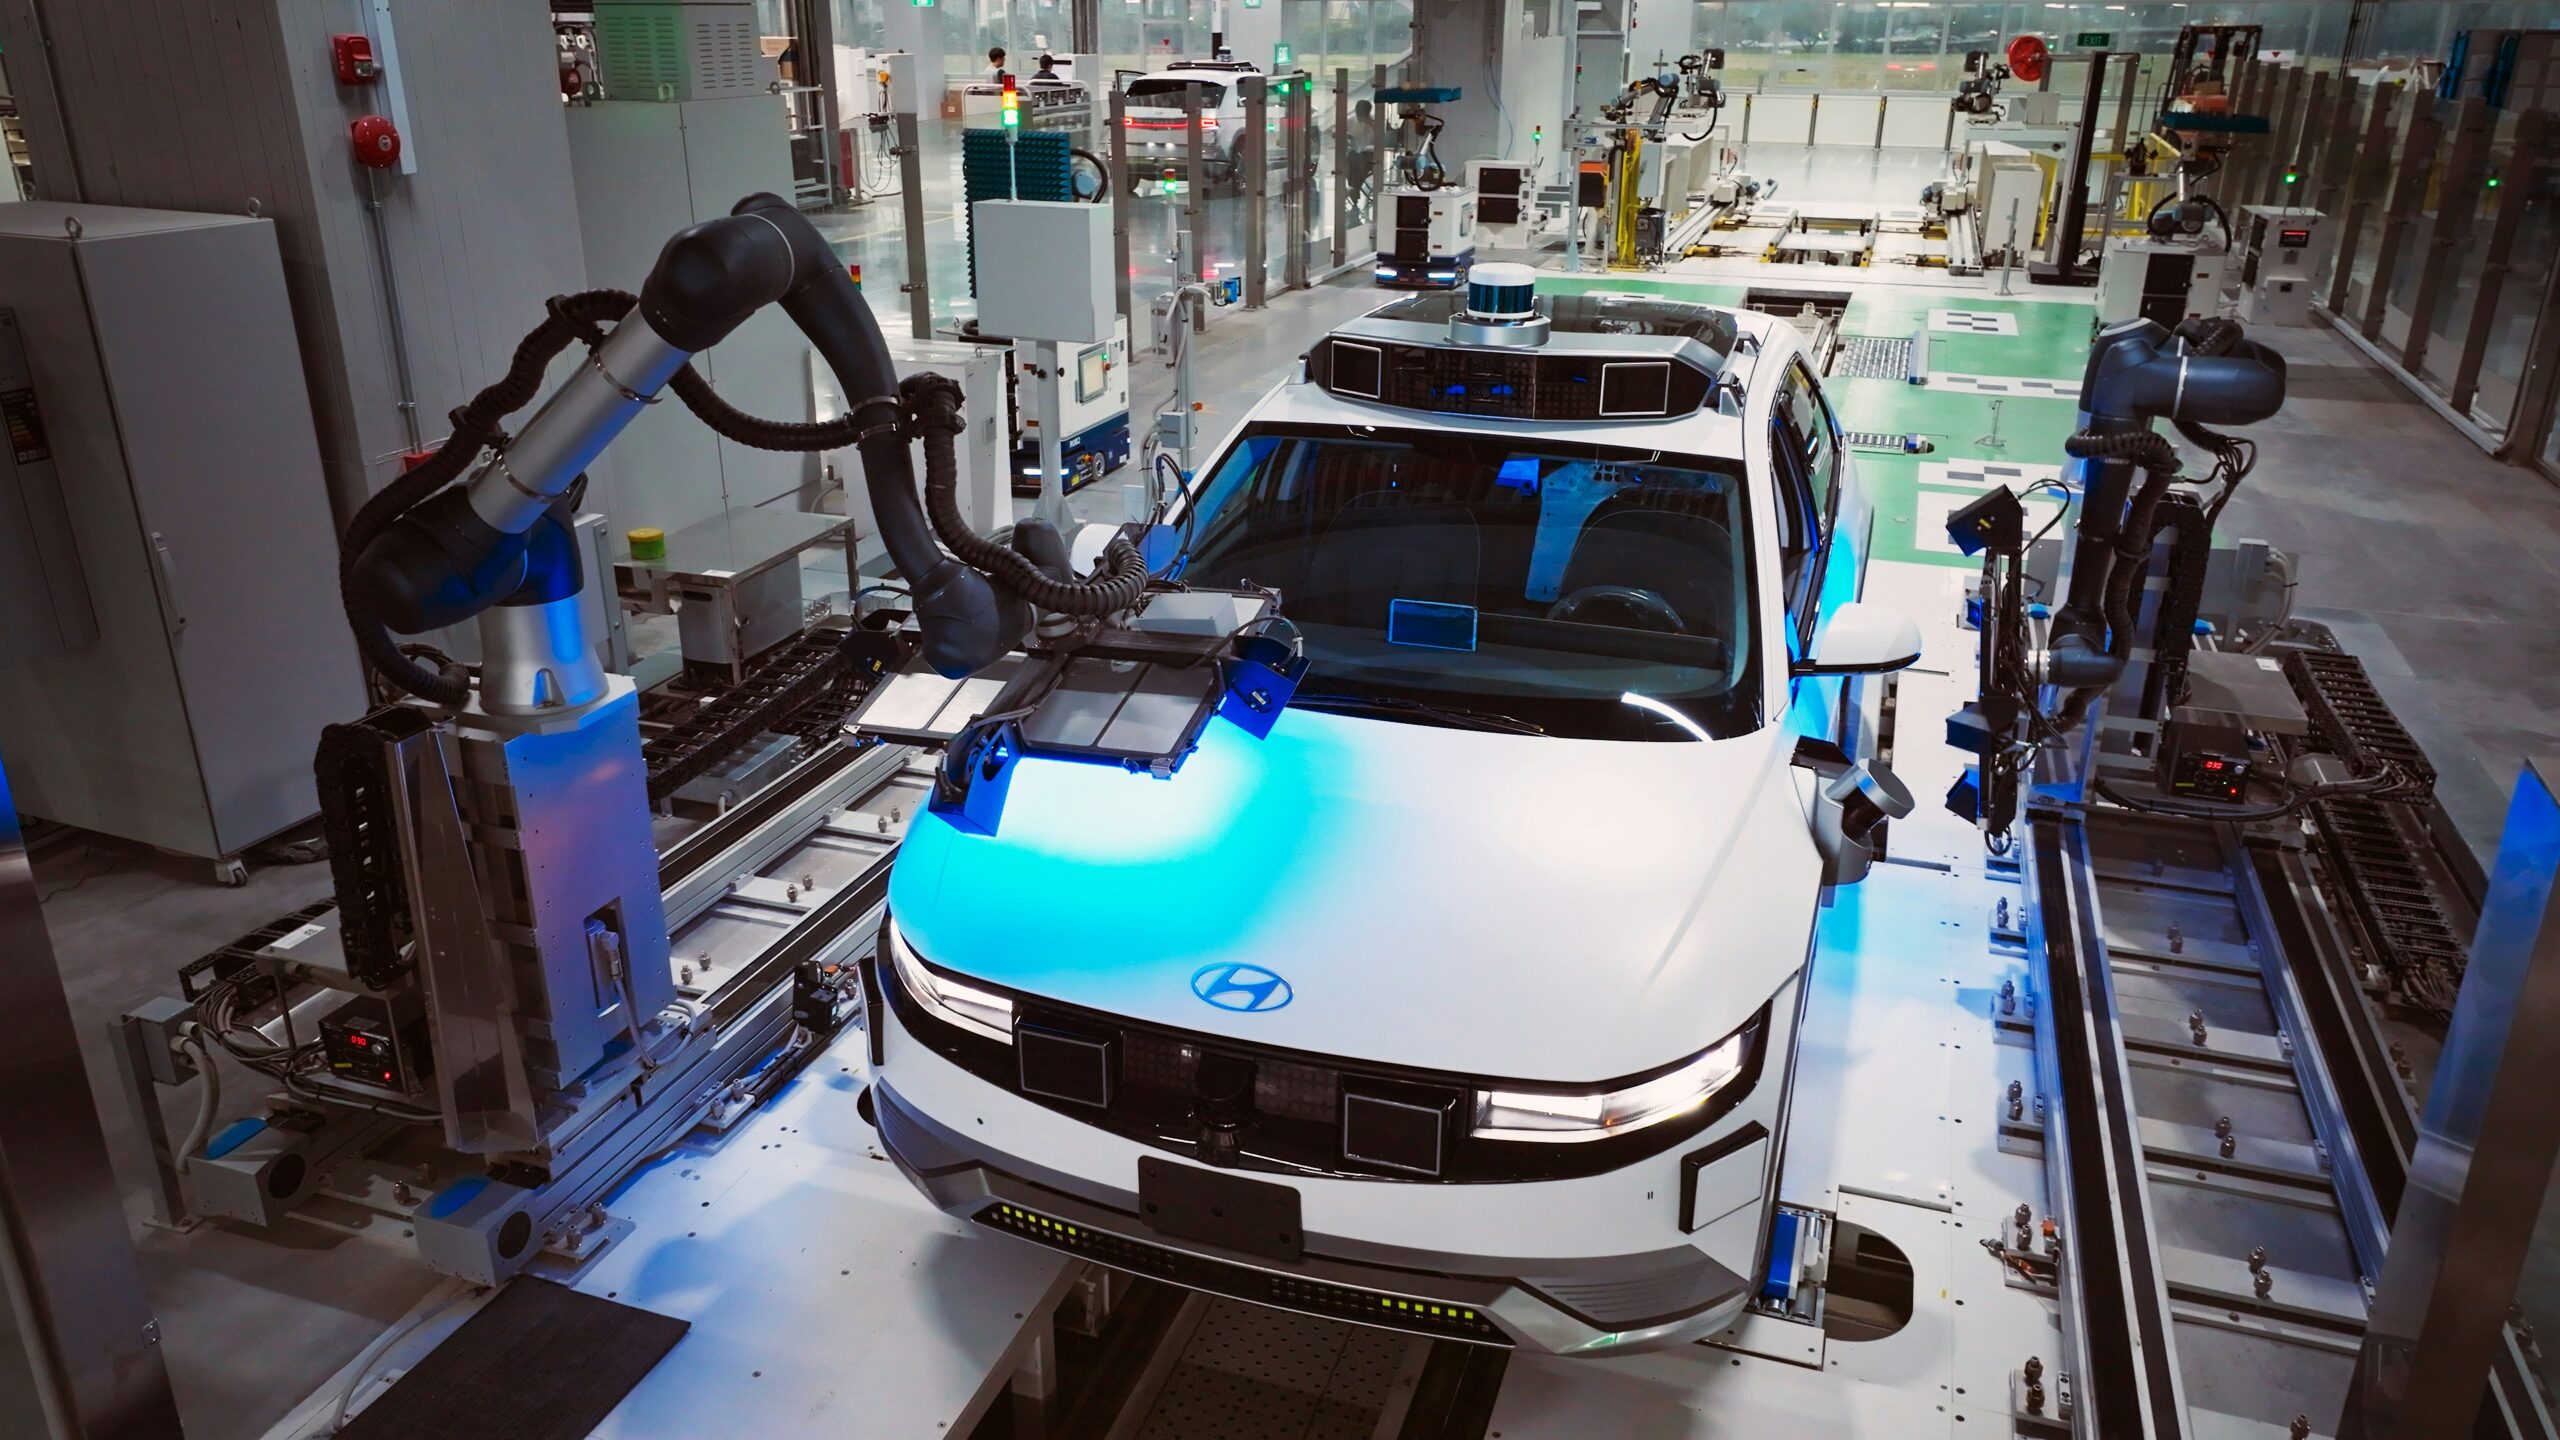
Sīkāka informācija par sešu asu robotiem
Daudzpusība un veiklība ir sešu asu robotikas galvenās īpašības. Šīs mašīnas spēj pārvietoties sešos dažādos virzienos, kā norāda to nosaukums, un nodrošina tām sešas brīvības pakāpes. Tāpēc tie ir optimāli pienākumiem, kuriem nepieciešama precīza pozicionēšana un sarežģītas kustības. Metināšana, krāsošana, montāža un materiālu apstrāde ir plaši izplatīti lietojumi. Sešu asu roboti var veikt pienākumus, kas būtu neiespējami vai sarežģīti robotiem ar mazākām spējām to pielāgošanās spējas dēļ.
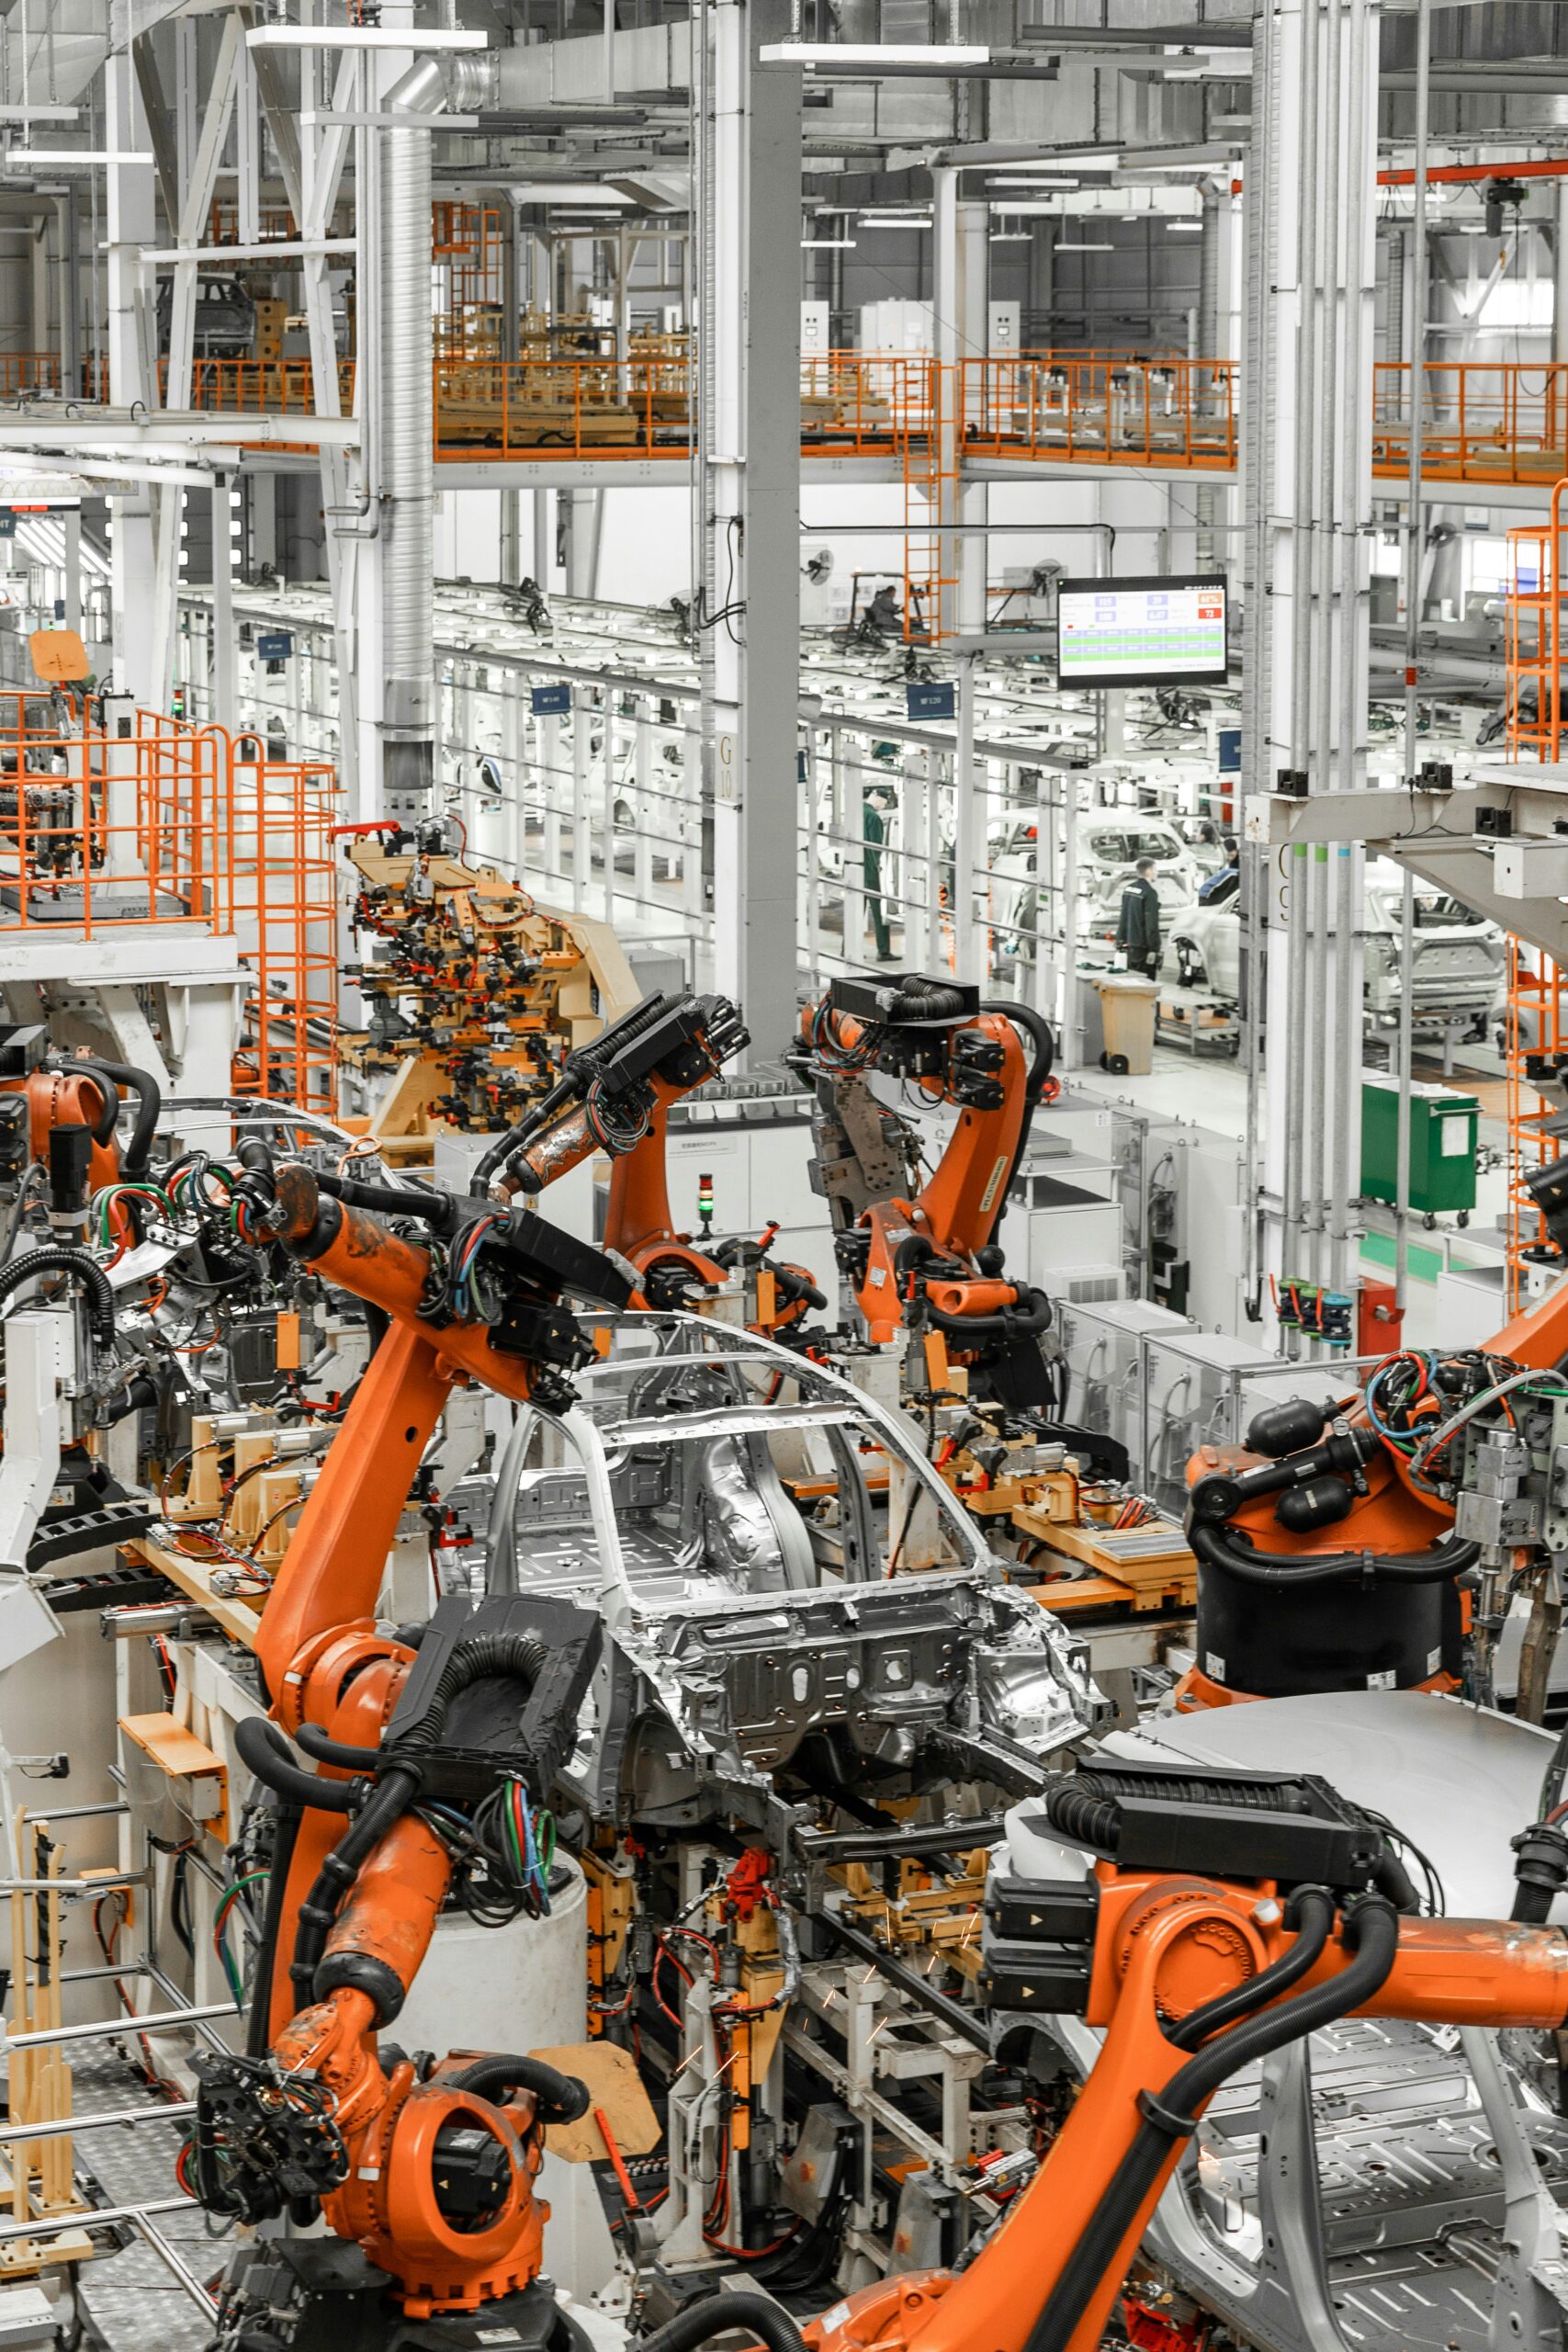
Sīkāka informācija par palešu robotiem
Turpretim paletēšanas mašīnas ir paredzētas produktu kārtošanai un kārtošanai uz paletēm. Šo robotu mērķis ir precīzi un ātri izpildīt atkārtotus, liela apjoma uzdevumus. Tādās nozarēs kā loģistika, farmācija un pārtika un dzērieni efektīva paletēšana ir būtiska, lai saglabātu darbplūsmu. Viņi ir plaši nodarbināti. Galvenā priekšrocība palešu roboti ir to spēja uzņemt ievērojamas kravas un nepārtraukti darboties ar minimālu cilvēka iejaukšanos.
Sīkāka informācija par produktiem
Sadarbības robots ar sešām asīm
R6-093S sadarbības robots ir izcils piemērs a sešu asu robots. Robots ir paredzēts loka metināšanai, savākšanai un novietošanai, paletēšanai un apstrādei, ar 6 kg lietderīgo slodzi un 917 mm sasniedzamības attālumu. Tā pielāgojamību dažādiem rūpnieciskiem lietojumiem veicina tā kompaktā struktūra un spēja darboties ierobežotās telpās. R6-093S, kas ir vērtīgs jebkuras ražošanas līnijas īpašums, ir atzīts par izcilu veiktspēju un uzticamību.
Robots, kas paletē
The palešu robots QJRB180-1 izceļas ar izcilām specifikācijām. Tā kravnesība 180 kg un sasniedzamības attālums 3153 mm padara to piemērotu ātrgaitas un augstas precizitātes darbiem tādās nozarēs kā mēbeļu, pārtikas un dzērienu, kā arī 3C (datori, sakari, plaša patēriņa elektronika). Piemēram, šis robots ir paredzēts tādu uzdevumu veikšanai kā palešu likšana, atlase, iepakošana, apstrāde, iekraušana un izkraušana. Prasīgās industriālās vidēs tā ir izcila izvēle, pateicoties tās stabilai veiktspējai un lielam ātrumam.
Tehniskās salīdzinošās analīzes kravnesība
Kad kontrastē sešu asu roboti un palešu roboti, kravnesība ir viens no vissvarīgākajiem faktoriem, kas jāņem vērā. Sešu asu robotu, piemēram, R6-093S, kravnesība parasti ir mazāka nekā palešu roboti. R6-093S ir labi piemērots uzdevumiem, kuriem nepieciešama precizitāte, nevis brutāla izturība, un tas var izturēt maksimālo svaru līdz 6 kg. Turpretim QJRB180-1 palešu robots ir optimāli pielāgots uzdevumiem, kas prasa lielu priekšmetu transportēšanu un smagu priekšmetu celšanu, jo var izturēt līdz 180kg. Ievērojamās kravnesības atšķirības palīdz uzsvērt specialitāti palešu roboti lieljaudas uzdevumiem.
Distant Reach
Robota piemērotību konkrētiem pienākumiem nosaka arī tā sasniedzamības attālums. Salīdzinot ar palešu roboti, sešu asu robotiem parasti ir samazināts roku attālums. Piemēram, R6-093S ir piemērots pienākumiem, kuriem nepieciešama tuva darbības rādiusa precizitāte, jo tā sasniedzamības attālums ir 917 mm. Turpretim QJRB180-1 sasniedzamības attālums ir 3153 mm, kas ļauj tam tikt galā ar pienākumiem, kuriem nepieciešama lielāka sasniedzamība un aptvert lielāku platību. Rezultātā palešu roboti ir piemērotāki darbībām, kurām nepieciešamas lielākas darba zonas.
Precizitāte un precizitāte
Precizitāte un precizitāte ir būtiska, lai garantētu rūpnieciskās robotikas uzdevumu kvalitāti. Šī ir joma, kurā izceļas sešu asu robotika, un R6-093S nodrošina atkārtotas pozicionēšanas precizitāti ±0.02 mm. Tādos uzdevumos kā metināšana un montāža, pat nelielas novirzes var būtiski ietekmēt galaproduktu, un šis augstais precizitātes līmenis ir būtisks. Paletēšanas roboti piedāvāt pietiekamu precizitāti paredzētajiem pienākumiem, lai gan tie nav tik precīzi kā sešu asu roboti. QJRB180-1 atkārtotā pozicionēšanas precizitāte ir ±0.5 mm, kas ir piemērota materiālu apstrādei un palešu likšanai.
Ātruma un kustības diapazons
Robota efektivitāti un daudzpusību būtiski ietekmē tā temps un kustību diapazons. Ar savienojuma ātrumu līdz 360°/s sešu asu roboti, piemēram, R6-093S, ir izstrādāti ātrumam un veiklībai. Tas viņiem ļauj ātri un efektīvi veikt pienākumus. Paletēšanas roboti, ieskaitot QJRB180-1, arī spēj sasniegt ievērojamus ātrumus, savienojuma ātrumam sasniedzot 298°/s. Tomēr viņu galvenā priekšrocība ir spēja pastāvīgi veikt atkārtotus pienākumus. Kamēr palešu roboti parasti ir mazākas brīvības pakāpes, kustības diapazons sešu asu roboti ir plašāks, ļaujot pārvietoties sešos virzienos.
Pielietojuma piemērotība
Lietojumprogrammas, kas ir raksturīgas noteiktai nozarei
Paletēšanas roboti un sešu asu roboti abi tiek plaši izmantoti dažādās nozarēs; tomēr to precīzais pielietojums atšķiras. Sešu asu robotika tiek ieviesta daudzās nozarēs, tostarp aviācijā, elektronikā un automobiļu rūpniecībā. Metināšana, krāsošana, pārbaude un montāža ir vieni no uzdevumiem, kam šie instrumenti tiek bieži izmantoti. Tie ir piemēroti lietojumiem, kuriem nepieciešama augsta precizitāte un elastība, jo tie spēj veikt sarežģītas kustības.
No otras puses, nozares, kurām nepieciešama efektīva paletēšana un materiālu pārvaldība, ir atkarīgas no palešu robotsics. Cenšoties optimizēt savu darbību un krājumu pārvaldību, nozares, tostarp loģistika, farmācija un pārtika un dzērieni, ir ļoti atkarīgas no palešu roboti. Iepakošana, preču iekraušana/izkraušana un produktu sakraušana uz paletēm ir viens no pienākumiem, ar kuriem šie roboti ir izcili.
Uzdevumam specifiskas lietojumprogrammas
Sešu asu roboti ir vislabāk pielāgoti uzdevumiem, kuriem nepieciešama precizitāte un veiklība, kad runa ir par pienākumiem, kas saistīti ar lietojumu. Viņiem piemīt spēja veikt sarežģītus uzdevumus ar nepārspējamu precizitāti, tostarp metināšanu, krāsošanu un montāžu, pateicoties to sešdimensiju mobilitātei. Turklāt šie roboti ir labi piemēroti vidēm, kurās nepieciešama pielāgošanās spēja un elastība, jo tos var pārprogrammēt, lai veiktu dažādus uzdevumus.
No nolūks palešu roboti ir veicināt atkārtotu pienākumu efektīvu izpildi. Tie ir visefektīvākie materiālu apstrādei, palešu veidošanai, atlasei un iepakošanai. Viens piemērs ir QJRB180-1, kas ir ideāli piemērots pienākumiem, kas prasa smagu priekšmetu pārvietošanu un to organizēšanu uz paletēm. Nozares, kurām nepieciešama nepārtraukta, liela ātruma darbība, ir labi piemērotas tās izcilajai kravnesības jaudai un paplašinātajam diapazonam.
Efektivitātes analīze
Darbības efektivitāte
Lemjot starp sešu asu roboti un palešu roboti, darbības efektivitāte ir kritisks faktors. Pienākumos, kuros nepieciešama pielāgošanās spēja un sarežģītas kustības, sešu asu roboti ir ļoti efektīvi, pateicoties to precizitātei un daudzpusībai. Tas samazina vajadzību pēc daudzām specializētām robotikas ierīcēm, ļaujot tām veikt daudzus pienākumus vienā ražošanas līnijā. Tomēr to darbības efektivitāti var ietekmēt to saīsinātā sasniedzamība un samazināta kravnesība.
Pienākumos, kuros nepieciešamas atkārtotas kustības un smaga celšana, palešu roboti ir izstrādāti, lai darbotos ar augstu efektivitāti. Piemēram, QJRB180-1 spēj darboties nepārtraukti ar minimālu cilvēka iejaukšanos, padarot to ļoti efektīvu materiālu apstrādei un palešu novietošanai. Tas ir efektīvāks liela apjoma operācijās, jo spēj pārvadāt ievērojamas kravas un aptvert plašu teritoriju.
Produktivitātes efekts
Atkarībā no to pielietojuma sešu asu roboti un palešu roboti tiem ir atšķirīga ietekme uz produktivitāti. Pienākumos, kuros nepieciešama elastība un sarežģīts darbs, sešu asu roboti var ievērojami palielināt produktivitāti to augstās precizitātes un ātruma dēļ. Viņu spēja vienlaikus veikt daudzus pienākumus samazina pārtraukumus un uzlabo kopējo efektivitāti.
No otras puses, palešu roboti ir pazīstami ar savu spēju palielināt produktivitāti pienākumos, kuros nepieciešams apstrādāt ievērojamu daudzumu produktu. Tie ir neaizstājami nozarēs, kurās nepieciešama ātra un efektīva palešu iekraušana, jo tās spēj darboties lielā ātrumā un nodrošināt nepārtrauktu darbu bez noguruma. Turklāt QJRB180-1 produktivitātes priekšrocības vēl vairāk uzlabo tā paplašinātā sasniedzamība un spēja izturēt lielas slodzes.
Elastība un pielāgojamība
Robota pielāgošanās spēja un elastība ir būtiski faktori, kas nosaka tā piemērotību dažādiem pienākumiem. Ļoti pielāgojamus sešu asu robotus var pārprogrammēt, lai veiktu dažādus pienākumus. Tas padara tos par perfektu izvēli dinamiskai videi, kurā ražošanas prasības tiek bieži mainītas. To kompaktā dizaina pielāgošanās spēja un spēja darboties ierobežotās telpās ir vēl vairāk uzlabota.
Paletēšanas roboti piedāvā ievērojamu pielāgošanās spēju savos specializētajos pienākumos, lai gan tie nav tik elastīgi kā sešu asu roboti. Savā jomā QJRB180-1 ir daudzpusīgs, jo tas var pielāgot dažādus produktu veidus un palešu konfigurācijas. No otras puses, tas var nebūt piemērots pienākumiem, kuriem nepieciešama augsta precizitāte vai sarežģītas kustības.
Final Domas
Noslēgumā abi palešu roboti un sešu asu roboti ir izteiktas priekšrocības, kas padara tos piemērotus dažādiem rūpnieciskiem lietojumiem. Detalizēts darbs un pielāgošanās spēja ir optimālie pielietojumi sešu asu robotikai, ko raksturo to daudzpusība, precizitāte un elastība. Pienākumos, kuros nepieciešamas atkārtotas liela apjoma kustības, palešu roboti ir īpaši efektīvas to darbības efektivitātes, paplašinātā sasniedzamības un lielās kravnesības dēļ.
Piemērota robota izvēle ir atkarīga no nozares un uzdevuma īpašajām prasībām. Ražotāji var pieņemt pārdomātus lēmumus, kas uzlabo produktivitāti un darbības efektivitāti, izprotot katras šķirnes stiprās un ierobežojumus. Pastāvīgi attīstoties tehnoloģijām, paredzams, ka autonomās automatizācijas nākotne piedāvās vēl vairāk iespēju un iespēju rūpnieciskiem lietojumiem.