
Darba zonas secība atkārtotām sliežu komponentu metināšanas šuvēm

Izpētiet, kā darba zonas secība, stiprinājumu konsekvence un robežstāvokļi vada atkārtotas robotizētas metināšanas uz sliežu detaļām.
Robota slīpēšanas pārklājums klēpjdatoru tastatūras korpusiem
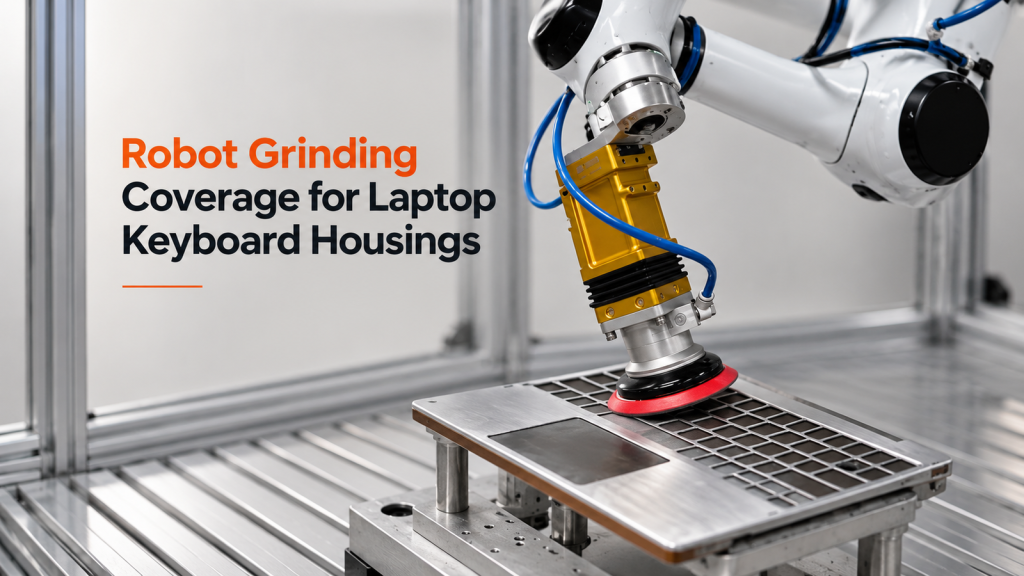
Uzziniet, kā virsmas zonējums, instrumentu pozīcija un pārejas pārbaudes vada robotu slīpēšanas trajektorijas klēpjdatoru tastatūru korpusiem.
Kas ļauj robotizētajai aizmugurējo bortu izsmidzināšanas trajektorijai apiet malas, maskas un kabīnes ierobežojumus?
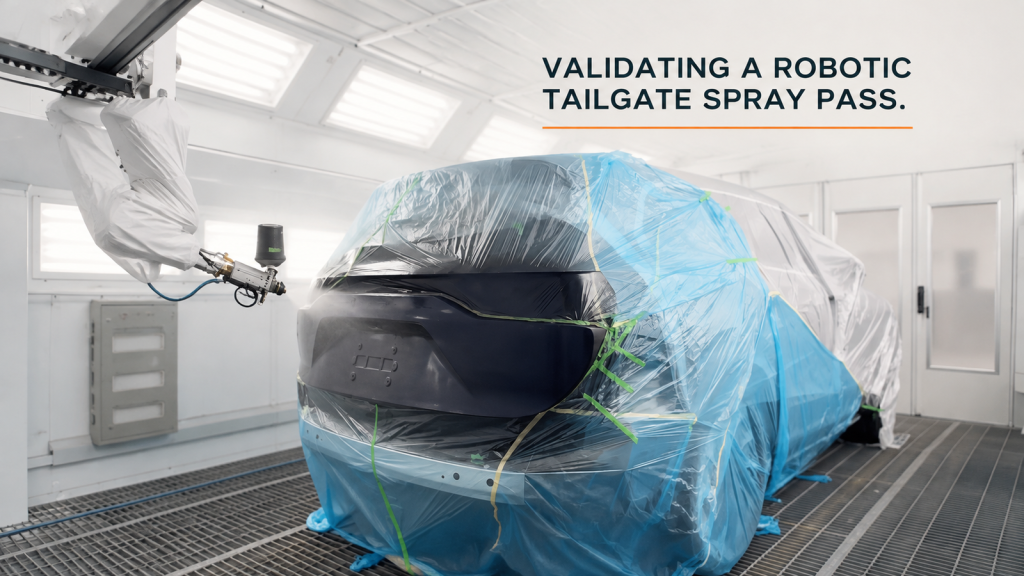
Apskatiet, kā virsmas zonas, aplikatora pozīcija, augšpusē uzstādītā krāsas tvertne, maskēšanas robežas un kabīnes atstarpes veido robotizētas aizmugurējās lūkas izsmidzināšanas trajektoriju.
Robotizēta preses apkalpošana: Kas padara pārsūtīšanu starp paplāti un presi atkārtojamu?
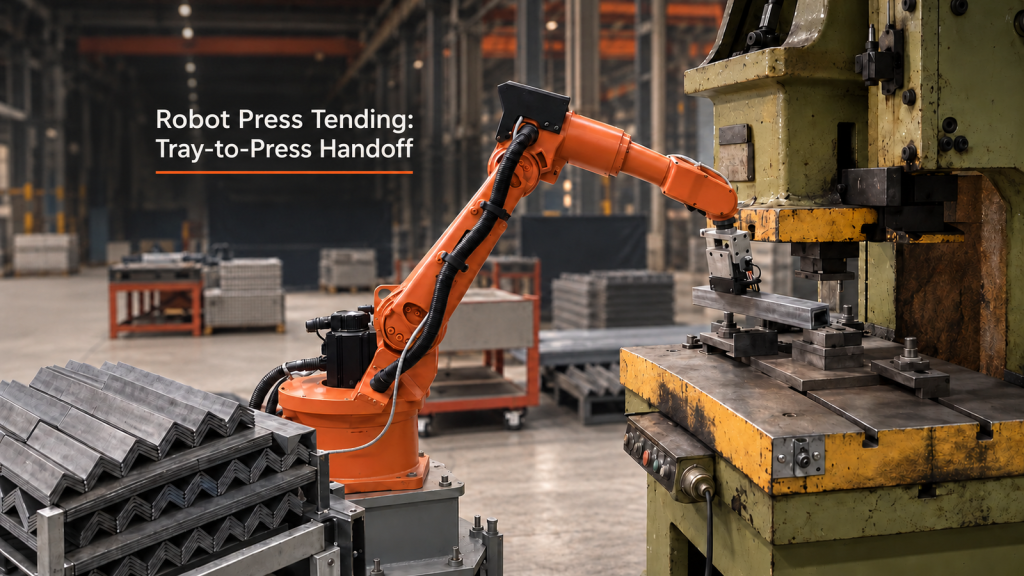
Praktiska analīze par paplāšu savākšanu, preses atļaujām, darba virsmas novietojumu un atgūšanu robotizētas preses apkalpošanai.
Robota darbstacijas plānošana konformālai pārklāšanai: trīs darba zonas, viens skaidrs maršruts
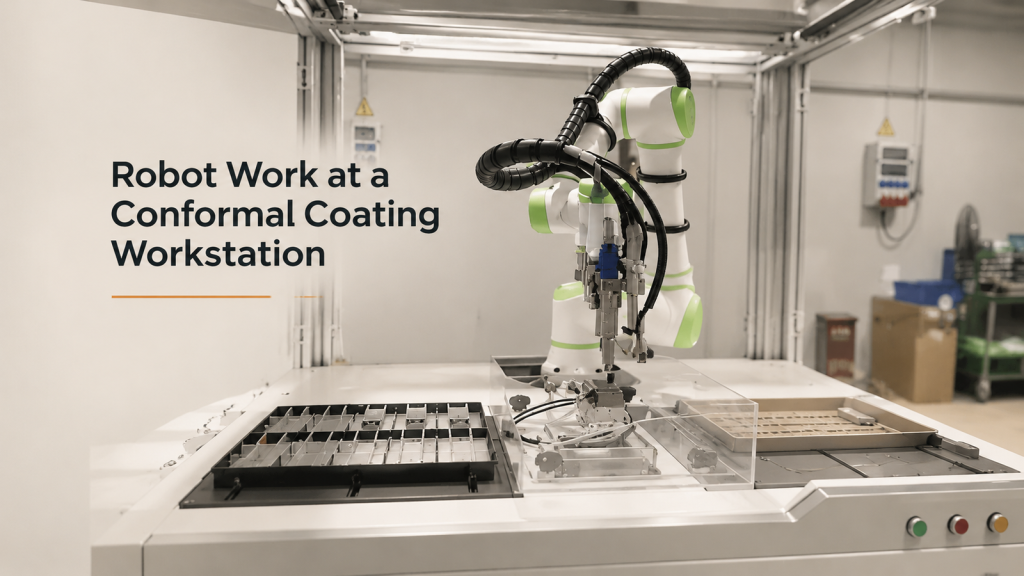
Kā plānot robotu maršrutus, armatūras saskarnes, aizņemtības stāvokļus un atjaunošanos trīs darba zonās konformālās pārklāšanas darbstacijā.
Mobilo robotu CNC mašīnu apkope
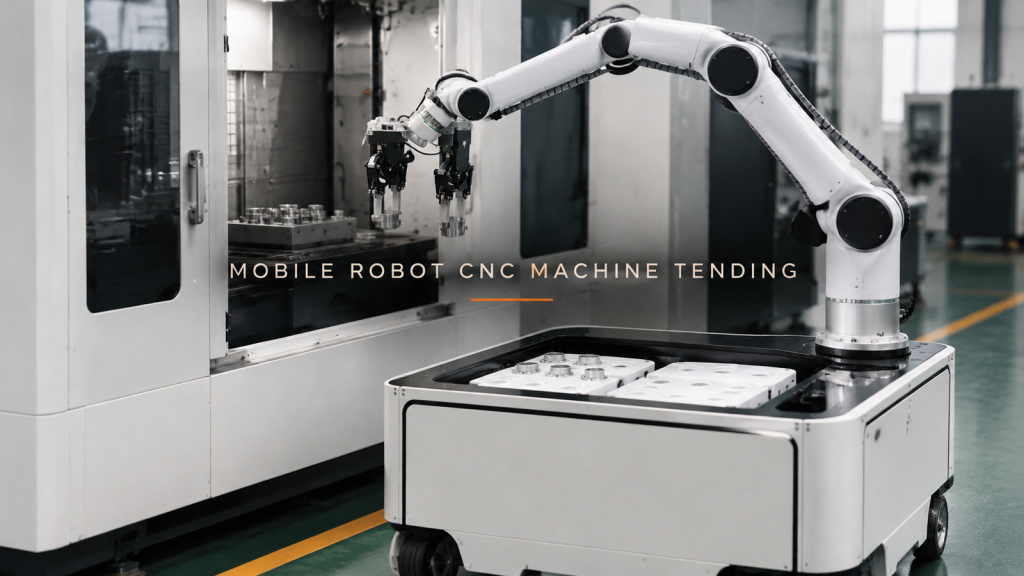
Mobilajam robotizētajam CNC iekārtu apkalpošanas konceptam ir jāsaskaņo trīs saskarnes: paplāte, iekārtas atvēršana un pieslēgšanās pozīcija, kas nodrošina abu sasniegšanu.
Robotizēta līmes izsmidzināšana instrumentu paneļiem
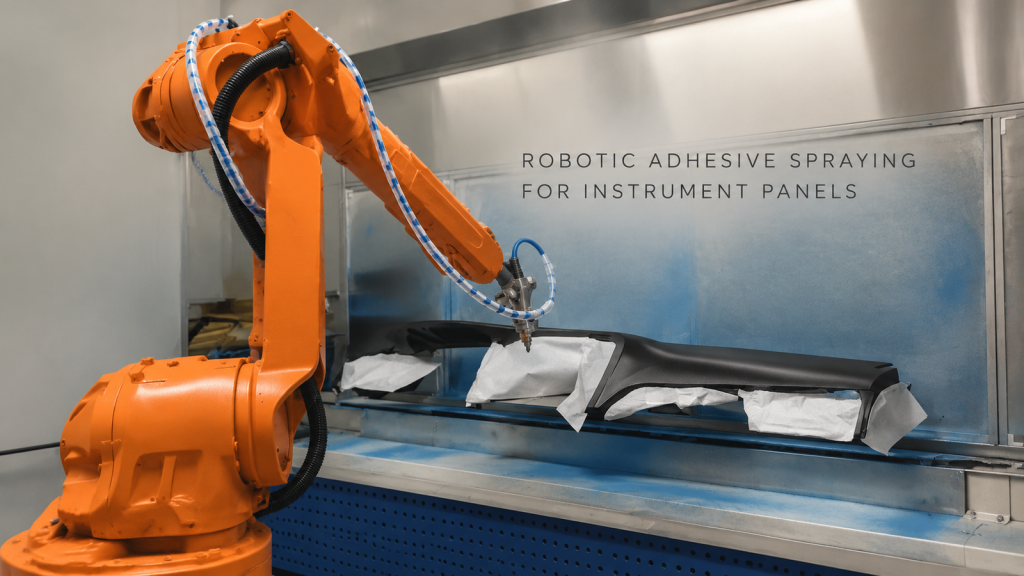
Vērojiet robota pieeju, sekojiet līdzi un pārvietojieties pa instrumentu paneli, pēc tam pārskatiet ceļu, klīrensu un validācijas ievades datus praktiskam projektam.
Robota šuvju metināšana uz rievotas kastes formas sagataves: ko prasa savienojuma ceļš
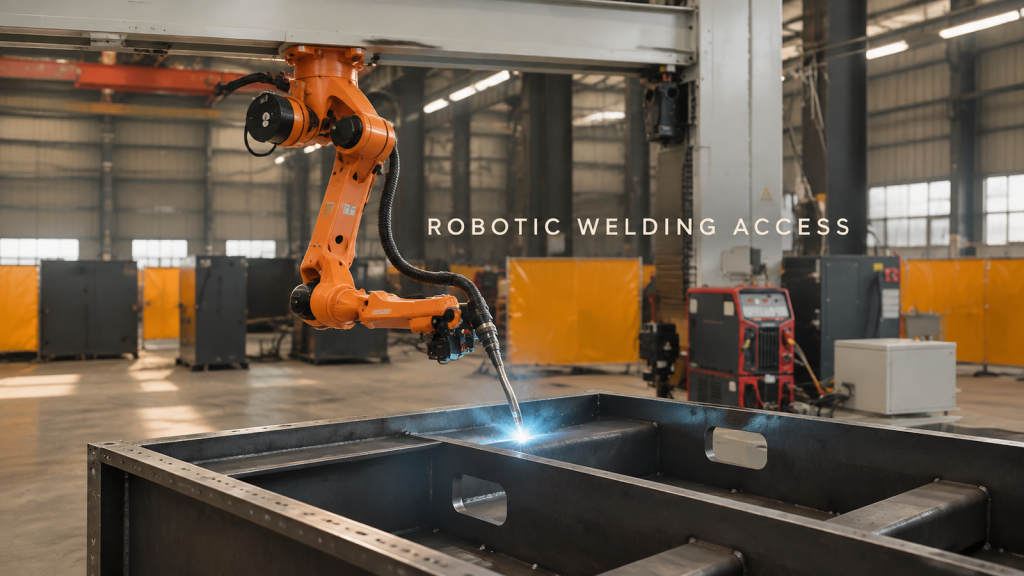
Lauka video redzams, kā robots metina gar šuvi uz rievotas kastes formas sagataves. Skatiet svarīgos ģeometrijas, piekļuves un validācijas datus.
Robotizēta stādu paplātes paletizācija: mainīgu slāņu veidošana un paletes izkraušana
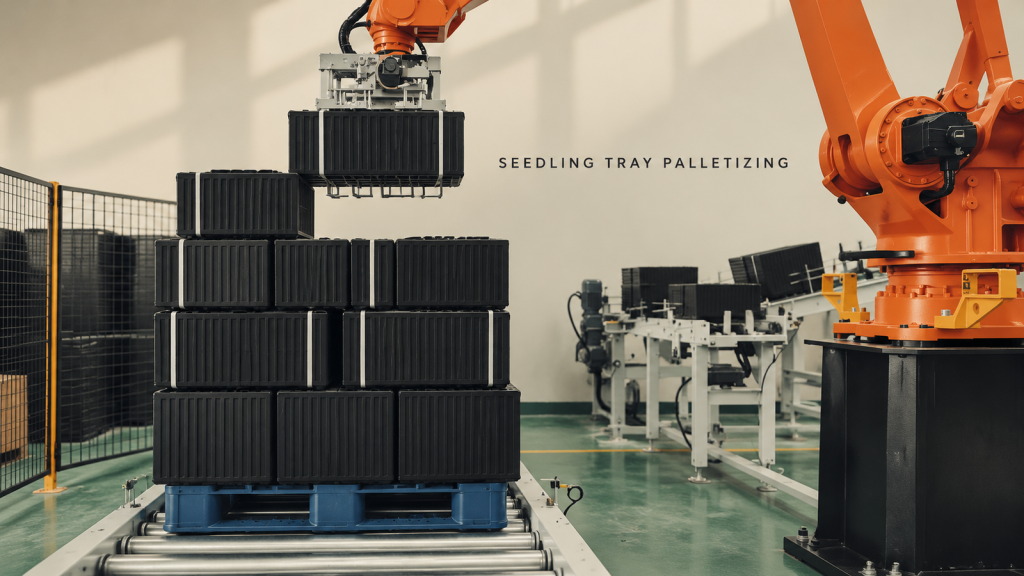
Skatiet sakrautas stādu paplāšu grupas, kas savāktas, novietotas mainīgās slāņu orientācijās un izkrautas kā pilna palešu krava.
Robotizēta domkratu detaļu slīpēšana: rotācijas armatūras un instrumentu piekļuves saskaņošana
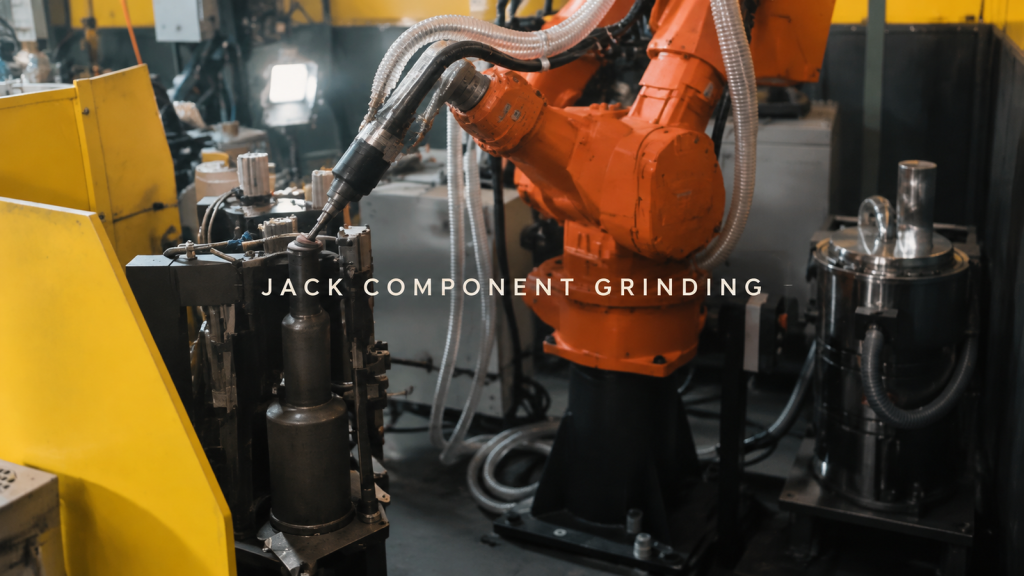
Apskatiet, kā rotācijas armatūra attēlo domkrata komponentus robotizētai slīpēšanai, ar aizmugurējiem un priekšējiem apakšējiem kontakta ceļiem, indeksēšanas bloķējumiem un klīrensa pārbaudēm.
Kas nodrošina garas lokšņu metāla argona loka šuves stabilitāti no sākuma līdz beigām?
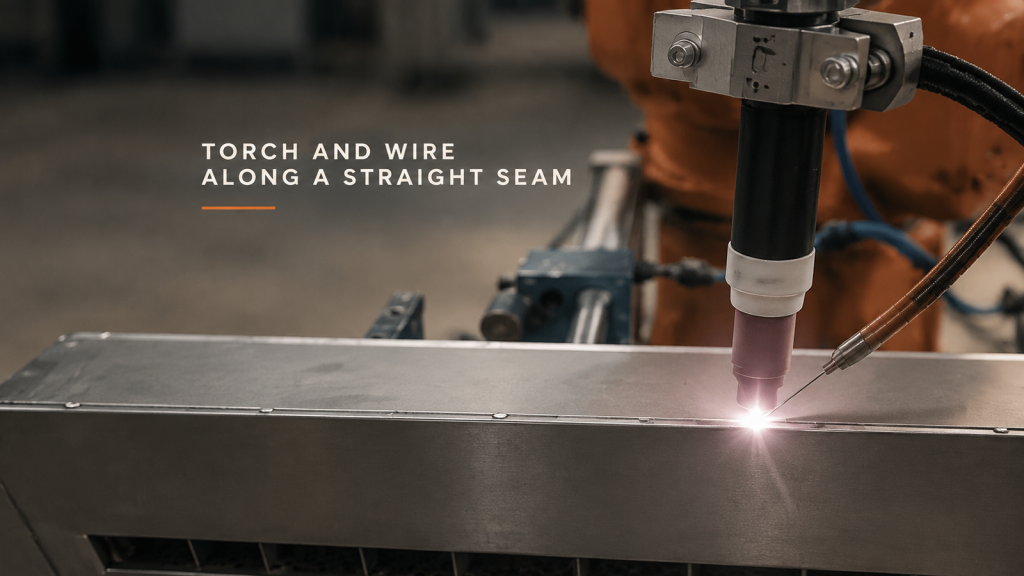
Izplānojiet garu lokšņu metāla argona loka šuvi ap savienojuma stabilitāti, keramikas sprauslas un sānu stieples ģeometriju un definētu loka gala zonu.
Robotizēta detaļu noņemšana ar fiksatoru: kā jānodala satveršanas virsmas un darba malas?
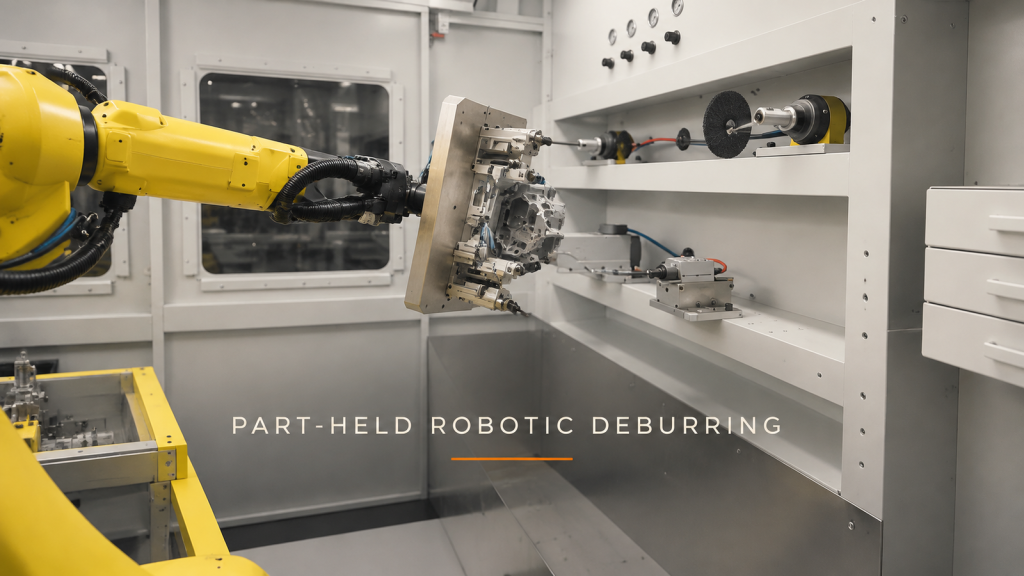
Plānojiet robotizētu detaļu atgratēšanu, atdalot satveršanas virsmas no darba malām, pārbaudot stiprinājuma klīrensu un definējot katru fiksētā instrumenta pieeju.