
Pievilkšanas instruments var sasniegt vēlamo griezes momentu, kamēr montāžas procesā joprojām ir neatrisināta problēma. Skrūve var sastapties ar pretestību, pirms savienojums nofiksējas, nepieciešamā pozīcija var tikt palaista garām, vai veiksmīgs atkārtots mēģinājums var slēpt agrāku kļūmi. Tās ir dažādas problēmas. Atpazīšana, kuras no tām ir svarīgas jūsu savienojumam, palīdz noteikt instrumentu, secību un rezultātu apstrādi, nepērkot neizskaidrojamu "viedo" funkciju sarakstu.
Sāciet ar kontaktu ar instrumentu un pēc tam pajautājiet, ko tas pierāda.
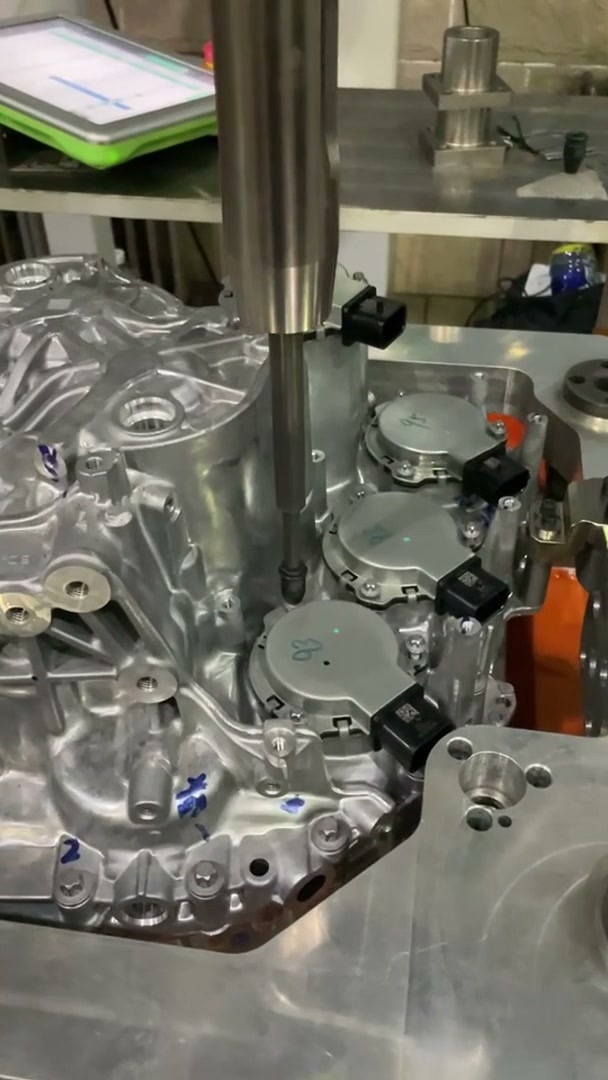
Pievienotajā videoierakstā ir redzama vertikāla skrūvgrieža instrumenta kustība vairākās pozīcijās uz lietā korpusa. Tuvskatā ir redzama pieeja, kontakts, pacelšana un pārvietošana. Tas atvieglo secības izsekošanu, taču tajā netiek parādītas pievilkšanas vērtības vai regulatora pieņemšanas loģika.
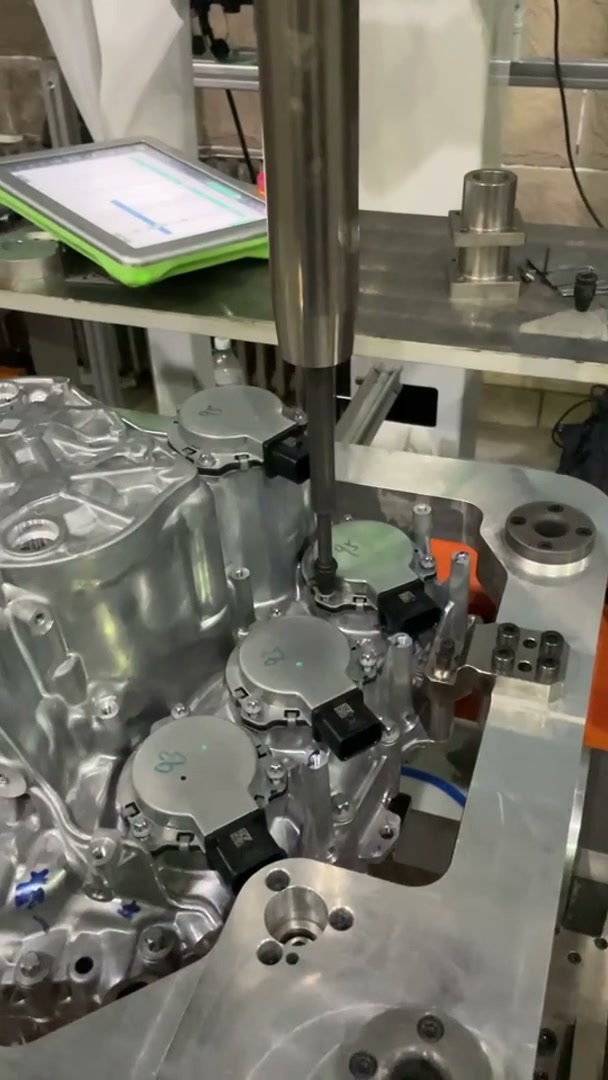
Līdzīgā pielietojumā vienmērīga demonstrācija sniedz atbildi par to, vai instruments var piekļūt pozīcijām. Iegādes procesā ir jānorāda arī tas, kā process nosaka, ka katrs nepieciešamais stiprinājums ir pieņemams.
1. Mērķis tika sasniegts, bet pretestība radās pārāk agri
Apsveriet izmēģinājumu, kurā viens stiprinājums neparasti ātri sasniedz griezes momenta mērķi. Šī mērķa atkārtošana neizskaidro, vai savienojums nostiprinājās normāli vai skrūve saskārās ar nenormālu pretestību. Berze ietekmē pielietotā griezes momenta un skavas slodzes attiecību; bojātas vītnes var mainīt arī pretestības veidošanos. Griezes momenta rezultāts nav tiešs skavas spēka mērījums.
Šeit var palīdzēt otrs procesa mērījums. Leņķa uzraudzība var salīdzināt rotāciju, kas mērīta no noteikta sākuma stāvokļa, ar faktiskajam savienojumam noteikto logu. Leņķis ārpus loga prasa noteiktu reakciju; tā nav universāla viena konkrēta defekta diagnoze.
Esiet precīzi, kad priekšlikumā ir minēts “griezes moments un leņķis”. Leņķa uzraudzība, izslēdzot pie griezes momenta mērķa, atšķiras no apzinātas pievilkšanas, izmantojot papildu leņķi pēc iepriekšēja nosacījuma. Abiem ir nepieciešami iestatījumi, kas atbilst faktiskajam savienojumam; neviens no tiem nenodrošina universālu iestatījumu nesaistītiem mezgliem.
Pirkšanas lēmums ir noteikt validētu pievilkšanas stratēģiju, nevis pieņemt, ka vairāk parādīto skaitļu nozīmē labāku montāžu. Ja bažas rada anomāla pretestība, demonstrējiet ierosināto reakciju reprezentatīvos savienojuma apstākļos un apstipriniet, ko neizdevies rezultāts aptur vai ko signalizē. Robežas attiecas uz šo savienojumu un tā pieņemšanas prasībām.
2. Ir pietiekami daudz zaļo rezultātu, bet viena bedrīte tika izlaista
Iedomājieties detaļu ar četrām nepieciešamajām stiprināšanas pozīcijām. Sistēma reģistrē četrus pieņemamus instrumentu rezultātus, bet viena pozīcija tika apstrādāta divas reizes, bet cita tika izlaista. Skaits ir pareizs; pabeigtā montāža nav. Šis ir vienkāršots hipotētisks piemērs, nevis video novērota kļūme.
Labāks griezes momenta sensors vien to neatrisinātu. Šūnai ir nepieciešams veids, kā sasaistīt rezultātus ar nepieciešamajām darbībām un izlemt, kad komponents ir pabeigts. Atkarībā no izkārtojuma tas var ietvert ieprogrammētu pozīcijas secību, pozīcijas apstiprinājumu un jaunas detaļas atiestatīšanu, kas iepriekšējā komponenta statusu nepārnes uz priekšu.
Pārveidojiet problēmu demonstrācijā: kontrolētā pieņemšanas testā izlaidiet vienu nepieciešamo darbību un parādiet, ka komponents nevar saņemt parastu pabeigšanas statusu. Pēc tam parādiet, kā trūkstošā darbība tiek identificēta un atrisināta. Tas pārbauda secības prasību tiešāk nekā jautājot, vai kontrolieris var "saglabāt datus".
Kontrolieris var piedāvāt rezultātu, izsekošanas, identifikatoru un partijas skatus, taču ekrāna pieejamība negarantē, ka tā dati atbilst katrai nepieciešamajai darbībai. Demonstrējiet šo saistību, izmantojot piedāvāto šūnu secību.
3. Otrais mēģinājums pagāja, tāpēc pirmais pazuda
Pieņemsim, ka mēģinājums tiek nepareizi pārtraukts un vēlāks mēģinājums tiek pieņemts. Ja tiek saglabāts tikai pēdējais statuss, kāds, kurš pārskata komponentu, nevar pateikt, ka tam bija nepieciešama iejaukšanās. Šis ieraksts arī nevar izskaidrot, vai tas pats stiprinājums tika mēģināts atkārtoti, nomainīts vai pārbaudīts.
Atbilde nav aizliegt katru atkārtotu mēģinājumu. Izlemiet, kuri apstākļi atļauj vēl vienu mēģinājumu un kuri prasa pārbaudi, nomaiņu vai citu rīcību saskaņā ar rūpnīcas savienojuma kvalitātes procedūru. Darbībām, kurām nepieciešama šāda vēsture, saglabājiet mēģinājumus un galīgo rīcību attiecībā pret to pašu komponentu un stiprinājuma pozīciju.
Pieprasiet kontrolētu anomāla rezultāta demonstrāciju, kam sekotu tā atļauta atgūšana. Pārskatiet ierakstu, kā arī galīgo zaļo statusu. Ja nepieciešams, vēsture pazūd, piedāvājumā jāiekļauj informācija par rezultātu glabāšanu vai integrāciju. Robota kustības precizitātes maiņa šo nepilnību neatrisinās.
Norādiet kļūdu, kas jānovērš
Šie piemēri norāda uz dažādiem iepirkumiem: locītavu uzvedības mērīšana neparastas pievilkšanas gadījumā, darbības kontrole neatbildētas pozīcijas gadījumā un vēstures apstrāde atkārtotas apstrādes gadījumā. Tiem visiem nav jākļūst par sarežģītām sistēmām katrā šūnā. Darbības jomai jāatbilst faktiskajām stiprināšanas prasībām un neatklātas kļūdas sekām.
Apspriežot skrūvgriežu projektu ar EVST, sāciet ar savienojumu un stiprinājumu, aizpildāmajām pozīcijām un montāžas kļūdām, kuras procesam jānovērš vai jāreģistrē. Tas dod mums pamatu apspriest instrumentu, robotu un darbstaciju iespējas ar jēgpilnu pieņemšanas secību. Apspriediet daudzpozīciju skrūvēšanu ar EVST.
Metode: Lietojumprogrammas videoierakstu pārskatīšana, ražotāja dokumentācija un hipotētiski pieņemšanas testu scenāriji. Redakcijas politika · Labojumu politika · Lietošanas noteikumi