
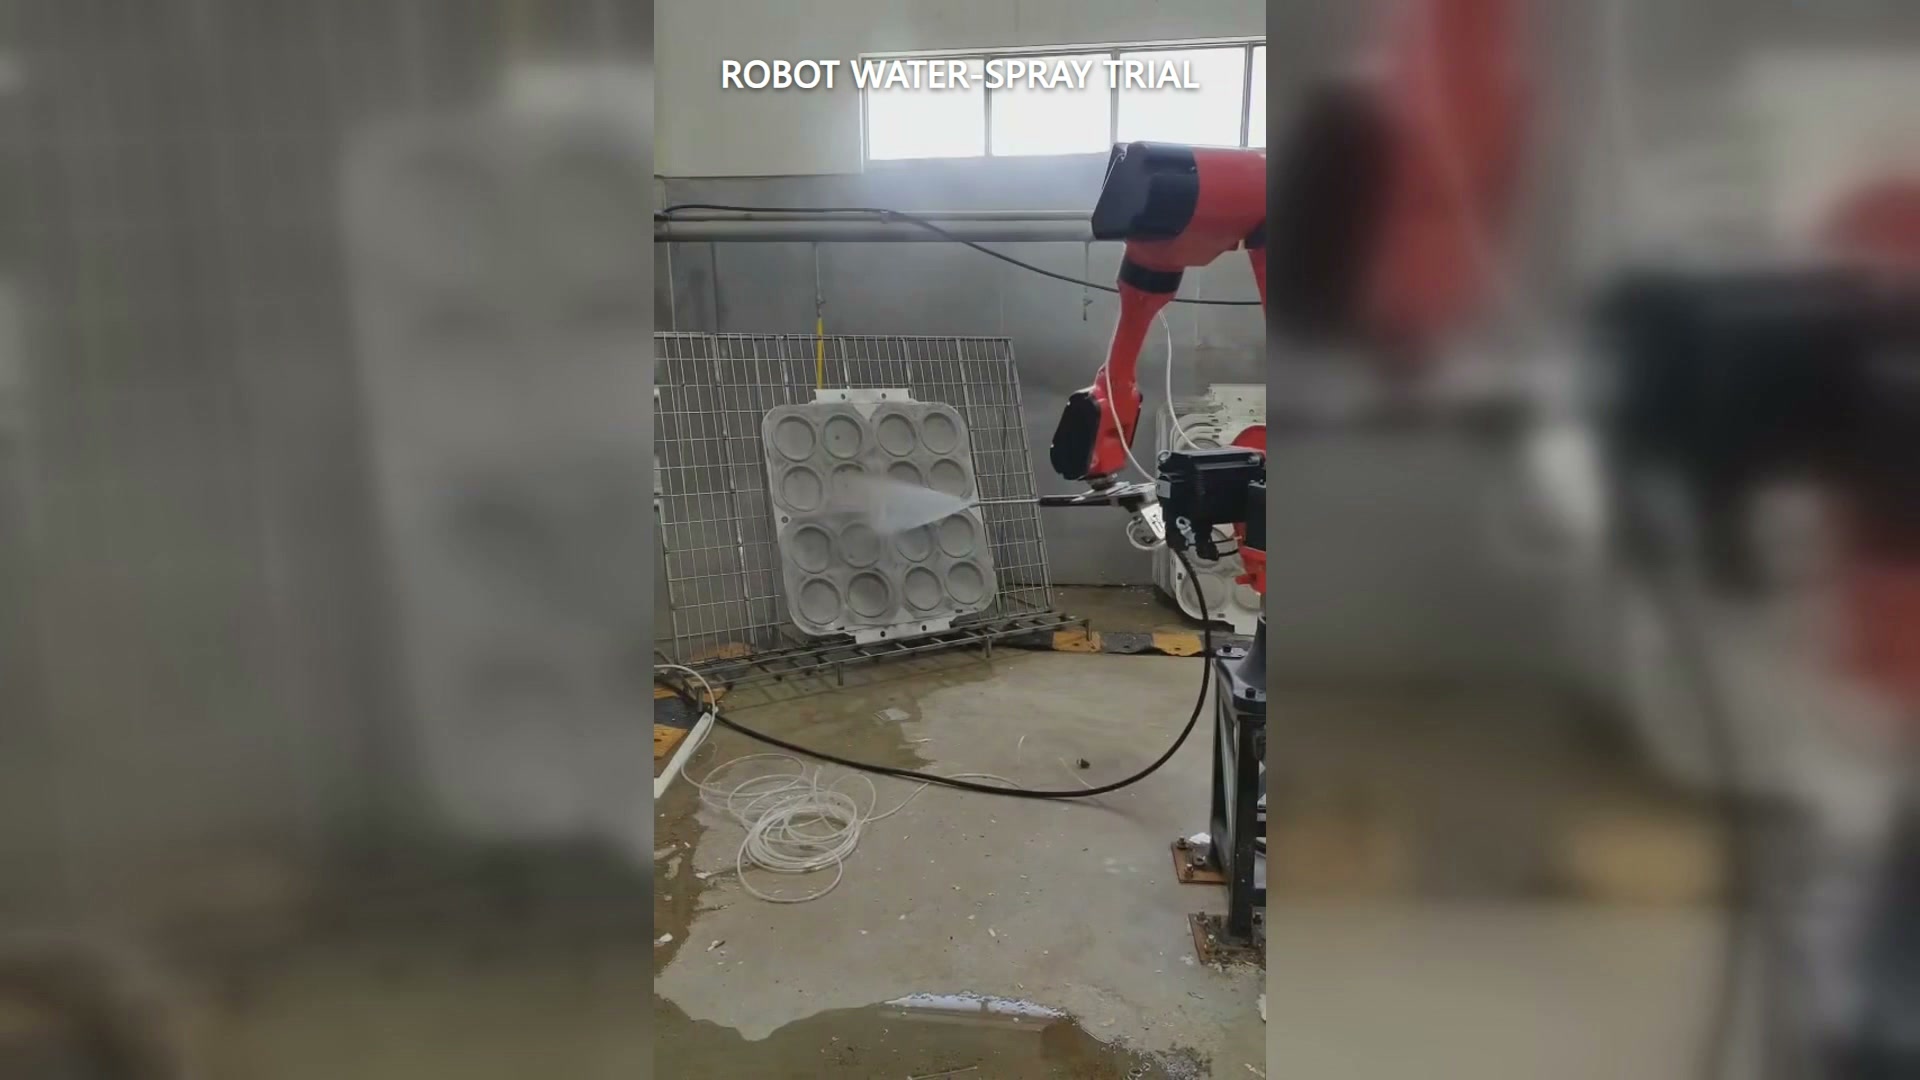
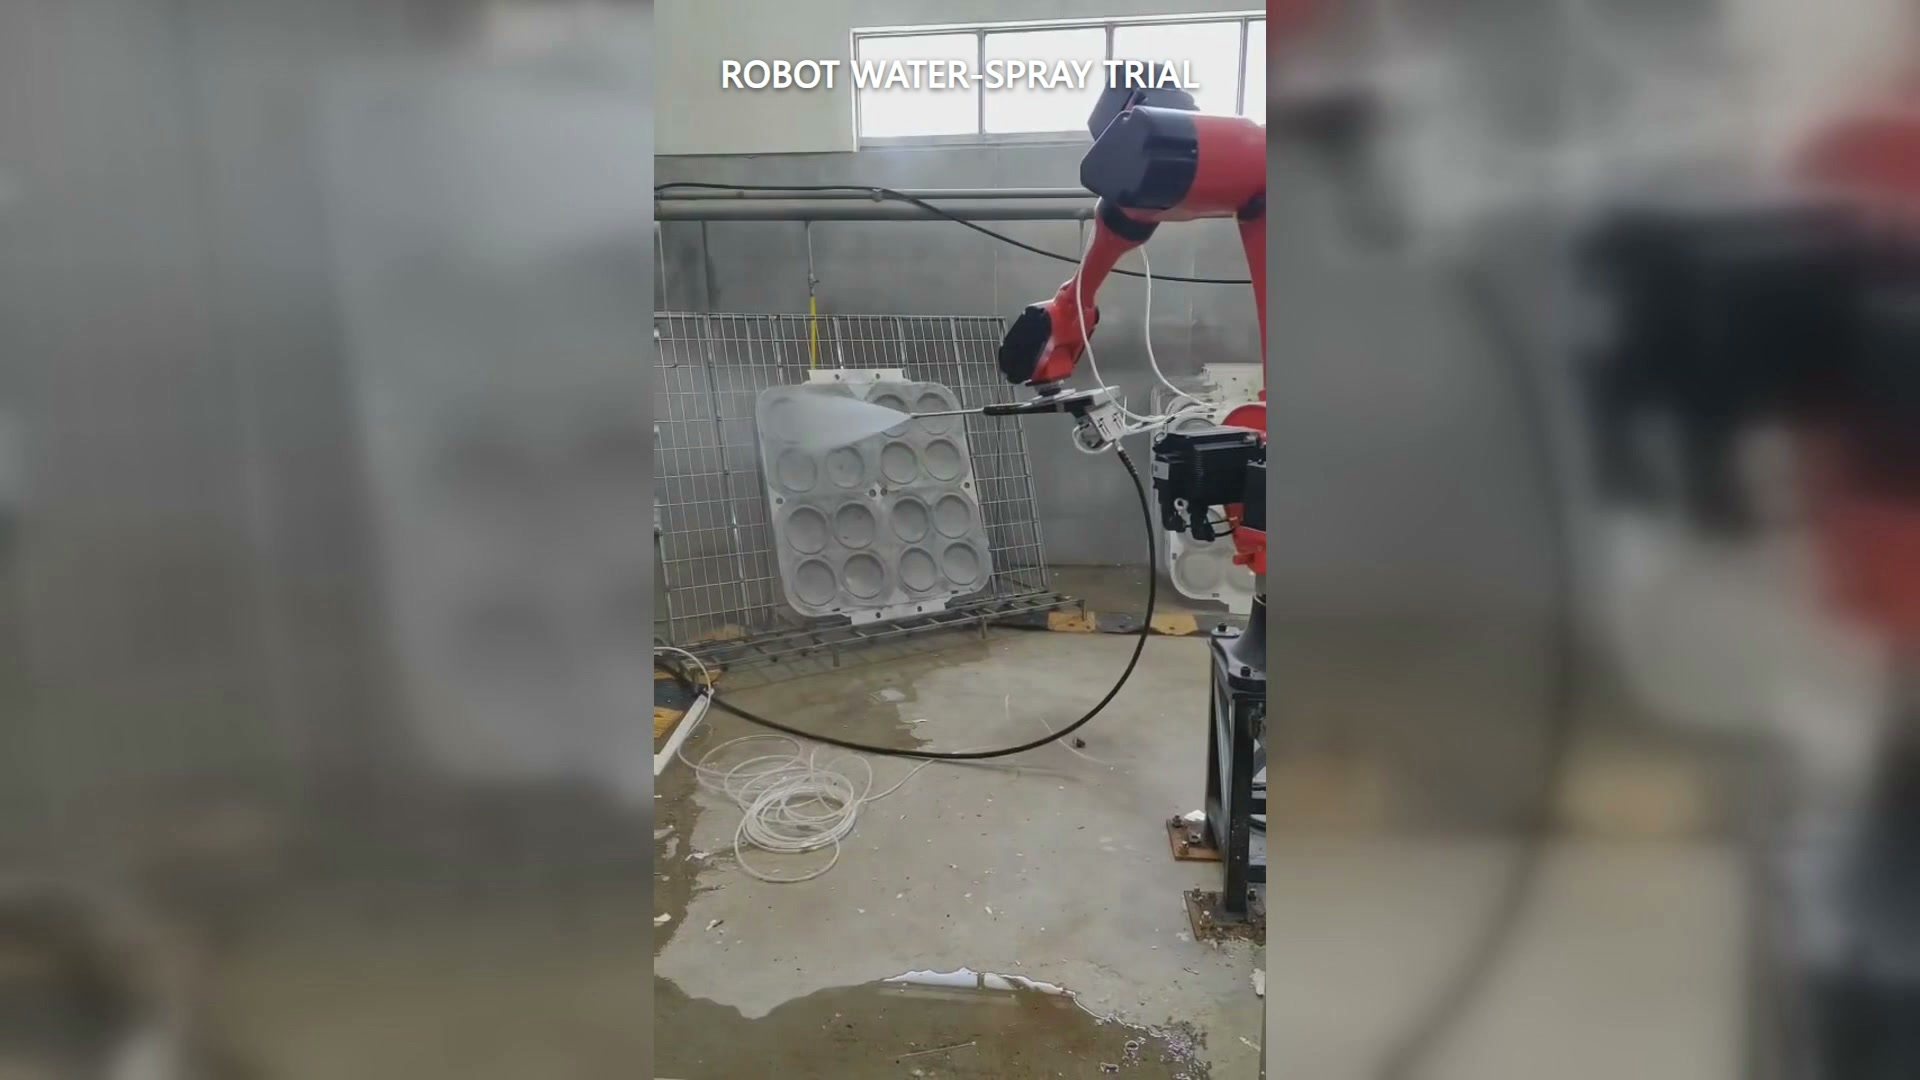
Redzot, kā robots pārvieto sprauslu pāri sagatavei, tiek pierādīta kustība, nevis procesa pieņemšana. Pirms robotizētas izsmidzināšanas šūnas iegādes nodaliet trīs jautājumus: vai robots var sasniegt nepieciešamās pozas, vai smidzinātājs pārklāj norādīto laukumu reālos apstākļos un vai virsma pēc tam atbilst pircēja procesa kritērijam?
Korpusa video redzams sarkans rūpnieciskais robots, kas nes tievu sprauslu un izsmidzina ūdeni virs lielas, gaišas krāsas sagataves ar padziļinātu ģeometriju. Redzama ūdens strūkla seko robota trajektorijai, sprauslai mainot pozīciju virs virsmas.
1. Kuriem sagatavēm jābūt pārstāvētām izmēģinājumā?
Izvēlieties paraugus pēc ģeometrijas, nevis ērtības. Iekļaujiet dziļāko padziļinājumu, malu, kas maina sprauslas orientāciju, tālāko nepieciešamo pozu un jebkuru variantu, kas maina attālumu līdz sprauslai. Plakana plāksne nevar atbildēt uz piekļuves jautājumiem, ko rada dobums.
Jānodrošina faktiskā armatūra vai reprezentatīva montāžas kārtība. Sniedzamība jāpārbauda ar visām sprauslām, apkopes frēzējumu un sagatavi, nevis ar tukšu robota plaukstas locītavu.
2. Kādi nosacījumi nosaka aerosolu?
Dokumentējiet paredzēto šķidrumu, sprauslu, darbības apstākļus, izsmidzināšanas attālumu, leņķi un ceļa ātrumu katrā reizē. Oficiālas vadlīnijas sprauslām paskaidro, ka teorētiskais pārklājums mainās atkarībā no izsmidzināšanas attāluma un izsmidzināšanas leņķa, un ka kritiskais pārklājums ir jāpārbauda konkrētajam pielietojumam.
Ja ražošanas procesā tiek izmantots cits šķidruma stāvoklis nekā demonstrācijā, atkārtojiet attiecīgo testu. Ceļš, kas video izskatās līdzīgs, var neradīt tādu pašu rakstu uz detaļas.
3. Kā tiks pārbaudīts segums?
Pirms izmēģinājuma veikšanas definējiet nepieciešamo reģionu un novērošanas metodi. Atkarībā no procesa tas var būt novērošanas līdzeklis, kartētas pārbaudes zonas vai cits saskaņots mērījums. Reģistrējiet izlaistās zonas, pārmērīgu pārklāšanos un izmaiņas ap padziļinājumiem vai malām.
Pārklājuma pierādījumi joprojām atšķiras no galīgā procesa rezultāta. Samitrināta virsma netiek automātiski tīrīta, pārklāta, atdzesēta vai citādi pieņemama.
4. Kāds ir procesa pieņemšanas kritērijs?
Pircējam pieder panākumu definīcija: jānoņem piesārņotājs, jāsasniedz pārklājuma stāvoklis, jāsasniedz termiskais stāvoklis vai cita izmērāma prasība. Izmantojiet reprezentatīvus ievades apstākļus un pārbaudiet izvadi, izmantojot saskaņoto metodi. Neaizstājiet to ar "robots pabeidza ceļu".
5. Kas notiek ar šļūteni sarežģītās pozās?
Veiciet tālāko sasniedzamību, apgriešanu un orientācijas izmaiņas, novērojot faktisko šļūteni vai servisa komplektu. Meklējiet aizķeršanos, pārmērīgu līkumu, saskari ar sagatavi un spēkus, kas maina sprauslas pozīciju. Pakalpojumu pakešu atsaukšana ir viena no papildu pieejām traucējumu pārvaldībai; projektam joprojām ir nepieciešams izmēģinājums ar tā faktiskajiem pakalpojumiem un sarežģītajām pozīcijām.
6. Kuri ieraksti ir jāizņem no tiesas procesa?
Saglabājiet sagataves variantu, stiprinājuma pārskatīšanu, šķidruma stāvokli, sprauslas iestatījumu, attāluma/leņķa mērķus, trajektorijas pārskatīšanu, pārklājuma novērojumus, procesa rezultātu un šļūteņu novērojumus kopā. Pierakstiet katru mainīto mainīgo starp palaišanas reizēm. Šim ierakstam var pievienot video, taču tas to nevar aizstāt.
Nosūtiet EVST sagataves attēlus vai modeli, uzrādiet procesa mērķi, šķidruma apstākļus un pieņemšanas kritērijus, lai apspriestu robota darba diapazonu un procesa mainīgos, kas jāpārbauda izmēģinājuma laikā: sazinieties ar EVST.