
Izvēlieties kameras izkārtojumu tikai pēc tam, kad esat uzskaitījis elementus, kuriem jābūt redzamiem, un pozas, kas tos atklāj. Fiksēta kamera ir labs kandidāts, ja robots vai platforma var atkārtoti attēlot visas nepieciešamās funkcijas praktiskā redzes laukā. Pie robota uzstādīta kamera ir pelnījusi novērtējumu, ja skatu punktiem ir jāpārvietojas ap detaļu vai jāieiet lokālā skata zonā. Neviena no izvēlēm pēc būtības nav precīzāka: montāžas stingrība, darba attālums, šķēršļi, apgaismojums, kalibrēšana un pārbaudes metode joprojām nosaka, vai lietojumprogramma var izpildīt tās pieņemšanas kritērijus.
Sāciet ar skatu sarakstu, nevis kameras kronšteinu
Atzīmējiet katru elementu, kas ietekmē lēmumu: ārējo malu, padziļinātu virsmu, caurumu, etiķeti vai attālumu starp diviem elementiem. Katram no tiem pierakstiet skatīšanās virzienu, pieļaujamo darba attālumu, apgaismojuma piekļuvi un visu, kas to var slēpt. Tas atklāj īsto arhitektūras jautājumu. Ja detaļu var pārorientēt tā, lai katrs nepieciešamais skats sasniegtu vienu stabilu attēlveidošanas zonu, var pietikt ar detaļas pārvietošanu garām fiksētai kamerai. Ja nepieciešamais skats paliek slēpts aiz ģeometrijas vai stiprinājumiem, skatpunkta pārvietošana var būt papildu integrācijas darba vērta.
Vispirms jāpārbauda sarežģītā iezīme. Izkārtojums, kas aptver viegli sasniedzamās augšējās virsmas, bet neietver vienu padziļināto malu, kas tiek izmantota pieņemšanai, nav samazinājis projekta risku.
Ko fiksētas kameras izkārtojums prasa apstrādes sistēmai
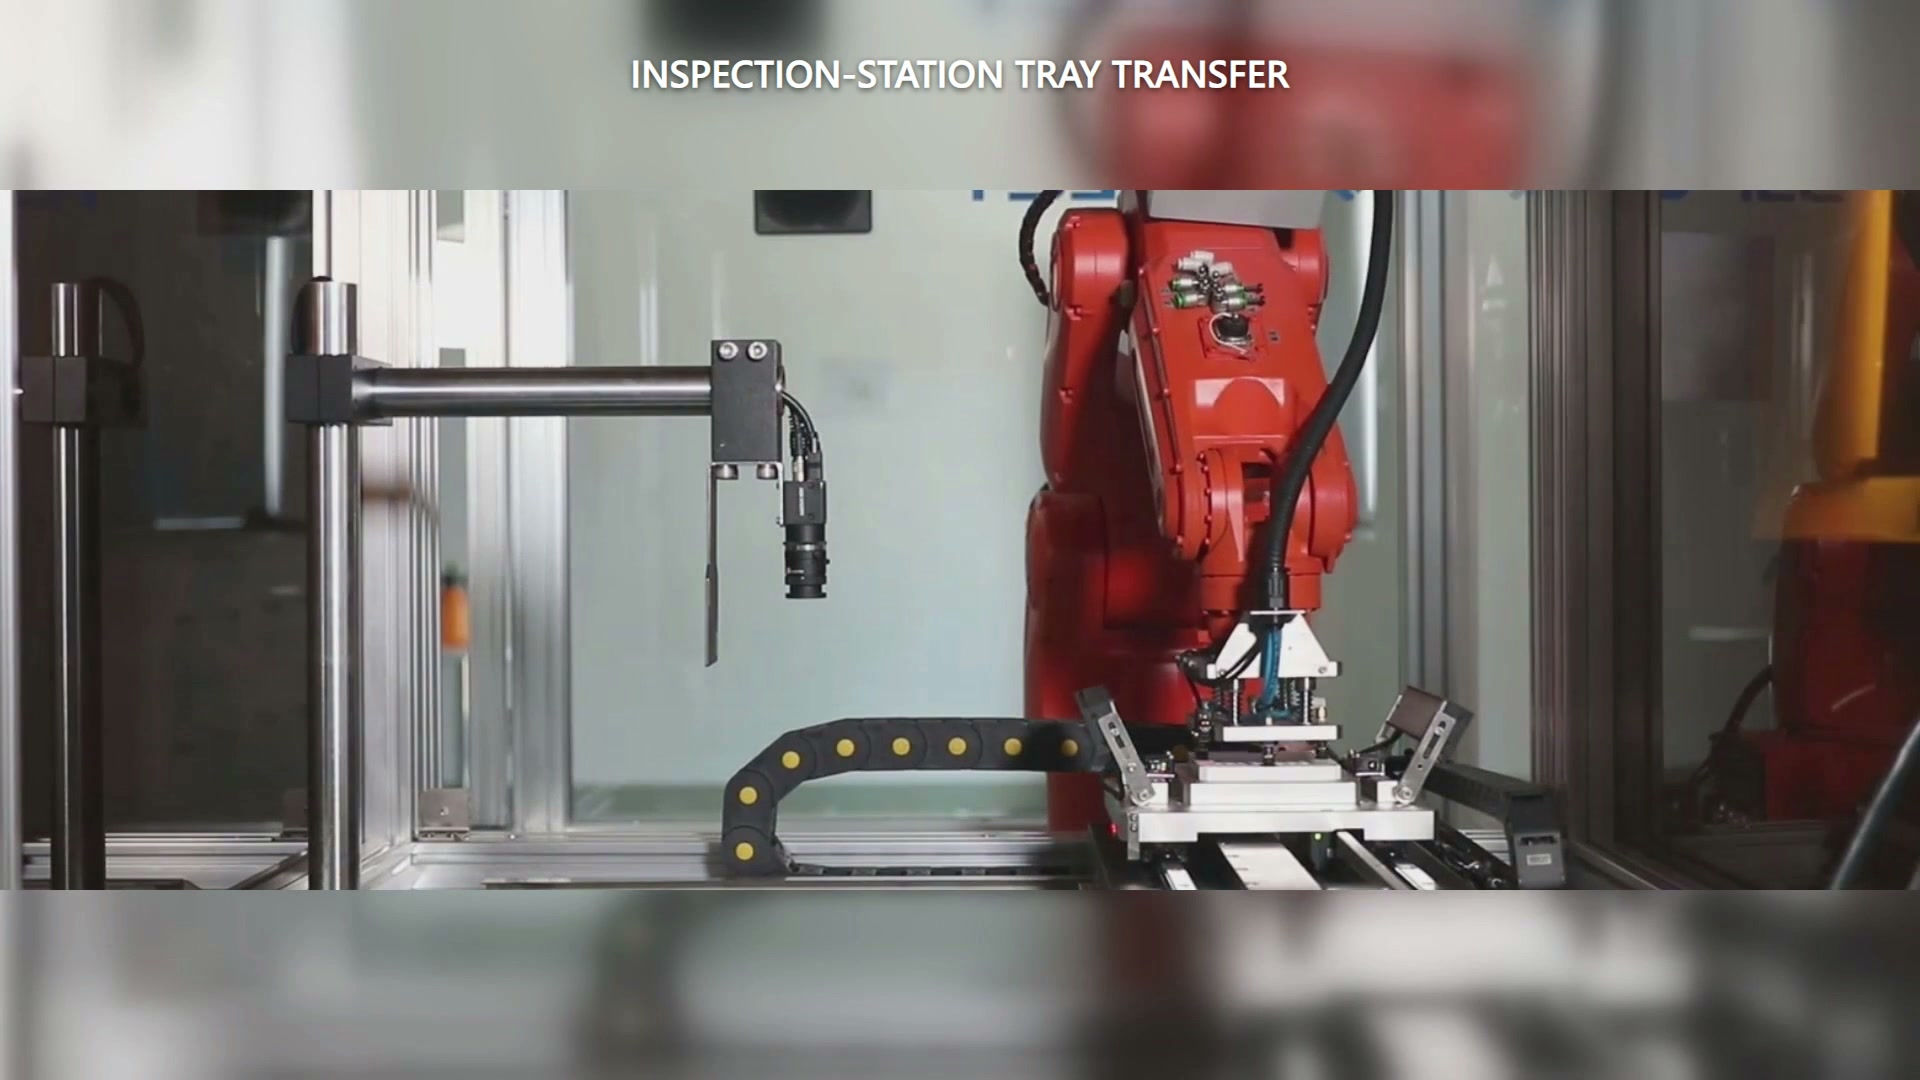
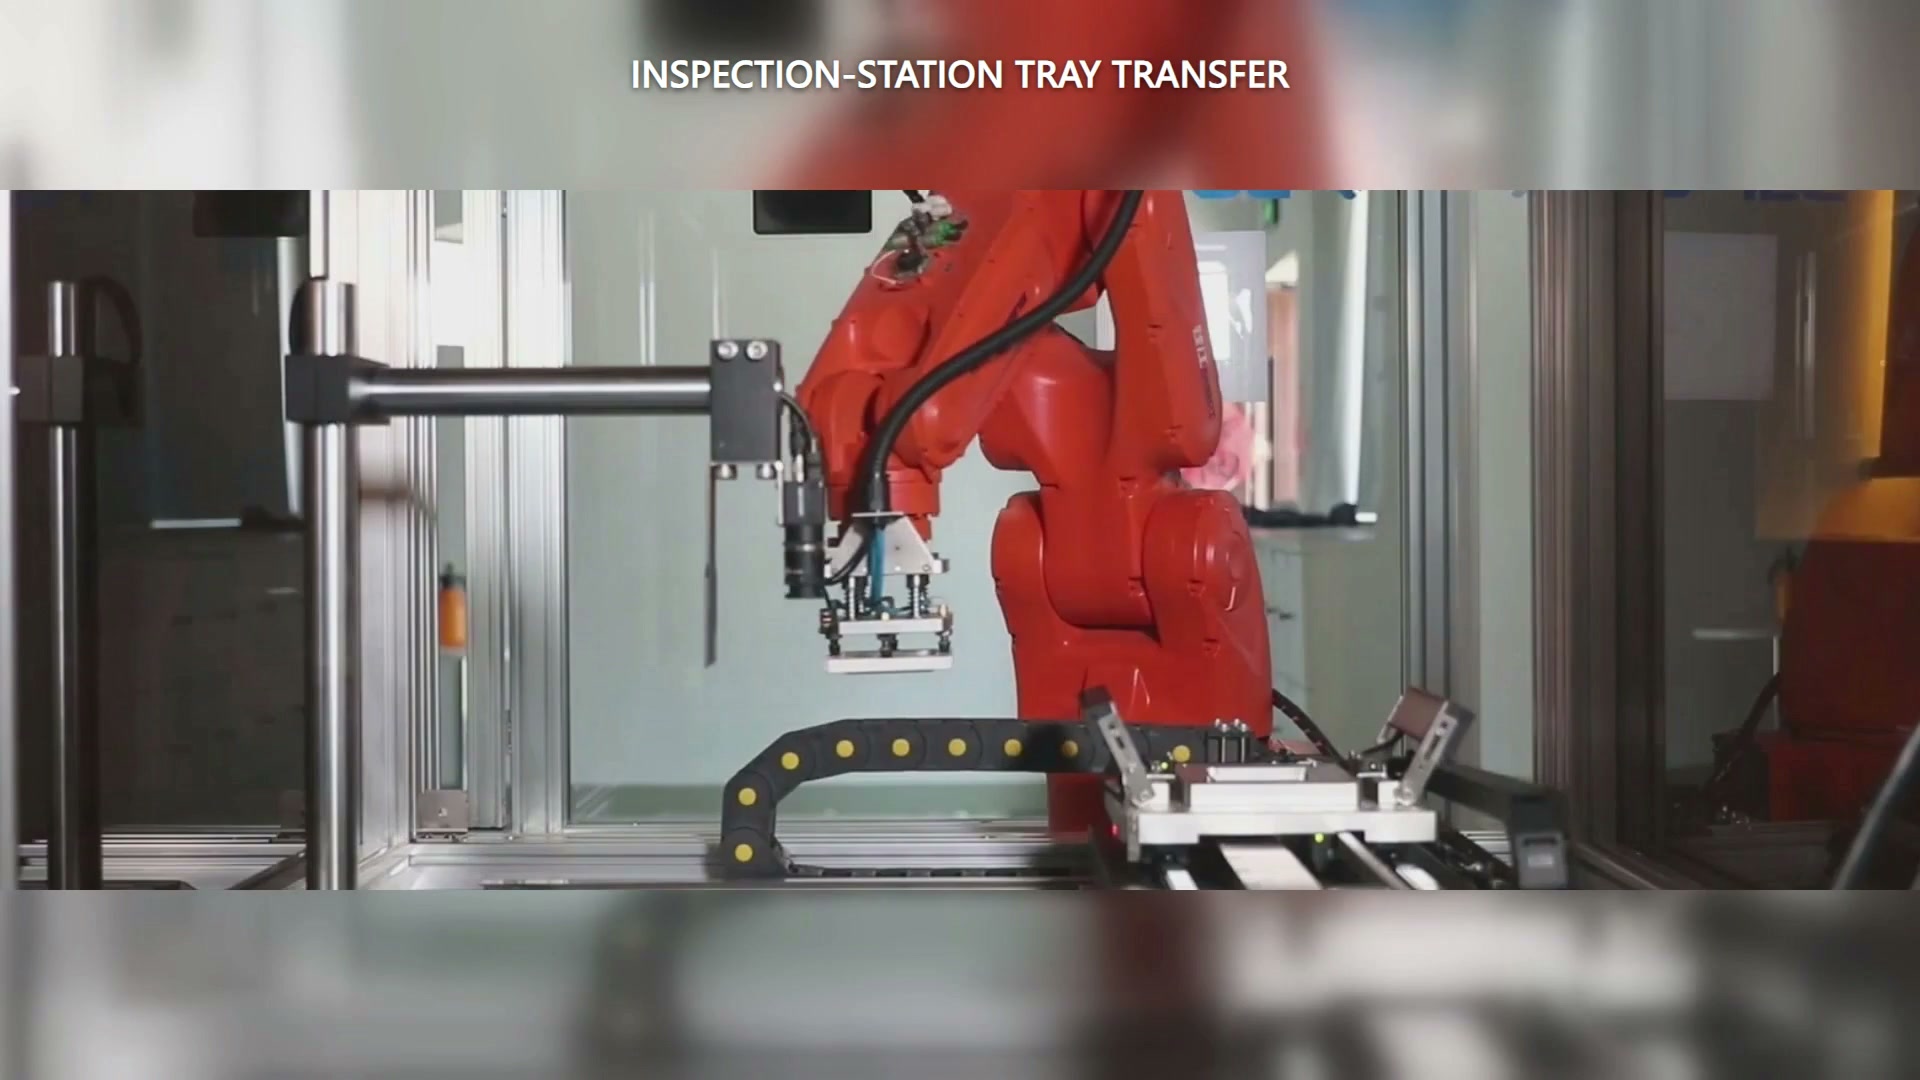
Reģistrētajā gadījumā sarkans rūpnieciskais robots nes baltu taisnstūrveida paplātei līdzīgu sagatavi pie lineāra stiprinājuma. Kamera ir uzstādīta atsevišķi stacijas sānos un ir vērsta uz leju; ierīce uz robota plaukstas locītavas ir apstrādes instruments, nevis kamera. Šis izkārtojums padara detaļas attēlojumu, nevis kameras kustību, par mainīgo lielumu, kas atsedz katru nepieciešamo funkciju.
Oficiālas stacionārās redzamības uzstādīšanas vadlīnijas prasa stingru rāmi, redzes lauku, kas nosedz mērķa prezentācijas laukumu, un novietojumu prom no robota, gala efektora un nesamās detaļas. Šie punkti tiek pārnesti uz praktisku izmēģinājumu: prezentējiet detaļu katrā nepieciešamajā pozā, pārbaudiet, vai satvērējs un stiprinājums neaizsedz funkciju, un pārbaudiet, vai visa kustīgā zona atrodas tālāk no kameras un tās apgaismojuma.
Ieguvums ir arhitektūras vienkāršība tikai tad, ja detaļu prezentāciju var atkārtot. Ja robotam ir jāimprovizē daudzas neērtas orientācijas, lai kompensētu vienu fiksētu skatu, šķietamā vienkāršība ir pārgājusi tikai uz apstrādi un nostiprināšanu.
Kas mainās, kad kamera pārvietojas kopā ar robotu
Pie rokas piestiprināta kamera var pārvietot skatpunktu uz dažādām detaļas pusēm, taču tā dala plaukstas locītavas aploksni ar satvērēju un pakalpojumiem. Tā pati uzstādīšanas instrukcija norāda uz nepieciešamību pēc stingra stiprinājuma stiprinājuma, vibrācijas kontroles un brīvas vietas, lai robota roka neaizsegtu redzeslauku. Ilgāks attālums var atrisināt vienu šķērsli, vienlaikus radot citu vibrācijas vai apvalka problēmu, tāpēc tirdzniecība jāpārbauda ar faktisko gala efektoru.
Mainās arī koordinātu attiecības. Redzes vadīta robota dokumentācija izmanto rokas-acu kalibrēšanu, lai saistītu kameras un robota koordinātas, ar dažādiem kustības izkārtojumiem kustīgas kameras un stacionāras kameras konfigurācijām. Tāpēc izmēģinājuma plānā jānorāda, kura koordinātu saistība tiks izveidota un kā tā tiks atjaunota pēc stiprinājuma vai iestatījumu maiņas.
Veiciet vienu salīdzinājumu ap sarežģītāko funkciju
Izveidojiet divus minimālus konceptus ap vienu un to pašu detaļu un pieņemšanas prasību:
| jautājums | Fiksēta kamera, kustīga daļa | Robotā uzstādīta kamera |
|---|---|---|
| Vai visas nepieciešamās funkcijas var iekļūt redzes laukā? | Pārbaudiet visas prezentācijas pozas | Pārbaudiet visus robotu skatupunktus |
| Kas var aizsegt attēlu? | Satvērējs, armatūra, blakus esošās iekārtas | Satvērējs, plaukstas locītavas aparatūra, pakalpojumi |
| Kam jāpaliek stingram? | Kameras un apgaismojuma rāmis | Plaukstas locītavas stiprinājums un kameras atbalsts |
| Kādas koordinātu attiecības ir nepieciešamas? | Kamera prezentāciju/kustību sistēmai | Kamera uz robotu un daļēju kadru |
| Kas jāatgūst pēc izmaiņām? | Prezentācija un kameras iestatīšana | Montāža, kalibrēšana un robota iestatīšana atbilstoši situācijai |
Salīdziniet neizmantotos skatus, atkārtotas attēlošanas kustības, klīrensu, kalibrēšanas atkopšanas soļus un cikla mijiedarbību. Izvēlieties izkārtojumu, kas iegūst nepieciešamos skatus ar vienkāršāku atkārtojamu attēlošanas un atkopšanas secību.
Lai pārskatītu reālu izkārtojumu, nosūtiet EVST detaļas fotoattēlu vai modeli, elementu atrašanās vietas, pieņemšanas pielaides un atļautos veidus, kā satvert un pārorientēt detaļu. Sazinieties ar EVST plānot divu izkārtojumu priekšizpēti, ņemot vērā vissarežģītāko viedokli.