
Yra daug dalių, kurios sudaro robotą. The robotinė ranka sritis yra ryškiausia ir ką mato žmonės. Tai taip pat dalis, kuri atlieka didžiąją dalį darbo. Tačiau yra dar viena retai pastebima dalis, kuri atlieka didžiąją dalį sunkių darbų fone, tai yra vokas.
Išnagrinėsime, kas yra vokas, kodėl jie svarbūs, kokius robotų darbo vokus šiandien naudoja gamyboje ir kokią naudą jie teikia. Laikykitės iki galo, kad įgytumėte daugiau žinių apie robotų programas.
Kas yra darbo vokas?
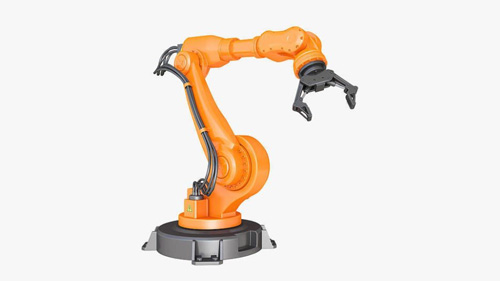
Šaltinis: Pinterest
Darbo vokas yra roboto judėjimo diapazonas. Pramoniniai robotai neturi kojų ar ratų judėjimui. Išlaidos fiksuojamos vienoje vietoje, o ta bazė, kuri jas laiko ir suteikia stabilumo, vadinama darbo voku. Tai forma, kuri sukuriama, kai robotas manipuliatorius juda visomis kryptimis, kad atliktų užduotį. Didžiausias atstumas, kurį gali pasiekti robotas, nustatomas pagal darbo voko dydį.
Trumpai tariant, tai reiškia, kad robotas gali dirbti tik neperžengdamas darbo voko ribų. Galite suteikti robotinei rankai visą lankstumą pasaulyje, tačiau daugiausia, ką ji gali padaryti, priklauso nuo darbo apimties. Vienintelis robotas, galintis prieštarauti darbo voko taisyklėms, yra portalinis robotas. Darbo vokai turi būti kruopščiai suprojektuoti, kad roboto ranka galėtų veikti taip, kaip tikėtasi.
Kodėl svarbūs darbo vokai?
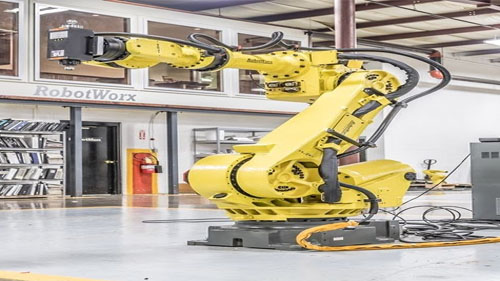
Šaltinis: Pinterest
Darbinis vokas veikia kaip pavadėlis prie roboto rankos. Jis apibrėžia sritį, kurią roboto ranka gali pasiekti. Tai gali būti naudinga, kai kartu su robotais dirba žmonės, nes sukuriama saugi zona, kuri sumažina bet kokių sužalojimų tikimybę gamyklos grindyse. Renkantis pramoninis robotas savo augalui turėtumėte atkreipti ypatingą dėmesį į voko tipą ir dydį, nes viskas, ką pasirinksite daryti su robotu, priklausys nuo voko malonės.
Jei norite roboto, kuris užimtų kuo daugiau vietos, rinkitės tą, kuris yra su didesniu darbo voku. Tačiau tai vėl iškels naują problemą, susijusią su kosmosu. Didesni darbo vokai dažniausiai virsta didesnėmis mašinomis, o jei tam trūksta vietos, viskas nepavyks net taip, kaip norite.
Robotų darbo vokų tipai
Šaltinis: Pinterest
Yra apie 7 standartiniai robotų darbo vokų tipai, kurie naudojami visoje gamybos pramonėje. Kiekvienas iš jų turi savo apibrėžtą formą ir dizainą, kuris tinka konkrečiam darbui. Jie apima šiuos dalykus.
Dekarto darbo vokas: Tai yra Dekarto konfigūracijos vokas, jis pateikiamas stačiakampės prizmės pavidalu. Jame nėra jokių negyvų zonų darbo voke ir aplink jį, o robotas, naudojantis šį voką, turi laisvę manipuliuoti maksimalia naudingąja apkrova, kurią gali atlaikyti nejausdamas jokios įtampos. Būtent tokį darbo voką rasite Dekarto ar Gantry robotuose.
Cilindrinis darbo vokas: kaip rodo pavadinimas, tai yra cilindro formos konfigūracija, kurios tuščiaviduris centras labai riboja roboto ranką, kuri gali išsitiesti ir atsitraukti. Ši struktūra sukuria didelę negyvąją zoną roboto struktūroje ir aplink ją. Šio tipo vokus naudojantys robotai tinka greitai atlikti mažas užduotis, kurioms nereikia daug judėjimo.
Polar Work Envelope: tai konfigūracija, kuri nušluoja tūrį, esantį tarp dviejų dalinių sferų. Ši konstrukcija riboja maksimalius kampinius judesius, kuriuos roboto ranka gali atlikti vertikalioje ir horizontalioje plokštumose. Dėl šių fizinių apribojimų susidaro didžiulės reikšmingos negyvosios zonos žemiau ir virš aptariamo roboto. Tai yra tokia
darbo voką, kurį greičiausiai rasite „Polar“ robote.
„Revolute Work Envelope“: tai unikali konfigūracija, kurios vokas paprastai yra didesnis nei turimas grindų plotas. Trumpai tariant, roboto ranka stovi ant labai didelio ir plataus darbo voko, kuris gali būti pilnas rutulys arba iš dalies atidarytas. Tai viena iš sudėtingiausių konfigūracijų, kiek tai susiję su darbo vokais.
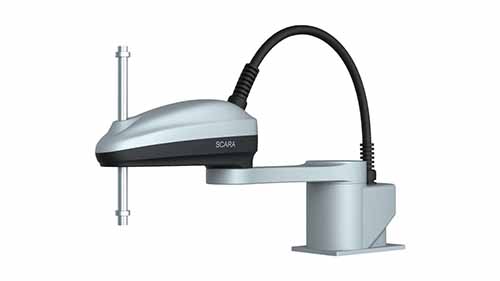
SCARA darbo vokas: tai unikali konfigūracija „SCARA“ robotai ir paprastai yra širdies arba inkstų formos. Jis turi ryškų tuščiavidurį apskritimą, kuris eina tiesiai per vidurį, ir tai leidžia valdyti labai didelę horizontalią plokštumą, todėl šoniniai judesiai yra lengvesni. Tačiau kyla labai mažai vietos, o tai riboja vertikalius judesius.
Stuburo darbo vokas: tai paprasčiausias darbo vokas, kurį kada nors galite sutikti. Jis tiesiog sudarytas iš stuburo roboto pusiau sferiniame darbo apvalkale, kuriame yra tiek vietos, kad roboto ranka galėtų veikti kaip nori bet kuria kryptimi. Visos struktūros dydis priklauso nuo stuburo sąnarių skaičiaus.
Švytuoklės konfigūracija: tai konfigūracija, kuri beveik primena pasagą su segmentuotu skerspjūviu. Darbinis vokas yra šiek tiek ribotas, tačiau šios konstrukcijos pranašumas yra tas, kad aptariamas robotas gali būti montuojamas ant darbo voko bet kurioje padėtyje, kuri yra patogi atliekant užduotį. Tai suteikia vokui laisvę būti patogiausioje vietoje, kuri yra svarbiausia siekiant geriausio efektyvumo.
Darbo voko interpretavimas
Kaip aiškiai nustatėme, kiekvienas darbo vokas turi sudėtingą dizainą, kuris sukuria skirtingas charakteristikas, kurios apibrėžia tikslią funkciją, kuriai jie tinka. Tačiau tai nereiškia, kad galite rinktis pirmąjį darbo voką, kurį pamatysite priešais save. Turite būti atsargūs aiškindami roboto darbinį apvalkalą. Toliau pateikiamos priežastys, kodėl tai labai svarbu.
Turite žinoti, kad šiuo atveju vokas rodo darbinį tūrį, kurį gali pasiekti roboto ranka. Turite žinoti, kur yra šis taškas, ir daugeliu atvejų jis yra tvirtinimo plokštės centre galiniame efektoriuje. Tai veiksmingai pašalina visas priemones, kurias gali turėti galutinis efektorius.
Turite žinoti, kad darbo voke yra sričių, kurių visiškai nepasiekia roboto ranka. Tai yra negyvos zonos, ir nieko negalite padaryti, kad pakeistumėte situaciją.
Nurodyta maksimali naudingoji apkrova pasiekiama tik tam tikruose rankos atstumuose, kurių nereikėtų painioti ar laikyti maksimaliu pasiekiamumu.
Išvada
Darbo vokai yra būtini roboto rankos ir bet kurios kitos mašinos veikimui. Jie atlieka didžiulį vaidmenį nustatant roboto rankos formą ir dizainą. Šie septyni tipai plačiai naudojami visame pasaulyje, tačiau tikriausiai yra daroma ir kitų naujų variantų, kurie dar turi būti naudojami. Norėdami gauti daugiau informacijos apie darbo vokus ir kaip juos koreguoti siekiant geresnio našumo, Peržiūrėkite mūsų svetainę ir turite visus klausimus, į kuriuos galbūt atsakėte.