
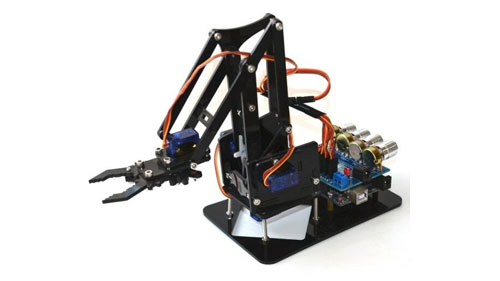
Šaltinis: Pinterest
Kiekvienas pramoninė robotų ranka turi kai kurias dalis, kurios veikia kartu, kad būtų galima naudoti visą struktūrą. Tai apima valdiklius, galinius efektorius, pavaras, jutiklius ir robotų manipuliatorius. Kiekviena iš šių dalių atlieka unikalų vaidmenį palaikydama viena kitą. Iš jų visų robotai manipuliatoriai taip pat galėtų būti vienas iš svarbiausių robotinės struktūros komponentų. Išsamiai išnagrinėsime, kas yra robotai manipuliatoriai, kokias vaidmenis jie atlieka, ir palyginsime juos su įprastomis robotų rankomis, kad pamatytume, kaip jie susikerta vienas su kitu.
Kas yra roboto manipuliatorius?
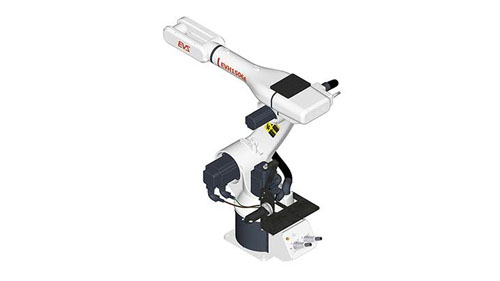
Robotas manipuliatorius yra prietaisas, naudojamas manipuliuoti medžiagomis be jokio tiesioginio fizinio asmens, tvarkančio jas, kontakto. Jie buvo išrasti, kad robotai galėtų lengvai susidoroti su radioaktyviomis ir biologiškai pavojingomis medžiagomis, dėl kurių žmonės turi laikytis pakankamai atstumo, kad išvengtų poveikio. Tačiau laikui bėgant šis principas buvo perkeltas į šiuolaikines robotų rankas, kad valdymas būtų daug lengvesnis ir lankstesnis.
Kai kurie šiuolaikiniai vaidmenys, kuriuos jie pradėjo naudoti, yra suvirinimas, robotų chirurgija ir kosminės stotys. Pats manipuliatorius yra rankos formos ir komplektuojamas su segmentais, vadinamais kryžminėmis skaidrėmis, kurios gali slysti viena per kitą, kai saugiai sugriebia objektus. Tai suteikia jiems papildomos judėjimo laisvės, ko trūksta daugumai įprastų robotų rankų.
Didelės apimties gamyboje robotas manipuliatorius naudojamas atliekant intensyvias užduotis, pvz., pakelti sunkius laikiklius, kurie kitu atveju būtų per daug darbo žmonėms. Jais taip pat patogu sukrauti krovinius į tvarkingą krūvą, kurios aukštis gali siekti visą sandėlį dėl ištraukiamų romantiškų rankenų. Dėl jų lankstumo jie yra ideali priemonė prasispausti ankštose erdvėse, ir tai yra viena iš priežasčių, kodėl daugelis medicinos srityje naudojamų robotų naudoja robotus manipuliatorius atliekant visas savo užduotis, nes jie yra tikslesni ir tikslesni su menkiausiais. galimybė sunaikinti kitus kūno organus.
Robotų manipuliatorių tipai
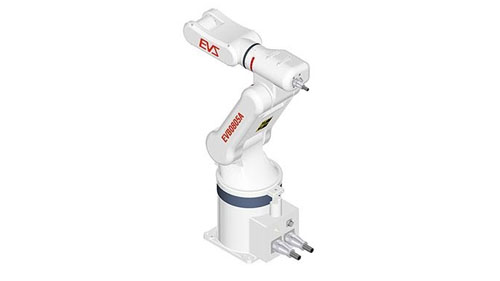
Yra įvairių tipų robotų manipuliatorių, kurie aktyviai naudojami visose gamybos formose, ypač surinkimo gamyklose. Šie manipuliatoriai yra įvairių dydžių, tačiau visi jie veikia tuo pačiu principu. Pažymėtina jungtys, sudarančios šiuos manipuliatorius. Tai dalys, dėl kurių judėjimas tampa lankstesnis, ir yra dviejų tipų, įskaitant toliau nurodytus.
„Revolute Joint“: tai yra robotų manipuliatorių jungtys, turinčios vieną laisvės laipsnį ir judesius, kuriuos galima apibūdinti kaip besisukančius. Jų konfigūracija sudaryta iš vienos vertės, kuri parodo apsisukimų skaičių, kai jie veikia.
Prizminė jungtis: tai jungtys, kurias galima apibūdinti kaip transliacines, nes tai yra judėjimas, kurį jie rodo judant tarp objektų. Kai jie veikia, jie pavaizduoti vienu poslinkio laipsniu išilgai jų ašies.
Išvalius jungtis, kurios yra įprastos pramoniniuose manipuliatoriuose, toliau pateikiami keli žymūs manipuliatoriaus tipo robotai, kurie gamybos procese naudojami įvairaus pajėgumo.
Dekarto koordinačių robotas
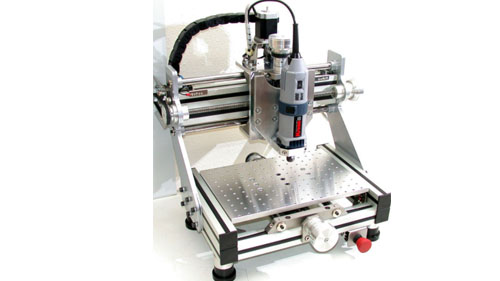
Šaltinis: Pinterest
Tai pramoninis robotas, kuriame naudojamas prizminis sąnarių manipuliatorius ir geriausiai tinkamas tokioms užduotims kaip klijų dozavimas automobilių gamybos pramonėje. Šis robotas turi galimybę judėti linijinėmis kryptimis, o tai yra vienas didžiausių jo privalumų, nes jie yra greiti, tikslūs ir suteikia manipuliatoriams tiesią veikimo liniją, užtikrinančią vienodą jų atliekamą darbą nuo pirmojo gaminio iki paskutinis. Jie taip pat yra vieni iš lengviausiai programuojamų manipuliatoriaus tipo robotų, nes jų judesiai yra labiau apibrėžti vienoje trajektorijos linijoje. Vienintelis trūkumas yra tas, kad jie užima per daug vietos, tačiau retai išnaudoja didžiąją jos dalį. Dėl to jiems sunku dirbti kartu su kitais manipuliatoriaus tipo robotais ir žmonėmis.
SCARA robotas
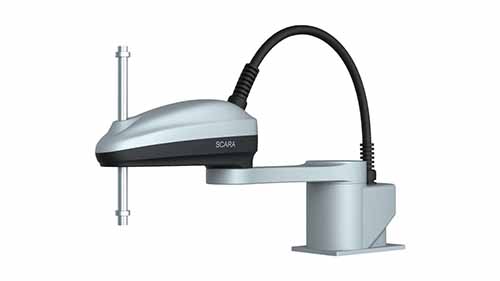
SCARA Robots yra vienas iš populiariausių pramoninių robotų, kurie savo sąrankoje naudoja robotus manipuliatorius. Akronimas, reiškiantis Selective Compliance Assembly Robot Arm, jų judesiai yra labai panašūs į žmogaus rankos judesius. Jie komplektuojami su pečiu, alkūnės sąnarys ir rieša, kurie gali atlikti vertikalius judesius. Jie taip pat naudoja prizminę jungtį savo lankstiems judesiams ir yra labai greiti, palyginti su kitų tipų robotų rankomis.
SCARA robotai taip pat yra patvarūs ir labai standūs; tai leidžia jiems atlikti sudėtingiausius darbus, kuriems reikalingas didelis greitis ir tikslumas. Jie taip pat puikiai tinka kartojamoms užduotims, todėl jie naudojami paletavimo užduotys, mašinos pakrovimas ir surinkimas. Vienintelis SCARA robotuose naudojamų manipuliatorių trūkumas yra tas, kad jie nėra lankstūs, o judesiai riboti.
Cilindrinis robotas
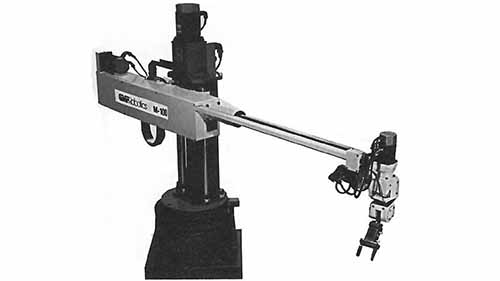
Šaltinis: www.industrial-electronics.com
Tai pramoninis robotas manipuliatorius, kuris juda aplink cilindro formos stulpą. Jis turi tris judėjimo ašis; apskritas vienas ir du linijiniai, kurie suteikia rankai lanksčius horizontalius ir vertikalius judesius. Skirtingai nuo daugelio kitų manipuliatoriaus tipo robotų rankų, cilindrinis robotas turi tris jungtis; sukiojamoji jungtis, prizminė jungtis ir cilindrinė jungtis. Šie robotai yra beveik tokie pat greiti kaip SCARA robotinės rankos, ir dėl šios priežasties, be daugelio kitų sunkių užduočių, jie naudojami greito tempo aplinkoje, pvz., renkant ir dėjus, grumstant ir laikant. Jo pranašumai, palyginti su Dekarto robotu, yra tai, kad jis gali judėti greičiau ir daugiau krypčių bei efektyviai išnaudoti aplink jį esančią erdvę, o tai yra geriau nei SCARA robotas.
PUMA robotai
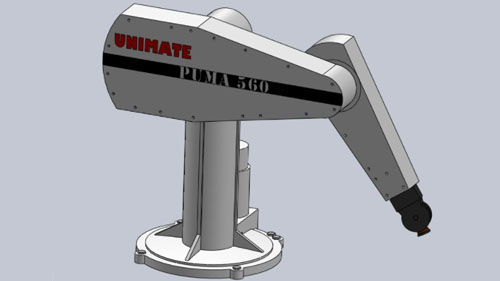
Šaltinis: grabcad.com
Programuojama universali mašina surinkimui (PUMA) yra vienas iš dažniausiai naudojamų pramoninių robotų, kuriuos galima rasti atliekant surinkimo ir suvirinimo operacijas, kurioms reikalingas praktinis požiūris. Robotas yra panašios konstrukcijos kaip žmogaus rankos, todėl jį lengva supainioti su a SCARA robotas nes manipuliatorius atrodo beveik taip pat. Vienintelis skirtumas, išskiriantis šiuos du modelius, yra tas, kad PUMA yra lankstesnė, tačiau jam trūksta tikslumo, būdingo SCARA robotams. Nepaisant to, šie robotai vis dar naudojami greitoms užduotims, kurioms reikia stebėti greitį ir tikslumą. Jis turi tris apsukamas jungtis, todėl PUMA suderinamas su visomis trimis ašimis. Vienintelis šio tipo roboto trūkumas yra tas, kad jam trūksta tikslumo atlikti svarbias užduotis, tačiau jis vis tiek yra naudingas atliekant kitas užduotis, kurios nėra tokios intensyvios.
Poliariniai robotai
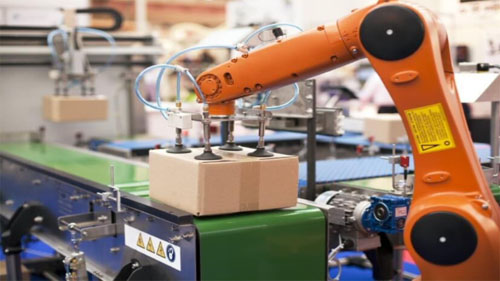
Šaltinis: blog.technavio.com
Paskutinis manipuliatoriaus tipo robotų rankų tipas yra Polar robotas, dar žinomas kaip sferiniai robotai; tai yra stacionarių tipų mašinos, kurių rankos laikomos sferiniais darbo apvalkalais. Jų konstrukcija yra sudėtingesnė nei daugelio kitų šiame sąraše esančių robotų; jie turi porą besisukančių jungčių, kurios veikia kartu su prizminiu jungtimi. „Polar“ robotai, be kitų pasikartojančių užduočių, naudojami atliekant tokias operacijas kaip rinkimas, padėjimas ir dėjimas ant padėklų.
Robotų manipuliatorių naudojimas
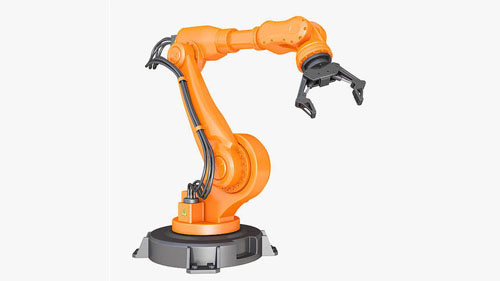
Šaltinis: Pinterest
Roboto manipuliatoriaus pridėjimas prie roboto rankos atlieka daugybę funkcijų. Kaip jau minėta, jie yra lankstūs, greitesni, gali prasiskverbti per mažas erdves ir yra labai veiksmingi atliekant pasikartojančias užduotis, reikalaujančias didelio tikslumo. Toliau pateikiami keli naudojimo būdai, kuriems jie geriausiai tinka.
Automobilių surinkimas: Sunkioms dalims, naudojamoms automobilių gamyboje, reikalingos didelės jėgos ir gero sukibimo robotinės rankos, ką gali suteikti manipuliatoriai. Jų lankstūs judesiai visomis kryptimis taip pat palengvina užduotis, pvz., dažymą purškiant, nes visą automobilio korpusą galima greitai pasukti, kad uždengtų visas dalis.
Chirurginiai procesai: Automatizuota chirurgija yra labai subtili procedūra, kuriai reikalingas didžiausias tikslumas, nes ant kortos kyla žmogaus gyvybė. Medicininiai robotai paprastai yra maži, tačiau norint atlikti tikslesnę operaciją, jiems reikia mažesnių, greitų manipuliatorių, galinčių greitai išspausti bet kokį mažą plyšį nepabloginant situacijos.
Suvirinimo manipuliatoriai: Pramoninis suvirinimas išskiria daug šilumos, o to gali būti šiek tiek per daug darbuotojui atliekant darbą iš arti. Štai kur robotas suvirinimo manipuliatorius praverčia, nes jį galima valdyti per atstumą, nepakenkiant jo tikslumui, greičiui ir efektyvumui.
Pasirinkite ir padėkite: Sunkiųjų medžiagų pakrovimas ir iškrovimas yra gamybos proceso dalis, todėl norint užtikrinti, kad grandinė jokiu būdu nenutrūktų, reikia turėti tinkamus robotus. Manipuliatoriai turi lanksčiausius galinius įtaisus ir juos palaiko stiprios robotų rankos, galinčios sugriebti sunkius krovinius ir juos tvarkingai sudėti.
Dažymo robotas: Dažymas robotu yra dar vienas procesas, kuris priklauso nuo tikslumo, siekiant užtikrinti, kad kiekvienas padengtas sluoksnis būtų vienodas visame paviršiuje. Vienintelis būdas tai padaryti tinkamai yra naudoti robotus manipuliatorius, kuriuos lengva valdyti ir programuoti.
Išvada
Robotiniai manipuliatoriai dėl savo patikimumo vis dažniau atsiduria gamybos erdvėje. Tai yra kitas pramoninių robotų evoliucijos lygis, ir kiekvienas, norintis automatizuoti savo procesus, turi juos priimti arba likti nuošalyje. Norėdami gauti daugiau informacijos apie robotų rankas ir manipuliatorius, Peržiūrėkite mūsų svetainę kuo greičiau ir peržiūrėkite visus išteklius, kurie jums bus prieinami.