
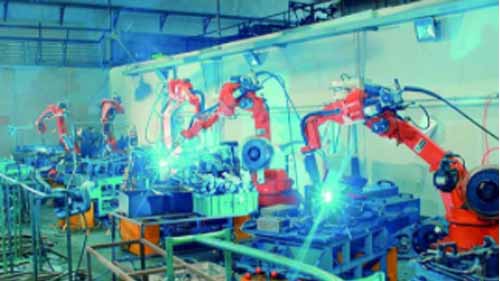
Dabar galima rasti pramoninį robotą beveik bet kokiam gamybos procesui, kuriame dalyvaujate. Tačiau gudrybė yra suprasti, kokio tipo robotas būtų tinkamiausias įvairioms užduotims atlikti. Deja, su tuo susiduria dauguma gamintojų, nes robotikos koncepcija gali būti šiek tiek sudėtinga.
Trumpai tariant, pramoniniai robotai skiriasi pagal tokius veiksnius kaip lankstumas, pasiekiamumas ir naudingoji apkrova. Renkantis, greičiausiai tai yra projektavimo veiksniai, kuriuos turėtumėte palyginti su gamyklos veikla. Kad būtų lengviau pasirinkti gamyklą, čia pateikiamas robotų tipų sąrašas ir jų pritaikymo būdai.
Šarnyriniai robotai
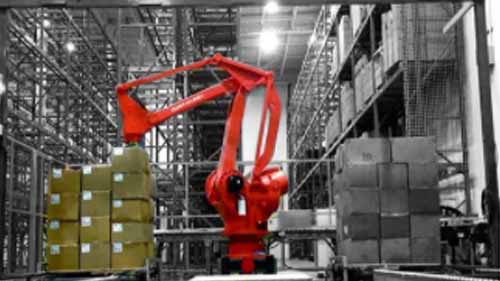
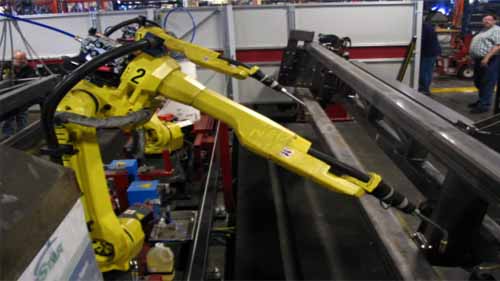
Šarnyriniai robotai yra labai lankstūs robotai, sudaryti iš daugybės sukamųjų jungčių. Šios jungtys leidžia joms judėti keliomis plokštumomis, taigi, priklausomai nuo jungčių skaičiaus, jos gali turėti iki dešimties ašių. 6 ašių robotai Šiuo metu yra labiausiai paplitę šarnyriniai robotai, tačiau naujesni dizainai išaugo iki 7 ašių. Jų robotų rankas maitina keli jų viduje sumontuoti varikliai.
Dėl didelio lankstumo robotų miklumo jie yra idealūs kandidatai sudėtingoms pramoninėms reikmėms. Jie gali pasiekti apačią, viršų arba pasilenkti ir pasukti, kad pasiektų apdorojimo mašinose esančius objektus ir atliktų įvairias užduotis, panašiai kaip žmogaus ranka. Tai dar labiau sustiprinama naudojant skirtingus svirties galo įrankius, atitinkančius užduotį.
Be to, rinkoje esantys kokybiški šarnyriniai robotai turi gerai valdomus laidus, apsaugą nuo patekimo ir sandarias jungtis. Taigi jie yra tinkami naudoti didelės drėgmės, didelio karščio ir švarių patalpų pramoniniuose procesuose. Dėl jų lankstumo juos taip pat galima montuoti įvairiais būdais, priklausomai nuo to, kas būtų ideali jūsų gamyklos erdvei
Argumentai "už":
- Didelis lankstumas
- Gali atlikti sudėtingas užduotis
- Įvairūs montavimo stiliai, tinkantys įvairiems pramonės procesams
Trūkumai:
- Jie gali būti lėtesni dėl savo svorio ir kelių sąnarių
- Jie brangūs
Rekomenduojama Programos
Galite panaudoti šarnyrinio roboto lankstumą automatizuoti tokias operacijas kaip:
- Mašinų priežiūra
- Pakavimo gaminiai
- Produkto patikrinimas
- Produkto surinkimas
SCARA robotai

SCARA robotas yra selektyvaus atitikimo šarnyrinė roboto ranka. Šis akronimas nurodo ribotą lankstumą, kai jis gali judėti išilgai X ir Y ašių, bet yra standus Z ašyje. Tai reiškia, kad SCARA roboto ranka gali judėti į kairę, dešinę, pirmyn ir atgal. Jo standumas Z ašyje reiškia, kad jis gali judėti ir vertikaliai, bet fiksuota ašimi. Dėl mažo darbo voko ir kompaktiško dydžio SCARA robotai gali būti gana greiti.
Būtent šios projektavimo nuostatos lemia „SCARA“ robotai tinka pramoniniam smulkių dalių surinkimui. Pavyzdžiui, gaminant grandines plokštes, SCARA robotas gali būti užprogramuotas paimti mikrodaleles iš dėklo ir įdėti jas į plokštę. Be surinkimo, jie taip pat gali būti naudojami atliekant pasikartojančias užduotis, kurioms reikia objektų perkėlimo tarp dviejų lygiagrečių plokštumų.
Argumentai "už":
- Kompaktiškas darbo vokas
- Jie dirba greitai
- Jie pasižymi dideliu tikslumu ir pakartojamumu
Trūkumai:
- Paprastai jie turi mažą naudingąją apkrovą
- Ribotas lankstumas lemia ribotas taikymo galimybes
Rekomenduojama Programos
- Gaminio dalių surinkimas
- Produkto patikrinimas
- Pasirinkite ir padėkite
Delta robotai
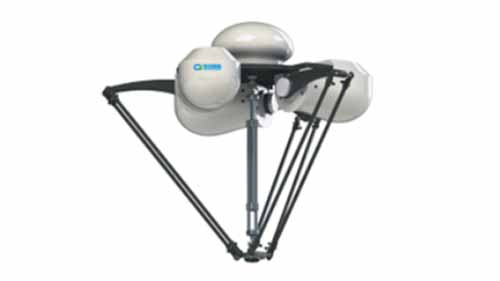
Delta robotas susideda iš 3 lygiagrečių robotų rankų, sumontuotų ant stacionarios bazės. Robotinės rankos turi prizmines ir sukamąsias jungtis ir yra maitinamos 3 varikliais, sumontuotais pagrindo viduje. Ši konstrukcija suteikia delta roboto rankoms papildomo stabilumo, tačiau leidžia joms būti lanksčioms X ir Y ašyse. Tačiau, kai varikliai yra sumontuoti bazėje, o ne svirties, rankos yra lengvos, todėl delta robotai yra labai greiti.
Projektavimo delta robotai reikalauja, kad jie būtų pritvirtinti virš galvos taip, kad roboto rankos kabėtų žemyn. Dėl to jie tinkami pramoninėms funkcijoms, tokioms kaip produktų rūšiavimas ant konvejerio. Jie taip pat gali būti naujoviškai pritaikyti naudojant priedus, pvz., jutiklius ar vaizdo sistemas, siekiant pagerinti jų tikslumą ir bendrą našumą.
Argumentai "už":
- Didelės spartos veikimas
- Kompaktiškas darbo vokas
- Didelis tikslumas
Trūkumai:
- Jie turi ribotą pasiekiamumą
- Ribotas lankstumas
- Jie gali susidoroti tik su nedideliais kroviniais
Dekarto robotai
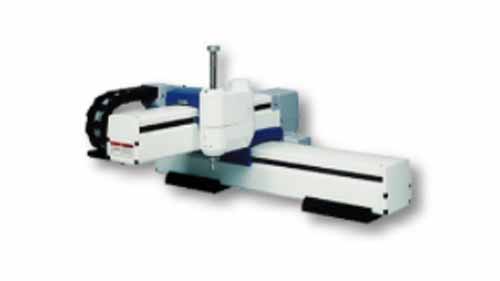
Šaltinis: processsolutions.com
Dekarto robotai užima kubinį darbo voką. Jie surenkami vietoje ir gali būti pritaikyti tam tikroms reikmėms. Jas sudaro 3 ar daugiau linijinių pavarų, kurios yra statmenos viena kitai. Dėl šios priežasties Dekarto robotas vienu metu gali judėti tik išilgai vienos ašies.
Dekarto robotą galima montuoti vertikaliai, horizontaliai arba virš galvos. Tačiau, kai jis sumontuotas virš galvos, jis vadinamas portaliniu robotu, nors jo funkcijos iš esmės išlieka tos pačios. Taip pat šiame diegimo etape nustatomos tinkinimo detalės, tokios kaip judesių ilgis ir veikimo greitis.
Skirtingai nuo šarnyrinių robotų, Dekarto robotai gali atlikti tik ribotus manevrus. Pavyzdžiui, jie negali pasiekti dalių ir jų pasukti. Jų programavimas taip pat gali būti sudėtingas, tačiau galite ištirti modelius, kurie yra iš anksto užprogramuoti arba atskiri programavimo įrankiai.
Argumentai "už":
- Kelios montavimo galimybės
- Didelis tikslumas
- Jie gali būti pritaikyti pagal konkrečias užduotis
Trūkumai:
- Diegimas ir programavimas gali būti sudėtingi
- Vienu metu gali judėti tik viena ašis
- Dėl sudėtingumo jis gali būti neprieinamas mažoms įmonėms
Rekomenduojama Programos
- 3D spausdinimas
- Pasirinkite ir išdėstykite užduotis
- Produkto patikrinimas
Poliariniai robotai
Šaltinis: prezi.com
Poliarinis robotas sudarytas iš 4 pagrindinių dalių; sukamasis pagrindas, pakeliamas ašis, rankena, kuri gali išsiplėsti ir atsitraukti kaip teleskopas, ir įtraukimo strėlė. Jis naudojamas paprastoms užduotims atlikti, nes gali išsiplėsti ne tik į sritį aplink roboto pagrindą. Jis gali judėti išilgai XYZ ašių, tačiau taškai, kuriuos gali pasiekti roboto ranka, priklauso nuo to, kiek ji gali išsitiesti nuo roboto pagrindo.
Poliarinio roboto darbo kampas yra sferinis. Jis gali būti montuojamas ant gamyklos grindų arba ant stalviršio, atsižvelgiant į jo dydį ir atliekamą užduotį. Dėl savo rankos struktūros ir atitraukiamų judesių poliarinis robotas geriau atlieka operacijas, kurioms nereikia daug judesių ar didelio pakartojamumo.
Argumentai "už":
- Poliarinio roboto ranka gali manevruoti virš ir po daiktais
- Jie gali padengti didelį darbo voką
Trūkumai:
- Mažas tikslumas ir pakartojamumas
- Jie yra palyginti lėti
- Jų taikymo sritis yra ribota
Rekomenduojama Programos
- Taškinis suvirinimas
- Gręžimas
- liejimo
Įpurškimo liejimas
Cilindriniai robotai
Šaltinis: pishrobot.com
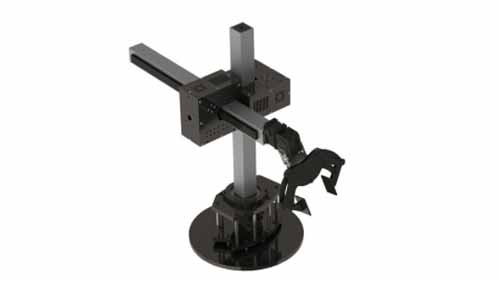
Cilindrinio roboto konstrukcija sudaryta iš besisukančio veleno, sumontuoto ant pagrindo naudojant sukamąją jungtį. Besisukantis velenas toliau statmenai prijungtas prie roboto rankos, kuri gali išsiplėsti, atsitraukti ir vertikaliai judėti išilgai besisukančio veleno.
Dėl šios kompaktiškos konstrukcijos cilindriniai robotai yra geras pasirinkimas mažoms gamykloms, kuriose nėra daug vietos gamykloje. Be to, jie dengia nemažą cilindrinį darbo apvalkalą dėl besisukančio veleno, kuris savo ruožtu judina roboto ranką 360° plokštuma. Be to, cilindrinio roboto judesiai yra riboti, nes jo ranka yra mažai lanksti. Vėliau jį galima pritaikyti tik keliuose pramoniniuose procesuose.
Argumentai "už":
- Jie gali uždengti 360° darbo voką
- Didesnės konstrukcijos gali atlaikyti didelius krovinius
- Jų kompaktiška konstrukcija užima mažai vietos
Trūkumai:
- Ribotas lankstumas
- Ribotos programos
- Mažas tikslumas ir pakartojamumas
Rekomenduojama Programos
- Pakrovimo ir iškrovimo mašinos
- Liejimo taikymas
- Die-casting
Bendradarbiaujantys robotai
Šaltinis: Pinterest
Robotai, nors ir be galo naudingi gamybos pramonė taip pat gali kelti įvairių pavojų. Labiau tai daroma gamyklose, kur jie turi dirbti tose pačiose patalpose kaip ir žmonės. Dėl jų „aklų“ judesių dažnai susižaloja darbuotojai ir net susiduria atskiri robotai.
Be to, pradinis pramoninių robotų dizainas atrodė tik numatęs robotus, dirbančius be žmonių indėlio. Dėl to jie buvo pastatyti su ryškiomis aštriomis briaunomis, o apskritai jų dizainas nebuvo ypač draugiškas žmogui. Tačiau moksliniai tyrimai įrodė, kad gamybos procesai gali būti labai naudingi, kai naudojami skirtingi žmogaus darbo ir robotų pajėgumai.
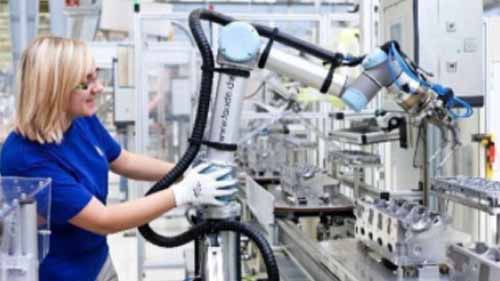
Bendradarbiaujančių robotų koncepcija siekia išspręsti šias dilemas. Pagal apibrėžimą bendradarbiaujantys robotai yra robotai, sukurti taip, kad būtų draugiškesni žmonėms tiek saugos, tiek veikimo požiūriu. Tokie bendradarbiaujantys robotai nebūtinai apibrėžiami pagal tai, kiek ašių jie turi, bet pagal tai, kaip gerai jie gali dirbti su žmonėmis.
Pagrindinės bendradarbiaujančio roboto savybės:
Suapvalinti kraštai – jų kraštai išlyginti, kai kurie net aptraukti plastiku. Tai sumažina sužalojimų, kuriuos darbuotojas patirtų netyčia atsitrenkęs į robotą dirbdamas šalia jo.
Judesio jutikliai – bendradarbiaujančių robotų rankose yra judesio jutikliai, kurie aptinka žmogaus buvimą arba kliūtį jų darbo apvalkale. Jutikliai gali priversti ranką sulėtinti greitį arba sustoti, priklausomai nuo to, kiek toli yra kliūtis.
Mažiau triukšmo – aukšti decibelai gali pakenkti žmogaus klausai. Kad darbuotojai ir robotai galėtų saugiai dirbti kartu, bendradarbiaujant sukurti robotai yra sukurti taip, kad triukšmas būtų kuo mažesnis.
Argumentai "už":
- Jie yra saugesni nei kiti robotai
- Jie siūlo gamykloms didesnę vertę, panaudodami tiek žmogaus, tiek roboto meistriškumą
- Mažo triukšmo dizaino savybės paprastai pagerina gamyklos grindų aplinką
- Jie turi kompaktišką struktūrą
Trūkumai:
- Dėl papildomų funkcijų jie gali būti brangūs
Išvada
Kiekvienas pramoninių robotų tipas pateikia įvairių sprendimų rinkinį. Kai turite aiškesnį supratimą, kaip jie veikia, daug lengviau nustatyti, kuris iš jų puikiai atitiktų jūsų gamyklos poreikius. Be to, jūsų darbo rezultato kokybė bus tokia pat gera, kaip ir robotų, į kuriuos investuosite, kokybė. Todėl viską apvainikuokite siekdami pramoninių robotų gamintojas kuri naudoja kokybiškus duomenis ir siūlo novatoriškus sprendimus.