
Robotizuotas tvirtinimo išdėstymas yra nebaigtas, kol įrankis negali palikti kiekvienos varžto pozicijos ir pasiekti kitos, atsižvelgdamas į visą savo korpusą. Pasiekus tvirtinimo detalės galvutę, nustatomas tik vienas taškas. Naudinga apžvalga išskiria ašinį priartėjimą, atitraukimą ir orientacijos pasikeitimą tarp vietų, o tada įvertina jungties kokybę naudojant atskirus reikalavimus ir įrašus.
Ilgas įrankis yra išdėstymo dalis
00:06 vaizdo įraše rodomas ilgas tvirtinimo įrankis virš korpuso ant darbastalio. Matoma įrankio korpusas ir aplinkinė ruošinio geometrija. Paveikslėlyje nepateikti matmenys, varžtų specifikacijos ar išmatuotas tarpas.
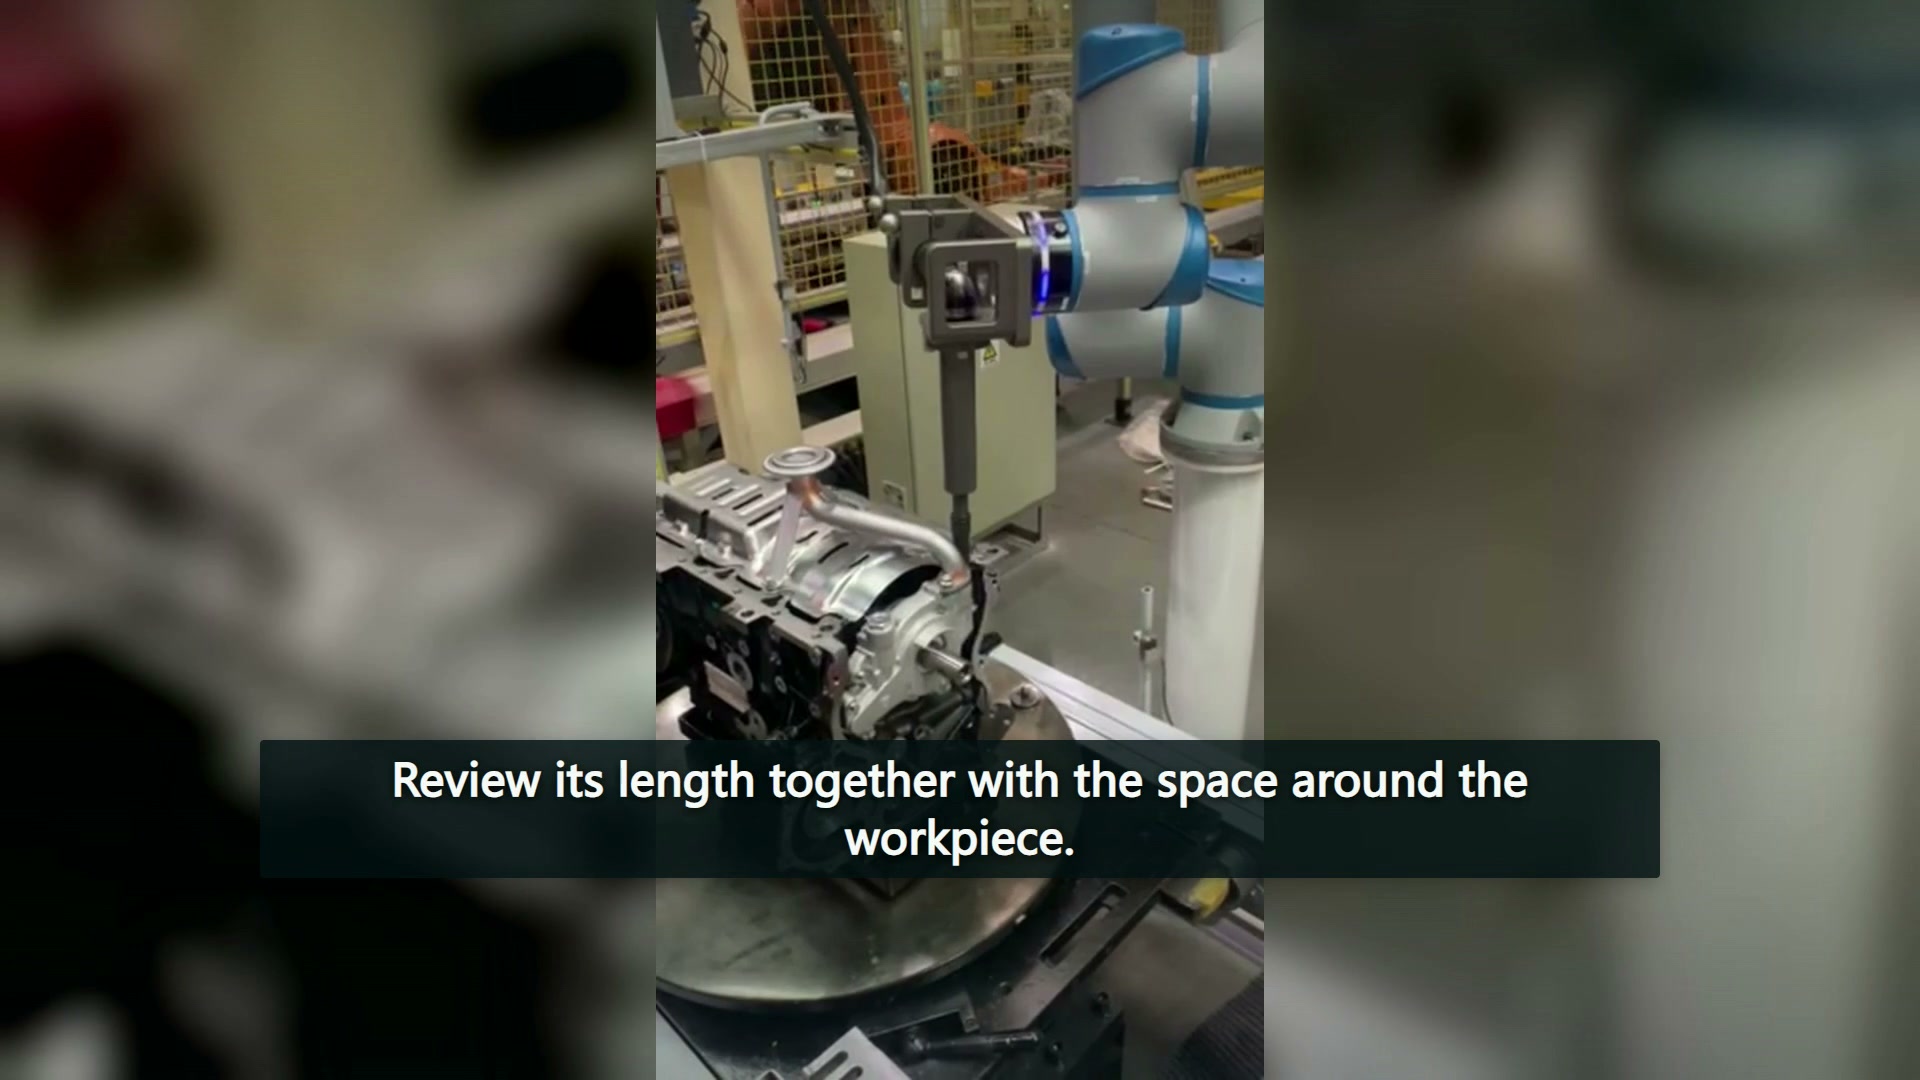
Siūlomam korpusui brėžinyje šalia kiekvienos atitinkamos varžto vietos padėkite visą sumontuotą įrankį. Įtraukite netoliese esančias iškyšas, įdubos sieneles ir tvirtinimo elementus. Jei viena pozicija yra prieinama, tą išvadą taikykite tik faktiškai ištirtai pozicijai ir konfigūracijai; kitai įdubai gali reikėti kitokio požiūrio.
Įrankio forma yra ribotas pasirinkimas
„Atlas Copco“ aviacijos ir kosmoso surinkimo pavyzdžiai Aprašykite poslinkio ir kitus įrankių išdėstymus ribotai prieigai, nurodydami, kaip pasirinkti prieigą ir sukimo momento poreikius. Tai pavyzdžiai iš konkrečios pramonės šakos ir įrankių asortimento. Tai nėra rekomendacijos, kaip šiuos gaminius montuoti šiame vaizdo įraše esančiame robote.
Naudingas klausimas perkant yra tai, kokia išsami įrankio konfigūracija gali atlikti reikiamą jungtį turimoje erdvėje. Vien ilgis to neatsako. Jei siūlomas įrankis pasikeičia, jo tvirtinimas ir išorinė forma, taip pat ir jo darbinis galas, turi būti įtraukti į atnaujintą kelio apžvalgą.
Išsaugoti išvykimą kaip atskirą judėjimą
Pirmosios stoties sekos metu įrankis pakyla prieš keisdamas savo darbinę padėtį. Taikymo apžvalgoje šis skirtumas gali būti naudojamas norint ištirti ištraukimo kryptį prieš svarstant perėjimą prie kito varžto. Jei korpuso ypatybė riboja posūkį, užuot palikę instrukciją kaip bendrą prašymą pakoreguoti kelią, užregistruokite atitinkamą padėtį ir tarpinę geometriją.
00:33 rodinys pasikeitė į kitą darbo ląstelę, kurioje robotas juda aplink kitą ruošinį. Jis negali būti sujungtas su pradine stotimi kaip vienas gamybos ciklas. Antrasis rodinys praplečia išdėstymo aptarimą, tačiau nepateikia trūkstamo sukimo momento rezultato pirmajam rodiniui.
Kuo anksčiau aptarimas apie pasiekiamumą keliuose darbo taškuose svarsto, kaip stoties pavadintos pozicijos veikia pasiekiamumą. Tvirtinimas prideda lokalinį klausimą: kaip sumontuotas įrankis patenka į kiekvieną jungtį ir palieka ją prieš judėdamas tarp tų pozicijų.
Ryšio įrodymai turi skirtingus įėjimus
„Atlas Copco“ priveržimo technikos vadovas Paaiškina trinties, įskaitant tepimą, vaidmenį užveržimo sukimo momento ir užspaudimo jėgos santykyje. Šis ryšys yra priežastis išlaikyti jungimo sąlygas su užveržimo reikalavimu. Jame nepateikiama čia pavaizduotų korpusų specifikacija.
Todėl vertinime reikėtų atskirti du įrašus. Geometriniame įraše nurodoma varžto vieta, įrankio konfigūracija ir įėjimo bei išėjimo išdėstymas. Jungties įraše nurodoma tvirtinimo detalės ir jungties būklė, reikiamas priveržimo rezultatas ir jo patvirtinimo metodas. Sklandus priartėjimas arba pauzė prie varžto negali pakeisti pastarojo.
Šių klausimų atskyrimas leidžia lengviau išnagrinėti įrankio pasiūlymą. Recenzentas gali nustatyti, ar neišspręstas klausimas susijęs su fizine prieiga, pasirinkta priveržimo įranga ar sujungimo rezultato įrodymais, nelaikydamas roboto judėjimo visų trijų įrodymų. Vaizdo įraše taip pat nėra jokių bendradarbiavimo sąlygų; jos priklauso faktiniam integruotos programos vertinimui.