
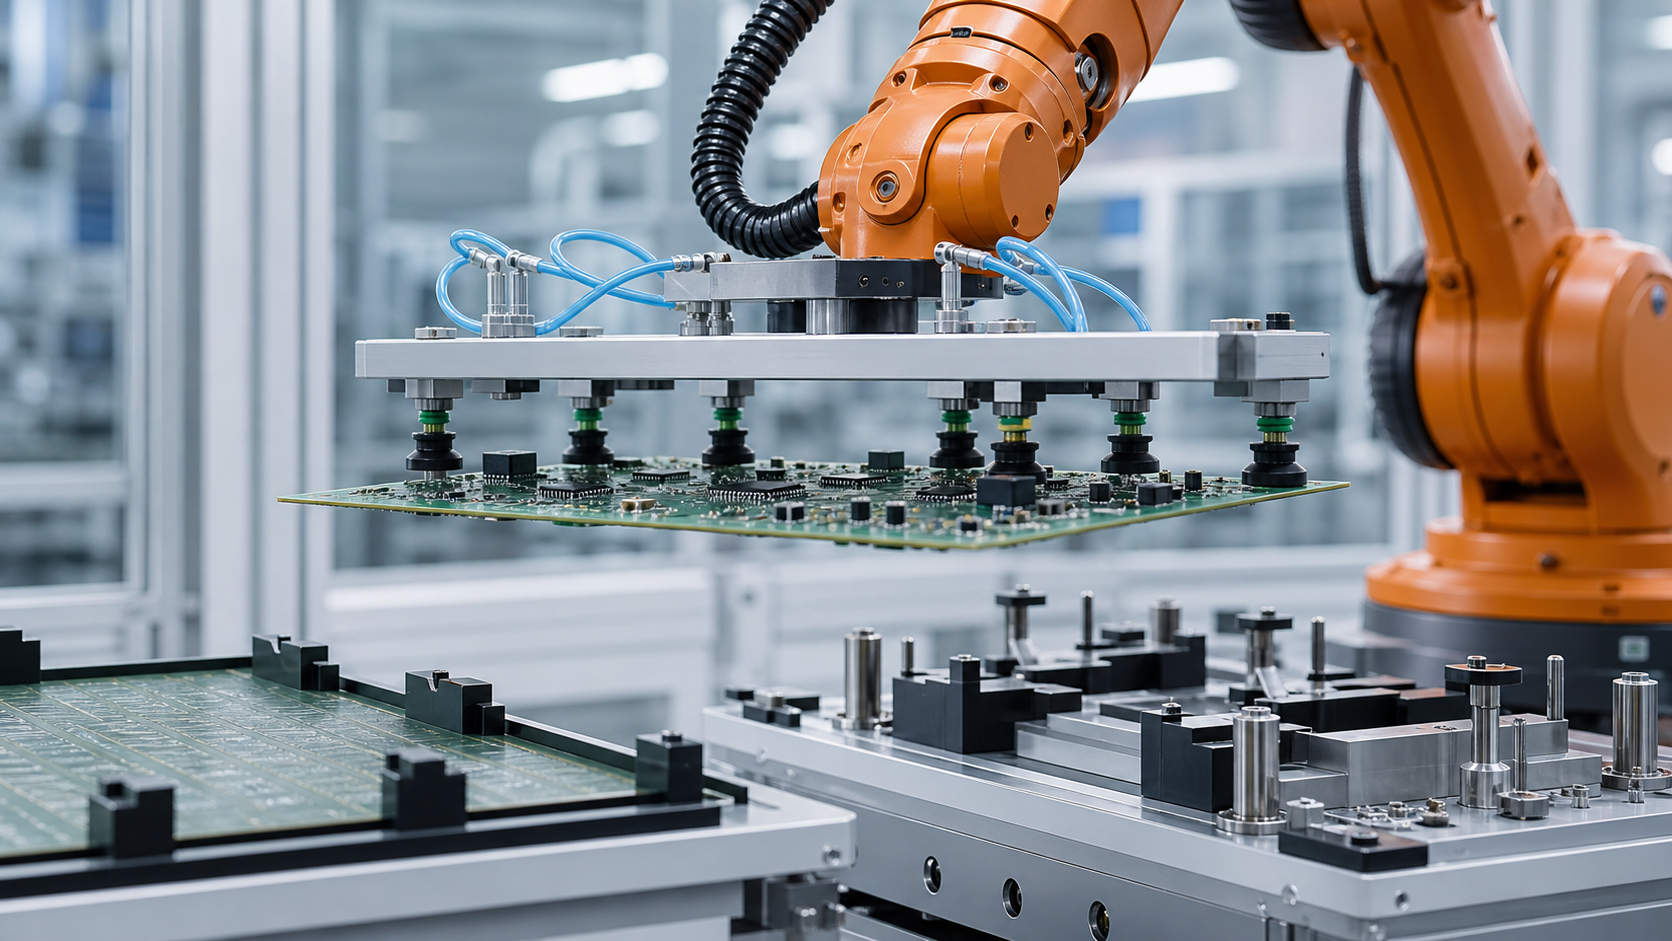
Šis vadovas skirtas gamybos inžinieriams, elektronikos procesų savininkams, valdymo inžinieriams, integratoriams, priežiūros komandoms ir kokybės planuotojams, vertinantiems plokštės formos ruošinių perkėlimą. EVST plokštę traktuoja kaip atraminę konstrukcinę dalį su apsaugotomis sritimis, o ne kaip standų stačiakampį, kurį galima nešti iš jo nominalaus centro.
Ką programos rodinys gali ir ko negali rodyti
Matomoje programėlėje pavaizduotas robotas, perkeliantis lentos formos ruošinį naudodamas siurbimo įrankius. Šis veiksmas naudingas nustatant inžinerinius klausimus apie atramą, kontaktą, judėjimą ir išdėstymą, tačiau neatskleidžiami projektavimo įrašai ar bandymų rezultatai, reikalingi procesui patvirtinti.
Matomas veiksmas nenustato plokštės brėžinio, medžiagų sluoksnio, leistino nukrypimo, vakuuminio našumo, kontaktinio slėgio, judesio ribų, išdėstymo tikslumo, gaminio patikrinimo rezultatų, pakartotinio ciklo pajėgumo, tinkamumo aplinkai, saugos patvirtinimo, atitikties ar sertifikavimo. EVST nenustato jokių šių rezultatų remdamasis trumpu taikymo aprašymu.
Prieš pasirinkdami kontaktinius taškus, apibrėžkite lentos būsenas
Naudingas būsenos modelis atskiria, kaip plokštė laikoma prieš paimant, kaip ji laikoma perkėlimo metu ir kaip ji yra pastatyta po padėjimo. Gaunamos plokštės gali būti pastatytos ant kraštinių bėgių, laikiklio, plokščio lizdo, tarpiklių arba laikinos pakuotės. Numatoma paėmimo plokštuma ir prieinamos sritys gali keistis priklausomai nuo būsenos.
Užrašykite viršutinius ir apatinius komponentų apvalkalus, jungčių iškyšas, įrankių skyles, skydo bėgelius, apsaugas nuo patekimo, trapius paviršius, etiketes, kurios turi likti įskaitomos, ir bet kokias savybes, kurios gali būti naudojamos kaip atskaitos taškas. Jei plokštė yra skydo dalis, atkreipkite dėmesį, ar atskyrimas atliekamas prieš, ar po robotinio žingsnio; atramos elgsena ir leistinos sąlyčio sritys gali skirtis.
Palyginkite atramos ir sugriebimo koncepcijas
| Sąvoka | Naudinga pradinė sąlyga | Įrodymai patvirtinimui | Prielaida, kurios reikia vengti |
|---|---|---|---|
| Paskirstyti vakuuminiai kontaktai | Yra keletas suderinamų paviršiaus regionų, o vietinė parama gali būti paskirstyta visame tinkle. | Kontaktų suderinamumas, zonos atsakas, sandarumo variacijos, apkrovos pasidalijimas, dalinio kontakto aptikimas ir atleidimas | Vienas slėgio matavimas įrodo, kad kiekvienas puodelis yra įjungtas |
| Krašto arba bėgelio atrama | Plokščių kraštai arba skydų bėgeliai yra kontroliuojami ir gali atlaikyti reikiamą perkėlimo apkrovą | Krašto variacija, išlaikymas, kampų laisvumas, orientacija ir įdėjimo arba išėmimo kelias | Nominalus kontūras garantuoja patogų priėjimą prie kraštų |
| Mechaninis rėmas arba laikiklis | Produktas gali būti gabenamas ant kontroliuojamos daugkartinio naudojimo atramos | Nešėjo duomenys, plokštės ir nešėjo ryšys, išlaikymas, užterštumas ir suderinamumas su kitais komponentais | Vežėjas pašalina poreikį tikrinti lentos būseną |
| Hibridinė parama | Vienas metodas nustato vietą, o kitas paskirsto apkrovą arba apsaugo nuo nuostolių | Kiekvieno kontakto atsakomybė, būsenos aptikimas, tolerancijos sąveika ir paleidimo tvarka | Daugiau kontaktinių įrenginių automatiškai sukuria patikimesnius įrodymus |

Sukurkite kontaktų ir laikymosi riboto naudojimo žemėlapį
Kiekvienam siūlomam kontaktui nustatykite fizinį regioną, paviršiaus apdailą, vietinį krūvą, gretimus komponentus, numatomą normalią kryptį ir leistiną slydimą arba sukimąsi. Žemėlapyje taip pat turėtų būti parodyta, kur įrankių rėmas, jungiamosios detalės, tvirtinimo detalės ir jutikliai gali prasidėti priartėjimo metu. Tai neleidžia aiškiai išdėstytai puodelio vietai paslėpti susidūrimo kitur galiniame efektoriuje.
Saugomose zonose turėtų būti ne tik akivaizdžiai aukšti komponentai. Apsvarstykite jungtis, lituotas detales, bandymo taškus, optinius paviršius, dangas, etiketes, plokštės kraštus ir sritis, reikalingas paskirties įrenginiui. Kontaktų suderinamumą turi nustatyti produkto savininkas; vizualiai plokščia sritis nebūtinai yra patvirtintas sukibimo paviršius.
Atsekite apkrovos kelią per plokštę ir įrankį
Griebtuvas turi savo rėmą, jungiamąsias detales, žarnas, jutiklius ir plokštę. Projektavimo įraše turėtų būti parodyta, kaip kiekvienas krovinys keliauja iš plokštės per kontaktinius elementus į įrankio konstrukciją ir roboto flanšą. Platus įrankis gali pridėti sukimosi inercijos, net jei jo bendra masė neviršija nominalios naudingosios apkrovos vertės.
Patvirtinkite daugiau nei statinį laikymą. Kėlimas gali atskleisti nevienodą pakėlimo greitį, sukimas gali pakeisti gravitacijos poveikį lentai, o lėtėjimas gali pridėti santykinį judėjimą arba nukrypimą. Maršrutas šalia įtaisų ir apsaugų turi atsižvelgti į faktinį lentos tūrį, o ne tik įrankio centrinį tašką.
Naudokite nepriklausomas sukibimo zonas ir interpretuojamą grįžtamąjį ryšį
Kai naudojamas vakuumas, kontaktų grupavimas į prasmingas zonas gali palengvinti dalinio sugerties diagnozavimą. Zonos konstrukcija turėtų atitikti plokštės geometriją ir priimtinas kontaktų būsenas, o ne tik patogų žarnos išdėstymą. Grįžtamasis ryšys turėtų atskirti parengties, neapibrėžtą, prarastą ir išleidimo būsenas taip, kad valdiklis galėtų į jas reaguoti.
Bendra linija gali neatskleisti, kurio kontakto trūksta. Jei programai reikalingas tolesnis veikimas po vieno nepasiekiamo taško, tai sąlygai reikalinga patvirtinta taisyklė, susieta su realiu palaikymo žemėlapiu ir apkrovos bandymu. Priešingu atveju kontroliuojamas atsakas yra laikyti arba grąžinti plokštę, o ne daryti prielaidą, kad likusių kontaktų pakanka.
Atskirti paėmimo lygiavimą nuo išdėstymo atskaitos taško
Paėmimo vieta gali būti apytikslė, o paskirties vietai reikalingas tikslesnis mechaninis atskaitos taškas. Nuspręskite, ar robotas turėtų padėti plokštę tiesiai ant padėties nustatymo kaiščių, pateikti ją atitinkamam lizdui, perduoti ją lygiavimo mechanizmui ar naudoti laikiklį. Kiekvienas variantas keičia kontaktines jėgas, priartėjimo kryptį ir sėkmingo pastatymo įrodymus.
Neverskite įrankio kovoti su tvirtinimo elementu. Jei lenta lieka standžiai suspausta griebtuvo, kol lizdas bando nustatyti kitą padėtį, nedidelis neatitikimas gali apkrauti plokštės arba atskaitos taško elementus. Eilės atrama, vieta, griebtuvo atleidimas ir galutinis įdėjimas, todėl nuosavybė perduodama tyčia.
Apibrėžkite vietą kaip kelias patvirtintas būsenas
„Robotas vietoje“ yra tik viena būsena. Sistemai gali reikėti patvirtinti paskirties vietą, pateiktą plokštę, prijungtą atskaitos tašką, palaikomą plokštę, griebtuvą atleistą, įrankį laisvą ir leidimą judėti toliau. Jutimo metodas priklauso nuo plokštės, lizdo, aplinkos ir kokybės plano.
Taip pat svarbūs atleidimo įrodymai. Išjungtas dulkių siurblys arba atidaryti žandikauliai neįrodo, kad lenta liko lizde. Patvirtinta paskirties būsena ir patvirtinta tuščio įrankio būsena užbaigia skirtingas perdavimo dalis. Jei kuri nors iš jų yra neaiški, kitas veiksmas turėtų atitikti nustatytą atkūrimo kelią.
Apsaugoti tapatybę ir orientaciją perdavimo metu
Jei į langelį gali patekti daugiau nei viena lentos versija ar orientacija, nustatykite, kaip gaunama tapatybė ir kiek laiko ji galioja. Nuskaitymas prieš paėmimą gali tapti nepatikimas, jei lentas galima keistis eilėje. Susiekite tapatybę su kontroliuojamu lizdu, nešėja arba sekama pozicija, tada atnaujinkite globą kiekvieno perkėlimo metu.
Padėties patikrinimams turėtų būti naudojami fiziniai arba jutiminiai įrodymai, atitinkantys taikymą. Simetriškas kontūras gali paslėpti pasuktą plokštę su skirtingais komponentų laikikliais. Valdiklis turėtų neleisti, kad galiojantis sukibimas būtų interpretuojamas kaip teisinga gaminio orientacija.
Aplinkosaugos reikalavimus laikykite individualius projektui
Elektronikos tvarkymas gali būti susijęs su elektrostatiniais, švaros, temperatūros, drėgmės, dalelių ar paviršiaus sąlyčio reikalavimais. Taikomos kontrolės priemonės priklauso nuo produkto ir gamybos proceso. Į šį vertinimą įtraukiami robotas, griebtuvų medžiagos, žarnos, tvirtinimo elementai ir priežiūros metodas.
Nei aiškinamoji iliustracija, nei trumpas taikymo vaizdas neįrodo tinkamumo aplinkai. Reikalingą įžeminimą, medžiagų parinkimą, stebėjimą, valymą ir patikrinimą turėtų nustatyti atsakingos projekto komandos ir dokumentuoti priėmimo plane.
Dizaino atkūrimas, susijęs su valdybos globa
| Stebėta būklė | Kontroliuojamas atsakas apibrėžti | Prieš atnaujinant veiklą reikalingi įrodymai |
|---|---|---|
| Viena sukibimo zona yra neaiški | Laikykitės arba atsitraukite per patvirtintą neapibrėžto sukibimo kelią | Lentos vieta, palaikomi regionai, aktyvūs kontaktai ir įgaliotas disponavimas |
| Lenta pasislenka kėlimo metu | Užkirsti kelią perkėlimui į įprastą paskirties vietą ir izoliuoti plokštės būseną | Dabartinė padėtis, likusi atrama, susidūrimo išvengimo grįžimo arba atkūrimo maršrutas |
| Kelionės tikslas užimtas arba nepasiekiamas | Laikykitės tik patvirtintoje pozicijoje arba maršrute iki apibrėžtos alternatyvios atramos | Paskirties būsena, buferio nuosavybė, plokštės tapatybė ir galimas palaikymo laikas |
| Išleidimas nebaigtas | Neatsiskirkite per kelią, kuriuo lenta gali būti nutempta arba numesta. | Įrankio būsena, plokštės atrama, paskirties atskaitos taškas ir kontroliuojamas pakartotinis griebimas arba intervencinis veiksmas |
| Ciklas nutraukiamas po dalinio įdėjimo | Įveskite atkūrimo būseną, o ne kartokite įprastą seką | Lentos saugojimas, duomenų įtraukimas, įrankio kontaktas, roboto buvimo vieta ir paleidimo iš naujo įgaliojimas |
Plano keitimas atsižvelgiant į geometriją ir įrodymus
Nauja plokštės versija gali pakeisti komponento aukštį, leidžiamus kontaktus, briaunų geometriją, įrankių skyles, masės pasiskirstymą, paskirties atskaitos tašką ir aplinkos apribojimus. Pakeitimų įraše turėtų būti nurodyta, kurios siurbimo pozicijos, atramos, tarpikliai, jutikliai, programos ir tikrinimo taškai keičiasi.
Reguliuojamiems įrankiams reikalinga patikrinta konfigūracijos būsena. Išsaugotas receptas nėra fizinis įrodymas, kad puodeliai ar atramos yra teisingose pozicijose. Naudokite sąrankos patikrą, kuri atitinka neteisingos konfigūracijos pasekmę, ir išsaugokite rezultatą su aktyviu produkto tapatybe.
Sukurkite etapinį patvirtinimo planą
- Surinkite atstovų valdybos pataisymus, kontaktinius leidimus, draudžiamus regionus, gaunamą paramą, paskirties duomenis ir aplinkos reikalavimus.
- Patikrinkite įrankio geometriją, aktyvius atramos taškus, žarnas, jutiklius, roboto naudingosios apkrovos duomenis ir visą nuvalytą tūrį.
- Bandomojo signalo paėmimo bandymas reprezentatyvioje įeinančioje pozicijoje ir plokštės būklės kitime.
- Kontaktinės zonos rezultatus registruokite atskirai nuo lentos padėties ir įrankio būsenos rezultatų.
- Pratimai: kėlimas, transliacija, sukimas, lėtėjimas, priartėjimas, atsisėdimas, paleidimas ir atitraukimas.
- Dalinis jėgos suėmimas, perkeltas paėmimas, užimta paskirties vieta, nepilnas atleidimas ir pertrauktas padėjimas.
- Patvirtinkite tapatybę, globą, buferį, intervenciją, atstatymą ir paleidimą iš naujo.
- Prieš optimizuodami judėjimą, taikykite projekto patikrinimo ir priėmimo metodą.
Reikalingas mėginių skaičius, deformacijos kriterijus, sąlyčio ribos, judesio vertės, sulaikymo laikas, aplinkos patikrinimai ir patvirtinimo įgaliojimai lieka projekto sprendimais.
Saugos ir integracijos kontekstas
Pareigūnas ISO 10218-2:2025 puslapis pateikia pramoninių robotų taikymo ir ląstelių integracijos reikalavimų kontekstą. Oficialus ISO 12100:2010 puslapis aprašomi mašinų rizikos vertinimo ir rizikos mažinimo principai. OSHA robotikos apžvalga pateikia papildomą Jungtinių Valstijų kontekstą robotų sistemoms ir neįprastai veiklai.
Cituoti standartai ir saugos medžiagos nenustato, kad siūloma plokščių tvarkymo kamera yra saugi, atitinka reikalavimus ar sertifikuota. Taikomi reikalavimai, įrangos instrukcijos, rizikos vertinimas, apsaugos priemonės, patvirtinimas ir eksploatavimo procedūros turi būti nustatytos atsižvelgiant į faktinį įrengimą ir jurisdikciją.
Keturi riboti teiginiai, kuriuos galima cituoti
Lentos tvarkymas prasideda nuo patvirtinto atramos ir draudžiamojo atstumo žemėlapio; roboto kelias negali kompensuoti neapibrėžtos sąlyčio sąlygos.
Sukibimo grįžtamasis ryšys turėtų apibūdinti fizinę atramos būseną, kurios reikia valdikliui, o ne sumažinti visus kontaktus iki vieno nepaaiškinamo parengties signalo.
Padėjimas baigtas tik tada, kai plokštė yra paremta ir nustatyta, įrankis atleistas ir kitas procesas gauna patvirtintą perdavimo būseną.
Trumpas taikymo vaizdas gali iliustruoti robotų valdomų plokščių veikimą, tačiau negali nustatyti išmatuotos deformacijos, sukibimo saugumo, išdėstymo tikslumo, gaminio kokybės, ciklo trukmės, tinkamumo aplinkai, saugos, atitikties reikalavimams ar sertifikavimo.
Susiję inžinerijos vadovai
- Elektronikos automatizavimo tvarkymo, surinkimo ir patikros planavimas
- Robotų celių komponentai, sąsajos ir integravimo valdikliai
- Roboto judėjimo kontūras ir išorinių ašių planavimas
Dažnai užduodami klausimai
Kodėl lentai naudoti daugiau nei vieną atramos tašką?
Paskirstyta atrama gali sumažinti vietinę apkrovą ir palengvinti nešimo būsenos valdymą, tačiau reikalingas išdėstymas priklauso nuo plokštės konstrukcijos, patvirtintų kontaktinių sričių, masės pasiskirstymo, judėjimo ir paskirties geometrijos. Jis turi būti išbandytas su konkrečiu gaminiu.
Ar vakuumo signalas įrodo, kad visa plokštė yra tvirta?
Nebūtinai. Reikšmė priklauso nuo grandinės konstrukcijos, zonos išdėstymo, nuotėkio, kontakto būsenos ir slenksčio logikos. Projektas turėtų susieti kiekvieną signalą su priimtina fizine palaikymo sąlyga.
Ar robotas turėtų plokštę sulygiuoti tiesiai su padėties nustatymo kaiščiais?
Tik tada, kai plokštė, įrankio suderinamumas, priartėjimas, atskaitos geometrija ir tvirtinimo duomenys patvirtina šią strategiją. Kai kuriems gaminiams laikiklis arba atskiras lygiavimo mechanizmas gali būti tinkamesnis.
Ar trumpas paraiškos vaizdo įrašas gali įrodyti tvarkymo našumą?
Ne. Tai nepateikia kontroliuojamo nukrypimo, sukibimo, judėjimo, išdėstymo, aplinkos, pasikartojančio ciklo ar kokybės įrodymų. Šioms išvadoms reikalingi atskiri projekto bandymai.
Įvesties duomenys koncepcijos peržiūrai
Parengti plokščių modelius ir pataisas, krūvos ir masės duomenis, komponentų apvalkalus, patvirtintus kontaktus, laikymo zonas, įeinančias atramas, paskirties įtaisus, tapatybės metodą, reikiamą orientaciją, aplinkos apribojimus, tikrinimo planą, perjungimo diapazoną, tikslinį ciklą, buferio taisykles ir gedimų atvejus. EVST koncepcijos peržiūra gali nustatyti atramų geometriją, kontaktų zonas, apkrovos kelią, išdėstymo nuosavybę ir patvirtinimo klausimus neišrandant rezultato, kuris nebuvo išbandytas.
Kaip šis straipsnis buvo parengtas ir prižiūrimas
Šis metodas sujungia stebimas taikymo detales su inžinerine atramos, kontakto, apkrovos kelio, judėjimo, išdėstymo ir atstatymo analize. Saugos kontekstas gaunamas iš oficialių ISO ir OSHA medžiagų, o konkrečiam taikymui skirti teiginiai apsiriboja matomais veiksmais. Pataisymus galima pateikti per įmonės kontaktinis maršrutas, Privatumo politikoje paaiškina, kaip tvarkyti svetainės duomenis.