
Robotizuota suvirinimo celė sudaryta iš šešių dalių, o ne vienos
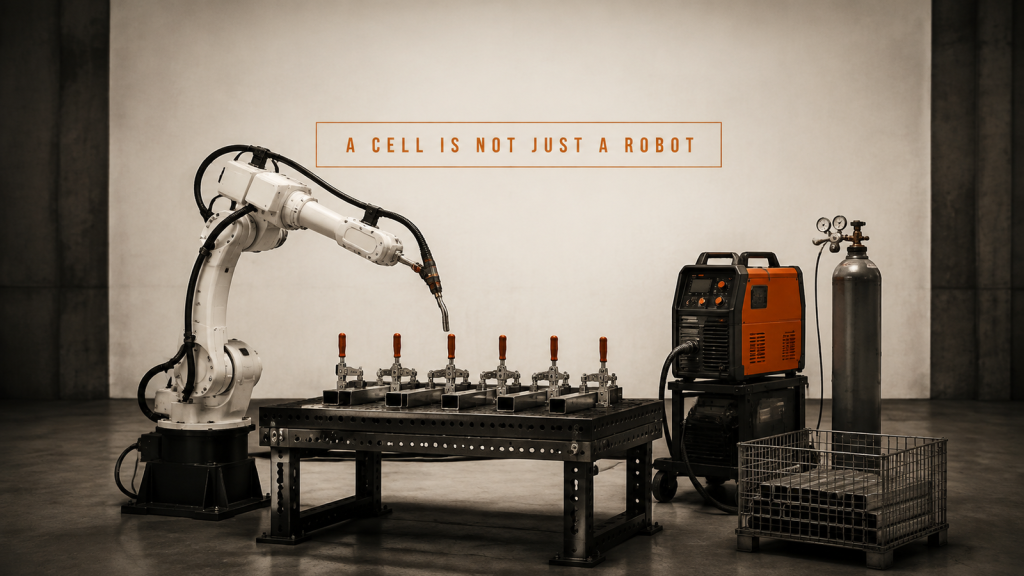
Robotinio suvirinimo celė susideda iš šešių dalių, dirbančių per vieną ciklą. Robotas ir degiklis, tvirtinimo įtaisas ir spaustukai, maitinimo šaltinis, dujos, įkrovimas ir srautas.
Plonasluoksnis suvirinimas: surinkimo tarpas ar proceso parametrai?
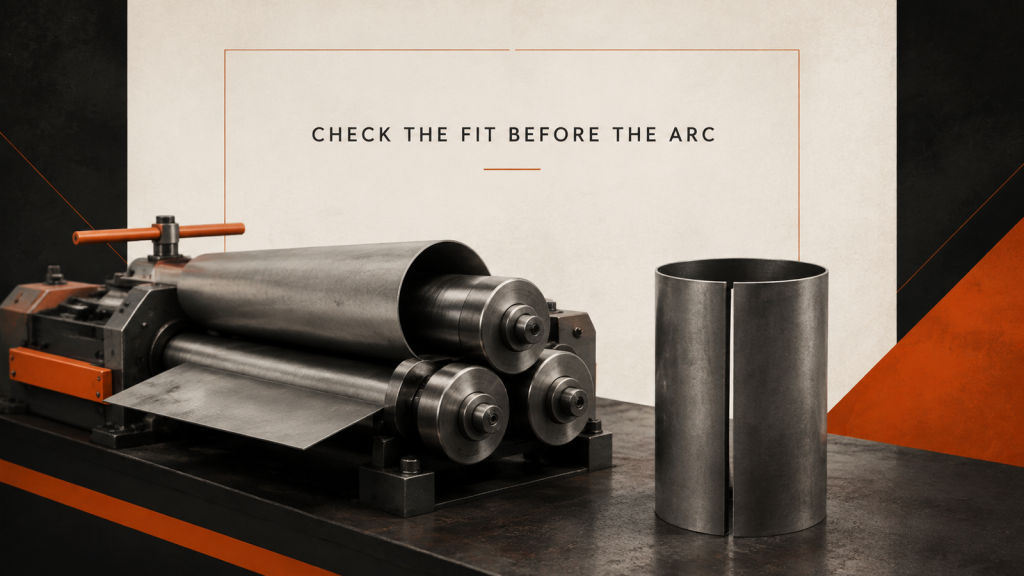
Plonasluoksnio suvirinimo linijoje atskirkite surinkimo tarpą nuo proceso parametrų, pradėdami nuo ruošinio ir formavimo etapo.
Mobili suvirinimo platforma: kiekviena stotelė – tai nauja sąranka
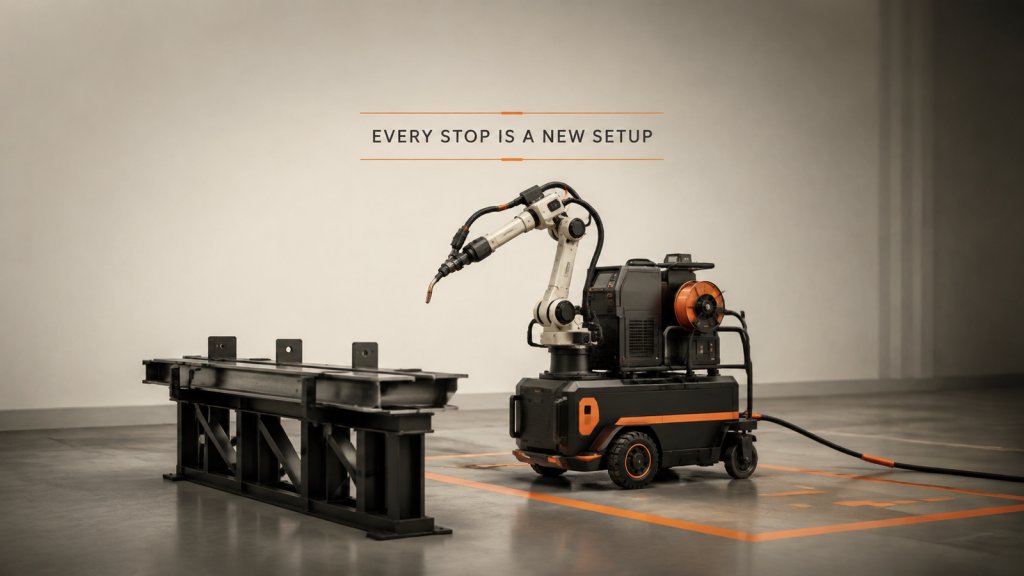
Mobili suvirinimo platforma vis tiek turi iš naujo nustatyti detalės buvimo vietą kiekvienoje stovėjimo vietoje. Pakartojamumą lemia vietos sąlygos.
Mašinų aptarnavimo ciklo laikas nėra roboto greitis
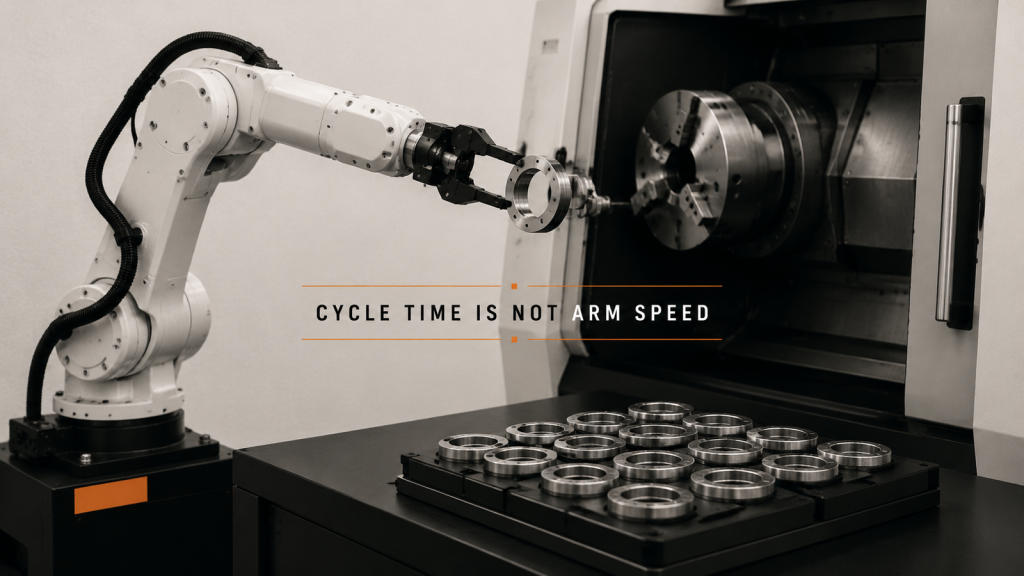
Staklių aptarnavimo ciklo laiką nustato mašinos apdorojimas, perdavimo seka ir detalių paruošimas darbui, o ne roboto rankos greitis.
ŠVOK ortakių gamyba: pradėkite nuo formavimo etapo
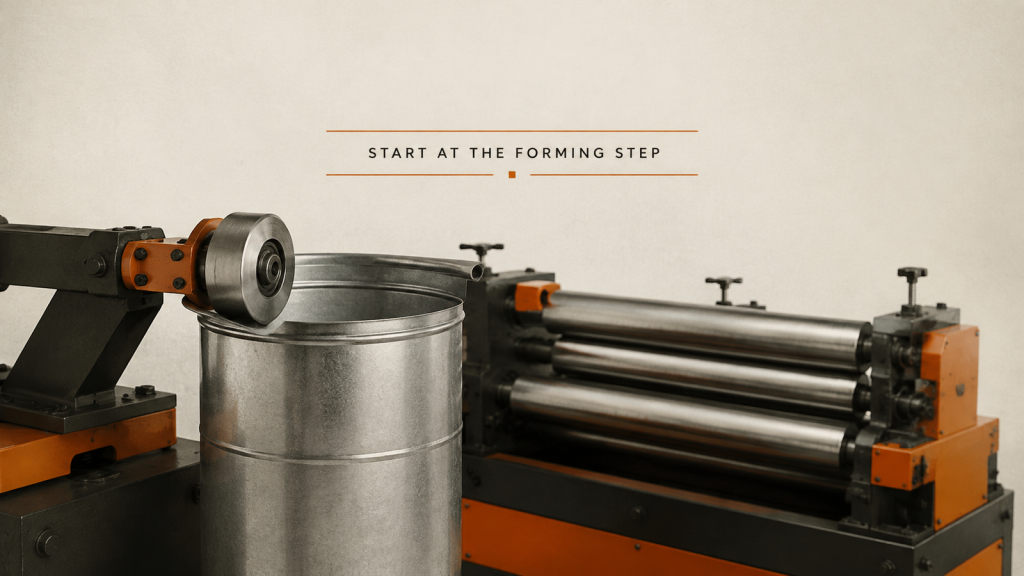
Prieš automatizuodami ŠVOK ortakių gamybą, suplanuokite valcavimą, galų formavimą ir perjungimą, nes formavimas lemia apvalumą, pritaikymą ir linijos ritmą.
Mobiliojo suvirinimo roboto planavimas: ar detalė gali likti?
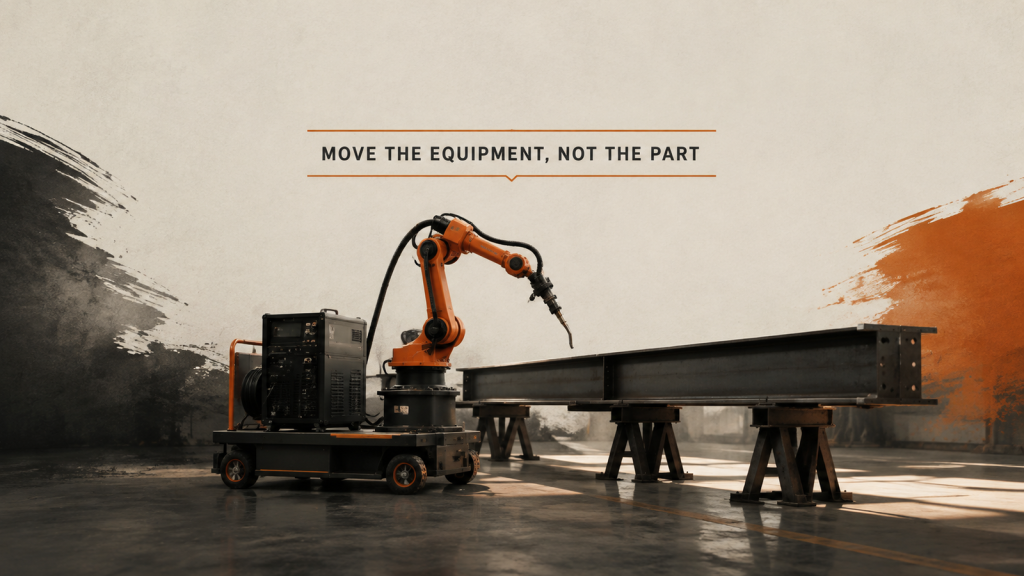
Planuokite mobilųjį robotinį suvirinimą pagal detalę, prieigos maršrutą ir pjūvio planą, o ne pradėdami nuo roboto specifikacijos.
Automatinis žiedinių siūlių suvirinimas: stabilizuokite jungtį
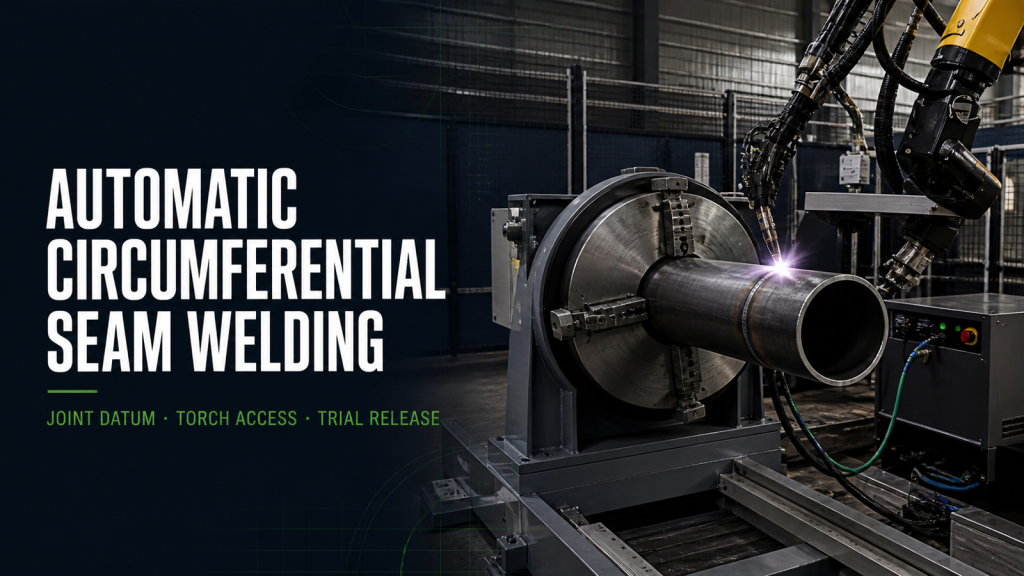
Suplanuokite automatinį žiedinių siūlių suvirinimą pagal paruošimo, užspaudimo, išsiplėtimo, koordinuoto sukimosi, prieigos prie degiklio, uždarymo, patikrinimo ir paleidimo iš naujo etapus.
Bendradarbiaujantis robotas dozuoja: koordinuojamas kelias ir srautas
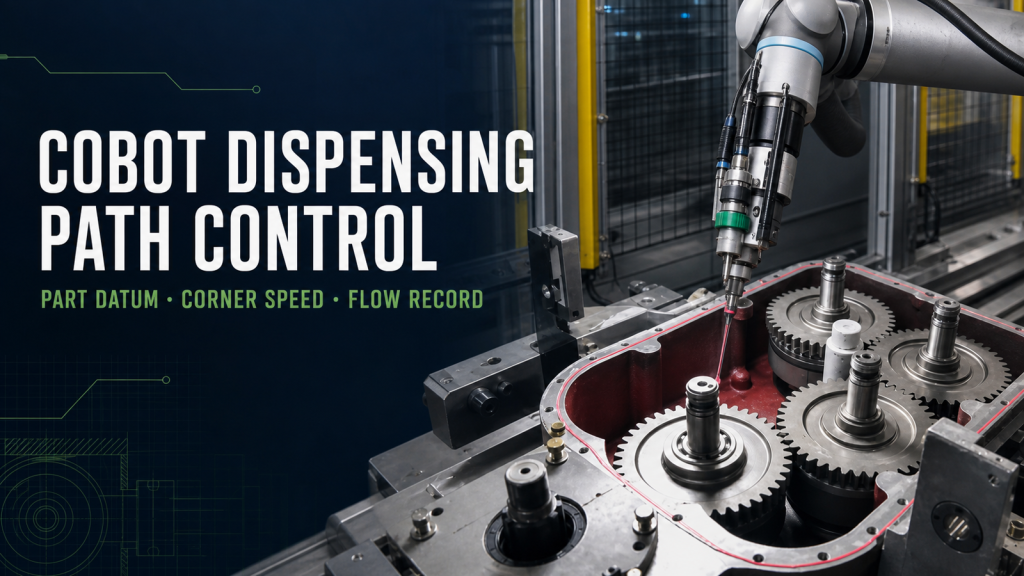
Inžinierius, bendradarbiaujantis robotas, dozuojantis aplink detalės atskaitos tašką, purkštukų atstumą, kelio greitį, medžiagos būklę, vožtuvų paskirstymą, patikrą ir atkūrimą.
Robotinis suvirinimas ir pjovimas: cilindrų kelio ribos
Peržiūrėkite robotinį cilindrų suvirinimą ir pjovimą, naudodami atraminių profilių atskaitos taškus, įrankio padėtį, tarpą, aptarnavimą, karštosios būsenos atkūrimą ir bandymus.
Automobilių transmisijos automatizavimas: sąsajos kontrolinis sąrašas
Planuokite automobilių jėgos agregatų automatizavimą atsižvelgiant į įvestis, fizinę būseną, sąsajas, bandymų įrodymus, išimčių maršrutizavimą ir konservatyvų atkūrimą.
SCARA robotų pritaikymas greitam surinkimui ir padėjimui
Planuokite SCARA robotų taikymus atsižvelgiant į įvestis, fizinę būseną, sąsajas, bandymų įrodymus, išimčių nukreipimą ir konservatyvų atkūrimą.
Automatinis suvirinimo linijos sinchronizavimas: stočių perdavimas
Planuoti automatizuotą suvirinimo linijos sinchronizavimą atsižvelgiant į įvestis, fizinę būseną, sąsajas, bandymų įrodymus, išimčių maršrutizavimą ir konservatyvų atkūrimą.