
Baterijų modulio tvarkymas: vienas robotas tarp konvejerio ir stoties
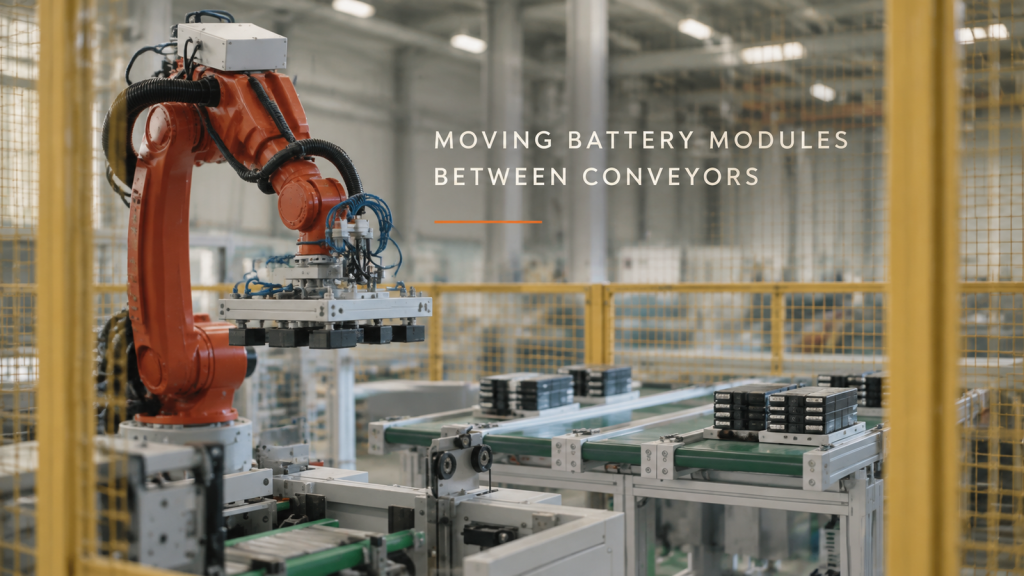
Kaip vienas šešių ašių robotas apsauginėje tvoroje perkelia sugrupuotus akumuliatorių modulius tarp konvejerio linijos ir stoties – kilpa, svirties galiukas ir kaip linija dalijasi ciklu.
Motociklo stabdžių dalių dažymas: vienas robotas ant pakabos linijos
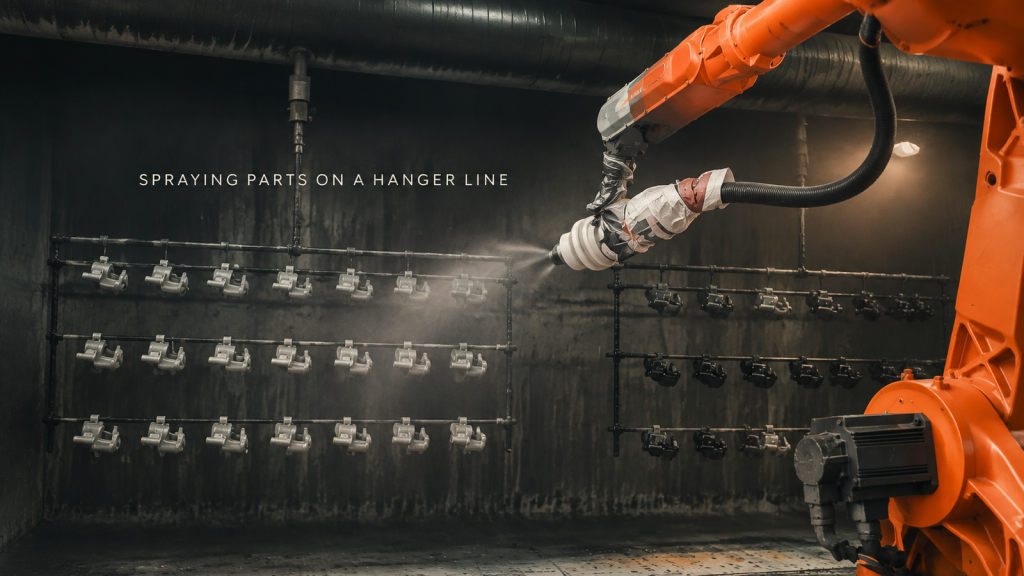
Kaip dažymo kabina vienu šešių ašių robotu dažo motociklų stabdžių dalių eiles ant pakabinimo linijos – kilpa, kaip dalys kabo, kaip purškiamas pistoletas ir kur baigiasi dažų perteklius.
Didelių plieninių konstrukcijų suvirinimas: keli robotai, kelios stotys
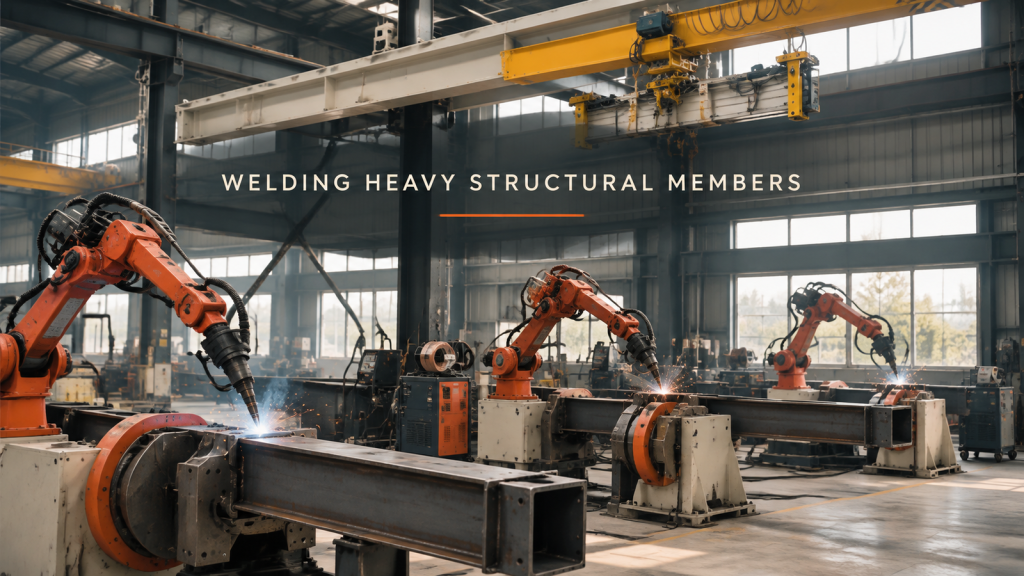
Kaip dirbtuvės suvirina didelius dėžinius ir kampinius plieninius elementus, naudodamos kelis šešių ašių robotus ant pozicionavimo įrenginių – kilpa, detalės prispaudimas ir tekinimas, degiklio pasiekiamumas ir kaip stotys paskirsto darbą.
Prietaisų surinkimo linija: vienas padėklas, viena stotis vienu metu
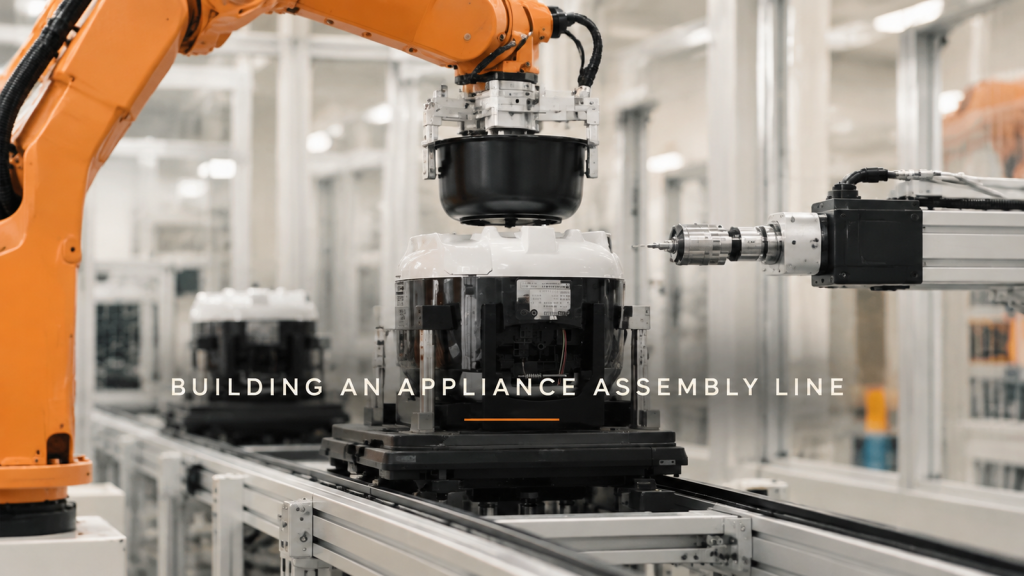
Kaip robotinė surinkimo linija surenka nedidelį prietaisą – padėklai, surinkimas ir padėjimas, presavimas, sukimas, apvertimas ir galutinis pakavimas – plius trys projektavimo sprendimai dėl padėklų vietos, regėjimo paskirties ir ciklo balanso.
„Delta“ robotas renka daiktus nuo judančios juostos: laisvai įeina, išeina
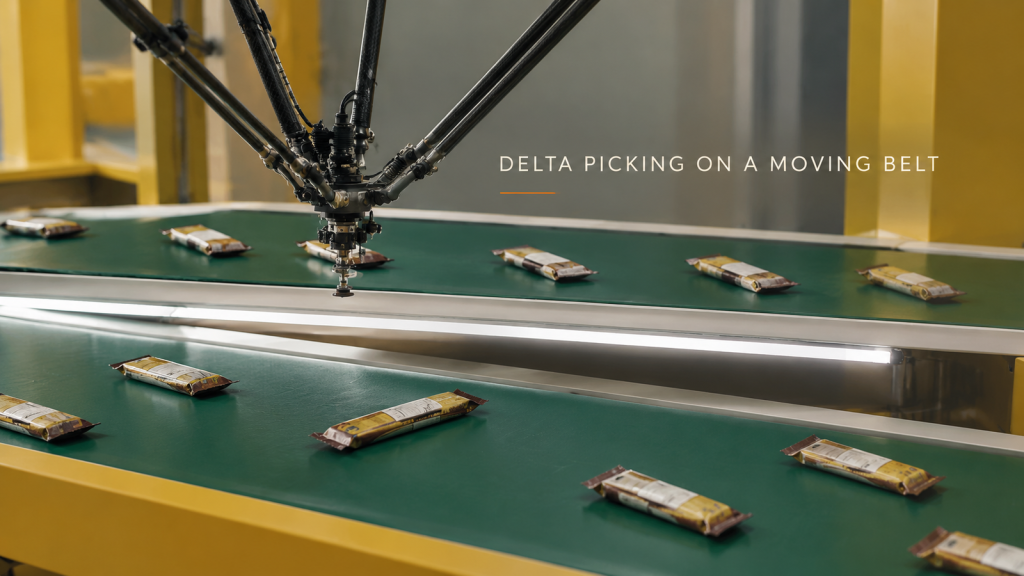
Kaip delta robotas paima suvyniotas užkandžių pakuotes nuo judančio konvejerio ir tolygiai jas išdėlioja kitai mašinai – kilpa, trys projektavimo sprendimai dėl įrankių, atvykimo atstumų ir išdėstymo bei ką siųsti ciklo trukmės įvertinimui.
Prieš vaizdą: aplinkos šviesos valdymas apžiūros kamerose
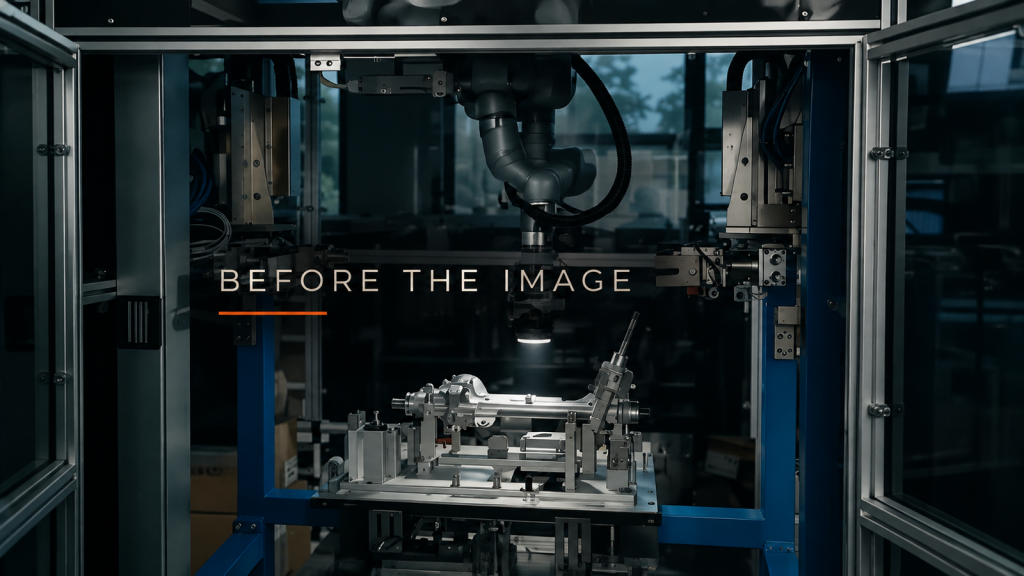
Apžiūrėkite langus, viršutines lempas ir netoliese esančius šviestuvus, tada nuspręskite dėl uždengimo ir uždangos prieš koreguodami vaizdus roboto nešiojama apžiūros lempa.
Viena ląstelė, keli štampai: suplanuokite liejimo įdiegimą
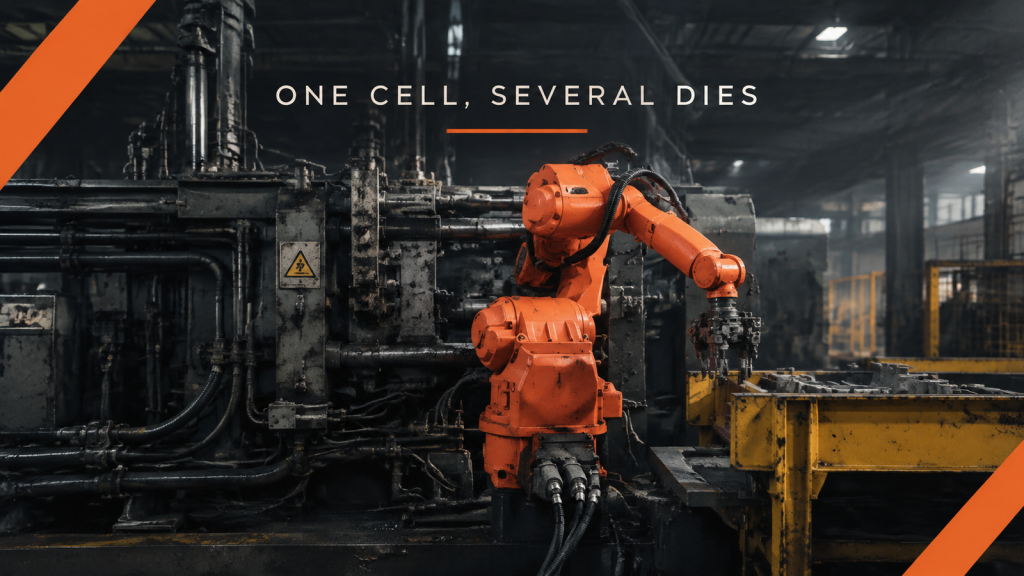
Prieš planuodami kelių štampų liejimo celę, išvardykite kiekvieno liejinio sukibimo vietas, priėmimo stovo atramą, pasroviui nukreiptą kryptį ir įrankio sąsają.
Pagalba tarp stočių: suplanuokite ilgų lakštų tiekimą
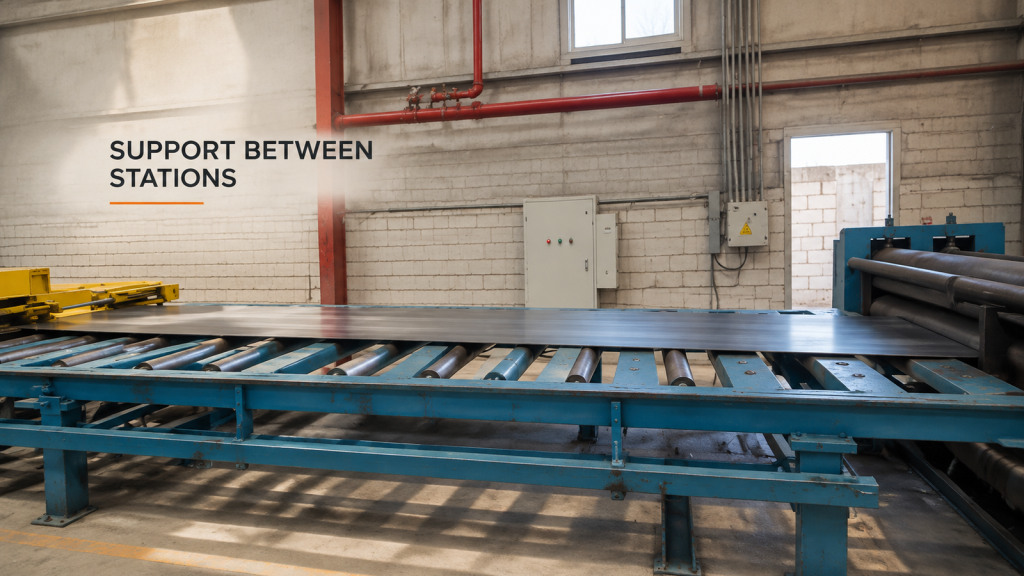
Nubraižykite priekinį kraštą, korpusą ir uodegos atramą, kol nepažeistas ilgas lapas juda tarp volelių ir mašinos įėjimo vietos.
Užkulisiuose: nurodykite robotų dengimo reikalavimus
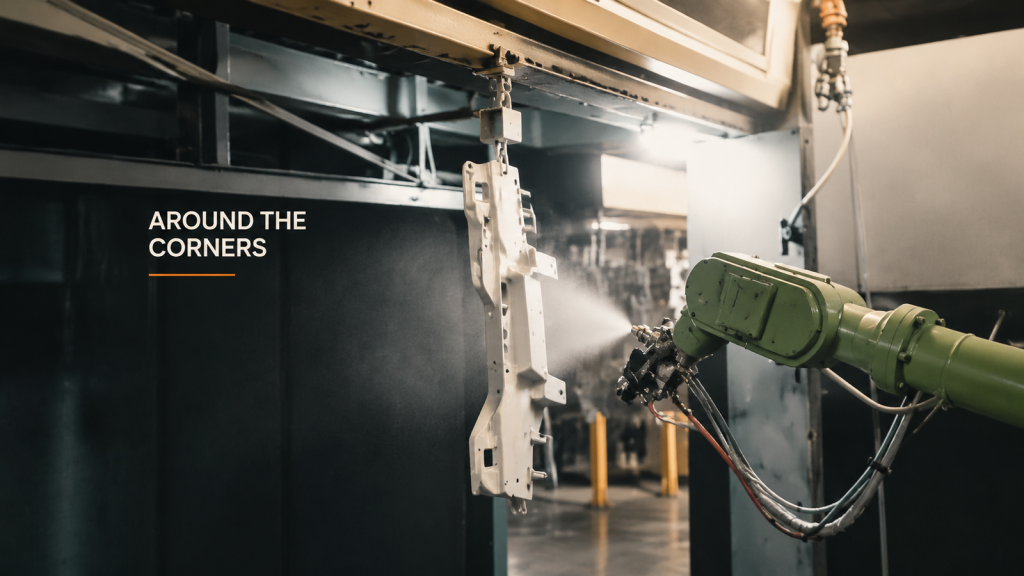
Prieš pasirinkdami robotinio purškimo nustatymus, apibrėžkite dangos reikalavimus pagal ruošinio sritį, įskaitant kampus, kabančius kontaktus ir tikrinimo aprėptį.
Tvirtinimo žarnų pakeitimai: konfigūracijos perdavimo įrašas
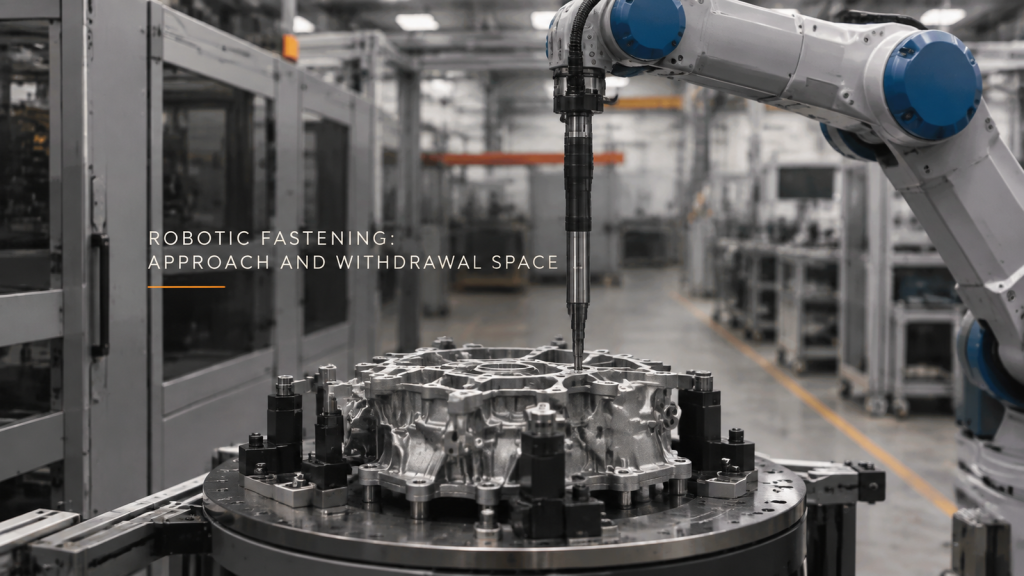
Dokumentuokite pakeistus žarnų tvirtinimo taškus, palyginamas įrankių padėtis, neišspręstus pastebėjimus ir techninės priežiūros perdavimo tvarką po maršruto pakeitimo.
Smulkių detalių tvarkymas: surinkimo ir padėjimo nuorodos
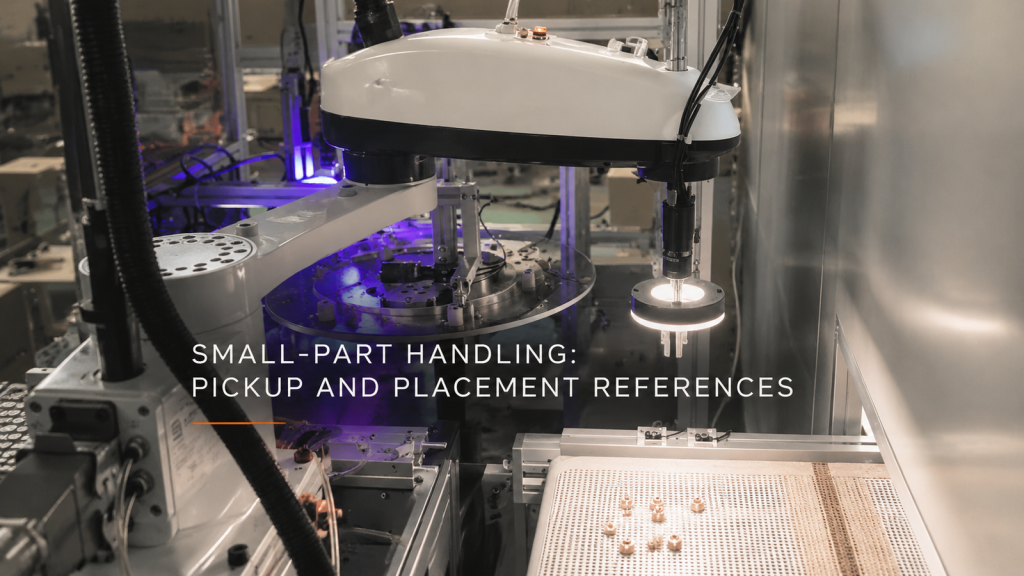
Peržiūrėdami smulkių detalių tvarkymą, apšvietimą ir fizinių koordinačių ryšius, susiekite gaunamus vizualinius elementus su priimančių įrenginių nuorodomis.
Metalo formavimas: ruošinio atrama judesiu
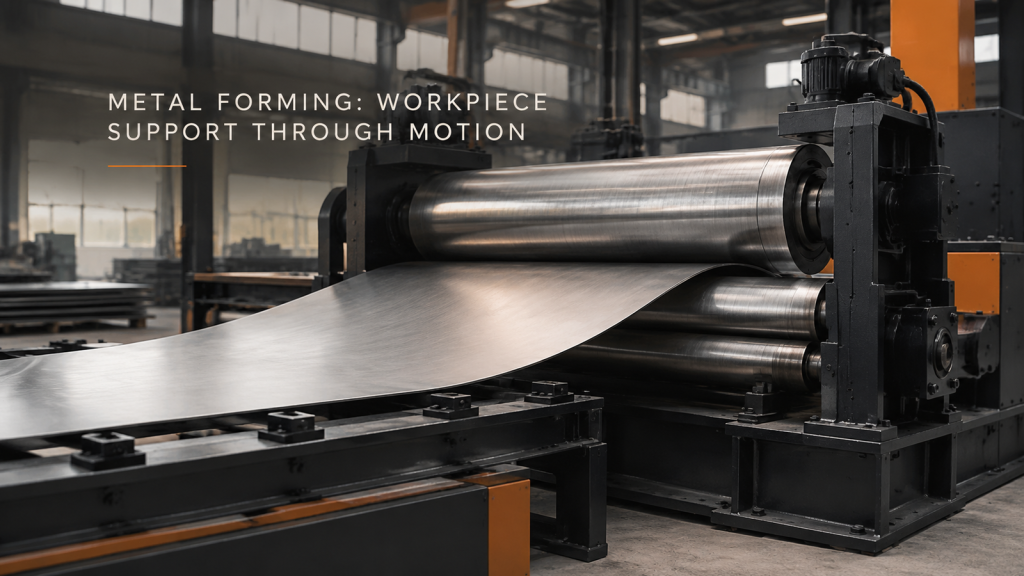
Aprašykite lakštų ir cilindrinių ruošinių atramą pakrovimo, formavimo ir išėmimo metu, tada apibrėžkite kontūrą arba atitikmenį patikrinimui.