
EVST-ის რედაქციული გუნდის მიერ · ბოლო განახლება: 2026 წლის 11 ივნისი
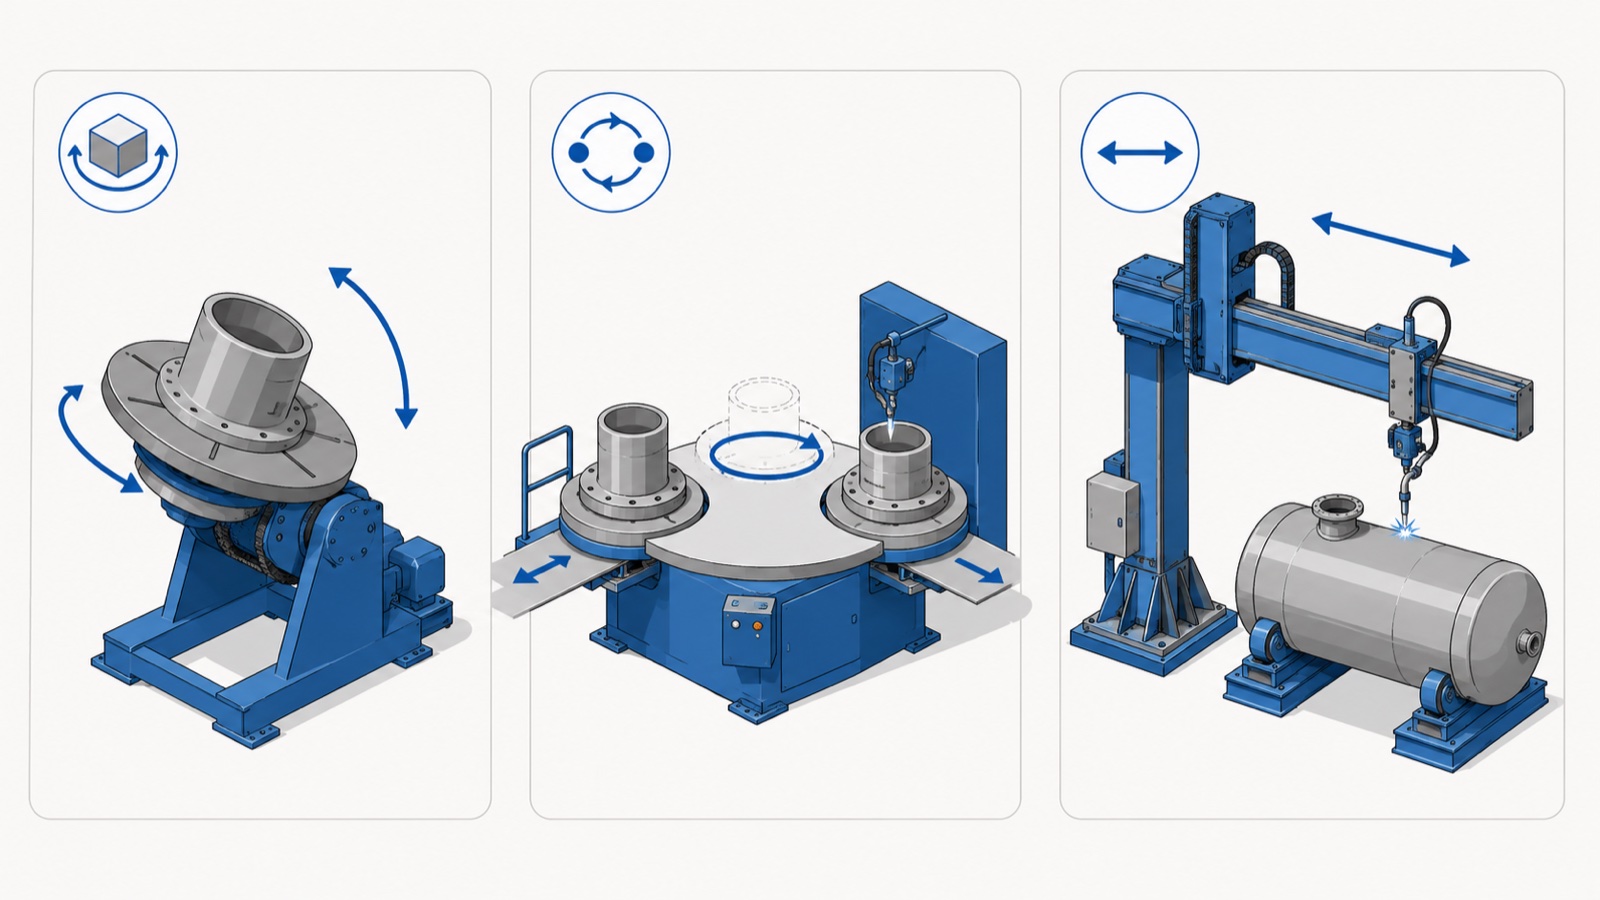
შედუღების პოზიციონერი, მბრუნავი მაგიდა და მანიპულატორი აადგილებენ სამუშაო ნაწილს ან ჩირაღდანს, რათა უფრო ეფექტურად შედუღონ ნაკერები, თუმცა ისინი სხვადასხვა პრობლემას წყვეტენ. პოზიციონერი ბრუნავს და ხრის ნაწილს, რათა თითოეული ნაკერები ბრტყელ მდგომარეობაში მოიყვანოს. მბრუნავი მაგიდა ანაწილებს ნაწილებს დატვირთვისა და შედუღების სადგურებს შორის, რათა დატვირთვა შედუღებასთან გადაფაროს. მანიპულატორი ატარებს და გადაადგილებს თავად შედუღების თავს დიდ თუ ფიქსირებულ ნაწილზე. სწორი არჩევანი დამოკიდებულია იმაზე, თქვენი შეზღუდვაა ნაწილის ორიენტაცია, ციკლის გადაფარვა თუ ჩირაღდნის მიღწევა.
სამი მანქანა, განსაზღვრული
ამ ტერმინებს შორის დაბნეულობა გადაფარვის შედეგია: ერთ უჯრედში შეიძლება სამივე ფუნქცია იყოს. მათი ძირითადი ფუნქციების გამოყოფა შერჩევას მარტივს ხდის.
შედუღების პოზიციონერი
პოზიციონერი აკავებს სამუშაო ნაწილს და ამოძრავებს მას, ბრუნავს, იხრება ან ორივეთი ერთად, ისე, რომ თითოეული ნაკერი ბრტყელ ან ჰორიზონტალურ მდგომარეობაში იყოს, სადაც შედუღების ხარისხი და დალექვა ყველაზე მაღალია. მისი ფუნქცია ნაწილის ორიენტაციაა. პოზიციონერი სწორი ინსტრუმენტია, როდესაც შემზღუდველი ფაქტორი ნაკერების მიღწევაა, რომლებიც სხვა შემთხვევაში ნელ, დეფექტებისკენ მიდრეკილ შედუღებას მოითხოვდა. პოზიციონერის კლასების სრული დაყოფა ჩვენს... შედუღების პოზიციონერის სახელმძღვანელო.
შედუღების მბრუნავი მაგიდა (ინდექსირების მაგიდა)
მბრუნავი მაგიდა, ხშირად ორსადგურიანი ან მბრუნავი ინდექსის მაგიდა, ნაწილებს ცვლის ჩატვირთვა/გადმოტვირთვის პოზიციასა და შედუღების პოზიციას შორის. სანამ რობოტი ნაწილს შედუღების სადგურზე ადუღებს, ოპერატორი დასრულებულ ნაწილს ხსნის და ახალ ნაწილს ჩატვირთვის სადგურზე ტვირთავს, შემდეგ კი მაგიდა ინდექსირებას ახდენს. მისი ამოცანაა ციკლების გადაფარვა: ის დატვირთვის დროს შედუღების დროის მიღმა მალავს, რაც ზრდის სადგურის გამოყენებას. მბრუნავ მაგიდას შეიძლება თავად ჰქონდეს პოზიციონერები თითოეულ ზედაპირზე, ეს ორი ურთიერთგამომრიცხავი არ არის.
შედუღების მანიპულატორი
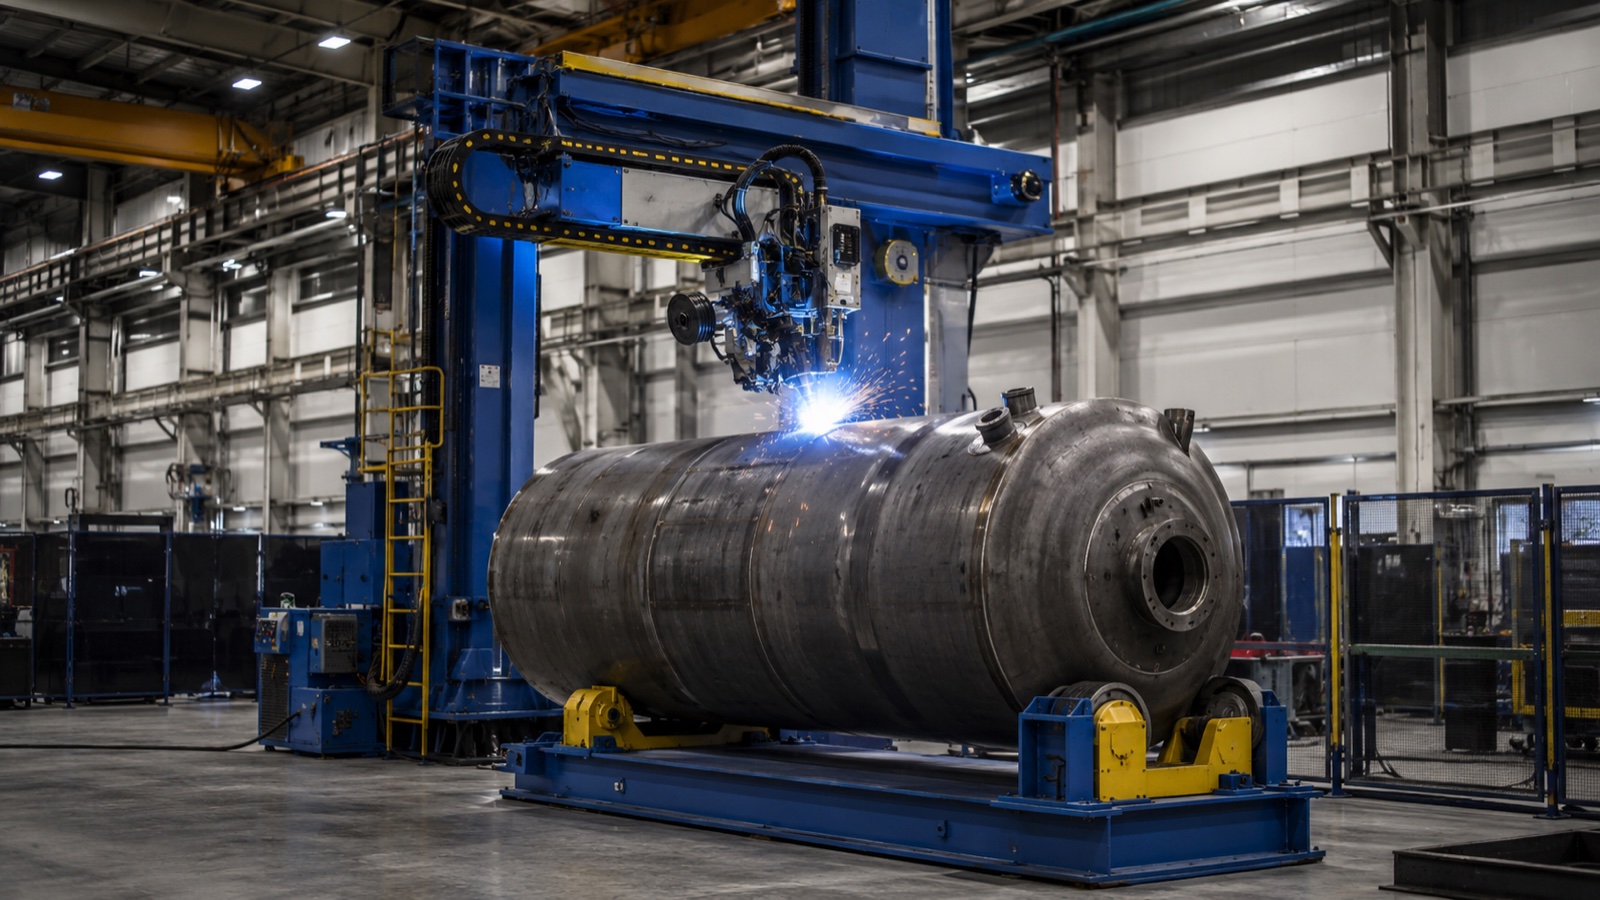
მანიპულატორი, რომელსაც ზოგჯერ სვეტ-ბუმს უწოდებენ, შედუღების თავს ამოძრავებს და არა დეტალს. ვერტიკალური სვეტი და ჰორიზონტალური ბუმი ჩირაღდანს (და ხშირად მავთულის მიმწოდებელსა და ნაკადის სისტემას) დიდ სამუშაო ნაწილზე გადააქვს და აღწევს ჭურჭლების, ავზების და გრძელი კონსტრუქციების ნაკერებამდე, რომლებიც ძალიან დიდია თავისუფლად ბრუნვისთვის. მისი დანიშნულებაა ჩირაღდნის გადაჭიმვა ფიქსირებულ ან ნელა მბრუნავ დიდ ნაკეთობაზე, ხშირად შეწყვილებული ერთღერძიან პოზიციონერთან, რომელიც აბრუნებს ჭურჭელს ბუმის ქვეშ.
| მანქანა | რა მოძრაობს | ძირითადი სამუშაო | იმარჯვებს, როდესაც |
|---|---|---|---|
| პოზიციონერი | ნაწილი (მობრუნება/დახრა) | ნაკერები ბრტყელ მდგომარეობაში მოიყვანეთ | მოძრავ ნაწილზე ნაკერები არ არის განლაგებული |
| ტურნიკეტი / ინდექსის მაგიდა | ნაწილი (სადგურებს შორის ინდექსი) | შედუღებით გადაფარვის დატვირთვა | ჩატვირთვის/გადმოტვირთვის დროის ლიმიტები გამტარუნარიანობა |
| მანიპულატორი (სვეტი და ბუმი) | ფანარი/თავი | მიაღწიეთ ნაკერებს დიდ ფიქსირებულ სამუშაოებზე | ნაწილი ძალიან დიდია თავისუფლად ორიენტირებისთვის |
როგორ ავირჩიოთ: შეუსაბამეთ მანქანა შეზღუდვას
გადაწყვეტილების მიღების ყველაზე სუფთა გზაა თქვენს მიმდინარე პროცესში არსებული შეფერხებისთვის სახელის დარქმევა და შემდეგ იმ მანქანის არჩევა, რომელიც მას აღმოფხვრის.
თუ შეზღუდვა შედუღების პოზიციაა
როდესაც შემდუღებლები მუშაობენ თავზე ან ვერტიკალურად, ან რობოტს არ შეუძლია კარგი სამუშაო კუთხის შენარჩუნება, პრობლემა ორიენტაციაა და პოზიციონერი გამოსავალია. AWS D1.1-ის თანახმად, ბრტყელი და ჰორიზონტალური შედუღებები უზრუნველყოფენ უფრო მაღალ დენსა და მოძრაობის სიჩქარეს, ვიდრე პოზიციიდან გადახრილი შედუღებები, ამიტომ ნაწილის ბრტყელ მდგომარეობაში გადაკეთება, როგორც წესი, ხარისხისა და სიჩქარის გაზრდის ყველაზე დიდი შესაძლო გზაა. ორღერძიანი პოზიციონერი ფარავს მრავალსიბრტყიანი ნაკერების მქონე ნაწილებს; ერთღერძიანი ბლოკი კი ცილინდრულ სამუშაოებს.
თუ შეზღუდვა ჩატვირთვის დროა
როდესაც რობოტი ან შემდუღებელი უმოქმედოდ დგას და ნაწილების ჩატვირთვას და გადმოტვირთვას ელოდება, პრობლემა ციკლის გადაფარვაა და გამოსავალი ორსადგურიანი მბრუნავი მაგიდაა. უჯრედის დიზაინის გავრცელებული პრაქტიკის თანახმად, ინდექსის მაგიდას შეუძლია რობოტის რკალის ჩართვის დრო ციკლის დაახლოებით ნახევრიდან 80 პროცენტამდე მნიშვნელოვნად გაზარდოს კრიტიკული გზიდან დატვირთვის გადაწევით. ეს ხშირად არსებულ რობოტზე ყველაზე დაბალი ღირებულების გამტარუნარიანობის ზრდაა.
თუ შეზღუდვა ნაწილის ზომაა
როდესაც ნაწილი წარმოადგენს დიდ ჭურჭელს, ავზს ან გრძელ კონსტრუქციას, რომლის თავისუფლად ბრუნვა შეუძლებელია ფიქსირებული ჩირაღდნის ქვეშ, ვიწრო ყელი ადვილად მისადგომია და გამოსავალია მანიპულატორი, რომელიც, როგორც წესი, ნაწილის მბრუნავი ერთღერძიანი პოზიციონერით არის აღჭურვილი. ღერძი თავს ნაკერის გასწვრივ ატარებს, ხოლო პოზიციონერი უზრუნველყოფს ბრუნვას, რაც წნევის ჭურჭლისა და მილის კოჭის დამზადების სტანდარტული კომბინაციაა.
ისინი ხშირად ერთად მუშაობენ
პრაქტიკაში, როდესაც EVST ინჟინრები აწყობენ შედუღების უჯრედს, კითხვა იშვიათად არის „რომელი“, არამედ „რომელი კომბინაცია“. ტიპიური მძიმე კონსტრუქციის უჯრედი აკავშირებს ერთღერძიან პოზიციონერს (ჭურჭლის ბრუნვისთვის) სვეტისა და ბუმის მანიპულატორთან (თავის სიგრძეზე გადასატანად). ტიპიური რობოტიზირებული სახელოსნოს უჯრედი აკავშირებს ორსადგურიან მბრუნავ მაგიდას (დატვირთვის გადაფარვისთვის) ორღერძიან პოზიციონერებთან თითოეულ ზედაპირზე (ნაკერების ორიენტაციისთვის), ამიტომ ერთი რობოტი ადუღებს ერთ ნაწილს, ხოლო ოპერატორი ხელახლა იტვირთავს მეორეს. თითოეული მანქანის დასახელება მისი დავალების, ორიენტაციის, გადაფარვის ან დაშორების მიხედვით, უზრუნველყოფს განლაგების გადაწყვეტილების სიცხადეს, მაშინაც კი, როდესაც სამივე ერთსა და იმავე უჯრედშია.
ავტომატიზირებული უჯრედების შემთხვევაში, ეს ყველაფერი რობოტის კონტროლერის ქვეშ კოორდინირებული მოძრაობის ღერძებად იქცევა. რობოტის, ენერგიის წყაროს და პოზიციონერის ერთად განსაზღვრისა და ფასის განსაზღვრის გზები EVST პროდუქტის საიტზეა განხილული. შედუღების რობოტის უჯრედის შერჩევის სახელმძღვანელო.
ღირებულება და სირთულე, მოკლედ
უხეში შეკვეთის შემთხვევაში, ერთღერძიანი პოზიციონერი სამიდან ყველაზე მარტივი და ყველაზე იაფია; ორსადგურიანი მბრუნავი მაგიდა მეორე სამაგრების კომპლექტს და ინდექსირების მექანიზმს ამატებს; სვეტიანი და ბუმიანი მანიპულატორი, როგორც წესი, ყველაზე დიდი კაპიტალური ნივთია თავისი სტრუქტურისა და მასშტაბის გამო. თუმცა, სწორი შედარება არ არის ფასი, არამედ თქვენი გამტარუნარიანობის გათვალისწინებით ერთი კარგი შედუღების ღირებულება. მბრუნავი მაგიდა, რომელიც აორმაგებს რობოტის გამოყენებას, შეიძლება უფრო სწრაფად დაგიჯდეთ, ვიდრე მისი ფასი გვთავაზობს, მაშინ როცა დიდი ზომის მანიპულატორი, რომელიც წელიწადში ორჯერ შედუღებული ნაწილისთვის არის შეძენილი, ამას ვერ გააკეთებს. კონკრეტულად პოზიციონერის ბიუჯეტირებისა და ინვესტიციის ანაზღაურებისთვის იხილეთ EVST. შედუღების პოზიციონერის ღირებულება და ROI სახელმძღვანელო.
EVST-ის სამუშაო ნაწილების დამუშავების დიაპაზონი
EVST, რომლის სათაო ოფისიც ჩენგდუში მდებარეობს და წარმოება ვენლინგში, QJAR შედუღების რობოტებთან და ენერგიის წყაროსთან ინტეგრაციასთან ერთად, აწვდის შედუღების პოზიციონერებს ერთ, ორ და სამღერძიან კლასებში, როგორც სრული რობოტიზებული შედუღების უჯრედების ნაწილს. პოზიციონერები შეიძლება გაერთიანდეს ინდექსირების სადგურებთან და თავის მატარებელ სტრუქტურებთან, რათა ნაწილის ორიენტაცია, დატვირთვის გადაფარვა და ჩირაღდნის არეალი ერთად იყოს დაპროექტებული კონკრეტული ნაწილის ოჯახისთვის და არა როგორც გათიშული მანქანები.
EVST-ის სერტიფიცირების ჩანაწერის თანახმად, მის რობოტული და შედუღების ავტომატიზაციის ხაზს აქვს IATF 16949 საავტომობილო დონის ხარისხის სერტიფიკატი, CE, SGS და TUV მესამე მხარის სერტიფიკატებით. რადგან სწორი პასუხი, როგორც წესი, კომბინაციაა, EVST აფასებს დამუშავების აღჭურვილობას ყველაზე ცუდი შემთხვევის ნაწილისა და გამტარუნარიანობის სამიზნე სიდიდის მიხედვით, იმის ნაცვლად, რომ ცალკე გაყიდოს ერთი მანქანა.
ხშირად დასმული შეკითხვები
რა განსხვავებაა შედუღების პოზიციონერსა და მბრუნავ მაგიდას შორის?
შედუღების პოზიციონერი ატრიალებს და ხრის ნაწილს, რათა თითოეული ნაკერები ბრტყელ მდგომარეობაში მოიყვანოს, რითაც წყვეტს შედუღების ორიენტაციის პრობლემას. მბრუნავი მაგიდა, ანუ ინდექსის მაგიდა, ცვლის ნაწილებს დატვირთვისა და შედუღების სადგურებს შორის, ისე, რომ დატვირთვა ხდება წინა ნაწილის შედუღების დროს, რაც წყვეტს ციკლის გადაფარვის პრობლემას. ისინი ხშირად კომბინირებულია: მბრუნავ მაგიდას შეუძლია პოზიციონერების განთავსება თითოეულ ზედაპირზე.
რისთვის გამოიყენება შედუღების მანიპულატორი?
შედუღების მანიპულატორი, ანუ სვეტ-ბუმი, შემდუღებლის თავს ამოძრავებს და არა დეტალს. ვერტიკალური სვეტი და ჰორიზონტალური ბუმი ჩირაღდანს დიდ სამუშაო ნაწილებზე, ჭურჭელზე, ავზებსა და გრძელ კონსტრუქციებზე გადააქვს, რომლებიც თავისუფლად ბრუნვისთვის ძალიან დიდია. ის, როგორც წესი, ერთღერძიან პოზიციონერთან არის შეწყვილებული, რომელიც ბუმის ქვეშ არსებულ ნაწილს ატრიალებს, რაც სტანდარტული მოწყობილობაა წნევის ჭურჭლებისა და მილების წარმოებაში.
პოზიციონერი მჭირდება თუ მანიპულატორი?
აირჩიეთ ნაწილის ზომის მიხედვით. თუ ნაწილის ბრუნვა და დახრა შესაძლებელია ნაკერების გასასწორებლად, პოზიციონერი საკმარისი და უფრო მარტივია. თუ ნაწილი ძალიან დიდია თავისუფალი ორიენტაციისთვის და ჩირაღდანი ნაკერამდე უნდა იმოძრაოს, დაგჭირდებათ მანიპულატორი, როგორც წესი, ერთღერძიანი პოზიციონერით, რომელიც ნაწილს აბრუნებს. ბევრი მძიმე კონსტრუქციის უჯრედი ორივეს ერთად იყენებს.
შეუძლია თუ არა ერთ უჯრედს პოზიციონერის, მბრუნავი პლატფორმისა და მანიპულატორის ერთად გამოყენება?
დიახ, და ბევრი ასეც იქცევა. სამივე მათგანი წყვეტს სხვადასხვა შეზღუდვას, ორიენტაციას, დატვირთვის გადაფარვას და დაფარვას, ამიტომ უჯრედი ხშირად აერთიანებს მათ: მბრუნავი მაგიდა დატვირთვის გადაფარვისთვის, პოზიციონერები მის ზედაპირებზე ნაკერების ორიენტაციისთვის და მანიპულატორი დიდი ნაწილებისთვის. ავტომატიზირებულ უჯრედებში ისინი რობოტის კონტროლერის ქვეშ კოორდინირებული მოძრაობის ღერძების სახით გამოიყენება.
რომელი ვარიანტი უზრუნველყოფს გამტარუნარიანობის ყველაზე დიდ გაუმჯობესებას?
ეს დამოკიდებულია შეფერხების ყელაზე. თუ შემდუღებლები პოზიციიდან გადახრილი მუშაობენ, პოზიციონერი უზრუნველყოფს ხარისხისა და სიჩქარის უდიდეს გაუმჯობესებას ნაკერების გასწორებით. თუ რობოტი დატვირთვას ელოდება, ორსადგურიანი მბრუნავი მაგიდა უზრუნველყოფს გამოყენების უდიდეს გაუმჯობესებას დატვირთვის დროის გადაფარვით. თუ ნაწილი ძალიან დიდია ორიენტაციისთვის, მანიპულატორი არის ჩართვის მექანიზმი. ჯერ დაასახელეთ შეზღუდვა, შემდეგ აირჩიეთ მექანიზმი, რომელიც მას აღმოფხვრის.
სად წავიდეთ შემდეგ
პოზიციონერის კლასების საინჟინრო დეტალებისთვის წაიკითხეთ შედუღების პოზიციონერის სახელმძღვანელოEVST პოზიციონერის თქვენს ნაწილთან შესატყვისად ციტირებისკენ მიმავალ გზასთან, იხილეთ EVST შედუღების პოზიციონერის შერჩევასრული რობოტული შედუღების უჯრედისთვის იხილეთ ჩვენი შედუღების რობოტის სახელმძღვანელო და უჯრედის შერჩევის სახელმძღვანელოშესყიდვებთან დაკავშირებული კითხვების შემთხვევაში, EVST-ის გაყიდვების სამსახურთან დაკავშირება შესაძლებელია შემდეგი ბმულის საშუალებით: საკონტაქტო გვერდი.
ავტორის შესახებ: EVST-ის სარედაქციო ჯგუფი წერს სამრეწველო რობოტიკისა და ინტელექტუალური წარმოების შესახებ ინჟინრებისა და ოპერაციების ლიდერებისთვის, რომლებიც აფასებენ ავტომატიზაციის პროექტებს. EVST-მა (EVS TECH CO., LTD), რომელიც დაარსდა ჩენდუში 2018 წელს, განახორციელა 600-ზე მეტი ავტომატიზაციის პროექტი და გაგზავნა 100-ზე მეტ ქვეყანაში, IATF 16949 საავტომობილო დონის სერტიფიკატით და CE / SGS / TUV მესამე მხარის სერტიფიკატებით QJAR, კოლაბორაციული რობოტის, SCARA-ს და დელტა პროდუქტის ოჯახებში.